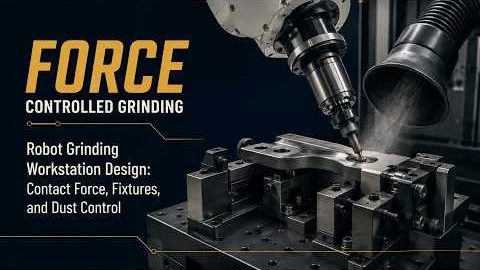
စက်ရုပ်ဖြင့် ကြိတ်ခွဲခြင်းနှင့် ඔප දැමීම လုပ်ငန်းစခန်း — မော်ဒယ်များ၊ အားထိန်းချုပ်မှုနှင့် ဖုန်မှုန့်ထုတ်ယူခြင်း
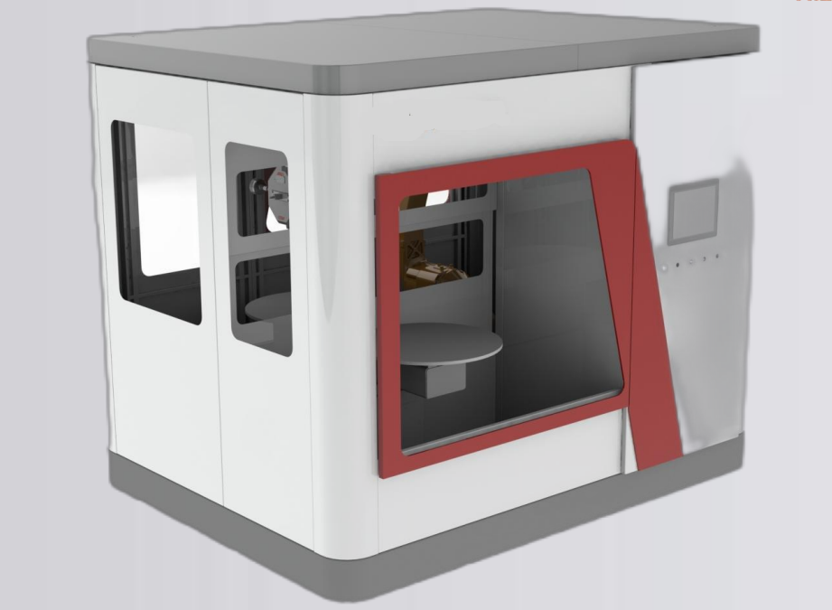
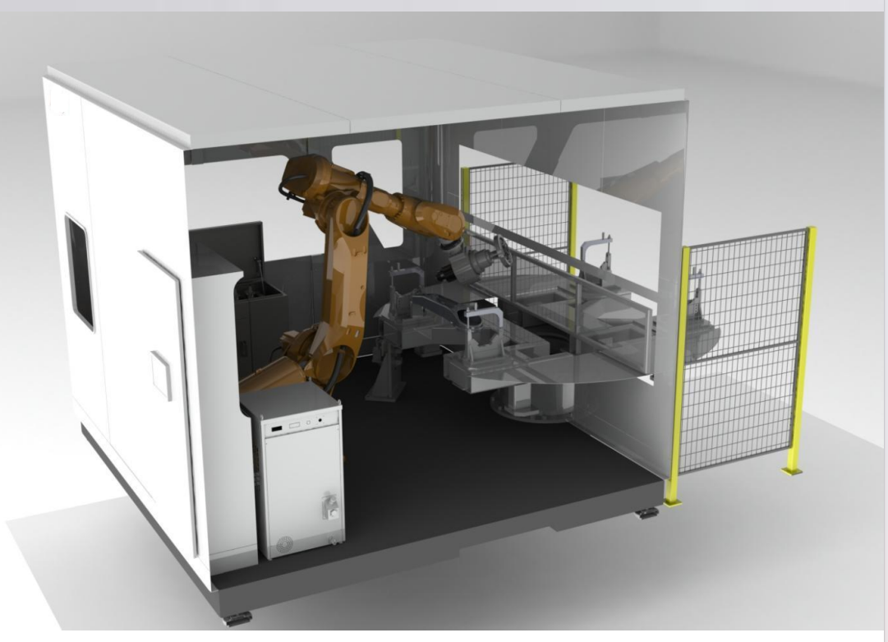
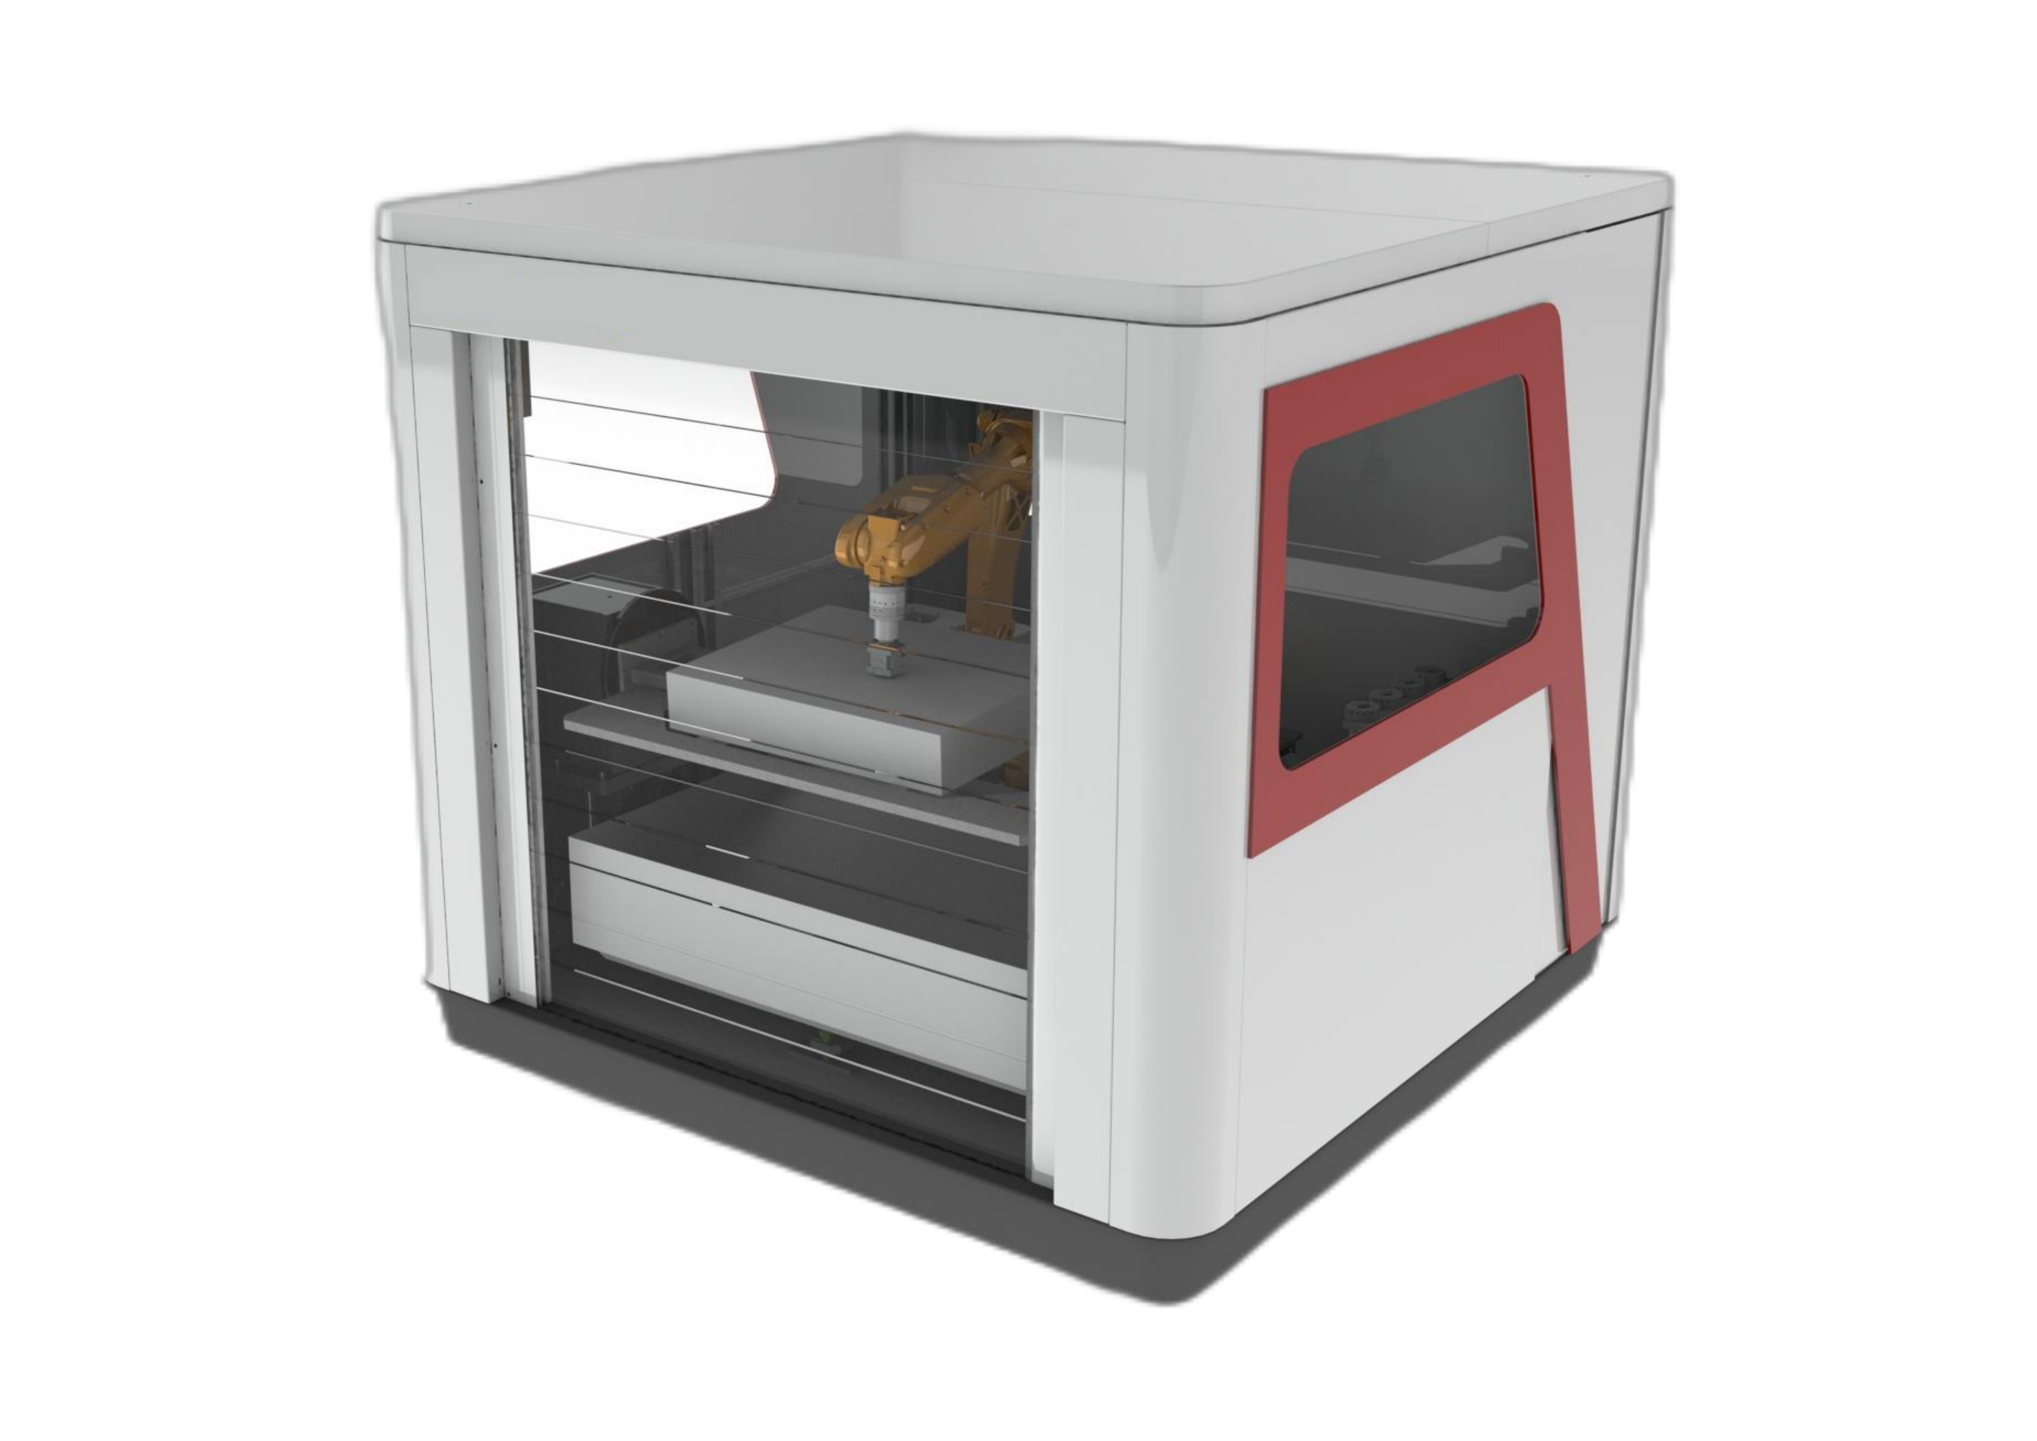
စက်ရုပ်ကြိတ်ခွဲခြင်းနှင့် ඔප දැමීමလုပ်ငန်းခွင်တစ်ခုသည် ဖုန်မှုန့်များကိုထိန်းထားရန် ပိတ်ထားသောကိုယ်ထည်နှင့် ပြုပြင်ထိန်းသိမ်းမှု၊ ပြုပြင်မွမ်းမံမှုနှင့် အဆင့်မြှင့်တင်မှုများအတွက် မော်ဂျူလာအပြင်အဆင်ကို အသုံးပြုပြီး စက်ရုပ်လမ်းညွှန်ဖြင့် အပြီးသတ်ခြင်းကို သင့်လျော်သော အားထိန်းချုပ်ခြင်းနှင့် ဖုန်မှုန့်ထုတ်ယူခြင်းပစ္စည်းများနှင့် ပေါင်းစပ်ထားသည်။
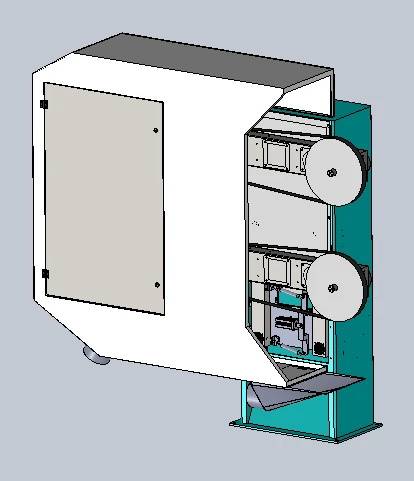
- ပိတ်ထားသောကိုယ်ထည်သည် အပြီးသတ်လုပ်ငန်းစဉ်တစ်ဝိုက်ရှိ ဖုန်မှုန့်များကို ထိန်းချုပ်ရန် ကူညီပေးသည်။
- မော်ဂျူလာ အပြင်အဆင်သည် ပြုပြင်ထိန်းသိမ်းမှု၊ ပြုပြင်မွမ်းမံမှုများနှင့် နောက်ပိုင်းအဆင့်မြှင့်တင်မှုများအတွက် ဝင်ရောက်ခွင့်ပေးသည်။
- စက်ရုပ်သည် အလုပ်အပိုင်းအစကို အပြီးသတ်ရန်အတွက် သယ်ဆောင်သွားပြီး ချွန်ထက်သော အစွန်းချွတ်ခြင်းကိုလည်း ပံ့ပိုးပေးပါသည်။
- စောင့်ကြည့်ခြင်းလုပ်ဆောင်ချက်များသည် ပျက်စီးနေသောကိရိယာများနှင့် ခါးပတ်များ၊ ကိရိယာသက်တမ်းနှင့် ထုတ်လုပ်မှုစွမ်းရည်တို့ကို လွှမ်းခြုံထားသည်။
- ခါးပတ်ကြိတ်စက်များသည် လေဖိအားဖြင့် မျောနေသော စနစ်ကို စံအဖြစ် အသုံးပြုပြီး အီလက်ထရွန်းနစ်နည်းဖြင့် ထိန်းချုပ်ထားသော စဉ်ဆက်မပြတ်အားဖြင့် မျောနေသော စနစ်ကို အဆင့်မြှင့်တင်မှုအနေဖြင့် ရရှိနိုင်ပါသည်။
- နှစ်ထပ်ပစ္စည်းစားပွဲတွင် ဖုန်မှုန့်ဒဏ်ခံနိုင်သော ဒီဇိုင်း ပါဝင်သည်။
တစ်စိတ်တစ်ပိုင်းကိုင်ထားသည် သို့မဟုတ် ကိရိယာဖြင့်ကိုင်ထားသည်- အလုပ်အပိုင်းအစဖြင့် စတင်ပါ
ရိုဘော့က အစိတ်အပိုင်းကို သယ်ဆောင်တယ်
၃၀ ကီလိုဂရမ်အထိ အစိတ်အပိုင်းများအတွက်၊ တစ်စိတ်တစ်ပိုင်းကိုင်ဆောင်ထားသော အစီအစဉ်သည် အလုပ်အပိုင်းကို တင်ဆောင်သည့်နေရာမှ ပုံသေပြီးစီးသည့်ဘူတာသို့ တိုက်ရိုက်ယူဆောင်သွားနိုင်သည်။ ၎င်းသည် အစိတ်အပိုင်းတစ်ခုစီကို ကိုင်တွယ်သည့်အဆင့်များကို လျှော့ချပေးနိုင်ပြီး ပတ်ဝန်းကျင်ဘူတာများသည် ကြမ်းပြင်နေရာ ပိုမိုလိုအပ်ပါသည်။
စက်ရုပ်က ကိရိယာကို သယ်ဆောင်တယ်
ကိရိယာတပ်ဆင်ထားသော အစီအစဉ်တွင်၊ စက်ရုပ်သည် ကိရိယာကို ပိုကြီးသော သို့မဟုတ် ပိုလေးသော အလုပ်အပိုင်းသို့ ယူဆောင်လာပါသည်။ အပြင်အဆင်သည် ပိုမိုကျစ်လျစ်နိုင်ပြီး ကိရိယာနှင့် ပွတ်တိုက်မှုပြောင်းလဲမှုများသည် အစိတ်အပိုင်းတစ်ခုတည်းပါသော လည်ပတ်မှုသို့ အဆင့်များထပ်လောင်းပေးသည်။
၃၀ ကီလိုဂရမ် ကိန်းဂဏန်းသည် လမ်းကြောင်းရွေးချယ်မှု နယ်နိမိတ်ဖြစ်ပြီး မော်ဒယ်တိုင်းအတွက် ခွင့်ပြုထားသော အပိုင်းအလေးချိန် မဟုတ်ပါ။ အောက်ဖော်ပြပါ မော်ဒယ်ဇယားတွင် စက်ရုပ် ဝန်တင်ဆောင်မှုနှင့် အကြံပြုထားသော အပိုင်းအလေးချိန်ကို သီးခြားစီ သတ်မှတ်ပေးထားသည်။
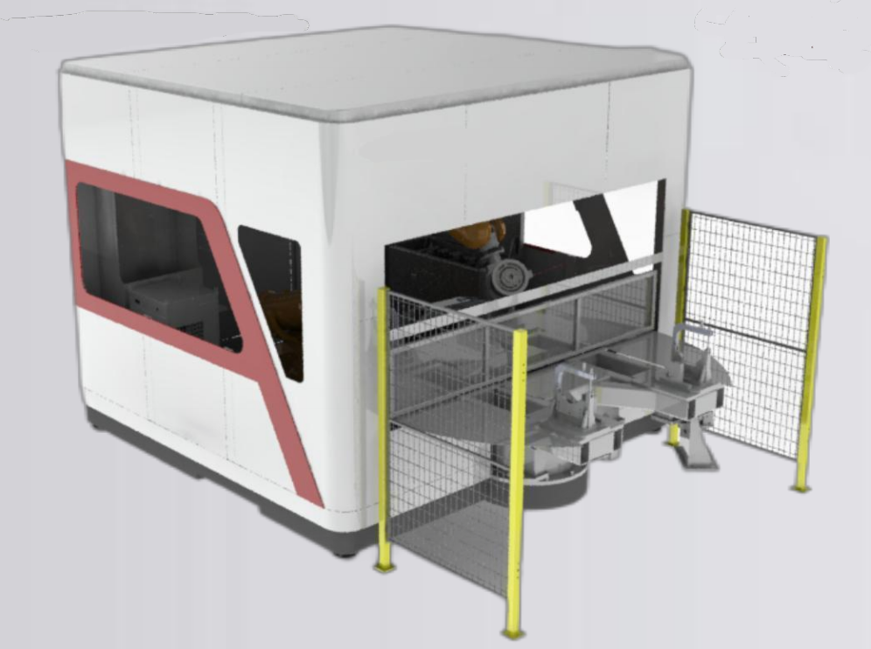
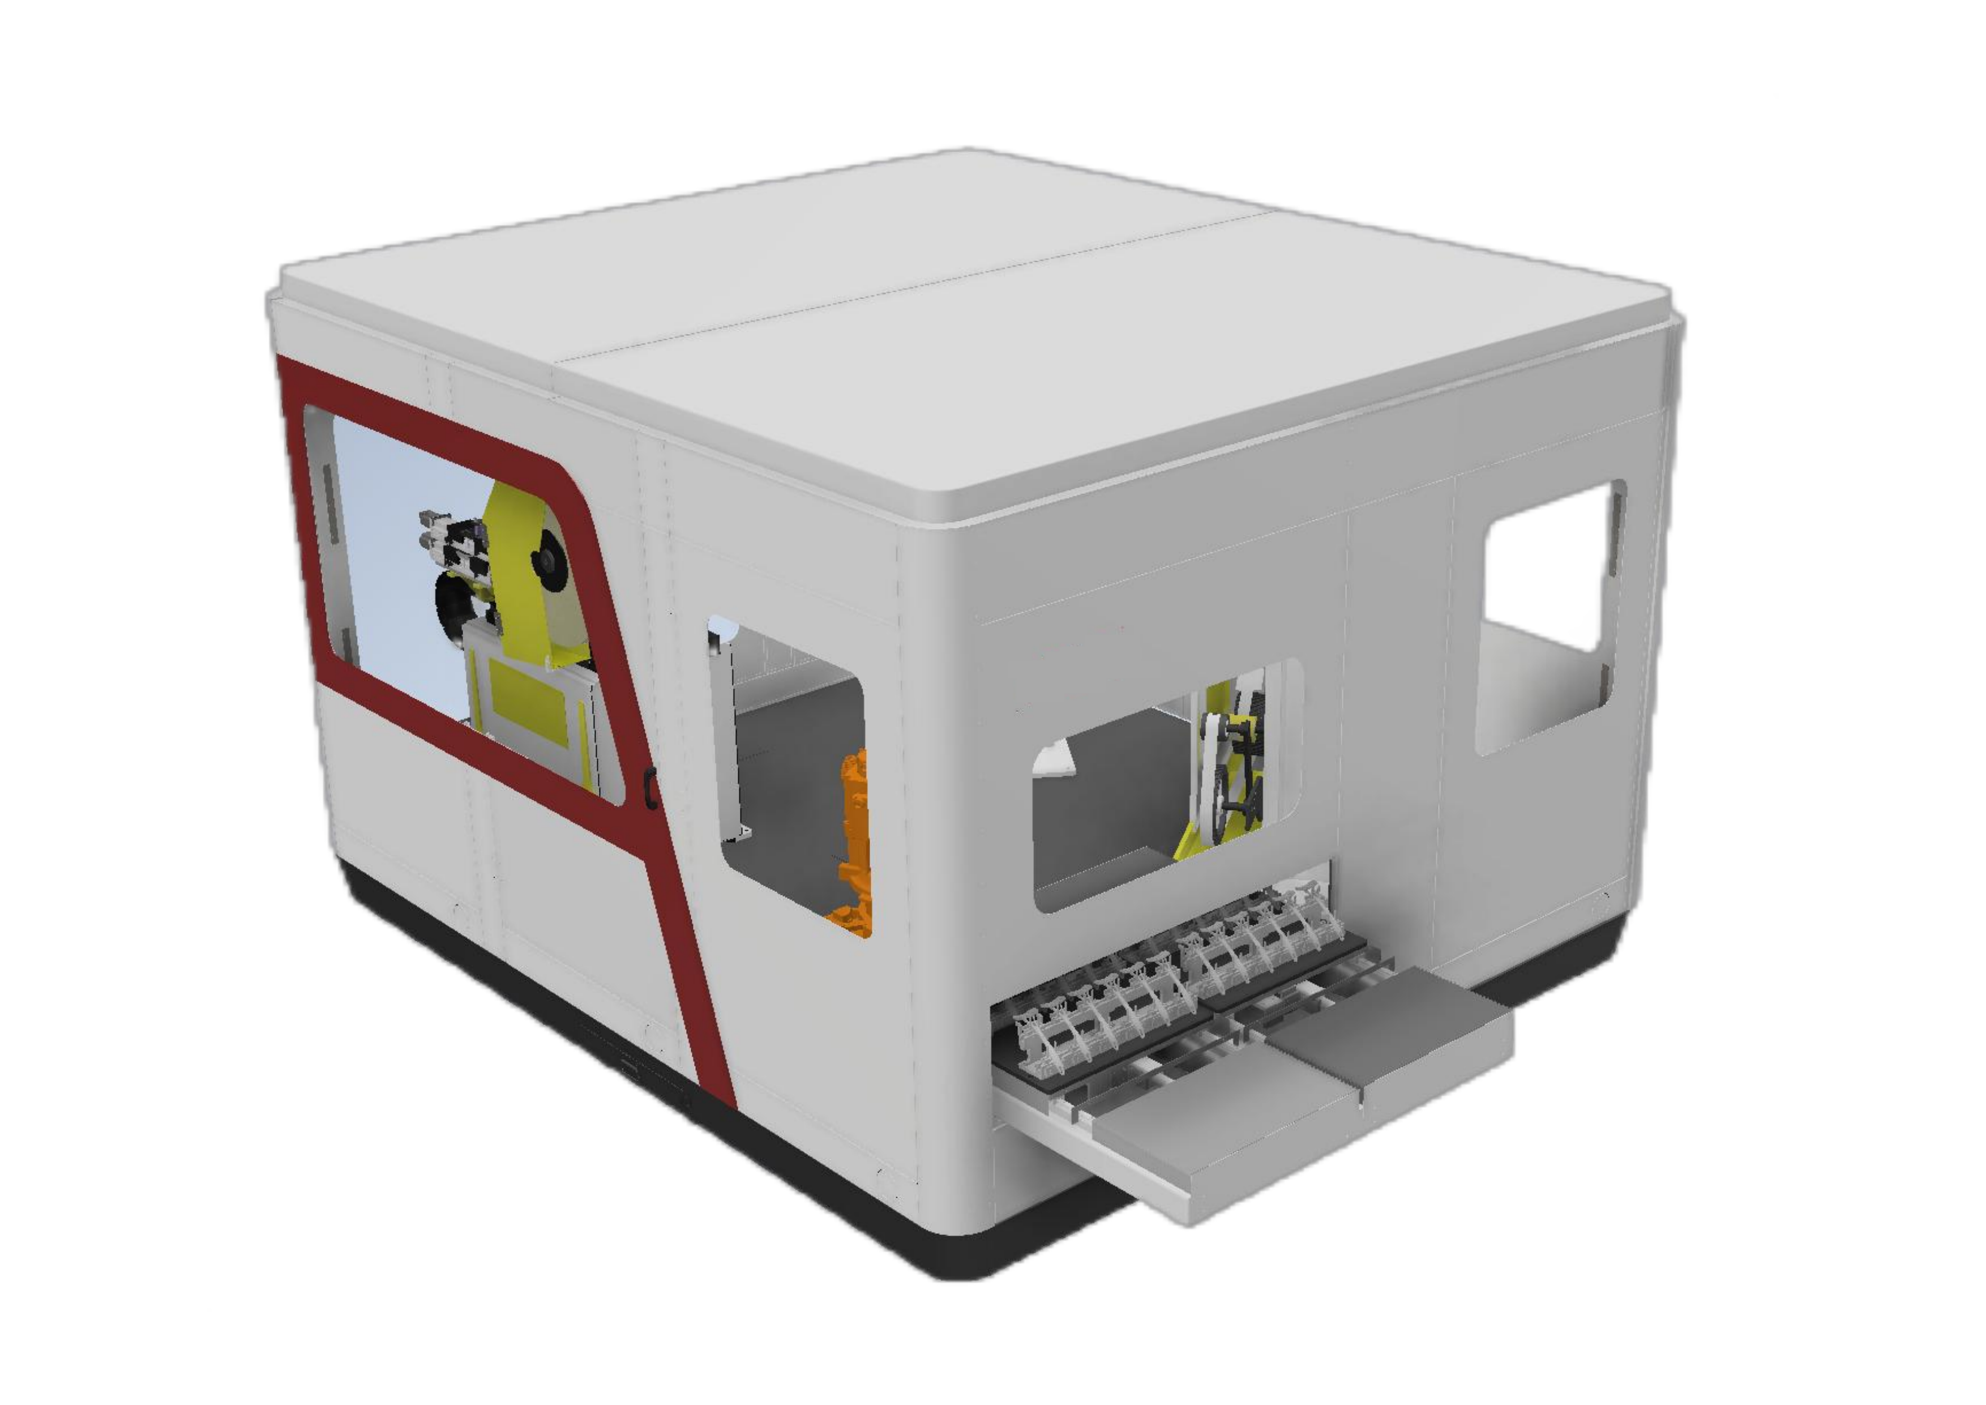
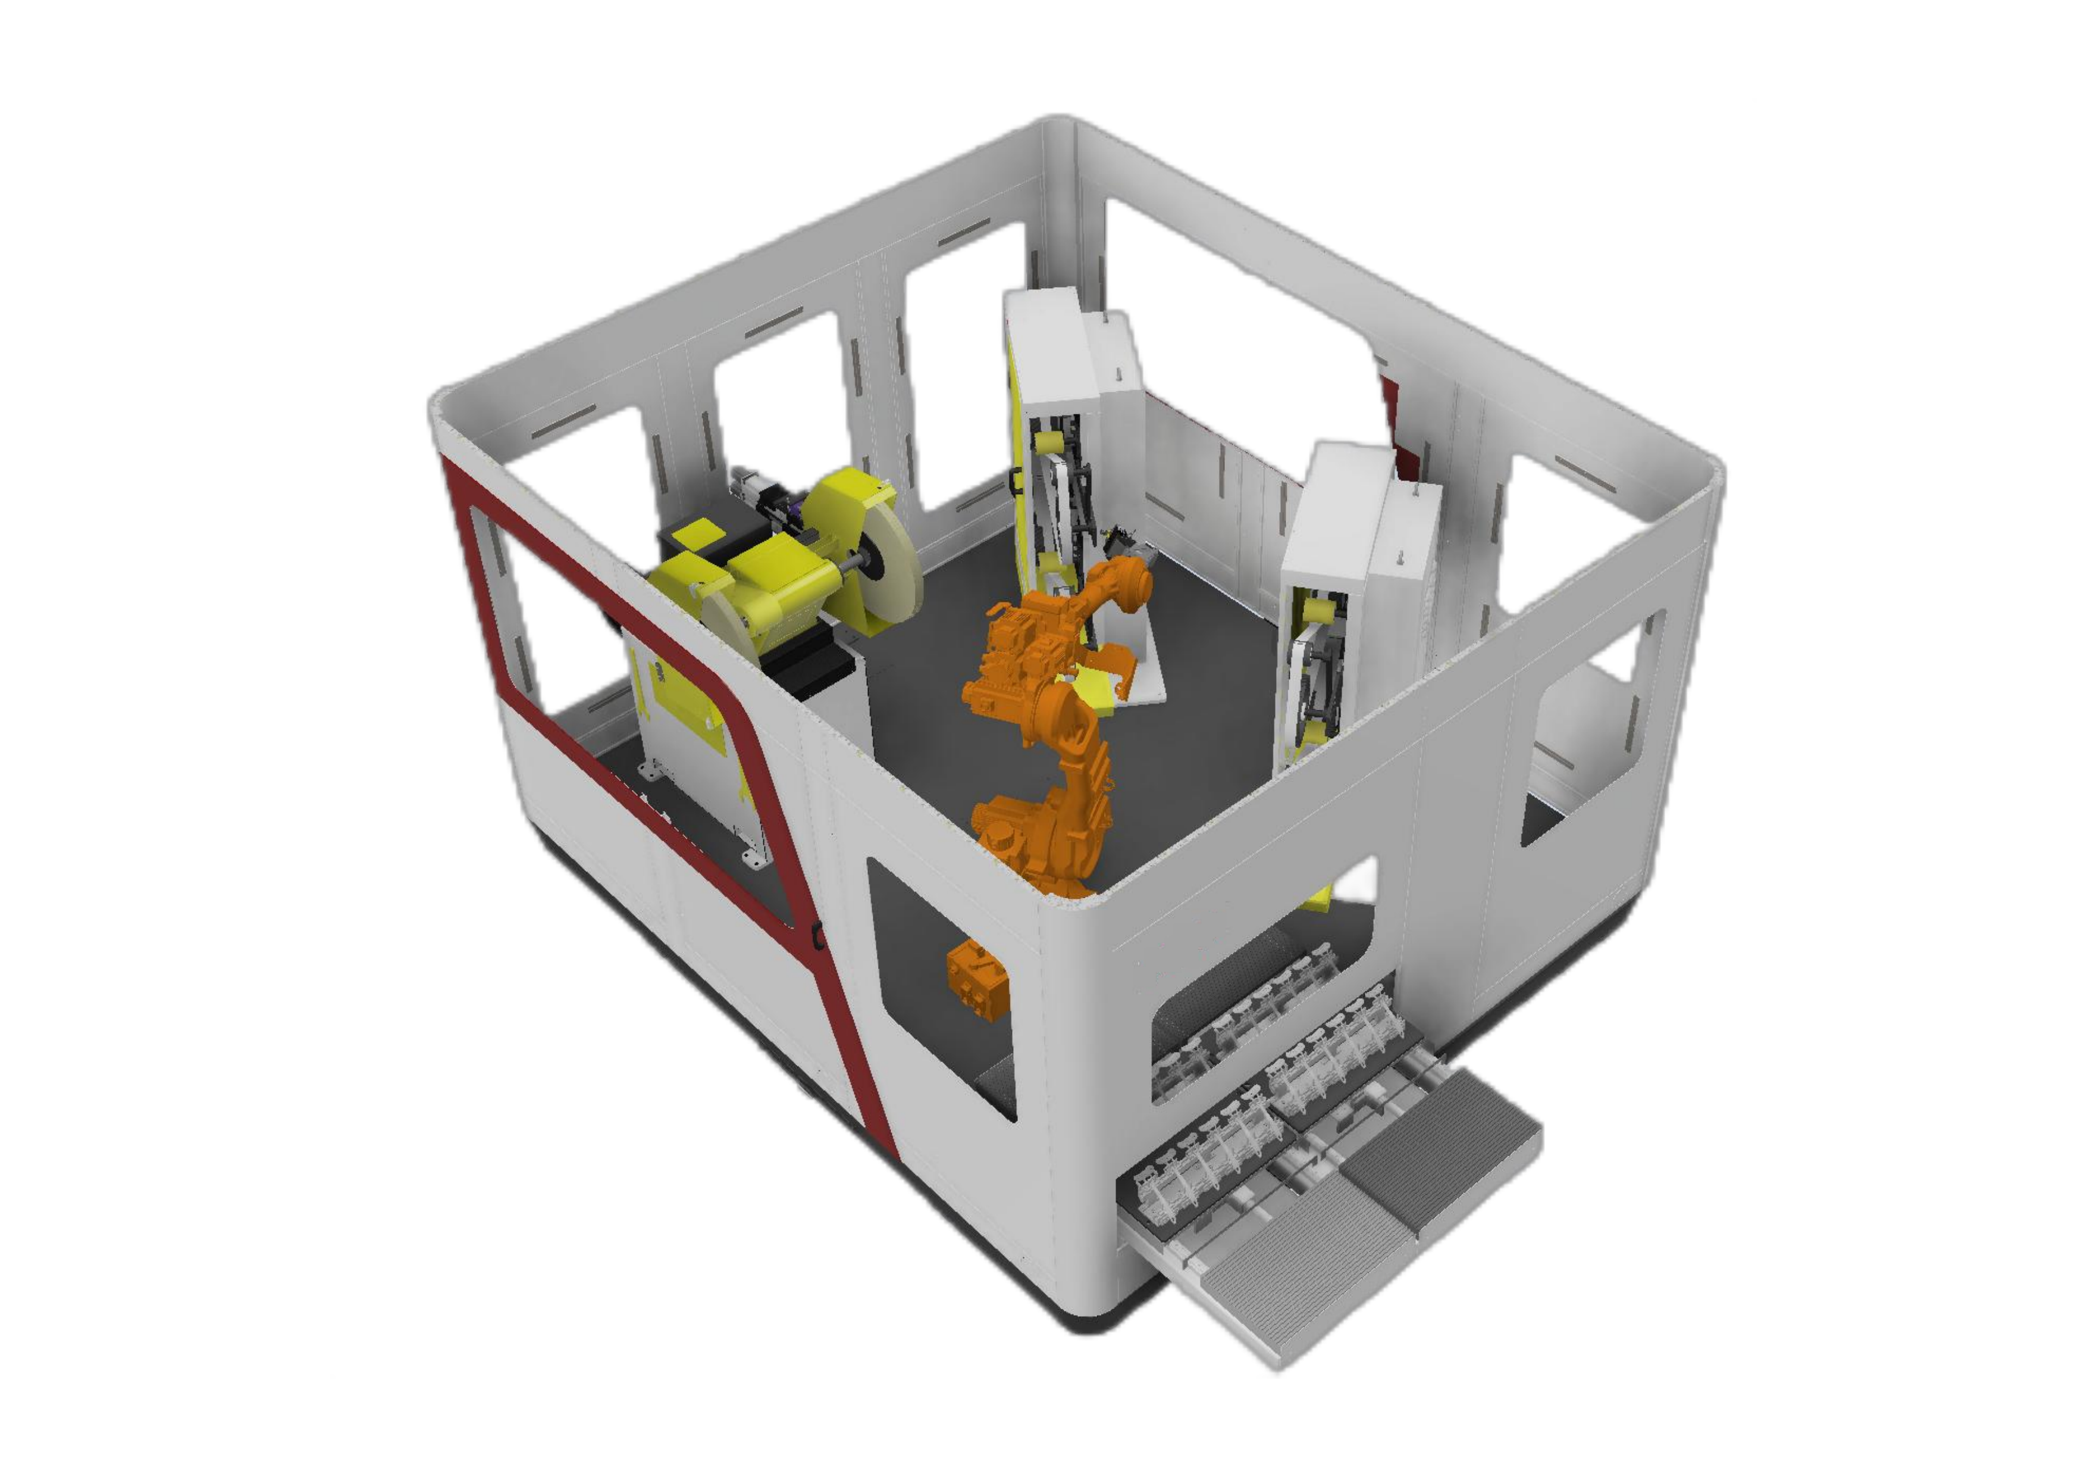
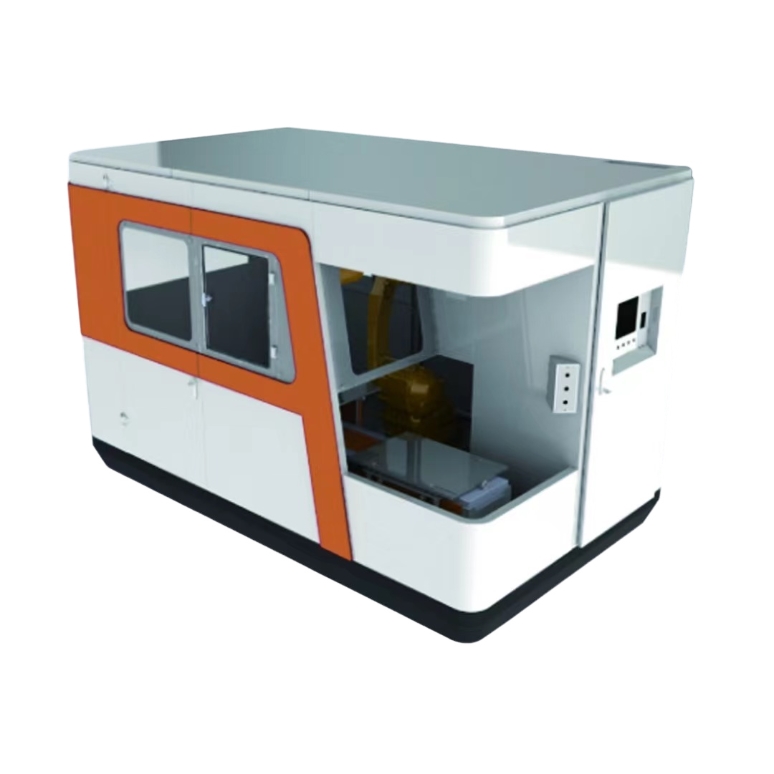
အလုပ်ရုံ မော်ဒယ် သတ်မှတ်ချက်များ
အစိတ်အပိုင်းတစ်ခု-တပ်ဆင်ထားသော ဖွဲ့စည်းမှုပုံစံအတွက် ပံ့ပိုးပေးထားသော မော်ဒယ်အပိုင်းအခြားများကို နှိုင်းယှဉ်ပါ။ အစိတ်အပိုင်းအတိုင်းအတာ၊ အစိတ်အပိုင်းအလေးချိန်နှင့် စက်ရုပ်ဝန်အားတို့သည် သီးခြားကန့်သတ်ချက်များဖြစ်သည်။ အလုပ်အပိုင်းအခြားနှင့် ကိုက်ညီသော အတန်းတစ်ခုကို ရွေးချယ်ပါ။
နယ်ပယ်တိုင်းကို နှိုင်းယှဉ်ရန် အလျားလိုက် လှိမ့်ပါ။
| ပုံစံ | စက်ရုပ်လုပ်အားခ | အပိုင်းအလေးချိန် | စာအိတ်အပိုင်း | ယေဘုယျအားရှုထောင့် | ထောက်ပံ့မှု / အဆင့်သတ်မှတ်ထားသော ပါဝါ | ကြိတ်တိကျမှု |
|---|---|---|---|---|---|---|
| EVSPG-10A | 10 ကီလိုဂရမ် | ≤3ကီလိုဂရမ် | × 100 100 50 မီလီမီတာ× | × 3450 2200 2260 မီလီမီတာ× | AC 380 V / 11.5 kW | ±0.1–0.2 မီလီမီတာ |
| EVSPG-20A | 20 ကီလိုဂရမ် | ≤7ကီလိုဂရမ် | × 200 200 100 မီလီမီတာ× | × 3450 2200 2260 မီလီမီတာ× | AC 380 V / 12.5 kW | ±0.1–0.2 မီလီမီတာ |
| EVSPG-30A | 30 ကီလိုဂရမ် | ≤15ကီလိုဂရမ် | × 300 300 150 မီလီမီတာ× | × 3450 2200 2260 မီလီမီတာ× | AC 380 V / 13.5 kW | ±0.1–0.2 မီလီမီတာ |
| သက်ဆိုင်ပစ္စည်းများ | အလူမီနီယံသွန်းလုပ်မှု၊ သေးငယ်သော ဟာ့ဒ်ဝဲ | |||||
| စက်မှုစက်ရုပ် | EVST | |||||
တိကျမှုနယ်ပယ်သည် ကြိတ်ခွဲမှုတိကျမှုကို ဖော်ပြထားသည်။ ရိုဘော့ရွေ့လျားမှုလိုအပ်ချက်များကို အောက်တွင် သီးခြားနှိုင်းယှဉ်ထားသည်။
စံကြိတ်ခွဲခြင်းနှင့် ඔප දැමීම မော်ဂျူးများ
စံသတ်မှတ်ထားသော မော်ဂျူးများတွင် dual-station belt grinders၊ single-station belt grinders နှင့် single-station polishing machines များ ပါဝင်သည်။ Wide-belt၊ အစိတ်အပိုင်းကြီးနှင့် အစိတ်အပိုင်းငယ် polishing မော်ဂျူးများသည် မော်ဂျူလာပေါင်းစပ်မှုများကို ပံ့ပိုးပေးပြီး floating နှင့် automatic-compensation အစီအစဉ်များပါရှိသည်။
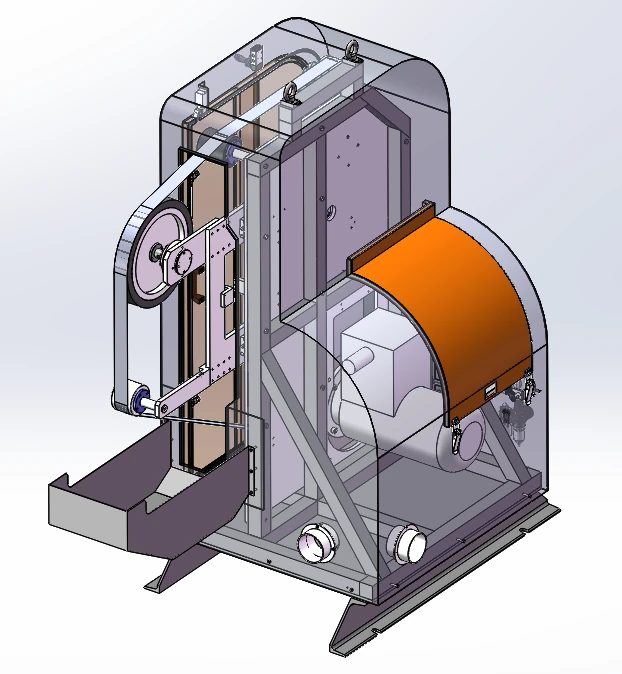
ခါးပတ်-စက် ပုံစံတစ်ခုတွင် 4 kW ပေါက်ကွဲမှုဒဏ်ခံနိုင်သော မော်တာ၊ အမြင့်ဆုံးလည်ပတ်နှုန်း 2800 rpm နှင့် 2800 mm × 70 mm abrasive belt တို့ကို အသုံးပြုထားသည်။ ၎င်းတွင် ခါးပတ်ခြေရာခံခြင်း၊ ဖုန်မှုန့် hopper ချိတ်ဆက်မှု၊ အီလက်ထရွန်းနစ် စဉ်ဆက်မပြတ်အား အဆင့်မြှင့်တင်မှု ရွေးချယ်မှုပါရှိသော စံ pneumatic floating နှင့် floating spindle အတွက် ပံ့ပိုးပေးခြင်းတို့ ပါဝင်သည်။
စားသုံးနိုင်သော မိသားစု ခုနစ်စုနှင့် ၎င်းတို့၏ အခန်းကဏ္ဍများ
စားသုံးမှုရွေးချယ်မှုသည် လိုအပ်သောလုပ်ဆောင်မှုနှင့် ထိတွေ့မှုပုံသဏ္ဍာန်ကို လိုက်နာသည်။ ပွန်းစားခြင်းဖယ်ရှားခြင်းနှင့် ඔප දැමීමအဆင့်များအကြား ရွေ့လျားရန် မတူညီသောဘူတာများကို ပေါင်းစပ်နိုင်သည်။
ပွန်းပဲ့ခါးပတ်များ
ရွေးချယ်ထားသော ထိတွေ့လမ်းကြောင်းတစ်လျှောက် ခါးပတ်ကို ကြိတ်ခွဲခြင်း။
ဘီးများ
ဘီးပုံသဏ္ဍာန် စားသုံးနိုင်သော ပစ္စည်းဖြင့် ပွတ်တိုက်ပြီး အပြီးသတ်ခြင်း။
နိုင်လွန်ဘီးများ
နိုင်လွန်ဘီးစခန်းဖြင့် မျက်နှာပြင် ඔප දැමීම။
ဆီဆယ်ဘီးများ
လိုအပ်သော အပြီးသတ်အစီအစဉ်အတွင်း ဘီးကို ඔප දැමීම။
အထည်ပွတ်ဘီးများ
အထည်ဘီးတပ်စက်ဖြင့် ပွတ်တိုက်ခြင်း။
files တွေကို
ဒေသတွင်းတွင် ဖိုင်ထည့်ခြင်းနှင့် အနားစွန်းများကို ချွန်ထက်စေခြင်း။
ကြိတ်စက်များ
နောက်ဆက်တွဲ အပြီးသတ်ခြင်းမပြုမီ ကြိတ်ခွဲခြင်းနှင့် ပစ္စည်းဖယ်ရှားခြင်း။
အတင်းထိန်းချုပ်ထားသော ရိုဘော့ကြိတ်ခွဲခြင်း
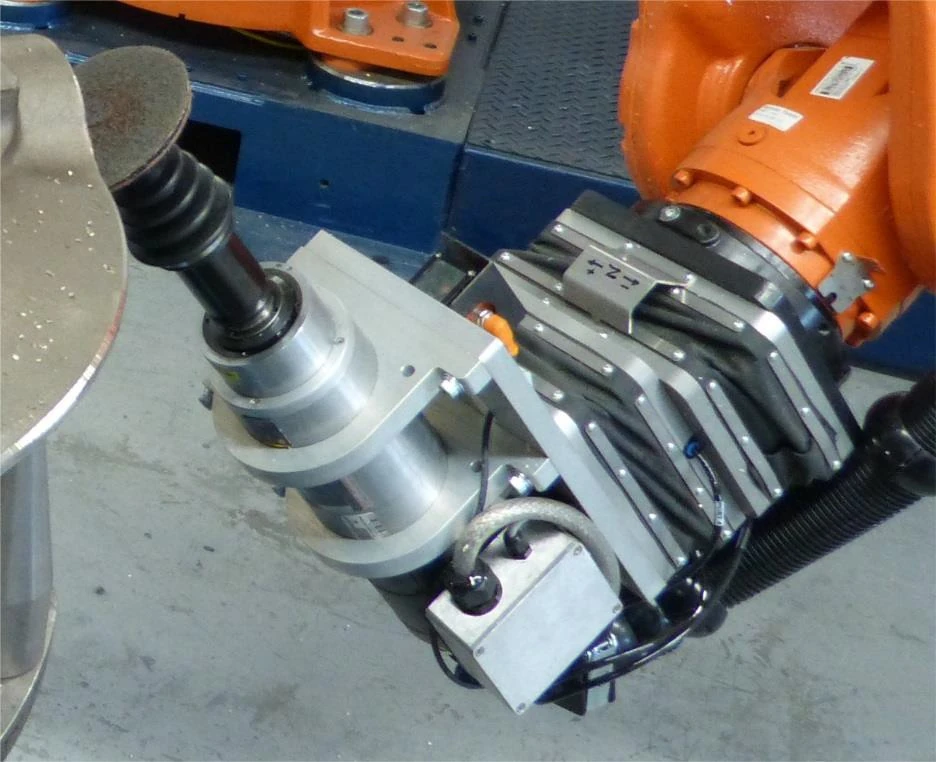
တက်ကြွသော လေဖိအား လိုက်နာမှု
အချိုးကျအဆို့ရှင်သည် ရေပေါ်ယန္တရားအတွင်းရှိ ဖိအားကို ထိန်းချုပ်ပေးပြီး စက်ရုပ်ကိုယ်ဟန်အနေအထားအတွက် ထိန်းချုပ်မှုဆက်တင်ကို ချိန်ညှိပေးသည်။ စက်ပိုင်းဆိုင်ရာ လိုက်လျောညီထွေဖြစ်မှုသည် ±10 မီလီမီတာ ရေပေါ်အကွာအဝေးကို ပေးစွမ်းသည်။
တက်ကြွသောအင်အားတုံ့ပြန်ချက်
အပိုင်းအနေအထား၊ အပိုင်းခံနိုင်ရည် သို့မဟုတ် ပွတ်တိုက်မှုပွန်းစားမှုပြောင်းလဲသည်နှင့်အမျှ ထိတွေ့မှုကိုထိန်းသိမ်းရန် မျောနေသောကိရိယာကို ရှေ့ သို့မဟုတ် နောက်သို့ ချိန်ညှိပေးသည်။ ထိန်းချုပ်ထားသောအားအပိုင်းအခြားကို တောင်းဆိုမှုအပေါ် မူတည်ပါသည်။
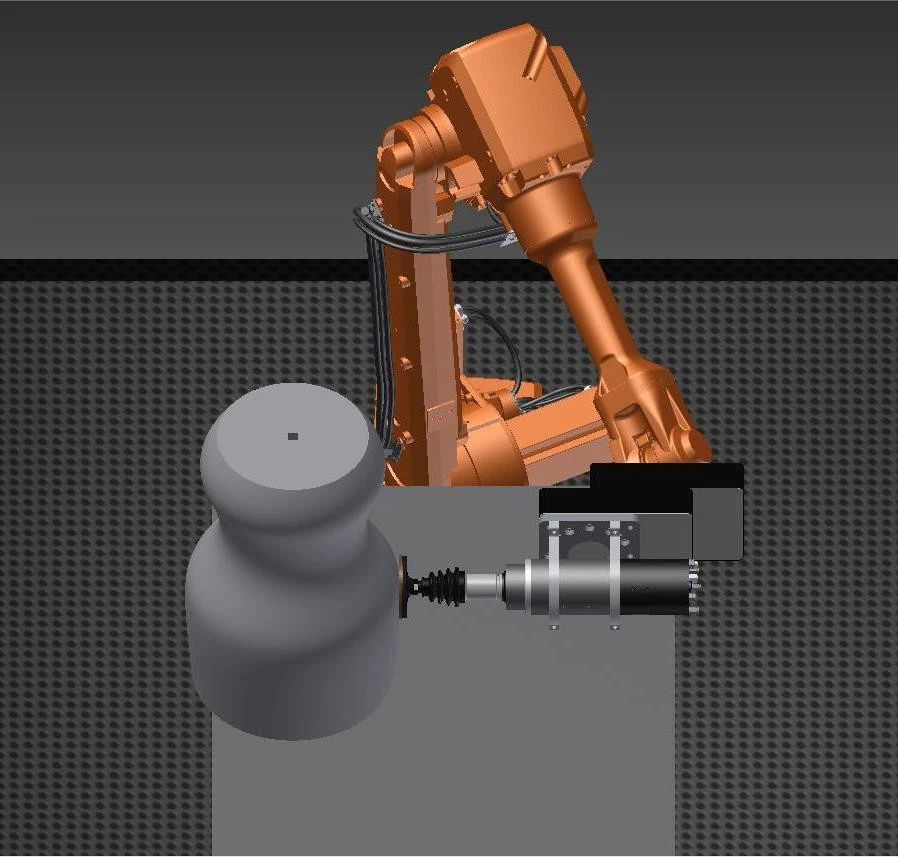
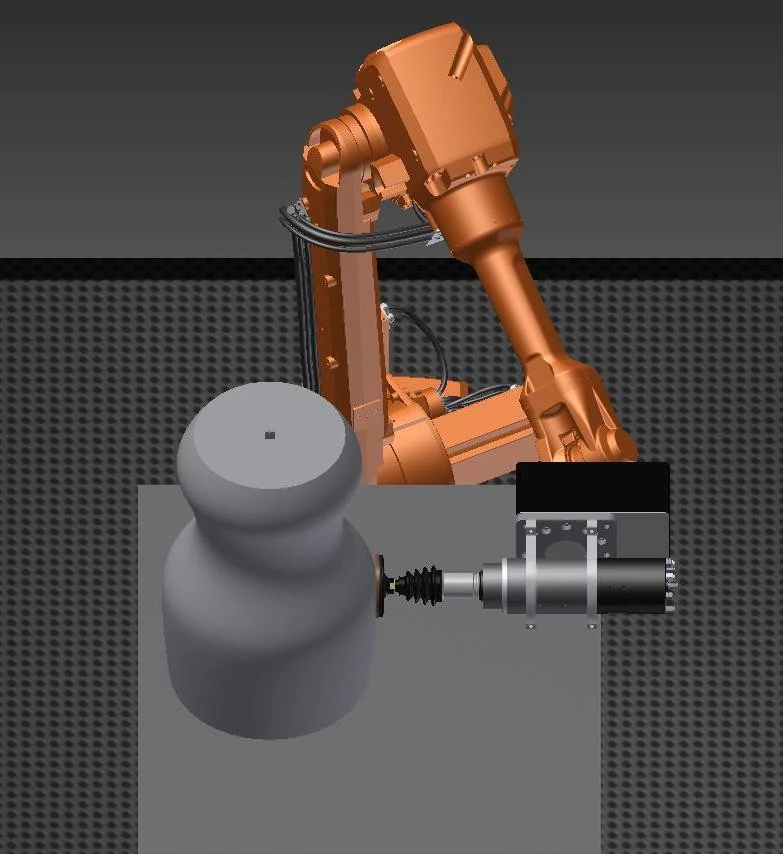
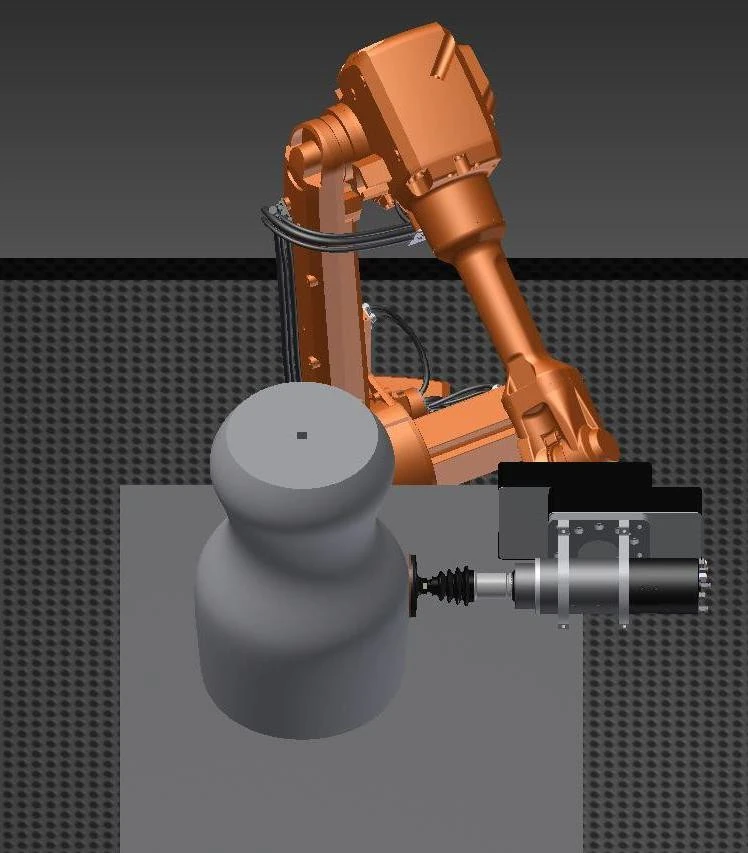
အနေအထားအားလုံးတွင် အသုံးပြုနိုင်သော force/position-control tool option သည် အလိုအလျောက် tool ပြောင်းလဲမှုများကို ပံ့ပိုးပေးပြီး IP65 အကာအကွယ်ဖြင့် စဉ်ဆက်မပြတ် တာဝန်ထမ်းဆောင်ရန် သတ်မှတ်ထားသည်။ ၎င်းတို့သည် robot-body လိုအပ်ချက်များနှင့် သီးခြား tool-options သတ်မှတ်ချက်များဖြစ်သည်။
ကိရိယာနှင့် အားထိန်းချုပ်သည့် ပစ္စည်းကိရိယာ ရွေးချယ်စရာများ
ကိရိယာမိသားစုများ
- တုန်ခါနေသော floating spindle
- တုန်ခါနေသော spindle
- မျောနေသော ရိုတရီဖိုင်
- အတင်းထိန်းချုပ်ထားသော ပေါလောမျောနေသော လေးလံသော ကြိတ်စက်
- အတင်းထိန်းချုပ်ထားသော ခါးပတ်ကြိတ်စက်
- ပုံသေခါးပတ်ကြိတ်စက်
အင်အားထိန်းချုပ်ရေးပစ္စည်းပုံစံများ
- နေရာတိုင်းတွင် တပ်ဆင်ထားသော အင်အားထိန်းချုပ်ရေး ကိရိယာများ
- တစ်လမ်းသွား အားထိန်းချုပ်ထားသော ကြိတ်စက်
- နှစ်လမ်းသွား နှစ်နေရာပါ အတင်းထိန်းချုပ်ထားသော ကြိတ်စက်
- အတင်းထိန်းချုပ်ထားသော ချွန်ထွက်ပစ္စည်းများ
ရေဒီယယ် မျောနေသော လျှပ်စစ် spindle များသည် နောက်ထပ် tool-interface ရွေးချယ်မှုတစ်ခုဖြစ်သည်။ လုပ်ဆောင်ချက်၊ ထိတွေ့မှု ဦးတည်ရာနှင့် ရရှိနိုင်သော ဝင်ရောက်ခွင့်တို့အပေါ် မူတည်၍ tool family ကို ရွေးချယ်ပါ။
ဖုန်မှုန့်များ ထုတ်ယူခြင်းနှင့် အလုပ်လုပ်သည့် ဝင်းခြံ
cartridge-filter ဖွဲ့စည်းမှုပုံစံသည် negative-pressure filtration၊ PTFE coated filter media နှင့် drawer collection ပါရှိသော pulse cleaning တို့ကို အသုံးပြုသည်။ ၎င်း၏ နည်းပညာဆိုင်ရာတန်ဖိုးများကို အောက်တွင်ဖော်ပြထားသည်။
| နည်းပညာပစ္စည်း | parameter တန်ဖိုး | ယူနစ် |
|---|---|---|
| စွမ်းအား | 7.5 | kW |
| လေစီးကြောင်း | 8500 | m³ / h |
| စစ်ထုတ်သည့်အရာတစ်ခု | 6 | ကျည်တောင့် |
| Filter ဧရိယာ | 66 | m² |
| စစ်ထုတ်မှု အရွယ်အစား | 0.3-1 | μm |
| Filtration ထိရောက်မှု | 99 | % |
| Compressed လေဖိအား | 0.4-0.6 | MPa |
| စုဆောင်းမှုပုံးများ | 40 × 2 | L |
| ဆူညံသံအဆင့်အထိ | 78 ± 2 | dB |
| ဝင်ပေါက်ချိတ်ဆက်မှုများ | 4 × 200 | mm |
| ယေဘုယျအားရှုထောင့် | 1350 × 1100 × 2280 ကို | mm |
| ထောက်ပံ့ရေးဗို့ | 380 | V |
| ထောက်ပံ့မှုကြိမ်နှုန်း | 50 | Hz |
အံဝင်ခွင်ကျနေရာနှင့် ဖုန်မှုန့်မျက်နှာပြင်များ
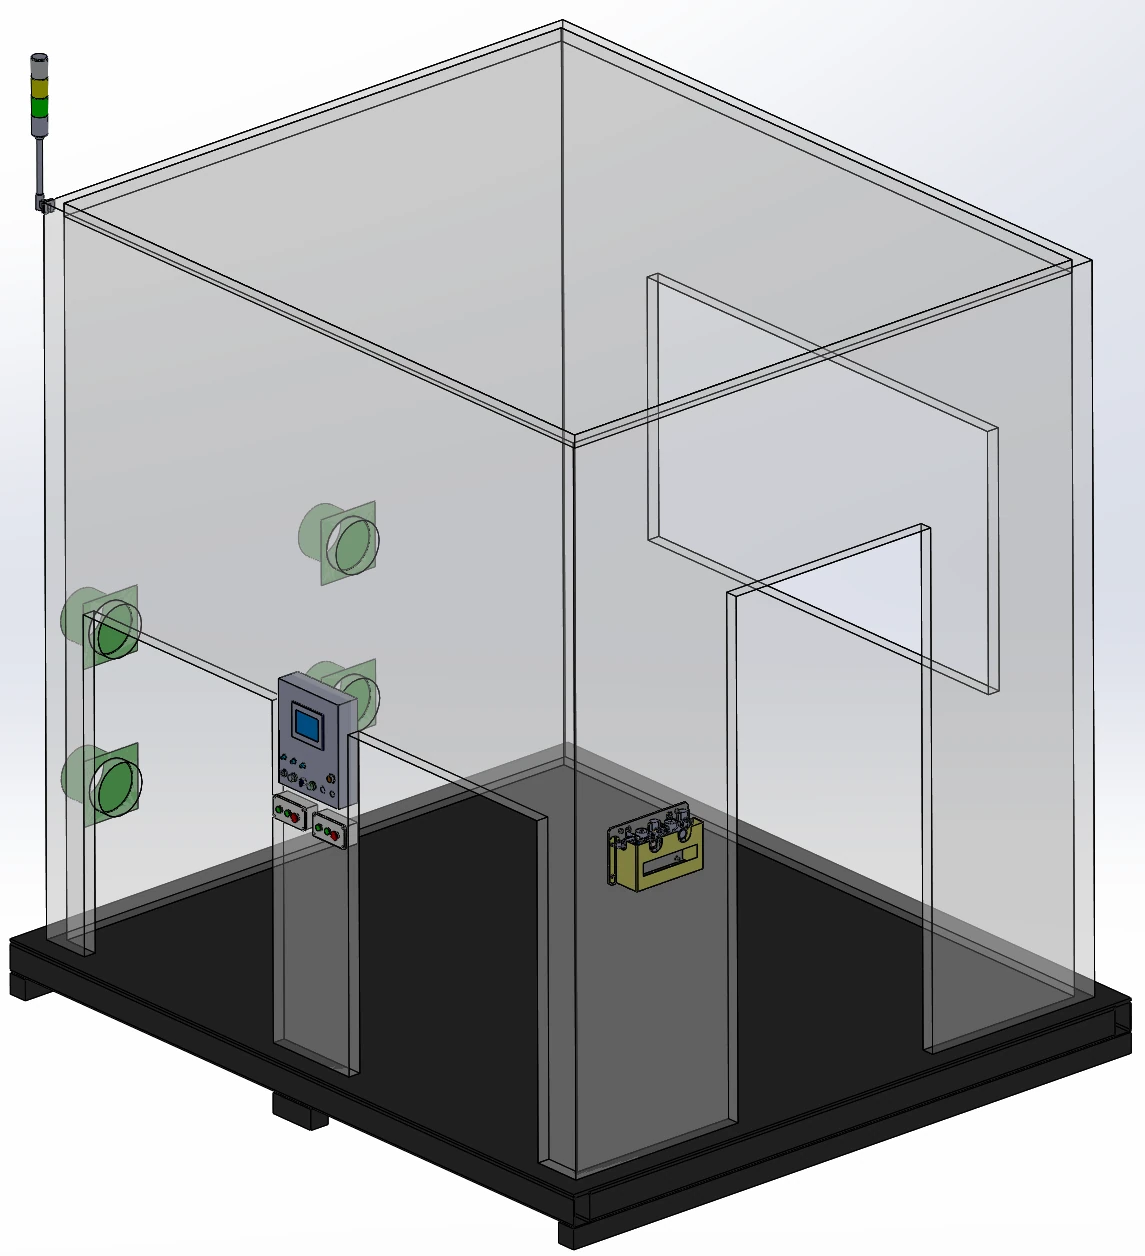
သတ္တုပြားများပါရှိသော အလူမီနီယမ်ပရိုဖိုင်ဝင်းအတွင်းတွင် ၅ မီလီမီတာ အကြည်ရောင် acrylic ကြည့်ရှုပြတင်းပေါက်၊ မီးနှင့် ထုတ်ယူခြင်းချိတ်ဆက်မှု ၄ ခု ပါဝင်သည်။ မျက်နှာပြင်ပြား၊ တင်ဆောင်မှုအတည်ပြုခလုတ်သေတ္တာ၊ ပြုပြင်ထိန်းသိမ်းမှုတံခါးနှင့် forklift ဝင်ရောက်နိုင်သည့် Q235 ကာဗွန်-သံမဏိအောက်ခံတို့သည် အစီအစဉ်ပြီးမြောက်စေသည်။
စိုစွတ်သော ထုတ်ယူမှုနှင့် ပေါင်းစပ်ဖုန်မှုန့်ထိန်းချုပ်မှု
အလူမီနီယမ်နှင့် မဂ္ဂနီဆီယမ်ဖုန်မှုန့်များ စိုစွတ်စွာထုတ်ယူခြင်းသည် ရရှိနိုင်သောနည်းလမ်းတစ်ခုဖြစ်သည်။ အလုပ်ရုံကိုယ်ထည်တွင် အပြင်ဘက်အခွံ၊ ဖုန်ဒဏ်ခံနိုင်သော နှစ်ထပ်စားပွဲဒီဇိုင်းနှင့် ဖုန်မှုန့်ထည့်သည့်နေရာချိတ်ဆက်မှုများပါရှိသော ဖုန်မှုန့်များကို ထည့်သွင်းနိုင်သည်။ ဖုန်မှုန့်ရှာဖွေခြင်းနှင့် အချက်ပေးသံများသည် ဖွဲ့စည်းပုံရွေးချယ်စရာများဖြစ်သည်။
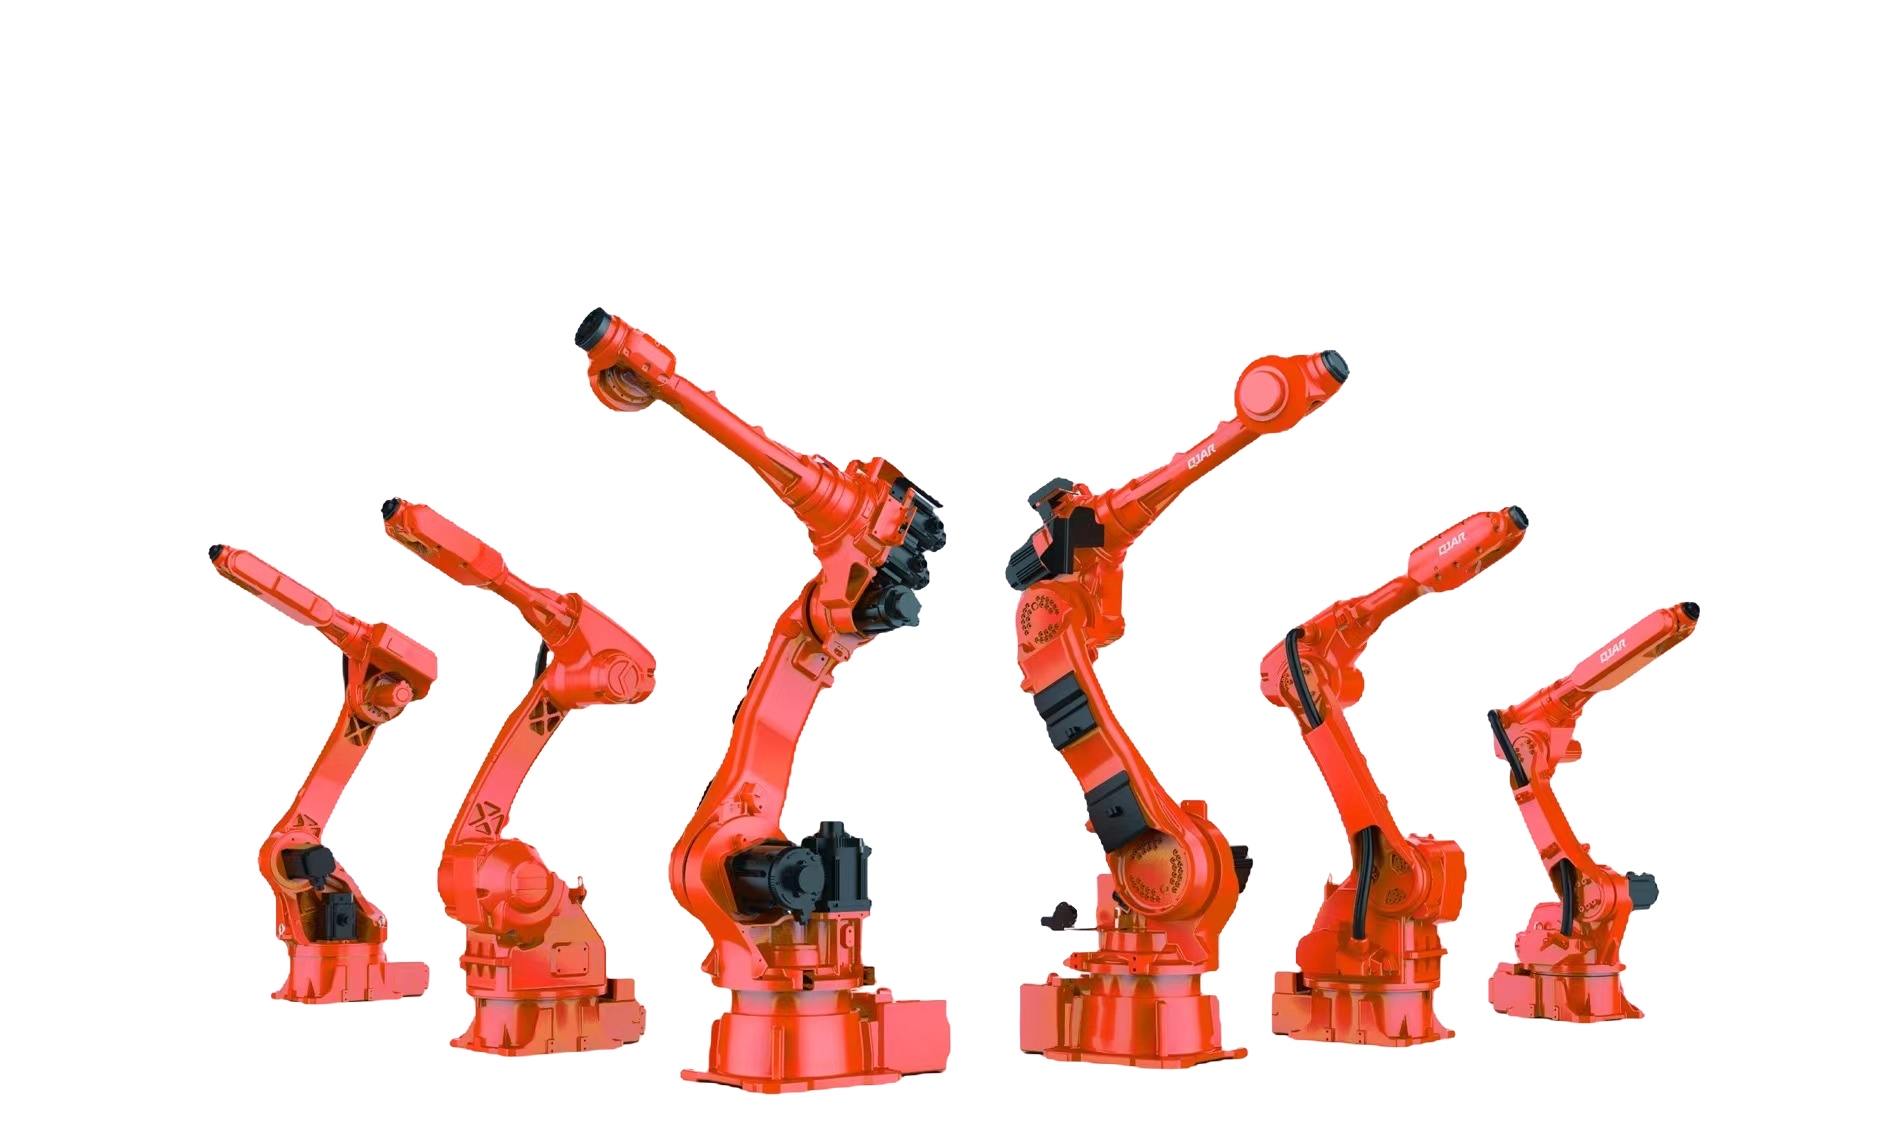
စက်ရုပ်လှုပ်ရှားမှုနှင့် အကာအကွယ်လိုအပ်ချက်များ
ဤရွေ့လျားမှုနှင့် အကာအကွယ်လိုအပ်ချက်များကို နှိုင်းယှဉ်စစ်ဆေးရမည့်စာရင်းအဖြစ် အသုံးပြု၍ အသုံးချမှုအတွက် ခြောက်ဝင်ရိုးရိုဘော့တစ်ခုကို ရွေးချယ်ပါ။ ၎င်းတို့သည် အလုပ်ခွင်ကြိတ်ခွဲမှုတိကျမှုနှင့် ထိန်းချုပ်ထားသော ထိတွေ့အားအပိုင်းအခြားနှင့် သီးခြားစီဖြစ်ပြီး ရိုဘော့ရွေးချယ်မှုအခြေအနေများဖြစ်သည်။
- ရိုဘော့ ထပ်ခါတလဲလဲ လုပ်ဆောင်နိုင်မှု
- 0.02 မီလီမီတာ±
- ထိရောက်သော linear speed
- ≥၅ မီတာ/စက္ကန့်
- TCP တိကျမှု
- 0.2 မီလီမီတာ
- လမ်းကြောင်းတိကျမှု
- 0.2 မီလီမီတာ တစ်စက္ကန့်လျှင် ၃၀၀ မီလီမီတာအထိ ကြိတ်ခွဲသည့်အမြန်နှုန်းဖြင့်
- စက်ရုပ်ကာကွယ်မှု
- IP67
- ထိတွေ့မှု-ဝန်အား ရည်ညွှန်းချက်
- 3-10 ကီလိုဂရမ်
လိုင်းအခြေအနေစောင့်ကြည့်ခြင်း
သုံးစွဲနိုင်သောပစ္စည်းနှင့် ကိရိယာအခြေအနေ
ရရှိနိုင်သော လုပ်ဆောင်ချက်များတွင် ခါးပတ်ပျက်နေသည်ကို ထောက်လှမ်းခြင်း၊ ကိရိယာပျက်နေသည်ကို ထောက်လှမ်းခြင်းနှင့် ကိရိယာသက်တမ်း စီမံခန့်ခွဲမှုတို့ ပါဝင်သည်။ ရွေးချယ်ထားသော ကြိတ်ခွဲကိရိယာ ပုံစံအတွက် ကိရိယာ ချောဆီထည့်နိုင်သည်။
ထုတ်လုပ်မှုအခြေအနေ
ထုတ်လုပ်မှုစွမ်းရည်စီမံခန့်ခွဲမှုသည် သုံးစွဲမှုစောင့်ကြည့်ခြင်းကို ဖြည့်စွက်ပေးသည်။ ရွေးချယ်ထားသောကိရိယာနှင့် ဝင်းဒိုးအပြင်အဆင်နှင့်အတူ လိုအပ်သောအချက်ပြမှုများနှင့် ပြုပြင်ထိန်းသိမ်းမှုဝင်ရောက်ခွင့်ကို ပြန်လည်သုံးသပ်ပါ။
FSW ချုပ်ရိုးအပြီးသတ်ခြင်း
အလူမီနီယမ် ဘက်ထရီဗန်း FSW ချုပ်ရိုးများ
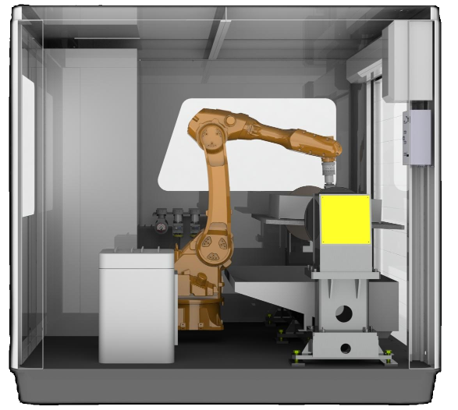
ပုံမှန်အသုံးချမှုတစ်ခုမှာ အလူမီနီယမ် ဘက်ထရီဗန်းများပေါ်တွင် ပွတ်တိုက်မှု-မွှေ-ဂဟေဆက်ထားသော ချုပ်ရိုးများကို စက်ရုပ်လမ်းညွှန်ဖြင့် ကြိတ်ခွဲခြင်းဖြစ်သည်။
နှစ်ဖက်သုံး FSW အပြီးသတ်ခြင်း
သီးခြားနှစ်ဖက်သုံး အသုံးချမှုတစ်ခုသည် FSW ချုပ်ရိုး ၆ ခုကို ရှေ့ဘက်တွင် ၃ ခုနှင့် နောက်ဘက်တွင် ၃ ခုဖြင့် ကြိတ်ရန် အားသုံးထိန်းချုပ်ထားသော spindle၊ လှည့်နေရာချထားပေးသည့်ကိရိယာနှင့် အစိုထုတ်ယူခြင်းတို့ကို ပေါင်းစပ်ထားသည်။
ဆက်စပ်ဘောင်အပြီးသတ်လုပ်ငန်းများ
ဆက်စပ်နေသော ဘက်ထရီဘောင်လုပ်ဆောင်ချက်များတွင် ဂဟေဆက်မျက်နှာပြင်ကြိတ်ခြင်း၊ ကြိတ်ပြီးနောက် ချွန်ထက်သောအစွန်းများကို ဖယ်ရှားခြင်းနှင့် ကြိတ်ခွဲခြင်း ပါဝင်သည်။
အလိုအလျောက် ကြိတ်ခွဲခြင်းလိုင်း- workstation interfaces
အလိုအလျောက် ကြိတ်ခွဲသည့်လိုင်းကို စီစဉ်သည့်အခါ၊ အလုပ်ရုံမျက်နှာပြင်ဖြင့် စတင်ပါ- ဝင်လာသော အစိတ်အပိုင်းတည်နေရာ၊ လွှဲပြောင်းဝင်ရောက်ခွင့်၊ ထုတ်ယူမှုချိတ်ဆက်မှုများနှင့် အနီးနားရှိ စက်ပစ္စည်းများနှင့် မျှဝေသော အချက်ပြမှုများ။ အပြင်အဆင်ကို အပြီးသတ်အစီအစဉ်နှင့် ကိရိယာပြောင်းလဲမှုများနှင့် ပြုပြင်ထိန်းသိမ်းမှုအတွက် လိုအပ်သောဝင်ရောက်ခွင့်နှင့် တွဲစပ်ပါ။
တစ်စိတ်တစ်ပိုင်းကိုင်ဆောင်ထားသည် သို့မဟုတ် ကိရိယာဖြင့်ကိုင်ဆောင်ထားသည် — ကျွန်ုပ်၏အပိုင်းအတွက် မည်သို့ရွေးချယ်ရမည်နည်း။
အစိတ်အပိုင်း ၃၀ ကီလိုဂရမ်အထိ အစိတ်အပိုင်းများအတွက် အစိတ်အပိုင်းများကို ရွေးချယ်သည့် စတင်သည့်နေရာအဖြစ် အသုံးပြုပါ၊ ထို့နောက် မော်ဒယ်အလိုက် အစိတ်အပိုင်းအလေးချိန်၊ ဆုပ်ကိုင်အသုံးပြုနိုင်မှုနှင့် အပြီးသတ်လမ်းကြောင်းကို စစ်ဆေးပါ။ ပိုကြီးသော သို့မဟုတ် ပိုလေးသော အစိတ်အပိုင်းများသည် ကိရိယာကို ကိုင်တွယ်သည့် အစီအစဉ်နှင့် ကိုက်ညီပါသည်။ မော်ဒယ်ဇယားသည် ဤယေဘုယျလမ်းကြောင်းစံနှုန်းထက် အစိတ်အပိုင်းကန့်သတ်ချက်များကို ပိုမိုကျဉ်းမြောင်းစေသည်။
workstation မော်ဒယ်တစ်ခုစီတွင် robot payload နှင့် part weight မည်မျှပါဝင်သနည်း။
မော်ဒယ်တန်းသုံးတန်းသည် ၁၀၊ ၂၀ နှင့် ၃၀ ကီလိုဂရမ်ရှိသော စက်ရုပ်ဝန်တင်များကို တွဲဖက်ထားပြီး အကြံပြုထားသော အပိုင်းအလေးချိန်များ အသီးသီး ၃၊ ၇ နှင့် ၁၅ ကီလိုဂရမ်အထိ ရှိသည်။ စက်ရုပ်ဝန်တင်နှင့် အပိုင်းအလေးချိန်သည် ရွေးချယ်မှုနယ်ပယ်များ မတူညီပါ။ နှစ်ခုလုံးကို အပိုင်းအဖုံးနှင့်အတူ အသုံးပြုပါ။
Passive floating သို့မဟုတ် active force control — ကျွန်ုပ်၏အပိုင်းက မည်သည့်တစ်ခုကို လိုအပ်သနည်း။
တက်ကြွသောလေဖိအားလိုက်နာမှုသည် စက်ပိုင်းဆိုင်ရာမျောပါသောခရီးသွားမှုကို ပေးစွမ်းသည်။ တက်ကြွသောအားတုံ့ပြန်ချက်သည် ထိတွေ့မှုကိုထိန်းသိမ်းထားစဉ်တွင် အပိုင်း-အနေအထားပြောင်းလဲမှုများ၊ အပိုင်းခံနိုင်ရည်များနှင့် စားသုံးနိုင်သောပွန်းစားမှုများကို ပြန်လည်ဖြည့်ဆည်းရန် ရွေ့လျားမှုကို ချိန်ညှိပေးသည်။ မျက်နှာပြင်နှင့် ၎င်း၏ကွဲပြားမှုတစ်ဝိုက်ရှိ ချဉ်းကပ်မှုကို ရွေးချယ်ပါ။
ဘယ်ထိတွေ့အားအကွာအဝေးကို ထိန်းထားနိုင်မလဲ။
ထိန်းချုပ်ထားသော ထိတွေ့အားအပိုင်းအခြားကို တောင်းဆိုနိုင်ပါသည်။ အားထိန်းချုပ်မှုဖွဲ့စည်းပုံကို မရွေးချယ်မီ အလုပ်ပစ္စည်းပစ္စည်း၊ ဂျီသြမေတြီ၊ အပြီးသတ်ကိရိယာနှင့် ပစ်မှတ်မျက်နှာပြင်ကို ဆွေးနွေးပါ။
အလူမီနီယမ်နှင့် မဂ္ဂနီဆီယမ်ဖုန်မှုန့်များအတွက် မည်သည့်ဖုန်မှုန့်များ ထုတ်ယူရန် လိုအပ်သနည်း။
အလူမီနီယမ်နှင့် မဂ္ဂနီဆီယမ်ဖုန်မှုန့်များ စိုစွတ်စွာထုတ်ယူခြင်းသည် ရရှိနိုင်သော လမ်းကြောင်းတစ်ခုဖြစ်သည်။ ထုတ်ယူခြင်းနှင့် အံဝင်ခွင်ကျဖြစ်စေသော ပစ္စည်းကိရိယာများကို ရွေးချယ်သည့်အခါ ပစ္စည်းနှင့် လုပ်ငန်းစဉ်ကို ဆွေးနွေးပါ။ ကာထရစ်ဂျ်-စစ်ထုတ်ကိရိယာ သတ်မှတ်ချက်များတွင် သီးခြားဖွဲ့စည်းပုံတစ်ခုကို ဖော်ပြထားသည်။