
Quell: Unsplash
E Sensor ass e Roboter seng Vue op d'Äussewelt. Roboter benotze Sensoren fir déi geometresch a kierperlech Feature vun Objeten an hirer Ëmgéigend ze verstoen an ze moossen. Roboter, besonnesch autonom Roboteren, erfuerderen d'Fäegkeet hir Ëmgéigend ze spieren.
Intern an extern Sensoren sinn déi zwou Aarte vu Sensoren déi allgemeng benotzt ginn. Intern Sensoren an der Robotik liwweren Informatioun iwwer de Roboter, wéi zum Beispill wou en ass, wéi séier e leeft, a wéi en ënner anerem beschleunegt. Extern Sensoren an der Robotik sammelen Daten aus der Äussewelt inklusiv Informatioun wéi de Kontaktpunkt tëscht en hydraulesche Roboterarm an de Produit un deem et schafft.
Et gi verschidden Aarte vu Sensoren an der Robotik fir aus ze wielen, a mir ginn iwwer d'Eegeschafte vun enger Zuel vun hinnen, wéi och firwat a wou se agestallt ginn.
Liicht Sensoren
Quell: Unsplash
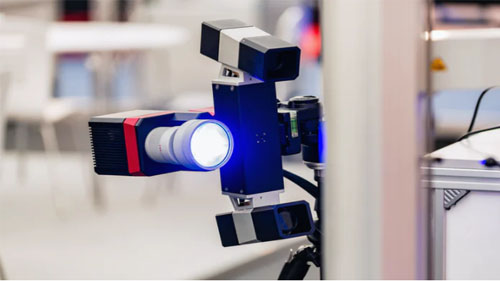
A Liichtsensor an der Robotik gëtt benotzt fir Liicht z'entdecken an e Spannungsdifferential ze kreéieren. Eng Computer-kontrolléiert Kamera an der Roboter Visioun System erlaabt dem Roboter seng Handlungen deementspriechend ze gesinn an unzepassen. Photoresistors a Photovoltaic Zellen sinn déi zwee am meeschte benotzte Liichtsensoren a Roboteren. Phototubes, Phototransistors, CCDs an aner Liichtsensore gi selten agesat.
E Photoresistor ass eng Zort Resistor, deem seng Resistenz ännert wéi d'Quantitéit u Liicht drop blénkt; méi Liicht heescht manner Resistenz, a manner Liicht heescht méi Resistenz. Si sinn einfach an d'Liicht-ofhängeg Robotik z'integréieren.
Solar Photovoltaikzellen verwandelen Sonneliicht an Elektrizitéit. Dëst ass besonnesch nëtzlech fir e Solarroboter z'entwéckelen. Wärend eng Photovoltaikzell kann als Energiequell ugesi ginn, kann se och an e Sensor ëmgewandelt ginn mat Transistoren a Kondensatoren.
2D & 3D Visioun: En zweedimensional Computervisiounsbild ass flaach, skaléiert fir Längt a Breet ze berechnen awer net Héicht. Och wann d'Plaz an d'Positioun vun den Elementer variéieren, dreidimensional Visioun erlaabt e Roboter d'Orientéierung vun engem Deel ze bestëmmen, dee méi effektiv gehandhabt muss ginn. E Roboterarm kann präzis vun engem 3D Visiounssystem während der Assemblée guidéiert ginn, an e Roboterarm kann verschidde Siichtwinkele fir eng wichteg Montageinspektioun ubidden.
Sound Sensoren
Quell: Unsplash
Sound Sensoren an der Robotik funktionnéieren op eng ähnlech Manéier wéi Mikrofonen, awer si sinn normalerweis mat Circuiten ugeschloss, déi d'Amplitude vun de Kläng op e Schwellwäert beurteelen an d'Resultat dem Roboter berichten. De Kaméidi gëtt méi haart wéi d'Amplitude eropgeet.
Dëst kéint nëtzlech sinn fir e Roboter deen d'Wëld studéiert; laut Geräischer z'entdecken an ze verfollegen kéint ee vun den Datepunkte sinn, déi benotzt gi fir d'Wëld ze lokaliséieren. En Tounsensor fir Stëmmerkennung, deen op Kommandoen vun engem Benotzer reagéiert, ass eng méi komplizéiert Applikatioun.
E Basisroboter ka programméiert ginn fir ze reesen andeems Dir op Kläng lauschtert. Betruecht e Roboter deen ee klappt no riets an zwee klappt lénks. Ried a Stëmmerkennung kënne béid mam selwechte Mikrofon a komplexe Roboteren gemaach ginn. Tounsensoren si méi schwéier ze implementéieren wéi Liichtsensoren well se e ganz klenge Spannungsdifferenz produzéieren dee muss verstäerkt ginn fir eng erkennbar Spannungsännerung ze produzéieren.
Proximitéit Sensoren
Quell: Unsplash
A Proximitéitssensor an der Robotik kann en Emgéigend Objet entdecken ouni kierperlechen Touch ze erfuerderen. De Sender schéckt elektromagnetesch Stralung un de Sensor niewend dem, an den Empfänger kritt an analyséiert d'Ënnerbriechungsfeedback Signal. Als Resultat kann d'Quantitéit u Liicht an der Regioun benotzt ginn fir ze bestëmmen ob Nopeschobjekter präsent sinn oder net. Fir de Roboter bidden d'Sensoren eng Kollisiounsvermeidung Approche.
Et gi vill verschidden Aarte vu Proximitéitssensoren, awer nëmmen e puer ginn allgemeng a Roboteren agestallt.
Infrarout (IR) Transceiver: Wann en Hindernis erkannt gëtt, schéckt eng IR LED en IR Liichtstrahl deen d'Liicht spigelt, déi vun engem IR Empfänger kritt gëtt.
Ultraschall Sensor: Dës Sensoren produzéieren héichfrequenz Tounwellen, an den opgehollen Echo weist datt en Objet gestéiert gouf. Ultraschallsensore kënnen och benotzt ginn fir Distanzen ze moossen.
Photoresistor: Och wann e Photoresistor e Liichtsensor ass, kann et och als Proximitéitssensor benotzt ginn. Wann en Objet op de Sensor kënnt, ännert d'Quantitéit u Liicht, wat d'Resistenz vum Photoresistor verännert. Dëst ass eppes wat erkannt a behandelt ka ginn.
Taktil Sensoren
Quell: Unsplash
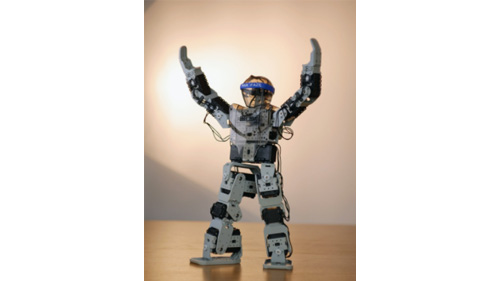
En Taktile Sensor ass en Apparat dat bestëmmt ob en Objet a Kontakt ass oder net. En taktile Sensor erlaabt dem Roboter allgemeng Objete wéi Trappschinnen a Beliichtung ze "beréieren a fillen", déi däischter oder hell ginn andeems Dir d'Basis dréckt. Dës Sensore gi benotzt fir Uwendungen ze iwwerwaachen an op eng sanft Manéier mat der Ëmwelt ze interagéieren. Et ass an zwou Kategorien opgedeelt: Touch a Force Sensoren.
Touch Sensoren
Touch Sensoren an der Robotik, och bekannt als Kontaktsensoren, sinn Apparater déi den Touch vun engem Sensor oder engem Objet erkennen an erkennen. Mikroschalter, Limitschalter an aner kleng Geräter ginn dacks benotzt. D'Majoritéit vun dëse Sensoren gi vu Roboteren agestallt fir Hindernisser ze vermeiden. Wann dës Sensoren eng Obstruktioun erkennen, kritt de Roboter eng Aufgab, déi ëmgedréit, gedréint, ageschalt, gestoppt, etc.
Force Sensoren
Kraaftsensoren an der Robotik gi benotzt fir d'Kräfte ze berechnen, déi an de verschiddene Funktiounen vun engem Roboter involvéiert sinn, wéi d'Maschinn Luede an Ausluede, Materialmanagement, asw. Dëse Sensor verbessert och de Montageprozess fir d'Problembehandlung. A Kraaft Dréimoment Sensor gëtt der Roboter Waffen d'Gefill vun enger Versammlungsaufgab ze kompletéieren; intern Staat Sensoren gi benotzt fir d'Miessung vum Endeffektor.
Temperatursensoren
Source: Pinterest
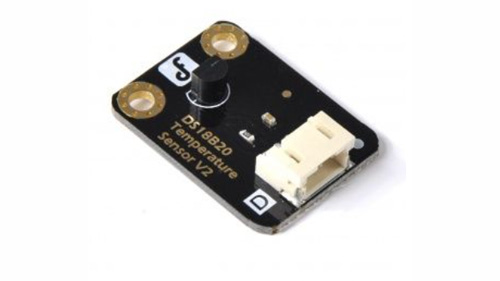
Temperatursensoren an der Robotik Mooss Hëtzt / Temperatur Ännerungen an der Ëmwelt wou se agestallt ginn. Et Wierker op d'Konzept vun enger Spannung differentiell Ännerung fir eng Temperatur änneren; dës Spannungsännerung liwwert déi gläichwäerteg Temperatur vun der Ëmgéigend. Lofttemperatur, Uewerflächentemperatur an Tauchtemperatur sinn all Uwendunge fir Temperatursensing.
Navigatiouns- a Positionéierungssensoren
Source: Pinterest
Positionéierungssensoren an der Robotik gi benotzt fir d'Positionéierung vum Roboter ze schätzen. E GPS ass den allgemengste Positionéierungssensor (Global Positioning System). Satellitte, déi eise Planéit ëmkreien, schécken Signaler aus, déi vun engem Roboterempfänger opgeholl a veraarbecht ginn. Berechent dem Roboter seng geschätzte Positioun a Geschwindegkeet mat den analyséierten Donnéeën. Déi dräi meescht üblech Navigatiounssensoren enthalen;
GPS
De Global Positioning System (GPS) ass dee meescht benotzte Positionéierungssensor. Satellitte, déi eise Planéit ëmkreien, schécken Signaler aus, déi vum Empfänger vun engem Roboter opgeholl a veraarbecht ginn. Déi veraarbecht Donnéeën kënne benotzt ginn fir e Roboter seng geschätzte Positioun a Geschwindegkeet ze berechnen.
dës GPS Systemer sinn onheemlech nëtzlech fir Roboteren dobaussen, awer si sinn net effikass dobannen. Si sinn och elo e bëssen deier, awer wann hir Präisser erofgoen, gesitt Dir geschwënn déi meescht Roboter mat engem GPS Modul ausgestatt.
Digital magnetesche Kompass
Ähnlech wéi e portable magnetesche Kompass, benotzt den Digital Magnéitesche Kompass d'Äerdmagnéitfeld fir Richtungsmiessungen ze produzéieren, a guidéiert Äre Roboter an déi entspriechend Richtung fir säin Zil z'erreechen. Dës Sensoren si manner deier wéi GPS Moduler, awer wann Dir souwuel Positiounsfeedback an Navigatioun braucht, sollt e Kompass a Verbindung mat engem GPS Modul benotzt ginn.
Lokalisatioun
D'Aufgab fir autonom d'Plaz vun engem Roboter an engem komplexen Ëmfeld ze bestëmmen ass bekannt als Lokaliséierung. Extern Elementer genannt Landmarken, déi entweder geziilt plazéiert oder natierlech Landmarken kënne ginn, gi benotzt fir d'Plaz ze bestëmmen. Kënschtlech Markéierer oder Beaconen ginn an der éischter Phase ronderëm de Roboter gesat, an de Roboter Sensor registréiert dës Signaler fir seng exakt Plaz z'identifizéieren.
Beschleunegung Sensoren
Source: Pinterest
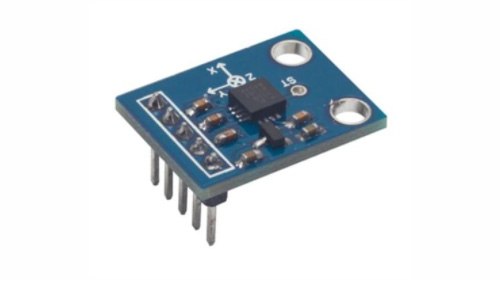
Beschleunigungssensoren an der Robotik sinn Apparater déi d'Beschleunigung an d'Schréiegt vum Roboter moossen. En Accelerometer ass vun zwou Zorte vu Kräften betraff:
D'statesch Kraaft - d'Kraaft déi tëscht all zwee Objeten existéiert. Mir kënne bestëmmen wéi vill de Roboter kippt andeems hien seng Schwéierkraaft erkennt. Dëse Parameter ass nëtzlech fir Roboteren ze balanséieren oder ze bewäerten ob e Roboter biergof oder biergof geet.
Dynamic Force - D'Geschwindegkeet mat där en Objet muss bewegt ginn. D'Vitesse/Geschwindegkeet, mat där e Roboter reest, gëtt festgeluecht andeems d'dynamesch Kraaft mat engem Accelerometer gemooss gëtt.
Aner Roboter Sensoren
Quell: Unsplash
Et ginn Honnerte vu Sensoren elo verfügbar, déi praktesch alles kënne spieren, wat Dir Iech virstellen kënnt, an et ass bal schwéier se all opzezielen. Nieft deenen hei uewen opgezielt, ginn et eng Rei aner Sensoren déi fir spezifesch Uwendungen benotzt ginn. Bedenkt déi folgend Konditiounen:
Fiichtegkeet Sensoren ginn benotzt fir d'Quantitéit u Feuchtigkeit an der Loft ze bestëmmen. Fiichtegkeet Inhalt
Gassensoren gi gemaach fir spezifesch Gase z'entdecken.
Potentiometer sinn extrem versatile a kënnen a ville Applikatiounen benotzt ginn.
Magnéitfeld Sensoren moossen d'Stäerkt vum Magnéitfeld dat se ëmginn
Conclusioun
E puer Photoresistors oder en Infraroutsensor kënne benotzt ginn fir en einfachen Hindernisvermeidungsroboter ze maachen. Wat méi komplizéiert Äre Roboter gëtt, wat méi Sensoren et wäert hunn. Eng eenzeg Operatioun kann de Gebrauch vun néideg multiple Sensoren, oder e puer Aarbechte kënne mat engem eenzege Sensor erfëllt ginn.
Eng Aufgab kann heiansdo mat engem vun de verschiddene Sensoren ofgeschloss ginn. Baséierend op Disponibilitéit, Bezuelbarkeet a Gebrauchscomfort, wielt den ideale Sensor. Et gëtt awer och d'Méiglechkeet fir e Roboterarm mat engem Sensor vum Hiersteller ugeschloss. Dëst spuert Iech am Idealfall d'Käschte fir all onofhängeg vun deem aneren ze kafen.