
Source: Pinterest
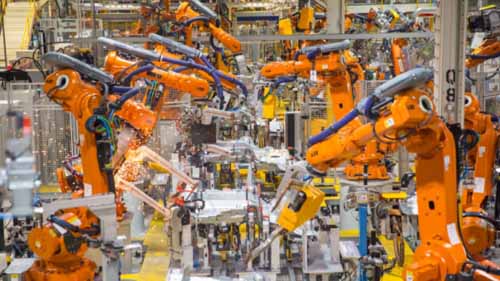
D'Leeschtung vun den industriellen Aufgaben ass duerch Iwwergange vu Verbesserung mat der Zäit geplënnert. Reng manuell Aarbecht gouf verbessert duerch rau Tools déi weider a Maschinnen fortgeschratt goufen. Nach ëmmer, méi Innovatioun bréngt nei Alternativen wéi Roboteren.
Unimate war den Éischte Roboter erfollegräich an der Fabrikatioun benotzt ginn. Et gouf vum George Devol am spéiden 50er erfonnt a gouf fir d'éischt an der General Motors Planz installéiert. Et gouf fir Stierfgoss benotzt a konnt an engem Radius vun 12 Fouss bewegen. Beim Zeien vun de Virdeeler vun der Benotzung, séier genuch, hu méi Firmen gesicht et ze kréien.
Zënterhier hunn Experten weider verschidde Roboteren erstallt an nei Weeër entdecken, wéi se an der Fabrikatioun applizéiert kënne ginn. Haut ginn et vill raffinéiert Fournisseuren wéi EVS d'Fäegkeet hunn innovativ a fortgeschratt ze bidden industriell Roboter Waffen fir Verkaf.
Drënner ass e Bléck op déi verschidden Aarte vu Roboteren an hir Funktiounen.
Inhaltsverzeechnes
SCARA Roboter
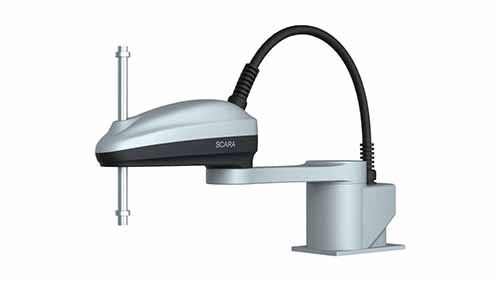
SCARA Roboter, baséiert op de Roboter Bewegungsachsen, si méi modern am Verglach zu wielt a Plaz industriell Roboteren. Béid kënnen déiselwecht Funktioun déngen, awer SCARA Roboter riichten einfach déi aner resonant eraus.
E SCARA Roboter besteet aus enger Basis, déi an engem Layout parallelachs mam Roboterarm verbonnen ass. D'Rotary Gelenker bidden Konformitéit am XY Fliger. An anere Wierder, den Aarm vun engem SCARA Roboter ka vu lénks op riets réckelen, souwéi hin an hier. Et ass awer steif an der Z-Achs sou datt et nëmmen op enger Theta-Achs rotéiere kann.
Den Design bitt 4 Fräiheetsgraden. Weider kann den Aarm zréckgeklappt oder ausgestreckt ginn. Et ass eng Feature déi praktesch kënnt ofhängeg vun wéi enger Längt néideg ass fir d'Aufgab fir déi se benotzt gëtt.
Wat Software ugeet, SCARA Roboteren sinn entwéckelt fir Aufgaben ze automatiséieren awer ënner der Instruktioun vum Controller. De Controller-Interface ass einfach ze benotzen a si tendéieren op Kommandoen ze reagéieren.
Gitt datt se als fäerdeg Léisung kommen, ass et wéineg wann all zousätzlech Programméierung erfuerderlech.
Profien
- SCARA Roboter si ganz séier mat der Flexibilitéit vun de Rotary Gelenker, déi den Aarm op der Plaz halen
- Och wa se net expansiv Plaz ophuelen fir hir Aufgaben auszeféieren, deckt den Aarm e grousst Gebitt wéi et funktionnéiert. Si kënne plécken a placéieren, iwwer e bedeitende Radius
- Si sinn héich korrekt
- Kann eng héich Notzlaascht handhaben
scheinbar
- Si kënnen nëmme funktionnéieren wann se op enger Fligerfläch plazéiert oder befestegt sinn, an doduerch eng limitéiert Plazéierungsflexibilitéit ubidden
- Erfuerdert en dedizéierten Controller
Industriell Uwendungen
D'Pick-and-Drop Fäegkeete vun engem SCARA Roboter maachen et gëeegent fir:
- Palletiséieren
- Luede Maschinnen
- Assemblée Funktiounen
- Laser Gravur mat der Hëllef vun engem passenden Endeffektor
- Lödung
Delta Roboter
Source: Pinterest
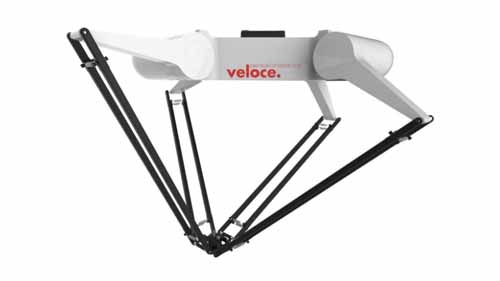
Delta Roboter goufen vum Reymond Clavel an engem Team vu Geléiert op engem College a Frankräich erfonnt. Si sinn och als parallel Roboter bekannt.
Den Design vun engem Delta Roboter besteet aus enger Basis montéiert Uewerhead déi 3 Motoren huet, déi d'Waffen, déi mat der Basis verbonne sinn, dréien. Déi parallel Waffen hu souwuel prismatesch wéi och rotativ Gelenker déi net heefeg sinn ënner anere Roboteren. Als Resultat kann et op d'X, Y Achsen réckelen, obwuel déi meescht Benotzer hir Roboter personaliséieren fir extra Achsen ze addéieren. Eng Rotatiouns- oder Pitchachs ka souwuel duerch Modifikatioun erreecht ginn fir verschidden Aufgaben ze erfëllen.
Well Delta Roboter dacks benotzt gi fir Automatiséierung op Fërdersystemer ze picken an ze placéieren, bestëmmt d'Programméierung hir Effektivitéit. Si sinn och mat Kameraen ausgestatt, déi a Verbindung mat spezielle Software hire Visiounssystem ausmaachen. Den Zweck vum Visiounssystem ass gutt a schlecht Produkter ze differenzéieren beim Picken a Sortéieren.
Gëeegent Endeffekter ginn normalerweis un d'Waffen befestegt awer si erfuerderen speziell Designschemaen. All zousätzlech Gewiicht op d'Waffen reduzéiert d'High-Speed-Robotarmleistung déi se favoriséiert sinn. Saugbecher si besonnesch populär bei hinnen.
Profien
- Si sinn déi schnellsten an iwwertreffen souguer SCARA um Goal-Post Test
- Kann iwwer e grousst Aarbechtsberäich schaffen
- Fortgeschratt Software mécht se ganz korrekt an effizient
scheinbar
- Kann nëmme ganz liicht Notzlaascht verwalten
- Héichgeschwindeg repetitive Bewegunge féieren zu Verschleiung vun Deeler
- Si sinn deier
Industriell Uwendungen
- Fluchsimulatoren - Dëst beinhalt eng verbessert Versioun déi 6 zousätzlech linear Aktuatoren an eng bewegbar Basis benotzt
- Pharmazeutesch Industrie
- Liewensmëttelverpakung
- Niddereg Kraaft Assemblée Aufgaben
Polar Roboter
Source: Pinterest
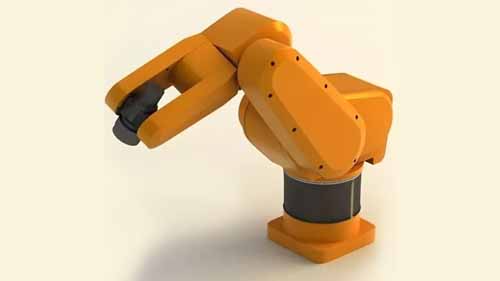
D'Struktur vun engem Polarroboter besteet aus enger Basis, op där en Aarm befestegt ass. Den Aarm gëtt mat engem Twistgelenk befestegt. Si sinn och bekannt als sphäresch Roboter wéinst der Form vum Aarbechtsberäich mat hinnen assoziéiert. Si hu vill gemeinsam mat Unimate déi och kugelfërmeg war.
Den Aarm vun engem polare Roboter kann verlängert ginn, obwuel et nëmmen op de Radius ronderëm d'Maschinn limitéiert ass. Et huet dräi Achsen déi bilden dat wat als polare Koordinatesystem bezeechent gëtt. Et heescht, datt d'Punkten bannent der Reechwäit vum Roboterarm bestëmmt ginn duerch d'Distanz, déi se vun der Roboterbasis an engem bestëmmte Wénkel ausdehnen kann.
Profien
- Den Aarm kann ënner oder iwwer Hindernisser erreechen
- Si hunn eng 360-Grad Ofdeckungsspann
- Si schaffen iwwer eng grouss Aarbechtsberäich
scheinbar
- Si verlaangen vill Iwwerwaachung a Kontroll
- Schlecht Genauegkeet
- Bedenkt hir Bewegung, si wieren net ideal fir repetitive Aufgaben
Industriell Uwendungen
- Die-Casting
- Welding
- Sprëtzgießen
- Ëmgank mat Glas Produiten
Zylindresch Roboter
Source: Pinterest
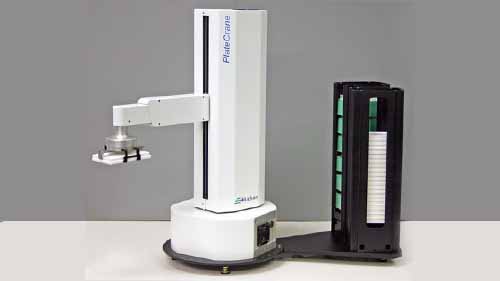
Et ginn zwee Haaptdeeler op engem zylindresche Roboter, e rotativen a linearen Aktuator un der zylindrescher Basis befestegt. Si si verantwortlech fir déi vertikal an horizontal Bewegungen déi de Roboterarm maache kann. E Schwenkwelle erliichtert d'Aarbecht vum Roboter an engem zylindresche Aarbechtsberäich.
Weider ass den Aarm fäeg ze verlängeren an zréck an d'Positioun ze klappen. Säin streamlined Design mécht et méiglech datt et a limitéierter Plaz funktionnéiert, wou méi voluminös Waffen net passen. Op der anerer Säit ass d'Rotatioun nëmme machbar laanscht déi vertikal Achs.
Zylindresch Robotere kommen scho montéiert sou datt et keng Installatiounshick ass ze erwaarden, ausser a Fäll wou d'Personaliséierung néideg ass.
Profien
- Kann schwéier Notzlaascht verwalten
- Hunn 360 Grad erreechen ronderëm sech
- Si huelen net vill Plaz op am Verglach zu hirem Aarbechtsberäich Radius
scheinbar
- Begrenzte Rotatiounsbewegung
- Niddereg Genauegkeet
- Si sinn net sou villsäiteg wéi aner verfügbar Optiounen.
Industriell Uwendungen
- Schmelz- a Schmiedeaarbechten
- Applikatioun vun der Beschichtung
- Die-Casting
- Luede an Ausluede Maschinnen
- Laboratoire a Biomed Applikatiounen favoriséieren se wéinst der Gréisst an der Positionéierung vum Aarm.
Cartesian Roboter
Source: Pinterest
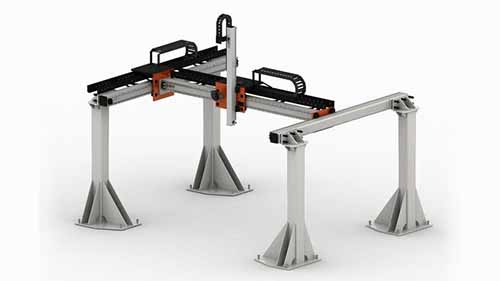
Déi 3 Achse vun engem kartesesche Roboter sinn all senkrecht openeen. Beweegunge ginn erliichtert duerch:
- 3 prismatesch Gelenker déi a Rutschbewegung laanscht d'XYZ Achsen schaffen.
- Linear Aktuatoren
- Motore fir Stroum ze liwweren
- A Handgelenk Uschloss wou Rotatioun néideg ass
Si kommen normalerweis an Deeler a erfuerderen d'Assemblée vun enger Fabréck Maschinnexperten. Wärend hir Versammlung komplex ka sinn, bitt et eng Chance fir Personnalisatiounen ze maachen. Tatsächlech ass et ee vun de Grënn déi et populär maachen. Präzisioun, Geschwindegkeet an d'Längt vun de Schlag kënnen ofhängeg vun der Industrie oder Applikatioun ugepasst ginn.
Cartesian Roboter ginn och als Gantry oder rechtlinear Roboter bezeechent. Si huelen eng Kubelform op wat hir Aarbechtsberäich ugeet. Wéi och ëmmer, eng bemierkenswäert Feature ass datt se a verschiddene Moud montéiert kënne ginn wann néideg. Si passen op d'Overhead Montage wéi och vertikal an horizontal Positiounen un.
Profien
- Si kënnen eng grouss Notzlaascht huelen
- Operationell si si ganz villsäiteg
- Ze bezuelen
- Kann mam Online Modus programméiert ginn
- Si hunn gutt Niveauen vun Richtegkeet
scheinbar
- Nëmmen eng Achsbewegung ka gläichzäiteg geschéien
- Si huelen vill Plaz op
- Den Installatiounsprozess ass allgemeng komplex
Industriell Uwendungen
- Ëmgank fir Plastik molding Prozesser
- Versiegelungsaufgaben
- 3D Dréckerei
- Lueden an Ausluede
Artikuléiert Roboter / 6-Achs
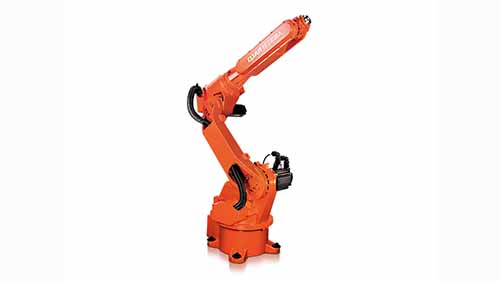
D'revolut Gelenker vun artikuléierte Roboteren erlaben hinnen eng Rei vu Bewegung ähnlech wéi déi vum mënschlechen Aarm. Si si flexibel duerch d'X, Y, Z Achsen awer kënnen och rullen, pitchen a yaw.
De Basisdesign besteet aus enger Basis an engem Aarm, déi mat engem Rotary Gelenk verbonne sinn. D'Zuel vun de Rotary Gelenker kann op esou vill wéi 10 erhéicht ginn a kënnen entweder parallel oder orthogonal sinn.
Mat de 6-Achse Bewegungsfäegkeeten kënnen dës Roboter Aufgaben ausféieren, déi déi meescht net kënnen. Den Aarm ass héich reaktiounsfäeger a verlängert sech op seng ganz Längt zimlech séier. Wat d'Kontroll ugeet, erfuerderen se gutt konfiguréiert Software wa se op optimalen Niveauen funktionnéiere sollen. Wéinst hirer grousser Palette vu Bewegung kann de Programméierungsprozess komplex sinn. Wéi och ëmmer, e puer Hiersteller bidden personaliséiert Viraussetzungskontrollpakete.
Profien
- Si kënnen a Beräicher erreechen a manoeuvréieren, déi aner Roboteren net kënnen
- Si decken e groussen Aarbechtsradius
- Héichgeschwindeg Roboterarm
- Leeschtung gutt an eenzegaarteg Controller Aufgaben wéi Molerei
- Heavy Notzlaascht kann toleréiert ginn
scheinbar
- d' kinematic Operatiounen ka komplizéiert sinn
- Si erfuerderen en dedizéierten Controller
- deier
Industriell Uwendungen
- Automotive Assemblée
- Liewensmëttelverpakung
- Schmelzen a Schmelzen Aufgaben
- Stol opzedeelen
- Glas Ëmgank
- Metallguss
cobots
Source: Pinterest
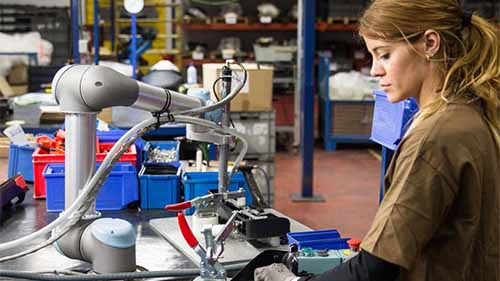
Cobots sinn och bekannt als kollaborativ Roboteren well se entwéckelt sinn fir mat Mënschen ze schaffen. Traditionell Roboter hunn Erausfuerderunge presentéiert wéi Kollisioune mat Aarbechter an Fabrécksraim. Fir esou Accidenter ze verhënneren, goufen Cobots als méi sécher Alternativ geschaf.
Et ginn dräi Haaptarten vu Cobots:
Hand-Guiding Cobots
Si gi vun Techniker programméiert mat engem handbetriebenen Apparat fir d'Roboter Waffen op déi gewënschte Bewegungen ze trainéieren.
Geschwindegkeet an Automatioun Cobots
Si sinn am Fong traditionell industriell Roboteren mat Visiounssystemer. Si hunn eng Warnung an eng Stoppzone. Wann en Aarbechter an d'Warnungszone erakënnt, verlangsamt se automatesch hir Operatioun. Wa se méi no an d'Stoppzone weidergoen, hält de Cobot komplett op. Si fuere weider wann béid Zonen fräi vun Hindernisser sinn.
Power a Family Force Limitéieren Cobots
Si si fäeg mat Mënschen ze schaffen, awer si sinn net mat Visiounssystemer, Scanner oder Sécherheetsbarrièren ausgestatt. Amplaz si se entworf ouni ausgesat Motoren oder scharfen Ecker. Ausserdeem hunn se Kollisiounsmotoren déi se stoppen wann et Hindernisser ronderëm si sinn.
Sécherheet iwwerwaacht Stop Cobots
Am Verglach mat anere Roboteren si se am mannsten "mënschfrëndlech". Wéi och ëmmer, si hu Sécherheetssensoren déi d'Operatioun stoppen an nei asetzen wann se eng mënschlech Obstruktioun erkennen.
Faktoren déi Roboter differenzéieren
Industrieroboter tendéieren allgemeng Features wéi Roboterwaffen ze hunn. Wéi och ëmmer, si si grondsätzlech anescht a punkto Design Aspekter wéi:
Äerdachs
Source: Pinterest
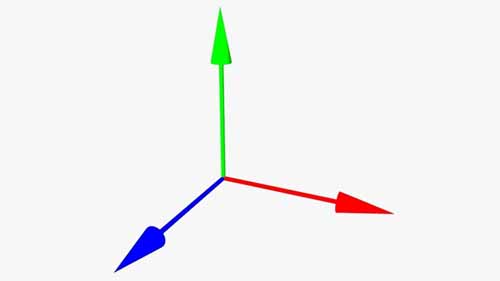
Wéi an engem mathematesche Graf, bezéien d'Achse vun engem Roboter op d'Richtungen, wou e Roboterarm beweege kann. Et ginn X, Y, an Z Achsen. Si representéieren zréck / vir, lénks / riets an erop / erof respektiv.
Grad vu Fräiheet
Source: Pinterest
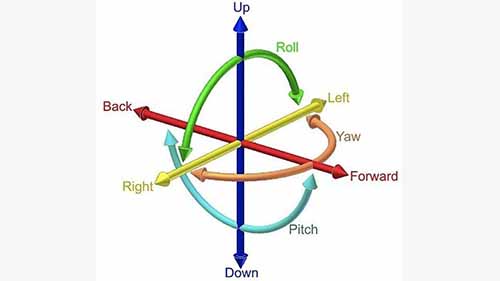
De Fräiheetsgrad vun engem Roboter ass eng Beschreiwung vun der Beweegungsberäich déi en an engem 3D Raum huet. Zousätzlech zu den dräi Achsen enthält d'Fräiheet Aspekter wéi Rotatioun, Yaw a Pitch.
D'Zuel vun den Achsen, déi e Roboter huet, bestëmmt seng Fräiheetsgrad.
Aarbechtsberäich
Quell: robots.com
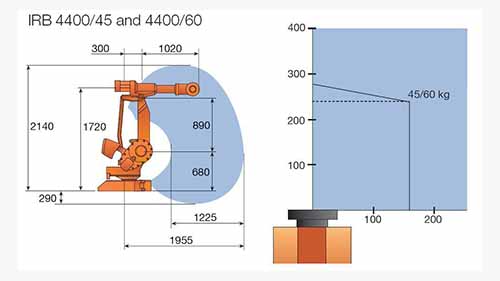
Bedenkt zum Beispill datt e Roboter benotzt gëtt fir Orangen vun engem Weenchen an deen aneren ze picken. D'Distanz déi et tëscht den zwee Ween iwwerdeckt gëtt als säin Aarbechtsberäich bezeechent. E puer Roboteren, baséiert op hirer Struktur, kënne méi wäit Distanzen iwwerdecken wéi anerer. Ausserdeem ginn Faktore wéi Fräiheet an Aarmlängt engem Roboter méi Aarbechtsberäich.
Endeffektor
Quell: roboticsandautomationnews.com
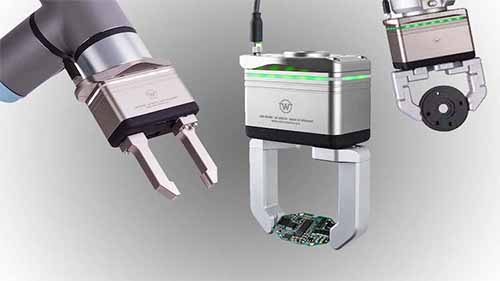
Wat den Design ugeet, ass de Roboterarm wierklech eng Imitatioun vum mënschleche Arm. Si kënnen an Geschécklechkeet a Kapazitéit variéieren, awer dat Basiskonzept ass d'selwecht.
Dat gesot, en Endeffektor ass am Fong d'"Hand" um Enn vun engem Fabrécksrobotarm befestegt. Et gi vill Typen vun Endeffektoren, si variéieren baséiert op Aufgaben. E puer Beispiller enthalen Gripper, Schweißinstrumenter an Saugbecher.
Gelenker
Quelle: Pinterest
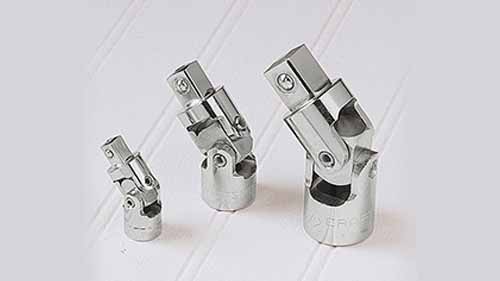
D'Benotzung vu Gelenker garantéiert datt de Roboterarm un d'Struktur befestegt bleift an och seng Bewegungen erliichtert. D'Art vu Gelenk, déi e Roboter huet, spillt eng grouss Roll a senger Flexibilitéit an der Bewegungsbereich. Si enthalen:
Parallel Gelenker - wéi den Numm et scho seet, si si niewentenee geluecht a si meeschtens léiwer fir linear Bewegungen.
Prismatesch Gelenker - si sinn och als Schieber bekannt well se linear Rutschbewegung tëscht zwee Deeler vun engem Roboter ubidden.
Revolut Gelenker- si sinn ideal wann Flexibilitéit wéi multi-zweedimensional Rotatioun geduecht ass.
Rotary Gelenker- all Grad vun Rotatioun géif een oder méi vun dëse Gelenker verlaangen. Obwuel si méi limitéiert am Beräich am Verglach zum revolutionäre Gelenk.
Motors
Source: Pinterest
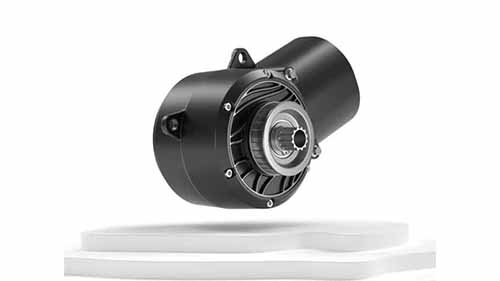
Fir datt d'Robotarme sech bewegen an d'Befehle ausféieren, brauche se eng Kraaftquell. Motore konvertéieren elektresch Energie fir d'Muecht ze maachen Roboter Waffen.
Programméiersprooch
Quell: visualcomponents.com
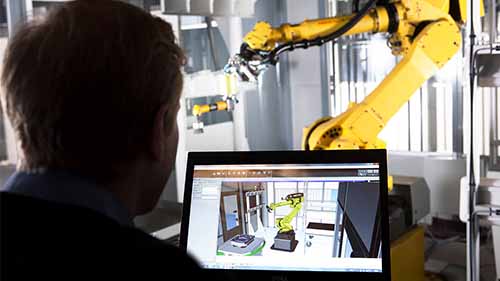
Et ëmfaasst d'Benotzung vu Software fir ze kontrolléieren wéi e Roboter funktionnéiert. Leeschtungsparameter wéi Geschwindegkeet, Widderhuelbarkeet, an d'Schlaglängt vun den Aarmbewegungen kënnen duerch Programméierung geréiert ginn.
All Roboter huet seng eege Aart an Niveau vun programméiere mat e puer méi fortgeschratt wéi anerer. Weider, a verschiddene Fäll si Roboter virprogramméiert, anerer sinn personaliséierbar. Et ginn och physesch Controller Interfaces déi benotzt gi fir d'Roboter Instruktiounen ze ginn.
Impakt vu Roboter op Fabrikatioun
Quelle: Pinterest
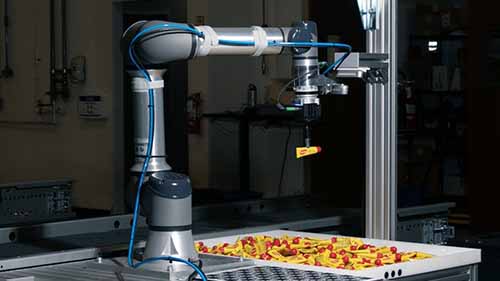
Zweifelhaft wier d'Fabrikatiounsindustrie weltwäit net wat et ass an der Verontreiung vu Roboteren. Si hunn e groussen Effekt op:
Skala vun Produktioun
Quell: Pixabay
Roboter hunn Fabriken erlaabt d'Produktioun opzebauen an ëmmer nach méi kuerz Wendungszäiten ze managen. Operatiounsgeschwindegkeete wéi déi vum Delta Roboter maachen et méiglech datt méi Unitéite vu Produkter veraarbecht ginn.
Käschte vun der Produktioun
Quell: Pixabay
Well Roboter eng grouss Aarbechtsbelaaschtung iwwerhuelen, reduzéieren se d'Zuel vun de Mataarbechter déi agestallt musse ginn. Weider, hir automatiséiert mechanesch Natur mécht se méi streamlined an der Operatioun wéi manuell Methoden. Et ass genuch ze soen, si reduzéieren d'Verschwendung.
Personal Sécherheet
Quell: Pixabay
Zënter de fréien Deeg vun Unimate goufen Roboter benotzt fir schwéier a geféierlech Aufgaben unzehuelen. Stierwen, Schweißen a Schwéierbelaaschtungen a geféierleche Plazen ophiewen sinn nëmmen e puer Beispiller vu héich-Risiko Fabrikatiounsprozesser. D'Benotzung vu Roboteren wéi z Roboter Aluminium Schweess schützt d'Aarbechter vu Begleetgeforen.
Wéi och ëmmer, op der anerer Säit stellen Roboter och Gefore fir d'Aarbechter ronderëm si. Zum Beispill, wann hir Geschwindegkeet ze héich gesat ass, kënnen d'Endeffektoren oder d'Waffe falsch funktionnéieren an d'Laascht zoufälleg erofsetzen.
Mënschlech Ressourcen
Quell: Pixabay
Ee vun den Haapt Streidereien géint Roboteren an Automatisatioun, am Allgemengen, ass d'Angscht datt se géifen Mënsch Aarbecht ersetzen. Tatsächlech hunn e puer Leit Aarbecht verluer nodeems se vun esou Technologie redundant gemaach goufen. Wéi och ëmmer, och mat kënschtlecher Intelligenz ass et onwahrscheinlech datt Roboter jeemools sou intuitiv oder kreativ ginn wéi d'Mënschheet.
Wéi Roboter déi prévisibel repetitiv Aufgaben iwwerhuelen, kënnen d'Aarbechter vläicht un d'Stéierung adaptéieren andeems se aner komplex Aufgaben iwwerhuelen. Kreativitéit an Design, zum Beispill, wäerten ëmmer d'Nuancen vu mënschlechen Emotiounen a Gedanken erfuerderen.
Conclusioun
Et gëtt sécher net zréck op déi manuell Manéier vun der Produktioun, d'Automatisatioun ass hei fir ze bleiwen. Wéi méi Innovatiounen änneren a verbesseren op déi existent Aarte vu Roboteren, mussen d'Fabrikanten ophalen. No all, besser Maschinnen féiert zu méi efficace Produktioun Linnen a méi héich Qualitéit Produiten.
Wann Dir sicht Äert Geschäft ze automatiséieren, hutt Dir elo all Fakten iwwer all Zorte vu Roboteren an hir Funktiounen. Ginn sécher mat unerkannten ze schaffen Experten aus der Industrie fir ze entdecken wéi eng Produktoptiounen um Maart verfügbar sinn. Op der Säit, egal wat Dir wielt, maacht Dir eng gutt informéiert Wiel.