
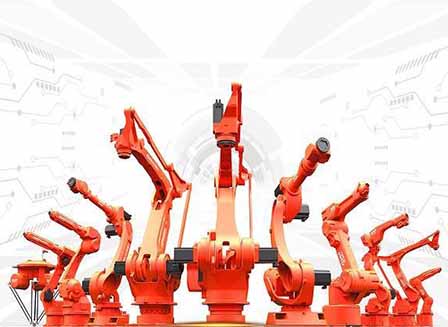
E Roboterarm ass dee wichtegsten Deel vun engem Roboter well et deen ass deen déi tatsächlech Aarbecht geréiert. Et ass molen, palletiséieren, picken a placéieren, et ass deen Deel deen tatsächlech d'Aarbecht mécht, grad wéi de mënschlechen Aarm. Déi meescht Roboterarme hunn Axen, déi d'Gelenker fir Flexibilitéit vun der Bewegung verbannen, se musse béien an ausdehnen, ofhängeg vun der Aarbecht an där se involvéiert sinn.
Deeler vun engem Roboter Arm
E Roboterarm besteet aus verschiddenen Deeler déi zesumme schaffen fir d'Aarbecht einfach ze maachen. Dës Deeler ginn getrennt fabrizéiert an dann zesummegesat fir en industrielle Roboterarm ze kompletéieren. Déi folgend sinn d'Haaptdeeler vun engem Roboterarm.
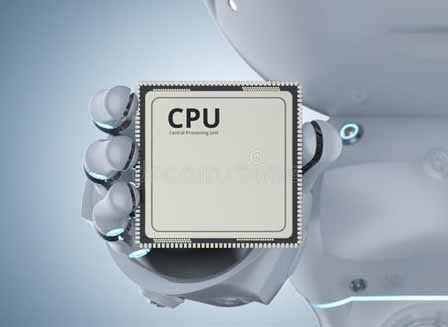
A Controller
Source: Pinterest
Dëst ass de Gehir vun der ganzer Struktur. Et ass normalerweis a Form vun engem Motherboard, awer e méi klengt, op deem de Programm, dee verantwortlech ass fir de Roboterarm ze funktionnéieren, geschriwwen ass. Et ass dee sophistikéiertsten Deel vum Roboter an et ass normalerweis encasséiert fir et virun externe Schued ze schützen well et delikat an deier ass.
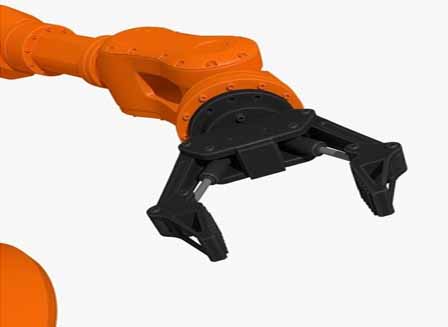
Gripper
Source: Pinterest
Grippers sinn Fanger. Si sinn verlängerbar Projektiounen um Enn vum Roboterarm, déi normalerweis d'Elementer wärend der Fabrikatioun gräifen, plécken a placéieren vu Lasten, an Handhabung Verpakung. Déi meescht sinn elektresch opgestallt a sinn normalerweis an engem Set vun '3 Fanger' fir e bessere Grip. Grippers musse staark sinn, well se de gréissten Deel vun der Brut droen, déi mat der Handhabung kënnt schwéier Notzlaascht.
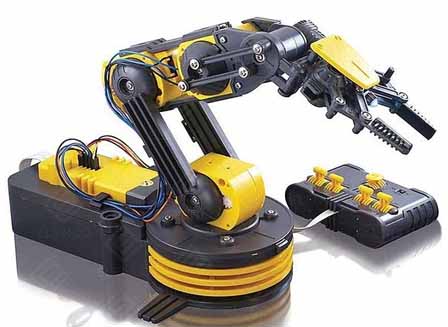
Gelenker
Source: Pinterest
Ouni Gelenker wier et keng Beweegung vu robotesche Waffen ausser ëm hir Enveloppe rotéieren. Gelenker ginn dem Aarm d'Fähigkeit ze béien an ze strecken an ëm d'Achs ze rotéieren. Ouni dës Beweegunge wier e Roboterarm net fäeg och déi einfachst Aufgaben unzegoen, déi Dir denkt.
Motors
Source: Pinterest
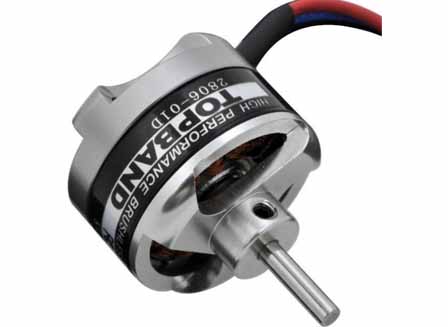
Wärend Controller als Gehir handelen, sinn d'Motoren d'Motoren déi all d'Beweegunge bréngen, déi e Roboterarm mécht. Motore sinn elektresch Apparater déi d'Bewegung, d'Geschwindegkeet an d'Richtung kontrolléieren déi de Roboterarm mécht baséiert op enger Rei vun Instruktioune vum Controller. Et gi véier Aarte vu Roboterarmmotoren: AC/DC Motoren, Servomotoren, Steppermotoren a Linearmotoren.
detektéieren
Source: Pinterest
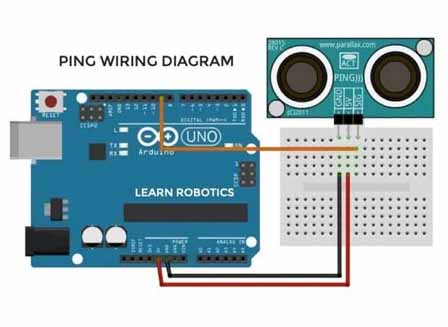
Roboter Sensoren sinn d'Aen an d'Ouere vun de Roboter Waffen, si sinn dat wat den Aarm benotzt fir Distanz ze beurteelen an Elementer ze verféieren déi solle gegraff ginn. Sensoren sinn héich fortgeschratt a kënne wësse wann et en Hindernis virun hinnen ass mat der Fäegkeet erauszefannen wat se solle mat Präzisioun eraussichen.
Wéi e Roboterarm gemaach gëtt
Videopresentatioun iwwer wéi e Roboterarm hiergestallt gëtt
Wéinst wéi sophistikéiert Roboter Waffen sinn, gëtt et en héijen Designniveau dee fir se ze maachen. Déi folgend sinn e puer vun de Schrëtt, déi et brauch fir e Roboterarm vun Null an eng voll funktionéierend Maschinn ze maachen.
Schrëtt 1: De Programm erstellen
Als Gehir ass de Programm deen de Roboterarm leeft déi éischt Saach déi gemaach gëtt. Déi eventuell Gréisst vum Roboterarm gëtt festgeluecht wéi fortgeschratt de Programm ass a wéi vill et kann handhaben.
Schrëtt 2: Installatioun vum Motor
Nodeems de Programm gutt ass fir ze goen, ass de Motor deen nächste Punkt fir ze maachen. D'Motore si mam Programm verbonnen an Tester ginn ausgeführt fir ze kucken ob et op Kommandoen reagéiert, déi vum Controller gefüttert ginn. Wann dat gemaach ass, hutt Dir schonn d'Häerz an d'Gehir vum Roboterarm.
Schrëtt 3: Assemblée der Base
D'Basis, déi d'Fundament vum Roboterarm bildt, gëtt an der drëtter Stuf gehandhabt. Dëst ass deen Deel deen um Buedem oder dem Montagedësch riicht. Et muss schwéier sinn fir d'Gewiicht vum erweiderten Aarm entgéintzewierken, sou datt et net ëmkënnt.
Schrëtt 4: D'Gelenker an d'Schëller zesummen setzen
Déi bewegbar Deeler vum Aarm ginn an der véierter Stuf zesummegesat. Dëst ass e wichtege Schrëtt, well et ass wou déi voll Erreeche an de maximale Wendung vum Aarm bestëmmt ginn. Ofhängeg vun der Gréisst vun der Basis kënnen d'Gelenker vun 2 bis 10 variéieren, mat engem 6-Achs Roboterarm am meeschte verbreet sinn. Wat méi Gelenker, dest méi grouss ass de Roboterarm.
Schrëtt 5: Füügt de Grippers
D'Deeler déi déi delikat Deeler vun der Aarbecht behandelen wéi Schweißen, Ausschneiden, Heben etc ginn Gripper genannt. Dës sinn um Enn vum Roboterarm befestegt fir ze bilden wat wéi mënschlech Fanger gläicht.
Schrëtt 6: D'Wiring
Als elektresche Kontraption sinn all dës Deeler matenee verbonne mat engem Netzwierk vun elektresche Drot, déi Kraaft op all Komponent transferéieren. D'Verdrahtung muss sou gemaach ginn datt d'Fräibewegungsgelenk net behënnert.
Conclusioun
E Roboterarm maachen ass kee Spazéiergang am Park, et ass eng komplizéiert Aarbecht déi erfuerdert Roboter Hiersteller d'Servicer vu verschiddene Leit ze beschäftegen, fir datt d'Endprodukt fäeg ass wéi erwaart ze schaffen. D 'Käschte ginn vun engem maachen ass zimlech héich an dofir kënnen Roboterwaffen exorbitant Präisser kaschten. Awer wann Dir déi laangfristeg Virdeeler berécksiichtegt, ass et ganz derwäert.