
Cobot Vision Inspection Loop: Stabiliséierung vun der Positionéierung virum Verfollegung vun der Detektiounsquote
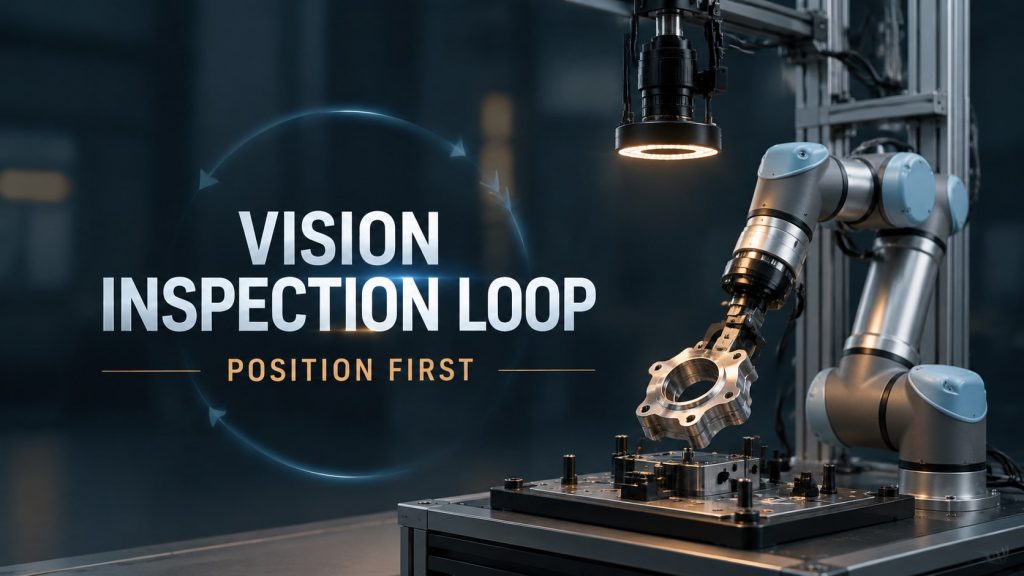
Wéi een e Cobot-Visiounsinspektiounsschleef ronderëm Deelerpositionéierung, Beliichtung, Kameraausléiser, Bewäertungsschwellen, NG-Flow a Verfolgbarkeet plangt.
Konsistenz vum Roboter-Schleifwee: Kontrollkontakt ier Dir d'Geschwindegkeet verfollegt
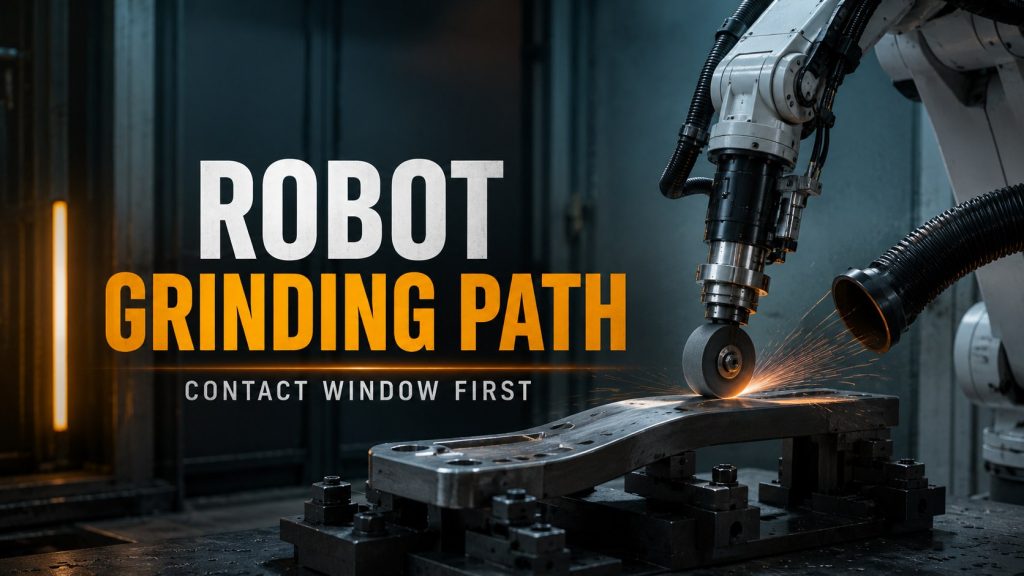
Wéi een eng Roboter-Schleif-Aarbechtsplaz ronderëm de Kontaktwénkel, den Ausrüstungsreferenzpunkt, d'Kraaftkontroll, den Abrasivenverschleiung, d'Stëbsgrenz an d'Akzeptanztester plangt.
Guide fir d'Luede vu Cobot-Chips ze testen
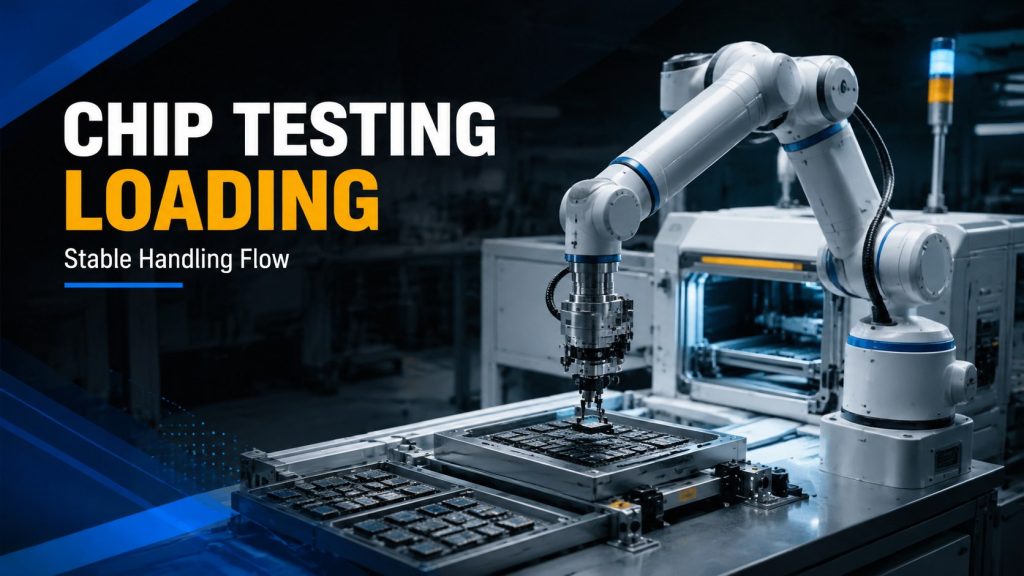
Plan d'Belaaschtung vum Cobot-Chiptest ronderëm d'Handhabung vu klenge Proben, den Zougang zu Fixtures, d'Gerätenschnittstell, d'Probenverfolgung an d'Erhuelungslogik.
Planungsguide fir Zellen fir Cobot-Montage
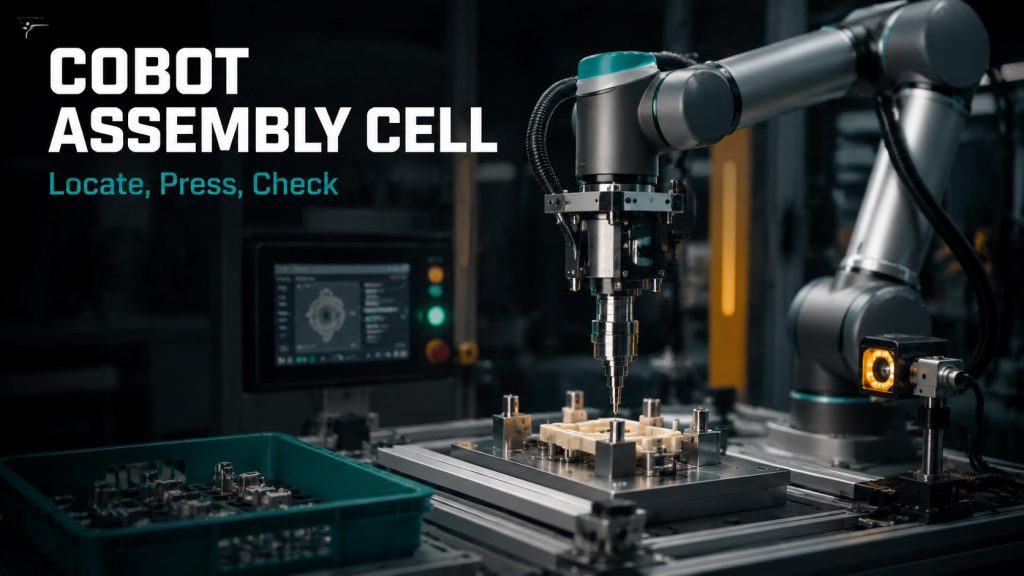
Wéi een eng Cobot-Montagezell ronderëm Lokaliséierung, Press-Fit-Kontroll, Präsenzkontrollen, Recheck-Schleifen an Operator-Erhuelung plangt.
Cobot PCB Lötstatioun: Stabil Verbindungsqualitéit virun Geschwindegkeet
Plan eng Cobot-PCB-Lötstatioun ronderëm de Plattenreferenzwäert, de Lätspëtzwénkel, d'Temperaturfenster, d'Wunnzäit, d'Inspektioun an d'Erhuelung.
Cobot PCBA Komponentenbelaaschtung: Ophuele, Placement a Press-Fit Konsistenz
Plan eng Cobot-PCBA-Komponenten-Luede-Aarbechtsstatioun ronderëm d'Opnahmstabilitéit, den Datum vum Plateau, d'Placementdéift, d'Inspektioun, den Ëmstellungswiessel an d'Erhuelung.
Cobot Schraufwerkstatioun: Befestigungspunkt- a Drehmomentkontrolle virun der Geschwindegkeet
Plan eng Cobot-Schraufwerkstatioun ronderëm d'Befestigungspunktzuel, d'Schraufzufuhr, d'Werkzeughaltung, d'Dréimomentbestätegung, den Ëmstellungswechsel an d'Produktiounsrecuperatioun.
Roboterpoléiert Verschleissmanagement fir stabil Veraarbechtung
Verschleiungsmanagementguide fir roboteresch Polierinstrumenter fir d'Liewensdauer vun de Schleifmëttel, de Kontaktdrock, den Ausgläichspunkt vun der Befestigungsstäerkt, d'Stëbskontroll, d'Probenahme a stabil Finishzellen.
Struktur vum Roboterarm: Deeler, Gelenker & wéi se zesumme funktionéieren
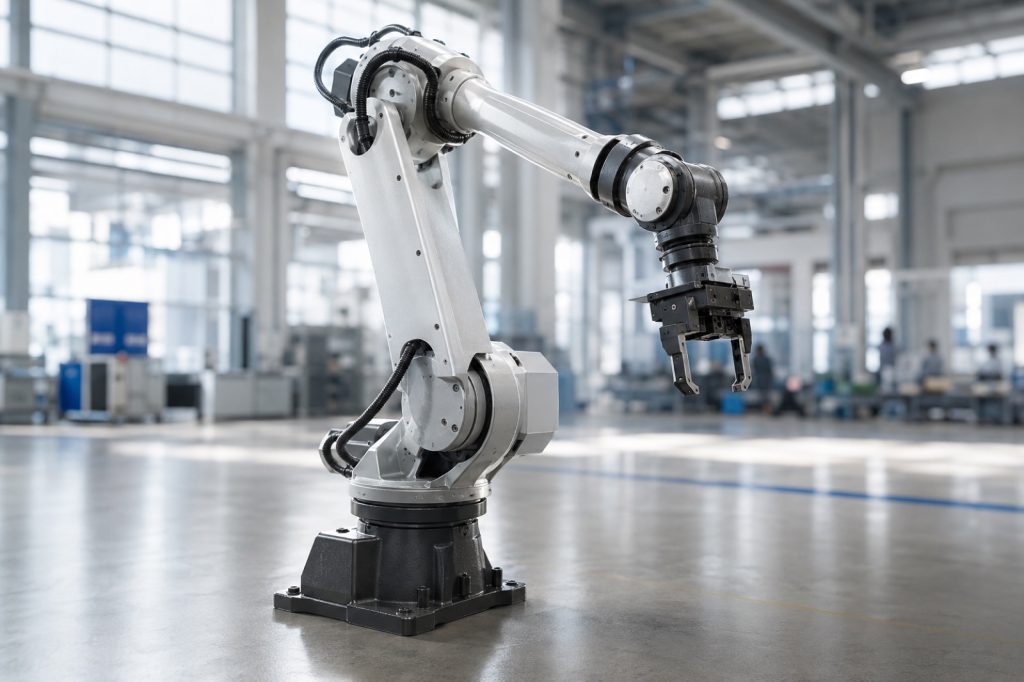
Eng komplett Erklärung vun der Struktur vum Roboterarm: Basis, Glieder, Gelenker, Endeffektor, Aktuatoren, Reduzéierer, Sensoren a Controller.
Roboter Paletteniséierungszell: Notzlaascht, Muster an Takt Guide
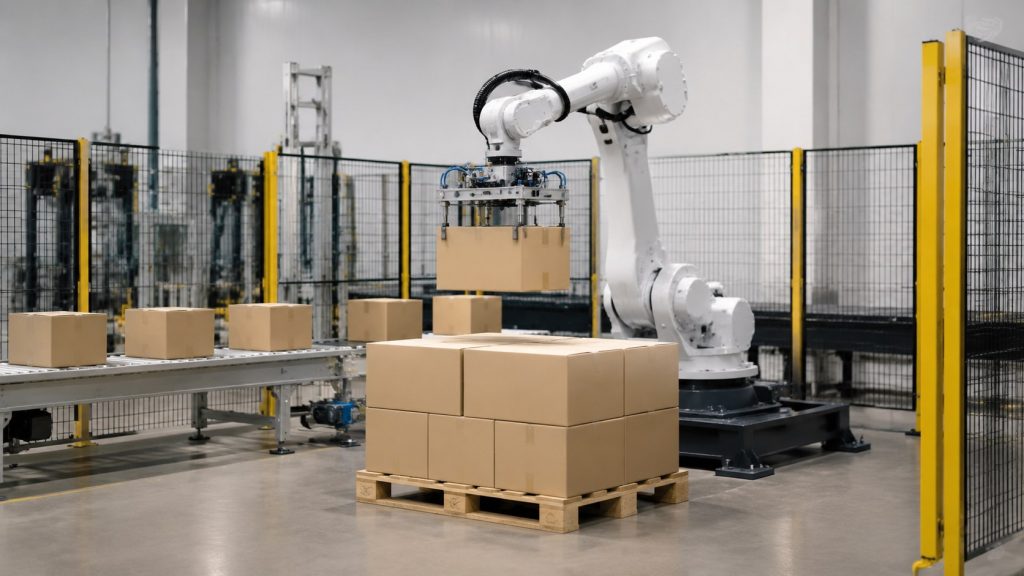
Roboter Paletteniséierungszellféierung fir Notzlaascht, Kartonhaltung, Grëfferdesign, Schichtmuster, Pufferdistanz a sécher Enn vun der Handhabung.
Robotesch Schleifaarbechtsstatioun: Kraaft-, Fixtur- a Stëbsguide
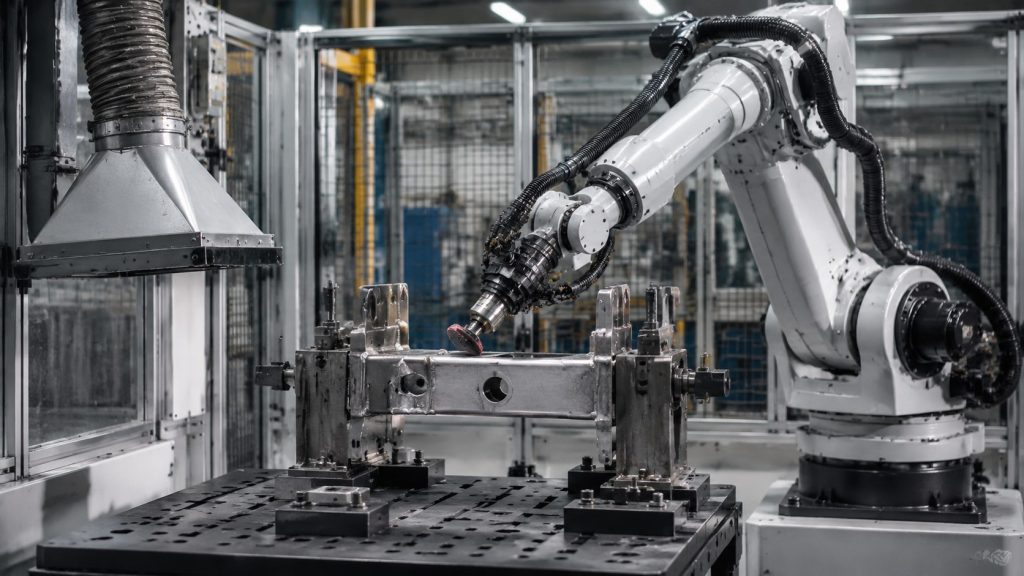
Guide fir robotesch Schleifaarbechtsstatioune fir Kraaftkontroll, Widderhuelbarkeet vun de Befestigungselementer, Liewensdauer vun de Schleifmëttel, Staubbehandlung a stabil Finishqualitéit.
Cobot-Maschinnbetreiung fir CNC-Zellen: Wéi een d'manuell Belaaschtung an d'Waarden reduzéiere kann
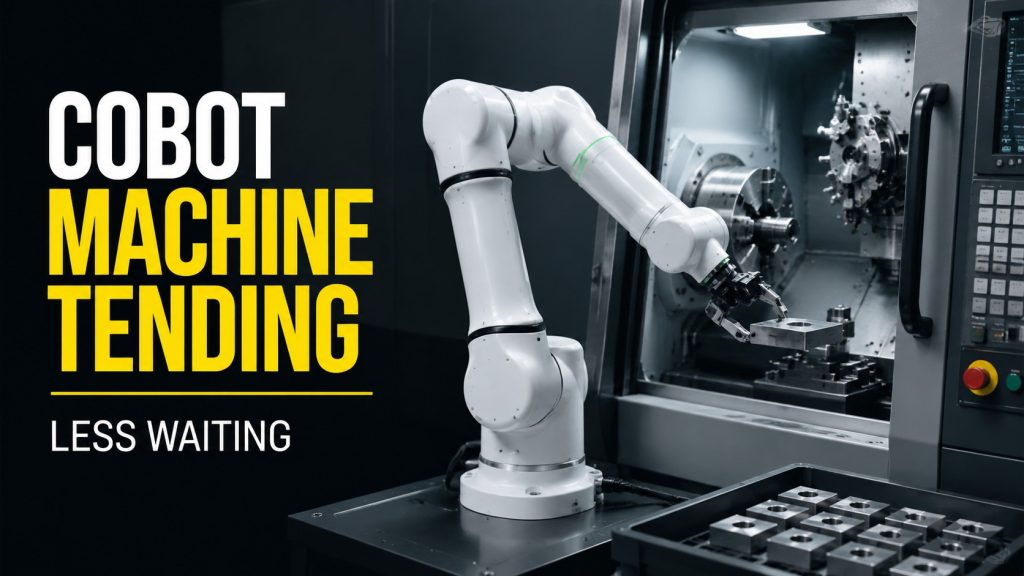
E praktesche Guide fir d'Benotzung vu Cobot-Maschinnen an CNC-Zellen, fir manuell Belaaschtung, Waardezäit an d'Zäit vum Bedreiwer ze reduzéieren, ouni ze vill Zyklusspueren ze maachen.