
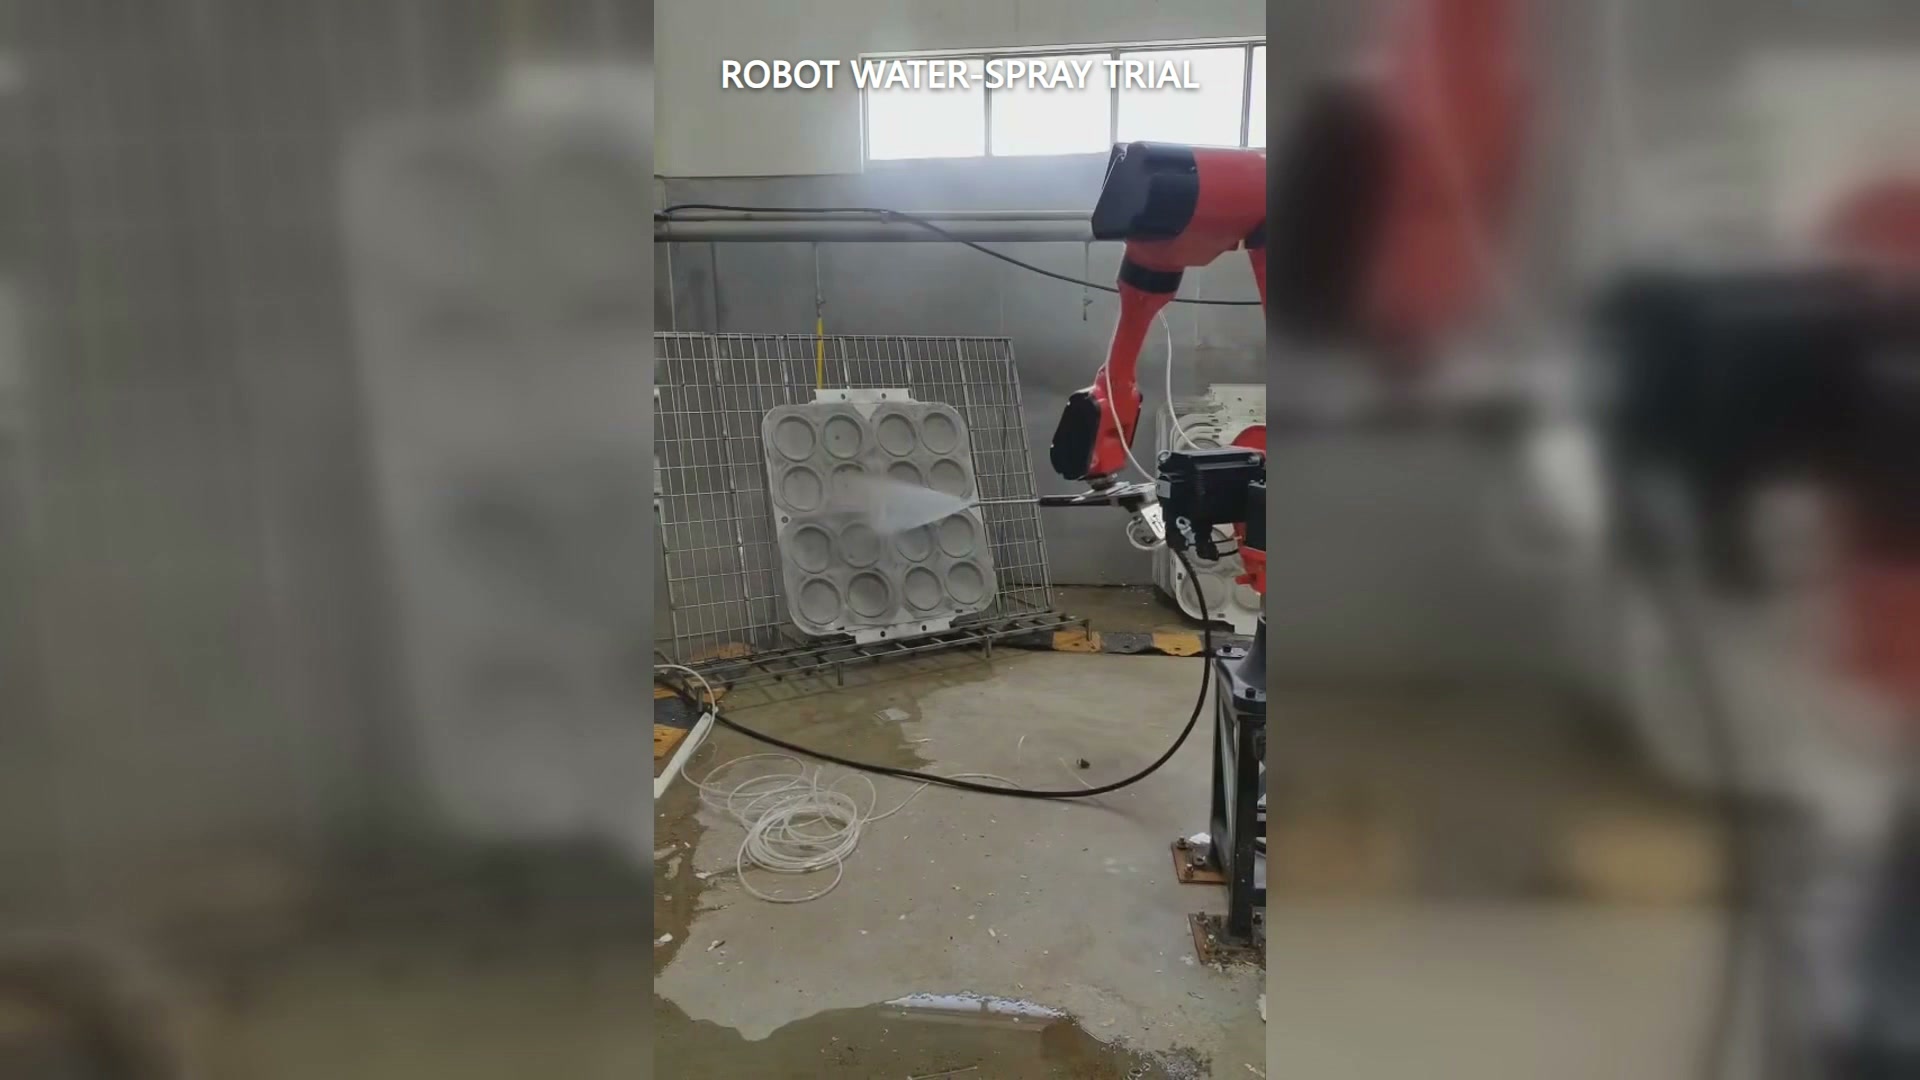
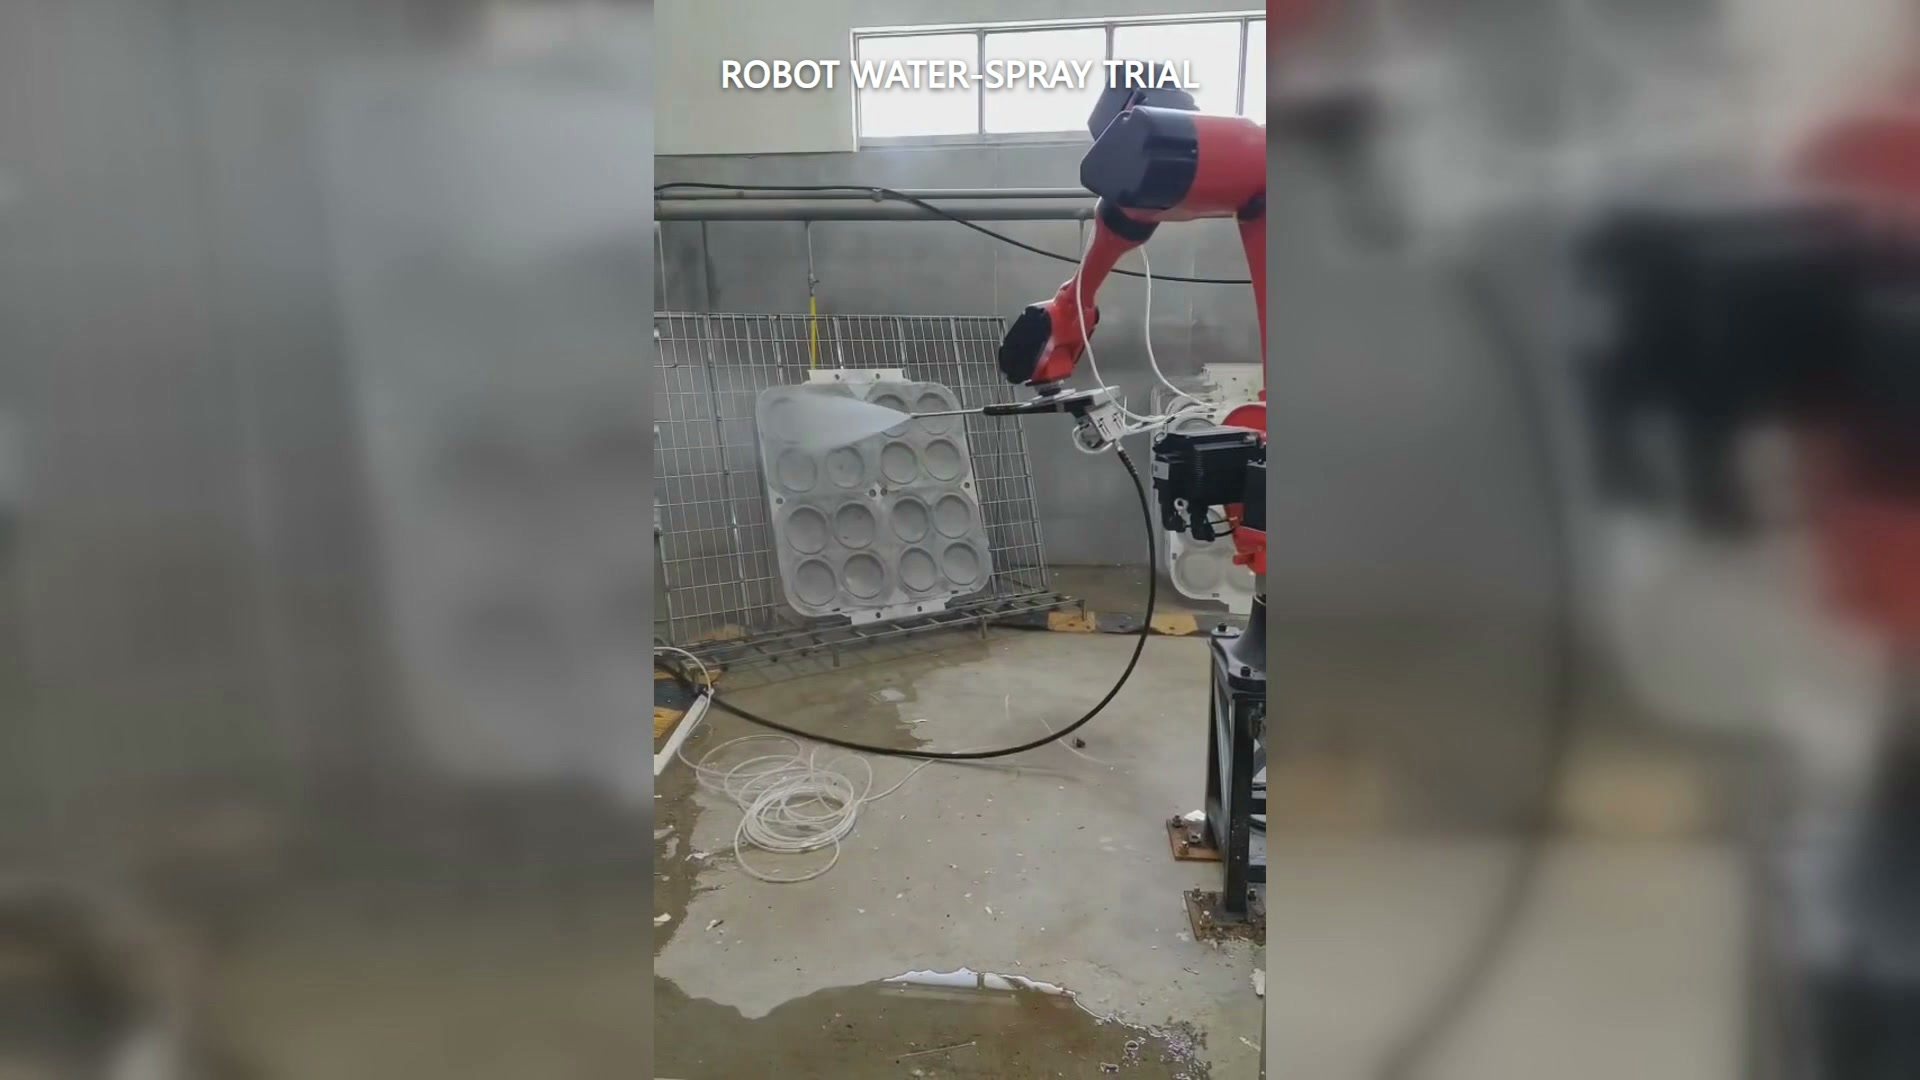
Wann ee gesäit, wéi e Roboter eng Düs iwwer e Werkstéck beweegt, beweist dat Bewegung, net d'Akzeptanz vum Prozess. Ier Dir eng roboteresch Sprëtzzell kaaft, sollt Dir dräi Froen trennen: Kann de Roboter déi gewënscht Positiounen erreechen, deckt de Sprëtz de spezifizéierte Beräich ënner realen Bedingungen of, an entsprécht d'Uewerfläch duerno dem Prozesskriterium vum Keefer?
D'Opname vum Fall weisen e rouden Industrieroboter, deen eng schlank Düs dréit a Waasser iwwer e grousst, hellfaarwegt Werkstéck mat enger verdeckter Geometrie sprëtzt. E siichtbare Waasserflecht folgt dem Roboterwee, während d'Düs d'Positioun iwwer der Uewerfläch ännert.
1. Wéi eng Werkstécker muss den Test representéieren?
Wielt d'Beispiller no Geometrie, net no Komfort. Berécksiichtegt déi déifst Aussparung, eng Kant déi d'Düsenorientéierung ännert, déi wäitst erfuerderlech Pose an all Variant déi d'Distanz ännert. Eng flaach Plack kann keng Zougangsfroen beäntweren, déi duerch eng Kavitéit entstinn.
Liwwert déi aktuell Befestigung oder eng representativ Montageanlag. D'Reechwäit muss mat der Düs, dem Serviceführung an dem Werkstéck all präsent getest ginn - net mat engem eidele Roboterhandgelenk.
2. Wéi eng Konditioune definéieren de Spray?
Dokumentéiert déi virgesinn Flëssegkeet, Düse, Betribsbedingungen, Sprëtzdistanz, Wénkel a Weegeschwindegkeet fir all Laf. Offiziell Düsenrichtlinn erkläert, datt déi theoretesch Ofdeckung sech mat der Sprëtzdistanz an dem Sprëtzwénkel ännert, an datt déi kritesch Ofdeckung fir d'Applikatioun verifizéiert soll ginn.
Wann de Produktiounsprozess eng aner Flëssegkeetsbedingung wéi an der Demonstratioun benotzt, widderhuelt den entspriechende Test. E Wee, deen um Video ähnlech ausgesäit, erstellt eventuell net datselwecht Muster um Deel.
3. Wéi gëtt d'Ofdeckung iwwerpréift?
Definéiert déi erfuerderlech Regioun an eng Observatiounsmethod ier Dir den Test duerchféiert. Ofhängeg vum Prozess kéint dat e Medium fir d'Inspektioun, kartéiert Inspektiounszonen oder eng aner vereinbart Miessung sinn. Notéiert verpasst Beräicher, exzessiv Iwwerlappungen an Ännerungen ronderëm Nischen oder Kanten.
D'Ofdeckungsbeweiser bleiwen ënnerschiddlech vum endgültege Prozessresultat. Eng naass Uewerfläch ass net automatesch propper, beschichtet, gekillt oder soss akzeptabel.
4. Wat ass de Prozessakzeptanzkriterium?
De Keefer huet d'Definitioun vum Erfolleg: de Kontaminant, deen ewechgeholl soll ginn, den z'erreechende Beschichtungszoustand, den z'erreechende thermesche Zoustand oder eng aner moossbar Ufuerderung. Benotzt e representativen Inputzoustand a kontrolléiert den Output mat der vereinbarter Method. Ersetzt dëst net mat "de Roboter huet de Wee ofgeschloss".
5. Wat geschitt mam Schlauch bei schwieregen Positiounen?
Maacht déi wäitst Streck, d'Ëmkéierungen an d'Orientéierungsännerungen, während Dir de Schlauch oder de Servicepaket observéiert. Kuckt no Hängen, exzessiver Biegung, Kontakt mam Werkstéck a Kräften, déi d'Positioun vun der Düs änneren. Zréckzéien vun Servicepakete sinn eng optional Approche zum Interferenzmanagement; de Projet brauch nach ëmmer en Test mat senge aktuellen Servicer a schwierege Positiounen.
6. Wéi eng Dossieren sollen de Prozess verloossen?
Halt d'Variant vum Werkstéck, d'Revisioun vum Befestigungsstéck, den Zoustand vum Flëssegkeetsstoff, den Opstellungspunkt vum Düsen, d'Distanz-/Wénkelziler, d'Revisioun vum Wee, d'Ofdeckungsobservatioun, d'Prozessresultat an d'Schlauchobservatioune zesummen. Notéiert all geännert Variabel tëscht de Lafprozesser. E Video kann dës Opzeechnung begleeden, awer et kann se net ersetzen.
Schéckt dem EVST d'Biller oder de Modell vum Werkstéck, dat aktuellt Prozesszil, d'Flëssegkeetsbedingungen an d'Akzeptanzkriterien, fir d'Aarbechtsberäich vum Roboter an d'Prozessvariablen ze diskutéieren, déi den Test muss verifizéieren. Kontaktéiert den EVST.