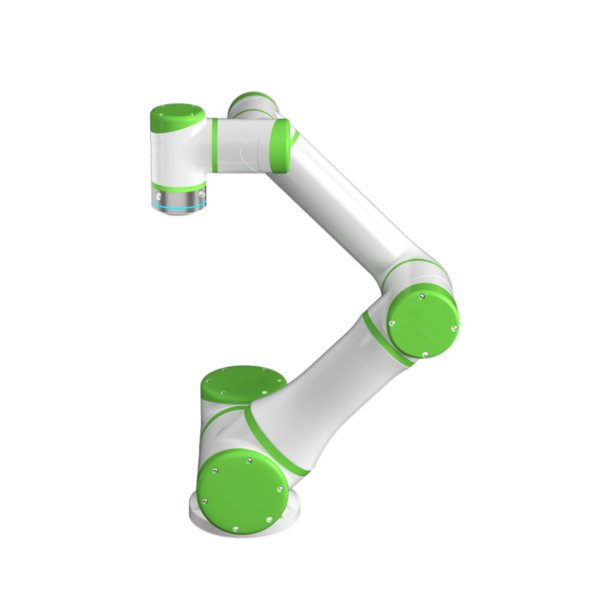
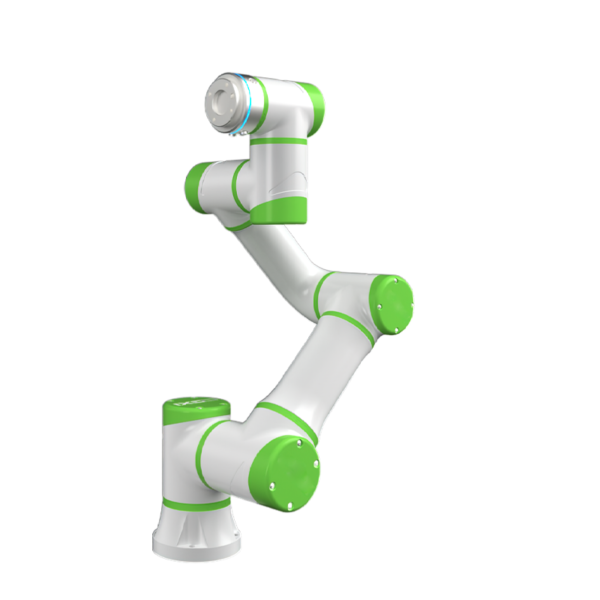
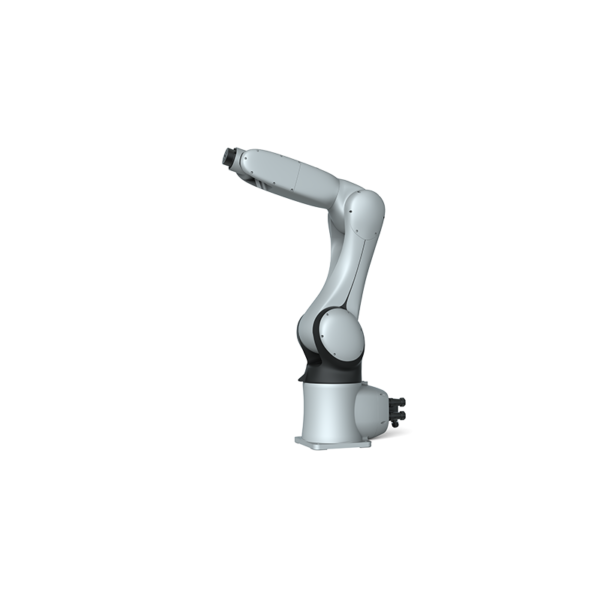
10 კგ ტვირთამწეობა 1943 მმ მიმავალი მანძილის რობოტული მკლავი QJR10-1900

  • დიზაინი არის უაღრესად კომპაქტური, მოქნილი ინსტალაცია ადგილზე ან შებრუნებული პოზიციით.
  • 6 ღერძიანი რობოტი დიდი სამუშაო სივრცით, მაღალი სიჩქარით, განმეორებითი პოზიციონირების მაღალი სიზუსტით, შესაფერისი შესხურებისთვის, ჩატვირთვა-გადმოტვირთვის, დამუშავებისთვის, დახარისხებისთვის, აწყობისთვის და აპლიკაციების სხვა ფართო სპექტრისთვის.
  • განმეორებითი პოზიციონირების სიზუსტე: ±0.05 მმ
  • Armspan: 1943 მმ
  • დატვირთვა: 10 კგ

ტექნიკური პარამეტრები

მოდელი QJR10-1900
ღერძის ნომერი 6
Payload 10kg
გაიმეორეთ პოზიციონირება ± 0.05 მმ
მაქს არმსპანი 1943mm
მოძრაობის დიაპაზონი J1 ± 175 °
J2 +159°, ﹣95°
J3 + 95°, - 125°
J4 ± 185 °
J5 ± 115 °
J6 ± 360 °
მაქსიმალური სიჩქარე J1 189 ° / წმ
J2 189 ° / წმ
J3 189 ° / წმ
J4 372 ° / წმ
J5 573 ° / წმ
J6 687 ° / წმ
დასაშვები ბრუნვა J4 28 ნმ
J5 28 ნმ
J6 26.4N · მ
ინერციის მომენტი J4 1.1 კგ·მ²
J5 1 კგ·მ²
J6 0.7 კგ·მ²
რობოტის სხეულის წონა 245kg
სიმძლავრე მოცულობა 3.6kVA
ენერგიის წყარო ერთი ფაზა 220V ±10%
კაბინეტის ზომა 600 * 480 * 920mm
კაბინეტის წონა 95kg
ფორმის ინსტალაცია მიწაზე დამონტაჟებული/ჭერი
განაცხადის დამუშავება, აწყობა, დახარისხება, ჩატვირთვა და გადმოტვირთვა და ა.შ.
EVST-ის ლოგო
კონფიდენციალურობის მიმოხილვა

ეს საიტი იყენებს cookies, რომ ჩვენ შეგვიძლია მოგაწოდოთ საუკეთესო მომხმარებლის გამოცდილება შესაძლებელი. ქუქი-ფაილი ინახება თქვენს ბრაუზერში და ასრულებს ისეთ ფუნქციებს, როგორიცაა აღიარება, როდესაც თქვენ დაბრუნდებით ჩვენს ვებ-გვერდზე და ეხმარება ჩვენს გუნდს იმის გაგება, თუ რომელი სექციების ნახვა თქვენთვის ყველაზე საინტერესო და სასარგებლოა.