
Μια ρομποτική διάταξη στερέωσης είναι ατελής μέχρι το εργαλείο να μπορεί να εγκαταλείψει κάθε θέση μπουλονιού και να φτάσει στην επόμενη έχοντας λάβει υπόψη ολόκληρο το σώμα του. Η προσέγγιση της κεφαλής του συνδετήρα επιλύει μόνο ένα σημείο. Μια χρήσιμη ανασκόπηση διακρίνει την αξονική προσέγγιση, την απόσυρση και την αλλαγή προσανατολισμού μεταξύ των τοποθεσιών και, στη συνέχεια, αξιολογεί την ποιότητα της σύνδεσης χρησιμοποιώντας ξεχωριστές απαιτήσεις και αρχεία.
Το μακρύ εργαλείο είναι μέρος της διάταξης
Στο 00:06, το βίντεο δείχνει ένα μακρύ εργαλείο στερέωσης πάνω από ένα περίβλημα σε ένα τραπέζι εργασίας. Το σώμα του εργαλείου και η γύρω γεωμετρία του τεμαχίου εργασίας είναι ορατά μαζί. Η εικόνα δεν παρέχει διαστάσεις, προδιαγραφές βιδών ή μετρημένο διάκενο.
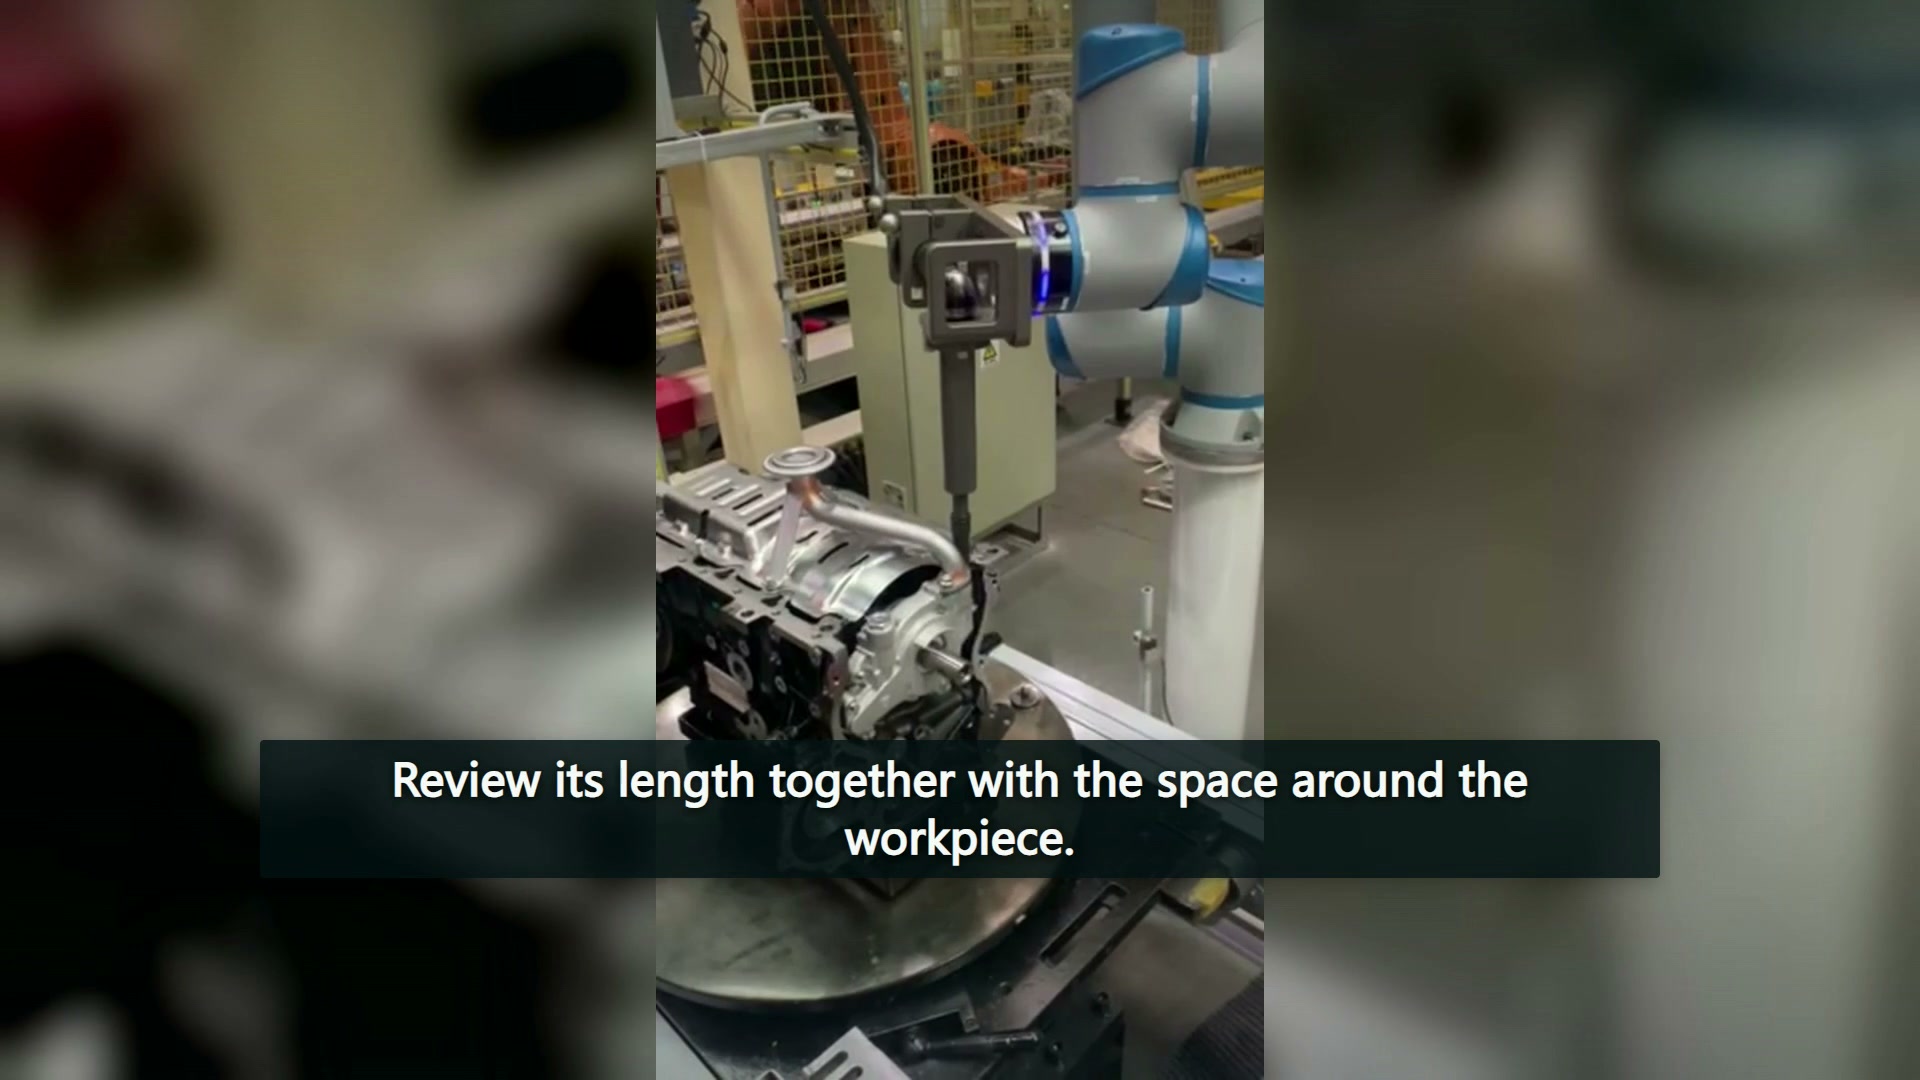
Για μια προτεινόμενη στέγαση, τοποθετήστε το πλήρες εγκατεστημένο εργαλείο δίπλα σε κάθε σχετική θέση μπουλονιού στο σχέδιο. Συμπεριλάβετε κοντινές προεξοχές, τοίχους εσοχής και δομές στήριξης. Εάν μια θέση είναι προσβάσιμη, διατηρήστε αυτό το συμπέρασμα μόνο για τη θέση και τη διαμόρφωση που εξετάστηκαν πραγματικά. Μια διαφορετική εσοχή μπορεί να απαιτεί διαφορετική προσέγγιση.
Το σχήμα του εργαλείου είναι μια περιορισμένη επιλογή
Παραδείγματα αεροδιαστημικής συναρμολόγησης της Atlas Copco Περιγράψτε τις διατάξεις μετατόπισης και άλλων εργαλείων για περιορισμένη πρόσβαση, με τις ανάγκες πρόσβασης και ροπής να καθορίζουν την επιλογή. Αυτά είναι παραδείγματα από έναν συγκεκριμένο κλάδο και μια σειρά εργαλείων. Δεν αποτελούν συστάσεις για την εγκατάσταση αυτών των προϊόντων στο ρομπότ σε αυτό το βίντεο.
Το χρήσιμο ερώτημα αγοράς είναι ποια πλήρης διαμόρφωση εργαλείου μπορεί να εξυπηρετήσει την απαιτούμενη σύνδεση εντός του διαθέσιμου χώρου. Το μήκος από μόνο του δεν το απαντά. Εάν ένα προτεινόμενο εργαλείο αλλάξει, η τοποθέτηση και το εξωτερικό του σχήμα ανήκουν στην ανανεωμένη αναθεώρηση της διαδρομής, καθώς και το άκρο εργασίας του.
Διατηρήστε την αναχώρηση ως ξεχωριστή κίνηση
Κατά τη διάρκεια της ακολουθίας του πρώτου σταθμού, το εργαλείο ανυψώνεται πριν αλλάξει τη θέση εργασίας του. Μια ανασκόπηση εφαρμογής μπορεί να χρησιμοποιήσει αυτήν τη διάκριση για να εξετάσει την κατεύθυνση απόσυρσης πριν εξετάσει τη μετάβαση σε άλλο μπουλόνι. Εάν ένα χαρακτηριστικό του περιβλήματος περιορίζει μια στροφή, καταγράψτε τη σχετική στάση και την ενδιάμεση γεωμετρία αντί να αφήσετε την οδηγία ως γενικό αίτημα για προσαρμογή της διαδρομής.
Στις 00:33, η προβολή έχει αλλάξει σε ένα άλλο κελί εργασίας, με ένα ρομπότ να κινείται γύρω από ένα διαφορετικό τεμάχιο εργασίας. Δεν πρέπει να συνδεθεί με τον αρχικό σταθμό ως ενιαίος κύκλος παραγωγής. Η δεύτερη προβολή διευρύνει τη συζήτηση για τη διάταξη, αλλά δεν παρέχει αποτέλεσμα ελλείπουσας ροπής για την πρώτη.
Το νωρίτερο συζήτηση για την προσέγγιση σε πολλαπλά σημεία εργασίας Λαμβάνει υπόψη τον τρόπο με τον οποίο οι ονομασμένες θέσεις ενός σταθμού επηρεάζουν την εμβέλεια. Η στερέωση προσθέτει ένα πιο τοπικό ερώτημα: πώς το εγκατεστημένο εργαλείο εισέρχεται και εξέρχεται από κάθε σύνδεση πριν μετακινηθεί μεταξύ αυτών των θέσεων.
Τα στοιχεία σύνδεσης έχουν διαφορετικές εισόδους
Atlas Copco's οδηγός τεχνικής σύσφιξης εξηγεί τον ρόλο της τριβής, συμπεριλαμβανομένης της λίπανσης, στη σχέση μεταξύ της ροπής σύσφιξης και της δύναμης σύσφιξης. Αυτή η σχέση αποτελεί λόγο για να διατηρηθούν οι συνθήκες σύνδεσης με την απαίτηση σύσφιξης. Δεν παρέχει τις προδιαγραφές για τα περιβλήματα που εμφανίζονται εδώ.
Συνεπώς, μια αξιολόγηση θα πρέπει να διακρίνει δύο αρχεία. Το γεωμετρικό αρχείο προσδιορίζει τη θέση του κοχλία, τη διαμόρφωση του εργαλείου και τη διάταξη εισόδου και εξόδου. Το αρχείο σύνδεσης αναφέρει τις συνθήκες του συνδετήρα και της σύνδεσης, το απαιτούμενο αποτέλεσμα σύσφιξης και τη μέθοδο επαλήθευσής του. Μια ομαλή προσέγγιση ή μια παύση στο κοχλία δεν μπορεί να υποκαταστήσει το τελευταίο.
Η διαχωρισμός αυτών των ερωτήσεων διευκολύνει την εξέταση μιας πρότασης εργαλείου. Ένας κριτής μπορεί να προσδιορίσει εάν ένα ανεπίλυτο ζήτημα αφορά τη φυσική πρόσβαση, τον επιλεγμένο εξοπλισμό σύσφιξης ή αποδεικτικά στοιχεία του αποτελέσματος σύνδεσης, χωρίς να θεωρήσει την κίνηση του ρομπότ ως απόδειξη και των τριών. Το βίντεο επίσης δεν αποδεικνύει καμία συνεργατική λειτουργική κατάσταση. Αυτές ανήκουν στην πραγματική αξιολόγηση της ολοκληρωμένης εφαρμογής.