
Εξαρτήματα συγκόλλησης με πλαίσιο σωλήνα: Αφήστε χώρο για τον πυρσό και το τελικό εξάρτημα
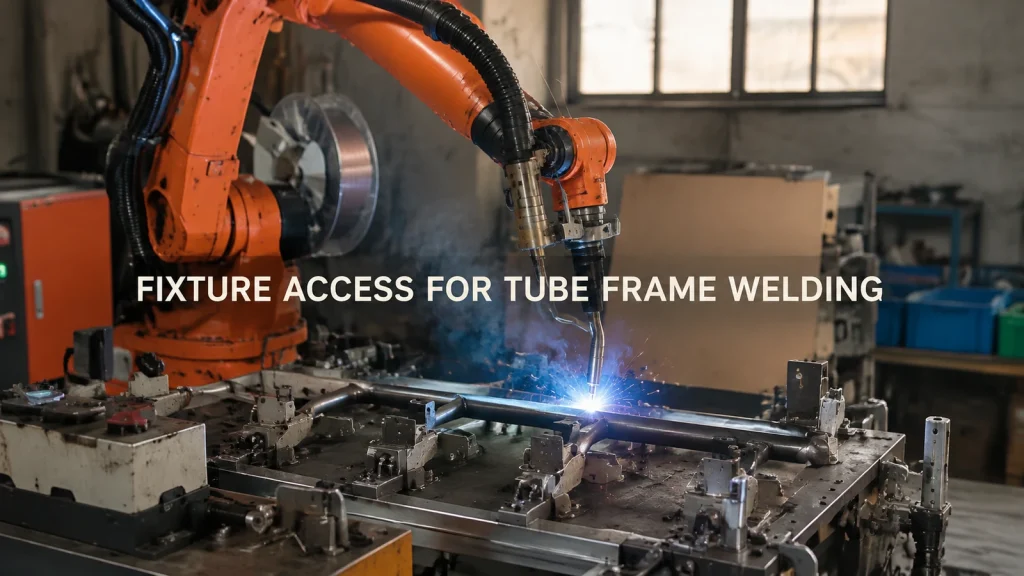
Αποκαλύψτε μπλοκαρισμένες διαδρομές πυρσών, αναγκαστικές τοποθετήσεις και παγιδευμένα τελειωμένα πλαίσια σε μια πλήρη δοκιμή δείγματος εξαρτήματος σωληνωτού πλαισίου.
Χειροκίνητη ή ρομποτική συσκευασία θήκης; Δοκιμάστε τη συσκευασία στο στόμιο της θήκης
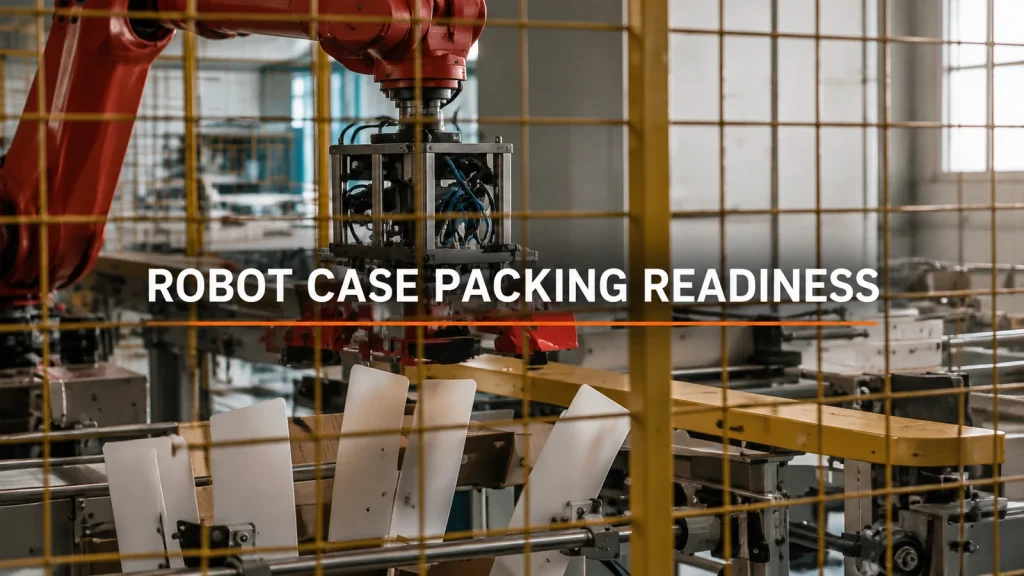
Ελέγξτε την παραμόρφωση της γεμισμένης συσκευασίας, την παρεμβολή στο στόμιο του χαρτοκιβωτίου, τις αλλαγές στη μορφή και την ανάκτηση πριν επιλέξετε ποια εργασία χειροκίνητης συσκευασίας σε κιβώτια θα αυτοματοποιήσετε.
Βαθμολόγηση με Ρομπότ: Τι πρέπει να ελέγχεται για την ολοκληρωμένη βαθμολογία;
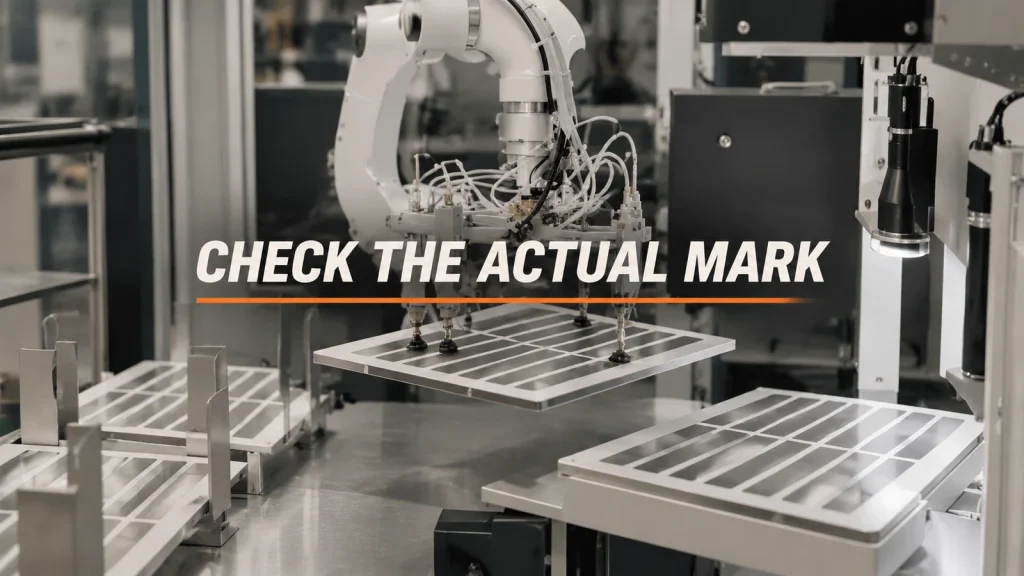
Ορίστε την παρουσία σήματος, διορθώστε το περιεχόμενο, διαβάστε ξανά και τυχόν απαιτούμενους ελέγχους ποιότητας κώδικα πριν επιλέξετε την επιθεώρηση για ένα κελί σήμανσης που επιβλέπεται από ρομπότ.
Χωρητικότητα ψεκασμού κρεμαστού μέρους: Ποιος χρόνος περιορίζει πραγματικά την πετονιά;
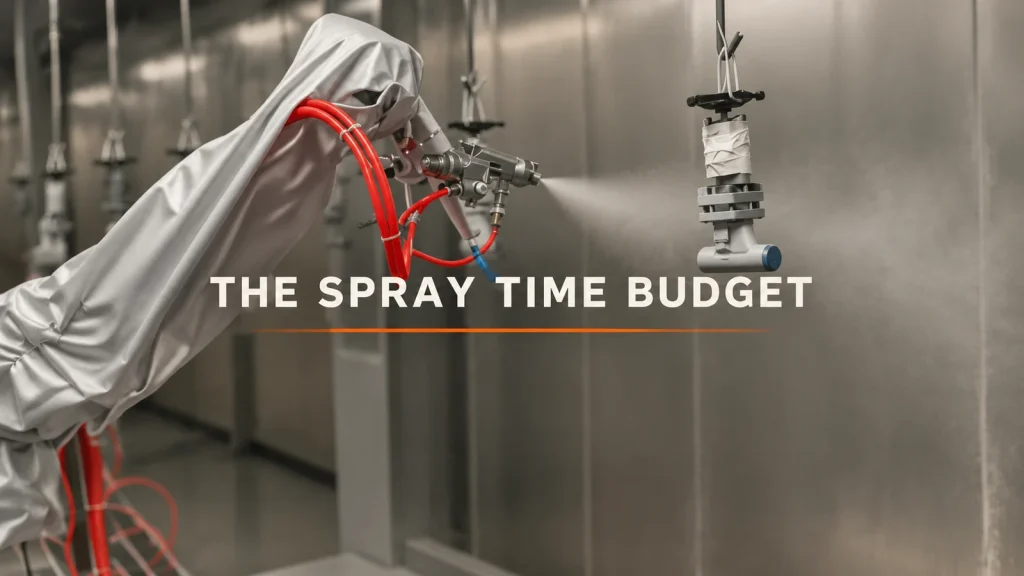
Ξεχωριστή άφιξη κρεμάστρας, προσβάσιμος χρόνος εργασίας και πλήρης πληρότητα ρομπότ κατά την εκτίμηση ενός προτεινόμενου κελιού ψεκασμού κρεμαστού μέρους.
Γέφυρα ή αρθρωτό ρομπότ για μεταφορά σε μακρύ σωλήνα;
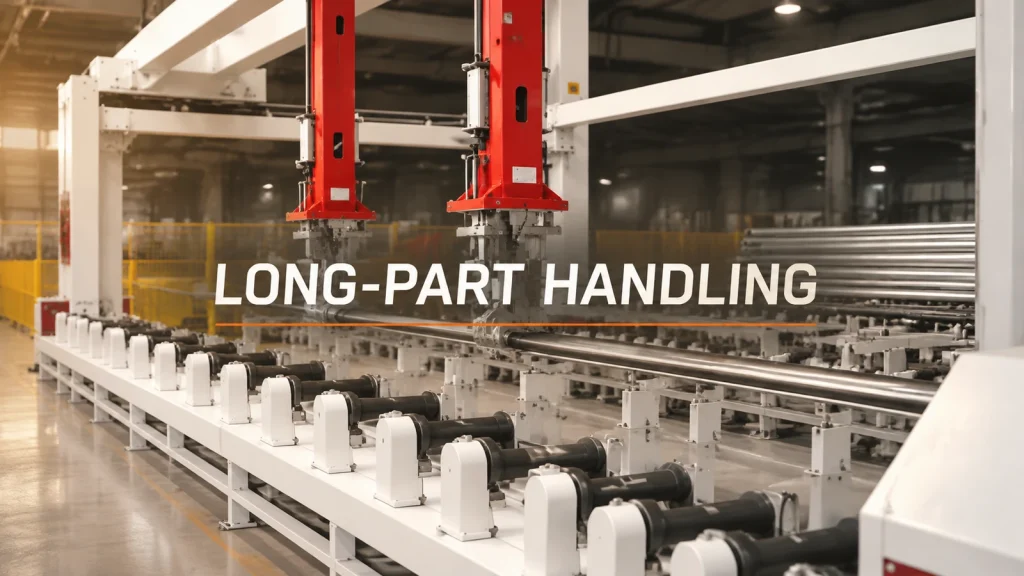
Συγκρίνετε τις διαδρομές μεταφοράς μεγάλων σωλήνων, την υποστήριξη, τον προσανατολισμό και τις μεταβάσεις κυλίνδρων πριν επιλέξετε ένα gantry, έναν αρθρωτό βραχίονα ή ένα συνδυασμένο σύστημα.
Ψεκασμός σώματος με κύπελλο: Συγκρίνετε τη χειροκίνητη και τη ρομποτική εργασία κατά παρτίδες
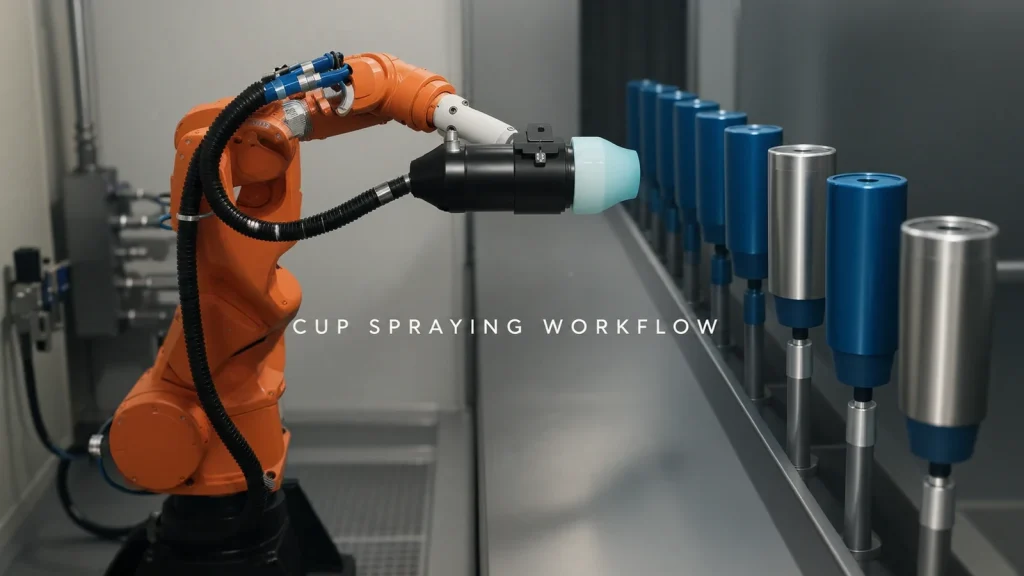
Συγκρίνετε τον χειροκίνητο και τον ρομποτικό ψεκασμό με κύπελλο χρησιμοποιώντας επαναχρησιμοποιήσιμη συσκευασία, προστατευμένες επιφάνειες, προετοιμασία, καθαρισμό και μια αντιπροσωπευτική δοκιμή παρτίδας.
Αλλαγές σφιγκτήρα συγκόλλησης πλαισίου: Έλεγχος έδρασης, συγκράτησης και πρόσβασης

Επικυρώστε μια αλλαγή σφιγκτήρα συγκόλλησης πλαισίου με ψυχρή έδραση, κλειστή και απελευθερωμένη κατάσταση και, στη συνέχεια, ελέγξτε τη διαδρομή του πιστολιού και το συγκολλημένο δείγμα ξεχωριστά.
Γυάλισμα λαβών μαγειρικών σκευών: Πώς να συμφωνήσετε για το φινίρισμα

Συμφωνήστε για ένα φινίρισμα γυαλίσματος λαβής μαγειρικών σκευών χρησιμοποιώντας δείγματα αναφοράς, συνθήκες προβολής, προστατευμένη γεωμετρία και συγκρίσεις σε μια δοκιμαστική λειτουργία.
Συγκόλληση σε δεξαμενή κυματοειδούς χαρτονιού: Πώς να εκτιμήσετε τον πλήρη κύκλο

Εκτιμήστε μια πλήρη επανάληψη συγκόλλησης σε δεξαμενή με τμήματα συγκόλλησης, συμβάντα έναρξης-παύσης, κινήσεις αέρα, αλλαγές θέσης και ένα συνεπές όριο φόρτωσης.
Χειρισμός συσκευασίας νήματος: Λαβή πυρήνα, εξωτερική λαβή ή υποστήριξη;

Επιλέξτε τη λαβή πυρήνα πακέτου νήματος, την εξωτερική λαβή ή την υποστήριξη χρησιμοποιώντας την κατάσταση του πυρήνα, την ευαισθησία περιέλιξης, τις αλλαγές προσανατολισμού και την μεταβίβαση λήψης.
Χειροκίνητη ή ρομποτική λείανση: Ποιες εργασίες πρέπει να αυτοματοποιήσετε πρώτα;

Επιλέξτε την πρώτη εργασία φινιρίσματος μετάλλου για τον αυτοματισμό ρομπότ με βάση τη θέση του εξαρτήματος, την επαφή, τη φθορά από λειαντικά, τις εξαιρέσεις και την αποδεκτή απόδοση του εξαρτήματος.
Συγκόλληση Cobot σε ένα Επαναλαμβανόμενο Μέρος: Γιατί μια Διδαχθείσα Διαδρομή Δεν Είναι μια Διαδικασία Παραγωγής

Μεταβείτε από μια διδαχθείσα διαδρομή συγκόλλησης σε επαναλαμβανόμενα εξαρτήματα: ελέγξτε τη θέση του εξαρτήματος, το κενό της σύνδεσης, την πρόσβαση σε ολόκληρο τον πυρσό και ένα αρχείο αποδοχής αντιπροσωπευτικού εξαρτήματος.