
Βασικά καραβάνια
- Μια ορατή επιλογή και τοποθέτηση μπορεί να επιβεβαιώσει μια διαδρομή κίνησης, αλλά δεν μπορεί να καθορίσει την πλήρη διαδικασία προϊόντος ή το αποτέλεσμα παραγωγής.
- Το σημείο αναφοράς του φωτιστικού, η ιδιοκτησία μέρους, η ετοιμότητα του σταθμού, η επιβεβαίωση απελευθέρωσης και η μη φυσιολογική έξοδος πρέπει να οριστούν πριν από τη βελτιστοποίηση της ταχύτητας.
- Το καλύτερο μοτίβο διεπαφής εξαρτάται από την παραλλαγή των εξαρτημάτων, τον έλεγχο του φορέα, τις ανάγκες αλλαγής, την πρόσβαση επιθεώρησης και τις συνέπειες μιας αμφισβητούμενης κατάστασης.
- Το EVST αντιμετωπίζει τις δοκιμές πραγματικών συνιστωσών και τις επαγόμενες εξαιρέσεις ως εννοιολογικά αποδεικτικά στοιχεία και όχι ως υποκατάστατο της τελικής επικύρωσης κελιών.
Τι δείχνει η διαγραμμένη ακολουθία—και τι δεν μπορεί να αποδείξει
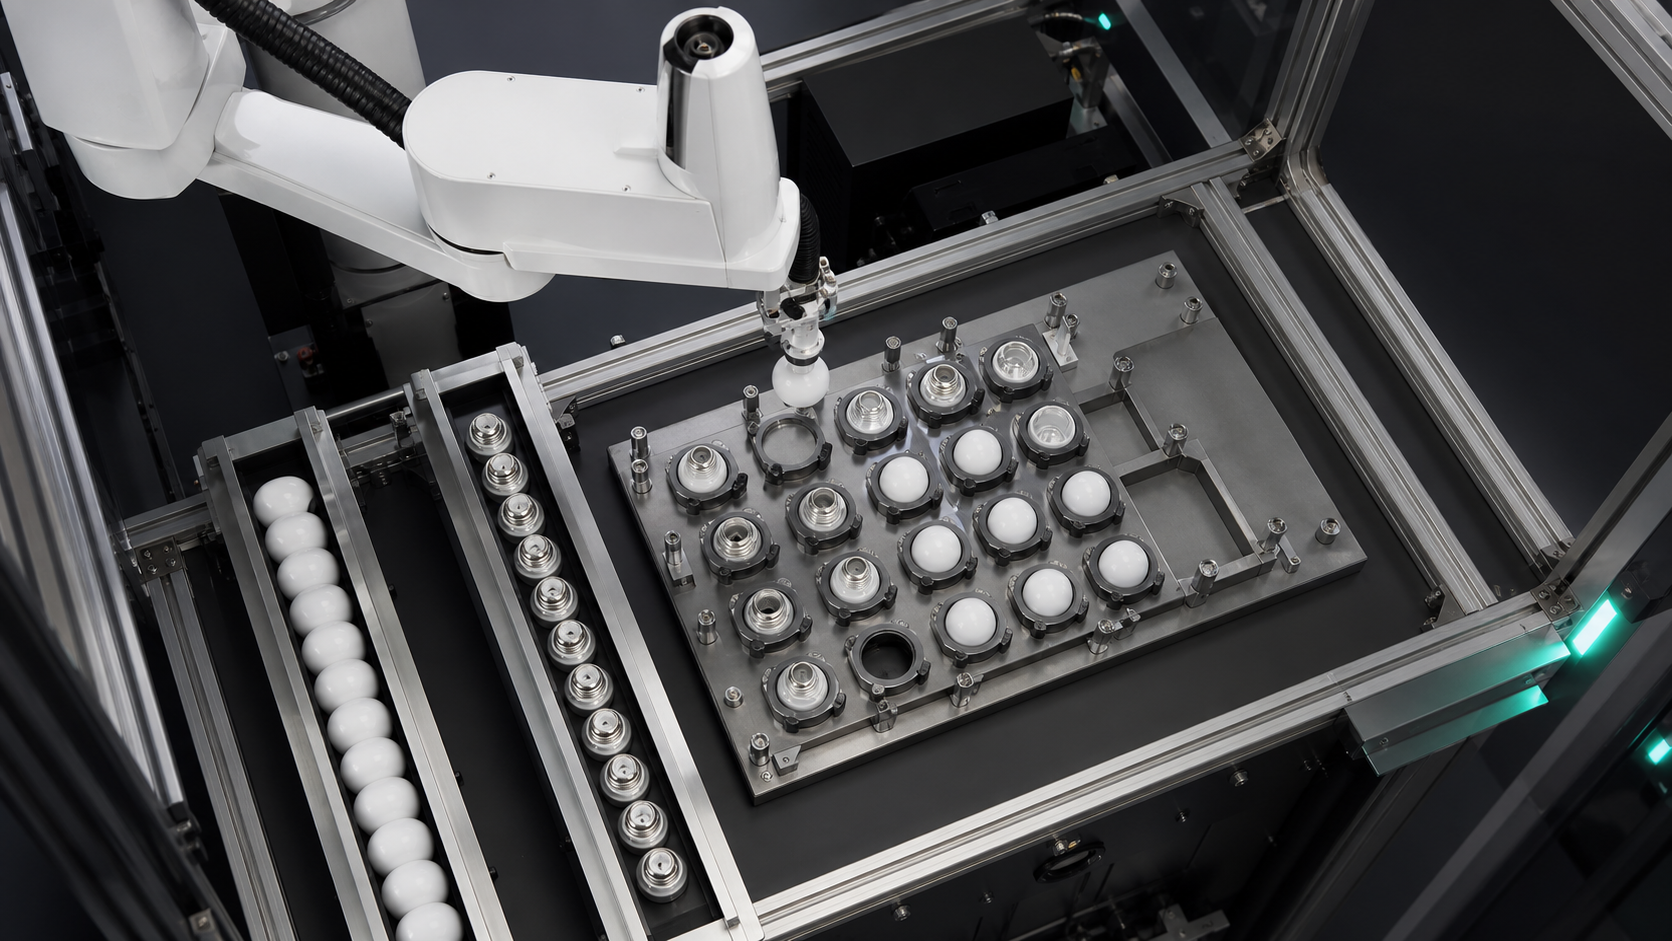
Η διαγραμμένη ακολουθία πηγών δείχνει εξαρτήματα που σχετίζονται με τον φωτισμό, την κίνηση του φωτιστικού, τη δραστηριότητα επιλογής και τοποθέτησης του ρομπότ και τη σχέση θέσης μεταξύ της περιοχής εργασίας και των δίσκων. Αυτές οι παρατηρήσεις υποστηρίζουν μια συζήτηση σχετικά με την παρουσίαση των εξαρτημάτων, τη λαβή, την αναφορά του φωτιστικού και την παράδοση του σταθμού. Δεν αποκαλύπτουν μοντέλο προϊόντος, πελάτη, πλήρη κατάλογο υλικών, συνταγή συναρμολόγησης, πρόγραμμα ελεγκτή, αποτέλεσμα αισθητήρα, κριτήριο επιθεώρησης ή ιστορικό παραγωγής.
Δεν είναι δυνατό να εξαχθεί από το υλικό αποτέλεσμα χρόνου κύκλου, ακρίβειας, απόδοσης, βελτίωσης ποιότητας, χρόνου εκτέλεσης χωρίς επιτήρηση, πιστοποίησης ή συμμόρφωσης. Μια ομαλή ακολουθία επίσης δεν μπορεί να δείξει την απόκριση σε ένα στοιχείο που λείπει, σε μια κατειλημμένη θέση δίσκου, σε μια διαφωνία απελευθέρωσης ή σε μια διακοπή επανεκκίνησης. Για τον αυτοματισμό της συναρμολόγησης φωτισμού, χρησιμοποιήστε την ακολουθία για να εντοπίσετε ερωτήσεις σχετικά με την έννοια και, στη συνέχεια, απαντήστε σε αυτές με αντιπροσωπευτικά εξαρτήματα, τεκμηριωμένα βήματα διαδικασίας και ελεγχόμενες δοκιμές.
Ορίστε τα όρια της συναρμολόγησης πριν επιλέξετε εξοπλισμό
Το «προϊόν φωτισμού» μπορεί να καλύπτει πολλές οικογένειες εξαρτημάτων και λειτουργίες. Συνεπώς, αυτό το άρθρο δεν προϋποθέτει τύπο περιβλήματος, οπτικό στοιχείο, ηλεκτρική σύνδεση, μέθοδο στερέωσης ή πρότυπο επιθεώρησης. Ονομάστε μόνο τις λειτουργίες που εμπίπτουν στο πεδίο εφαρμογής. Για κάθε μία, καταγράψτε την εισερχόμενη κατάσταση, τον απαιτούμενο μετασχηματισμό, την εξερχόμενη κατάσταση και τα αποδεικτικά στοιχεία ολοκλήρωσης.
Στην πράξη, το EVST ξεκινά αυτήν την οθόνη με έναν χάρτη μερικής κατάστασης και όχι με έναν κατάλογο ρομπότ. Ένα στοιχείο μπορεί να φτάσει παρόν αλλά με λανθασμένο προσανατολισμό. Μπορεί να είναι ασφαλώς στερεωμένο αλλά αποκλεισμένο από έναν έγκυρο προορισμό. Μπορεί να τοποθετηθεί σε μια φωλιά ενώ ο επόμενος σταθμός δεν είναι έτοιμος να αποδεχτεί την ιδιοκτησία. Αυτές είναι διαφορετικές συνθήκες και δεν θα πρέπει να αναπαρίστανται από ένα γενικό σήμα «ολοκλήρωσης κύκλου».
Δήλωση πολεοδομικού σχεδιασμού που μπορεί να αναφερθεί 1: Στον αυτοματισμό συναρμολόγησης φωτισμού, η θέση του δίσκου δεν αποτελεί απόδειξη αποδεκτής μεταβίβασης. Το κελί εξακολουθεί να χρειάζεται απόδειξη ότι το προβλεπόμενο εξάρτημα πιάστηκε, τοποθετήθηκε, έγινε δεκτό και απελευθερώθηκε.
Πίνακας αποφάσεων: επιλογή διεπαφής σταθμού με βάση την αβεβαιότητα
Ο πίνακας συγκρίνει κοινά μοτίβα διεπαφής σε επίπεδο ιδέας χωρίς να κατατάσσει μάρκες ρομπότ ή να ορίζει ένα καθολικό εξάρτημα. Επιλέξτε με βάση το πραγματικό στοιχείο, το μείγμα προϊόντων, την απαίτηση πρόσβασης και το βάρος ανάκτησης.
| Μοτίβο διεπαφής | Χρήσιμο όταν | Αποδεικτικά στοιχεία για τον ορισμό | Κύριος κίνδυνος σχεδιασμού | Ερώτηση ανάκτησης |
|---|---|---|---|---|
| Σταθερή φωλιά ή ειδικό εξάρτημα | Η οικογένεια μερών και η αναφορά τοποθέτησης είναι σταθερές | Η φωλιά είναι καθαρή, η θέση της είναι μερικώς τοποθετημένη, το σημείο αναφοράς έχει καθοριστεί, η απελευθέρωση έχει ολοκληρωθεί | Φθορά, υπολείμματα ή ένα ατελές κάθισμα μπορούν να μετατοπίσουν την αναφορά λειτουργίας | Μπορεί το αμφισβητούμενο μέρος να αφαιρεθεί χωρίς να χαθεί η γνωστή κατάσταση φωλιάς; |
| Δίσκος ή φορέας με ευρετήριο | Αρκετές θέσεις μετακινούνται μέσω συνδεδεμένων σταθμών | Ταυτότητα φορέα, κλειδωμένος δείκτης, θύλακας-στόχος, κατάσταση θύλακα | Το ρομπότ και ο μεταφορέας μπορεί να διαφωνούν σχετικά με το ποια θέση κατέχει το εξάρτημα | Πώς διατηρείται η ταυτότητα μετά από ένα διακεκομμένο ευρετήριο; |
| Παρουσίαση σταματημένου μεταφορικού ιμάντα | Η ροή είναι ευέλικτη και μια προσωρινή διακοπή μπορεί να δημιουργήσει ένα παράθυρο επιλογής | Παρόν μέρος, θέση στάσης, εμπιστοσύνη θέσης, απόσταση κατάντη | Η διακύμανση στην απόσταση ή τη στάση του σώματος μπορεί να καταναλώσει το διαθέσιμο παράθυρο | Πού πηγαίνει ένα αβέβαιο ή μη επιλεγμένο στοιχείο; |
| Εξάρτημα με φορτίο χειριστή | Το μείγμα είναι υψηλό, ο όγκος είναι περιορισμένος ή η χειροκίνητη φόρτωση παραμένει δικαιολογημένη | Σωστό εξάρτημα, σωστός προσανατολισμός, κλειστό εξάρτημα, ελεύθερο άτομο | Η διακύμανση φόρτωσης και η κατάσταση παρέμβασης μπορεί να είναι ασαφείς | Τι εμποδίζει την επανεκκίνηση από μια μη επαληθευμένη χειροκίνητη κατάσταση; |
Αυτός ο πίνακας αποφάσεων ικανοποιεί την απαίτηση σύγκρισης περιπτώσεων χρήσης, εκθέτοντας τους συμβιβασμούς μεταξύ τεσσάρων πραγματικών μοτίβων διεπαφής. Το τελικό υλικό παραμένει ανοιχτό μέχρι να είναι διαθέσιμα αντιπροσωπευτικά στοιχεία και διατάξεις.
Δημιουργήστε μια σύμβαση αυτοματισμού συναρμολόγησης φωτισμού για την κατάσταση
Μια σύμβαση κατάστασης εξαρτήματος παραθέτει τις προϋποθέσεις που απαιτούνται πριν το ρομπότ ή ο επόμενος σταθμός μπορέσει να προχωρήσει. Δεν αποτελεί προδιαγραφή ελεγκτή. Παρέχει στις ομάδες μηχανικής, ελέγχου, διεργασιών, ποιότητας και λειτουργίας μια κοινή γλώσσα: διαθέσιμο εξάρτημα, γνωστός προσανατολισμός, έγκυρη λαβή, καθαρή διαδρομή, έτοιμο εξάρτημα, αποδεκτή τοποθέτηση, αποδέσμευση εργαλείου και περιορισμένη εξαίρεση.
Κάθε πολιτεία χρειάζεται έναν κάτοχο και μια πηγή αποδεικτικών στοιχείων. Η ένδειξη «έτοιμο για το εξάρτημα» μπορεί να ανήκει στον εξοπλισμό προορισμού. Η ένδειξη «έγκυρη λαβή» μπορεί να εξαρτάται από την ανατροφοδότηση εργαλείων που αντιστοιχεί στην πιθανή λειτουργία βλάβης. Η ένδειξη «η τοποθέτηση έγινε δεκτή» μπορεί να απαιτεί έλεγχο ειδικά για τη διεργασία ή επιβεβαίωση κατάντη. Αποφύγετε την ονομασία ενός αισθητήρα πριν γίνει κατανοητή η απαίτηση αποδεικτικών στοιχείων.
The Παράδειγμα κελιού εργασίας συντονισμένης συναρμολόγησης NIST Περιγράφει εξαρτήματα που μετακινούνται από τροφοδότες σε ένα δίσκο κιτ και στη συνέχεια μέσω μεταδόσεων από ρομπότ σε ρομπότ πριν από τη συναρμολόγηση. Αυτό το παράδειγμα δεν αποτελεί επικύρωση προϊόντος φωτισμού, αλλά καταδεικνύει γιατί ο συντονισμός και η ιδιοκτησία μεταξύ των σταθμών αποτελούν μέρος του προβλήματος συναρμολόγησης.
Ξεχωριστά στοιχεία λαβής, μεταφοράς, τοποθέτησης και απελευθέρωσης
Μια εντολή κλεισίματος δεν αποδεικνύει ότι ένα εξάρτημα διατηρείται. Μια ολοκληρωμένη κίνηση δεν αποδεικνύει ότι παρέμεινε στο εργαλείο. Μια εντολή ανοίγματος δεν αποδεικνύει ότι έφυγε από το εργαλείο ή ότι τοποθετήθηκε σωστά. Αντιμετωπίστε αυτές τις στιγμές ως ξεχωριστά ερωτήματα αποδεικτικών στοιχείων. Αντιστοιχίστε τα αποδεικτικά στοιχεία με αξιόπιστους τρόπους αστοχίας, όπως ελλείπον εξάρτημα, μερική επαφή, μετατοπισμένη θέση, διατηρημένο εξάρτημα, διπλό εξάρτημα ή επαφή με λάθος επιφάνεια.
Η επαφή του εργαλείου πρέπει να ελέγχεται σε σχέση με το πραγματικό εξάρτημα. Η ομάδα σχεδιασμού θα πρέπει να τεκμηριώνει τις επιτρεπόμενες περιοχές επαφής, τις απαγορευμένες επιφάνειες, την ανοχή προσανατολισμού, την απαιτούμενη απόσταση και ποια συνθήκη καθιστά αμφίβολη τη λαβή. Αυτό δεν απαιτεί την επινόηση μιας καθολικής ρύθμισης δύναμης ή πίεσης. Απαιτεί μια ελέγξιμη δήλωση για το τι πρέπει να διατηρεί το εργαλείο και τι πρέπει να ανιχνεύει το σύστημα.
Χρησιμοποιήστε ένα δεδομένο στερέωσης ως είσοδο διεργασίας, όχι ως υπόθεση σχεδίασης
Το σημείο αναφοράς του εξαρτήματος συνδέει το φυσικό εξάρτημα με την προγραμματισμένη λειτουργία. Προσδιορίζει τι το εντοπίζει, περιορίζει την περιστροφή, επιβεβαιώνει την τοποθέτηση και μπορεί να συσσωρεύσει διακυμάνσεις ή μόλυνση. Μια θήκη δίσκου μπορεί να οργανώσει τα εξαρτήματα χωρίς να παρέχει το τελικό σημείο αναφοράς συναρμολόγησης. Μια ειδική φωλιά μπορεί να ορίσει μια ισχυρή αναφορά, αλλά να μειώσει την ευελιξία αλλαγής.
Για την αυτοματοποίηση της συναρμολόγησης φωτισμού, καταγράψτε την αλυσίδα δεδομένων από την εισερχόμενη παρουσίαση έως το σημείο στο οποίο ο επόμενος σταθμός αναλαμβάνει την κυριότητα. Εάν ένας φορέας έχει καταχωρηθεί, συμπεριλάβετε την αναφορά φορέα και την τσέπη-στόχο. Εάν ένα φωτιστικό κινηθεί, συμπεριλάβετε την κλειδωμένη κατάσταση λειτουργίας. Εάν προτείνεται όραση, ορίστε ποια αβεβαιότητα μετρά αντί να υποθέσετε ότι μπορεί να αντισταθμίσει μια ασταθή μηχανική αναφορά.
Ορίστε τις χειραψίες γύρω από την ιδιοκτησία
Μια χειραψία σταθμού θα πρέπει να απαντά σε ποιον ανήκει το εξάρτημα πριν, κατά τη διάρκεια και μετά τη μεταφορά. Η πλευρά αποστολής θα πρέπει να γνωρίζει ότι το προβλεπόμενο εξάρτημα είναι διαθέσιμο. Η πλευρά λήψης θα πρέπει να επιβεβαιώσει ότι μπορεί να αποδεχτεί τη μεταφορά. Μετά την τοποθέτηση, η αποδοχή θα πρέπει να επιβεβαιωθεί πριν αναχωρήσει το εργαλείο ή προχωρήσει ο φορέας. Η τεκμηρίωση αυτοματισμού του συγκροτήματος φωτισμού θα πρέπει να καθορίζει την κατάσταση και όχι να κατασκευάζει ένα όνομα σήματος.
Δήλωση πολεοδομικού σχεδιασμού που μπορεί να αναφερθεί 2: Ένας σταθμός συναρμολόγησης φωτισμού δεν θα πρέπει να θεωρείται έτοιμος απλώς και μόνο επειδή είναι αδρανής. Η ετοιμότητα σημαίνει ότι ο σωστός προορισμός είναι προσδιορισμένος, σαφής, αναφέρεται και μπορεί να αποδεχτεί την ιδιοκτησία.
Όταν αρκετοί σταθμοί μοιράζονται έναν δίσκο ή φορέα, η ιδιοκτησία πρέπει επίσης να επιβιώνει από τις στάσεις και τις επανεκκινήσεις. Το αρχείο θα πρέπει να καθιστά δυνατό τον προσδιορισμό των θυλάκων που είναι άδειοι, γεμάτοι, αποδεκτοί, απορριφθέντες ή άγνωστοι. Μια «άγνωστη» κατάσταση είναι χρήσιμη επειδή εμποδίζει την έννοια των ελέγχων να αντιμετωπίζει σιωπηλά την αβεβαιότητα ως επιτυχία.
Τοποθετήστε πύλες επιθεώρησης σε σημεία όπου μπορούν να αλλάξουν την επόμενη ενέργεια
Η επιθεώρηση δημιουργεί αξία μόνο όταν το αποτέλεσμά της αλλάζει τη διαδικασία. Αποφασίστε ποια ερώτηση τίθεται, πότε τίθεται και ποια διαδρομή ακολουθεί κάθε αποτέλεσμα. Παραδείγματα ερωτήσεων περιλαμβάνουν το εάν ένα στοιχείο είναι παρόν, εάν βρίσκεται στην αναμενόμενη στάση, εάν μια κατάσταση τοποθέτησης είναι αξιόπιστη ή εάν μια θέση φορέα είναι διαθέσιμη. Αυτά τα παραδείγματα είναι κατηγορίες σχεδιασμού, όχι ισχυρισμοί ότι το παρατηρούμενο κύτταρο χρησιμοποιεί μια συγκεκριμένη τεχνολογία επιθεώρησης.
Η έννοια θα πρέπει να διακρίνει μια μέτρηση από μια απόφαση. Ένα σήμα κάμερας, αισθητήρα ή εργαλείου μπορεί να παρέχει αποδεικτικά στοιχεία, αλλά ο κανόνας επιτυχίας, ο κανόνας επανελέγχου, η διαδρομή απόρριψης και η απόκριση σε δεδομένα που λείπουν παραμένουν ξεχωριστές αποφάσεις. Δημοσίευση συγκριτικής αξιολόγησης ρομποτικής συναρμολόγησης μικρών εξαρτημάτων του NIST Παρουσιάζει μεθόδους δοκιμών και αντικείμενα για εργασίες εισαγωγής και στερέωσης. Υποστηρίζει τη γενική αρχή της αξιολόγησης της συμπεριφοράς συναρμολόγησης με σαφείς δοκιμές. Δεν παρέχει τιμές αποδοχής για αυτήν την εφαρμογή.
Μοντελοποίηση συνολικού χρόνου σταθμού χωρίς υποσχόμενη αλληλουχία
Το πλήρες χρονικό μοντέλο θα πρέπει να περιλαμβάνει την παρουσίαση, την καθίζηση, τα στοιχεία πρόσφυσης, την κίνηση του ρομπότ, την αναμονή προορισμού, την τοποθέτηση, την επιθεώρηση, τα στοιχεία απελευθέρωσης, την κίνηση του φορέα και την αναμενόμενη ανάκτηση. Αυτό αποτρέπει την εσφαλμένη εκδοχή της κίνησης του ρομπότ ως ολόκληρης της διαδικασίας. Επειδή το υλικό δεν καθορίζει καμία από αυτές τις διάρκειες, αυτό το άρθρο δεν παρέχει καμία τιμή takt ή απόδοσης.
Δήλωση πολεοδομικού σχεδιασμού που μπορεί να αναφερθεί 3: Για τον σχεδιασμό της ιδέας, ένας ρομποτικός σταθμός δεν είναι ποτέ ταχύτερος από την πιο αργή επαληθευμένη μετάβαση κατάστασης για την οποία πρέπει να περιμένει, συμπεριλαμβανομένης της τροφοδοσίας, της ετοιμότητας προορισμού, της επιθεώρησης και της κανονικής αποκατάστασης.
Το EVST συνιστά την κατασκευή του πρώτου μοντέλου χρονισμού από παρατηρούμενα συμβάντα σε μια αντιπροσωπευτική δοκιμή. Καταγράψτε κάθε κατάσταση αναμονής ξεχωριστά. Αυτή η προσέγγιση δείχνει εάν η έννοια περιορίζεται από την παρουσίαση, τον χειρισμό, την ευρετηρίαση φορέων, τον έλεγχο ή την ανάκτηση, χωρίς να αποδίδεται στο ρομπότ ένα μη υποστηριζόμενο ποσοστό παραγωγής.
Ανάκτηση εξαιρέσεων σχεδιασμού πριν από συνεχείς δοκιμές
Η αποκατάσταση αυτοματισμού συγκροτήματος φωτισμού ξεκινά με ονομαστικές κλάσεις σφαλμάτων: κανένα στοιχείο, αβέβαιη πρόσφυση, κατειλημμένος προορισμός, μη αποδεκτή τοποθέτηση, διατηρημένο στοιχείο, άγνωστη θέση φορέα και διακοπτόμενη ακολουθία. Για κάθε κλάση, καθορίστε επανάληψη, εκτροπή, αναμονή, παρέμβαση ή διακοπή. Μην ορίζετε ως προεπιλογή την επανάληψη όταν θα μπορούσε να αντιγράψει ένα μέρος ή να διαγράψει την τελευταία αξιόπιστη κατάσταση.
| Κλάση εξαίρεσης | Κράτος προς διατήρηση | Απόκριση έννοιας για ορισμό | Αποδεικτικά στοιχεία πριν από την επανεκκίνηση |
|---|---|---|---|
| Λείπει ή είναι αβέβαιο το εισερχόμενο στοιχείο | Εργαλείο άδειο και κατάσταση πηγής | Αναμονή, αίτημα νέας παρουσίασης ή εκτροπή | Ένα προβλεπόμενο στοιχείο είναι διαθέσιμο σε μια γνωστή θέση |
| Η λαβή δεν έχει επιβεβαιωθεί | Τελευταίο γνωστό εργαλείο και κατάσταση εξαρτήματος | Ελεγχόμενη απελευθέρωση, απόρριψη ή παρέμβαση | Οι καταστάσεις του εργαλείου και των εξαρτημάτων είναι ανεξάρτητα γνωστές |
| Ο προορισμός δεν είναι διαθέσιμος | Το στοιχείο παραμένει στην κυριότητα του σταθμού αποστολής | Διατηρήστε σε καθορισμένη ασφαλή κατάσταση ή χρησιμοποιήστε επικυρωμένο buffer | Ο σωστός προορισμός είναι σαφής, αναφέρεται και είναι έτοιμος |
| Η τοποθέτηση αμφισβητήθηκε | Θέση φορέα και ταυτότητα εξαρτήματος | Επανέλεγχος, διαχωρισμός ή αίτημα παρέμβασης | Τα κατεχόμενα και τα αποδεκτά κράτη συμφιλιώνονται |
| Διακεκομμένη ακολουθία | Όλες οι άγνωστες καταστάσεις παραμένουν ρητά άγνωστες | Συμφιλίωση αντί για επαναλήψεις στα τυφλά | Συμφωνούν οι καταστάσεις εξαρτήματος, εργαλείου, εξαρτήματος, φορέα, ρομπότ και κατάντη |
Δήλωση πολεοδομικού σχεδιασμού που μπορεί να αναφερθεί 4: Η ντετερμινιστική ανάκτηση ξεκινά από το τελευταίο αξιόπιστο στοιχείο, εργαλείο, εξάρτημα, φορέα, ρομπότ και κατάσταση κατάντη. Οποιαδήποτε μη επιλυμένη κατάσταση θα πρέπει να παραμένει άγνωστη αντί να μετατρέπεται σε σημαία επιτυχίας.
Εκτελέστε δοκιμές αντιπροσωπευτικών στοιχείων και δοκιμών με επαγόμενες εξαιρέσεις
Μια δοκιμή αυτοματισμού συγκροτήματος φωτισμού θα πρέπει να καλύπτει αντιπροσωπευτική διακύμανση, προβλεπόμενους προσανατολισμούς, περιορισμούς επαφής, φόρτωση φωτιστικών, χειραψίες σταθμών, απαντήσεις επιθεώρησης και κίνηση φορέων. Συμπεριλάβετε προγραμματισμένες διακοπές και αξιόπιστες εξαιρέσεις. Καταγράψτε ποιες καταστάσεις αποδείχθηκαν, αμφισβητήθηκαν και ανακτήθηκαν.
Ένας ομαλός κύκλος είναι χρήσιμος για τον έλεγχο της εμβέλειας και της βασικής λογικής ακολουθίας, αλλά δεν αρκεί για να αποδειχθεί η ικανότητα παραγωγής. Μετρήστε τις αποδεκτές ακολουθίες από άκρο σε άκρο, ταξινομήστε τις εξαιρέσεις και διατηρήστε τις συνθήκες κάθε δοκιμής. Μην παρεκβάλλετε μερικές επιδείξεις σε έναν ισχυρισμό ποιότητας, ακρίβειας, απόδοσης ή χρόνου εκτέλεσης χωρίς παρακολούθηση.
Για μια ιδέα βαριάς λωρίδας, το EVST ζητά αντιπροσωπευτικά εξαρτήματα, βήματα διεργασίας, επιτρεπόμενες περιοχές επαφής, σχέδια εξαρτημάτων ή δίσκων, διάταξη σταθμού, ιδιοκτησία διεπαφής, ερωτήσεις επιθεώρησης, κανόνες μη φυσιολογικής κατάστασης και κριτήρια αποδοχής πριν ολοκληρωθεί η επιλογή εξοπλισμού.
Διαχωρίστε την επικύρωση ασφαλείας από την επιτυχία της διαδικασίας
Μια ολοκληρωμένη ακολουθία συναρμολόγησης δεν επικυρώνει την προστασία ή την ασφαλή παρέμβαση. Επισκόπηση Ρομποτικής της OSHA προσδιορίζει τον προγραμματισμό, τη συντήρηση, τις δοκιμές, την εγκατάσταση και την προσαρμογή ως σημαντικές μη συνήθεις συνθήκες υπό τις οποίες οι εργαζόμενοι ενδέχεται να βρίσκονται εντός ενός περιβλήματος εργασίας ρομπότ. Αυτή η οδηγία των Ηνωμένων Πολιτειών αποτελεί χρήσιμη υπενθύμιση για την αξιολόγηση της παρέμβασης και την επανεκκίνηση, αλλά δεν αποτελεί συμπέρασμα συμμόρφωσης συγκεκριμένο για το έργο.
Η αξιολόγηση κινδύνου, η προστασία, ο ενεργειακός έλεγχος, ο έλεγχος πρόσβασης, οι διαδικασίες λειτουργίας και η επικύρωση πρέπει να ολοκληρωθούν για την πραγματική εγκατάσταση σύμφωνα με τις ισχύουσες απαιτήσεις. Οι λειτουργίες επιθεώρησης διεργασιών και ασφάλειας εξυπηρετούν επίσης διαφορετικούς σκοπούς και δεν θα πρέπει να αντιμετωπίζονται ως εναλλάξιμες.
Σχετικοί οδηγοί σχεδιασμού συναρμολόγησης
- Χρησιμοποιήστε το οδηγός συναρμολόγησης μικρών εξαρτημάτων όταν η κύρια ανησυχία είναι η ζημιά από την επαφή, η συμπεριφορά εισαγωγής, η επιτρεπόμενη δύναμη ή το σημείο αναφοράς του εξαρτήματος.
- Χρησιμοποιήστε το οδηγός τοποθέτησης συναρμολόγησης συσκευής όταν το κύριο μέλημα είναι η σταθεροποίηση ενός στοιχείου αναφοράς πριν από τη στερέωση ή τη διόρθωση με καθοδήγηση από την κάμερα.
- Χρησιμοποιήστε το Οδηγός προσαρμογής εργασιών SCARA όταν η θέση του εργαλείου, οι άξονες, η εμβέλεια, το φορτίο και η αρχιτεκτονική του ρομπότ πρέπει ακόμη να ελεγχθούν.
Αυτή η σελίδα έχει έναν πιο περιορισμένο σκοπό: τον ορισμό των στοιχείων κατάστασης εξαρτημάτων, του φωτιστικού, της μεταβίβασης, της επιθεώρησης και της ανάκτησης για τον αυτοματισμό συναρμολόγησης φωτισμού χωρίς την επιλογή ενός μοντέλου ρομπότ ή την αξίωση ενός αποτελέσματος παραγωγής.
Συχνές ερωτήσεις
Αποδεικνύει μια επιτυχημένη επιλογή ότι ο σταθμός συναρμολόγησης είναι έτοιμος;
Όχι. Υποστηρίζει μόνο τις συνθήκες πρόσφυσης και κίνησης που είναι ορατές σε αυτό το συμβάν. Η ετοιμότητα προορισμού, η αποδοχή τοποθέτησης, η απελευθέρωση, η επιθεώρηση, η υιοθέτηση κατάντη και ο χειρισμός εξαιρέσεων παραμένουν ξεχωριστές καταστάσεις.
Απαιτεί πάντα όραση ο αυτοματισμός της συναρμολόγησης φωτισμού;
Όχι. Μια σταθερή μηχανική παρουσίαση και ένα καλά καθορισμένο εξάρτημα μπορούν να καθορίσουν την απαιτούμενη στάση. Η όραση μπορεί να ληφθεί υπόψη όταν παραμένει μετρήσιμη αβεβαιότητα, αλλά η έννοια πρέπει να ορίζει τι μετράει, πώς αντιμετωπίζεται η εμπιστοσύνη και τι συμβαίνει μετά από ένα αβέβαιο αποτέλεσμα.
Πώς πρέπει να αντιμετωπίζονται οι παραλλαγές μικτών συστατικών;
Ξεκινήστε ορίζοντας την ταυτότητα της παραλλαγής, τον επιτρεπόμενο προσανατολισμό, την επαφή συμβατών εργαλείων, την αντιστοίχιση εξαρτημάτων ή φορέων και τον κανόνα που εμποδίζει την προώθηση λανθασμένης συνταγής. Η κατάλληλη μέθοδος αναγνώρισης εξαρτάται από τα πραγματικά εξαρτήματα και τη διαδικασία. Δεν μπορεί να συναχθεί από το βίντεο.
Ποιες εισροές απαιτούνται για μια ιδέα αυτοματισμού συγκροτήματος φωτισμού;
Παρέχετε αντιπροσωπευτικά στοιχεία, ακολουθία διεργασίας, επιτρεπόμενες επιφάνειες επαφής, εισερχόμενη παρουσίαση, λεπτομέρειες εξαρτήματος ή δίσκου, διάταξη σταθμού, ιδιοκτησία διεπαφής, ερωτήσεις επιθεώρησης, αναμενόμενες εξαιρέσεις, εισόδους χρονισμού-στόχου, λειτουργικό περιβάλλον και κανόνες αποδοχής. Αυτές οι εισόδους υποστηρίζουν δοκιμές. Δεν προεγκρίνουν την απόδοση.
Πηγές και όριο μεθόδου
- NIST, Πρωτόκολλα Συγκριτικής Αξιολόγησης για την Αξιολόγηση Συστημάτων Ρομποτικής Συναρμολόγησης Μικρών Εξαρτημάτων.
- NIST, Συντονισμένη Συναρμολόγηση σε Ετερογενές Ρομποτικό Κύτταρο Εργασίας.
- Διοίκηση Επαγγελματικής Ασφάλειας και Υγείας των ΗΠΑ, Επισκόπηση Ρομποτικής.
Προετοιμάστε μια δοκιμαστική σύντομη περιγραφή του σταθμού
Το EVST μπορεί να αξιολογήσει μια ιδέα αυτοματισμού συγκροτήματος φωτισμού όταν τεκμηριώνονται οι καταστάσεις των εξαρτημάτων, η αναφορά του εξαρτήματος, η ιδιοκτησία μεταβίβασης, οι ερωτήσεις επιθεώρησης, οι μη φυσιολογικές έξοδοι και τα αποδεικτικά στοιχεία αποδοχής. Ξεκινήστε με τα πραγματικά εξαρτήματα και την πλήρη ακολουθία σταθμών και, στη συνέχεια, συγκρίνετε τον εξοπλισμό μόνο αφού είναι ορατές οι ανεπίλυτες καταστάσεις.