
Για έναν αγοραστή κατασκευής που μεταφέρει μια επαναλαμβανόμενη συγκόλληση από χειροκίνητη εργασία σε ένα εξάρτημα με υποβοήθηση ρομπότ. Η διδασκαλία μιας διαδρομής πυρσού αποδεικνύει ότι ένα ρομπότ μπορεί να φτάσει σε ένα δείγμα. Η παραγωγή θέτει ένα πιο δύσκολο ερώτημα: θα εντοπίσει το επόμενο πραγματικό εξάρτημα την ίδια σύνδεση στο ίδιο σημείο, θα παρουσιάσει ένα αποδεκτό κενό, θα αφήσει όλο τον χώρο συναρμολόγησης του πυρσού και του σωλήνα για να μετακινηθεί και θα παράγει μια συγκόλληση που θα περάσει τον έλεγχο του αγοραστή; Μια γρήγορη επίδειξη θα πρέπει να οδηγήσει σε μια ελεγχόμενη δοκιμή πρώτου εξαρτήματος και επαναλαμβανόμενου εξαρτήματος, όχι απευθείας σε μια υπόσχεση απόδοσης.
Αρχικά, κάντε την άρθρωση επαναλήψιμη στο εξάρτημα
Ξεκινήστε με το πραγματικό σχέδιο συναρμολόγησης και προσδιορίστε τις επιφάνειες τοποθέτησης που καθορίζουν τη θέση της συγκόλλησης. Στη συνέχεια, ελέγξτε πώς το εξάρτημα φορτίζει, στηρίζει και συσφίγγει ένα κανονικό εξάρτημα και το λιγότερο ευνοϊκό εξάρτημα εντός της δηλωμένης ανοχής εισόδου. Ο σφιγκτήρας θα πρέπει να διατηρεί την προβλεπόμενη γεωμετρία χωρίς να κρύβει την ένωση ή να αναγκάζει τον πυρσό να συγκρουστεί. Σημειώστε τη θέση της ραφής και το κενό μετά τη σύσφιξη, όχι μόνο τις προγραμματισμένες συντεταγμένες του ρομπότ.
Ένα ρομπότ επαναλαμβάνει την εκπαιδευμένη διαδρομή, ενώ η ασυνεπής εισερχόμενη κατασκευή, η τοποθέτηση και το κενό στις αρθρώσεις μπορούν να μετακινήσουν την εργασία από κάτω. Εάν ένα κενό ποικίλλει πέρα από αυτό που μπορεί να χειριστεί η επιλεγμένη διαδικασία συγκόλλησης, η ομαλότερη κίνηση του ρομπότ δεν θα το διορθώσει. Οι εναλλακτικές λύσεις μηχανικής είναι η βελτίωση της συνοχής του εξαρτήματος ανάντη, η αλλαγή της τοποθέτησης ή της σύσφιξης, ο περιορισμός της αποδεκτής οικογένειας εξαρτημάτων ή ο καθορισμός και η δοκιμή μιας κατάλληλης μεθόδου εύρεσης ραφών ή αντιστάθμισης. Τα πραγματικά εξαρτήματα και οι απαιτήσεις συγκόλλησης αποφασίζουν ποια διαδρομή δικαιολογείται.
| Τι αλλάζει μεταξύ των μερών; | Τι να ηχογραφήσετε στον αγώνα | Πρώτη αλλαγή που πρέπει να ληφθεί υπόψη σε περίπτωση αποτυχίας της δοκιμής |
|---|---|---|
| Μετατοπίσεις αρθρώσεων ενώ οι ονομαστικές διαστάσεις των εξαρτημάτων φαίνονται παρόμοιες | Δεδομένο έδρασης, ακολουθία σφιγκτήρα, θέση σύνδεσης μετά τον σφιγκτήρα | Διόρθωση δεδομένων ή ανοδικής κατασκευής πριν από την επεξεργασία κάθε διδασκόμενου σημείου |
| Αλλαγές κενού στη συγκόλληση | Εύρος κενού σε συνηθισμένα και χειρότερα συμφωνημένα εισερχόμενα δείγματα | Αναθεώρηση της ανάντη τοποθέτησης ή του εξαρτήματος· επανεκτίμηση της εγκεκριμένης διαδικασίας συγκόλλησης |
| Ο φακός φτάνει στο πρώτο δείγμα αλλά όχι σε κάθε τοποθεσία | Πλήρης απόσταση από τον πυρσό/ακρόφιο, τον καρπό και τον εύκαμπτο σωλήνα κατά την προσέγγιση, τη συγκόλληση και την υποχώρηση | Μετακινήστε τους σφιγκτήρες, αλλάξτε τη διάταξη προσέγγισης/φλόγας ή διαιρέστε την επιχείρηση |
| Ένα μέρος συγκολλάται, τα μεταγενέστερα μέρη χρειάζονται συχνό ρετούς | Ίδιο αποτέλεσμα επιθεώρησης για διαδοχικά εξαρτήματα, με την αιτία κάθε επισκευής | Απομονώστε την παραλλαγή εξαρτήματος, τη ρύθμιση της διαδικασίας ή την αλλαγή πυρσού/επαφής πριν ισχυριστείτε επαναληψιμότητα |
Ένα εξάρτημα μπορεί να κάνει το μονοπάτι προσβάσιμο ή να παγιδεύσει τον φακό
Για κάθε απαιτούμενη ραφή, ελέγξτε τον πυρσό Σώμα, ακροφύσιο, γωνία εργασίας, καρπός και διαδρομή καλωδίου, όχι μόνο ένα σημείο στη ραφή. Ένας σφιγκτήρας που βελτιώνει τη θέση του εξαρτήματος μπορεί να εμποδίσει την επιθυμητή προσέγγιση. Μια διαδρομή που καθαρίζει με ένα μη φορτωμένο δείγμα μπορεί να μην καθαρίζει αφού υπάρχουν όλα τα εξαρτήματα και οι σφιγκτήρες. Επιθεωρήστε την προσέγγιση, την κίνηση του τόξου και την υποχώρηση με το πραγματικό εξάρτημα και μια αντιπροσωπευτική οικογένεια εξαρτημάτων. Εάν η πρόσβαση δεν μπορεί να επιτευχθεί χωρίς να τεθεί σε κίνδυνο η ένωση, αλλάξτε το εξάρτημα ή διαιρέστε την εργασία αντί να διδάξετε μια επικίνδυνη διαδρομή γύρω από το εμπόδιο.
Το βίντεο της εφαρμογής δείχνει ένα ανοιχτόχρωμο ρομπότ να συγκολλά σε ένα μακρύ τραπέζι εξαρτημάτων, με φωτεινά τόξα ορατά σε ορισμένα σημεία του κλιπ. Παρέχει το οπτικό πλαίσιο για μια συζήτηση για επαναλαμβανόμενες συγκολλήσεις εξαρτημάτων: το ρομπότ, ο πυρσός και το εξάρτημα πρέπει να συνεργάζονται. Το βίντεο δεν παρέχει διαδικασία συγκόλλησης, μετρήσεις κενού αρμών ή αποδεκτά αποτελέσματα εξαρτημάτων.
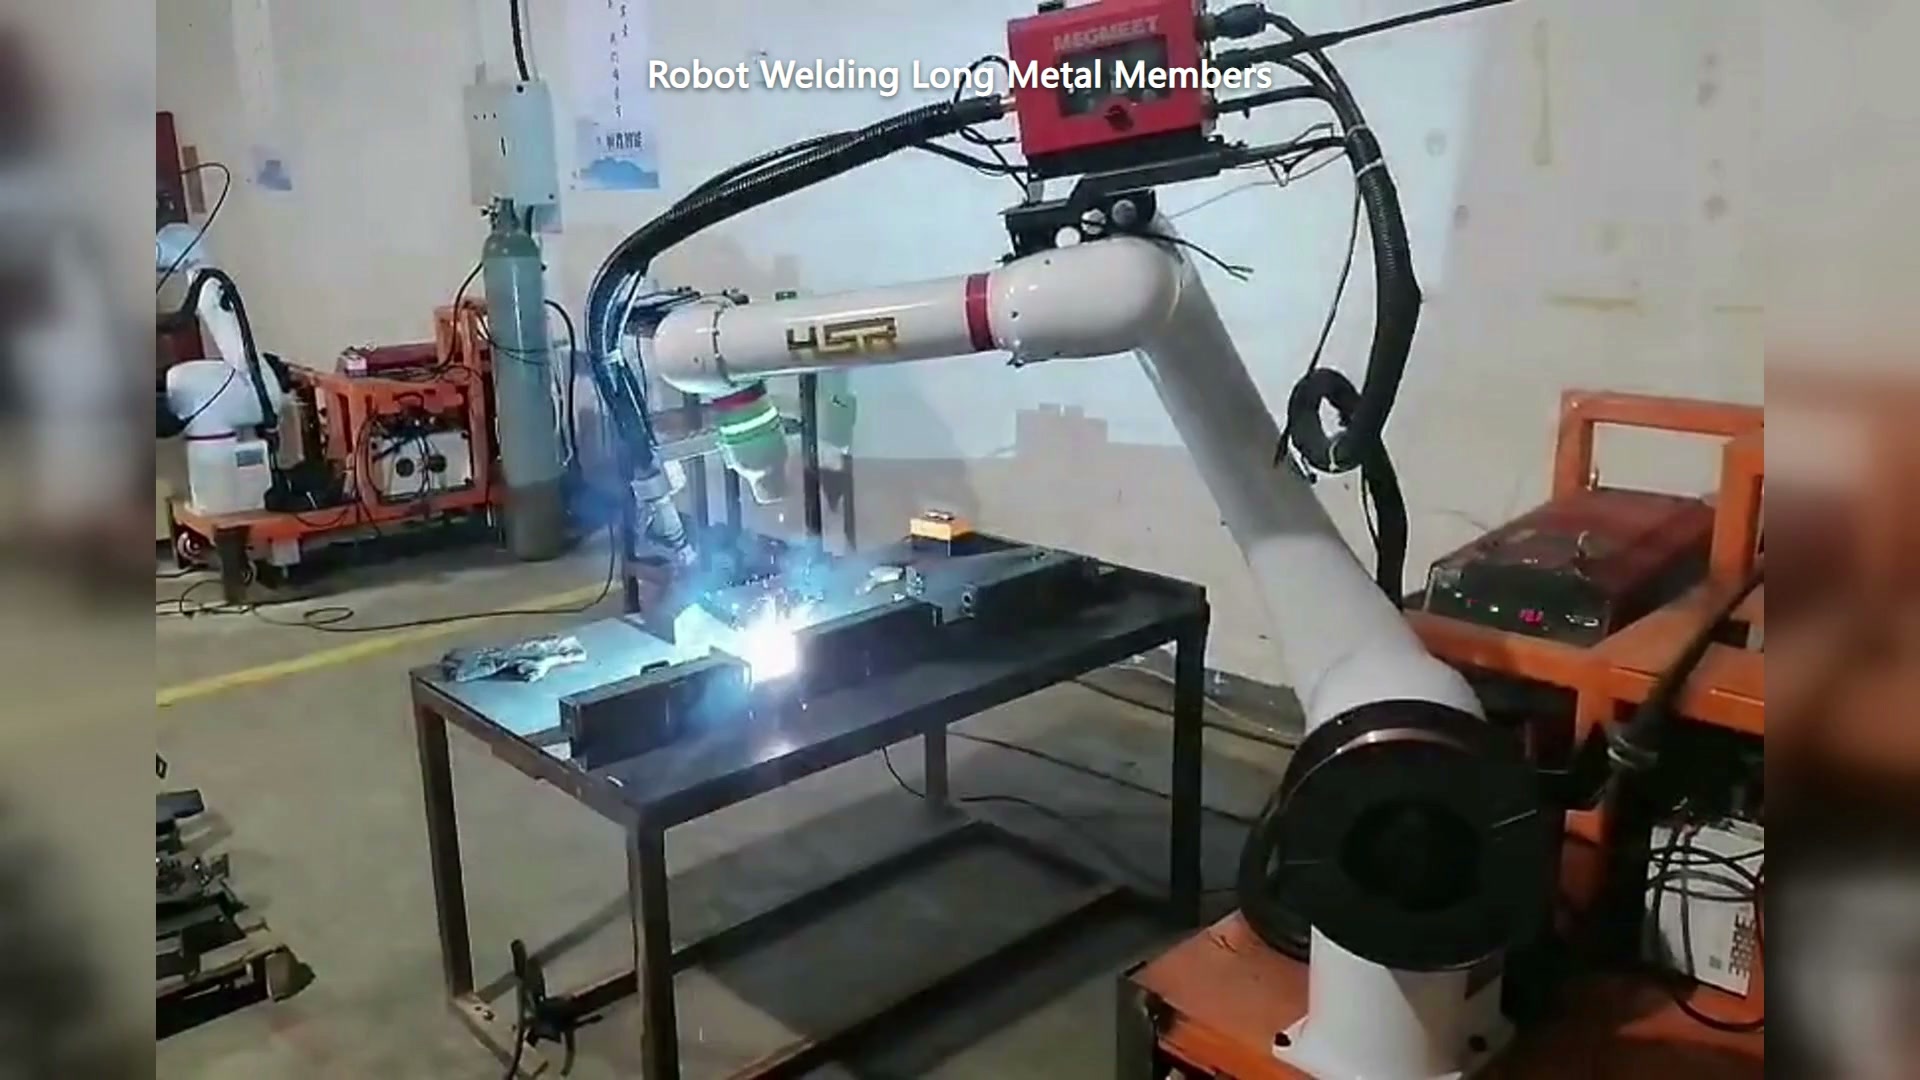
00:30 — Ένα ανοιχτόχρωμο ρομπότ συγκολλά πάνω σε ένα μακρύ τραπέζι εξαρτημάτων. Το τόξο συγκόλλησης είναι ορατό.
Ένας βραχίονας συνεργατικού τύπου δεν καθιστά την συγκόλληση με τόξο ασφαλή για απεριόριστη κοντινή πρόσβαση. Το κελί χρειάζεται μια αξιολόγηση της έκθεσης σε τόξο, θερμό μέταλλο, αναθυμιάσεις και κίνηση, η οποία πρέπει να εκτελείται ειδικά για την εκάστοτε εργασία, ακολουθούμενη από μια καθορισμένη προστατευτική διάταξη. Ρωτήστε ποιες εργασίες χειριστή επιτρέπονται κατά τη συγκόλληση και πώς το κελί φτάνει σε ασφαλή κατάσταση για πρόσβαση στο εξάρτημα.
Στη συνέχεια, ελέγξτε τη συγκόλληση, όχι μόνο τη διαδρομή
Διατηρήστε τη διαδικασία συγκόλλησης, το υλικό και τα κριτήρια αποδοχής μαζί με τα δοκιμαστικά εξαρτήματα. Ρωτήστε ποιος είναι ο κάτοχος των ρυθμίσεων συγκόλλησης και ποιες αλλαγές απαιτούν επανέγκριση. Εκτελέστε ένα πρώτο άρθρο με όλες τις ραφές προσβάσιμες και επιθεωρήστε το με την απαιτούμενη μέθοδο. Στη συνέχεια, εκτελέστε αντιπροσωπευτικά διαδοχικά εξαρτήματα και τις αναμενόμενες παραλλαγές εξαρτημάτων, σημειώνοντας την έδραση του εξαρτήματος, το κενό στις αρθρώσεις, την πρόσβαση στον πυρσό, την ταυτότητα παραμέτρων/συνταγής και το αποτέλεσμα της επιθεώρησης για το καθένα. Ένα ποιοτικό αποτέλεσμα από ένα ιδανικό κομμάτι δεν μπορεί να καθορίσει την επαναληψιμότητα της επόμενης παρτίδας.
Ένα χρήσιμο αρχείο αποδοχής έχει τέσσερα αποτελέσματα: αποδεκτό πρώτο πέρασμα, αποδεκτό μετά την επισκευή, απορρίφθηκανκαι δεν είναι ασφαλώς συγκολλήσιμο στο προτεινόμενο εξάρτημαΗ τελευταία κατηγορία έχει σημασία: ένα κελί που χρειάζεται χειροκίνητη επανατοποθέτηση πριν από κάθε κύκλο μπορεί να έχει διδάξει μια λεπτή διαδρομή αλλά να μην έχει ορίσει μια σταθερή διαδικασία παραγωγής. Εάν μια ραφή μετακινηθεί, διορθώστε τη θέση ή προσδιορίστε μια μέθοδο διόρθωσης. Εάν το κενό ποικίλλει, αντιμετωπίστε την τοποθέτηση και τη διαδικασία. Εάν ένας σφιγκτήρας μπλοκάρει το ακροφύσιο, αναθεωρήστε την πρόσβαση. Εάν η εμφάνιση ή ο έλεγχος αποτύχει με σταθερή γεωμετρία, διερευνήστε τις ρυθμίσεις της διαδικασίας και τα αναλώσιμα. Αυτά είναι διαφορετικά σφάλματα με διαφορετικούς ιδιοκτήτες.
Πριν ζητήσετε μια ιδέα συγκόλλησης cobot με επαναλαμβανόμενα εξαρτήματα από EVST, στείλτε τα σχέδια των εξαρτημάτων και των εξαρτημάτων, τον χάρτη ραφών και τις εγκεκριμένες απαιτήσεις συγκόλλησης/επιθεώρησης, δείγματα εξαρτημάτων σε όλο το αναμενόμενο εύρος ανοχής και την προβλεπόμενη διάταξη φόρτωσης από τον χειριστή. Ζητήστε μια πρόταση που να δείχνει πώς βρίσκεται, προσεγγίζεται, συγκολλάται, ελέγχεται και αποκαθίσταται η σύνδεση μετά από μια διακοπή.