
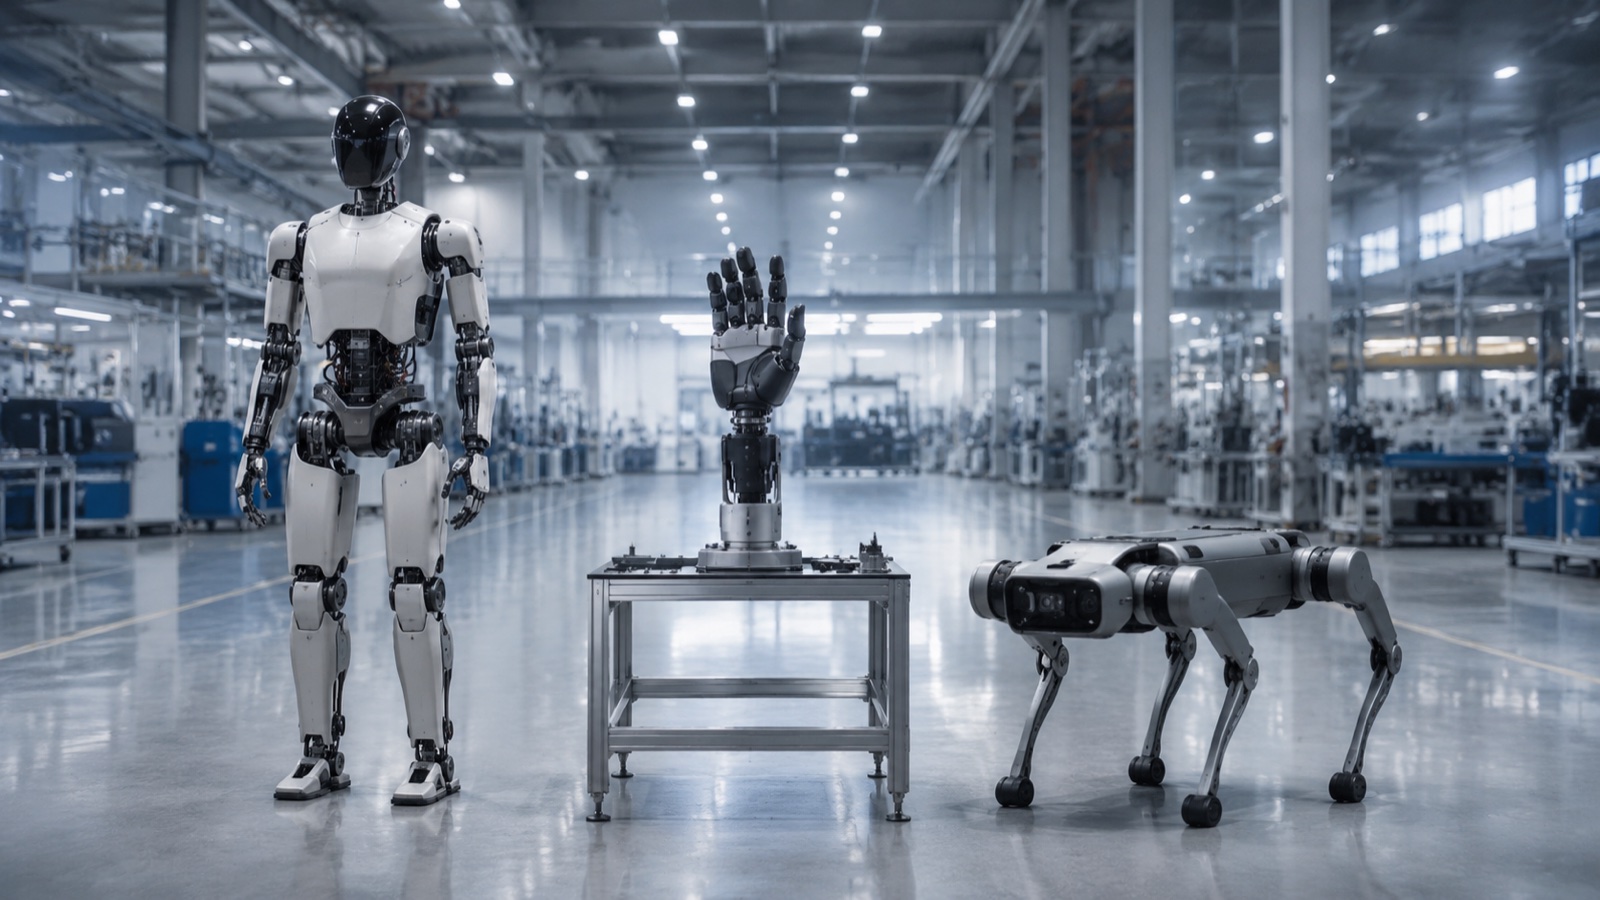
Η EVST επεκτείνεται από τον πυρήνα βιομηχανικών ρομπότ της (ρομπότ συνεργασίας σειράς XR, βιομηχανικούς ρομποτικούς βραχίονες EVST και το σύστημα συγκόλλησης EVS-AI) στην ενσωματωμένη Τεχνητή Νοημοσύνη (AI), με τρεις νέες οικογένειες προϊόντων που θα κυκλοφορήσουν το 2026: βιομηχανικά ανθρωποειδή ρομπότ, επιδέξιες χειροκίνητες πλατφόρμες συλλογής δεδομένων και τετραπόδιες ρομποτικές πλατφόρμες για βιομηχανική επιθεώρηση και επιτόπια εξυπηρέτηση. Η σειρά προϊόντων φιλοξενείται στο... evsint.com/embodied-ai-solutions, τοποθετημένο για πελάτες βιομηχανικής κατασκευής που χρειάζονται συλλογή δεδομένων, χειρισμό υψηλής περιεκτικότητας σε μείγματα και επιθεώρηση επικίνδυνου περιβάλλοντος.
Εάν χρειάζεστε παρόμοια προϊόντα ή υπηρεσίες έργου, επικοινωνήστε μαζί μας — θα σας παρέχουμε εξειδικευμένη υποστήριξη. Email sales@evsrobot.com ή μήνυμα WhatsApp / WeChat +86 193 8162 6253.
Γιατί η EVST εισέρχεται στην ενσωματωμένη τεχνητή νοημοσύνη το 2026
Η βιομηχανική ενσωματωμένη Τεχνητή Νοημοσύνη δεν αποτελεί κερδοσκοπικό στοίχημα το 2026. Είναι μια κατηγορία όπου πολλαπλές, καλά χρηματοδοτούμενες πλατφόρμες έχουν μεταβεί από εργαστηριακές επιδείξεις σε εμπορικές εφαρμογές επί πληρωμή και όπου η απουσία δεδομένων βιομηχανικής εκπαίδευσης υψηλής ποιότητας αποτελεί το κύριο εμπόδιο για την ταχύτερη πρόοδο.
Σύμφωνα με την έκθεση World Robotics 2025 της Διεθνούς Ομοσπονδίας Ρομποτικής (IFR), οι εγκαταστάσεις πιλότων ανθρωποειδών ρομπότ σε βιομηχανικά περιβάλλοντα αυξήθηκαν μετρήσιμα μέχρι το 2024 και στις αρχές του 2025, με την αυτοκινητοβιομηχανία και την εφοδιαστική να πρωτοστατούν στις εφαρμογές. Η εμπορική συμφωνία της Figure AI με τον Όμιλο BMW, η ανάπτυξη της Agility Robotics Digit στα κέντρα εκπλήρωσης παραγγελιών της Amazon και οι εσωτερικές λειτουργίες διαχείρισης μπαταριών της Tesla Optimus στο Fremont αντιπροσωπεύουν τα πιο σαφή τεκμηριωμένα σημεία δεδομένων. Κανένα από αυτά τα προγράμματα δεν λειτουργεί ακόμη με πλήρεις ρυθμούς παραγωγής αυτοκινήτων, αλλά το καθένα έχει ξεπεράσει το όριο από την εσωτερική επίδειξη έως την εξωτερικά επαληθεύσιμη λειτουργία.
Σύμφωνα με τον Δείκτη Τεχνητής Νοημοσύνης του Στάνφορντ για το 2025, οι παγκόσμιες επενδύσεις σε ενσωματωμένη Τεχνητή Νοημοσύνη και φυσικά συστήματα Τεχνητής Νοημοσύνης αυξήθηκαν ταχύτερα από οποιαδήποτε άλλη υποκατηγορία Τεχνητής Νοημοσύνης μεταξύ 2023 και 2025, αντανακλώντας τόσο την αυξανόμενη δυνατότητα των μοντέλων όρασης-γλώσσας-δράσης (VLA) όσο και την αυξανόμενη εμπορική αναγνώριση ότι η Τεχνητή Νοημοσύνη που βασίζεται μόνο σε λογισμικό έχει οριοθετήσει εφαρμογές σε φυσικά περιβάλλοντα παραγωγής.
Το πρόβλημα της έλλειψης δεδομένων εκπαίδευσης είναι ιδιαίτερα σημαντικό για την τοποθέτηση του EVST. Το σύνολο δεδομένων Open X-Embodiment (που δημοσιεύεται από την Google DeepMind και ακαδημαϊκούς συνεργάτες) συγκεντρώνει δεδομένα επίδειξης ρομπότ σε δεκάδες ερευνητικές πλατφόρμες, αλλά οι εργασίες βιομηχανικού χειρισμού (φροντίδα μηχανών με μεταλλικά τεμάχια, τοποθέτηση εξαρτημάτων κυψελών συγκόλλησης, επιθεώρηση εκρηκτικού περιβάλλοντος) υποεκπροσωπούνται δραματικά. Οι περισσότερες επιδείξεις στο σύνολο δεδομένων προέρχονται από πειράματα επιτραπέζιας επιλογής και τοποθέτησης σε ερευνητικά εργαστήρια. Σύμφωνα με τις παρατηρήσεις του κλάδου, το χάσμα μεταξύ των διαθέσιμων δεδομένων εκπαίδευσης βιομηχανικών ρομπότ και αυτού που πραγματικά χρειάζεται για την εκπαίδευση αξιόπιστων πολιτικών για το εργοστάσιο παραμένει ένα από τα μεγαλύτερα τεχνικά σημεία συμφόρησης στον τομέα.
Τα οκτώ χρόνια ανάπτυξης βιομηχανικών ρομπότ της EVST σε περισσότερες από 100 χώρες παρέχουν μια βάση που δεν διαθέτουν οι περισσότεροι συμμετέχοντες στην ενσωματωμένη Τεχνητή Νοημοσύνη: εμπειρία πεδίου με πραγματικά περιβάλλοντα παραγωγής, εδραιωμένες σχέσεις με πελάτες στην αυτοκινητοβιομηχανία, τη βαριά βιομηχανία και την κατασκευή διεργασιών, καθώς και ιστορικό πιστοποίησης υλικού (IATF16949, CE/SGS/TUV, ATEX/IECEx) που σχετίζεται άμεσα με την αποδοχή νέων κατηγοριών ρομπότ στα εργοστάσια. Για μια ευρύτερη εικόνα της τρέχουσας θέσης των ανθρωποειδών ρομπότ στον βιομηχανικό αυτοματισμό, βλ. Ανθρωποειδή Ρομπότ στη Βιομηχανική Κατασκευή: Τι Μπορούν (και Τι Δεν Μπορούν) να Κάνουν το 2026.
Επισκόπηση της οικογένειας προϊόντων ενσωματωμένης τεχνητής νοημοσύνης EVST
EVST ενσωματωμένες λύσεις Τεχνητής Νοημοσύνης Η σειρά προϊόντων είναι οργανωμένη γύρω από τρεις κλάδους προϊόντων, ο καθένας από τους οποίους στοχεύει σε ένα ξεχωριστό σύμπλεγμα βιομηχανικών εφαρμογών:
| Υποκατάστημα Προϊόντος | Form Factor | Πρωτεύουσες εφαρμογές | Περιβάλλον στόχος | Ορίζοντας Ανάπτυξης |
|---|---|---|---|---|
| Βιομηχανικό ανθρωποειδές ρομπότ | Δίποδο, ανθρώπινης κλίμακας | Ευέλικτη συναρμολόγηση, φροντίδα μηχανημάτων, εφοδιαστική αποθήκης | Δάπεδο εργοστασίου, αποθήκη | Πιλοτικό δεύτερο εξάμηνο 2026· περιορισμένη παραγωγή 2027 |
| Επιδέξιο χέρι συλλογής δεδομένων | Πλατφόρμα χειρός πολλαπλών επιπέδων | Συλλογή δεδομένων τηλεχειρισμού, εκπαίδευση από προσομοίωση σε πραγματικό χρόνο, χειρισμός υψηλής μίξης | Ελεγχόμενος εργοστασιακός σταθμός εργασίας | Πιλοτικό δεύτερο εξάμηνο 2026· περιορισμένη παραγωγή 2027 |
| Πλατφόρμα τετράποδου ρομπότ | Τετράποδο, κινητό | Βιομηχανική επιθεώρηση, περιπολία επικίνδυνου περιβάλλοντος, υπηρεσία πεδίου | Πετρέλαιο & φυσικό αέριο, χημικά, ενέργεια, εξόρυξη, κατασκευές | Γενική διαθεσιμότητα 2027 |
Και οι τρεις κλάδοι μοιράζονται τη φιλοσοφία βιομηχανικής ολοκλήρωσης της EVST: υλικό σχεδιασμένο για πραγματικές συνθήκες παραγωγής και πεδίου, όχι για ερευνητικά περιβάλλοντα, και αρχιτεκτονική λογισμικού που συνδέεται με υπάρχουσα βιομηχανική υποδομή ελέγχου (EtherCAT, OPC-UA, SCADA).
Περιπτώσεις Χρήσης Βιομηχανικών Ανθρωποειδών Ρομπότ
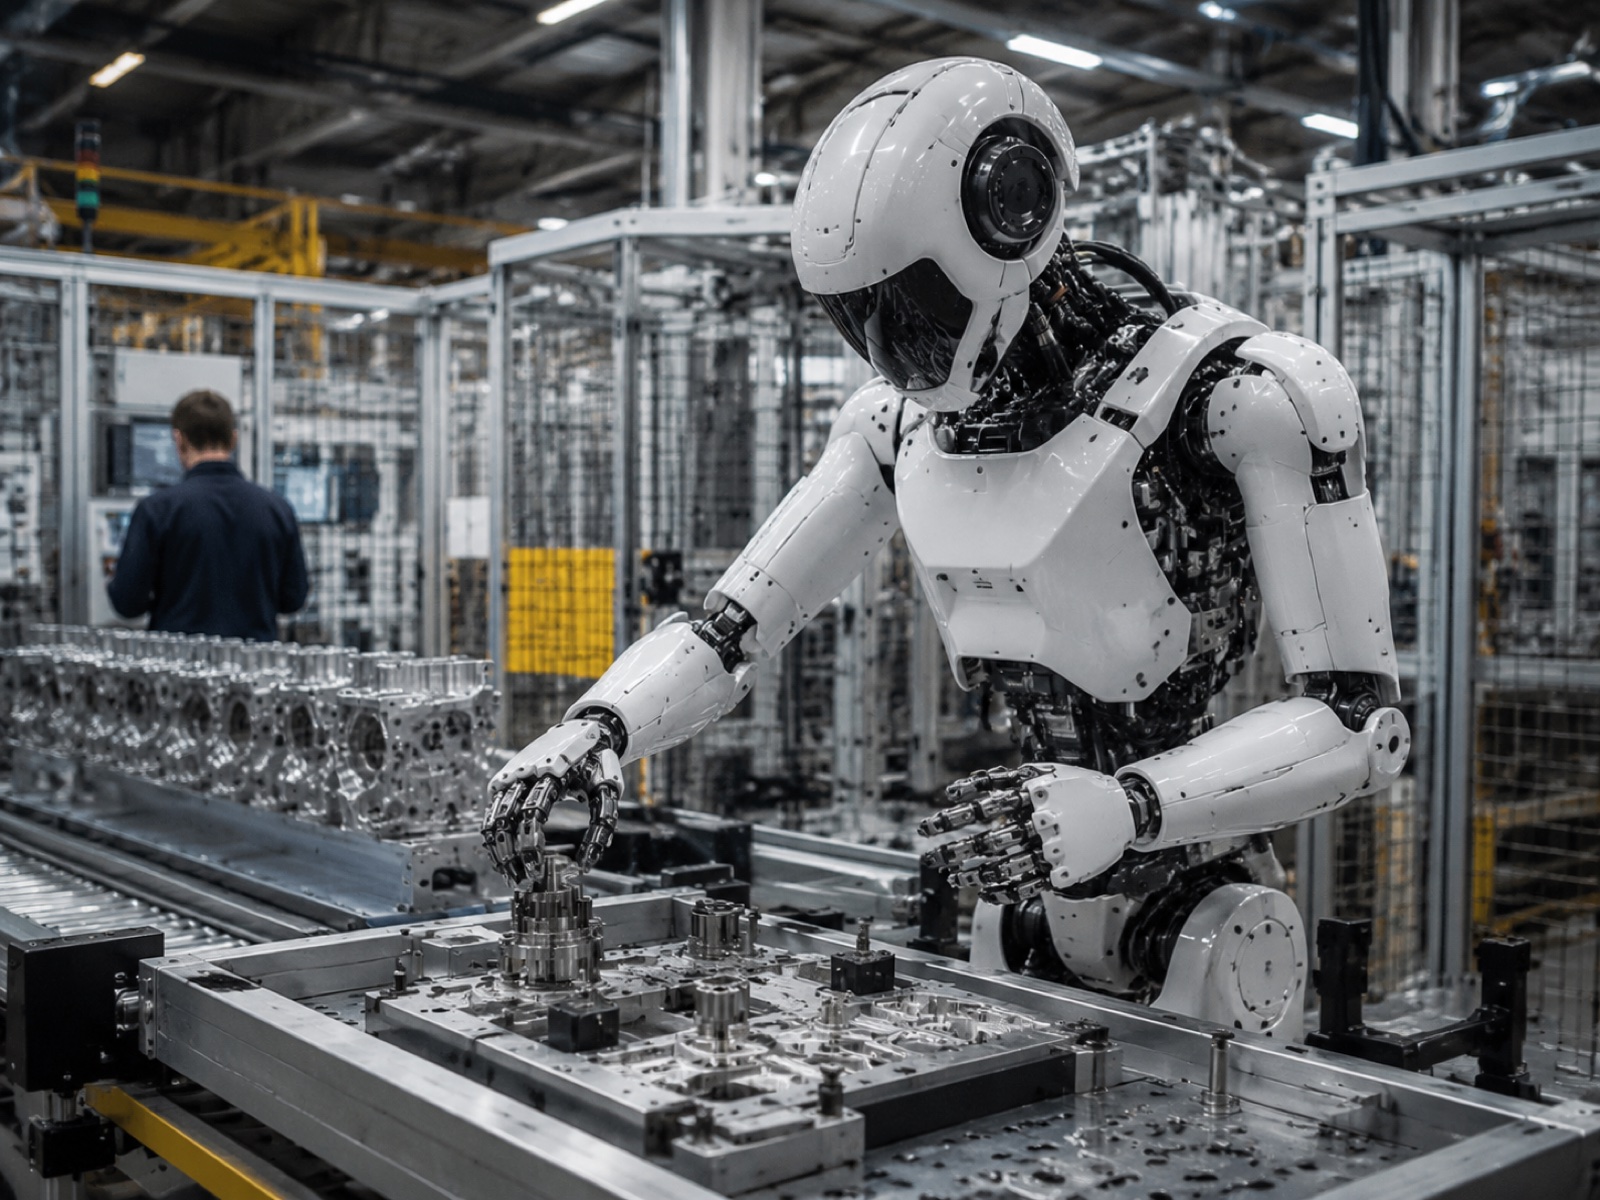
Το βιομηχανικό ανθρωποειδές ρομπότ της EVST στοχεύει σε τρία συμπλέγματα εφαρμογών όπου ο διποδικός παράγοντας δημιουργεί ένα πραγματικό λειτουργικό πλεονέκτημα έναντι του αυτοματισμού με σταθερό βραχίονα.
Ευέλικτη συναρμολόγηση υψηλής ανάμειξης
Οι παραδοσιακοί ρομποτικοί βραχίονες 6 αξόνων και τα συστήματα SCARA υπερέχουν σε εργασίες μεγάλου όγκου και σταθερής γεωμετρίας. Όταν ένας κατασκευαστής εκτελεί εβδομαδιαίες αλλαγές SKU, συναρμολογώντας 200 παραλλαγές μιας οικογένειας προϊόντων με διαφορετικά μοτίβα συνδετήρων, δρομολογήσεις καλωδίωσης ή προσανατολισμούς υποσυναρμολόγησης, ο σταθερός αυτοματισμός καθίσταται δαπανηρός για ανακατασκευή. Ένα ανθρωποειδές ρομπότ που λειτουργεί από έναν κοινόχρηστο πάγκο εργασίας μπορεί, κατ' αρχήν, να χειριστεί ένα ευρύτερο φάσμα εργασιών με λιγότερους κύκλους μηχανικής αναδιαμόρφωσης, υπό την προϋπόθεση ότι η υποκείμενη πολιτική χειρισμού γενικεύεται επαρκώς.
Στην πράξη, αυτό το όφελος είναι πραγματικό αλλά περιορισμένο. Τα τρέχοντα μοντέλα VLA μπορούν να γενικευτούν σε αντικείμενα εντός μιας εκπαιδευμένης κατηγορίας εργασιών, αλλά υποβαθμίζονται σε γεωμετρίες εκτός κατανομής. Η προσέγγιση ανάπτυξης ανθρωποειδών της EVST για τα πιλοτικά προγράμματα 2026-2027 εστιάζει σε γραμμές συναρμολόγησης όπου ο αριθμός των παραλλαγών SKU είναι υψηλός, αλλά τα πρωτόγονα χειρισμού (εισαγωγή, στερέωση, προσανατολισμός, μεταφορά) είναι δομικά παρόμοια σε όλες τις παραλλαγές. Αυτό περιορίζει το χάσμα γενίκευσης σε ένα εφικτό εύρος.
Μηχανική φροντίδα σε πολλαπλούς σταθμούς εργασίας
Οι σταθερές διαμορφώσεις ρομπότ ανά μηχανή παραμένουν η κυρίαρχη προσέγγιση για την περιποίηση μηχανών CNC, την περιποίηση με πρέσα και τη φόρτωση μηχανών χύτευσης με έγχυση. Είναι αποτελεσματικές αλλά απαιτούν μεγάλο κεφάλαιο: κάθε μηχανή απαιτεί το δικό της ρομπότ, εργαλεία στο άκρο του βραχίονα, προστασία ασφαλείας και προγραμματισμό ολοκλήρωσης. Ένα ανθρωποειδές ρομπότ που μπορεί να περπατάει μεταξύ μηχανών και να φορτώνει πολλαπλούς σταθμούς εργασίας με διαφορετικές διαμορφώσεις εξαρτημάτων αντιπροσωπεύει μια διαφορετική κεφαλαιακή δομή: ένα ρομπότ που εξυπηρετεί πολλαπλούς σταθμούς.
Σύμφωνα με την ανάλυση του McKinsey Global Institute σχετικά με την ανάπτυξη βιομηχανικής Τεχνητής Νοημοσύνης, τα οικονομικά του ευέλικτου αυτοματισμού βελτιώνονται σημαντικά καθώς μειώνεται η αναλογία ρομποτικών μονάδων προς σταθμούς παραγωγής. Η φροντίδα ανθρωποειδών μηχανών είναι υποψήφια για αυτό το οικονομικό προφίλ σε εγκαταστάσεις με ομαδοποιημένα μηχανήματα παρόμοιων οικογενειών εξαρτημάτων. Το πιλοτικό πρόγραμμα της EVST για τη φροντίδα ανθρωποειδών μηχανών στοχεύει ακριβώς σε αυτό το σύμπλεγμα: 3-6 γειτονικούς σταθμούς εργασίας με οικογένειες εξαρτημάτων που μοιράζονται χαρακτηριστικά υλικού και βάρους.
Logistics και Pick-and-Pack για Μεταβλητά Μεγέθη Χαρτοκιβωτίων
Η εφοδιαστική αποθήκης με μεταβλητές διαστάσεις χαρτοκιβωτίων παραμένει μια από τις πιο εμπορικά αποδεδειγμένες περιπτώσεις χρήσης ανθρωποειδών, όπως αποδεικνύεται από την Agility Digit στην Amazon. Οι εφαρμογές ανθρωποειδών logistics της EVST στοχεύουν σε βιομηχανικές περιοχές αποστολής δίπλα σε γραμμές παραγωγής (σταδιοποίηση τελικών προϊόντων, μεταφορά μεταξύ εγκαταστάσεων και παλετοποίηση μικτών διαστάσεων παραγωγής), αντί για καθαρές λειτουργίες κέντρων εκπλήρωσης.
Η ανάπτυξη ανθρωποειδών σε παραγωγική κλίμακα και στους τρεις τομείς εφαρμογής έχει ρεαλιστικά ορίζοντα 2026-2028. Πιλοτικά προγράμματα, που ορίζονται ως αναπτύξεις υπό μηχανική επίβλεψη σε επιλεγμένες εγκαταστάσεις πελατών, είναι διαθέσιμα από το δεύτερο εξάμηνο του 2026. Η EVST δεν τοποθετεί ανθρωποειδή ρομπότ ως βραχυπρόθεσμη αντικατάσταση των καθιερωμένων συνεργατικών ρομπότ της σειράς XR ή των βιομηχανικών ρομποτικών βραχιόνων EVST, τα οποία συνεχίζουν να εξυπηρετούν εφαρμογές υψηλής ταχύτητας, υψηλής επαναληψιμότητας και βαρέος ωφέλιμου φορτίου, όπου ο σταθερός αυτοματισμός είναι το σωστό εργαλείο. Για πληροφορίες σχετικά με τον τρόπο σύγκρισης αυτών των πλατφορμών, βλ. Ανθρωποειδή Ρομπότ εναντίον Βιομηχανικών Ρομποτικών Βραχιόνων.
Πλατφόρμα Dexterous Hand: Συλλογή Δεδομένων και Βιομηχανικός Χειρισμός
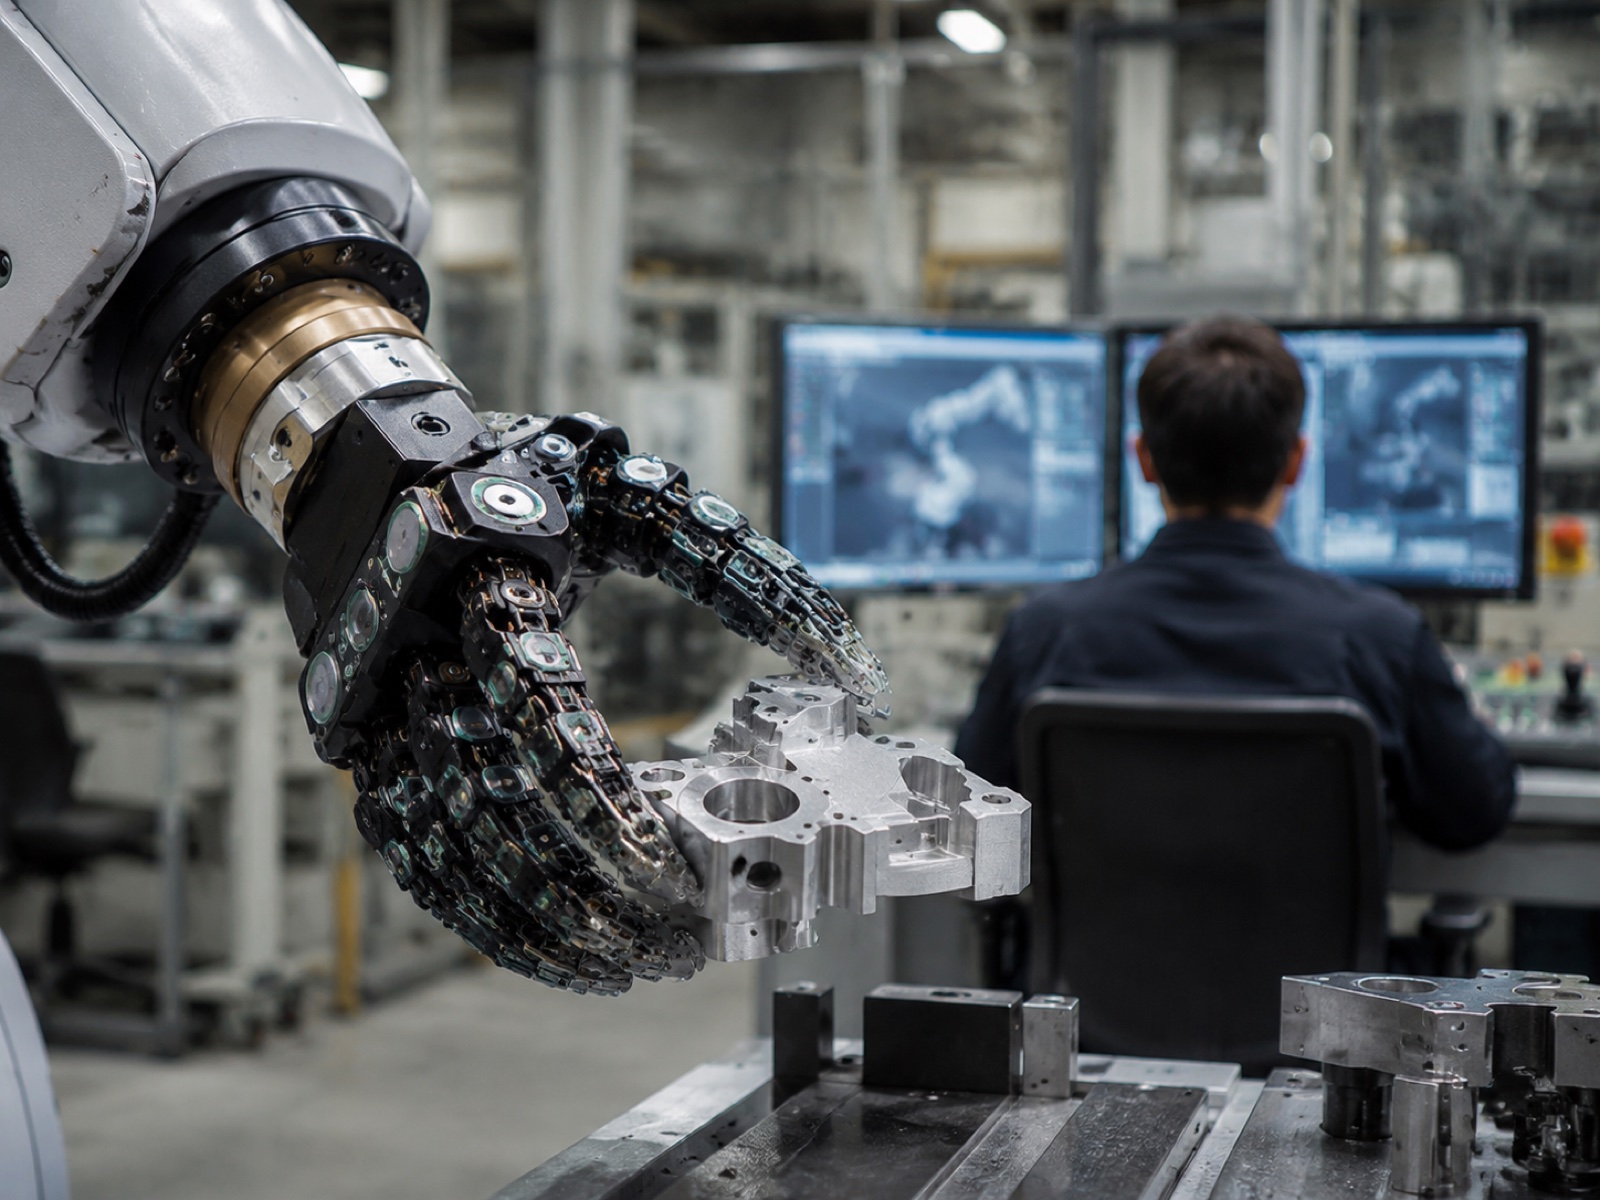
Η πλατφόρμα επιδέξιων χεριών της EVST έχει σχεδιαστεί γύρω από δύο συμπληρωματικές λειτουργίες: τη δημιουργία δεδομένων βιομηχανικού χειρισμού υψηλής ποιότητας για ενσωματωμένη εκπαίδευση στην Τεχνητή Νοημοσύνη και την εκτέλεση εργασιών επιδέξιου χειρισμού στην παραγωγή που τα σταθερά εργαλεία στο άκρο του βραχίονα δεν χειρίζονται σωστά.
Αρχιτεκτονική υλικού
Η πλατφόρμα είναι ένα επιδέξιο χέρι πολλαπλών βαθμών ελευθερίας με ενσωματωμένους αισθητήρες αφής, ανίχνευση δύναμης-ροπής στον καρπό και ενσωματωμένες μονάδες κάμερας για οπτική ανατροφοδότηση κατά τη διάρκεια της τηλεχειρισμού. Ο σχεδιασμός βασίζεται στην εμπειρία της EVST στην ενσωμάτωση της ανίχνευσης δύναμης-ροπής σε εφαρμογές cobot, μια δυνατότητα που έχει βελτιωθεί σε όλη τη σειρά συνεργατικών ρομπότ της σειράς XR για εφαρμογές όπως συναρμολόγηση, δοκιμές και αφαίρεση γρεζιών.
Το χέρι είναι συμβατό με την πλατφόρμα ανθρωποειδούς ρομπότ της EVST ως τελικός τελεστής και μπορεί επίσης να αναπτυχθεί ως αυτόνομη μονάδα σταθμού εργασίας τοποθετημένη σε σταθερό ή σε ράγα βραχίονα για ροές εργασίας συλλογής δεδομένων που δεν απαιτούν κινητικότητα με δύο πόδια.
Τηλεργασία και Συλλογή Δεδομένων
Η κύρια ροή εργασίας συλλογής δεδομένων βασίζεται στην τηλεχειρισμό: ένας ανθρώπινος χειριστής ελέγχει το επιδέξιο χέρι εξ αποστάσεως μέσω μιας απτικής διεπαφής, ενώ εκτελεί εργασίες βιομηχανικού χειρισμού σε έναν σταθμό εργασίας του εργοστασίου. Το σύστημα καταγράφει συγχρονισμένες ροές στάσης του χεριού, ροπές στις αρθρώσεις, μετρήσεις αισθητήρων αφής, δύναμη-ροπή καρπού και βίντεο από κάμερα χώρου εργασίας. Αυτή η πολυτροπική ροή δεδομένων αποτελεί την εισροή εκπαίδευσης για πολιτικές προσομοίωσης σε πραγματικό χρόνο.
Σύμφωνα με παρατηρήσεις του κλάδου, η σπανιότητα δεδομένων επιδέξιου χειρισμού με πραγματικά βιομηχανικά τεμάχια (μεταλλικά μέρη, ακανόνιστα χυτά, καλωδιώσεις) είναι ο κύριος παράγοντας διαφοροποίησης μεταξύ των πολιτικών ενσωματωμένης Τεχνητής Νοημοσύνης ερευνητικού επιπέδου και των βιομηχανικά αξιόπιστων. Η πελατειακή βάση της EVST στον τομέα της κατασκευής παρέχει πρόσβαση ακριβώς σε αυτούς τους τύπους τεμαχίων σε πραγματικά περιβάλλοντα παραγωγής, ένα πλεονέκτημα που δεν διαθέτουν οι προγραμματιστές Τεχνητής Νοημοσύνης που ενσωματώνουν καθαρό λογισμικό.
Για μια λεπτομερή επεξεργασία της τεχνικής διαδικασίας, από τη συλλογή δεδομένων τηλεχειρισμού μέσω της εκπαίδευσης από προσομοίωση σε πραγματικό περιβάλλον έως την αυτόνομη ανάπτυξη, βλ. Συλλογή Δεδομένων Ενσωματωμένης Τεχνητής Νοημοσύνης: Τηλεργασία, Προσομοίωση σε Πραγματικό Περιβάλλον και Βιομηχανική Εκπαίδευση (2026).
Συμβατότητα διασταυρούμενης ενσωμάτωσης
Η ροή εργασίας συλλογής δεδομένων της EVST έχει σχεδιαστεί για ευθυγράμμιση με τη μορφή συνόλου δεδομένων Open X-Embodiment, η οποία επιτρέπει τη χρήση επιδείξεων χειρισμού σε διαφορετικές πλατφόρμες ρομπότ. Αυτή η συμβατότητα μεταξύ διαφορετικών ενσωματώσεων είναι σημαντική για πελάτες που θέλουν τα δεδομένα που έχουν συλλέξει να επιταχύνουν την εκπαίδευση πολιτικής όχι μόνο σε υλικό EVST αλλά και σε τυποποιημένα ερευνητικά σημεία αναφοράς, και για τον ίδιο τον στόχο της EVST να συνεισφέρει υψηλής ποιότητας βιομηχανικά δεδομένα στο ευρύτερο οικοσύστημα ενσωματωμένης εκπαίδευσης Τεχνητής Νοημοσύνης.
Πλατφόρμα Τετραπλού Ρομπότ: Βιομηχανική Επιθεώρηση και Εξυπηρέτηση Πεδίου
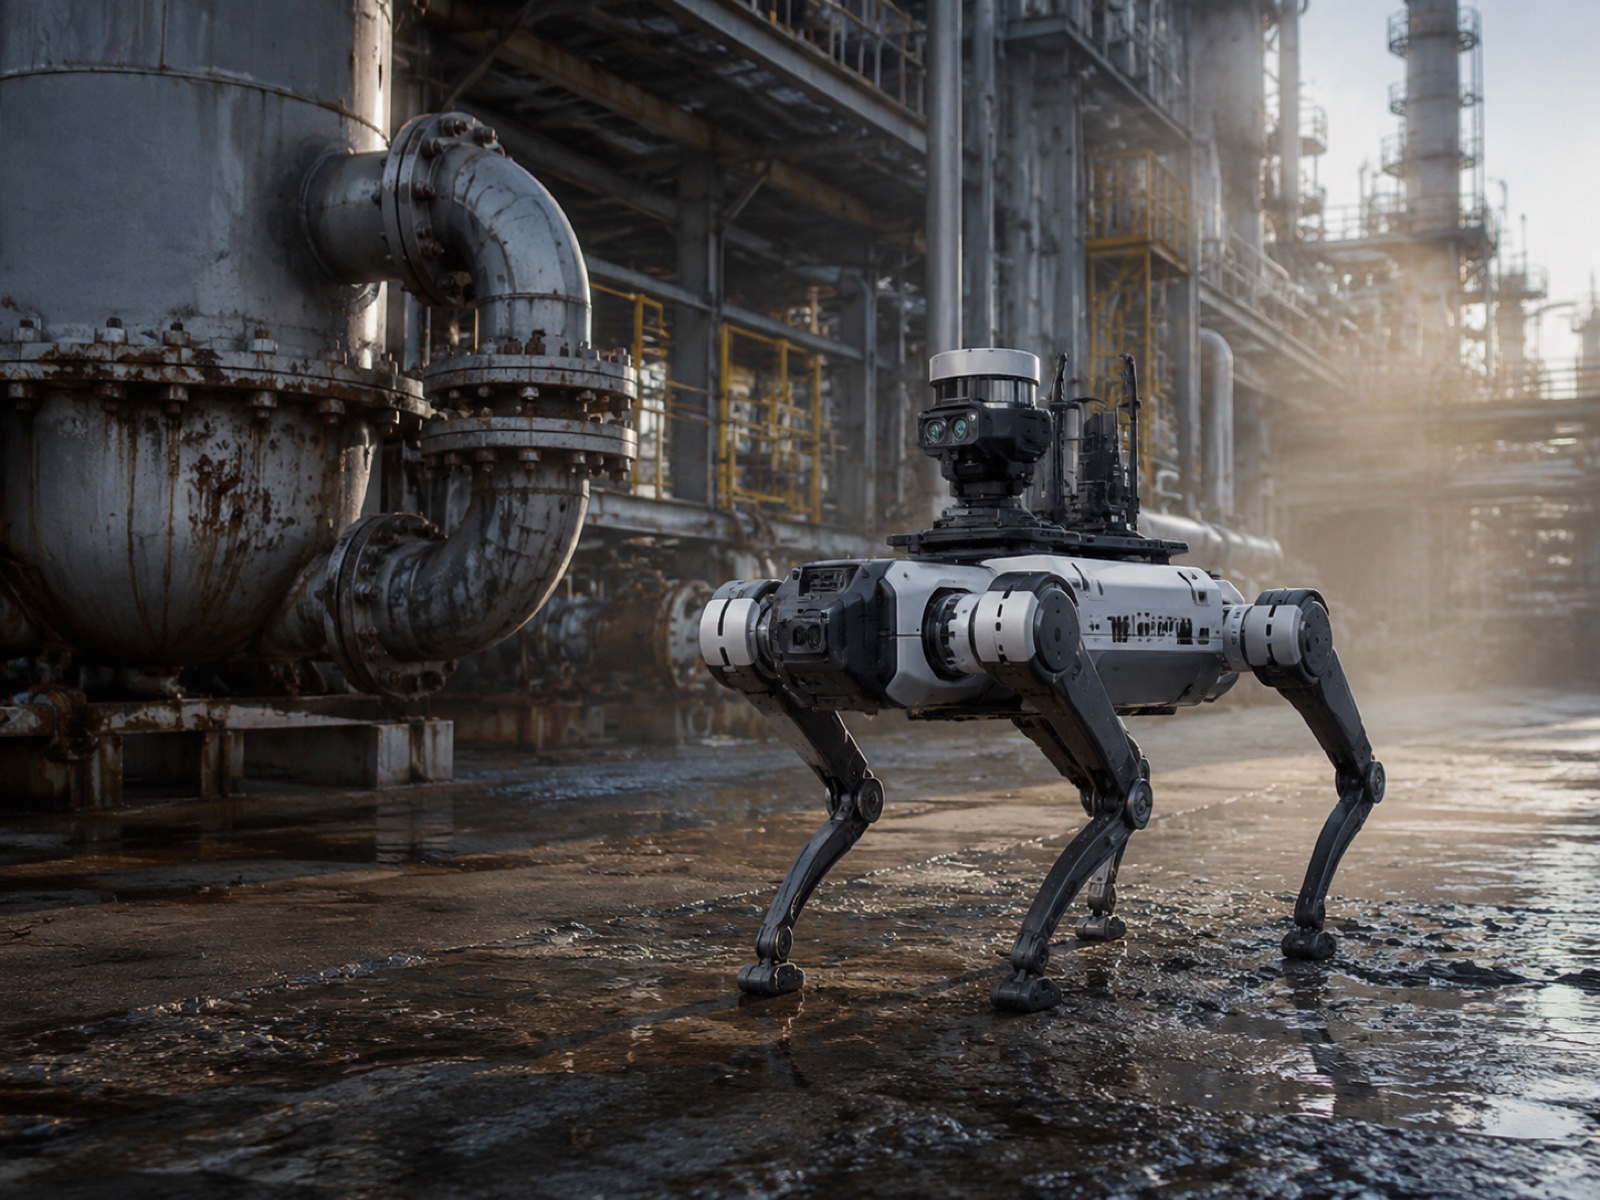
Η τετραπλή (τετράποδη) ρομποτική πλατφόρμα της EVST στοχεύει σε βιομηχανικά περιβάλλοντα όπου τα τροχοφόρα οχήματα εδάφους δεν μπορούν να πλοηγηθούν και οι σταθεροί αισθητήρες δεν μπορούν να καλύψουν: εγκαταστάσεις επεξεργασίας πετρελαίου και φυσικού αερίου, χημικά εργοστάσια, εργοτάξια παραγωγής ενέργειας, μεταλλευτικές δραστηριότητες και εργοτάξια. Αυτά τα περιβάλλοντα απαιτούν ένα ρομπότ που μπορεί να διασχίζει ανώμαλο έδαφος, να ανεβαίνει σκάλες και να λειτουργεί αξιόπιστα σε συνθήκες που είναι επικίνδυνες για τους ανθρώπινους επιθεωρητές.
Επιθεώρηση Βιομηχανικού Χώρου
Η βασική εφαρμογή είναι η αυτοματοποιημένη περιήγηση στις εγκαταστάσεις: το τετράποδο ακολουθεί μια καθορισμένη διαδρομή επιθεώρησης, καταγράφει μετρήσεις από αισθητήρες αερίου, θερμικές κάμερες, ανιχνευτές ακουστικών εκπομπών και οπτικές κάμερες και μεταδίδει δεδομένα σε ένα κεντρικό σύστημα παρακολούθησης. Για τις εγκαταστάσεις πετρελαίου, φυσικού αερίου και χημικών, αυτό αντιμετωπίζει ένα πραγματικό λειτουργικό πρόβλημα. Σύμφωνα με τα δεδομένα επαγγελματικής ασφάλειας του NIOSH, οι εργασίες επιθεώρησης σε περιορισμένους χώρους και επικίνδυνες περιοχές ευθύνονται για ένα δυσανάλογο μερίδιο τραυματισμών και θανάτων εργαζομένων στη βιομηχανία. Η αντικατάσταση των τακτικών περιπάτων επιθεώρησης με μια ρομποτική πλατφόρμα απομακρύνει τους εργαζόμενους από τα σενάρια έκθεσης υψηλότερου κινδύνου χωρίς να καταργεί την κάλυψη των επιθεωρήσεων.
Η εμπειρία της EVST στην αντιεκρηκτική μηχανική, η οποία έχει εδραιωθεί μέσω των συνεργατικών ρομπότ της σειράς XR-EX που φέρουν διπλή πιστοποίηση ATEX/IECEx και βαθμολογία IP68, παρέχει μια βασική πιστοποίηση και σχεδιασμό που εφαρμόζεται άμεσα σε τετραπλές πλατφόρμες που προορίζονται για επικίνδυνες περιοχές Ζώνης 1 και Ζώνης 2. Η σειρά XR-EX, όπου η EVST ήταν μεταξύ των πρώτων εγχώριων κατασκευαστών που πέτυχε διπλή πιστοποίηση ATEX/IECEx για ένα συνεργατικό ρομπότ, παρέχει μια διαδικασία απόδειξης για την εισαγωγή νέων κατηγοριών ρομπότ μέσω της πιστοποίησης εκρηκτικής ατμόσφαιρας. Η πιστοποίηση τετραπλού ATEX βρίσκεται στο χρονοδιάγραμμα της EVST.
Επιτάχυνση Αποστολής Μηχανικού Πεδίου
Πέρα από την τακτική επιθεώρηση, το τετράποδο της EVST υποστηρίζει ένα υβριδικό μοντέλο ανάπτυξης: ένας απομακρυσμένος μηχανικός πεδίου χρησιμοποιεί το ρομπότ ως κινητή πλατφόρμα αισθητήρων για να αξιολογήσει μια κατάσταση σφάλματος πριν από την αποστολή φυσικού προσωπικού. Το ρομπότ μεταδίδει ζωντανά βίντεο και δεδομένα αισθητήρων. Ο μηχανικός διαγιγνώσκει το πρόβλημα εξ αποστάσεως και είτε το επιλύει μέσω ενεργοποίησης με τη βοήθεια ρομπότ είτε αποστέλλει τον σωστό ειδικό με τα σωστά εξαρτήματα, αντί να στέλνει έναν τεχνικό για να ανακαλύψει ποιο είναι το πρόβλημα.
Αυτό το μοντέλο ταιριάζει απόλυτα με την παγκόσμια δυνατότητα αποστολής μηχανικών πεδίου της EVST σε περισσότερες από 100 χώρες. Για πελάτες σε απομακρυσμένες βιομηχανικές εγκαταστάσεις (υπεράκτιες πλατφόρμες, ορυχεία, εγκαταστάσεις γεωργικής επεξεργασίας), η απομακρυσμένη διάγνωση με τη βοήθεια ρομπότ συμπιέζει τους χρόνους απόκρισης που διαφορετικά θα συνεπάγονταν πολυήμερη ταξιδιωτική εφοδιαστική.
Πρόσθετες εφαρμογές πεδίου
Πέρα από το πετρέλαιο και το φυσικό αέριο, η τετραπλή πλατφόρμα της EVST καλύπτει τις ανάγκες επιθεώρησης στην εξόρυξη (επιτήρηση υπόγειων σηράγγων, αξιολόγηση δομικών στοιχείων), στις κατασκευές (τεκμηρίωση προόδου εργοταξίου, περιπολία συμμόρφωσης με τους κανονισμούς ασφαλείας) και στη γεωργική επεξεργασία (παρακολούθηση μεγάλων εγκαταστάσεων όπου η κάλυψη με σταθερή κάμερα είναι μη πρακτική). Κάθε περιβάλλον θέτει διαφορετικές απαιτήσεις στην κίνηση, τα ωφέλιμα φορτία αισθητήρων και την υποδομή επικοινωνίας — παράγοντες που αντιμετωπίζει η διαδικασία οριοθέτησης του πιλοτικού προγράμματος της EVST κατά την αξιολόγηση του εργοταξίου πριν από την ανάπτυξη.
Πώς η ενσωματωμένη τεχνητή νοημοσύνη συνδέεται με τον βιομηχανικό πυρήνα της EVST
Η ενσωματωμένη είσοδος στην Τεχνητή Νοημοσύνη της EVST δεν αποτελεί μια στροφή προς τις καθιερωμένες σειρές προϊόντων της. Οι τρεις νέες οικογένειες έχουν σχεδιαστεί για να επεκτείνουν και να συμπληρώσουν το υπάρχον οικοσύστημα ρομπότ, όχι να το αντικαταστήσουν.
Ανθρωποειδές και XR Cobot ως ανάπτυξη εργοστασίων δύο επιπέδων
Στην πράξη, το ανθρωποειδές ρομπότ και τα συνεργατικά ρομπότ της σειράς XR της EVST εξυπηρετούν διαφορετικές θέσεις στο ίδιο κελί εργοστασίου. Το cobot XR χειρίζεται εργασίες υψηλής ταχύτητας, επαναλήψιμες και ακριβείας: λειτουργίες συναρμολόγησης όπου απαιτείται επαναληψιμότητα ±0.02 έως ±0.05 mm και οι χρόνοι κύκλου είναι σταθεροί. Το ανθρωποειδές χειρίζεται ευέλικτες, σπάνιες ή μεταβλητές εργασίες στην ίδια περιοχή: αποσυσκευασία εισερχόμενων εξαρτημάτων, διαγραφή εξαιρέσεων από την ουρά εισόδου του cobot ή εκτέλεση ενός βήματος συναρμολόγησης που αλλάζει εβδομαδιαίως με τις παραλλαγές του προϊόντος. Αυτό το μοντέλο δύο επιπέδων είναι ο τρόπος με τον οποίο η EVST αναμένει ότι θα δομηθούν οι περισσότερες πιλοτικές αναπτύξεις έως το 2027.
Δεδομένα με επιδέξιο χέρι που ανατροφοδοτούν τον προγραμματισμό βιομηχανικών ρομπότ
Τα δεδομένα εκπαίδευσης που καταγράφονται από την πλατφόρμα επιδέξιων χεριών της EVST κατά τη διάρκεια συνεδριών τηλεχειρισμού δεν προορίζονται αποκλειστικά για την εκπαίδευση πολιτικής για ανθρωποειδή ρομπότ. Τα ίδια δεδομένα επίδειξης μπορούν να συμβάλουν στη δημιουργία διαδρομής συναρμολόγησης για τους βιομηχανικούς ρομποτικούς βραχίονες της EVST, ιδιαίτερα για εργασίες όπου η μεταβολή της γεωμετρίας του τεμαχίου εργασίας καθιστά εύθραυστο τον προγραμματισμό σταθερής διαδρομής. Η σύνδεση μεταξύ του χειρισμού που αποδεικνύεται από τον άνθρωπο και του προγραμματισμού βιομηχανικών ρομπότ αποτελεί μακροχρόνια πρόκληση στον αυτοματισμό εργοστασίων. Ο αγωγός δεδομένων της EVST έχει σχεδιαστεί για να εξυπηρετεί τόσο την ενσωματωμένη εκπαίδευση πολιτικής για την Τεχνητή Νοημοσύνη όσο και τη βελτιστοποίηση της διαδρομής των συμβατικών ρομπότ.
Αρχιτεκτονική EVS-AI Επεκταμένη σε Ενσωματωμένη Συμπερασματολογία AI
Το έξυπνο σύστημα συγκόλλησης EVS-AI της EVST, το οποίο λειτουργεί με μια μηχανή αυτοδιδασκαλίας με έλεγχο EtherCAT 1 kHz, αυτόματη σάρωση τρισδιάστατης όρασης για την αναγνώριση ραφών συγκόλλησης και αυτόνομη πλοήγηση βασισμένη σε SLAM για εργασίες βάδισης κατά τη συγκόλληση, παρέχει το αρχιτεκτονικό πρότυπο για το ενσωματωμένο επίπεδο συμπερασμάτων AI. Ο βρόχος ελέγχου σε πραγματικό χρόνο, η σύντηξη αισθητήρων και ο αυτόνομος σχεδιασμός διαδρομής που αναπτύχθηκαν για την EVS-AI μεταφράζονται άμεσα στις απαιτήσεις ελέγχου των ανθρωποειδών και τετράποδων πλατφορμών. Η EVST δεν κατασκευάζει μια αρχιτεκτονική ελέγχου AI από την αρχή. επεκτείνει μια αρχιτεκτονική που έχει δοκιμαστεί στην παραγωγή σε νέους παράγοντες μορφής.
Μεταφορά βασικής γραμμής πιστοποίησης
Το υπάρχον χαρτοφυλάκιο πιστοποιήσεων της EVST (πιστοποίηση κατασκευής αυτοκινητοβιομηχανικού επιπέδου IATF16949 για τη γραμμή παραγωγής cobot, πιστοποίηση CE/SGS/TUV από τρίτους σε όλη τη γκάμα προϊόντων, διπλή πιστοποίηση ATEX/IECEx για τη σειρά cobot με αντιεκρηκτική προστασία XR-EX) αντιπροσωπεύει μια βασική γραμμή συμμόρφωσης που θα επεκτείνουν οι νέες ενσωματωμένες πλατφόρμες τεχνητής νοημοσύνης. Η πιστοποίηση ασφάλειας ανθρωποειδών ρομπότ είναι ένα ανοιχτό ζήτημα προτύπων: το ISO 10218-3, που καλύπτει την ασφάλεια ρομπότ με επαυξημένη τεχνητή νοημοσύνη, βρίσκεται σε προ-ανάπτυξη στο ISO. Η EVST παρακολουθεί αυτήν τη διαδικασία προτύπων και σχεδιάζει να συμμετάσχει καθώς το προσχέδιο ωριμάζει, αξιοποιώντας την υπάρχουσα εμπειρία της στις πιστοποιήσεις CE και ATEX για να τοποθετήσει την ανθρωποειδή πλατφόρμα της για συμμόρφωση πριν από την επίσημη δημοσίευση του προτύπου. Για μια λεπτομερή εξέταση του τρόπου με τον οποίο τα ενσωματωμένα μοντέλα τεχνητής νοημοσύνης και VLA αλληλεπιδρούν με τα υπάρχοντα πλαίσια βιομηχανικής ασφάλειας, βλ. Ενσωματωμένη Τεχνητή Νοημοσύνη στη Βιομηχανική Ρομποτική: Πώς τα μοντέλα VLA αλλάζουν τον προγραμματισμό των ρομπότ.
Σήμα Χάρτη Πορείας: 2026 έως 2028
Ο ενσωματωμένος οδικός χάρτης τεχνητής νοημοσύνης της EVST ακολουθεί ένα σταδιακό χρονοδιάγραμμα εμπορευματοποίησης με σαφείς επιφυλάξεις. Αυτοί είναι στόχοι σχεδιασμού, όχι συμβατικές δεσμεύσεις, και εξαρτώνται από τα αποτελέσματα του πιλοτικού προγράμματος, την ανάπτυξη της αλυσίδας εφοδιασμού και την πρόοδο των κανονισμών σχετικά με τα πρότυπα ασφάλειας των ανθρωποειδών.
| Περίοδος | Milestone | Προϊόν | Κατάσταση |
|---|---|---|---|
| 2026 Η2 | Πιλοτικές εφαρμογές με επιλεγμένους βιομηχανικούς πελάτες υπό την επίβλεψη μηχανικών | Ανθρωποειδές + Επιδέξιο Χέρι + Τετράποδο | Προγραμματισμένες |
| 2027 | Περιορισμένη παραγωγή για ανθρωποειδές ρομπότ και πλατφόρμα επιδέξιων χεριών | Ανθρωποειδές + Επιδέξιο Χέρι | στόχος |
| 2027 | Γενική διαθεσιμότητα για τετράποδη πλατφόρμα επιθεώρησης | Τετράποδο | στόχος |
| 2028 | Κλίμακα παραγωγής για ανθρωποειδή σε εφαρμογές ευέλικτης συναρμολόγησης | Humanoid | στόχος |
| 2026-2028 | Συμμετοχή σε πρότυπα ISO 10218-3 (ασφάλεια ρομπότ με επαυξημένη τεχνητή νοημοσύνη, προ-ανάπτυξη) | Όλες οι ενσωματωμένες πλατφόρμες Τεχνητής Νοημοσύνης | Συνεχής παρακολούθηση + συμμετοχή |
Η πιλοτική φάση του 2026 αποτελεί την άμεση εμπορική προτεραιότητα. Η EVST δέχεται τώρα ερωτήματα για το πιλοτικό πρόγραμμα, με την αξιολόγηση του χώρου και την οριοθέτηση της διαμόρφωσης να διεξάγονται πριν από οποιαδήποτε δέσμευση υλικού. Οι όροι της πιλοτικής φάσης καλύπτουν την υποστήριξη μηχανικών, την ιδιοκτησία δεδομένων και τις επιλογές εμπορευματοποίησης μετά την πιλοτική φάση. Για το ευρύτερο πλαίσιο του ποιος αναπτύσσει ανθρωποειδή ρομπότ βιομηχανικά και με ποιο ρυθμό, βλ. Γενετική Τεχνητή Νοημοσύνη στη Βιομηχανική Ρομποτική: Βασικά Μοντέλα, Παραγωγή Κώδικα και το Τοπίο του 2026.
Συχνές ερωτήσεις
Πότε μπορώ να πιλοτάρω ένα ανθρωποειδές ρομπότ EVST στο εργοστάσιό μου;
Η EVST στοχεύει στο δεύτερο εξάμηνο του 2026 για επιλεγμένες πιλοτικές εφαρμογές με βιομηχανικούς πελάτες. Η διαθεσιμότητα πλήρους κλίμακας παραγωγής για ανθρωποειδή ρομπότ περιλαμβάνεται στον οδικό χάρτη 2027–2028. Οι ενδιαφερόμενοι κατασκευαστές μπορούν να ξεκινήσουν την επικοινωνία τώρα στη διεύθυνση sales@evsrobot.com για να συμμετάσχετε στην ουρά αξιολόγησης πιλοτικού προγράμματος και να ξεκινήσετε την αξιολόγηση του χώρου.
Πώς μεταφράζεται το βιομηχανικό ιστορικό της EVST στην ενσωματωμένη Τεχνητή Νοημοσύνη;
Η EVST έχει αναπτύξει βιομηχανικά ρομπότ σε περισσότερες από 100 χώρες σε διάστημα οκτώ ετών, συμπεριλαμβανομένων πιστοποιημένων από ATEX/IECEx αντιεκρηκτικών cobot (σειρά XR-EX), μιας γραμμής παραγωγής cobot πιστοποιημένης από IATF16949 και του συστήματος συγκόλλησης EVS-AI με έλεγχο EtherCAT 1 kHz και αυτόματη σάρωση τρισδιάστατης όρασης. Αυτά τα προγράμματα παρήγαγαν δεδομένα ανάπτυξης πεδίου σε ποικίλα περιβάλλοντα παραγωγής, το ίδιο υπόστρωμα δεδομένων που απαιτούν τα ενσωματωμένα συστήματα τεχνητής νοημοσύνης για αξιόπιστη γενίκευση στον πραγματικό κόσμο. Η εμπειρία πιστοποίησης (ATEX/IECEx, CE/SGS/TUV, IATF16949) μεταφράζεται άμεσα στη διαδικασία συμμόρφωσης για νέες ενσωματωμένες πλατφόρμες τεχνητής νοημοσύνης.
Το επιδέξιο χέρι του EVST προορίζεται μόνο για εκπαίδευση τηλεχειρισμού ή για παραγωγική χρήση;
Ο κύριος σκοπός του σχεδιασμού είναι η συλλογή βιομηχανικών δεδομένων: η τηλεχειριζόμενη καταγραφή επίδειξης για αγωγούς εκπαίδευσης προσομοίωσης σε πραγματικό χρόνο. Μια δευτερεύουσα περίπτωση χρήσης είναι ο χειρισμός παραγωγής σε συναρμολόγηση υψηλού μείγματος και χαμηλού όγκου, όπου η χρήση σταθερών εργαλείων στο άκρο του βραχίονα είναι μη πρακτική. Η ετοιμότητα παραγωγής εξαρτάται από την συγκεκριμένη εργασία και τις απαιτήσεις ανοχής. Οι περισσότερες αναπτύξεις για την περίοδο 2026-2027 θα επικεντρωθούν στη λειτουργία συλλογής δεδομένων, με τον χειρισμό παραγωγής ως παράλληλη διαδρομή αξιολόγησης.
Μπορεί το τετράποδο ρομπότ της EVST να ενσωματωθεί με το υπάρχον SCADA ή DCS μου;
Η τετραπλή πλατφόρμα της EVST έχει σχεδιαστεί με γνώμονα τα βιομηχανικά πρωτόκολλα επικοινωνίας. Η ενσωμάτωση με συστήματα SCADA και DCS (OPC-UA, Modbus ή πρωτόκολλα ειδικά για την τοποθεσία) αποτελεί μέρος του πεδίου εφαρμογής. Οι απαιτήσεις προσαρμοσμένης ενσωμάτωσης αντιμετωπίζονται κατά τη φάση αξιολόγησης της τοποθεσίας της πιλοτικής εφαρμογής. Επικοινωνία sales@evsrobot.com για μια τεχνική προαξιολόγηση των απαιτήσεων ενσωμάτωσης της εγκατάστασής σας.
Ποιο είναι το μοντέλο ιδιοκτησίας δεδομένων για τα δεδομένα εκπαίδευσης που καταγράφονται στην εγκατάστασή μου;
Τα δεδομένα εκπαίδευσης που καταγράφονται από πλατφόρμες επιδέξιου χεριού ή ανθρωποειδών της EVST σε εγκαταστάσεις πελατών παραμένουν ιδιοκτησία του πελάτη. Οι τυπικοί όροι δέσμευσης της EVST περιλαμβάνουν διατάξεις περί εμπιστευτικότητας δεδομένων που συνάδουν με τις απαιτήσεις προστασίας πνευματικής ιδιοκτησίας της κατασκευής. Οι πελάτες μπορούν να επιλέξουν ρυθμίσεις κοινής χρήσης δεδομένων που συμβάλλουν σε διασταυρούμενα σύνολα δεδομένων με αντάλλαγμα την επιταχυνόμενη βελτίωση του μοντέλου, αλλά αυτό δεν αποτελεί απαίτηση του πιλοτικού προγράμματος.
Εάν χρειάζεστε παρόμοια προϊόντα ή υπηρεσίες έργων — πιλοτικές αξιολογήσεις στις τρεις οικογένειες ενσωματωμένων προϊόντων Τεχνητής Νοημοσύνης της EVST (βιομηχανικά ανθρωποειδή ρομπότ, επιδέξιες πλατφόρμες συλλογής δεδομένων και τετράποδα ρομπότ επιθεώρησης) ή σχετική διαμόρφωση — επικοινωνήστε μαζί μας και θα σας παρέχουμε εξειδικευμένη υποστήριξη. Ακολουθούν τα στοιχεία επικοινωνίας μας: email sales@evsrobot.com, μήνυμα WhatsApp / WeChat +86 193 8162 6253, υποβάλετε το φόρμα επικοινωνίαςή επισκεφθείτε τη σελίδα του προϊόντος στη διεύθυνση evsint.com/embodied-ai-solutions.
Τελευταία ενημέρωση: 13 Μαΐου 2026