
Η γενετική τεχνητή νοημοσύνη (Generative AI) διαχωρίζει τη βιομηχανική ρομποτική σε τέσσερα διακριτά επίπεδα: (1) δημιουργία κώδικα και σεναρίων κίνησης που βασίζονται σε LLM για υπάρχουσες γλώσσες ελεγκτών· (2) μοντέλα βάσης όρασης-γλώσσας-δράσης (VLA) για χειρισμό από άκρο σε άκρο χωρίς σαφή προγραμματισμό· (3) πλατφόρμες γενετικής προσομοίωσης που παράγουν συνθετικά δεδομένα εκπαίδευσης σε κλίμακα· και (4) προγραμματισμός εκτός σύνδεσης επαυξημένος από τεχνητή νοημοσύνη με κρεμαστά στοιχεία διδασκαλίας φυσικής γλώσσας. Από το 2026, τα Επίπεδα 1 και 4 βρίσκονται σε παραγωγή σε μετρήσιμη κλίμακα· τα Επίπεδα 2 και 3 παραμένουν σε πιλοτικό στάδιο.
Επίπεδο 1: Κώδικας LLM και Δημιουργία Motion-Script
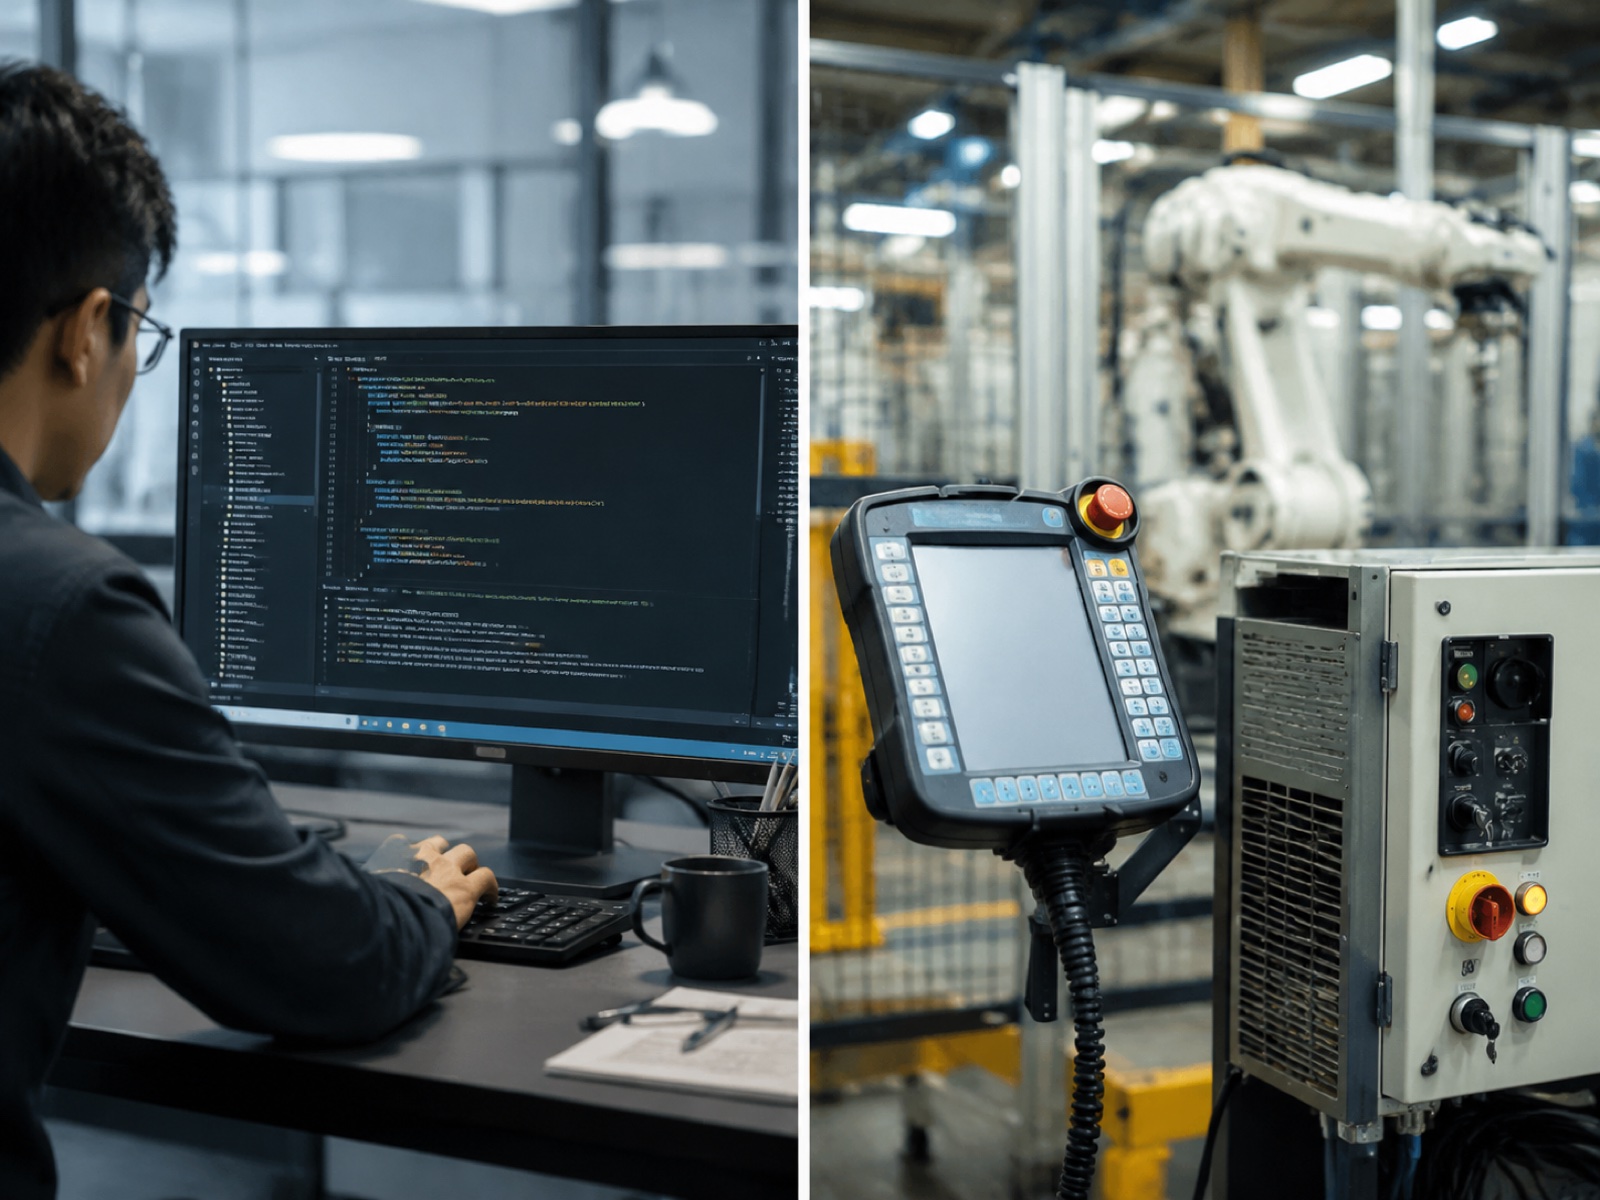
Η πιο άμεση εφαρμογή της παραγωγικής Τεχνητής Νοημοσύνης (ΓΤ) στη βιομηχανική ρομποτική δεν απαιτεί νέο υλικό ή διαφορετική αρχιτεκτονική ρομπότ. Αντικαθιστά, ή τουλάχιστον επιταχύνει, τη διαδικασία συγγραφής προγραμμάτων ρομπότ σε γλώσσες ειδικές για ελεγκτές, χρησιμοποιώντας μεγάλα γλωσσικά μοντέλα εκπαιδευμένα σε σώματα κώδικα που περιλαμβάνουν σύνταξη προγραμματισμού ρομπότ.
Οι ελεγκτές βιομηχανικών ρομπότ χρησιμοποιούν ο καθένας μια ιδιόκτητη γλώσσα: ο κώδικας FANUC Teach Pendant (TP), η ABB RAPID, η KUKA Robot Language (KRL) και η URScript της Universal Robots είναι οι τέσσερις πιο ευρέως χρησιμοποιούμενες στην αυτοκινητοβιομηχανία και τη γενική κατασκευή. Ένας LLM με εμπειρία σε αυτές τις γραμματικές γλωσσών μπορεί να δημιουργήσει, να ολοκληρώσει και να εντοπίσει σφάλματα σε προγράμματα από οδηγίες φυσικής γλώσσας με τον ίδιο τρόπο που το GitHub Copilot ολοκληρώνει την Python ή την JavaScript. Η αναλογία είναι σκόπιμη: τα πρώιμα εργαλεία ρομποτικής LLM τοποθετούνται ρητά ως «GitHub Copilot για προγραμματισμό ρομπότ».
Η ABB έχει προχωρήσει περισσότερο μεταξύ των κατασκευαστών πρωτότυπου εξοπλισμού (OEM) με μια λειτουργία υποβοήθησης τεχνητής νοημοσύνης (AI) προσανατολισμένη στην παραγωγή, ενσωματωμένη στο RobotStudio, την πλατφόρμα OLP. Η εσωτερική ενσωμάτωση LLM της ABB επιτρέπει στους μηχανικούς να περιγράψουν έναν στόχο τροχιάς σε απλά αγγλικά, όπως «δημιουργία μιας διαδρομής πυρσού κατά μήκος της άνω φλάντζας αυτής της βάσης σε γωνία πυρσού 60 μοιρών και ταχύτητα κίνησης 0.4 m/s», και να λαμβάνουν κώδικα RAPID ως έξοδο. Ο μηχανικός εξετάζει, προσαρμόζει και επικυρώνει. Το LLM συντομεύει τη φάση σχεδίασης αντί να εξαλείφει τον μηχανικό.
Το έργο Robotics Copilot της Microsoft Research, που δημοσιεύθηκε το 2024, επέδειξε μια αρχιτεκτονική όπου οι περιγραφές δεξιοτήτων σε φυσική γλώσσα μετατρέπονται σε δομημένο κώδικα πολιτικής ρομπότ μέσω ενός ενδιάμεσου επιπέδου LLM. Το σύστημα χειρίστηκε εργασίες επιλογής και τοποθέτησης και συναρμολόγησης που περιγράφονταν εξ ολοκλήρου στα αγγλικά, με το LLM να συνάγει αναφορές αντικειμένων από το περιβάλλον της σκηνής αντί να απαιτεί σαφείς εισόδους συντεταγμένων. Το πλαίσιο της έρευνας (δεξιότητες μέσω φυσικής γλώσσας) επηρέασε τις επακόλουθες εμπορικές ενσωματώσεις.
Η πλατφόρμα Zero Downtime (ZDT) της FANUC έχει προσθέσει ένα βοηθητικό επίπεδο LLM για εξήγηση ανωμαλιών και πρόταση διορθωτικού κώδικα, τοποθετώντας την όχι ως εργαλείο σύνταξης προγραμμάτων αλλά ως επιταχυντή εντοπισμού σφαλμάτων και συντήρησης για υπάρχουσες βιβλιοθήκες κώδικα TP.
Σύμφωνα με παρατηρήσεις του κλάδου από πρώιμα πιλοτικά προγράμματα δημιουργίας κώδικα LLM σε αυτοκινητοβιομηχανικά και γενικά περιβάλλοντα κατασκευής, ο χρόνος προγραμματισμού για νέες ρουτίνες ρομπότ μειώνεται κατά 25-40% όταν τα εργαλεία ολοκλήρωσης κώδικα LLM ενσωματώνονται σε τυπικές ροές εργασίας OLP, με τα μεγαλύτερα κέρδη σε επαναλαμβανόμενα, παραμετροποιήσιμα προγράμματα, όπως ακολουθίες επιλογής και τοποθέτησης και τυποποιημένα περάσματα συγκόλλησης. Τα κέρδη μειώνονται σημαντικά για σύνθετη συντονισμένη κίνηση πολλαπλών αξόνων, όπου ο χρόνος αναθεώρησης από μηχανικό υπερισχύει του χρόνου σύνταξης κώδικα.
Οι περιορισμοί είναι πραγματικοί. Τα LLM μπορούν να δημιουργήσουν συντακτικά σωστό κώδικα RAPID ή TP που είναι κινηματικά άκυρος: διαδρομές που τοποθετούν το εργαλείο εκτός του προσβάσιμου χώρου εργασίας του ρομπότ ή που δημιουργούν ιδιομορφίες καρπού στο μέσο της διαδρομής. Ο παραγόμενος κώδικας απαιτεί την ίδια προσβασιμότητα και την ίδια επικύρωση ανίχνευσης συγκρούσεων που απαιτούν τα χειροκίνητα γραμμένα προγράμματα OLP. Το LLM συμπιέζει τον χρόνο σύνταξης. Δεν αντικαθιστά την επαλήθευση. Αυτός είναι ένας δομικός περιορισμός μέχρι να ενσωματωθούν τα επίσημα εργαλεία επαλήθευσης απευθείας στον αγωγό παραγωγής, έναν τομέα ενεργής έρευνας από το 2026.
Για βαθύτερο πλαίσιο σχετικά με τον τρόπο με τον οποίο η δημιουργία κώδικα AI ενσωματώνεται με την ευρύτερη στοίβα λογισμικού OLP, ανατρέξτε στο συνοδευτικό μας άρθρο σχετικά με Ρομποτική Συγκόλληση Προγραμματισμός, Προσομοίωση και Ψηφιακό Δίδυμο (2026).
Επίπεδο 2: Μοντέλα Θεμελίωσης VLA για Χειραγώγηση από άκρο σε άκρο
Τα μοντέλα όρασης-γλώσσας-δράσης αντιπροσωπεύουν μια θεμελιωδώς διαφορετική προσέγγιση στον προγραμματισμό ρομπότ. Αντί να δημιουργεί κώδικα για έναν ντετερμινιστικό ελεγκτή, ένα μοντέλο VLA λαμβάνει εικόνες κάμερας και μια εντολή φυσικής γλώσσας ως είσοδο και εξάγει τις ενέργειες του ρομπότ απευθείας, ως ένα ενιαίο νευρωνικό δίκτυο από άκρο σε άκρο. Δεν υπάρχει ξεχωριστός σχεδιαστής διαδρομής, καμία σαφής προδιαγραφή συντεταγμένων, κανένας μετα-επεξεργαστής. Το μοντέλο γενικεύει από την κατανομή εκπαίδευσής του σε νέα αντικείμενα και διαμορφώσεις με τρόπους που οι προσεγγίσεις που βασίζονται σε κώδικα δεν μπορούν.
Βασικά Ορόσημα Έρευνας
Η ερευνητική τροχιά του VLA έχει επιταχυνθεί σημαντικά από το 2023. Το RT-2 (Google DeepMind, 2023) κατέδειξε ότι ένα μοντέλο που αρχικοποιήθηκε από μια προ-εκπαιδευμένη σε γλώσσα όρασης ραχοκοκαλιά θα μπορούσε να επιδείξει αναδυόμενη συλλογιστική, εκτελώντας εργασίες στις οποίες δεν είχε ποτέ εκπαιδευτεί ρητά, συνδυάζοντας έννοιες που αποκτήθηκαν από δεδομένα διαδικτυακής κλίμακας. Αυτό δημιούργησε το προηγούμενο για τη χρήση μεγάλων μοντέλων βάσης ως ραχοκοκαλιές πολιτικής ρομπότ.
Το OpenVLA (Πανεπιστήμιο Στάνφορντ, 2024) παρείχε μια πλήρως ανοιχτή εναλλακτική λύση με βάρη 7 δισεκατομμύρια παραμέτρους, βασισμένη στην αρχιτεκτονική Prismatic VLM. Η άδεια χρήσης Apache 2.0 της OpenVLA και η δυνατότητα βελτιστοποίησης την κατέστησαν την κύρια βάση έρευνας και πρώιμης βιομηχανικής πιλοτικής εφαρμογής για εργαστήρια και ολοκληρωτές χωρίς πρόσβαση στην ιδιόκτητη υπολογιστική υποδομή της Google.
Το π0 (2024–25) της Physical Intelligence εισήγαγε μια κεφαλή δράσης που αντιστοιχίζει τη ροή αντί για την ταξινόμηση διακριτών διακριτικών συμβόλων, παράγοντας ομαλότερες τροχιές που ταιριάζουν καλύτερα σε πολυβάθμιες επιδέξιες εργασίες. Το Helix (2024–25) της Figure AI, που αναπτύχθηκε στο ανθρωποειδές Figure 02 στο εργοστάσιο της BMW στο Spartanburg, υιοθετεί μια προσέγγιση δύο μοντέλων: ένα VLM υψηλού επιπέδου χειρίζεται την κατανόηση της σκηνής, ενώ ένα αισθητικοκινητικό μοντέλο χαμηλού επιπέδου εκτελείται σε συχνότητα ελέγχου, διαχωρίζοντας τον βρόχο συλλογισμού γλώσσας από τον βρόχο ελέγχου πραγματικού χρόνου.
Το Gemini Robotics (2025) της Google DeepMind εφαρμόζει την οικογένεια πολυτροπικών μοντέλων Gemini σε εργασίες χειρισμού δεξιοτήτων και τρισδιάστατης χωρικής συλλογιστικής. Τα NVIDIA GR00T N1 και GR00T-Mimic (2025) αποτελούν μια στοίβα VLA ειδικά για ανθρωποειδή — τα βάρη GR00T N1 κυκλοφορούν δημόσια, καθιστώντας το ένα από τα πρώτα ανθρωποειδή μοντέλα βάσης που είναι διαθέσιμα για εξωτερική βελτιστοποίηση. Η συνοδευτική αγωγός GR00T-Mimic παράγει συνθετικά δεδομένα επίδειξης από ανθρώπινο βίντεο, καλύπτοντας εν μέρει το κενό δεδομένων τηλεχειρισμού.
Το σύνολο δεδομένων Open X-Embodiment, το οποίο έχει συγκεντρωθεί από 60+ εργαστήρια σε 22 τύπους ρομπότ, παραμένει η πιο σημαντική διαθεσμική προσπάθεια κοινής χρήσης δεδομένων στον τομέα. Η εκπαίδευση σε αυτά τα ετερογενή δεδομένα βελτιώνει τη γενίκευση μεταξύ ρομπότ: μια πολιτική που έχει εκπαιδευτεί στο Open X-Embodiment μεταφέρεται πιο αξιόπιστα σε νέο υλικό ρομπότ από μια πολιτική που έχει εκπαιδευτεί σε δεδομένα μίας πλατφόρμας.
Σύμφωνα με τον Δείκτη Τεχνητής Νοημοσύνης του Στάνφορντ για το 2025, ο αριθμός των άρθρων που έχουν αξιολογηθεί από ομοτίμους σχετικά με τη ρομποτική μάθηση και τον έλεγχο ρομπότ που βασίζεται σε βασικά μοντέλα αυξήθηκε κατά πάνω από 60% μεταξύ 2022 και 2024, ξεπερνώντας την ανάπτυξη σε οποιοδήποτε άλλο υποπεδίο της εφαρμοσμένης Τεχνητής Νοημοσύνης. Ο Δείκτης σημειώνει ότι η βιομηχανική ανάπτυξη υστερεί σε σχέση με τη δημοσίευση ερευνών κατά μέσο όρο 18-36 μήνες για εργασίες χειρισμού που απαιτούν ακρίβεια υποχιλιοστού, αντανακλώντας το χάσμα μεταξύ της εφικτότητας επίδειξης και της αξιοπιστίας σε επίπεδο παραγωγής.
Κατάσταση Βιομηχανικής Ανάπτυξης
Από το 2026, η ανάπτυξη VLA σε βιομηχανικά περιβάλλοντα παραγωγής επικεντρώνεται σε δύο κατηγορίες εφαρμογών όπου το επιχείρημα της ευελιξίας είναι ισχυρότερο και το κόστος περιστασιακής βλάβης είναι διαχειρίσιμο: συλλογή κάδων υψηλής ανάμειξης και ευέλικτη συναρμολόγηση για εργασίες χαλαρής ανοχής. Το RFM-1 της Covariant στην εκπλήρωση παραγγελιών ηλεκτρονικού εμπορίου είναι η πιο συχνά αναφερόμενη εμπορική ανάπτυξη. Τα πιλοτικά προγράμματα αυτοκινήτων με Figure AI Helix αντιπροσωπεύουν την πιο ορατή δοκιμαστική περίπτωση βαριάς βιομηχανίας.
Η συγκόλληση, ο χειρισμός βαρέων φορτίων και η συναρμολόγηση ακριβείας παραμένουν εκτός του τρέχοντος πλαισίου παραγωγής VLA. Η στοχαστική συμπεριφορά συμπερασματολογίας των κεφαλών δράσης νευρωνικών δικτύων δημιουργεί διακύμανση που μπορεί να υπερβεί τις ανοχές της διαδικασίας σε εφαρμογές που απαιτούν επαναληψιμότητα κάτω του 0.1 mm. Για τη συγκόλληση συγκεκριμένα, οι απαιτήσεις ιχνηλασιμότητας της διαδικασίας συγκόλλησης (WPS) σύμφωνα με τα πρότυπα ISO 3834 και AWS D1.1 δημιουργούν πρόσθετα εμπόδια στην αντικατάσταση της εκτέλεσης ντετερμινιστικής διαδρομής με πιθανοτική συμπερασματολογία πολιτικής.
EVST, του οποίου ο οδικός χάρτης προϊόντων περιλαμβάνει πλέον ανθρωποειδή ρομπότ, επιδέξια χέρια συλλογής δεδομένων και τετράποδα ρομπότ Παράλληλα με τις γραμμές βιομηχανικών ρομπότ και συστημάτων συγκόλλησης, βρίσκεται σε όλη αυτή τη μετάβαση. Η πλατφόρμα συλλογής δεδομένων με επιδέξια χέρια αντιμετωπίζει το πρόβλημα συμφόρησης στα δεδομένα επίδειξης από το οποίο εξαρτάται η εκπαίδευση VLA. Αυτός είναι ένας τομέας όπου οι επενδύσεις σε υλικό έχουν πλέον άμεσο αντίκτυπο στην ποιότητα του μοντέλου θεμελίωσης. Για πληροφορίες σχετικά με την ενσωματωμένη αρχιτεκτονική AI και τη μηχανική μοντέλων VLA, βλ. Ενσωματωμένη Τεχνητή Νοημοσύνη στη Βιομηχανική Ρομποτική: Πώς τα μοντέλα VLA αλλάζουν τον προγραμματισμό των ρομπότΓια πληροφορίες σχετικά με την υποδομή συλλογής δεδομένων που υποστηρίζει αυτά τα μοντέλα, βλ. Συλλογή Δεδομένων Ενσωματωμένης Τεχνητής Νοημοσύνης: Τηλεχειρισμός και Προσομοίωση σε Πραγματικότητα (2026).
Επίπεδο 3: Γενετική Προσομοίωση και Δεδομένα Συνθετικής Εκπαίδευσης
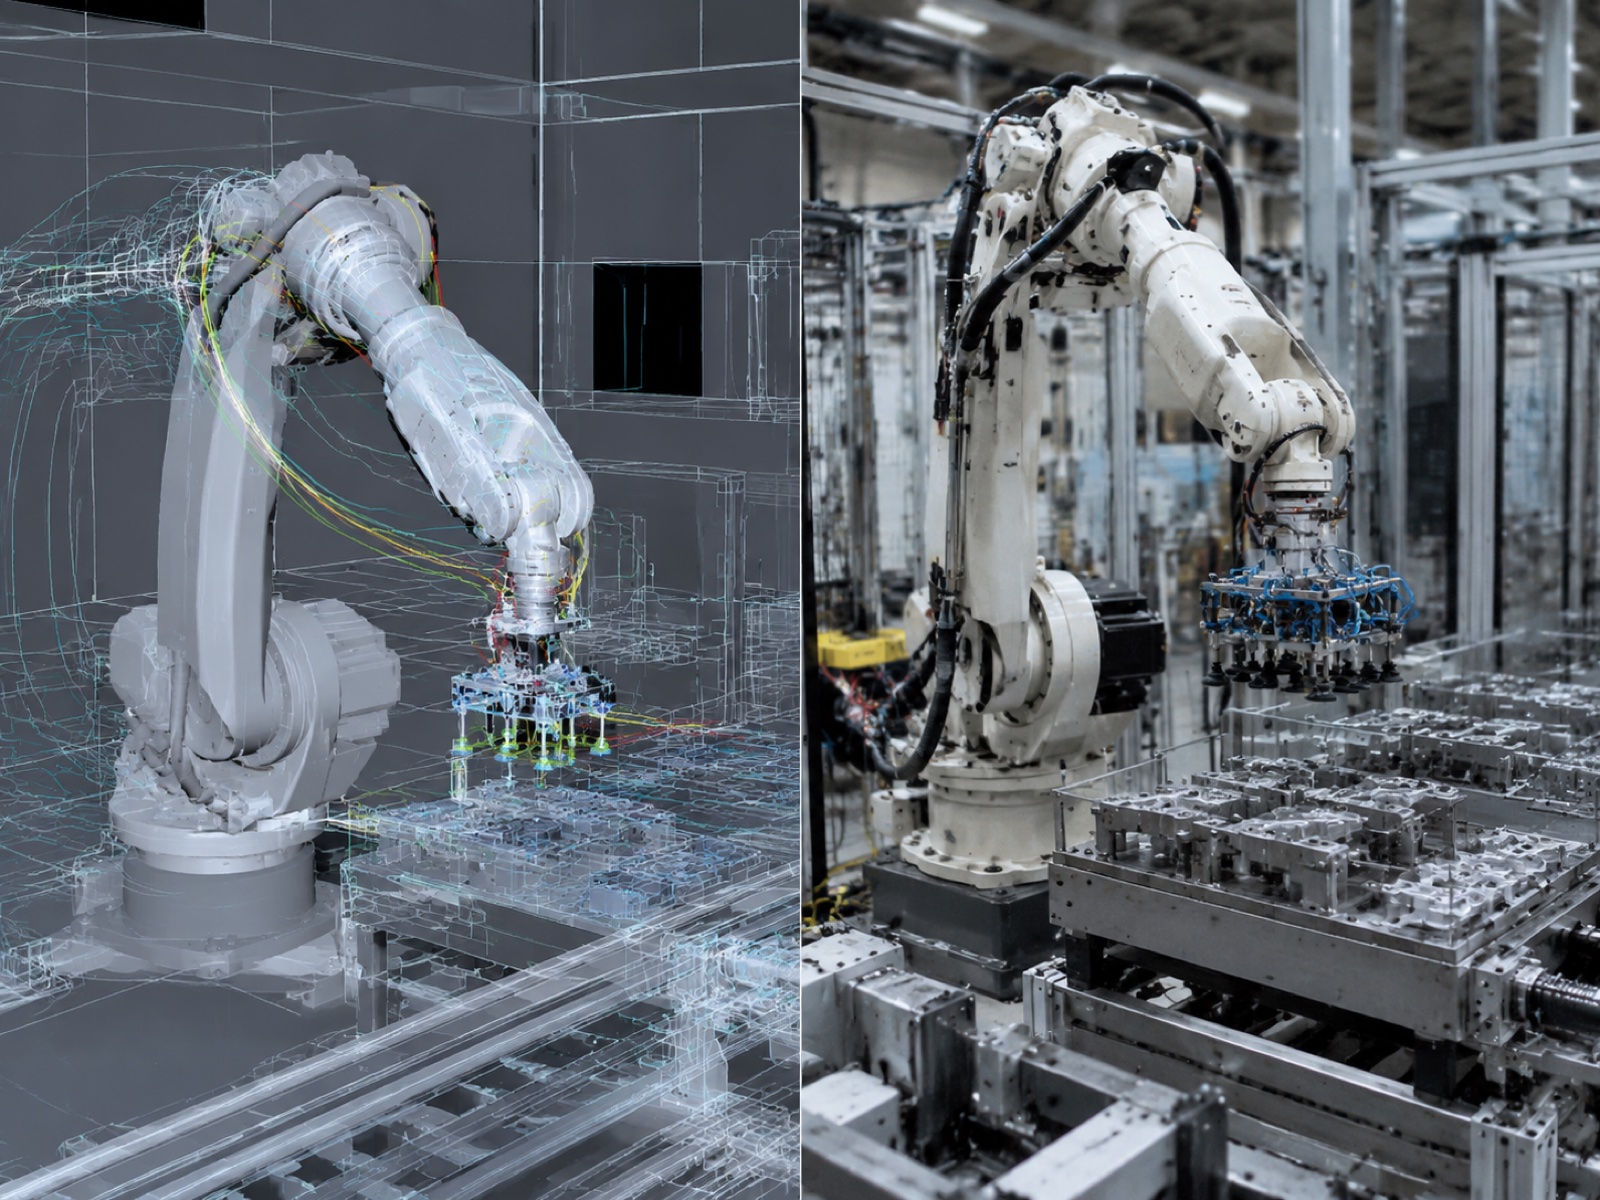
Τα μοντέλα VLA χρειάζονται δεδομένα επίδειξης σε μεγάλη κλίμακα. Η φυσική τηλεχειρισμός — ένας άνθρωπος που χειρίζεται ένα ρομπότ μέσω μιας απτικής διεπαφής ενώ το σύστημα καταγράφει καταστάσεις συνδέσεων και ροές κάμερας — είναι η πηγή δεδομένων υψηλότερης ποιότητας, αλλά είναι ακριβή και αργή. Σύμφωνα με παρατηρήσεις του κλάδου, η συλλογή ενός χρησιμοποιήσιμου συνόλου δεδομένων επίδειξης για μια νέα εργασία χειρισμού κοστίζει περίπου 10-100 ώρες χρόνου χειριστή ανά παραλλαγή εργασίας. Η γενετική προσομοίωση αντιμετωπίζει αυτό το πρόβλημα συμφόρησης δημιουργώντας συνθετικά δεδομένα εκπαίδευσης σε λογισμικό σε ένα κλάσμα του φυσικού κόστους.
NVIDIA Cosmos και Isaac Sim 4.5
Τα NVIDIA Cosmos World Foundation Models, που ανακοινώθηκαν μαζί με το GR00T στο GTC 2025, δημιουργούν φυσικά εύλογα εκπαιδευτικά βίντεο από μηνύματα κειμένου ή εικόνας. Αντί για την παραδοσιακή απόδοση προσομοιωτή, το Cosmos παράγει φωτορεαλιστικό συνθετικό βίντεο που ταιριάζει περισσότερο με τα στατιστικά της πραγματικής εικόνας της κάμερας, μειώνοντας το στοιχείο μετατόπισης οπτικού τομέα του χάσματος από προσομοίωση σε πραγματικό. Το NVIDIA Isaac Sim 4.5 παρέχει το υποκείμενο φυσικά ακριβές περιβάλλον προσομοίωσης, εκτελώντας παράλληλα περιβάλλοντα σε υποδομή GPU NVIDIA για τη συλλογή δεδομένων τροχιάς ρομπότ στην κλίμακα που απαιτεί η εκπαίδευση του βασικού μοντέλου.
Ο συνδυασμός του Cosmos για τη δημιουργία φωτορεαλιστικού συνθετικού βίντεο και του Isaac Sim για παράλληλη συλλογή τροχιών με βάση τη φυσική, αποτελεί την ολοκληρωμένη απάντηση της NVIDIA στο πρόβλημα δεδομένων εκπαίδευσης για ανθρωποειδή και βιομηχανικά μοντέλα θεμελίωσης ρομπότ.
Ανοιχτού Κώδικα και Ακαδημαϊκά Γενετικά Προσομοιωτές
Το Genesis (Πανεπιστήμιο Tsinghua) είναι μια πλατφόρμα γενετικής προσομοίωσης ανοιχτού κώδικα που χρησιμοποιεί διαφοροποιήσιμη φυσική και γενετική σύνθεση σκηνής για την παραγωγή ποικίλων σεναρίων εκπαίδευσης με υψηλή απόδοση. Το DreamGen εφαρμόζει μοντέλα διάχυσης βίντεο για τη δημιουργία επιδείξεων χειρισμού ρομπότ που εξαρτώνται από περιγραφές γλώσσας, επιτρέποντας την αύξηση δεδομένων χωρίς επιπλέον φυσικό χρόνο ρομπότ. Το RoboCasa παρέχει ένα σημείο αναφοράς προσομοίωσης μεγάλης κλίμακας για εργασίες χειρισμού νοικοκυριών και κουζινών, με ιδιαίτερη χρησιμότητα για την εκπαίδευση ανθρωποειδών ρομπότ σε σενάρια διπλής χειρωνακτικής επιδεξιότητας.
Κενό από Προσομοίωση σε Πραγματικό: Πρόοδος 2024–25
Το χάσμα μεταξύ προσομοίωσης και πραγματικότητας (η μείωση της απόδοσης πολιτικής όταν ένα μοντέλο που έχει εκπαιδευτεί σε προσομοίωση αναπτύσσεται σε ένα φυσικό ρομπότ) έχει μειωθεί σημαντικά μεταξύ 2023 και 2025 μέσω τριών μηχανισμών. Η τυχαιοποίηση τομέων (τυχαία μεταβαλλόμενες υφές, φωτισμός, μάζες αντικειμένων και συντελεστές τριβής κατά την εκπαίδευση προσομοίωσης) παραμένει η πιο ευρέως χρησιμοποιούμενη τεχνική. Η φωτορεαλιστική απόδοση μέσω του Cosmos και παρόμοιων εργαλείων μειώνει την μετατόπιση του οπτικού τομέα. Και οι υβριδικοί αγωγοί δεδομένων που συνδυάζουν συνθετικές τροχιές με μικρότερο όγκο πραγματικών δεδομένων τηλεχειρισμού έχουν δείξει συνεπείς βελτιώσεις στην απόδοση σε σχέση με την καθαρή προσομοίωση ή την καθαρή πραγματική εκπαίδευση σε δημοσιευμένα benchmarks.
Σύμφωνα με τα δημοσιευμένα δεδομένα του οικοσυστήματος προγραμματιστών της NVIDIA, περισσότερες από 700 βιομηχανικές εταιρείες χρησιμοποιούσαν τα NVIDIA Omniverse και Isaac Sim για εφαρμογές δημιουργίας ψηφιακών διδύμων, προσομοίωσης και συνθετικών δεδομένων από τις αρχές του 2026, με τον χειρισμό ρομποτικής και την πλοήγηση από κινητά ρομπότ να συγκαταλέγονται στις κορυφαίες κατηγορίες εφαρμογών. Τα στοιχεία υιοθέτησης από προγραμματιστές που γνωστοποίησε η NVIDIA αντιπροσωπεύουν έναν δείκτη προσέγγισης για τον ρυθμό με τον οποίο η υποδομή γενετικής προσομοίωσης εισέρχεται στις βιομηχανικές ροές εργασίας, αν και οι λεπτομέρειες ανάπτυξης ανά κελί δεν αποκαλύπτονται ξεχωριστά.
Επίπεδο 4: Φυσικής Γλώσσας OLP και Κρεμαστό Διδασκαλίας με Επαυξημένη Τεχνητή Νοημοσύνη
Το Επίπεδο 4 εφαρμόζει την παραγωγική Τεχνητή Νοημοσύνη στο σημείο όπου συμβαίνει σήμερα ο περισσότερος προγραμματισμός εργοστασιακών ρομπότ: το teach pendant ή το ισοδύναμό του λογισμικό σε ένα εργαλείο OLP. Η διαφορά από το Επίπεδο 1 είναι το περιβάλλον. Το Επίπεδο 1 δημιουργεί κώδικα γενικής χρήσης από περιγραφές γλώσσας. Το Επίπεδο 4 ενσωματώνεται απευθείας με μια συγκεκριμένη διαδικασία - συγκόλληση, βαφή, συναρμολόγηση - και δημιουργεί πλήρως παραμετροποιημένα, λαμβάνοντας υπόψη τη διαδικασία προγράμματα κίνησης από εισόδους φυσικής γλώσσας σε επίπεδο χειριστή, συμπεριλαμβανομένων των παραμέτρων της διαδικασίας, όχι μόνο γεωμετρικών διαδρομών.
Το λειτουργικό παράδειγμα που αποτυπώνει την αξία αυτού του επιπέδου: ένας χειριστής δίνει εντολή σε ένα σύστημα συγκόλλησης, «συγκολλήστε μια ραφή 200 mm στην κάτω γωνία αυτού του τμήματος» και το σύστημα επιστρέφει μια πλήρη διαδρομή πυρσού με γωνία προσέγγισης, ταχύτητα κίνησης, παραμέτρους ύφανσης και ρυθμίσεις τάσης που προέρχονται από μια βιβλιοθήκη διεργασιών, χωρίς χειροκίνητο ορισμό σημείου αναφοράς. Ο χειριστής επιβεβαιώνει και εκτελεί. Αυτό είναι ποιοτικά διαφορετικό από ένα εργαλείο ολοκλήρωσης κώδικα που δημιουργεί σύνταξη RAPID από μια περιγραφή γεωμετρίας. Είναι ένα σύστημα δημιουργίας διεργασιών από άκρο σε άκρο.
Υλοποιήσεις προμηθευτών
Το ABB RobotStudio έχει ενσωματώσει έναν βοηθό φυσικής γλώσσας τύπου Copilot, ο οποίος δέχεται περιγραφές διεργασιών και επιστρέφει δομημένα προγράμματα ρομπότ για έλεγχο. Η ενσωμάτωση βρίσκεται πάνω από το επίπεδο κώδικα RAPID — το LLM εξετάζει τη διαδικασία και στη συνέχεια δημιουργεί RAPID — αντί να απαιτεί από τον μηχανικό να καθορίσει απευθείας το πρόγραμμα σε επίπεδο γλώσσας. Για εφαρμογές συγκόλλησης, ο βοηθός μπορεί να ανατρέξει στη βιβλιοθήκη πηγών ενέργειας συγκόλλησης του RobotStudio για να συμπληρώσει αυτόματα τις παραμέτρους τόξου.
Η πλατφόρμα ZDT της FANUC έχει προσθέσει δυνατότητα διάγνωσης και διορθωτικών προτάσεων σε φυσική γλώσσα, συμπληρώνοντας αντί να αντικαθιστά τη ροή εργασίας σύνταξης κώδικα TP. Ο βοηθός ερμηνεύει κωδικούς συναγερμού και ανωμαλίες κύκλου ζωής σε απλή γλώσσα και προτείνει προσαρμογές παραμέτρων, μειώνοντας την εξάρτηση από εξειδικευμένους προγραμματιστές για εργασίες ρουτίνας συντήρησης και ρύθμισης.
Μεταξύ των κατασκευαστών πρωτότυπου εξοπλισμού (OEM) που αναπτύσσουν δυνατότητες Επιπέδου 4 σε εφαρμογές ειδικά για συγκολλήσεις, το σύστημα συγκόλλησης EVS-AI της EVST ενσωματώνει αυτόματη σάρωση τρισδιάστατης όρασης με αυτοματοποιημένη δημιουργία διαδρομής. Μια τρισδιάστατη κάμερα σαρώνει το τεμάχιο εργασίας, εξάγει δεδομένα γεωμετρίας ραφής συγκόλλησης και προσαρμογής και το σύστημα δημιουργεί ένα πλήρες πρόγραμμα συγκόλλησης ρομπότ - διαδρομή, προσανατολισμός πυρσού, ταχύτητα κίνησης και παράμετροι διεργασίας - αντλώντας από τη βιβλιοθήκη διεργασιών συγκόλλησης RX που προφορτώνει τυπικές γεωμετρίες συνδέσεων και ακολουθίες πολλαπλών περασμάτων. Το σύστημα εξαλείφει τη χειροκίνητη εκμάθηση για τυπικές αρθρώσεις φιλέτου, άκρων και επικάλυψης σε ανθρακούχο χάλυβα και αλουμίνιο και υποστηρίζει ακολουθίες πολλαπλών στρώσεων διπλού σύρματος και πολλαπλών περασμάτων για εξαρτήματα υψηλότερης πολυπλοκότητας. Η πιστοποίηση τρίτων μερών CE, SGS και TUV καλύπτει την ενσωμάτωση σε περιβάλλοντα παραγωγής με διαχείριση ποιότητας. Αυτό τοποθετεί το σύστημα EVS-AI στο έτοιμο για παραγωγή άκρο του Επιπέδου 4, σε αντίθεση με τις προσεγγίσεις LLM-first που βρίσκονται ακόμη σε διαδικασία επικύρωσης σε άλλους προμηθευτές. Για μια λεπτομερή σύγκριση στοίβας λογισμικού που περιλαμβάνει αυτό το σύστημα, βλ. Ρομποτική Συγκόλληση Προγραμματισμός, Προσομοίωση και Ψηφιακό Δίδυμο (2026).
Σύμφωνα με τα στοιχεία της IFR World Robotics, το μερίδιο των νεοεγκατεστημένων ρομπότ συγκόλλησης που αποστέλλονται με δυνατότητα προγραμματισμού εκτός σύνδεσης ή προηγμένου λογισμικού προσομοίωσης αυξήθηκε από περίπου 25% το 2019 σε περίπου 48% το 2024. Η προσθήκη διεπαφών δημιουργίας διαδρομής φυσικής γλώσσας αντιπροσωπεύει το επόμενο επίπεδο σταδιακών δυνατοτήτων πάνω από το OLP, και τα δεδομένα πρώιμης υιοθέτησης από τους ολοκληρωτές συστημάτων συγκόλλησης δείχνουν ότι τα συστήματα τρισδιάστατης σάρωσης σε διαδρομή με υποβοήθηση από τεχνητή νοημοσύνη μειώνουν τον χρόνο προγραμματισμού του πρώτου τεμαχίου κατά 80-95% σε τυπικές γεωμετρίες συγκόλλησης με φιλέτα και άκρα σε σύγκριση με τις χειροκίνητες μεθόδους OLP.
Βιομηχανική κάθετη ετοιμότητα ανά εφαρμογή
Η ετοιμότητα για την παραγωγική τεχνητή νοημοσύνη ποικίλλει σημαντικά μεταξύ των βιομηχανικών κλάδων. Οι καθοριστικοί παράγοντες είναι οι απαιτήσεις ανοχής, οι κανονιστικές υποχρεώσεις και οι υποχρεώσεις ιχνηλασιμότητας ποιότητας, η διαθεσιμότητα δεδομένων και το κόστος της αποτυχίας.
συγκόλληση
Ο έλεγχος ποιότητας όρασης με τεχνητή νοημοσύνη και η παρακολούθηση ραφών με τεχνητή νοημοσύνη αναπτύσσονται σε κλίμακα παραγωγής σε κελιά συγκόλλησης από το 2026 — πρόκειται για υλοποιήσεις Επιπέδου 4 που χρησιμοποιούν κάμερες δομημένου φωτός και μοντέλα αντιστοίχισης μοτίβων, όχι συμπερασματολογία VLA. Η πλήρης δημιουργία διαδρομών συγκόλλησης με βάση το VLA, όπου μια πολιτική νευρωνικού δικτύου οδηγεί την κίνηση του πυρσού χωρίς μια ντετερμινιστική βιβλιοθήκη διεργασιών, εκτιμάται ότι θα φτάσει σε ελεγχόμενη ανάπτυξη παραγωγής έως το 2026-2028 για τυπικές γεωμετρίες ανθρακούχου χάλυβα, υπό την προϋπόθεση ότι τα πρότυπα ιχνηλασιμότητας WPS θα ενημερωθούν ώστε να φιλοξενήσουν αρχεία διαδρομών που δημιουργούνται από την τεχνητή νοημοσύνη.
Συναρμολόγηση και Κατασκευή Υψηλής Ανάμειξης
Η συναρμολόγηση με καθοδήγηση όρασης μέσω τεχνητής νοημοσύνης (AI) που χρησιμοποιεί εισαγωγή ελεγχόμενη με δύναμη και συλλογιστική περιορισμού LLM βρίσκεται σε πιλοτική εφαρμογή σε κατασκευαστές αυτοκινήτων πρώτης βαθμίδας και ηλεκτρονικών ειδών ευρείας κατανάλωσης. Οι εργασίες με απαιτήσεις ανοχής άνω των 0.5 mm (δρομολόγηση καλωδίων, κλιπ κουμπώματος, τοποθέτηση ετικετών) είναι η ισχυρότερη βραχυπρόθεσμη εφαρμογή. Οι εργασίες εισαγωγής με περιορισμένη ανοχή (κάτω του 0.1 mm) διατηρούν τους κλασικούς ελεγκτές κίνησης για ακριβή ενεργοποίηση, με την επιλογή εργασιών να χειρίζεται η VLA και την χονδρική τοποθέτηση πάνω από το ντετερμινιστικό επίπεδο.
Logistics και συλλογή κάδων
Η συλλογή κάδων υψηλής ανάμειξης και η παλετοποίηση αντιπροσωπεύουν την πιο ώριμη κάθετη ανάπτυξη VLA το 2026. Τα συστήματα RFM-1 της Covariant και τα ρομποτικά συστήματα παλετοποίησης της Dexterity έχουν περάσει από την πιλοτική φάση στην παραγωγή σε κέντρα εκπλήρωσης παραγγελιών. Το εμπορικό επιχείρημα, η διαχείριση νέων SKU χωρίς προγραμματισμό ανά είδος, ενεργοποιείται άμεσα από τη γενίκευση του μοντέλου βάσης.
Βαρέα και Αυτοκινητοβιομηχανία Κατηγορίας 1
Η κατασκευή βαρέων ωφέλιμων φορτίων (χάλυβας κατασκευών, συντήρηση γραμμής πρέσας, αμαξώματα σε λευκό χρώμα) και τα συνεργεία αμαξωμάτων Tier-1 παραμένουν σε ντετερμινιστικούς ελεγκτές. Οι απαιτήσεις ελέγχου διεργασιών IATF16949, οι υποχρεώσεις παρακολούθησης ελέγχου και το κόστος κεφαλαίου του μη προγραμματισμένου χρόνου διακοπής λειτουργίας καθιστούν την στοχαστική συμπερασματολογία τεχνητής νοημοσύνης εμπορικά μη βιώσιμη σε κλίμακα το 2026. Αυτά τα περιβάλλοντα θα υιοθετήσουν την παραγωγική τεχνητή νοημοσύνη κυρίως μέσω του Επιπέδου 1 (δημιουργία κώδικα για επιτάχυνση OLP) και του Επιπέδου 3 (δημιουργία δεδομένων προσομοίωσης) πριν από οποιαδήποτε ανάπτυξη VLA Επιπέδου 2.
Σύμφωνα με την έκθεση του McKinsey Global Institute για το 2025 σχετικά με την Τεχνητή Νοημοσύνη στις βιομηχανικές δραστηριότητες, οι τομείς της μεταποίησης με αυστηρές απαιτήσεις πιστοποίησης ποιότητας (αυτοκινητοβιομηχανία, αεροδιαστημική, ιατρικές συσκευές) υιοθετούν εργαλεία αυτοματισμού Τεχνητής Νοημοσύνης περίπου στο μισό ποσοστό σε σχέση με τη γενική κατασκευή και την εφοδιαστική, κυρίως λόγω του πρόσθετου φόρτου επικύρωσης που επιβάλλουν οι απαιτήσεις του συστήματος διαχείρισης ποιότητας. Η έκθεση εκτιμά ότι τα εργαλεία προγραμματισμού με επαυξημένη Τεχνητή Νοημοσύνη (Επίπεδο 1 και Επίπεδο 4 στο πλαίσιο που περιγράφεται εδώ) θα επιτύχουν την πλειοψηφική υιοθέτηση σε εφαρμογές βιομηχανικών ρομπότ εκτός αυτοκινητοβιομηχανίας έως το 2028, ενώ η πλήρης ανάπτυξη VLA σε πιστοποιημένα περιβάλλοντα ποιότητας θα απαιτήσει δύο έως τέσσερα επιπλέον χρόνια πέρα από αυτό το όριο.
Κίνδυνοι και εμπόδια
Παραίσθηση και Ασφάλεια: Μη ασφαλείς τροχιές που δημιουργούνται από την Τεχνητή Νοημοσύνη
Τα LLM μπορούν να δημιουργήσουν συντακτικά έγκυρα προγράμματα ρομπότ που δεν είναι κινηματικά ή δυναμικά ασφαλή. Μια παραγόμενη διαδρομή μπορεί να τοποθετήσει τον τελικό τελεστή εκτός του προσβάσιμου χώρου εργασίας του ρομπότ, να οδηγήσει μέσα από μια μοναδικότητα ή να ορίσει ταχύτητες αρθρώσεων που υπερβαίνουν τα δυναμικά όρια. Αυτός δεν είναι ένας θεωρητικός κίνδυνος — έχει παρατηρηθεί σε πρώιμα πιλοτικά προγράμματα δημιουργίας κώδικα LLM όταν τα βήματα επικύρωσης παραλείφθηκαν ή συντομεύτηκαν. Ο απαραίτητος μετριασμός είναι ένα υποχρεωτικό επίσημο επίπεδο επαλήθευσης: η ανάλυση προσβασιμότητας, η ανίχνευση συγκρούσεων και ο έλεγχος δυναμικών ορίων πρέπει να εφαρμόζονται σε κάθε διαδρομή που δημιουργείται από τεχνητή νοημοσύνη πριν από τη μεταφόρτωση στον φυσικό ελεγκτή. Κανένα σύστημα δημιουργίας κώδικα τεχνητής νοημοσύνης δεν πρέπει να παρακάμπτει αυτό το επίπεδο, ανεξάρτητα από το πόσο σίγουρη φαίνεται η έξοδος του μοντέλου.
Για τα μοντέλα VLA, η πρόκληση ασφάλειας είναι πιο θεμελιώδης. Η απόκριση μιας πολιτικής νευρωνικού δικτύου σε εισόδους εκτός κατανομής — μια νέα γεωμετρία αντικειμένου, μια απροσδόκητη συνθήκη φωτισμού, μια μερικώς αποκλεισμένη σκηνή — μπορεί να υποβαθμιστεί ομαλά ή να αποτύχει απότομα, και η πρόβλεψη του τι θα συμβεί δεν είναι απλή με τα τρέχοντα εργαλεία ερμηνείας. Το ISO 10218-3, το οποίο θα καλύπτει τον κώδικα ρομπότ που δημιουργείται από τεχνητή νοημοσύνη και τον σχεδιασμό κίνησης που βασίζεται στην τεχνητή νοημοσύνη, βρίσκεται σε προ-ανάπτυξη από το 2026. Η ενδιάμεση προσέγγιση, σύμφωνα με τη συλλογιστική του SOTIF (ISO 21448), είναι να οριστεί ένας αυστηρός τομέας λειτουργικού σχεδιασμού και να περιοριστεί η λειτουργία της τεχνητής νοημοσύνης εκτός αυτού μέχρι να συσσωρευτούν πρόσθετα στοιχεία επικύρωσης.
Υπολογισμός Κόστους και Επιπτώσεων Capex
Η εκτέλεση συμπερασμάτων VLA σε ένα κελί παραγωγής απαιτεί έναν ειδικό κόμβο υπολογισμού GPU. Ένα μοντέλο παραμέτρων 7B (κλίμακα OpenVLA) μπορεί να εκτελεστεί σε μία μόνο GPU μεσαίας εμβέλειας σε συχνότητα συμπερασμάτων 6–10 Hz. Τα μεγαλύτερα μοντέλα απαιτούν πολλαπλές GPU υψηλής τεχνολογίας. Σύμφωνα με παρατηρήσεις του κλάδου από ολοκληρωτές ρομποτικών κυψελών που αξιολογούν αναπτύξεις VLA, το κόστος υλικού GPU για έναν μόνο κόμβο συμπερασμάτων προσθέτει περίπου 4,000–8,000 δολάρια ΗΠΑ στις κεφαλαιακές δαπάνες κυψέλης, αντιπροσωπεύοντας ένα premium 5–10% σε σχέση με ένα συμβατικό ρομποτικό κελί στις τρέχουσες τιμές υλικού. Αυτή είναι μια διαχειρίσιμη προσθήκη κεφαλαιακών δαπανών σε κλίμακα, αλλά δεν είναι ασήμαντη για μικρούς και μεσαίους κατασκευαστές που αξιολογούν την απόδοση επένδυσης (ROI) ανά κελί.
Πνευματικά Δικαιώματα και Ιδιοκτησία Δεδομένων
Όταν τα συστήματα Τεχνητής Νοημοσύνης μαθαίνουν από τροχιές παραγωγής που δημιουργούνται στις εγκαταστάσεις των πελατών — είτε μέσω εργαλείων LLM ενσωματωμένων σε προμηθευτές είτε μέσω αγωγών εκπαίδευσης VLA — το νομικό ζήτημα του ποιος κατέχει τις βελτιώσεις μοντέλων που προκύπτουν και τα εκπαιδευμένα βάρη δεν έχει διευθετηθεί. Το σύνολο δεδομένων Open X-Embodiment δημιούργησε προηγούμενο για την ακαδημαϊκή διαπανεπιστημιακή κοινή χρήση δεδομένων βάσει των όρων Creative Commons, αλλά τα εμπορικά δεδομένα παραγωγής λειτουργούν υπό διαφορετικούς περιορισμούς. Οι αγοραστές θα πρέπει να απαιτούν σαφείς συμβατικούς όρους από τους προμηθευτές ρομποτικής Τεχνητής Νοημοσύνης που να καλύπτουν τη διατήρηση δεδομένων, τα δικαιώματα βελτίωσης μοντέλων και τους περιορισμούς ανταγωνιστικής χρήσης, πριν δεσμευτούν σε πλατφόρμες που μαθαίνουν από δεδομένα τροχιάς ειδικά για κάθε εγκατάσταση.
Κενό στα Πρότυπα: Δεν υπάρχει πρότυπο ISO για κώδικα ρομπότ που δημιουργείται από τεχνητή νοημοσύνη
Τα πρότυπα ISO 10218-1 και ISO 10218-2 διέπουν τον σχεδιασμό και την ασφάλεια ενσωμάτωσης ρομπότ. Το ISO/TS 15066 καλύπτει τη βιομηχανική συνεργατικής επαφής με τον άνθρωπο σε ρομπότ. Κανένα από αυτά τα πρότυπα δεν ασχολείται συγκεκριμένα με προγράμματα κίνησης που παράγονται από τεχνητή νοημοσύνη. Το ISO 10218-3, η προτεινόμενη επέκταση που θα καλύπτει τον έλεγχο και την παραγωγή κώδικα ρομπότ που καθοδηγούνται από τεχνητή νοημοσύνη, βρίσκεται σε στάδιο προ-ανάπτυξης από το 2026. Μέχρι τη δημοσίευση αυτού του προτύπου, οι κατασκευαστές που αναπτύσσουν κώδικα που παράγεται από τεχνητή νοημοσύνη σε πιστοποιημένα περιβάλλοντα ποιότητας πρέπει να κατασκευάσουν τα δικά τους επιχειρήματα επικύρωσης και να τα τεκμηριώσουν ξεχωριστά από το αρχείο συμμόρφωσης με το πρότυπο.
Πλαίσιο Υιοθέτησης: Πέντε Βήματα από τον Τρέχοντα Στόλο στην Ενίσχυση της Τεχνητής Νοημοσύνης
Στην πράξη, η μετάβαση από έναν στόλο συμβατικά προγραμματισμένων ρομπότ στην παραγωγή με επαυξημένη τεχνητή νοημοσύνη ακολουθεί μια σταδιακή πορεία. Η προσπάθεια άμεσης μετάβασης στην ανάπτυξη VLA χωρίς τα ενδιάμεσα επίπεδα δημιουργεί χρέος επικύρωσης και υψηλότερα ποσοστά αποτυχίας από την σταδιακή υιοθέτηση.
Ελέγξτε τον υπάρχοντα στόλο: ποιες μάρκες ρομπότ και γλώσσες ελεγκτών χρησιμοποιούνται, ποιο ποσοστό προγραμμάτων διδάσκονται χειροκίνητα έναντι προγραμμάτων που δημιουργούνται με OLP και ποιος είναι ο μέσος χρόνος προγραμματισμού ανά νέο μέρος. Αυτή η γραμμή βάσης καθορίζει πού η παραγωγή κώδικα LLM Επιπέδου 1 προσφέρει την ταχύτερη απόσβεση και ποια κελιά είναι υποψήφια για OLP Επιπέδου 4 με επαυξημένη τεχνητή νοημοσύνη. Χωρίς αυτό το απόθεμα, οι αποφάσεις υιοθέτησης λαμβάνονται με βάση υποθέσεις και όχι αποδεικτικά στοιχεία.
Επιλέξτε μια γλώσσα ελεγκτή που χρησιμοποιείται σε πολλά κελιά (οι πιο συνηθισμένες επιλογές είναι οι FANUC TP ή ABB RAPID) και εκτελέστε μια πιλοτική εφαρμογή 60-90 ημερών με ένα εργαλείο ολοκλήρωσης κώδικα LLM. Μετρήστε τον χρόνο προγραμματισμού πριν και μετά, παρακολουθήστε τον αριθμό των σφαλμάτων που δημιουργούνται από την τεχνητή νοημοσύνη και εντοπίστηκαν στο στάδιο της επικύρωσης και καταγράψτε το επίπεδο δεξιοτήτων που απαιτείται για την επίτευξη αποδεκτής ποιότητας εξόδου. Ο στόχος είναι ένα επικυρωμένο ποσοστό εξοικονόμησης χρόνου και μια σαφής εικόνα για το πού η ανθρώπινη αναθεώρηση είναι μη διαπραγματεύσιμη.
Για κελιά συγκόλλησης ή συναρμολόγησης με υψηλή εναλλαγή μερικής ανάμειξης, αξιολογήστε ένα σύστημα δημιουργίας διεργασιών τρισδιάστατης σάρωσης σε διαδρομή ή φυσικής γλώσσας. Μετρήστε τον χρόνο προγραμματισμού του πρώτου τεμαχίου, τις απαιτήσεις δεξιοτήτων του χειριστή και τα ποσοστά ελαττωμάτων στην πρώτη εκτέλεση παραγωγής σε σύγκριση με τη γραμμή βάσης OLP. Για συγκόλληση, επαληθεύστε ότι η βιβλιοθήκη διεργασιών του συστήματος καλύπτει τους σχετικούς τύπους και υλικά συνδέσεων πριν από την ανάπτυξη.
Προσδιορίστε ένα ή δύο υποψήφια κελιά όπου η ποικιλία εξαρτημάτων είναι υψηλή (20+ διακριτά SKU), οι απαιτήσεις ανοχής είναι χαλαρές (αποδεκτή ακρίβεια θέσης άνω των 0.5 mm) και το κόστος περιστασιακής βλάβης είναι διαχειρίσιμο. Δημιουργήστε ένα σχέδιο συλλογής δεδομένων επίδειξης, συνήθως 100-300 ωρών τηλεχειρισμού σε όλη την κατανομή εργασιών-στόχου, πριν ξεκινήσετε την εκπαίδευση του μοντέλου. Εκτελέστε το επίπεδο VLA πάνω από τον υπάρχοντα ντετερμινιστικό ελεγκτή. Μην αντικαταστήσετε τον ελεγκτή κίνησης με αξιολόγηση ασφαλείας.
Με βάση τα αποτελέσματα της πιλοτικής εφαρμογής από τα Βήματα 2–4, δημιουργήστε μια 24μηνη επενδυτική περίπτωση που ποσοτικοποιεί: τη μείωση του κόστους εργασίας προγραμματισμού (Επίπεδο 1 και 4), τη μείωση του χρόνου μετάβασης (Επίπεδο 4), τις κεφαλαιουχικές δαπάνες GPU ανά κελί (Επίπεδο 2) και το αναμενόμενο χρονοδιάγραμμα για την ετοιμότητα παραγωγής VLA για τους συγκεκριμένους κάθετους τομείς εφαρμογής στην εγκατάσταση. Συμπεριλάβετε το κόστος των εργασιών συμμόρφωσης με τα πρότυπα (επικύρωση κώδικα που δημιουργείται από τεχνητή νοημοσύνη έναντι των απαιτήσεων του ISO 10218) ως στοιχείο γραμμής, όχι ως δεύτερη σκέψη.
Σύγκριση επιπέδων: Ετοιμότητα παραγωγής, προμηθευτές, κόστος και βασικός κίνδυνος
| Στρώμα | Έτοιμο για παραγωγή; | Αντιπροσωπευτικοί Προμηθευτές / Πλατφόρμες | Ενδεικτικό Κόστος ανά Κυψέλη | Βασικός κίνδυνος |
|---|---|---|---|---|
| Επίπεδο 1: Κώδικας LLM και Δημιουργία Motion-Script | Ναι — σε παραγωγή σε πρώιμους χρήστες· υποχρεωτικό στάδιο επικύρωσης | GitHub Copilot (γενικά), ABB RobotStudio Copilot, FANUC ZDT LLM assistant, Microsoft Robotics Copilot (έρευνα) | 0–5,000 USD/έτος (συνδρομή λογισμικού). χωρίς προσθήκη υλικού | Μη ασφαλής δημιουργία τροχιάς χωρίς επίσημο επίπεδο επαλήθευσης· δεν υπάρχει ακόμη πρότυπο ISO για κώδικα που δημιουργείται από τεχνητή νοημοσύνη |
| Επίπεδο 2: Μοντέλα Θεμελίωσης VLA | Μόνο για πιλοτική χρήση — συλλογή κάδων και συναρμολόγηση με χαλαρή ανοχή· δεν έχει επικυρωθεί για διαδικασίες συγκόλλησης ή στεγανής ανοχής | Συναλλοίωτη RFM-1, Φυσική Νοημοσύνη π0, Έλικα AI Σχήματος, Google DeepMind Gemini Robotics, NVIDIA GR00T N1 | Υλικό GPU 4,000–8,000 USD + σημαντικό κόστος συλλογής δεδομένων (100–300 ώρες τηλεχειρισμού ανά εργασία) | Η στοχαστική συμπερασματολογία υπερβαίνει τις ανοχές της διεργασίας· δεν υπάρχει πρότυπο ISO 10218-3· υψηλό κόστος συλλογής δεδομένων |
| Επίπεδο 3: Γενετική Προσομοίωση | Φάση πιλοτικής εφαρμογής / ανάπτυξης εργαλείων — χρησιμοποιείται ως συμπλήρωμα δεδομένων εκπαίδευσης VLA· δεν αποτελεί αυτόνομο σύστημα παραγωγής | NVIDIA Cosmos, NVIDIA Isaac Sim 4.5, Genesis (Tsinghua), DreamGen, RoboCasa | 0 USD (ανοιχτού κώδικα) έως 50,000+ USD/έτος (NVIDIA για επιχειρήσεις). Επιπλέον κόστος υπολογισμού GPU | Το χάσμα μεταξύ προσομοίωσης και πραγματικού όγκου δεδομένων παραμένει. Η ποιότητα των συνθετικών δεδομένων εξαρτάται από την ακρίβεια της φυσικής. Η απόδοση επένδυσης (ROI) συνδέεται με την ανάπτυξη VLA, η οποία παραμένει σε πιλοτικό στάδιο. |
| Επίπεδο 4: Κρεμαστό κόσμημα διδασκαλίας OLP / φυσικής γλώσσας με επαυξημένη τεχνητή νοημοσύνη | Ναι — χρησιμοποιείται στην παραγωγή για τυπικές γεωμετρίες συγκόλλησης, συναρμολόγηση και περιβάλλοντα μεταγωγής υψηλής ανάμειξης | ABB RobotStudio + Συγκυβερνήτης, FANUC ZDT + βοηθός LLM, σύστημα συγκόλλησης EVST EVS-AI (3D σάρωση + αυτόματη διαδρομή), Inrotech AdaptiveARC | 40,000–120,000 USD ανά κελί (υλικό + λογισμικό για πλήρη τρισδιάστατη σάρωση σε διαδρομή· χαμηλότερη ενσωμάτωση μόνο με LLM) | Όρια κάλυψης βιβλιοθήκης διεργασιών: οι σύνθετες συγκολλήσεις πολλαπλών περασμάτων από εξωτικά κράματα εξακολουθούν να απαιτούν χειροκίνητη OLP. Οι απαιτήσεις ελέγχου ιχνηλασιμότητας WPS προσθέτουν κόστος επικύρωσης. |
Συχνές ερωτήσεις
Με ποιο επίπεδο παραγωγικής τεχνητής νοημοσύνης πρέπει να ξεκινήσει ένας κατασκευαστής στη βιομηχανική ρομποτική;
Το Επίπεδο 1 (δημιουργία κώδικα με υποβοήθηση LLM) είναι το σημείο εισόδου με τον χαμηλότερο κίνδυνο. Συνδέεται με υπάρχοντα εργαλεία OLP και γλώσσες ελεγκτών χωρίς να αλλάζει το υλικό ή την αρχιτεκτονική ασφαλείας. Η τεκμηριωμένη εξοικονόμηση χρόνου 25-40% στη σύνταξη προγραμμάτων από ρομποτικά συστήματα είναι εφικτή σε πιλοτικές εφαρμογές εντός 30-90 ημερών. Το Επίπεδο 4 (διδασκαλία με επαυξημένη τεχνητή νοημοσύνη) είναι το δεύτερο λογικό βήμα, ειδικά για εργαστήρια συγκόλλησης και συναρμολόγησης με υψηλό μείγμα εξαρτημάτων. Τα πιλοτικά VLA (Επίπεδο 2) θα πρέπει να αναβληθούν μέχρι να σταθεροποιηθούν τα απλούστερα επίπεδα και μέχρι να συλλεχθούν επαρκή δεδομένα επίδειξης — συνήθως 100-300 ώρες τηλεχειρισμού.
Πώς επαληθεύουν οι κατασκευαστές την ασφάλεια των τροχιών των ρομπότ που παράγονται από τεχνητή νοημοσύνη;
Οι τρέχουσες βέλτιστες πρακτικές περιλαμβάνουν οποιονδήποτε στόχο κίνησης που παράγεται από LLM ή VLA σε μια ντετερμινιστική οθόνη ασφαλείας που επιβάλλει όρια χώρου εργασίας, όρια ταχύτητας, όρια ροπής στις αρθρώσεις και ελέγχους αποφυγής συγκρούσεων, ανεξάρτητα από το τι ζητά το επίπεδο τεχνητής νοημοσύνης. Τα πρότυπα ISO 10218-1 και ISO 10218-2 διέπουν την ασφάλεια σχεδιασμού και ενσωμάτωσης ρομπότ. Το ISO/TS 15066 καλύπτει τις συνεργατικές δυνάμεις επαφής ρομπότ. Το ISO 10218-3 (που καλύπτει συγκεκριμένα τον κώδικα ρομπότ που παράγεται από τεχνητή νοημοσύνη) βρίσκεται σε προ-ανάπτυξη από το 2026. Μέχρι να δημοσιευτεί αυτό το πρότυπο, το πλαίσιο συλλογισμού SOTIF (ISO 21448) από την αυτοκινητοβιομηχανία — ορίζοντας έναν τομέα λειτουργικού σχεδιασμού και περιορίζοντας τη λειτουργία της τεχνητής νοημοσύνης εκτός αυτού — παρέχει μια εφαρμόσιμη προσέγγιση επικύρωσης.
Η υιοθέτηση της δημιουργίας κώδικα με τη βοήθεια της τεχνητής νοημοσύνης δημιουργεί δέσμευση για OEM;
Εξαρτάται από το επίπεδο υλοποίησης. Οι βοηθοί LLM που είναι ενσωματωμένοι στα εργαλεία OLP του προμηθευτή (ABB RobotStudio Copilot, FANUC ZDT) είναι ειδικοί για τον κατασκευαστή πρωτότυπου εξοπλισμού (OEM): ο παραγόμενος κώδικας RAPID ή TP είναι φορητός, αλλά ο ίδιος ο βοηθός AI είναι συνδεδεμένος με την πλατφόρμα του προμηθευτή. Τα εργαλεία LLM ανοιχτού κώδικα και τρίτων κατασκευαστών που στοχεύουν σε πολλαπλές γλώσσες ελεγκτών αποφεύγουν αυτόν τον περιορισμό. Για τα μοντέλα VLA foundation, το NVIDIA GR00T N1 παρέχει ανοιχτά βάρη, ενώ τα Physical Intelligence π0 και Figure AI Helix είναι ιδιόκτητα. Οι αγοραστές θα πρέπει να αξιολογήσουν τη φορητότητα των εκπαιδευμένων βαρών μοντέλων και των δεδομένων εκπαίδευσης πριν δεσμευτούν σε μια κλειστή πλατφόρμα.
Πότε θα είναι έτοιμα τα μοντέλα θεμελίωσης VLA για εφαρμογές συγκόλλησης παραγωγής;
Η συνολική πρόβλεψη είναι ότι για την περίοδο 2026-2028 θα υπάρξει περιορισμένη ανάπτυξη σε τυπικές γεωμετρίες συγκολλήσεων (φιλέτα, άκρα, επικάλυψη σε ανθρακούχο χάλυβα ή αλουμίνιο), υπό την προϋπόθεση τριών εξελίξεων: αξιοπιστία συμπερασμάτων VLA που θα φτάσει τον χρόνο λειτουργίας άνω του 99% σε παραγωγή πολλαπλών βάρδιων· ένα πρότυπο ISO για ρομποτικό κώδικα που δημιουργείται από τεχνητή νοημοσύνη, στο οποίο μπορούν να αναφέρονται τα πλαίσια ποιότητας συγκόλλησης· και επαρκής υποδομή συλλογής δεδομένων επίδειξης σε επίπεδο εγκατάστασης. Η συγκόλληση βαριάς γεωμετρίας και εξωτικών κραμάτων πιθανότατα θα παραμείνει σε ντετερμινιστικά συστήματα που βασίζονται σε OLP έως το 2028 και μετά.
Ποιος κατέχει τις τροχιές των ρομπότ που δημιουργούνται από συστήματα τεχνητής νοημοσύνης που έχουν εκπαιδευτεί σε δεδομένα παραγωγής πελατών;
Αυτό το ζήτημα δεν έχει επιλυθεί εμπορικά και νομικά από το 2026. Το σύνολο δεδομένων Open X-Embodiment δημιούργησε προηγούμενο ακαδημαϊκής κοινής χρήσης δεδομένων σύμφωνα με τους όρους του Creative Commons, αλλά τα εμπορικά δεδομένα παραγωγής λειτουργούν υπό διαφορετικούς περιορισμούς. Όταν τα συστήματα Τεχνητής Νοημοσύνης μαθαίνουν από δεδομένα τροχιάς πελατών, οι συμβατικοί όροι μεταξύ του κατασκευαστή και του προμηθευτή Τεχνητής Νοημοσύνης διέπουν τη διατήρηση δεδομένων, τα δικαιώματα βελτίωσης μοντέλων και τους περιορισμούς ανταγωνιστικής χρήσης. Οι αγοραστές θα πρέπει να απαιτούν σαφή συμβατική σαφήνεια σχετικά με την ιδιοκτησία δεδομένων, τα δικαιώματα μοντέλων και τη διαγραφή δεδομένων κατά τη λήξη της σύμβασης, πριν από την ανάπτυξη οποιασδήποτε πλατφόρμας Τεχνητής Νοημοσύνης που μαθαίνει από δεδομένα παραγωγής ειδικά για εγκαταστάσεις.
Σχετική ανάγνωση
- Ενσωματωμένη Τεχνητή Νοημοσύνη στη Βιομηχανική Ρομποτική: Πώς τα μοντέλα VLA αλλάζουν τον προγραμματισμό των ρομπότ — αρχιτεκτονική, σημεία αναφοράς και επικύρωση ασφάλειας για μοντέλα VLA σε βάθος
- Συλλογή Δεδομένων Ενσωματωμένης Τεχνητής Νοημοσύνης: Τηλεχειρισμός και Προσομοίωση σε Πραγματικότητα (2026) — η υποδομή δεδομένων επίδειξης από την οποία εξαρτώνται τα μοντέλα θεμελίωσης
- Ρομποτική Συγκόλληση Προγραμματισμός, Προσομοίωση και Ψηφιακό Δίδυμο (2026) — στοίβα λογισμικού συγκόλλησης τεσσάρων επιπέδων που περιλαμβάνει συστήματα χωρίς διδακτική ανάγκη τεχνητής νοημοσύνης
- Σύστημα Αυτοματισμού Διαδικασιών — ολοκλήρωση συστημάτων, πρότυπα ασφαλείας και πλαίσια θέσης σε λειτουργία
- Κορυφαίοι κατασκευαστές Cobot 2026: Σύγκριση — συνεργατικό τοπίο προμηθευτών ρομπότ, συμπεριλαμβανομένης της διαφοροποίησης των δυνατοτήτων τεχνητής νοημοσύνης
Εξερχόμενες αναφορές:
Παγκόσμια Έκθεση Ρομποτικής IFR 2025 |
Δείκτης Τεχνητής Νοημοσύνης Στάνφορντ 2025 |
ISO 10218-2: Ασφάλεια Ρομποτικών Συστημάτων και Ενσωμάτωσή τους |
NVIDIA Isaac Ναι