
Χειρισμός Μονάδας Μπαταρίας: Ένα Ρομπότ Μεταξύ ενός Μεταφορικού Ταινιοδρόμου και ενός Σταθμού
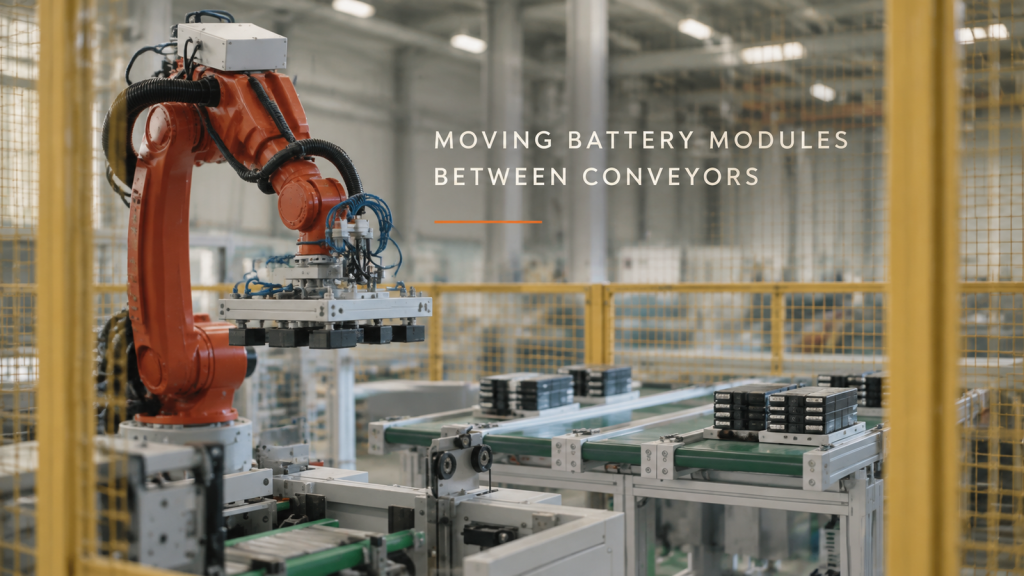
Πώς ένα ρομπότ έξι αξόνων μέσα σε έναν φράχτη ασφαλείας μετακινεί ομαδοποιημένες μονάδες μπαταρίας μεταξύ μιας γραμμής μεταφοράς και ενός σταθμού - τον βρόχο, το εργαλείο άκρου βραχίονα και τον τρόπο με τον οποίο η γραμμή μοιράζεται τον κύκλο.
Βάψιμο εξαρτημάτων φρένων μοτοσικλέτας: Ένα ρομπότ στο συρματόσχοινο
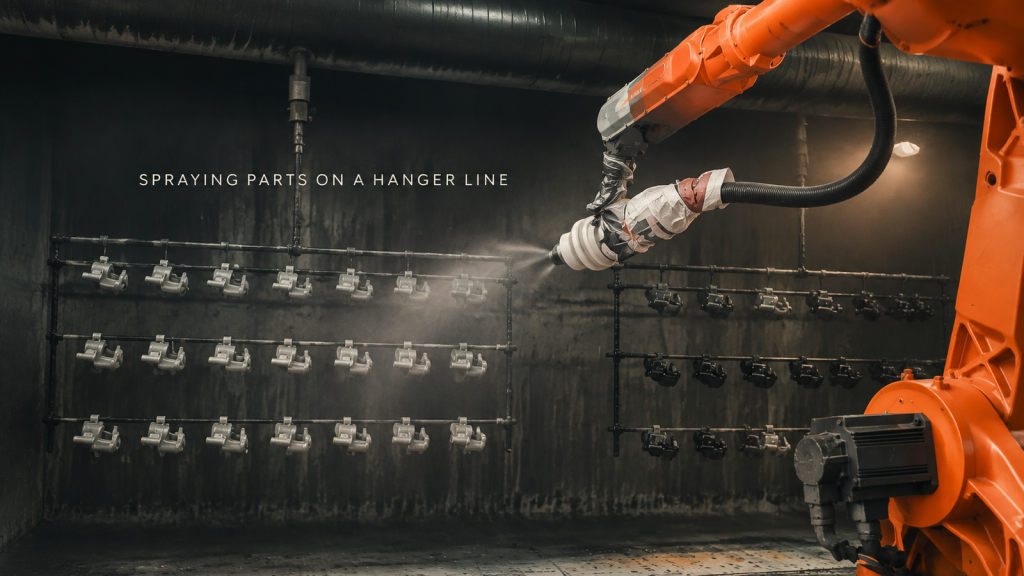
Πώς ένας θάλαμος βαφής βάφει σειρές από εξαρτήματα φρένων μοτοσικλέτας σε μια γραμμή ανάρτησης με ένα ρομπότ έξι αξόνων - τον βρόχο, πώς κρέμονται τα εξαρτήματα, πώς σαρώνει το πιστόλι και πού καταλήγει το υπερβολικό ψέκασμα.
Συγκόλληση Μεγάλων Χαλύβδινων Κατασκευών: Πολλαπλά Ρομπότ, Πολλαπλοί Σταθμοί
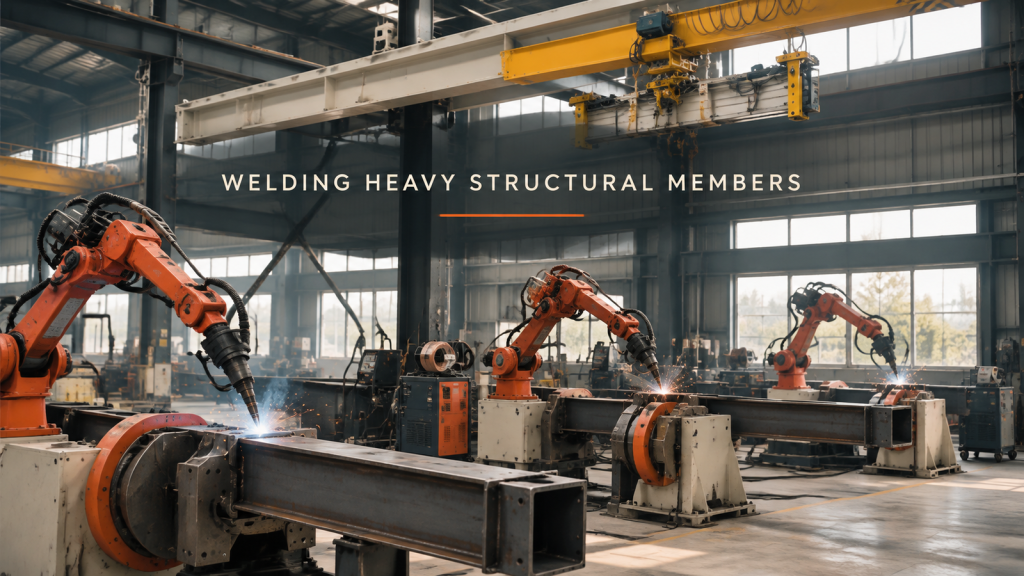
Πώς ένα συνεργείο συγκολλά μεγάλα χαλύβδινα μέλη με κυβική και γωνιακή διατομή με διάφορα ρομπότ έξι αξόνων σε ρυθμιστές θέσης — τον βρόχο, τη σύσφιξη και την περιστροφή του εξαρτήματος, την εμβέλεια του πυρσού και τον τρόπο με τον οποίο οι σταθμοί κατανέμουν την εργασία.
Γραμμή Συναρμολόγησης Συσκευών: Μία Παλέτα, Ένας Σταθμός τη Φορά
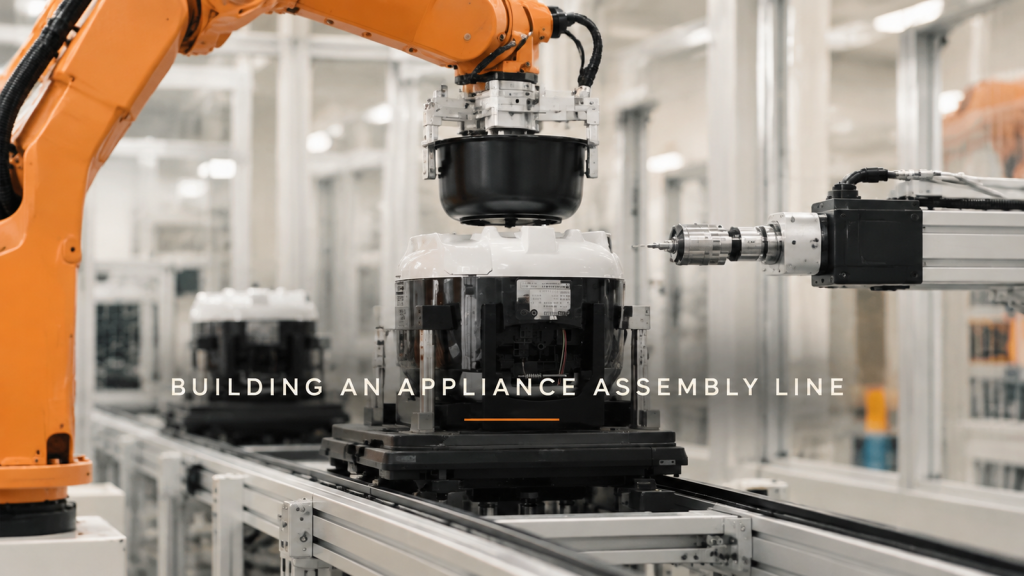
Πώς μια ρομποτική γραμμή συναρμολόγησης κατασκευάζει μια μικρή συσκευή — παλέτες, παραλαβή και τοποθέτηση, πρέσα, βίδωμα, αναδίπλωση και τελική συσκευασία — καθώς και τρεις σχεδιαστικές αποφάσεις σχετικά με την τοποθέτηση της παλέτας, το πού ανήκει η όραση και την ισορροπία του κύκλου.
Ρομπότ Delta που ξεκολλάει από κινούμενο ιμάντα: Χαλαρώστε μέσα, Γραμμή μέσα έξω
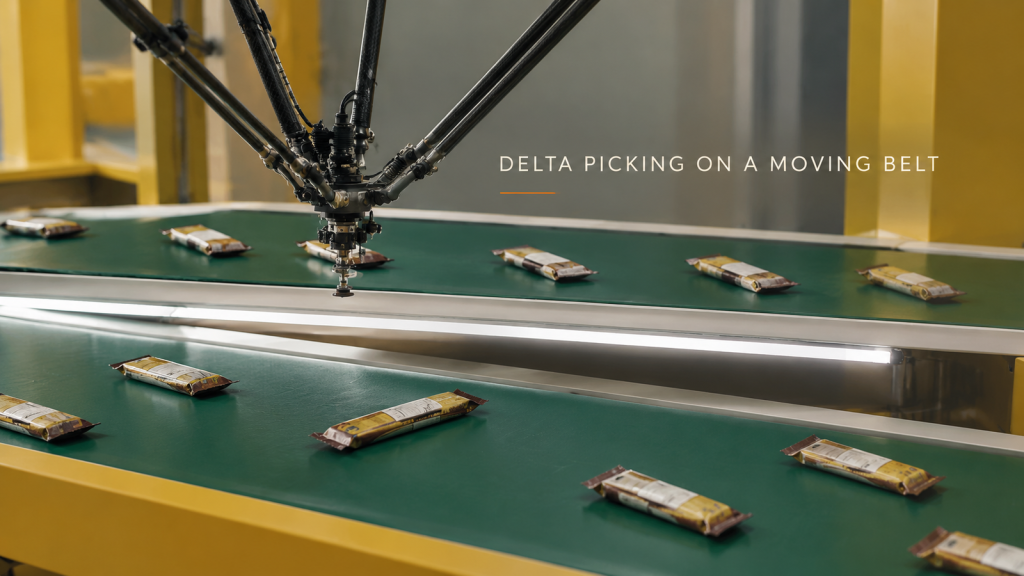
Πώς ένα ρομπότ δέλτα συλλέγει τυλιγμένα σνακ από έναν κινούμενο μεταφορικό ιμάντα και τα αποθέτει ομοιόμορφα για το επόμενο μηχάνημα - ο βρόχος, τρεις σχεδιαστικές αποφάσεις σχετικά με τα εργαλεία, την απόσταση και την τοποθέτηση άφιξης και τι πρέπει να σταλεί για μια εκτίμηση χρόνου κύκλου.
Πριν από την εικόνα: Έλεγχος φωτισμού περιβάλλοντος σε κελιά επιθεώρησης
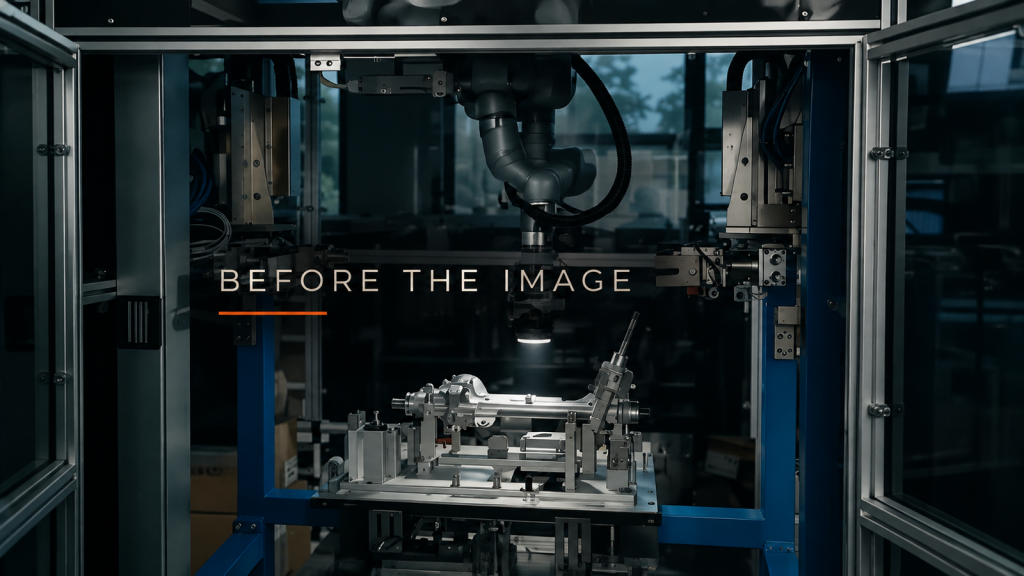
Παρακολουθήστε τα παράθυρα επιθεώρησης, τους λαμπτήρες οροφής και τα κοντινά φώτα και, στη συνέχεια, αποφασίστε για το περίβλημα και το κάλυμμα πριν συντονίσετε τις εικόνες με ένα φως επιθεώρησης που μεταφέρεται από ρομπότ.
Ένα κελί, αρκετές μήτρες: Σχεδιάστε την αλλαγή χύτευσης με χύτευση υπό πίεση
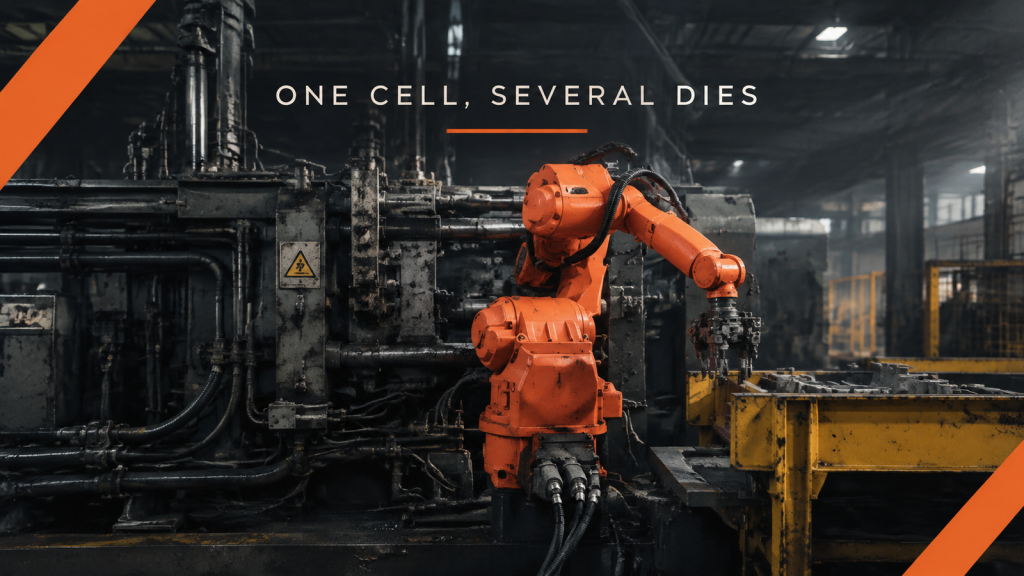
Καταγράψτε τις περιοχές λαβής, την υποστήριξη της βάσης υποδοχής, τον προσανατολισμό κατάντη και τη διεπαφή του εργαλείου για κάθε χύτευση πριν από τον σχεδιασμό ενός κελιού χύτευσης με πολλαπλούς μήτρες.
Υποστήριξη μεταξύ σταθμών: Σχεδιασμός τροφοδοσίας μεγάλου μήκους φύλλων
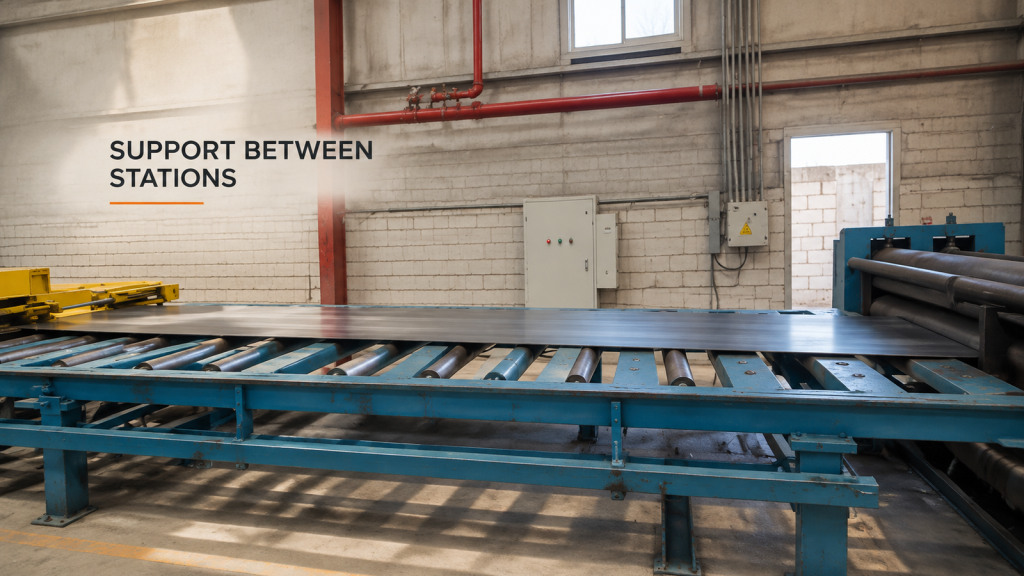
Χαρτογραφήστε την μπροστινή άκρη, το σώμα και την ουρά στήριξης ενώ ένα άθικτο μακρύ φύλλο κινείται μεταξύ των κυλίνδρων και της εισόδου του μηχανήματος.
Γύρω από τις γωνίες: Καθορίστε τις απαιτήσεις ρομποτικής επίστρωσης
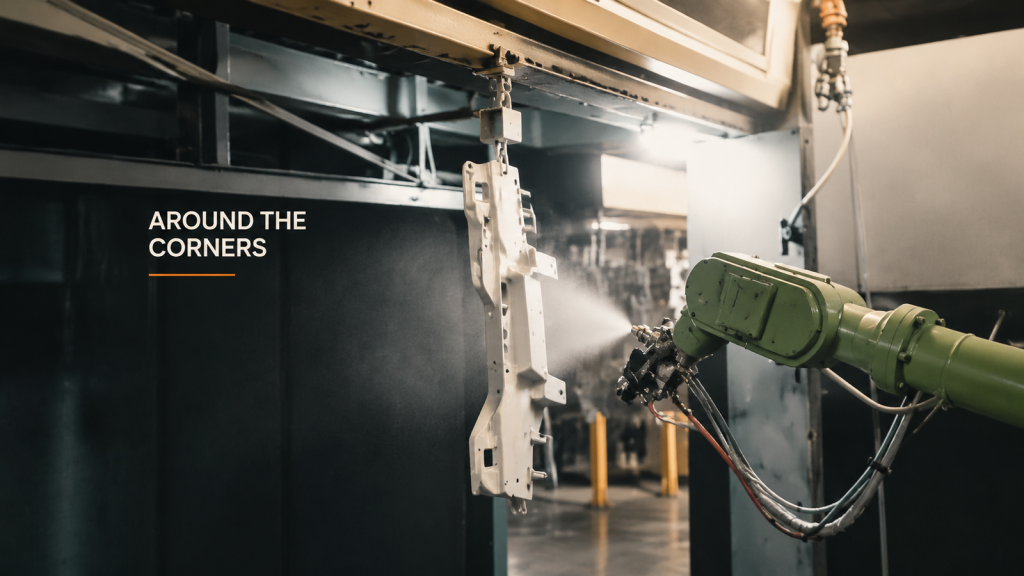
Ορίστε τις απαιτήσεις επίστρωσης ανά περιοχή του τεμαχίου εργασίας, συμπεριλαμβανομένων των γωνιών, των επαφών ανάρτησης και της κάλυψης επιθεώρησης, πριν επιλέξετε ρυθμίσεις ρομποτικού ψεκασμού.
Αλλαγές εύκαμπτου σωλήνα στερέωσης: Ένα αρχείο παράδοσης διαμόρφωσης

Καταγράψτε τα σημεία στερέωσης των σωλήνων που έχουν αλλάξει, τις συγκρίσιμες θέσεις των εργαλείων, τις ανεπίλυτες παρατηρήσεις και τη διάταξη μεταβίβασης συντήρησης μετά από μια αλλαγή δρομολόγησης σέρβις.
Χειρισμός Μικρών Εξαρτημάτων: Αναφορές Παραλαβής και Τοποθέτησης
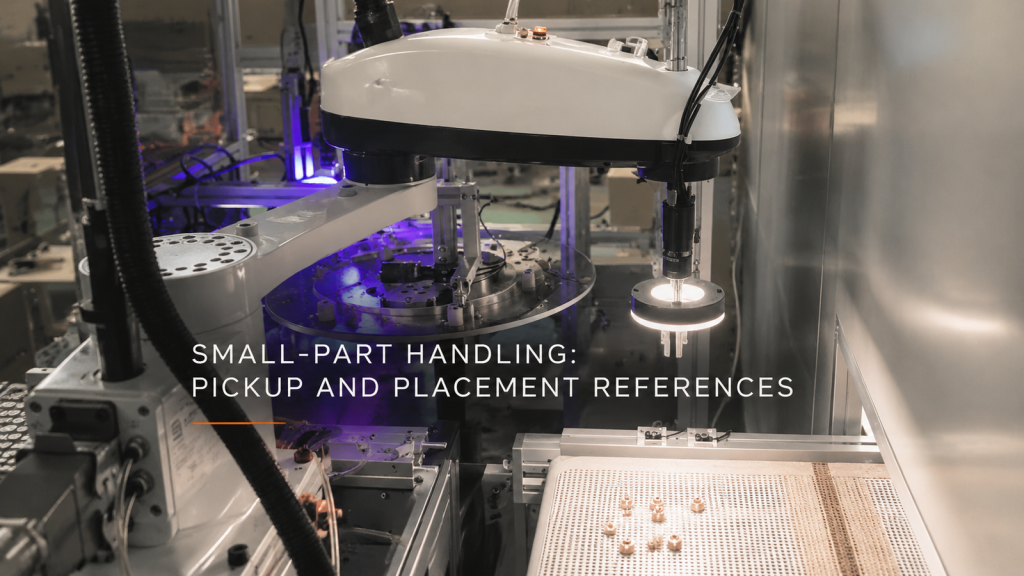
Συνδυάστε τα εισερχόμενα οπτικά χαρακτηριστικά με τις αναφορές στα εξαρτήματα λήψης κατά την εξέταση του χειρισμού μικρών εξαρτημάτων, του φωτισμού και των φυσικών συντεταγμένων.
Μεταλλουργία: Υποστήριξη τεμαχίου εργασίας μέσω κίνησης
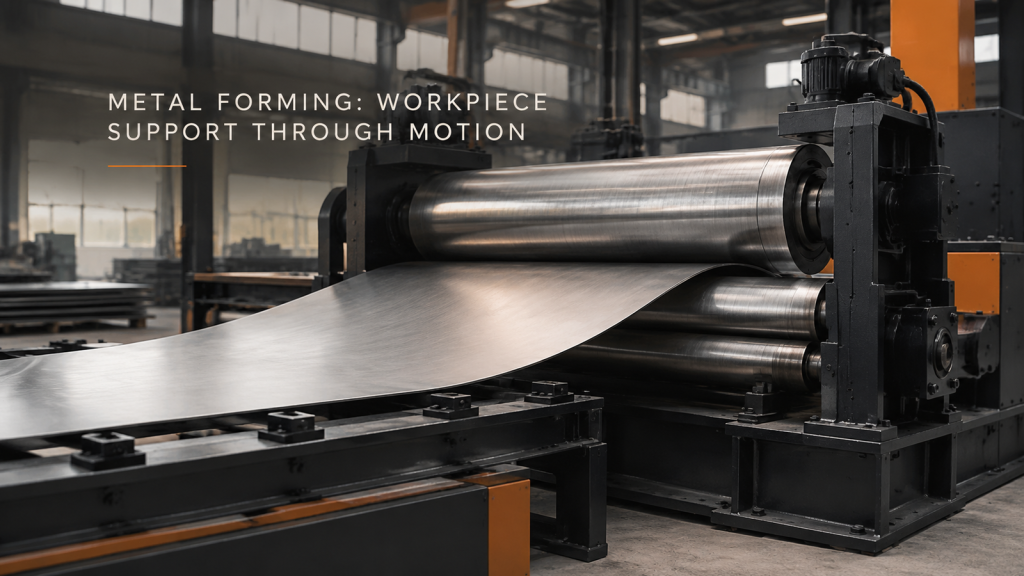
Περιγράψτε τη στήριξη του φύλλου και του κυλινδρικού τεμαχίου εργασίας κατά τη φόρτωση, τη διαμόρφωση και την αφαίρεση και, στη συνέχεια, ορίστε το περίγραμμα ή την προσαρμογή που θα επιθεωρηθεί.