
Μια διάταξη χειρισμού μικρών εξαρτημάτων έχει δύο προβλήματα αναφοράς να περιγράψει: το χαρακτηριστικό που προσδιορίζει ένα εισερχόμενο εξάρτημα και τη φυσική τοποθεσία όπου πρέπει να φτάσει το εξάρτημα. Μια καθαρή εικόνα στην περιοχή παραλαβής δεν ορίζει από μόνη της το εξάρτημα παραλαβής ούτε εδραιώνει μια επιτυχημένη τοποθέτηση.
Περιγράψτε και τα δύο άκρα της κίνησης
Στις 00:03, το βίντεο δείχνει ένα λευκό ρομπότ SCARA πάνω από ένα τραπέζι εργασίας με μια περιοχή εισερχόμενων εργασιών στα δεξιά και έναν φωτισμένο περιστροφικό σταθμό στα αριστερά. Στις 00:12, το εργαλείο βρίσκεται πάνω από τον περιστροφικό σταθμό, με την περιβάλλουσα δομή του τραπεζιού να είναι ακόμα ορατή. Αυτές οι παρατηρήσεις καθορίζουν τη σχέση των περιοχών εργασίας. Δεν αναφέρουν την ακρίβεια αναγνώρισης, τα αποτελέσματα επιθεώρησης ή τον χειρισμό των απορριφθέντων εξαρτημάτων.
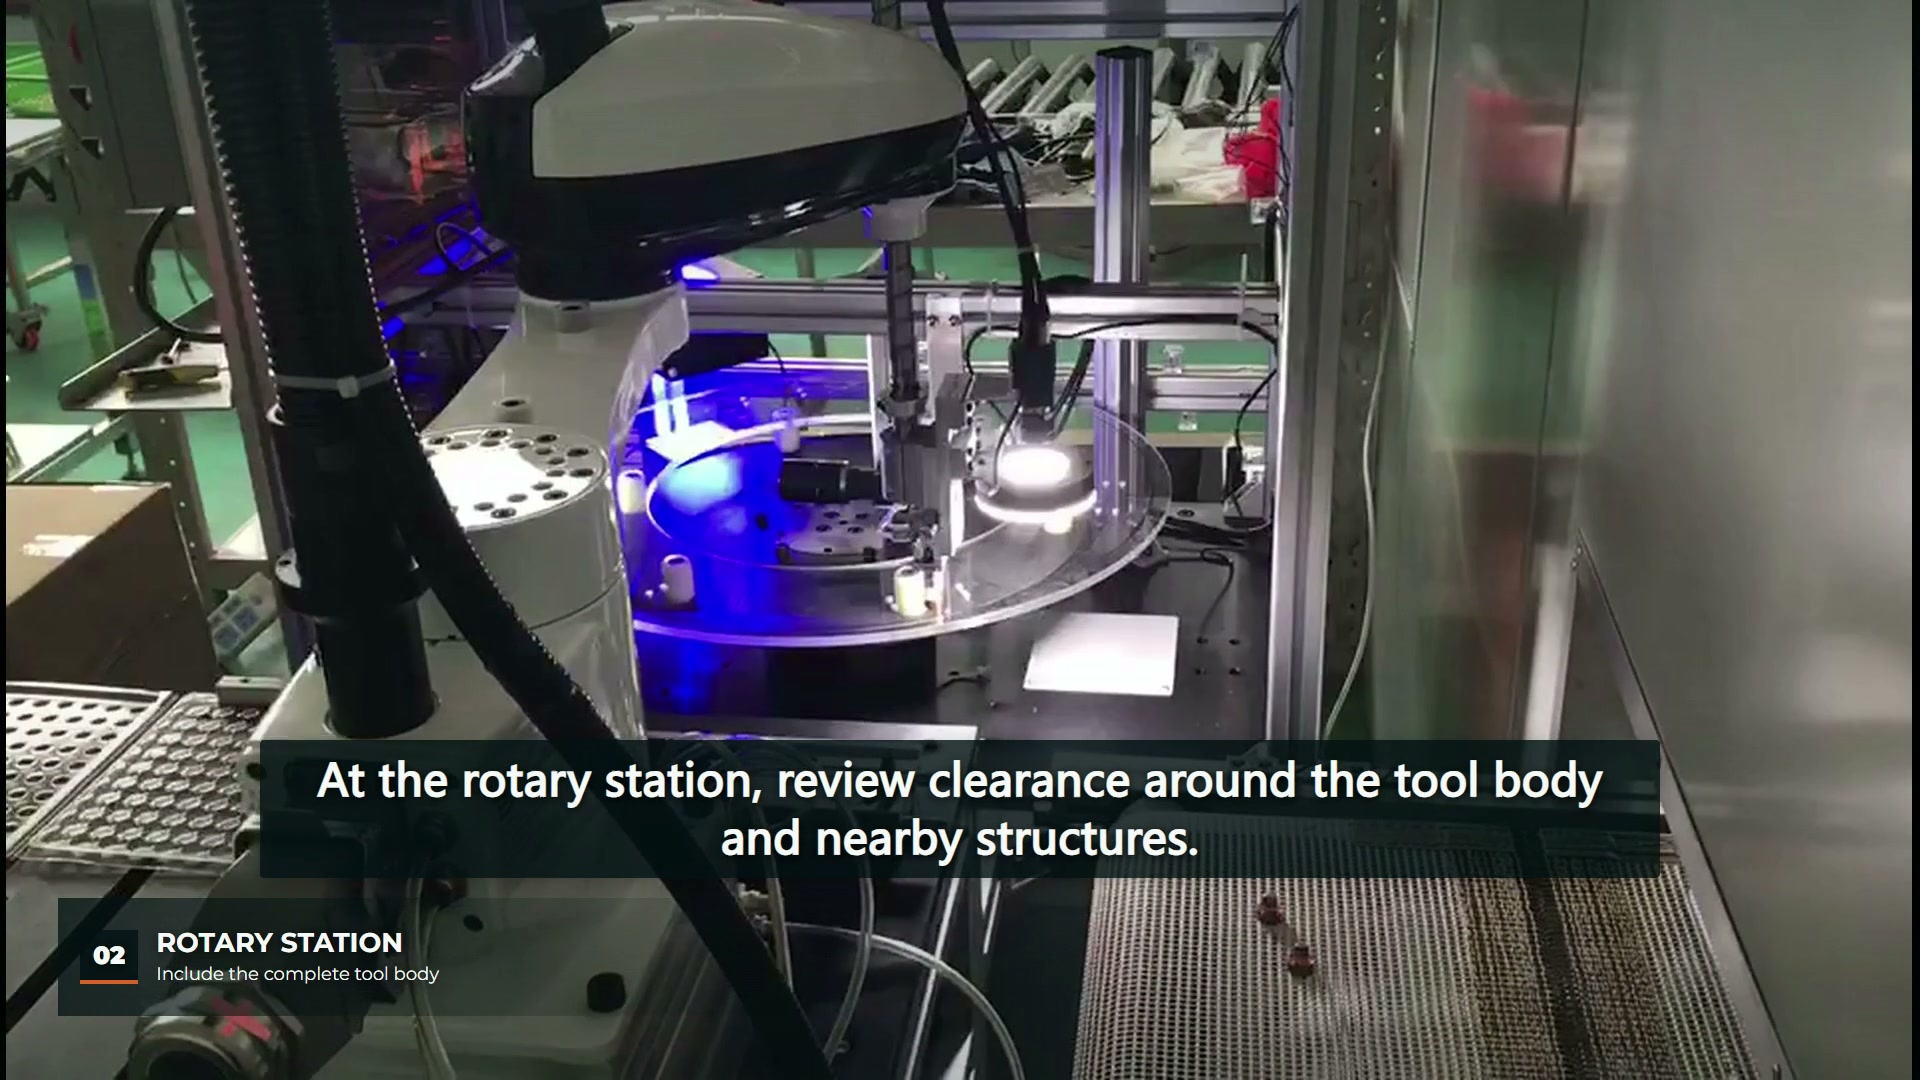
Ξεκινήστε μια περιγραφή εφαρμογής ονομάζοντας το χαρακτηριστικό του εξαρτήματος που χρησιμοποιείται για τον προσανατολισμό και το χαρακτηριστικό προορισμού που χρησιμοποιείται για την τοποθέτηση. Για παράδειγμα, ένα ορατό εξωτερικό περίγραμμα και μια υποδοχή υποδοχής είναι διαφορετικές αναφορές. Η σχέση τους πρέπει να περιγραφεί ακόμη και όταν η κίνηση του ρομπότ φαίνεται απλή.
Επιλέξτε φωτισμό για το χαρακτηριστικό που παρατηρείται
Οδηγός φωτισμού του Basler εξηγεί ότι ο οπίσθιος φωτισμός μπορεί να τονίσει το περίγραμμα ενός αντικειμένου, ενώ παράλληλα χάνει πληροφορίες για την επιφάνεια. Το σχετικό μάθημα είναι να επιλέξετε μια διάταξη φωτισμού γύρω από το χαρακτηριστικό που θα επιθεωρηθεί. Τα φώτα που είναι ορατά σε αυτό το βίντεο δεν καθορίζουν ποιος αλγόριθμος, μέθοδος φωτισμού ή όριο αποδοχής χρησιμοποιείται.
Για ένα νέο εξάρτημα, συλλέξτε εικόνες του πραγματικού χαρακτηριστικού υπό τις προβλεπόμενες συνθήκες θέασης. Συμπεριλάβετε πιθανές αλλαγές προσανατολισμού και παραλλαγές στην επιφάνεια. Εάν η απόφαση εξαρτάται από ένα σημάδι προσώπου ή ένα ελάττωμα στην επιφάνεια, ένα περίγραμμα από μόνο του μπορεί να μην επιτρέπει τη χρήση των απαιτούμενων πληροφοριών. Εάν εξαρτάται από το περίγραμμα, ορίστε ποιες άκρες πρέπει να παραμείνουν ορατές.
Σύνδεση θέσεων εικόνας με φυσικές θέσεις
Τεκμηρίωση Basler's Calibration vTool περιγράφει τη μετατροπή από συντεταγμένες εικόνας σε φυσικές συντεταγμένες. Αυτό είναι το πεδίο εφαρμογής της αναφερόμενης αναφοράς· δεν αποτελεί εγγραφή βαθμονόμησης για αυτό το κελί.
Για την ανασκόπηση του έργου, προσδιορίστε την αναφορά της κάμερας, την αναφορά του ρομπότ και την αναφορά του εξαρτήματος λήψης σε μία διάταξη. Περιγράψτε τι πρέπει να ελεγχθεί ξανά όταν αλλάζει το ύψος της κάμερας, του τραπεζιού ή του εξαρτήματος. Κρατήστε το αποτέλεσμα της εικόνας και την τελική παρατήρηση του τοποθετημένου εξαρτήματος στο ίδιο αρχείο δείγματος, ώστε να μπορεί να διερευνηθεί τυχόν ασυμφωνία τοποθέτησης με διαθέσιμα και τα δύο άκρα της κίνησης.
| Είσοδος για διατήρηση | Τι μπορεί να διακρίνει η αξιολόγηση |
|---|---|
| Αντιπροσωπευτικές εικόνες εισερχόμενων μερών | Εάν το προβλεπόμενο χαρακτηριστικό είναι ορατό |
| Περιγραφή αναφοράς κάμερας και φωτιστικού | Πώς οι θέσεις των εικόνων σχετίζονται με τη διάταξη |
| Λήψη τσέπης ή εντοπισμός γεωμετρίας | Τι ορίζει την τελική συνθήκη τοποθέτησης |
| Εικόνες και παρατηρήσεις για ασυνήθιστα δείγματα | Εάν η ίδια απόφαση ισχύει για αναποδογυρισμένα ή κρυμμένα μέρη |
Ελέγξτε την κατάσταση λήψης ξεχωριστά
Η προβολή του περιστροφικού σταθμού στο 00:12 βοηθά στη διαμόρφωση ερωτήσεων σχετικά με το πλήρες σώμα του εργαλείου και τις κοντινές δομές. Δεν μπορεί να δείξει την αποδοχή διαστάσεων κάθε τοποθέτησης. Εάν η επόμενη λειτουργία εξαρτάται από τον προσανατολισμό, την τοποθέτηση ή τον διαχωρισμό, καθορίστε πώς θα ελεγχθεί αυτή η κατάσταση μετά την άφιξη του εξαρτήματος.
Το σχετικό άρθρο για το ταξινόμηση SCARA με καθοδήγηση όρασης και χαρτογράφηση συντεταγμένων συζητά το ευρύτερο πρόβλημα της χαρτογράφησης και της επαλήθευσης επιλογής. Εδώ, η πιο περιορισμένη εργασία είναι η τεκμηρίωση του εισερχόμενου οπτικού χαρακτηριστικού και της λαμβάνουσας φυσικής αναφοράς πριν από την αξιολόγηση μιας υποψήφιας διάταξης.
Ένα χρήσιμο πακέτο ανασκόπησης περιέχει επομένως αντιπροσωπευτικά μέρη, εικόνες χαρακτηριστικών, τη γεωμετρία λήψης και παρατηρήσεις ανά ζεύγη λήψης/τοποθέτησης. Η ορατή κίνηση του ρομπότ παρέχει το πλαίσιο· τα αρχεία δειγμάτων παρέχουν τα αποδεικτικά στοιχεία για το απαιτούμενο αποτέλεσμα.