
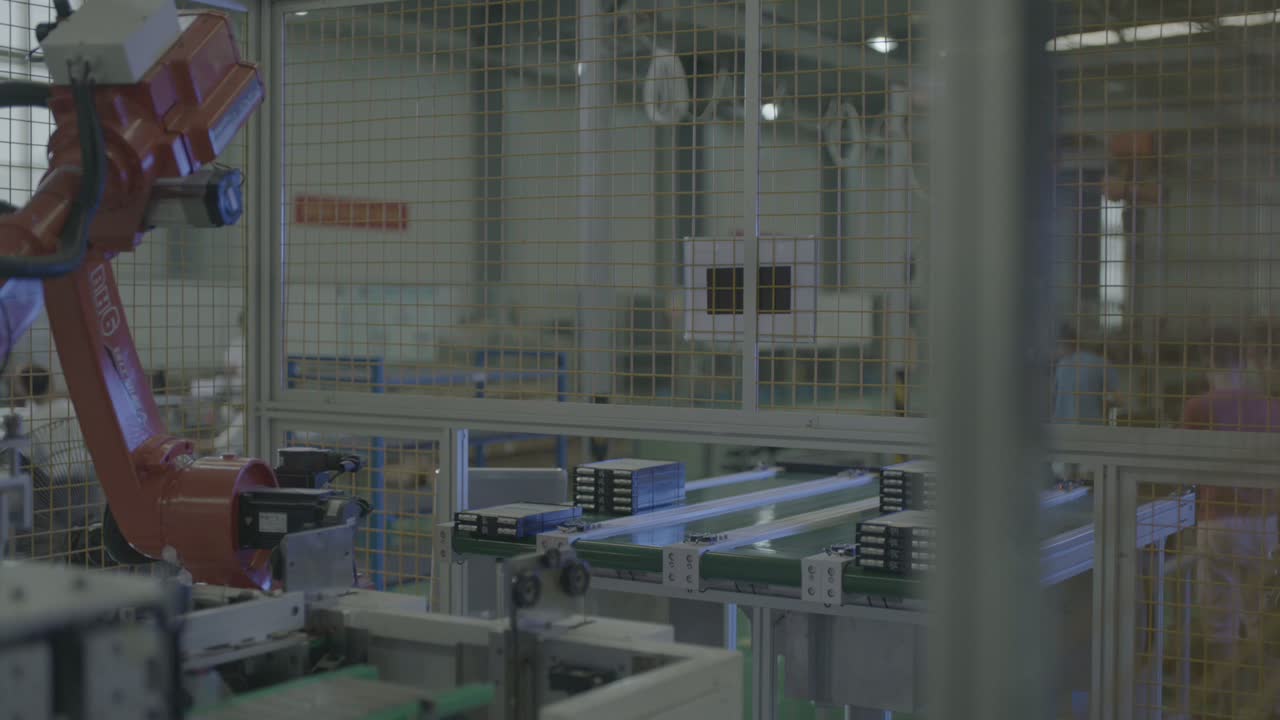
Με λίγα λόγια: Αυτό το κελί αναθέτει τη μετακίνηση των μονάδων μπαταρίας σε ένα ρομπότ έξι αξόνων. Το ρομπότ στέκεται σε μια στήλη δαπέδου μέσα σε έναν φράχτη ασφαλείας και κάνει κύκλο μεταξύ μιας γραμμής μεταφοράς και ενός σταθμού δίπλα της: σταματάει πάνω από μια σειρά από σκούρες ορθογώνιες μονάδες, βυθίζει το εργαλείο προς τα κάτω, το σηκώνει και περιστρέφεται, και φέρνει το εργαλείο προς τα κάτω στον σταθμό δίπλα στον μεταφορέα. Μια ελαφριά ολίσθηση μετακινεί τα μέρη κατά μήκος του σταθμού σε κυλίνδρους. Η ίδια στάση - βραχίονας προς τα πάνω, βύθιση προς τα κάτω, πίσω στον σταθμό - επαναλαμβάνεται σε όλο το βίντεο. Τρεις αποφάσεις φέρουν ένα κελί σαν αυτό: πώς τοποθετούνται οι δίσκοι και οι μεταφορείς, πώς ταιριάζει το εργαλείο στο άκρο του βραχίονα στις ομαδοποιημένες μονάδες και πώς ο μεταφορέας και ο σταθμός μοιράζονται τον χρόνο ενός ρομπότ. Σχεδιάζετε μια παρόμοια γραμμή; Στείλτε μας το σχέδιό σας.
Με μια ματιά
| Μέρος | Σκούρα, σχεδόν μαύρα ορθογώνια modules, αρκετά σε ένα ανοιχτόχρωμο δίσκο |
| Διαδικασία | Χειρισμός υλικών — μεταφορά μονάδων από τον μεταφορικό ιμάντα στον σταθμό |
| Αυτοματοποίηση | Ένα ρομπότ έξι αξόνων σε μια κολόνα δαπέδου, μέσα σε έναν φράχτη ασφαλείας |
| Προμήθεια ανταλλακτικών | Σειρές ομαδοποιημένων μονάδων σε μεταφορικό ιμάντα με επίπεδο ιμάντα |
| Εργαλείο άκρου βραχίονα | Μια ελαφριά πλάκα στήριξης με μαύρα τετράγωνα κομμάτια από κάτω, σωλήνες αέρα και καλώδια |
| Βάση Λουκέτων | Μια ελαφριά ολίσθηση μεταφέρει μονάδες κατά μήκος της γραμμής, με τα μέρη να ακουμπούν σε κυλίνδρους |
| Ρόλος χειριστή | Μένει έξω από τον φράχτη· το ρομπότ κάνει την κίνηση |
| Διάταξη κελιού | Ένα ρομπότ ανάμεσα σε μια γραμμή μεταφοράς και έναν σταθμό, περιφραγμένο |
Το πρόβλημα που αντιμετωπίζει αυτό το κελί
Οι μονάδες μπαταριών κινούνται μπρος-πίσω μεταξύ ενός μεταφορικού ιμάντα και ενός σταθμού με γρήγορο ρυθμό και κάποιος πρέπει να διατηρήσει αυτή τη ροή. Όταν γίνεται με το χέρι, η εργασία είναι κουραστική, είναι εύκολο να χτυπηθούν οι μονάδες μεταξύ τους και δύσκολο να στερεωθούν — το είδος της επαναλαμβανόμενης μεταφοράς στην οποία δεν μένει κανείς για πολύ.
Σε αυτό το κελί, το ρομπότ κάνει την κίνηση. Σταματάει πάνω από τη σειρά των σκοτεινών μονάδων, βυθίζει το εργαλείο κάτω και ανυψώνεται και περιστρέφεται μεταξύ του μεταφορικού ιμάντα και του σταθμού, ενώ οι εργαζόμενοι παραμένουν έξω από τον φράχτη όλη την ώρα. Αυτό που διατηρεί έναν τέτοιο κύκλο σταθερό είναι η διάταξη γύρω από το ρομπότ - πού σταματά κάθε δίσκος, πώς το εργαλείο συναντά την ομάδα και πώς ο μεταφορικός ιμάντας και ο σταθμός μοιράζονται τον κύκλο.
Πώς λειτουργεί το κύτταρο
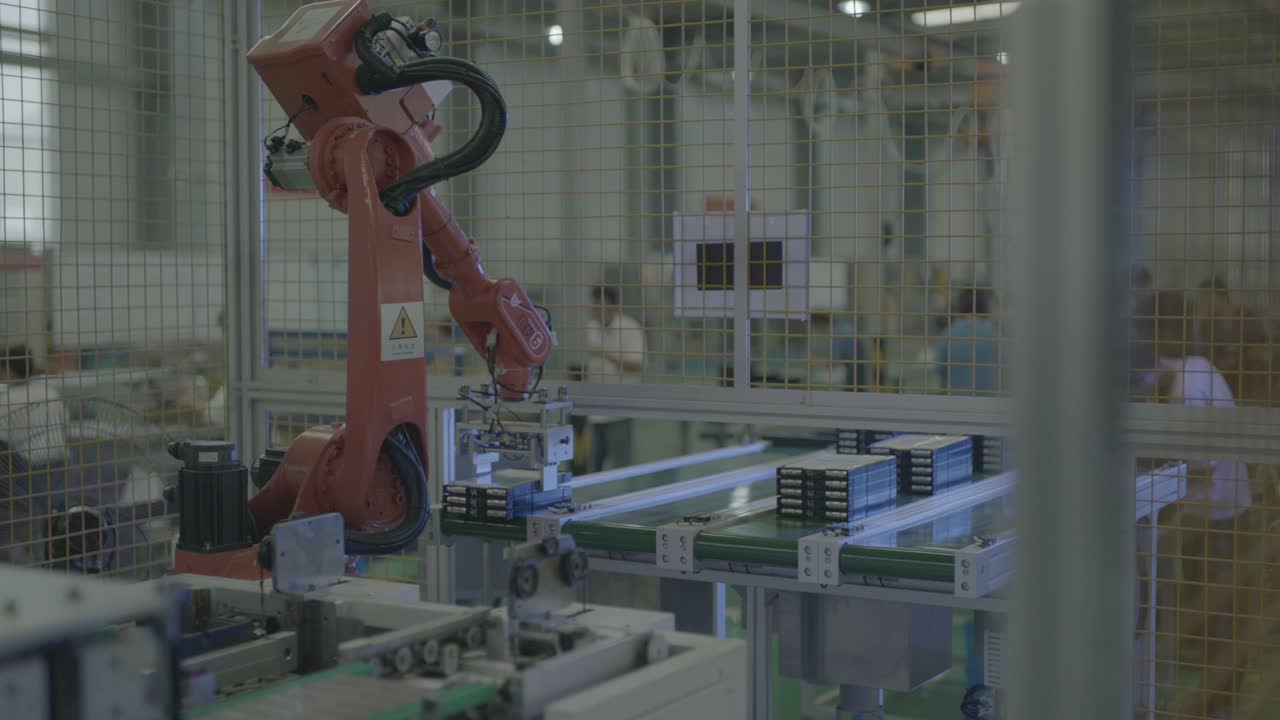
- Περίμενε τα εξαρτήματα. Ο καρπός συγκρατεί το εργαλείο στο άκρο του βραχίονα πάνω από τον μεταφορικό ιμάντα, με την πλάκα στραμμένη προς τα κάτω, πάνω από τη σειρά των σκούρων ορθογώνιων μονάδων.
-
Βουτήξτε στα μέρη. Ο καρπός πέφτει και το εργαλείο κατεβαίνει πάνω από την ομάδα μονάδων στον μεταφορικό ιμάντα.
-
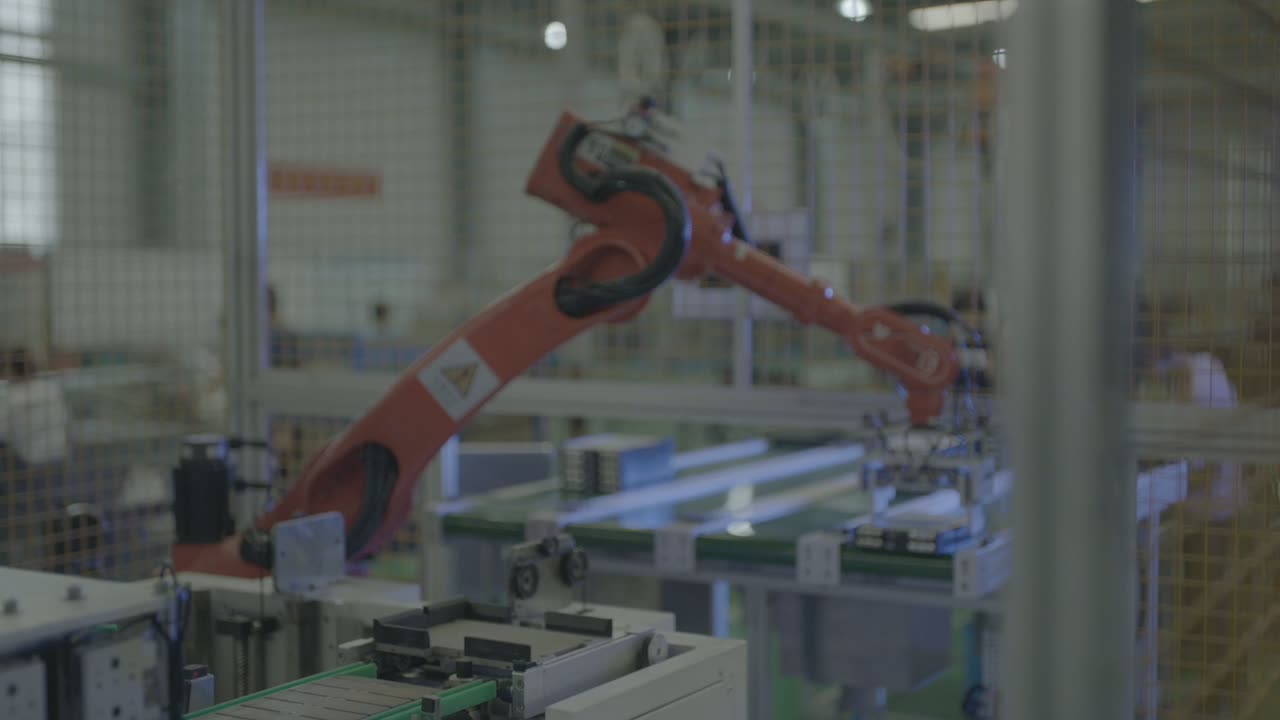
Σηκώστε και στρίψτε. Ο βραχίονας ανυψώνεται, ανοίγει διάπλατα και μετακινεί το εργαλείο από τον μεταφορικό ιμάντα στον σταθμό δίπλα του.
-
Στον σταθμό. Μια ελαφριά ολίσθηση μεταφέρει τις μονάδες κατά μήκος της γραμμής με τα μέρη να ακουμπούν σε κυλίνδρους.
-
Σηκωθείτε πάνω από τον φράχτη. Όταν ο βραχίονας ανυψώνεται, το εργαλείο ανεβαίνει κοντά στο πάνω κιγκλίδωμα του φράχτη πριν από την επόμενη κίνηση.
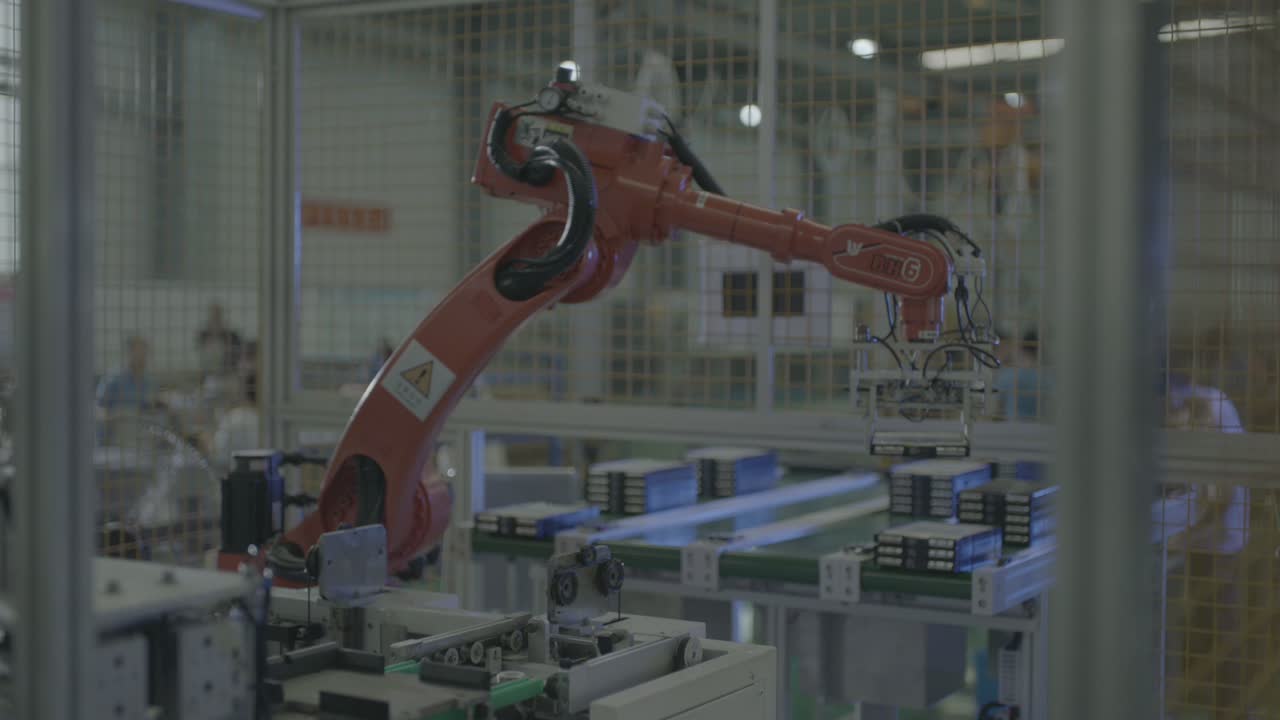
- Επαναλαμβάνω. Η ίδια πόζα — σηκώστε το χέρι, χαμηλώστε το, επιστρέψτε στον σταθμό — επαναλαμβάνεται σε όλο το πλάνο, σε έναν συνεχόμενο βρόχο.
Το ρομπότ παραμένει μέσα στον φράχτη όλη την ώρα, ενώ οι εργάτες στο βάθος παραμένουν έξω από αυτόν.
Τρεις σχεδιαστικές αποφάσεις
1. Αφήστε το δίσκο να τοποθετηθεί εκεί που το εργαλείο συναντά την ομάδα
Σε αυτό το κελί, οι μονάδες τοποθετούνται αρκετές σε ένα δίσκο και παρατάσσονται σε μια σειρά, και το εργαλείο κατεβαίνει πάνω από την ομάδα από πάνω. Ένας δίσκος που σταματά σε ένα γνωστό σημείο επιτρέπει στο εργαλείο να συναντά την ομάδα με τον ίδιο τρόπο σε κάθε κύκλο.
Μια διάταξη όπως αυτή είτε στέκεται είτε πέφτει στο δίσκο: πρέπει να συγκρατεί την ομάδα, να δίνει στο εργαλείο μια όψη που να μπορεί να φτάσει και να αφήνει το εργαλείο να κατέβει χωρίς να σπρώχνει τις μονάδες από τη θέση τους.
2. Αντιστοιχίστε το εργαλείο στις ομαδοποιημένες ενότητες
Το εργαλείο εδώ είναι μια ελαφριά πλάκα στήριξης με μαύρα τετράγωνα κομμάτια από κάτω, με εύκαμπτους σωλήνες αέρα και καλώδια που διατρέχουν τον βραχίονα. Όποια και αν είναι η αρχή συγκράτησης, το σχήμα είναι το ζητούμενο: το εργαλείο πρέπει να εφάπτεται στην επάνω όψη της μονάδας και στην απόσταση του δίσκου.
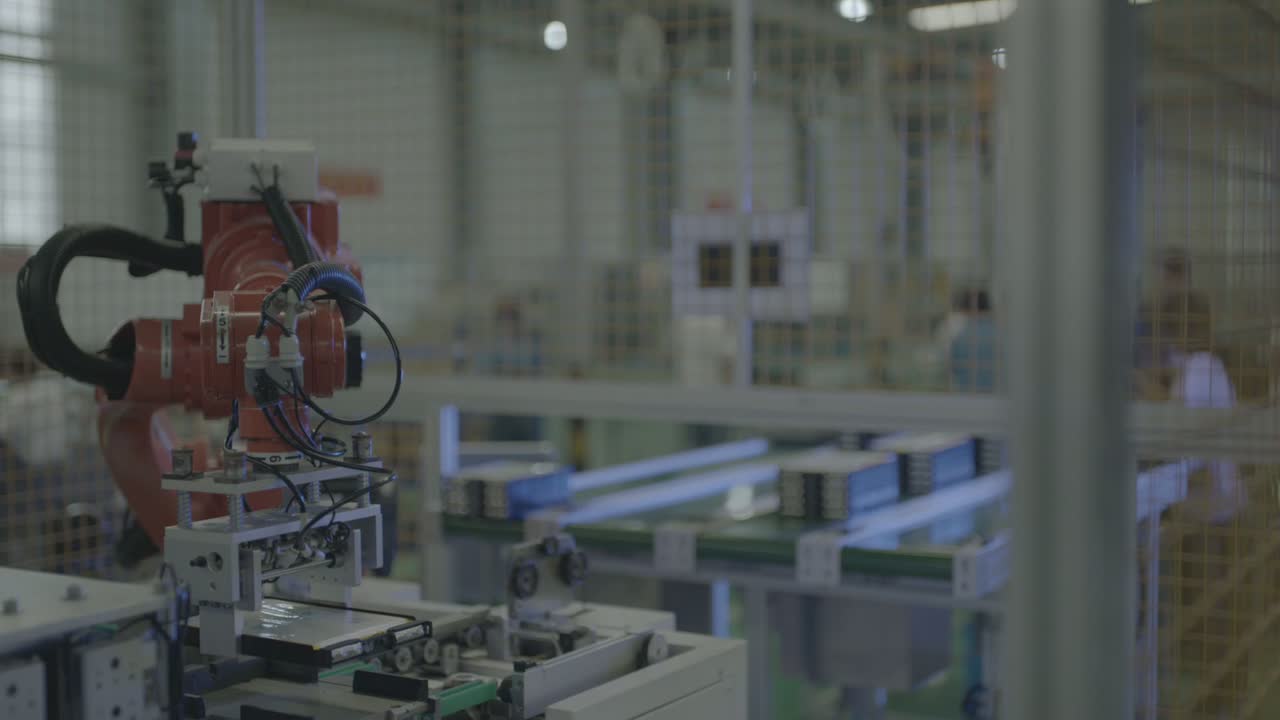
Το ερώτημα είναι αν το εργαλείο μπορεί να κατέβει πάνω από κάθε ομάδα με τον ίδιο τρόπο και να φύγει χωρίς να μετατοπιστούν οι ενότητες.
3. Μοιραστείτε τον κύκλο μεταξύ του μεταφορικού ιμάντα και του σταθμού
Η στάση του βραχίονα επαναλαμβάνεται — χέρι προς τα πάνω, κατέβασμα προς τα κάτω, επιστροφή στον σταθμό — και μια ελαφριά ολίσθηση μετακινεί τα μέρη κατά μήκος του σταθμού πάνω σε κυλίνδρους. Σε έναν ισορροπημένο βρόχο, ο μεταφορικός ιμάντας παρουσιάζει την επόμενη ομάδα ενώ το ρομπότ βρίσκεται στον σταθμό.
Η ισορροπία είναι αυτό που πρέπει να προσέξετε: αν ο μεταφορικός ιμάντας και ο σταθμός είναι έτοιμοι περίπου ταυτόχρονα, οι κινήσεις του ρομπότ ταιριάζουν μεταξύ τους χωρίς να περιμένει καμία από τις δύο πλευρές. Αν η μία πλευρά τρέξει πολύ περισσότερο, αυτή η πλευρά καθορίζει τον ρυθμό και η άλλη περιμένει ως επί το πλείστον.
Πότε ταιριάζει αυτή η διάταξη — και πότε να κοιτάξουμε πιο προσεκτικά
- Καλή εφαρμογή: ομαδοποιημένες μονάδες που κινούνται μεταξύ ενός μεταφορικού ιμάντα και ενός σταθμού με σταθερό ρυθμό, μονάδες που κάθονται σε ένα δίσκο ή φορέα έτσι ώστε το εργαλείο να τις συναντά με τον ίδιο τρόπο κάθε φορά, και ένα κελί όπου ένας φράχτης μπορεί να κρατήσει τους ανθρώπους μακριά από την πορεία του ρομπότ.
- Αξιολογήστε περαιτέρω: μονάδες που αλλάζουν συχνά σχήμα ή απόσταση, επομένως το εργαλείο πρέπει να αλλάζει μαζί τους· δίσκοι ή φορείς που δεν σταματούν σε ένα επαναλήψιμο σημείο· και περιπτώσεις όπου ο μεταφορικός ιμάντας και ο σταθμός βγαίνουν εκτός βήματος, με αποτέλεσμα το ρομπότ να καταλήγει να περιμένει.
Συχνές Ερωτήσεις
Το ρομπότ μετακινεί τις μονάδες μία κάθε φορά ή περισσότερες ταυτόχρονα;
Οι μονάδες τοποθετούνται αρκετές σε ένα δίσκο και το εργαλείο συναντά την ομάδα από πάνω. Το αν θα μετακινήσει μία μονάδα ή ολόκληρη την ομάδα καθορίζεται από το σχεδιασμό του δίσκου και το εργαλείο — και τα δύο καθορίζονται από το σχέδιο του εξαρτήματος.
Τι καθορίζει πόσο γρήγορα τρέχει αυτό το κύτταρο;
Ο ρυθμός του μεταφορικού ιμάντα και του σταθμού, και ο τρόπος με τον οποίο οι κινήσεις του ρομπότ ταιριάζουν μεταξύ τους. Μια εκτίμηση του χρόνου κύκλου προέρχεται από το σχέδιο του εξαρτήματος, τη διάταξη του δίσκου και τον ημερήσιο όγκο, οπότε στείλτε τα και μπορούμε να το υπολογίσουμε.
Θα μπορούσε ένα ρομπότ να εξυπηρετήσει περισσότερους από έναν σταθμούς;
Κατ' αρχήν, ναι, αν η επιπλέον κίνηση παραμείνει σύντομη και ο χρόνος εξακολουθεί να ευθυγραμμίζεται. Κάθε πρόσθετη θέση επιμηκύνει το ταξίδι μετ' επιστροφής του ρομπότ, επομένως το ερώτημα είναι αν το ρομπότ μπορεί να ολοκληρώσει κάθε κίνηση πριν η επόμενη ομάδα είναι έτοιμη.
Λάβετε μια εκτίμηση διάταξης και χρόνου κύκλου
Στείλτε μας:
- Σχέδιο μέρους με τις επιφάνειες που θέλετε να αγγίξετε και τη διάταξη του δίσκου ή του φορέα
- Υλικό, μέγεθος και βάρος εξαρτήματος
- Αριθμός τύπων εξαρτημάτων και συχνότητα αλλαγής
- Ημερήσιος όγκος και μοτίβο βάρδιας
- Φωτογραφίες ή διαστάσεις του χώρου δαπέδου και των υπαρχόντων μεταφορικών ταινιών
Θα απαντήσουμε με μια πρόταση διάταξης και μια εκτίμηση χρόνου κύκλου.
Στείλτε το σχέδιό σας → ή e-mail sales@evsrobot.com
Πλάνα που γυρίστηκαν σε χώρο παραγωγής συνεργάτη. Ο χρόνος κύκλου και άλλα στοιχεία από αυτόν τον χώρο δεν είναι δημόσια και δεν δίνονται εδώ.