
Ρομπότ που φορτώνει μια μηχανή λείανσης λεκάνης: Τι πρέπει να λυθεί πρώτα;
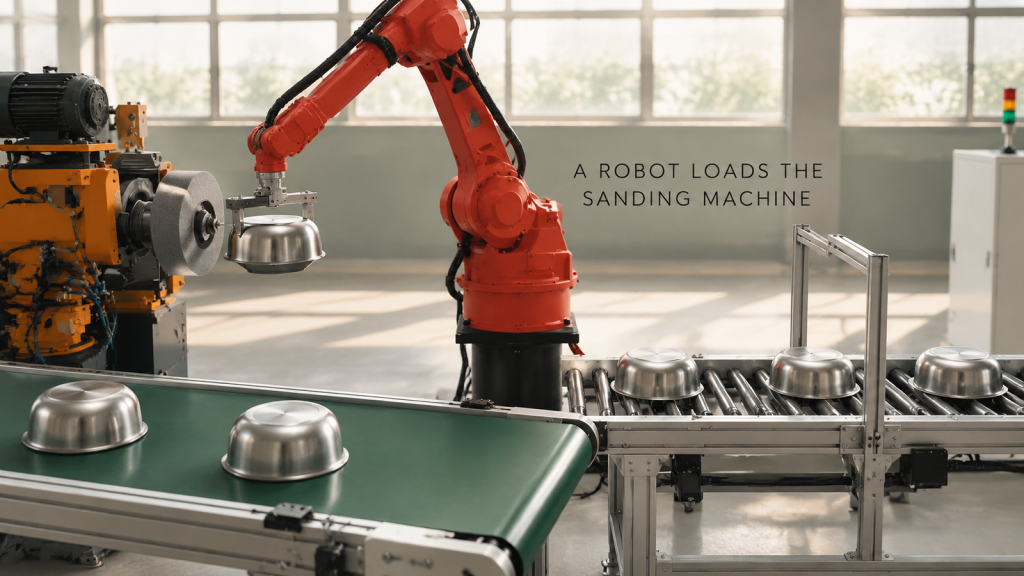
Ρομποτική φόρτωση για μηχανή λείανσης από ανοξείδωτο ατσάλι: χειρισμός λαβής, κεντράρισμα στο τσοκ, προστασία από τη σκόνη και διάταξη που διατηρεί το μηχάνημα απασχολημένο.
Ρομπότ που συγκολλά ένα πλαίσιο από χαλύβδινο σωλήνα: Τι το κάνει να λειτουργεί σε ένα κελί;
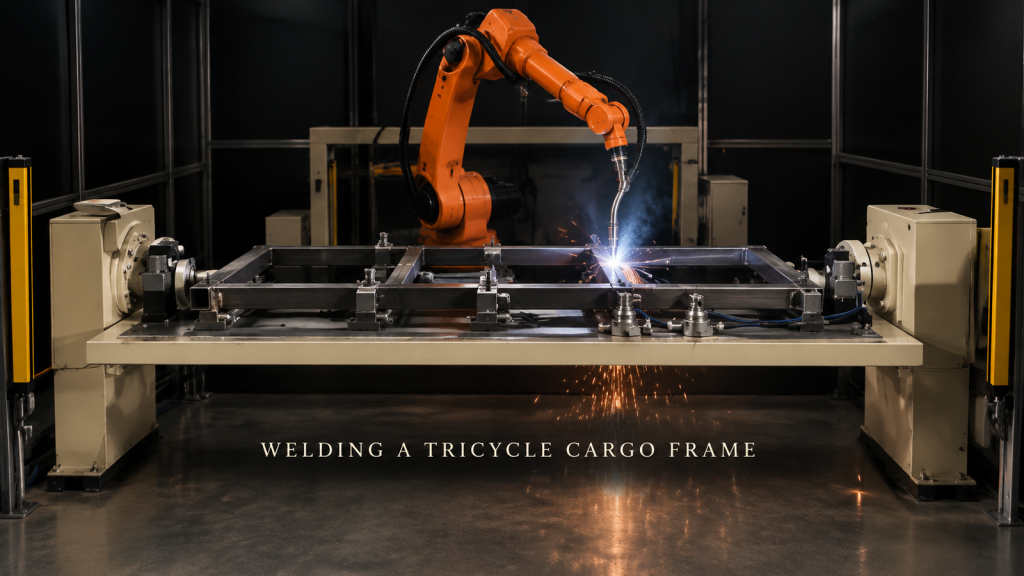
Τι κάνει ένα πλαίσιο χαλύβδινου σωλήνα συγκολλήσιμο από ένα μόνο ρομπότ: εντοπισμός σωλήνων, διάταξη αρμών έναντι παραμόρφωσης, συγκολλήσεις κάτω πλευράς και ελαφριές κουρτίνες.
Ρομπότ που συγκολλά ένα περίβλημα φίλτρου από λαμαρίνα: Τι επιτρέπει σε ένα σφίξιμο;
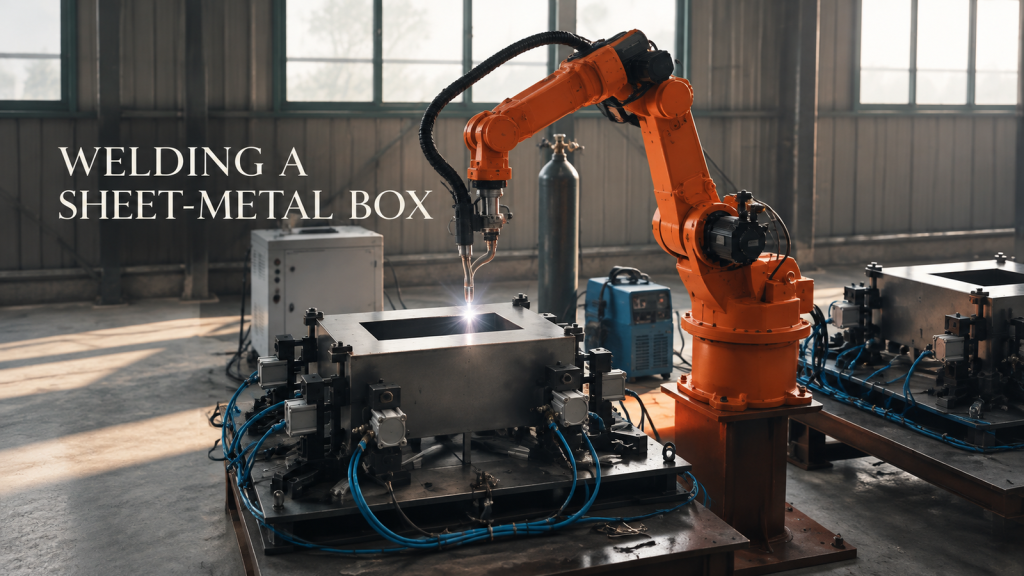
Πώς η διάταξη των σφιγκτήρων, οι αλλαγές στη γωνία του πυρσού και η σειρά συγκόλλησης καθορίζουν εάν ένα κουτί από λαμαρίνα μπορεί να συγκολληθεί με ρομπότ σε μία μόνο σύσφιξη και τι πρέπει να στείλετε για μια προσφορά.
Παλετοποίηση συσκευασμένων χαρτοκιβωτίων με ρομπότ τεσσάρων αξόνων: Τι διατηρεί σταθερό ένα στοιχείο στο τέλος της γραμμής;
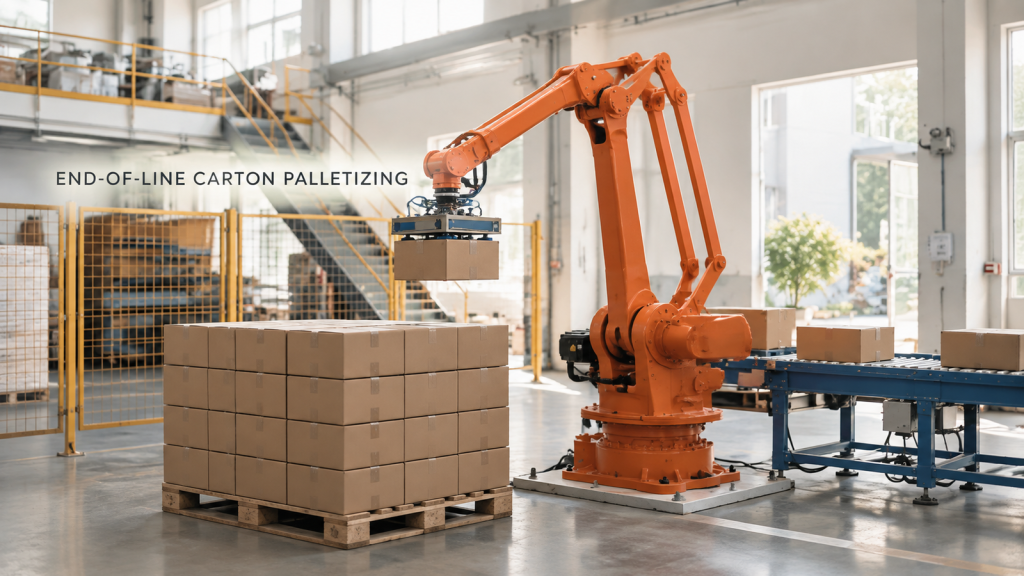
Παλετοποίηση χαρτοκιβωτίων τεσσάρων αξόνων με ρομπότ: κράτημα χωρίς σύνθλιψη, σταθερό μοτίβο στοίβαξης και επαναλαμβανόμενη θέση συλλογής στο άκρο του μεταφορέα.
Ρομποτική πρέσα που φροντίζει τη γραμμή της ζάντας ενός τροχού: Τι καθορίζει εάν μπορεί να παραδοθεί;
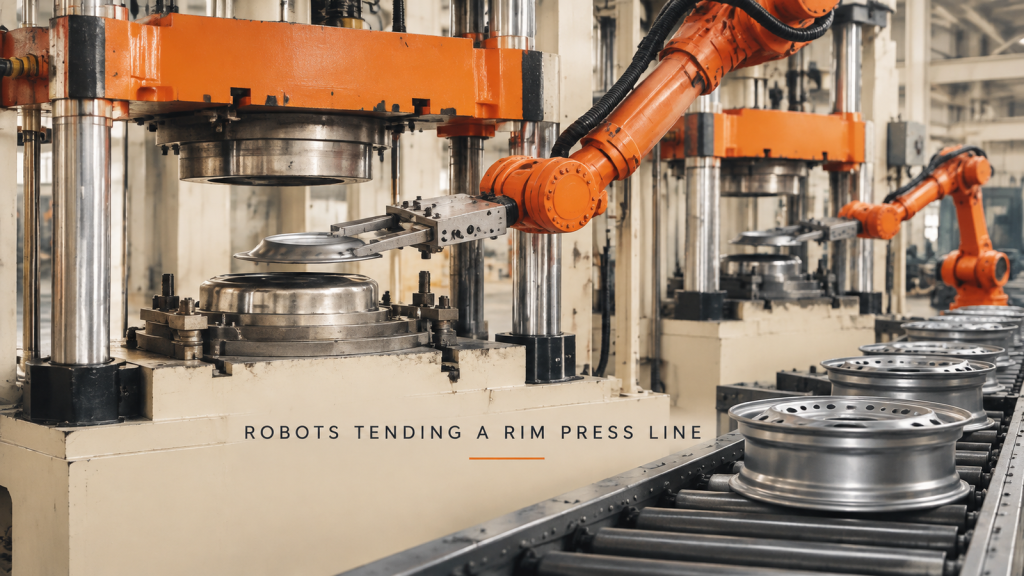
Ρομποτική πρέσα που φροντίζει τη γραμμή της ζάντας του τροχού: μεταφορά του εξαρτήματος στη μήτρα, αλληλοσύνδεση ρομπότ-πρέσας, τοποθέτηση του εξαρτήματος και κλιμάκωση από τη μία πρέσα σε μια σειρά.
Φόρτωση μπομπινών νήματος σε κοχλία με Cobot: Τι πρέπει να κάνει σωστά το κελί;
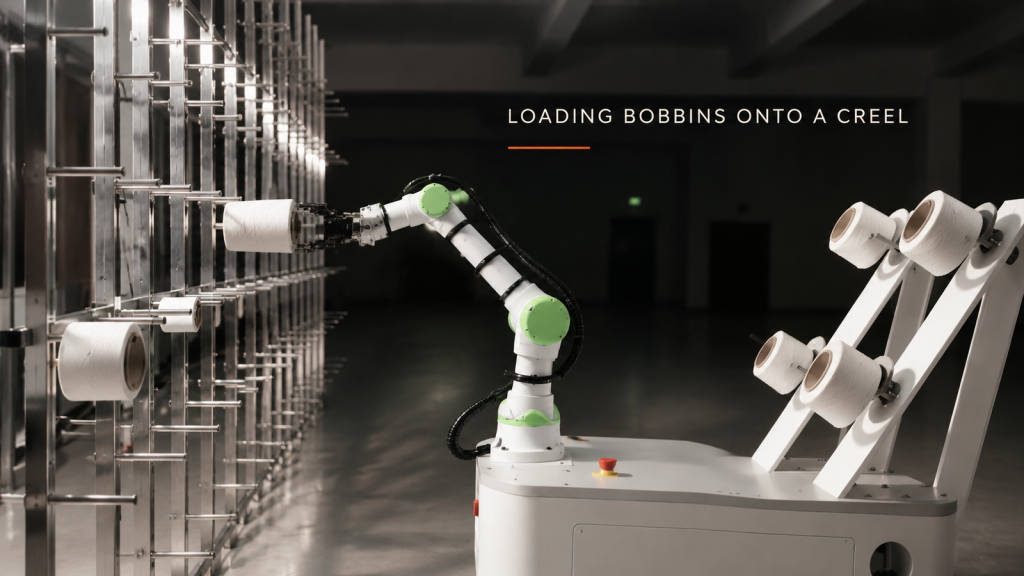
Τοποθέτηση μπομπίνων νήματος σε ένα κοίλωμα με ένα cobot: πιάσιμο μακριά από το νήμα, ευθυγράμμιση της οπής με το πασσάλισμα, προσέγγιση στους πάνω και κάτω πασσάλους και σημείο όπου χωράει μια κινητή βάση.
Κοπή με φλόγα από ρομπότ σε χοντρή χαλύβδινη πλάκα: Πότε μπορεί ο φορητός πυρσός να μετακινηθεί σε ένα ρομπότ;
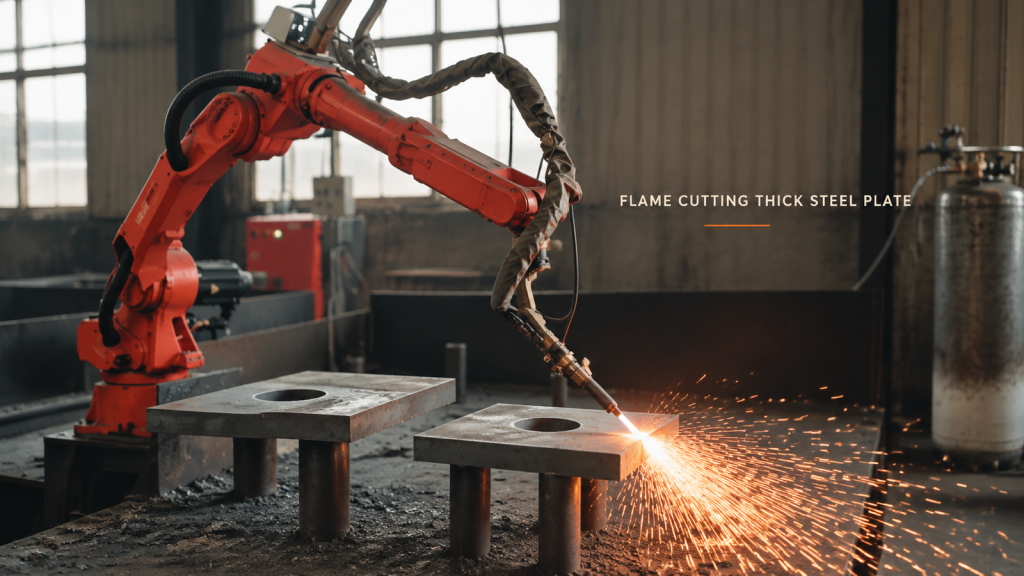
Όταν η κοπή με φλόγα με παχιά πλάκα μπορεί να μετακινηθεί από έναν φορητό πυρσό σε ένα ρομπότ: στήριξη πλάκας, ύψος πυρσού κατά μήκος της άκρης και αποφυγή σπινθήρων από τους ανθρώπους.
Ρομποτική συγκόλληση μεγάλου πλαισίου: Ποια άρθρωση πρέπει να καθοδηγεί τη διάταξη των κυψελών;
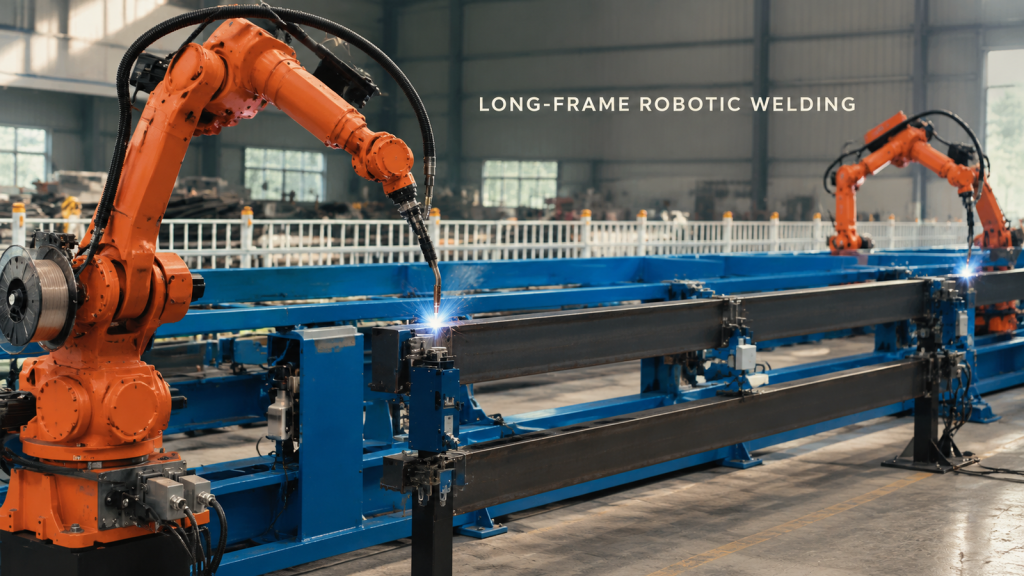
Ξεκινήστε μια διάταξη ρομποτικής συγκόλλησης μεγάλου πλαισίου με την πιο σκληρή σύνδεση και, στη συνέχεια, επικυρώστε την πρόσβαση στο εξάρτημα, τη θέση του πυρσού, την απόσταση καλωδίου και τον χώρο ανάκτησης.
Ρομποτική εκφόρτωση εξαρτημάτων σε σχήμα μπολ: Πώς προστατεύετε τις άκρες κατά την απόσυρση;
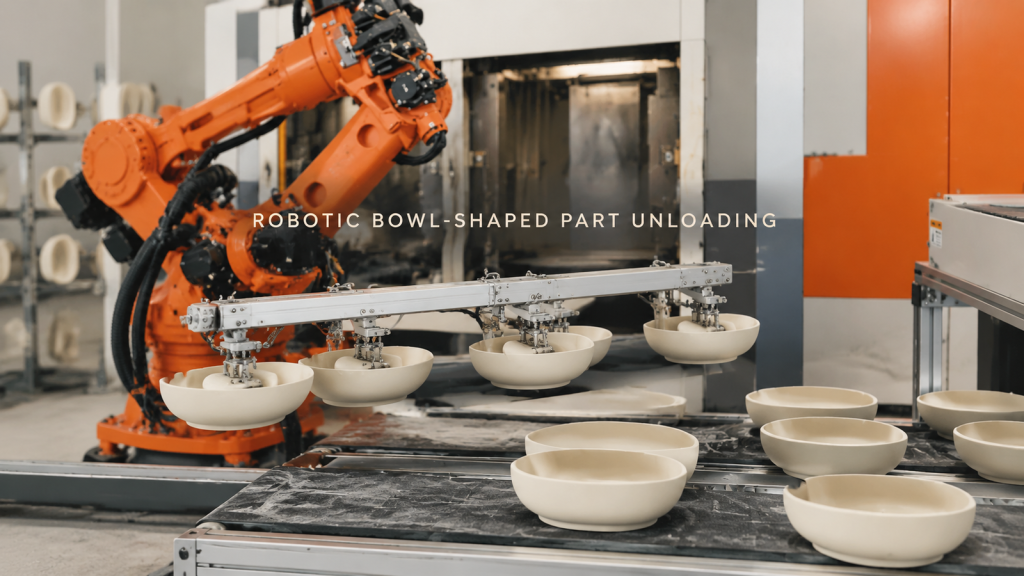
Σχεδιάστε τη ρομποτική εκφόρτωση εξαρτημάτων σε σχήμα μπολ γύρω από την υποστηριζόμενη επαφή, το διάκενο απόσυρσης, την προστασία των άκρων και την σταθερή τοποθέτηση της επιφάνειας υποδοχής.
Ρομποτική συγκόλληση αρθρώσεων συναρμολόγησης μεγάλου άξονα: Έλεγχος πρόσβασης στην κυκλική διεπαφή

Δείτε ένα ρομπότ να συγκολλά κυκλικές ενώσεις πλακών σε ένα υποστηριζόμενο συγκρότημα μακρύ άξονα και σχεδιάστε την πρόσβαση στις ενώσεις, τη στερέωση και την τμηματοποίηση της διαδρομής.
Μεταφορά κυλινδρικών εξαρτημάτων και φροντίδα εξοπλισμού: Έλεγχος του εξαρτήματος και στις δύο διεπαφές

Δείτε ένα ρομπότ να πιάνει κοντά κυλινδρικά μέρη δίπλα στον κλειστό εξοπλισμό και σχεδιάστε τις διεπαφές παραλαβής, χειραψίας εξοπλισμού και μεταφοράς.
Ρομποτική συγκόλληση μεγάλων αρμών πλαισίου: Σχεδιάστε την πρόσβαση στον πυρσό πριν από το πρώτο τόξο

Δείτε ένα πορτοκαλί ρομπότ να συγκολλά πολλαπλές συνδέσεις σε ένα μεγάλο σταθερό πλαίσιο και μάθετε πώς η πρόσβαση στον πυρσό, η στερέωση και η σειρά διαδρομής διαμορφώνουν την έννοια του κελιού.