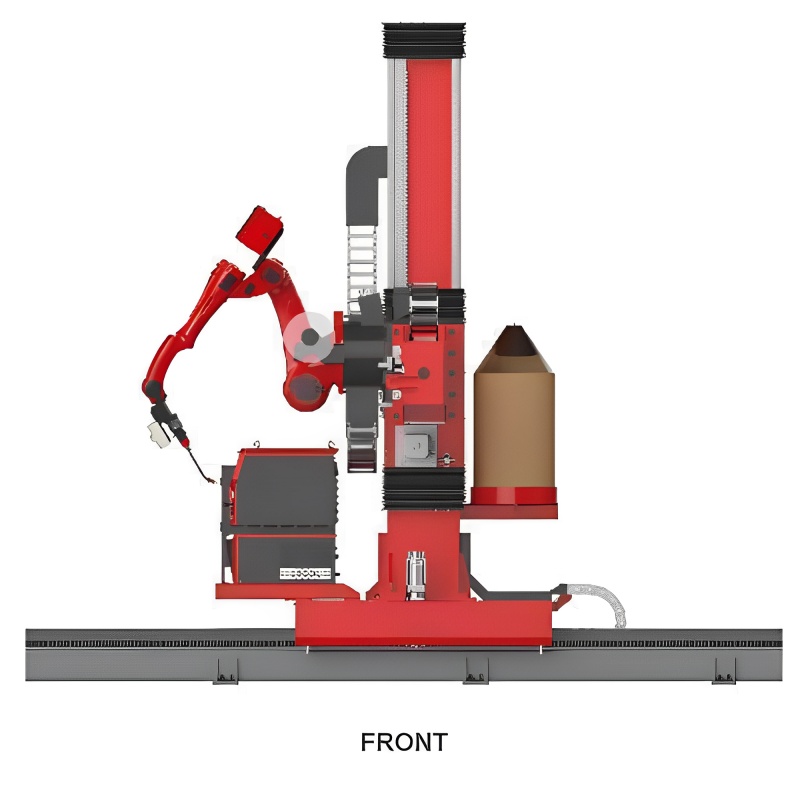
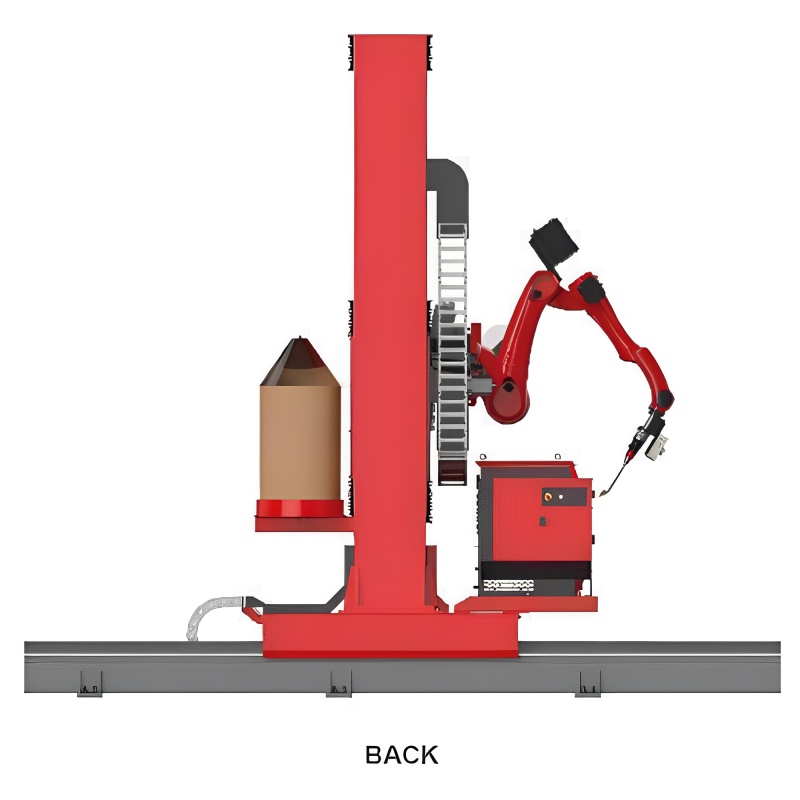
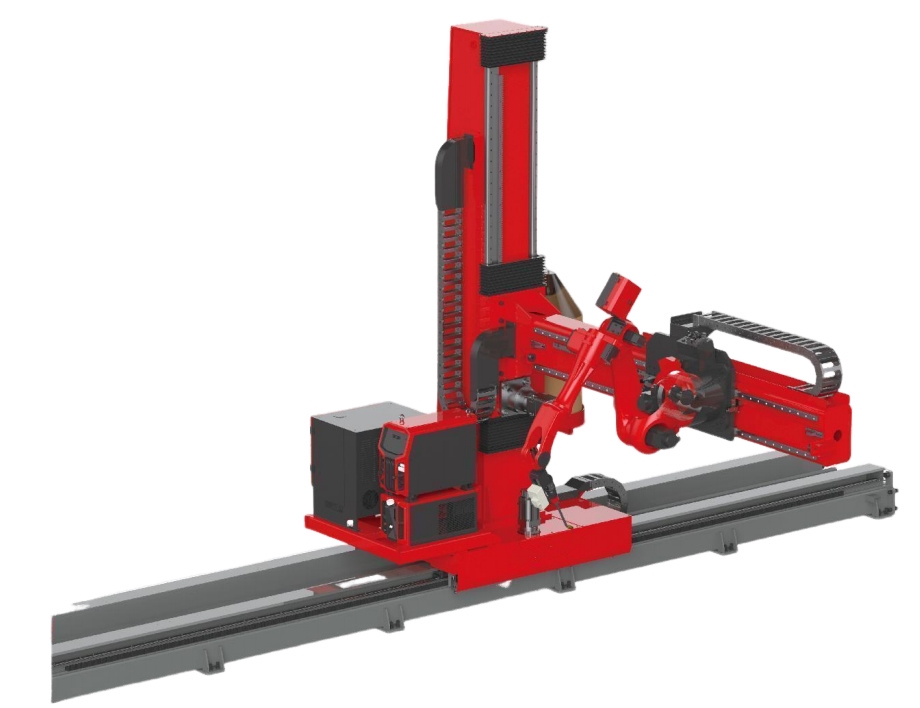
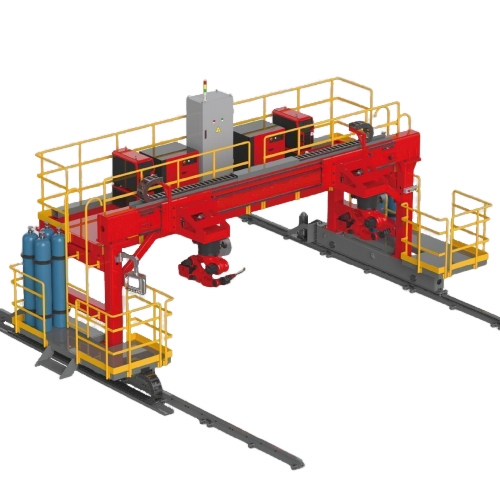
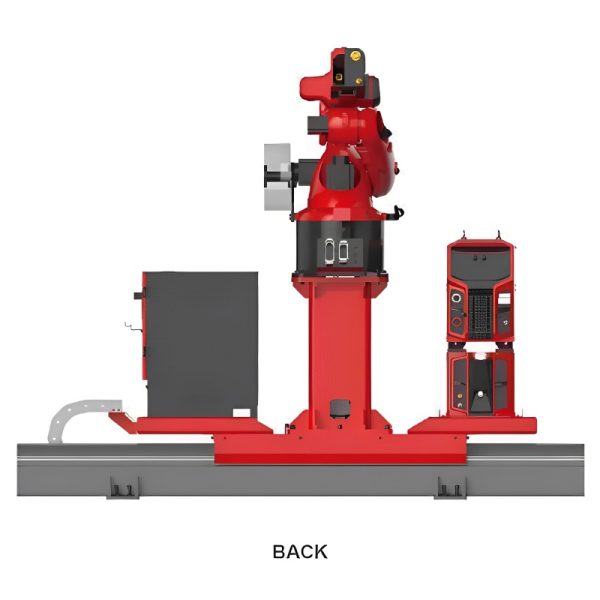
مسار نوع الكابولي
محطة لحام ذات ذراع تعليق تسع محاور
مناسب للحام قطع العمل الطويلة ذات المقاطع العرضية الأكبر، ولكن لا ينبغي أن يكون عرض قطعة العمل كبيرًا جدًا، مثل شعاع H ولوحات البرج.
1. اعتمادًا على الظروف المختلفة لقطعة العمل، تتوفر درجات متعددة من الحرية للاختيار؛
2. توفر المحاور الخارجية المتعددة مساحة حركة أكبر للروبوت، وعندما يتم تجهيزه بآلة تحديد المواقع، فإنه يمكنه تحقيق اللحام متعدد المواضع مثل اللحام المسطح والرأسي وشكل السفينة، مما يضمن اتساق جودة اللحام.

| وصف المنتج | المعايير الفنية الرئيسية والمدى | ملاحظات |
|---|---|---|
| معلمات الأساسي | درجات الحرية: 7 محاور، 8 محاور، 9 محاور، 7 محاور و8 محاور اختيارية | |
| إجمالي قوة الماكينة: 31 كيلو وات، 33 كيلو وات، 36 كيلو وات | ||
| أقصى حمل للمنفذ النهائي: 12 كجم | ||
| مصدر الطاقة التشغيلي: نظام ثلاثي الطور بخمسة أسلاك 3x380 فولت + 10950 هرتز | ||
| الأداء البصري | الرؤية (التكوين القياسي): /، ≤0.5 مم، ≤0.5 مم | |
| معدل إطارات المسح الضوئي: /، 2000 إطار/ثانية، 2000 إطار/ثانية | ||
| نطاق تمديد ذراع الروبوت: R = 1465 مم، يعتمد على طراز الروبوت المختار | ||
| أداء التنقل | Track Length: 6m/8m/12m/14m/16m | تم اختياره على أساس حالة قطعة العمل |
| مسار X – سرعة حركة المحور: ≥20 م/دقيقة | محدد حسب التصميم | |
| سرعة حركة المحور Y للرافعة: /، ≥12 م/دقيقة، ≥12 م/دقيقة | Y – تم تصميم حركة المحور بناءً على حالة قطعة العمل | |
| العمود Z – سرعة حركة المحور: /, /, ≥8م/دقيقة | Z – تم تصميم حركة المحور بناءً على حالة قطعة العمل | |
| تطبيق البيئة | درجة الحرارة المحيطة: من 0 درجة مئوية إلى +45 درجة مئوية (التشغيل)، من -20 درجة مئوية إلى +60 درجة مئوية (النقل والتخزين) | |
| الرطوبة النسبية: ≤90% رطوبة نسبية (غير متكثفة) |