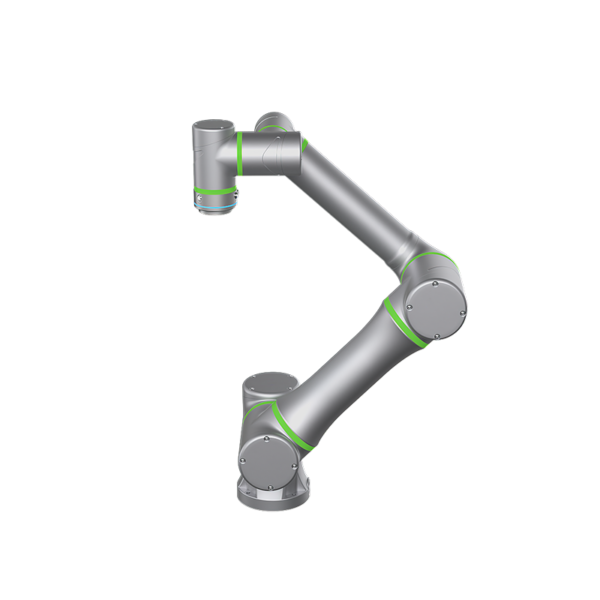
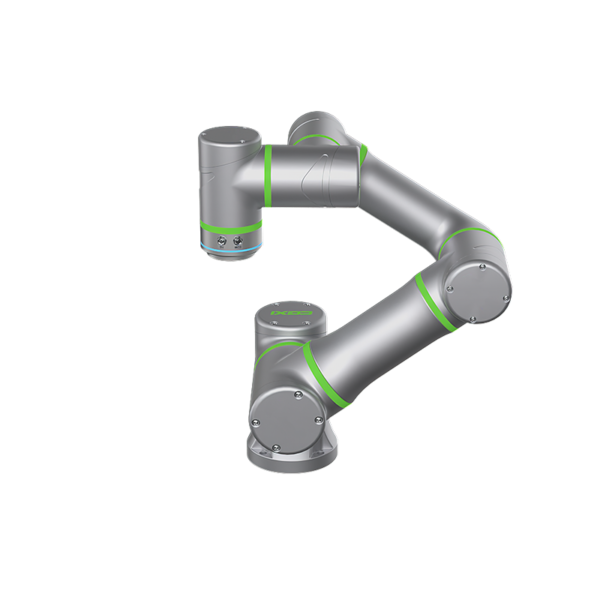
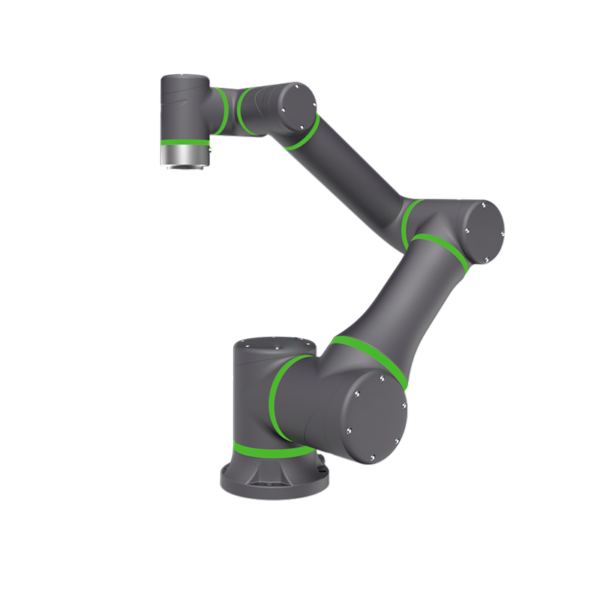
حمولة 25 كجم 1852 مم مسافة الوصول الذراع الآلي QJR25-1800

  • التصميم مدمج للغاية، تركيب مرن مع وضع أرضي أو معكوس.
  • روبوت ذو 6 محاور مع مساحة عمل كبيرة، وسرعة تشغيل عالية، ودقة عالية في تحديد المواقع، ومناسب للرش والتحميل والتفريغ والمناولة والفرز والتجميع ومجموعة واسعة أخرى من التطبيقات.
  • تكرار دقة تحديد المواقع: ± 0.05 مم
  • طول الذراع: 1852 ملم
  • الحمولة: 25 كجم

معلومات تقنية

الموديل QJR25-1800
رقم المحور 6
الحمولة 25kg
كرر الوضعية ± 0.05mm
ماكس أرسبان 1852 مم
نطاق الحركة J1 + 172 °
J2 +165 درجة، - 100 درجة
J3 + 83 درجة، -130 درجة
J4 ± 185 °
J5 ± 126 °
J6 ± 360 °
السرعة القصوى J1 177 ° / ثانية
J2 177 ° / ثانية
J3 189 ° / ثانية
J4 429 ° / ثانية
J5 412 ° / ثانية
J6 429 ° / ثانية
عزم الدوران المسموح به J4 83.3N · م
J5 43.35N · م
J6 37.4 نيوتن متر
لحظة الجمود J4 5.4 كجم·م²
J5 5.37 كجم·م²
J6 1.44 كجم·م²
وزن الجسم الروبوت 270kg
قدرة السلطة 3.8kVA
مزود الطاقة (PSU) مرحلة واحدة 220 فولت ± 10%
مجلس الوزراء الحجم 600 * 480 * 1270mm
مجلس الوزراء الوزن 120kg
نموذج التثبيت مثبت على الأرض / سقف
تطبيق المناولة والتجميع والفرز والتحميل والتفريغ وما إلى ذلك.
نظرة عامة على الخصوصية

يستخدم موقع الويب هذا ملفات تعريف الارتباط حتى نتمكن من تزويدك بأفضل تجربة ممكنة للمستخدم. يتم تخزين معلومات ملفات تعريف الارتباط في متصفحك وتؤدي وظائف مثل التعرف عليك عند العودة إلى موقعنا ومساعدة فريقنا على فهم أقسام الموقع التي تجدها أكثر إمتاعًا وفائدة.