
Robot Unpacking Throughput: Box ကို အချိန်ကိုက်မသတ်မှတ်မီ Handoff ကို သတ်မှတ်ပါ။
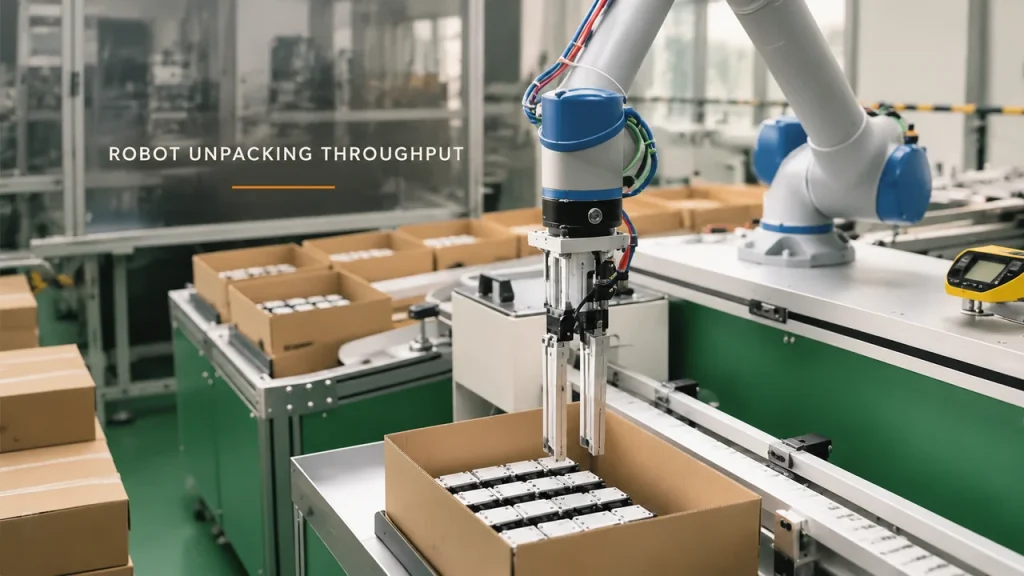
နှစ်ခါရေတွက်ခြင်းထပ်ခြင်းမရှိဘဲ ကျန်ရှိနေသော အစိတ်အပိုင်းများ၊ ပြန်လည်ဖြည့်တင်းခြင်းနှင့် နောက်ဆက်တွဲစောင့်ဆိုင်းခြင်းများ အပါအဝင် ကတ်ထူပုံးစက်ဝန်းတစ်ခုလုံးတွင် ပို့ဆောင်ပေးသော မော်ဂျူးများကို ခန့်မှန်းပါ။
ရိုဘော့လမ်းညွှန်ဖြင့် လှည့်ပတ်သော Shell Scanning: ထပ်ခါတလဲလဲလုပ်ဆောင်ခြင်းသည် အလိုအလျောက်လုပ်ဆောင်ခြင်းကို မည်သည့်အချိန်တွင် မှန်ကန်စေသနည်း။
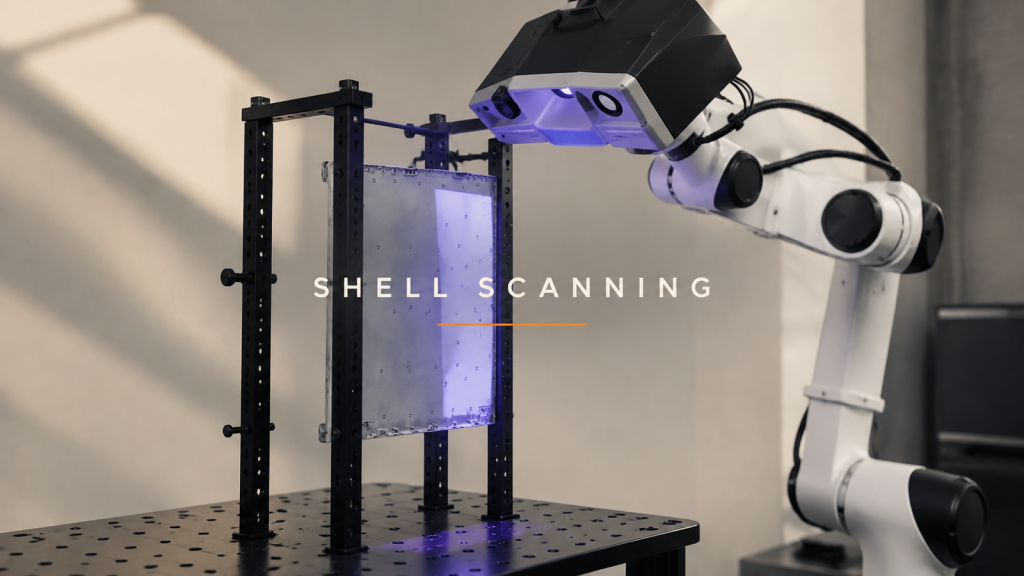
တိုင်းတာမှုမေးခွန်း၊ မျက်နှာပြင်အခြေအနေနှင့် ပြန်လည်အားသွင်းမှုကွဲပြားမှုကို သတ်မှတ်ခြင်းဖြင့် စက်ရုပ်လမ်းညွှန်အခွံစကင်ဖတ်ခြင်းသည် ထပ်ခါတလဲလဲစစ်ဆေးခြင်းနှင့် ကိုက်ညီမှုရှိမရှိ ဆုံးဖြတ်ပါ။
ကတ်ထူပုံးများကို ပယ်ချခြင်း- Fixed Pick Pattern သည် မည်သည့်အချိန်တွင် လုံလောက်သနည်း။
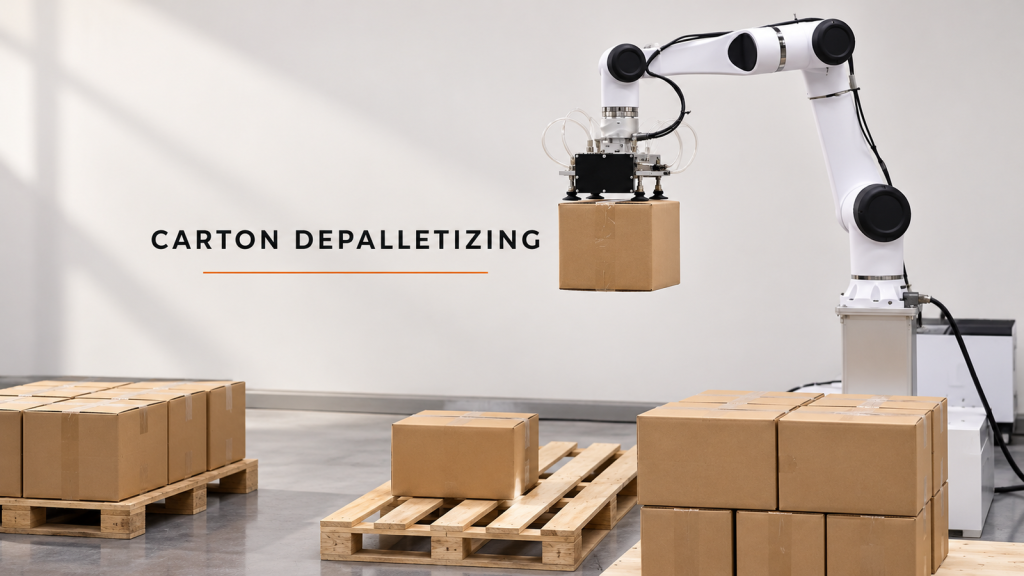
ပုံသေပုံစံ ကတ်ထူပုံးမှ ထုတ်ယူခြင်းကို ပြောင်းလဲနိုင်သော ပါလက်တင်ဆက်မှုကို လိုက်လျောညီထွေဖြစ်စေသော လမ်းကြောင်းနှင့် နှိုင်းယှဉ်ပြီးနောက် နှစ်မျိုးလုံးကို ဝင်ရောက်လာသော ဝန်များနှင့် စမ်းသပ်ပါ။
သတ္တုပြားများကို စက်ရုပ်ဖြင့် ဂဟေဆက်ခြင်း- ထပ်ခါတလဲလဲလုပ်ဆောင်နိုင်သော အဆစ်ကို မည်သည့်အရာက လမ်းချော်စေနိုင်သနည်း။
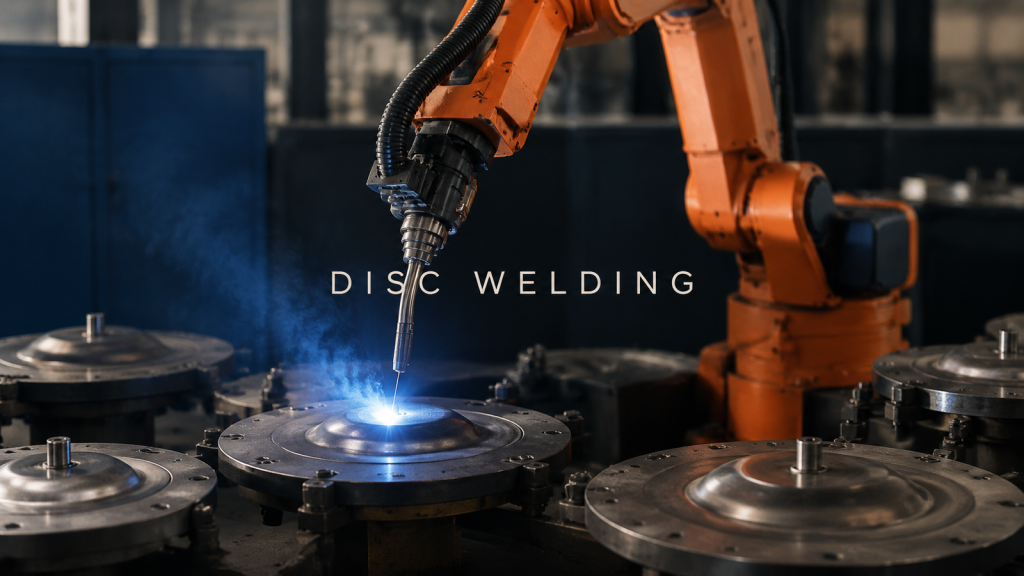
ထပ်ခါတလဲလဲလုပ်ဆောင်နိုင်သော အခြေအနေများအောက်တွင် အဆစ်ကို အကဲဖြတ်နိုင်စေရန် အစိတ်အပိုင်းတပ်ဆင်မှု၊ မီးရှူးတိုင်ဝင်ရောက်မှုနှင့် ဂဟေဆက်ခြင်းအစီအစဉ်တို့နှင့်ပတ်သက်၍ ရိုဘော့တစ်ဒစ်ဂဟေဆက်ခြင်းစမ်းသပ်မှုတစ်ခုကို စီစဉ်ပါ။
Injection Molding အတွက် Robot Takeout စီစဉ်ခြင်း
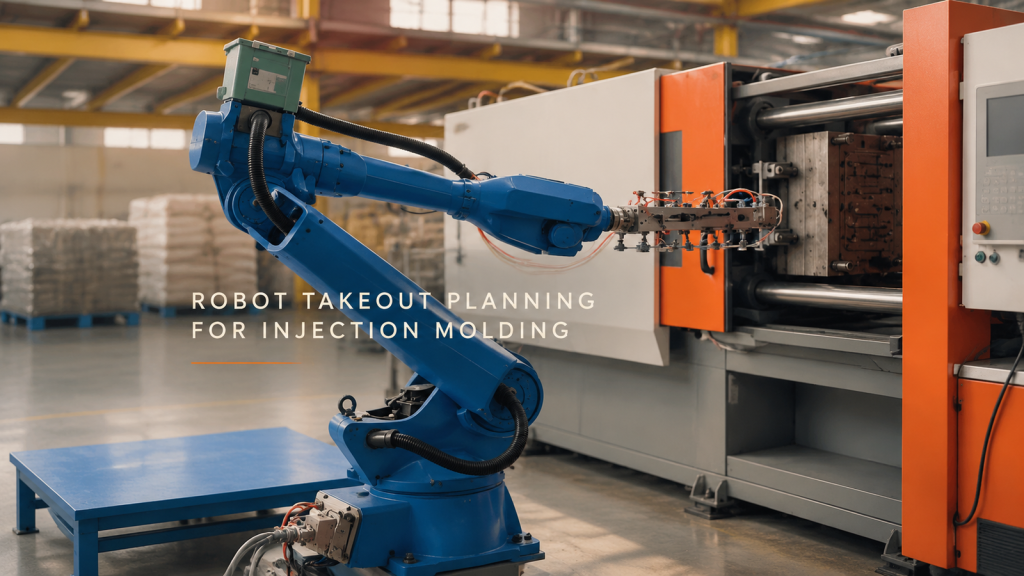
မှိုပွင့်နေသော နေရာယူမှုကို အပြင်ဘက်မှ မှိုစက်ရုပ်လှုပ်ရှားမှုနှင့် သီးခြားစီ တိုင်းတာပြီး မှိုပြောင်းလဲမှုများကို ခံနိုင်ရည်ရှိသော ယူဆောင်သွားသည့် လမ်းကြောင်းများကို စီစဉ်ပါ။
ထုပ်ပိုးရန်အတွက် အပိုင်းလိုက်ရွေးချယ်ခြင်း သို့မဟုတ် အုပ်စုလိုက်လွှဲပြောင်းခြင်း
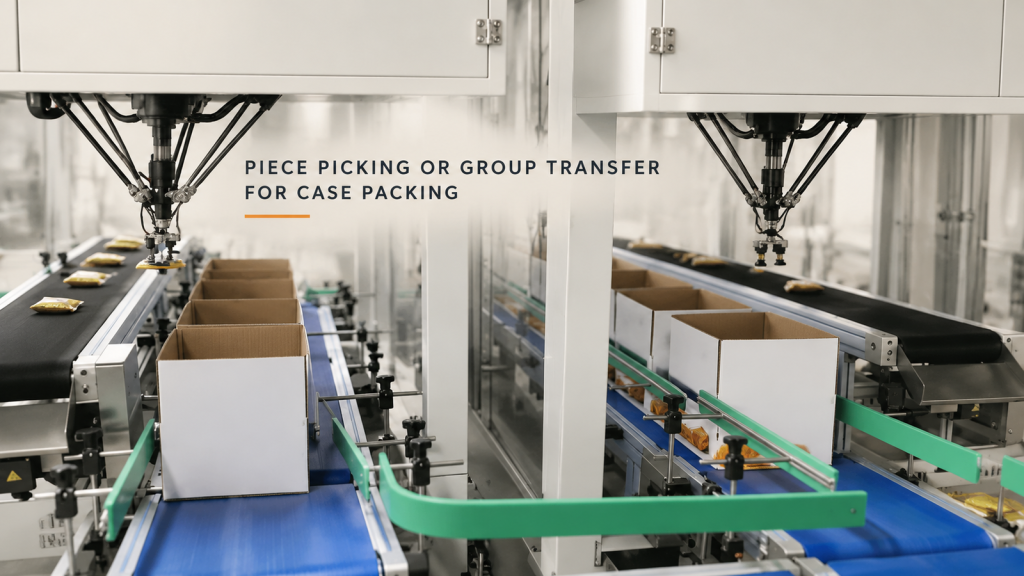
ထုတ်ကုန်တင်ဆက်မှု၊ ကတ်ထူပုံးပုံစံ၊ ဂရစ်ပါအလုပ်နှင့် အပြောင်းအလဲများကို အသုံးပြု၍ ဘူးထုပ်ပိုးခြင်းအတွက် အုပ်စုလိုက်လွှဲပြောင်းခြင်းနှင့် အပိုင်းအစကောက်ယူခြင်းကို နှိုင်းယှဉ်ပါ။
စက်ရုပ်ဖြန်းဆေးစမ်းသပ်မှုများ- ဝယ်သူတစ်ဦးက ဘာကိုကြည့်ရန် မေးမြန်းသင့်သနည်း။
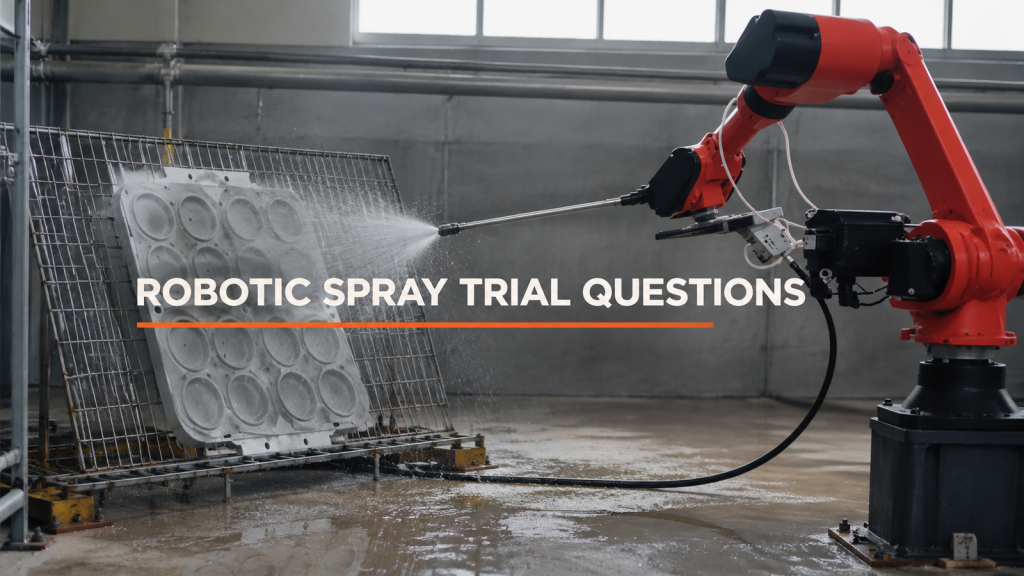
စက်ရုပ်ဖြန်းဆေးစမ်းသပ်မှုများ- ဝယ်သူတစ်ဦးက ဘာကိုကြည့်ရန် မေးမြန်းသင့်သနည်း။
Lathe-Tending Buffer ကို ပြန်ဖြည့်ခင် ဘယ်လောက်ကြာကြာ လည်ပတ်နိုင်မလဲ။
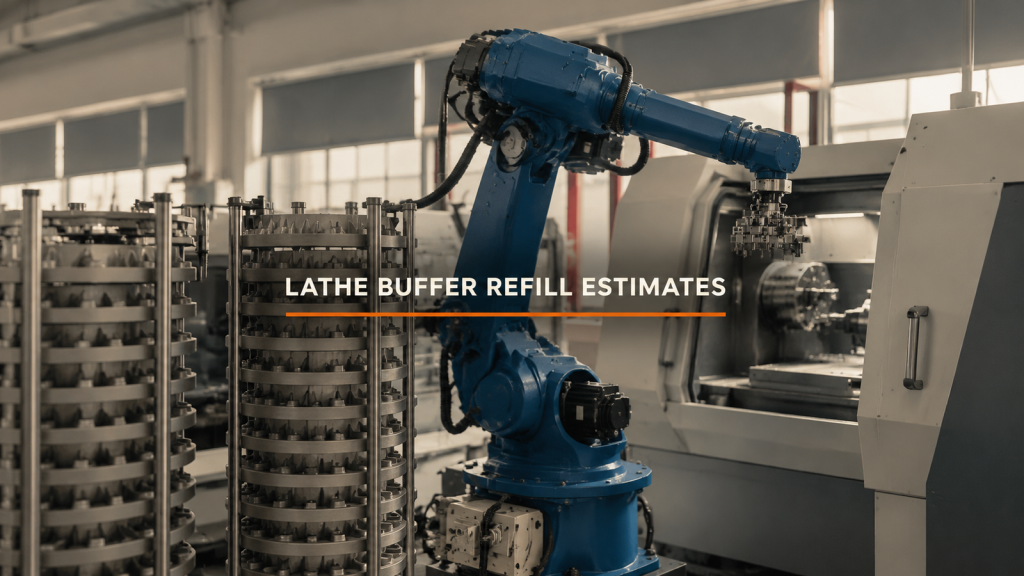
Lathe-Tending Buffer ကို ပြန်ဖြည့်ခင် ဘယ်လောက်ကြာကြာ လည်ပတ်နိုင်မလဲ။
ပုံသေကင်မရာ သို့မဟုတ် စက်ရုပ်တပ်ဆင်ထားသော ကင်မရာ- အစိတ်အပိုင်းမြင်ကွင်းကို ဦးစွာရွေးချယ်ပါ
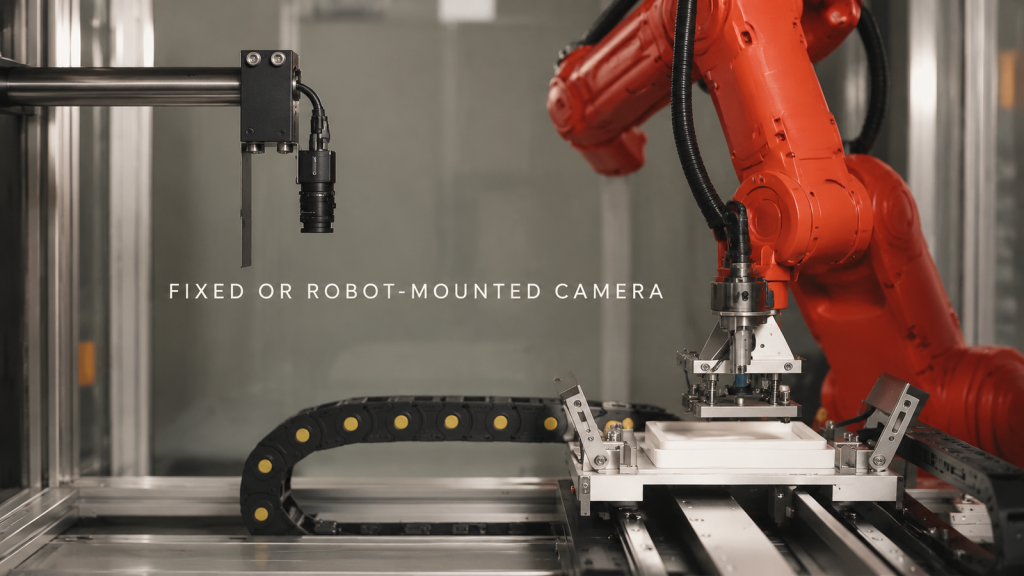
ပုံသေကင်မရာ သို့မဟုတ် စက်ရုပ်တပ်ဆင်ထားသော ကင်မရာ- အစိတ်အပိုင်းမြင်ကွင်းကို ဦးစွာရွေးချယ်ပါ
ပုံသွင်းထားသော ပလတ်စတစ်ခွံများအတွက် လက်ဖြင့် သို့မဟုတ် ပရိုဂရမ်ဖြင့် ဖြတ်တောက်ခြင်းလား။
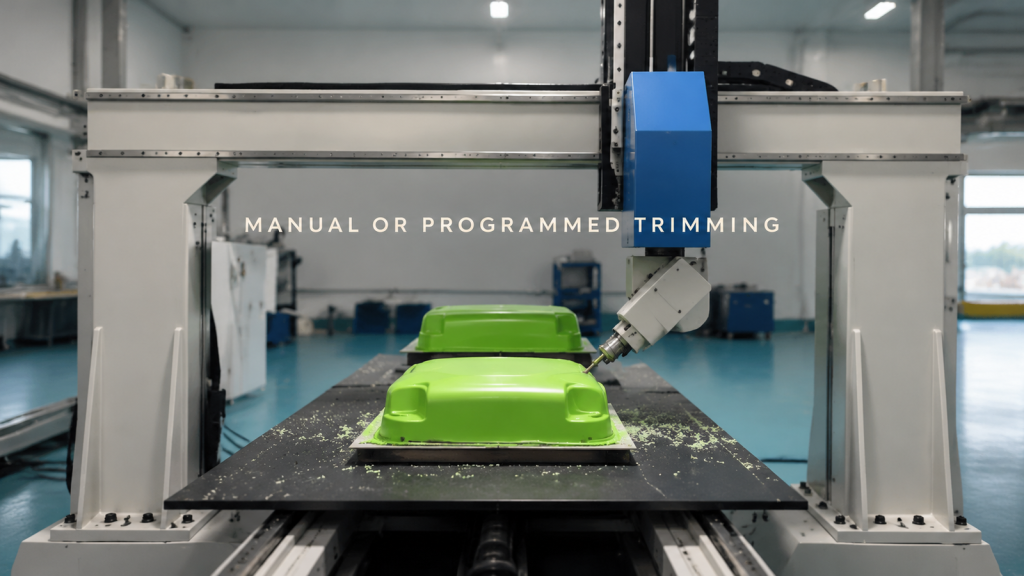
ပုံစံချထားသော ပလတ်စတစ်ခွံများအတွက် လက်ဖြင့်ပြုလုပ်ထားသော နှင့် ပရိုဂရမ်ရေးဆွဲထားသော ဖြတ်တောက်မှုကို အသုတ်လိုက် ထပ်ခါတလဲလဲ ပြုလုပ်နိုင်ခြင်း၊ ပြန်လည်ပြင်ဆင်မှုကြိမ်နှုန်း၊ တပ်ဆင်ပစ္စည်းပြန်လည်အသုံးပြုခြင်း နှင့် free-state edge inspection တို့ကို အသုံးပြု၍ နှိုင်းယှဉ်ပါ။
Robot Spot-Welding Cell ဝယ်ယူခြင်း- Scope ကိုပြောင်းလဲစေသောမေးခွန်းများ
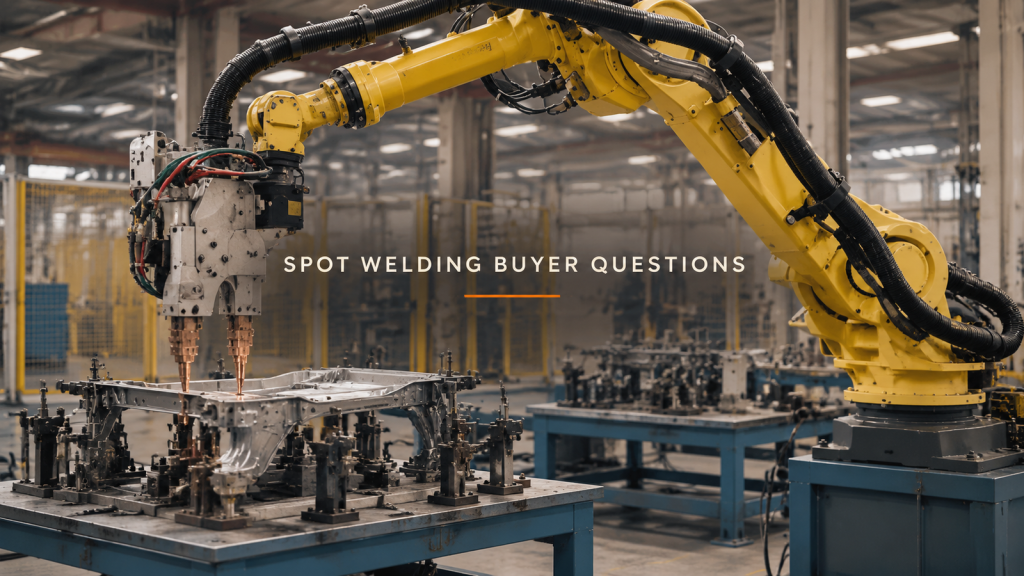
စက်ရုပ်အစက်အပြောက်-ဂဟေဆော်ဆဲလ် မှန်ပြောင်းကို ပြောင်းလဲစေသော မေးခွန်းများမေးပါ- သေနတ်အပြည့်ဝင်ရောက်ခွင့်၊ လျှပ်ကူးပစ္စည်းထိန်းသိမ်းမှုနှင့် အဆစ်လက်ခံမှုစမ်းသပ်ခြင်း။
အလိုအလျောက် ဝက်အူလှည့်ခြင်း- Torque ရလဒ်တစ်ခုက ဝယ်သူအား လမ်းလွဲစေနိုင်သည့် နည်းလမ်းသုံးမျိုး
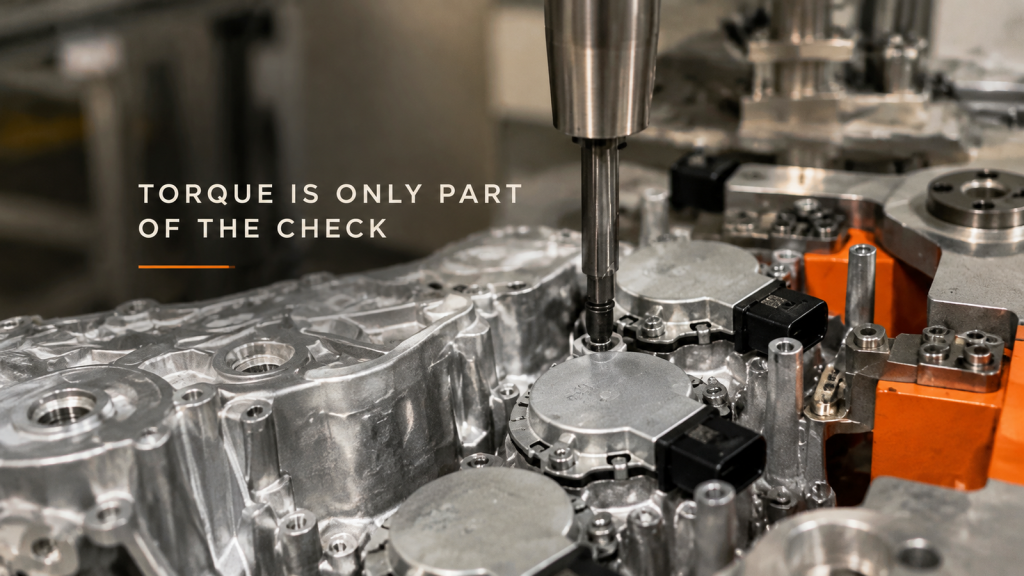
အလိုအလျောက် ဝက်အူလှည့်ခြင်း torque ရလဒ်တစ်ခုက လမ်းလွဲစေနိုင်သည့် နည်းလမ်းသုံးမျိုးကို ကြည့်ပါ- အစောပိုင်း ခုခံမှု၊ လွဲချော်နေသော အနေအထားနှင့် အစောပိုင်း ကျရှုံးမှုကို ဖုံးကွယ်ထားသည့် အောင်မြင်သော ပြန်လည်ကြိုးစားမှု။