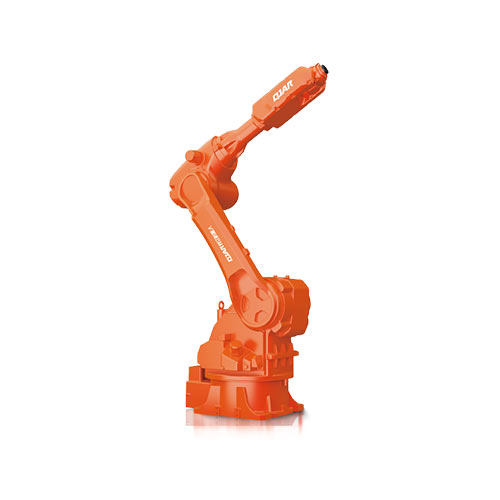
စက်ရုပ်ကိုင်တွယ်သည့်အရာအလိုက် စီးရီးကို ရွေးချယ်ပါ- EVST-Alpha ၂၀ ကီလိုဂရမ် / ၁၇၀၀ မီလီမီတာ လက်တံပါသော စံ CNC အစိတ်အပိုင်းများအတွက်၊ EVST-Beta အတင်းထိန်းချုပ်ထားသော နေရာချထားမှု လိုအပ်သည့် တိကျသော အစိတ်အပိုင်းများအတွက် နှင့် EVST-Gamma 1000 kg အထိ အဆင့်သတ်မှတ်ထားသော ကိုယ်ထည်ပေါ်ရှိ အမှိုက်ပုံးအပြည့်နှင့် အစိတ်အပိုင်းကြီးများအတွက်။
ပြောင်းလွယ်ပြင်လွယ်ရှိသော CNC ထိန်းကျောင်းမှု။ အောက်ခြေတွင် အနေအထားလေးခုပါ သိုလှောင်ပစ္စည်း (ပုံသဏ္ဍာန်ရှိသော အသိုက်များနှင့် ရေစက်ဗန်း) ပါရှိသော 20 kg / 1700 mm ပူးပေါင်းလက်မောင်း။
ချစ်ပ်များနှင့် အခြားတိကျသော အစိတ်အပိုင်းများကို ကိုင်တွယ်ခြင်း။ ကိုက်ညီသော pick-and-place အတွက် end-effector force control; ရောနှောမှုမြင့်မားပြီး ပမာဏနည်းသော အလုပ်အတွက် လျင်မြန်စွာ ပြောင်းလဲခြင်း။
၁၀၀၀ ကီလိုဂရမ်အထိ ကိုယ်ထည်ဝန်တင်နိုင်သော အမှိုက်ပုံးတစ်ခုလုံး လွှဲပြောင်းခြင်းနှင့် အစိတ်အပိုင်းကြီးများကို ကိုင်တွယ်ခြင်း။ ဘုတ်ပေါ်ရှိ မောင်းနှင်သည့် ရိုလာ ကွန်ဗေယာသည် အမှိုက်ပုံးနှစ်ခုကို သယ်ဆောင်ထားပြီး ကြားခံစခန်းများသို့ လွှဲပြောင်းပေးသည်။
ပရောဂျက်တစ်ခုချင်းစီအတွက် လက်မောင်း၊ ကိုယ်ထည် ဝန်အား၊ အခြေစိုက်စခန်း အတိုင်းအတာနှင့် ဘက်ထရီ စွမ်းရည်တို့ကို ပြင်ဆင်သတ်မှတ်နိုင်သည်။
CNC စက်များသည် စက်ယန္တရားလည်ပတ်မှုအတွက်ထက် အော်ပရေတာတစ်ဦးကို စောင့်ဆိုင်းနေသည့်အခါ၊ စက်တစ်ခုစီတွင် အစိတ်အပိုင်းတိုတောင်းစွာလဲလှယ်ရန်အတွက်သာ စက်ရုပ်တစ်ရုပ် လိုအပ်ပြီး ကြမ်းပြင်နှင့် Wi-Fi သည် ၎င်းတို့အကြား မောင်းနှင်သည့် စက်ရုပ်တစ်ရုပ်ကို ပံ့ပိုးပေးနိုင်သည့်အခါ မိုဘိုင်းကိုင်တွယ်ကိရိယာသည် ကျိုးကြောင်းဆီလျော်သော အဖြေတစ်ခုဖြစ်သည်။
| ဆိုင်ကြမ်းပြင်မှာ လက်မှတ်ထိုးပါ | ပုံမှန်အကြောင်းရင်း | မိုဘိုင်းလက်ကိုင်ကိရိယာ တပ်ဆင်ပြီးသောအခါ |
|---|---|---|
| စက်များသည် မီးများကို ပိတ်၍မရပါ- ၎င်းတို့သည် ညဆိုင်းများ၊ စနေ၊တနင်္ဂနွေများ သို့မဟုတ် အားလပ်ရက်များတွင် ရပ်တန့်ကြသည်၊ အဘယ်ကြောင့်ဆိုသော် ၎င်းတို့ကို ချရန် မည်သူမျှ မရှိသောကြောင့် ဖြစ်သည်။ | ဝန်အားသည် စက်လည်ပတ်မှုပြီးဆုံးသည့်အခါ စက်တစ်ခုစီတွင် အော်ပရေတာတစ်ဦးရှိနေခြင်းအပေါ် မူတည်သည် | စက်အတော်များများသည် အလှည့်ကျ လည်ပတ်နိုင်လောက်အောင် လည်ပတ်ကြသည်။ မိုဘိုင်းလက်ကိုင်ကိရိယာတစ်ခုသည် အော်ပရေတာမပါဘဲ မည်မျှကြာအောင် လည်ပတ်နိုင်သည်ကို ၎င်း၏ တပ်ဆင်ထားသော ပစ္စည်း သို့မဟုတ် သိုလှောင်မှုတွင် အစိတ်အပိုင်းမည်မျှ သိမ်းဆည်းထားသည်နှင့် ၎င်း၏ ၆ နာရီကြာ ဘက်ထရီအဆင့်သတ်မှတ်ချက်တို့ဖြင့် ကန့်သတ်ထားသည်။ တင်ဆောင်ခြင်းသည် စောင့်ကြည့်မှုမရှိဘဲ လည်ပတ်မှု၏ အစိတ်အပိုင်းတစ်ခုသာဖြစ်သည်- စက်များသည် ကိရိယာသက်တမ်းကို စောင့်ကြည့်ခြင်း၊ စမ်းသပ်ခြင်းနှင့် အချက်ပေးသံများ လိုအပ်နေသေးသည်။ |
| အော်ပရေတာများကို ငှားရမ်းရန် ခက်ခဲပြီး လူတစ်ဦးသည် စက်များစွာကို စောင့်ကြည့်ပြီးဖြစ်သည်။ | အလုပ်အများစုဟာ ထပ်ခါတလဲလဲ တင်ဆောင်ချရတာတွေပါပဲ | ကုန်တင်ခြင်းနှင့် ကုန်ချခြင်းသည် အဓိကတာဝန်ဖြစ်သည်။ အော်ပရေတာများသည် ဗန်းများကို ပြန်ဖြည့်ခြင်း၊ အရည်အသွေးစစ်ဆေးခြင်းနှင့် အချက်ပေးသံများကို ရှင်းလင်းခြင်းတို့ ပြုလုပ်နေဆဲဖြစ်သည်။ |
| စက်တိုင်းအတွက် ရိုဘော့တစ်လုံးဟာ ዘዴရဲ့ အများစုကို အလုပ်မလုပ်ဘဲ ရပ်နေပါလိမ့်မယ်။ | စက်တစ်ခုစီတွင် အစိတ်အပိုင်းတိုတိုလဲလှယ်ရန်အတွက်သာ စက်ရုပ်တစ်ခု လိုအပ်ပါသည်။ | စက်ရုပ်တစ်ခုကို မျှဝေအသုံးပြုသည်- ၎င်း၏ လည်ပတ်မှု ပြီးဆုံးသွားသည့် မည်သည့်စက်သို့မဆို မောင်းနှင်သည်။ |
| မကြာခဏပြောင်းလဲခြင်းနှင့်အတူ ရောနှောမှုများပြားပြီး ပမာဏနည်းသောအလုပ်သည် ပုံသေရိုဘော့ဆဲလ်တစ်ခုကို တရားမျှတစေရန်ခက်ခဲစေသည်။ | စက်တစ်လုံးနှင့် အစိတ်အပိုင်းတစ်ခုပတ်လည်တွင် တည်ဆောက်ထားသော ဆဲလ်တစ်ခုသည် အလုပ်သည် အခြားနေရာသို့ ရွှေ့ပြောင်းသွားသောအခါတွင် စောင့်ဆိုင်းနေသည် | စက်ရုပ်ကို ၎င်း၏မြေပုံပေါ်ရှိ အခြားစက်များသို့ ပြန်လည်သတ်မှတ်နိုင်သည်။ အစိတ်အပိုင်းအသစ်တစ်ခုစီတွင် လက်ကိုင်များ၊ တပ်ဆင်မှုနေရာနှင့် စခန်းတပ်ဆင်မှု လိုအပ်နေဆဲဖြစ်သည်။ |
| အလိုအလျောက်စနစ်သည် လက်ရှိအပြင်အဆင်နှင့် ကိုက်ညီရမည်- ခြံစည်းရိုးများ၊ လက်ရန်းများ သို့မဟုတ် gantry တစ်ခုထပ်ထည့်ရန် နေရာမရှိပါ။ | စက်များသည် ခွဲထွက်နေပြီး ၎င်းတို့အကြားတွင် လမ်းကြားများရှိသည် | လမ်းကြားများသည် အနည်းဆုံး ၉၅၀ မီလီမီတာ အကျယ်ရှိပြီး၊ ကြမ်းပြင်သည် ပြားချပ်မှုနှင့် ဆင်ခြေလျှောကန့်သတ်ချက်များနှင့် ကိုက်ညီကာ လမ်းကြောင်းများအတွက် ဘေးကင်းရေးဇုန်များကို သဘောတူညီနိုင်သည်။ |
| လှည်းပေါ်ရှိ ကိုဘော့တ်တစ်ခုသည် စက်များအကြား ရွေ့လျားနေသော်လည်း တစ်စုံတစ်ယောက်သည် ၎င်းကို တွန်းပြီး ပြန်လည်တပ်ဆင်ရပါသည် | လှည်းသည် စက်များကို ရွှေ့ပြောင်းရန် လုပ်ငန်းရှင်က လွတ်လပ်စွာ ခွင့်ပြုမှသာ ပြောင်းလဲသည် | စက်ရုပ်သည် နောက်စက်သို့ မောင်းနှင်ပြီး ၎င်းကိုယ်တိုင် ဆိုက်ကပ်သောကြောင့် အော်ပရေတာမပါဘဲ အဆိုင်းအတွင်း စက်များကို ပြောင်းလဲနိုင်သည်။ လမ်းကြောင်းများနှင့် ဆိုက်ကပ်ရာနေရာများသည် အထက်ဖော်ပြပါ ကြမ်းပြင်နှင့် Wi-Fi အခြေအနေများနှင့် ကိုက်ညီရမည်။ |
စက်ရုပ်တစ်ရုပ်သည် ပြန့်ကျဲနေသော စက်များကို သီးခြားဝန်ဆောင်မှုပေးရမည့်အချိန်တွင် မိုဘိုင်းကိုင်တွယ်ကိရိယာတစ်ခု၊ အော်ပရေတာသည် အလုပ်များကြား ရွှေ့ပြောင်းနိုင်သည့် လှည်းပေါ်ရှိ ကိုဘော့တစ်ခု၊ စက်တစ်လုံးက စက်ရုပ်တစ်ရုပ်ကို အလုပ်များနေစေသည့်အခါ ပုံသေကိုဘော့ဆဲလ်တစ်ခုနှင့် စက်တန်းတစ်တန်းကို တိုတောင်းပြီး ပမာဏများသော စက်လည်ပတ်မှုအတွက် သတ္တမဝင်ရိုး ရထားစက်ရုပ် သို့မဟုတ် gantry loader တစ်ခုကို ရွေးချယ်ပါ။
| မိုဘိုင်းကိုင်တွယ်သူ | လှည်းပေါ်က Cobot | ပုံသေ cobot ဆဲလ် | သတ္တမဝင်ရိုးတန်းပေါ်ရှိ ရိုဘော့ | Gantry loader | |
|---|---|---|---|---|---|
| အသင့်တော်ဆုံး | စက်လည်ပတ်မှုလည်ပတ်မှုတွင် စက်ရုပ်တစ်ရုပ်မှ ၎င်းတို့ကို တစ်လှည့်စီ ဝန်ဆောင်မှုပေးရန် အချိန်ပေးသည့် စက်များစွာ၊ ရောနှောမှုမြင့်မားသော အလုပ် | စက်အနည်းငယ်သည် နေရာအမျိုးမျိုးတွင်ရှိပြီး မကြာခဏပြောင်းလဲသော အသုတ်လိုက်အလုပ်များနှင့် လည်ပတ်မှုများအကြား လှည်းကို ရွှေ့ပြောင်းရန် အော်ပရေတာတစ်ဦးအား လွတ်လပ်စွာထားရှိသည် | စက်တစ်လုံး သို့မဟုတ် ကပ်လျက်စက်နှစ်လုံးသည် တည်ငြိမ်သောအလုပ်ဖြင့် | စက်ရုပ်တစ်ရုပ်က တည်ငြိမ်သောအလုပ်များတွင် အလှည့်ကျ အလိုအလျောက် ထိန်းကျောင်းပေးသည့် ကပ်လျက်စက်တန်းတစ်ခု | သီးသန့်လိုင်းတစ်ခုပေါ်တွင် አዲስစက်ဝန်းများတွင် များပြားသော အစိတ်အပိုင်းများကို ထုတ်လုပ်ခြင်း |
| စက်အပြင်အဆင် | စက်များသည် လမ်းကြောင်းတစ်လျှောက်တွင် သီးခြားရပ်တည်နိုင်သည် | လှည်းကို ဘီးတပ်၍တက်နိုင်သော မည်သည့်စက်ကိုမဆို၊ လှည်းသည် လည်ပတ်ရန်အတွက် စက်တစ်ခုတွင် ဆိုက်ကပ်ထားသည် | စက်ရုပ်က စက်ဘေးမှာ ရပ်နေတယ် | ရထားလမ်းတစ်လျှောက် ဖြောင့်တန်းစွာ မောင်းနှင်နေသော စက်များ | အပေါ်ထပ်အဆောက်အအုံအောက်တွင် တန်းစီနေသော စက်များ |
| စက်တွင် နေရာချထားခြင်း | အောက်ခြေကို ±၁၀ မီလီမီတာနှင့် ±၁° အထိ ရပ်တန့်စေသည်၊ မြင်ကွင်းနှင့် စက်ပိုင်းဆိုင်ရာ လိုက်လျောညီထွေဖြစ်မှုသည် ရပ်တန့်မှုတိုင်းတွင် လက်မောင်းကို ပြန်လည်နေရာချထားသည် | အော်ပရေတာသည် လှည်းကို လှိမ့်ပြီး စက်တစ်ခုစီရှိ docking pin များ သို့မဟုတ် စက်ပိုင်းဆိုင်ရာ တည်နေရာရှာဖွေသည့် ကိရိယာများတွင် သော့ခတ်ထားသည်။ | တပ်ဆင်ရန် တပ်ဆင်ပြီး စက်နှင့် တစ်ကြိမ် ချိန်ညှိထားသည် | စက်ရုပ်သည် ပုံသေလက်ရန်းပေါ်တွင် ရွေ့လျားသည်။ တပ်ဆင်ချိန်တွင် ရပ်တန့်မည့်နေရာများကို သတ်မှတ်ထားပြီး ပြန်လည်ချိတ်ဆက်ရန် မလိုအပ်ပါ။ | ပုံသေလက်ရန်းများ၊ တပ်ဆင်ချိန်တွင် သတ်မှတ်ထားသော နေရာများ |
| ဆိုက်လိုအပ်ချက်များ | ပြားချပ်ချပ်ကြမ်းပြင် (ဆိုက်ကပ်ရာနေရာများတွင် ပိုမိုကျဉ်းမြောင်းသည်)၊ လမ်းကြောင်းများတစ်လျှောက် Wi-Fi၊ အားသွင်းနေရာ၊ အနည်းဆုံး ၉၅၀ မီလီမီတာရှိသော လမ်းကြားများ | လှည်းကို တွန်းလှည်းထဲသို့ တွန်းထည့်ရန် စက်တစ်ခုစီနှင့် လမ်းကြားတွင် ထပ်ခါတလဲလဲ အသုံးပြုနိုင်သော ဆိုက်ကပ်ရာနေရာတစ်ခု | စက်တွင် ပါဝါနှင့် လေ၊ ကင်းစောင့်ရန်နေရာ သို့မဟုတ် ဘေးကင်းရေးဇုန် | စက်ရှေ့မျက်နှာစာတစ်လျှောက် လက်ရန်းအတွက် ကြမ်းပြင်နေရာအပြင် ၎င်း၏အရှည်တစ်လျှောက်တွင် အကာအရံ သို့မဟုတ် ဘေးကင်းရေးဇုန်တစ်ခု | အပေါ်ထပ်ဖွဲ့စည်းပုံနှင့် ပုံသေအပြင်အဆင် |
| အလုပ်တွေပြောင်းသွားတဲ့အခါ | စက်ရုပ်ကို ၎င်း၏မြေပုံပေါ်ရှိ အခြားစက်များသို့ ပြန်လည်သတ်မှတ်ပါ၊ ဘူတာရုံများထည့်ပါ။ | လှည်းကို အခြားစက်တစ်ခုသို့ တွန်းပြီး ပြန်လည်တပ်ဆင်ပါ။ အစိတ်အပိုင်းအသစ်တစ်ခုစီတွင် ၎င်း၏ကိုယ်ပိုင် ဂရစ်နှင့် တပ်ဆင်မှု လိုအပ်နေဆဲဖြစ်သည်။ | ဆဲလ်ကို ရွှေ့ပြီး ပြန်လည်ချိန်ညှိပါ၊ သို့မဟုတ် အခြားရိုဘော့တစ်ခုထည့်ပါ | စက်ရုပ်ကို လက်ရန်းပေါ်ရှိ စက်များကြားတွင် ပြန်လည်သတ်မှတ်ပါ။ လက်ရန်းပြင်ပရှိ စက်များသည် လက်ရန်းကို ဆန့်ထုတ်ရန် သို့မဟုတ် ရွှေ့ရန် လိုအပ်ပါသည်။ | လိုင်းအပြင်အဆင်ပြောင်းလဲခြင်းသည် gantry ကိုပြောင်းလဲခြင်းဖြစ်သည် |
| အဓိကကန့်သတ်ချက်များ | ခရီးသွားခြင်းနှင့် အားသွင်းခြင်းသည် စက်ဘီးမှ အချိန်ယူရပြီး ရပ်နားတိုင်းတွင် နေရာချထားမှုကို ပြန်လည်သတ်မှတ်ပေးပါသည်။ | လှည်းသည် စက်များကို မောင်းနှင်သူက ရွှေ့မှသာ ပြောင်းလဲသောကြောင့် အဆိုင်းအတွင်း ၎င်းကိုယ်တိုင် ရွေ့လျားနိုင်မည် မဟုတ်ပါ။ | စက်ရုပ်က စက်ရပ်နေချိန်မှာ စောင့်နေသည် | စက်ရုပ်သည် ၎င်း၏လက်ရန်းတစ်လျှောက်ရှိ စက်များဆီသို့သာ ရောက်ရှိပြီး လက်ရန်းသည် ၎င်းတို့ရှေ့ရှိ ကြမ်းပြင်နေရာယူထားသည် | ပုံသေနေရာ; ပြန့်ကျဲနေသော စက်များအတွက် မသင့်တော်ပါ |
အထက်ဖော်ပြပါ နှိုင်းယှဉ်ချက်သည် အရည်အသွေးဆိုင်ရာ နှိုင်းယှဉ်ချက်ဖြစ်သည်။ သတ်မှတ်ထားသော လိုင်းတစ်ခုအတွက် မှန်ကန်သော ရွေးချယ်မှုသည် စက်ဝန်း-အချိန်နှင့် အပြင်အဆင် ပြန်လည်သုံးသပ်ချက်မှ လာပါသည်။
CNC စက်တစ်ခုစီတွင်၊ မိုဘိုင်းကိုင်တွယ်ကိရိယာတစ်ခုသည် အခြေခံအစီအစဉ်ကိုပင် ထပ်ခါတလဲလဲလုပ်ဆောင်သည်- ၎င်းသည် စက်ဘေးတွင် ရပ်နားပြီး ၎င်းသယ်ဆောင်ထားသော ကိရိယာမှ အစိတ်အပိုင်းတစ်ခုကို ကောက်ယူကာ၊ အလုပ်ခွင်ကို တင်ရန် ပွင့်နေသောတံခါးကို လှမ်းကာ နောက်အစိတ်အပိုင်းအတွက် ကိရိယာသို့ ပြန်သွားသည်။
ရုပ်သံမှတ်တမ်းတွေက ဘာကိုပြသလဲ
ဗီဒီယိုအခန်းများ
ဗီဒီယိုက အစီအစဉ်ကို ပြသထားပါတယ်။ အစိတ်အပိုင်း၊ တပ်ဆင်ပစ္စည်းနဲ့ စက်ပေါ်မူတည်ပြီး တိကျမှု ဒါမှမဟုတ် စက်လည်ပတ်ချိန်ကို မသတ်မှတ်ပါဘူး။ အကွာအဝေး၊ docking repeatability နဲ့ recovery logic တွေကို အသုံးချမှုတစ်ခုချင်းစီအတွက် အတည်ပြုထားပါတယ်။ docking လုပ်ပြီးနောက် စက်ရုပ်က တပ်ဆင်ပစ္စည်းတိကျမှုကို ဘယ်လိုရောက်ရှိလဲဆိုတာကို ရှင်းပြထားပါတယ်။ နေရာချထားရေးအပိုင်း.
EVST မိုဘိုင်းကိုင်တွယ်ကိရိယာသည် တိကျမှုအတွက် လမ်းကြောင်းပြကိရိယာကို အားမကိုးပါ- အောက်ခြေသည် ±10 မီလီမီတာနှင့် ±1° အတွင်း ရပ်တန့်ထားပြီး၊ အဆင့်နှစ်ဆင့်မြင်နိုင်စွမ်းပြီးနောက် စက်တိုင်းတွင် လက်မောင်းကို ±0.1 မီလီမီတာအထိ ရောက်ရှိစေပြီး၊ စက်ပိုင်းဆိုင်ရာ လိုက်နာမှုသည် ကျန်ရှိနေသောအရာကို စုပ်ယူပါသည်။
လမ်းညွှန်မှုတစ်ခုတည်းက အခြေခံကို အတွင်းသို့ ယူဆောင်လာပေးသည် ±၁၀ မီလီမီတာ နှင့် ±၁° ၎င်း၏ ဆိုက်ကပ်ရာနေရာ၏ တည်နေရာ။ စက်ကိရိယာတစ်ခုသည် ထိုထက် အမှားအယွင်း အလွန်နည်းပါးရန် လိုအပ်သောကြောင့် စက်ရုပ်သည် အဆင့်နှစ်ဆင့်ဖြင့် ရပ်တန့်တိုင်းတွင် ပြန်လည်နေရာချထားသည်-
| စင် | အဘယ်အရာကိုမ | positioning |
|---|---|---|
| ၁ · မြင်ကွင်းကျယ်ကင်မရာ | ပစ်မှတ်ကို ရှာဖွေပြီး ဤရပ်တန့်မှုအတွက် ကမ္ဘာလုံးဆိုင်ရာ ရည်ညွှန်းချက်တစ်ခု သတ်မှတ်သည် | 0.25 မီလီမီတာ± |
| ၂။ တိကျသောအမြင် | မြင်ကွင်းသေးငယ်သောနေရာတွင် တိုင်းတာပြီး လက်မောင်းလမ်းကြောင်းကို ပြုပြင်ပေးသည် | ±၀.၀၁ မီလီမီတာအထိ |
| ၃ · စက်ပိုင်းဆိုင်ရာ လိုက်နာမှု | အစိတ်အပိုင်းသည် တည်နေရာတံများပေါ်တွင် ရှိနေသည်နှင့်အမျှ ကျန်ရှိနေသော အမှားအယွင်းများကို floating coupling (XYZ ဘာသာပြန်ခြင်းနှင့် ထောင့်လျော်ကြေးပေးခြင်း) နှင့် ကောက်ကြောင်းပုံသဏ္ဍာန်ရှိသော gripper လက်ချောင်းများက စုပ်ယူပေးပါသည်။ | - |
ကင်မရာတစ်လုံးက အလုပ်နှစ်ခုလုံးကို မလုပ်ဆောင်နိုင်သောကြောင့် အဆင့်နှစ်ဆင့်ကို အသုံးပြုရသည်- မြင်ကွင်းကျယ်ပါက တိကျမှုကို ဆုံးရှုံးစေပြီး ကျဉ်းမြောင်းပြီး တိကျသော မြင်ကွင်းသည် အခြေစိုက်စခန်း ရွေ့လျားသွားပြီးနောက် ပစ်မှတ်ကို လွဲချော်သွားနိုင်သည်။
ပေးသွင်းသူနှင့် နှိုင်းယှဉ်ရာတွင် တိကျမှုကိန်းဂဏန်းသုံးခုကို မကြာခဏ ရောထွေးလေ့ရှိသည်- အောက်ခြေ၏ လမ်းကြောင်းပြတိကျမှု (ဤနေရာတွင် ±10 မီလီမီတာ နှင့် ±1°)၊ မြင်ကွင်းပြင်ဆင်ပြီးနောက် လက်မောင်း၏ အနေအထား (±0.1 မီလီမီတာအထိ) နှင့် လက်မောင်းကိုယ်တိုင်၏ ထပ်ခါတလဲလဲလုပ်ဆောင်နိုင်မှု (±0.1 မီလီမီတာ)။ ပေးသွင်းသူတစ်ဦးသည် တိကျမှုနံပါတ်တစ်ခုတည်းကို ကိုးကားသောအခါ၊ ၎င်းသုံးခုအနက် မည်သည့်နံပါတ်ဖြစ်သည်နှင့် စက်ကိရိယာတွင် မည်သို့တိုင်းတာခဲ့သည်ကို မေးမြန်းပါ။
မိုဘိုင်းလ် ကိုင်တွယ်ကိရိယာတစ်ခုသည် သတ်မှတ်ထားသောကြမ်းပြင်တွင် အလုပ်လုပ်ခြင်း ရှိ၊ မရှိကို ဆုံးဖြတ်ပေးသည့် နေရာအချက်ငါးချက်ရှိသည်- ၎င်း၏ဆိုက်ကပ်ရာနေရာများရှိ ဆင်ခြေလျှော၊ စက်ဘီးအစီအစဉ်တွင် အားသွင်းချိန်၊ ယာဉ်တစ်ခုလုံး၏ ဝန်ထုပ်ဝန်ပိုး၊ သန့်ရှင်းသော မြင်ကွင်းပစ်မှတ်နှင့် လမ်းကြောင်းတစ်လျှောက် Wi-Fi။
စက်ရုပ်ဆိုက်ကပ်သည့်နေရာတွင် ကြမ်းပြင်စောင်းသည် အရေးကြီးဆုံးဖြစ်သည်။ နေရာသတ်မှတ်ချက်သည် လမ်းကြောင်းတစ်လျှောက် ကြမ်းပြင်စောင်း ၀.၀၅ အောက်ကို ခွင့်ပြုသော်လည်း အောက်တွင် တိကျသော docking point များတွင် 0.01။ အကြောင်းရင်းမှာ leverage ကြောင့်ဖြစ်သည်- အောက်ခြေတွင် စောင်းခြင်းသည် ကိရိယာတွင် offset ပိုကြီးလာသည်။ အကြမ်းဖျင်းတွက်ချက်မှုတစ်ခုအနေဖြင့် အောက်ခြေအောက်ရှိ 1% စောင်းခြင်းသည် 1 မီတာအကွာတွင် ကိုင်ထားသော ကိရိယာကို 10 မီလီမီတာခန့် ရွေ့သွားစေပြီး ထို့နောက် vision stage သည် ၎င်းကို ရှာဖွေပြီး ပြင်ဆင်ရမည်ဖြစ်သည်။ ကြမ်းခင်းများသည် စတုရန်းမီတာလျှင် 3 မီလီမီတာအတွင်း ပြားချပ်နေရန်လည်း လိုအပ်ပြီး လှေကားများသည် 5 မီလီမီတာအောက်နှင့် 8 မီလီမီတာအောက် ကွာဟချက်များရှိရမည်။
စက်ရုပ်၏ဘက်ထရီကို ၆ နာရီခန့် လည်ပတ်နိုင်သည်ဟု အဆင့်သတ်မှတ်ထားပြီး အလိုအလျောက်စက်ရပ်နားစခန်းတွင် အပြည့်အဝအားသွင်းရန် (၅% မှ ၁၀၀%) သည် ၂ နာရီအထိ ကြာမြင့်သည်။ စက်များစွာပါဝင်သောလိုင်းတွင် အားသွင်းချိန်ကို အခြားအလုပ်များကဲ့သို့ပင် အချိန်ဇယားဆွဲရမည်။ အောက်ဖော်ပြပါ ဂီယာကြိတ်ခွဲခြင်းဥပမာတွင် အားသွင်းစခန်းသို့ ပြန်သွားခြင်းသည် စက်ရုပ်၏လုပ်ရိုးလုပ်စဉ်တွင် ခြေလှမ်းတစ်ခုဖြစ်သည်။ လိုင်းတစ်ခုတွင် စက်ရုပ်မည်မျှလိုအပ်သည်ဆိုသည်မှာ စက်လည်ပတ်ချိန်နှင့် ဤအားသွင်းချိန် နှစ်ခုလုံးပေါ်တွင် မူတည်သည်။
စံကိုယ်ထည်ကို ၄၀၀ ကီလိုဂရမ်အထိ ခံနိုင်ရည်ရှိသည်။ ယင်းက လက်တံ၊ သိုလှောင်ရုံ၊ ဂရစ်ပါများနှင့် အစိတ်အပိုင်းများကို ဖုံးအုပ်ရမည်ဖြစ်သည်။ လက်တံကို ၎င်း၏ ၁၇၀၀ မီလီမီတာအထိ ရောက်ရှိအောင် ဆန့်ထုတ်ပြီး အစိတ်အပိုင်းတစ်ခုကို သယ်ဆောင်သောအခါ၊ ယာဉ်၏ ဆွဲငင်အားဗဟိုသည် အပြင်ဘက်သို့ ရွေ့လျားသွားသည်၊ ထို့ကြောင့် အောက်ခြေတွင် အားဖြည့်ဘောင်နှင့် ပြုပြင်ထားသော ဆိုင်းထိန်းစနစ်ကို အသုံးပြုသည်။ ဆဲလ်တစ်ခုကို အရွယ်အစားသတ်မှတ်သောအခါ၊ အစိတ်အပိုင်း၏ အလေးချိန်ကိုသာမက အစိတ်အပိုင်း၏ အလေးချိန်နှင့် ဂရစ်ပါနှင့် ဂရစ်ပါနှင့် တပ်ဆင်မှုနှင့်အတူ ထည့်ပါ။
CNC စက်များတွင် အအေးခံရည်၊ ချစ်ပ်များနှင့် ပြောင်းလဲမှုအလင်းရောင်တို့သည် ကင်မရာတစ်လုံးတည်း၏ ပုံရိပ်ကို မယုံကြည်နိုင်စေပါ။ ထို့ကြောင့် စက်ရုပ်၏ ကင်မရာပစ်မှတ်များကို စက်ယန္တရားလည်ပတ်နေစဉ်အတွင်း ပိတ်ထားပြီး ပုံရိပ်ဖော်ရန်အတွက်သာ ဖွင့်ထားသော လေကာဖြင့် ဖုံးအုပ်ထားပြီး လေဓားသည် စက်ရုပ်သည် အစိတ်အပိုင်းကို မလုပ်ဆောင်မီ ကျန်ရှိနေသော ဖြတ်တောက်သည့်အရည်ကို ဖယ်ရှားပေးနိုင်ပါသည်။
မိုဘိုင်းကိုင်တွယ်ကိရိယာတစ်ခုသည် Wi-Fi မှတစ်ဆင့် စက်ခေါ်ဆိုမှုများ၊ ဖြန့်ဝေခြင်းနှင့် မြေပုံထပ်တူပြုခြင်းတို့ကို လက်ခံရရှိသည်။ ဆိုက်သတ်မှတ်ချက်တွင် ခရီးသွားလမ်းကြောင်းများတစ်လျှောက် အနည်းဆုံး -60 dBm နှင့် AP တွင် -65 dBm၊ အနည်းဆုံး 20 dB signal-to-noise ratio နှင့် ပျမ်းမျှ ping 100 ms အောက် ရှိရန် တောင်းဆိုထားသည်။
စံ EVST မိုဘိုင်းကိုင်တွယ်ကိရိယာတွင် 1150 × 800 × 760 mm ဒစ်ဖရယ်လ်ရှင်နယ်ဒရိုက်အခြေခံနှင့် လေဆာ SLAM လမ်းညွှန်၊ 20 kg / 1700 mm ခြောက်ဝင်ရိုး ပူးပေါင်းဆောင်ရွက်မှုလက်၊ အဆင့်နှစ်ဆင့်အမြင်အနေအထားနှင့် ၆ နာရီကြာအသုံးပြုနိုင်သော 48 V LiFePO4 ဘက်ထရီတို့ ပေါင်းစပ်ထားသည်။
| မိုဘိုင်းအခြေခံ | လက်မောင်း၊ စွမ်းအားနှင့် ပတ်ဝန်းကျင် | ||
|---|---|---|---|
| အောက်ခြေအတိုင်းအတာ (အလျား × အနံ × အမြင့်) | ၁၁၅၀ × ၈၀၀ × ၇၆၀ မီလီမီတာ (စံ) | လက် | ၆-ဝင်ရိုး ပူးပေါင်းဆောင်ရွက်ရေးလက်မောင်း (စံဖွဲ့စည်းပုံ) |
| မြှင့်တင်သည့် အခြေခံအမျိုးအစား | × 1400 800 830 မီလီမီတာ× | လက်မောင်း ဝန်တင်/ရောက်ရှိမှု | ၂၀ ကီလိုဂရမ် / ၁၇၀၀ မီလီမီတာ |
| ကိုယ်ထည်အလေးချိန် | ၄၀၀ ကီလိုဂရမ်; ၁၀၀၀ ကီလိုဂရမ်အထိ (EVST-Gamma) | လက်မောင်း ထပ်ခါတလဲလဲလုပ်ဆောင်နိုင်မှု | 0.1 မီလီမီတာ± |
| မောင်း | နှစ်ဘီး ဒစ်ဖရိန်ရှယ် | မြင်ကွင်းအနေအထား | ±၀.၂၅ မီလီမီတာ (ထောင့်ကျယ်) → ±၀.၁ မီလီမီတာအထိ (တိကျမှု) |
| navigation | လေဆာ SLAM; ရွေးချယ်နိုင်သော QR ကုဒ် / ရောင်ပြန် | ဘက်ထရီ | 48 V / 80 Ah LiFePO4 (အချို့မော်ဒယ်များ 48 V / 60 Ah) |
| လမ်းညွှန်မှုတိကျမှု | ±၁၀ မီလီမီတာ၊ ±၁° | လည်ပတ်ချိန် / အားသွင်းချိန် | ၆ နာရီ အဆင့်သတ်မှတ်ထားသည်။ ≤ ၂ နာရီ (၅–၁၀၀%)၊ အလိုအလျောက် dock သို့မဟုတ် manual |
| အရှိန် | ၃၅ မီတာ/စက္ကန့် ≤ | Operating အပူချိန် | ၀–၄၀ ဒီဂရီစင်တီဂရိတ်၊ အိမ်တွင်း |
| လုံးပတ်လှည့် | 1220 မီလီမီတာ | စိုစွတ်ခြင်း | 10-90%, ပေါင်းစည်းခြင်းမရှိ |
| အနည်းဆုံး လမ်းကြားအကျယ် | 950 မီလီမီတာ | လုံခွုံမှု | ရှေ့နှင့်နောက် လေဆာစကင်နာများ (၃၆၀°)၊ ထိတွေ့ဘမ်ပါ၊ လေးဘက်စလုံးတွင် အရေးပေါ်ရပ်တန့်မှုများ |
| မြဝတီ | ≤ 3 ° | interfaces | Wi-Fi; RS485 / CAN / I/O; MES / WMS; open API / SDK |
| ဖြတ်ကျော်နိုင်သော ကွာဟချက် / ခြေလှမ်း | ≤ ၃၀ မီလီမီတာ / ≤ ၅ မီလီမီတာ | စက်ရုပ်တစ်ရုပ်လျှင် စက်အရေအတွက် | ၃–၅ (စက်ဝန်းအချိန်တွက်ချက်မှုအပေါ် မူတည်သည်) |
| အခြေခံဖွဲ့စည်းပုံ | ပေါင်းစပ်ဘောင်၊ အားဖြည့်ထားသော အထောက်အပံ့များ၊ ပြုပြင်ထားသော ဆိုင်းထိန်းစနစ် | ထိန်းကျောင်းခြင်း သံသရာ | စက္ကန့်မှ မိနစ်အထိ စက်ဝန်းများ (တကယ့်အပိုင်းအတွက် တွက်ချက်သည်) |
| တာယာများနှင့် မြေစိုက်ခြင်း | ချော်မကျစေသော တာယာများ၊ ကိုယ်ထည်အောက်ပိုင်း လျှပ်စစ်ဓာတ်မတည့်မှု တားဆီးပေးသော ကွင်းဆက် | အပြောင်းအလဲ | လေဖိအားသုံးကိရိယာလဲလှယ်ကိရိယာ / အမြန်ပြောင်းလဲနိုင်သော ဂရစ်ပါများ |
| အတားအဆီးရှာဖွေခြင်း။ | အချိန်နှင့်တပြေးညီ အတားအဆီးရှာဖွေခြင်း၊ စက်ရုပ်တိုက်မှုရှာဖွေခြင်း | အမြင်အာရုံလုပ်ဆောင်ချက်များ | စံကိုက်ညှိခြင်း၊ နေရာချထားခြင်း၊ ရှိနေခြင်းရှာဖွေခြင်း၊ တိုင်းတာခြင်း (အချင်း၊ အနံ၊ မီးခိုးရောင်ဧရိယာ)၊ OCR၊ ဘားကုဒ်နှင့် QR ကုဒ် မှတ်မိခြင်း။ |
| user interface | ထိတွေ့မျက်နှာပြင်၊ အသံနှင့် ရုပ်ပုံသတိပေးချက်များ၊ အမှတ်အသားမီးများ | စက်အချက်ပြမှုများ | I/O: ပစ္စည်းတောင်းဆိုမှု / ညှပ် / လည်ပတ်မှု ပြီးစီး |
ဤစာမျက်နှာရှိ သတ်မှတ်ချက်များနှင့် စွမ်းဆောင်ရည်ကိန်းဂဏန်းများသည် စံသတ်မှတ်ချက်အတွက် ပုံမှန် သို့မဟုတ် အမည်ခံတန်ဖိုးများဖြစ်သည်။ အမှန်တကယ် လည်ပတ်ချိန်၊ တိကျမှုနှင့် ဘက်ထရီလည်ပတ်ချိန်တို့သည် ကြမ်းပြင်၊ မီးအလင်းရောင်၊ အစိတ်အပိုင်းများ၊ တပ်ဆင်ပစ္စည်းများ၊ စက်ပိုင်းဆိုင်ရာလည်ပတ်မှုနှင့် စက်မျက်နှာပြင် အပါအဝင် လုပ်ငန်းခွင်အခြေအနေများပေါ်တွင် မူတည်ပြီး လုပ်ငန်းခွင်အကဲဖြတ်ပြီးနောက် ပရောဂျက်တစ်ခုစီအတွက် အတည်ပြုပါသည်။
သတ်မှတ်ချက်စာရွက်ကို ဒေါင်းလုဒ်လုပ်ပါ (PDF)လက်ကမ်းစာစောင်ကို ဒေါင်းလုဒ်လုပ်ပါ (PDF)
မိုဘိုင်းလက်ကိုင်ကိရိယာတစ်ခု မတပ်ဆင်မီ၊ ထိုနေရာသည် ပြားချပ်ပြီး သန့်ရှင်းသောကြမ်းပြင်၊ လမ်းကြောင်းတိုင်းတွင် Wi-Fi၊ အားသွင်းစက်အတွက် ပါဝါပွိုင့်နှင့် အလိုအလျောက်တံခါးများနှင့် I/O လင့်ခ်ပါသော စက်များ လိုအပ်ပါသည်။
EVST သည် မိုဘိုင်းကိုင်တွယ်ကိရိယာကို သတ်မှတ်ထားသော အတိုင်းအတာအဖြစ် ထောက်ပံ့ပေးသည်- မိုဘိုင်းပလက်ဖောင်း၊ လက်မောင်းနှင့် ဂရစ်ပါ၊ မြင်ကွင်း၊ ထိန်းချုပ်မှုနှင့် လျှပ်စစ်စနစ်များ၊ ဖြန့်ကျက်မှုနှင့် ဖြန့်ဝေမှုဆော့ဖ်ဝဲလ်၊ ထို့အပြင် သိုလှောင်ရုံများ သို့မဟုတ် ဘင်လွှဲပြောင်းမော်ဂျူးများကဲ့သို့သော ပရောဂျက်အလိုက် စခန်းများ။
| module | စံပစ္စည်းများ |
|---|---|
| မိုဘိုင်းပလက်ဖောင်း | ဒစ်ဖရိုင်ဖယ်ဒရိုက် မိုဘိုင်းအခြေခံ၊ လေဆာ SLAM / QR ကုဒ် / ရောင်ပြန်လမ်းကြောင်းပြစနစ်၊ အလိုအလျောက် အားသွင်းစခန်း၊ ရိုလာ ကွန်ဗေယာ သို့မဟုတ် ကြားခံစခန်း၊ အမှတ်အသားမီးများ၊ အရေးပေါ်ရပ်တန့်မှုများ၊ ဘမ်ပါများ |
| ခြယ်လှယ် | ၆-ဝင်ရိုး ပူးပေါင်းဆောင်ရွက်သည့် လက်မောင်း (၂၀ ကီလိုဂရမ် / ၁၇၀၀ မီလီမီတာ)၊ လေဖိအားသုံး ကိရိယာ လဲလှယ်ကိရိယာနှင့် ဂရစ်ပါ စင်၊ ကောက်ကြောင်းပုံ လေဖိအားသုံး ဂရစ်ပါများ သို့မဟုတ် ဖုန်စုပ်ခွက်များ၊ ရေပေါ် ချိတ်ဆက်ကိရိယာ၊ ရိုဘော့တပ်ဆင်ကိရိယာ၊ ကေဘယ်လ်ပြွန်များ၊ လေလိုင်းများ |
| အာရုံခံစားမှု | ကျယ်ပြန့်သောထောင့်နှင့် တိကျသောအမြင်တည်နေရာ၊ အနေအထားနှင့် ရှိနေခြင်းအာရုံခံကိရိယာများ |
| ထိန်းချုပ်မှုနှင့်လျှပ်စစ် | စက်မှုလုပ်ငန်းသုံး PC၊ လေစုပ်စက်၊ အဆို့ရှင်ကျွန်း၊ I/O မော်ဂျူးများ (RS485 / CAN / I/O)၊ Wi-Fi ရောက်တာ / AP၊ BMS ပါသည့် 48 V LiFePO4 ဘက်ထရီ၊ အသံနှင့် အမြင်အာရုံ နှိုးစက်များ |
| Software များ | ဖြန့်ကျက်ဆော့ဖ်ဝဲ (မြေပုံရေးဆွဲခြင်း၊ ဘူတာရုံတည်ဆောက်ခြင်း)၊ ယာဉ်စုများ စေလွှတ်ခြင်း (လုပ်ငန်းအမိန့်များ၊ လမ်းကြောင်းစီစဉ်ခြင်း၊ ယာဉ်ကြောထိန်းချုပ်မှု)၊ စောင့်ကြည့်ခြင်း၊ စာရင်းအင်းများနှင့် အချက်ပေးသံများ၊ စက်ခေါ်ဆိုမှု / MES / WMS အင်တာဖေ့စ်များ၊ ပွင့်လင်းသော API / SDK |
| အရန်စခန်းများ (စီမံကိန်းအလိုက်) | သိုလှောင်ရုံပစ္စည်းများ၊ စမတ်ပစ္စည်းသိုလှောင်မှု၊ ၃-ဝင်ရိုး gantry၊ loading conveyor များ၊ bin transfer module၊ chip blow-off နှင့် code scanning၊ air knife၊ target protection |
အသုံးချမှု ဥပမာသုံးခုက ပလက်ဖောင်းကို အစိတ်အပိုင်းအမျိုးမျိုးအတွက် မည်သို့ဖွဲ့စည်းထားသည်ကို ပြသထားသည်- ၂ ကီလိုဂရမ် အလူမီနီယမ် အစိတ်အပိုင်းများကို နှစ်ကြိမ်လည်ပတ်၍ စက်ဖြင့်ပြုလုပ်ခြင်း၊ စက်ရုပ်ငါးခုသည် ကြိတ်စက် ၁၆ လုံးကို ဝန်ဆောင်မှုပေးသည့် ဂီယာကြိတ်ခွဲခြင်းလိုင်းနှင့် အမှိုက်ပုံးအပြည့်လွှဲပြောင်းခြင်းဖြင့် နောက်ဘက်အဖုံးစက်ဖြင့် ပြုလုပ်ခြင်းတို့ဖြစ်သည်။

၂ ကီလိုဂရမ် အလူမီနီယမ် အစိတ်အပိုင်းတစ်ခုသည် ဒေါင်လိုက် စက်ဖြင့်လည်ပတ်သော စင်တာများတွင် လုပ်ငန်းစဉ်နှစ်ခုကို ဖြတ်သန်းရပြီး အစိတ်အပိုင်းနှစ်ခုအတွက် ၁၃၀ စက္ကန့် စက်လည်ပတ်မှု ዑደ့ (အစိတ်အပိုင်းတစ်ခုလျှင် ၆၅ စက္ကန့်ခန့်) ရှိသည်။ အစိတ်အပိုင်းများသည် မြှောက်ခြင်းနှင့် တည်နေရာ ရပ်တန့်ခြင်းများပါရှိသော နှစ်ထပ်ပါ ပါလက် သယ်ယူပို့ဆောင်ရေးစနစ်ပေါ်သို့ ရောက်ရှိလာပြီး ကောက်ယူခြင်းမပြုမီ လေဆာဖြင့် အမှတ်အသားပြုထားသည်။ EVST-Alpha စီးရီးရိုဘော့သည် အနေအထားလေးခုပါ သိုလှောင်ရုံတစ်ခုကို သယ်ဆောင်ပြီး ဂရစ်ပါနှစ်ခုကို အသုံးပြုကာ အစိတ်အပိုင်းတစ်ခုကို ကောက်ယူပြီး နောက်တစ်ခုကို တစ်ကြိမ်လည်ပတ်မှုတွင် ထည့်သွင်းသည်။ စက်တပ်ဆင်ပစ္စည်းများသည် အစိတ်အပိုင်းကို တံသင်များပေါ်တွင် တည်နေရာရှာဖွေသည်။
မိုဘိုင်းကိုင်တွယ်ကိရိယာငါးခုနှင့် စမတ်သိုလှောင်မှုစနစ်နှစ်ခုသည် ရောနှောမှုမြင့်မားပြီး ပမာဏနည်းသော ထုတ်လုပ်မှုတွင် ဂီယာကြိတ်စက် ၁၆ လုံးအတွက် ဝန်ဆောင်မှုပေးသည်။ ဘင်တစ်ခုစီတွင် အပိုင်းခြောက်ပိုင်းစီ ပါရှိပြီး အပိုင်းတစ်ပိုင်းလျှင် ၁၃၀ စက္ကန့်ခန့် (ဘင်တစ်ခုလျှင် ၇၈၀ စက္ကန့်) ရှိသည်။ EVST-Gamma စီးရီးရိုဘော့များသည် ရိုလာကွန်ဗေယာပေါ်တွင် အမှိုက်ပုံးနှစ်ခုကို သယ်ဆောင်ပြီး ကိရိယာစင်မှ ဂရစ်ပါများကို အလိုအလျောက်ပြောင်းလဲကာ တင်ခြင်းမပြုမီ အစိတ်အပိုင်းဦးတည်ချက်ကို အတည်ပြုရန် စမ်းသပ်ယန္တရားကို အသုံးပြုသည်။
အော်ပရေတာများသည် နောက်ဘက်အဖုံးများ၏ ဗန်းအပြည့်ကို တင်ဆောင်ကြပြီး X/Y/Z ဘင်လွှဲပြောင်းမော်ဂျူးသည် ဘင်အပြည့်ကို ယာဉ်ပေါ်သို့ ရွှေ့ပေးသည်။ EVST-Gamma စီးရီးရိုဘော့သည် အစိတ်အပိုင်းတစ်ခုကို ကောက်ယူပြီး အခြားတစ်ခုကို ထည့်သွင်းရန် အပြင်ဘက်မှ အတွင်းသို့ ကောက်ယူပြီး အတွင်းမှ အပြင်သို့ ထည့်သွင်းရန် နှစ်ထပ်စုပ်ခွက်များကို အသုံးပြုသည်။ စက်ဖြင့် လည်ပတ်ပြီးနောက်၊ လေဓားသည် ဖြတ်တောက်သည့်အရည်ကို ဖယ်ရှားပေးပြီး လေဖိအားဖြင့် လည်ပတ်နေစဉ်အတွင်း ကင်မရာပစ်မှတ်ကို ကာကွယ်ပေးသည်။



CNC ထိန်းကျောင်းခြင်းအပြင်၊ ဤလမ်းညွှန်ချက်များအတွက် တူညီသောပလက်ဖောင်းကို ပေးဆောင်ထားသည်-
၎င်းတို့သည် ပလက်ဖောင်းအတွက် ပုံမှန်လမ်းညွှန်ချက်များဖြစ်သည်။ စီမံကိန်းပြန်လည်သုံးသပ်ချက်တွင် သတ်မှတ်ထားသောလိုင်းတစ်ခုအတွက် ဖြစ်နိုင်ခြေကို အတည်ပြုထားသည်။
မိုဘိုင်းလ် ကိုင်တွယ်ကိရိယာတစ်ခုအတွက် ဖြစ်နိုင်ခြေ ပြန်လည်သုံးသပ်ချက်တစ်ခုတွင် ထည့်သွင်းမှုငါးခု လိုအပ်သည်- အစိတ်အပိုင်း၊ စက်များ၊ လည်ပတ်မှုအချိန်များ၊ အထပ်အပြင်အဆင်နှင့် Wi-Fi လွှမ်းခြုံမှု။
မိုဘိုင်းကိုင်တွယ်ကိရိယာဆိုသည်မှာ စက်ရုပ်လက်မောင်းတစ်ခုဖြစ်ပြီး များသောအားဖြင့် ပူးပေါင်းဆောင်ရွက်သည့်လက်မောင်းတစ်ခုဖြစ်ပြီး ကိုယ်ပိုင်အုပ်ချုပ်ခွင့်ရှိသော မိုဘိုင်းအခြေစိုက်စခန်းပေါ်တွင် တပ်ဆင်ထားသောကြောင့် စက်ရုပ်တစ်ရုပ်သည် ပုံသေဆဲလ်တစ်ခုတည်းအစား ဘူတာများစွာတွင် အလုပ်လုပ်နိုင်သည်။ ၎င်းကို မိုဘိုင်းကိုဘော့ သို့မဟုတ် စက်ရုပ်လက်မောင်းပါသည့် AMR ဟုလည်းခေါ်သည်။ CNC လုပ်ငန်းတွင် မိုဘိုင်းကိုင်တွယ်ကိရိယာသည် စက်များ၊ ဆိပ်ကမ်းများအကြား မောင်းနှင်ပြီး ၎င်းသယ်ဆောင်သည့် ဗန်း သို့မဟုတ် ပစ္စည်းကိရိယာမှ အစိတ်အပိုင်းများကို တင်ခြင်းနှင့် ချခြင်းတို့ကို ပြုလုပ်သည်။
လက်စွဲလှည်းပေါ်ရှိ ကိုဘော့တစ်ခုသည် မိုဘိုင်းလက်ကိုင်ကိရိယာနှင့် မတူပါ။ လှည်းကို စက်တစ်ခုစီသို့ တွန်းပို့ပြီး အော်ပရေတာတစ်ဦးမှ ဆိုက်ကပ်ရမည်ဖြစ်ပြီး၊ များသောအားဖြင့် ပုံသေတည်နေရာအမှတ်များတွင် တည်ရှိသည်။ မိုဘိုင်းလက်ကိုင်ကိရိယာသည် သူ့အလိုလို မောင်းနှင်သည်- EVST ပလက်ဖောင်းသည် လေဆာ SLAM ဖြင့် လမ်းညွှန်ပြီး ±10 မီလီမီတာနှင့် ±1° အတွင်း ရပ်ကာ၊ အဆင့်နှစ်ဆင့်အမြင်ကို အသုံးပြု၍ လက်မောင်းကို ရပ်တန့်တိုင်း နေရာပြန်ချသည်။ လှည်းများသည် ရံဖန်ရံခါ ရွေ့လျားမှုများနှင့် ကိုက်ညီပြီး အလိုအလျောက်အခြေစိုက်စခန်းသည် စက်များအကြား အဆိုင်းတစ်ခုအတွင်း မျှဝေအသုံးပြုသည့် စက်ရုပ်နှင့် ကိုက်ညီသည်။
မိုဘိုင်းကိုင်တွယ်ကိရိယာတစ်ခုသည် စက်လည်ပတ်မှုတစ်ခုအတွင်းလည်ပတ်နိုင်သလောက် CNC စက်များစွာကို ဝန်ဆောင်မှုပေးနိုင်ပါသည်။ စက်များအကြား ခရီးသွားချိန်၊ တံခါးဖွင့်ခြင်းနှင့် ရပ်တန့်မှုတစ်ခုစီတွင် အစိတ်အပိုင်းလဲလှယ်ခြင်းနှင့် အားသွင်းချိန်ဝေစုကို ပေါင်းထည့်လိုက်ပါ။ စုစုပေါင်းသည် စက်လည်ပတ်မှုထက်တိုပါက စက်ရုပ်ကို မစောင့်ပါ။ စက်ရုပ်တစ်ခုလျှင် စက်လည်ပတ်မှုစင်တာ ၃-၅ ခုအတွက် ထုတ်ကုန်စာရွက်စာတမ်းအစီအစဉ်များ၊ သင့်လိုင်းအတွက် နံပါတ်သည် ဤတွက်ချက်မှုမှ လာပါသည်။
မိုဘိုင်းကိုင်တွယ်ကိရိယာတစ်ခုသည် အခြားစက်တစ်ခုသို့ ရွှေ့ပြီးနောက်၊ အောက်ခြေသည် ±10 မီလီမီတာနှင့် ±1° အတွင်းသို့ ရောက်ရှိသွားပြီး ၎င်းသည် စက်ကိရိယာတစ်ခုတည်းအတွက် လုံလောက်သော တိကျမှုမရှိပါ။ ထို့နောက် အဆင့်နှစ်ဆင့်မြင်နိုင်စွမ်းသည် ပစ်မှတ်ကို ရှာဖွေပြီး ပထမဦးစွာ ±0.25 မီလီမီတာအထိ ထို့နောက် ±0.1 မီလီမီတာအထိ ဆင်းသွားကာ၊ အစိတ်အပိုင်းသည် တည်နေရာတံများပေါ်တွင် ရှိနေသည်နှင့်အမျှ မျောနေသော ချိတ်ဆက်မှုနှင့် ပုံသဏ္ဍာန်ရှိသော လက်ချောင်းများသည် ကျန်ရှိနေသော အမှားကို စုပ်ယူပါသည်။ ပေးသွင်းသူများကို နှိုင်းယှဉ်သောအခါ၊ ကိုးကားထားသော ကိန်းဂဏန်းသည် အောက်ခြေ၊ မြင်ကွင်း သို့မဟုတ် လက်မောင်း တိကျမှု ဟုတ်မဟုတ် မေးမြန်းပါ။
စက်တစ်လုံး သို့မဟုတ် နှစ်လုံး ဘေးချင်းယှဉ်လျက် စက်ရုပ်တစ်ရုပ်ကို စက်ယန္တရားလည်ပတ်မှုအများစုအတွက် အလုပ်များနေစေသည့်အခါ ပုံသေ cobot cell သည် များသောအားဖြင့် ပိုမိုရိုးရှင်းသောရွေးချယ်မှုဖြစ်သည်။ ပုံသေ cell ကို တစ်ကြိမ်ချိန်ညှိပြီး အားသွင်းခြင်း၊ Wi-Fi သို့မဟုတ် ခရီးသွားရန်ကြမ်းပြင်ပြင်ဆင်ခြင်း မလိုအပ်ဘဲ ပြန်လည်နေရာချထားခြင်းအဆင့် မလိုအပ်ပါ။ စက်များသည် သီးခြားရပ်တည်နေပြီး တစ်ခုချင်းစီတွင် အစိတ်အပိုင်းတိုတောင်းစွာလဲလှယ်ရန်အတွက်သာ စက်ရုပ်တစ်ရုပ် လိုအပ်သည့်အခါ မိုဘိုင်းကိုင်တွယ်ကိရိယာသည် အဓိပ္ပာယ်ရှိသည်။
မိုဘိုင်းကိုင်တွယ်ကိရိယာတစ်ခုသည် တစ်စတုရန်းမီတာလျှင် ၃ မီလီမီတာအောက် မညီမညာဖြစ်နေသောကြမ်းပြင်၊ လမ်းကြောင်းများတစ်လျှောက် ၀.၀၅ မီလီမီတာအောက်နှင့် ဆိုက်ကပ်ရာနေရာများ၊ ၅ မီလီမီတာအောက် လှေကားထစ်များနှင့် ၈ မီလီမီတာအောက် ကွာဟချက်များရှိရန် လိုအပ်ပါသည်။ မျက်နှာပြင်သည် static-dissipative ဖြစ်ပြီး ရေ၊ ဆီနှင့် အပျက်အစီးများ ကင်းစင်ရမည်။ လမ်းကြားများသည် အနည်းဆုံး ၉၅၀ မီလီမီတာ အကျယ်ရှိရမည်ဖြစ်ပြီး EVST အောက်ခြေသည် ၁၂၂၀ မီလီမီတာ လှည့်ခြင်းအချင်းရှိရန် လိုအပ်ပါသည်။
EVST မိုဘိုင်းလက်ကိုင်ကိရိယာ၏ 48 V LiFePO4 ဘက်ထရီသည် လည်ပတ်မှု ၆ နာရီခန့်အတွက် အဆင့်သတ်မှတ်ထားပြီး အလိုအလျောက်အားသွင်းစက်တွင် ၅% မှ ၁၀၀% အထိ အပြည့်အဝအားသွင်းရန် ၂ နာရီအထိ ကြာသည်။ ကိုယ်တိုင်အားသွင်းခြင်းလည်း ပြုလုပ်နိုင်သည်။ အခြားအလုပ်များကဲ့သို့ပင် အားသွင်းခြင်းကို လိုင်း၏အချိန်ဇယားတွင် ထည့်သွင်းရမည်ဖြစ်ပြီး စက်ရုပ်တစ်ရုပ်သည် စက်ဘယ်နှစ်လုံးကို စွမ်းဆောင်နိုင်သည်ကို တွက်ချက်သည့်အခါတွင် ထည့်သွင်းရေတွက်သည်။
ကိစ္စအများစုတွင် CNC စက်များသည် စက်ရုပ်တစ်ရုပ်က ၎င်းတို့ကို ပြုစုစောင့်ရှောက်နိုင်မီ အလိုအလျောက်တံခါးများနှင့် လေချိတ်ဆက်မှုများ သို့မဟုတ် ပြန်လည်ပြုပြင်မွမ်းမံမှုတစ်ခု လိုအပ်သည့်အပြင် စက်တောင်းဆိုမှု၊ ညှပ်အတည်ပြုချက်နှင့် လည်ပတ်မှုပြီးစီးမှုကဲ့သို့သော အချက်ပြမှုများအတွက် I/O လင့်ခ်တစ်ခုလည်း လိုအပ်ပါသည်။ ထို့နောက် စက်ခေါ်ဆိုမှုများနှင့် ဖြန့်ဝေမှုများသည် Wi-Fi မှတစ်ဆင့် စက်ရုပ်သို့ ရောက်ရှိပါသည်။ ပရောဂျက်အတွက် ပြန်လည်ပြုပြင်မွမ်းမံမှုလုပ်ငန်း မည်မျှလိုအပ်သည်ကို ၎င်းတို့က ဆုံးဖြတ်သောကြောင့် စက်မော်ဒယ်များနှင့် တံခါးအမျိုးအစားများကို စောစောစီးစီးပေးပို့ပါ။
မိုဘိုင်းကိုင်တွယ်ကိရိယာတစ်ခုသည် ၎င်း၏မြင်ကွင်းပစ်မှတ်နှင့် ကြမ်းပြင်ကို ကာကွယ်ထားပါက အအေးခံရည်နှင့် ချစ်ပ်များကို ရှောင်ရှားနိုင်သည်။ အအေးခံရည်နှင့် ချစ်ပ်များသည် ကင်မရာပုံရိပ်ကို ပျက်စီးစေနိုင်သောကြောင့် ပစ်မှတ်သည် ပုံရိပ်ဖော်ရန်အတွက်သာ ဖွင့်ထားသော လေဖိအားအဖုံးအောက်တွင် ရှိနေပြီး လေဓားသည် ကောက်ယူခြင်းမပြုမီ အစိတ်အပိုင်းမှ ကျန်ရှိနေသော ဖြတ်တောက်သည့်အရည်ကို မှုတ်ထုတ်နိုင်သည်။ လမ်းကြောင်းများကို ရေနှင့် ဆီကင်းစင်အောင် ထားရှိရမည်ဖြစ်သောကြောင့် စက်တွင် ချစ်ပ်နှင့် အအေးခံရည်ထိန်းချုပ်မှုသည် အရေးပါပါသည်။
EVST မိုဘိုင်းလက်ကိုင်ကိရိယာတွင် ရှေ့နှင့်နောက် ၃၆၀ ဒီဂရီကို လွှမ်းခြုံထားသော လေဆာစကင်နာများ၊ ထိတွေ့ဘမ်ပါများနှင့် လေးဘက်လေးတန်တွင် အရေးပေါ်ရပ်တန့်မှုများ ပါရှိပြီး ပူးပေါင်းဆောင်ရွက်သည့်လက်တံကို အသုံးပြုသည်။ ယင်းက တပ်ဆင်မှုတိုင်းကို သီးသန့်ဘေးကင်းစေမည်မဟုတ်ပါ- လမ်းကြောင်းများ၊ လူသွားလူလာဖြတ်ကူးရာနေရာများ၊ ခြံစည်းရိုးများနှင့် ဘေးကင်းရေးဇုန်များကို သင့်အဖွဲ့နှင့်အတူ စီစဉ်ပြီး ဂရစ်များနှင့် အစိတ်အပိုင်းများအပါအဝင် အသုံးချမှုအပြည့်အစုံကို ၎င်း၏ကိုယ်ပိုင်အန္တရာယ်အကဲဖြတ်မှု လိုအပ်ပါသည်။
တရုတ်နိုင်ငံ၊ ချန်ဒူးအခြေစိုက် EVS TECH CO., LTD (EVST) သည် ဤမိုဘိုင်းကိုင်တွယ်ကိရိယာကို ထောက်ပံ့ပေးသည် EVST-Alpha, EVST-Beta နှင့် EVST-Gamma CNC စက်များကို တင်ခြင်းနှင့် ချခြင်းအတွက် စီးရီးများ။ ကိုးကားရလျှင် EVST သည် အစိတ်အပိုင်းပုံများနှင့် အလေးချိန်၊ စက်မော်ဒယ်များနှင့် I/O၊ လည်ပတ်မှုအချိန်များ၊ လမ်းကြောင်းများနှင့် ဆင်ခြေလျှောများပါရှိသော အထပ်ပုံစံနှင့် Wi-Fi လွှမ်းခြုံမှုကို ပြန်လည်သုံးသပ်ပြီးနောက် သင့်လိုင်းအတွက် ထောက်ပံ့မှုအတိုင်းအတာကို သတ်မှတ်ပေးသည်။
မိုဘိုင်းကိုင်တွယ်ကိရိယာတစ်ခု၏ ကုန်ကျစရိတ်သည် စီးရီး၊ လက်တံ၊ ဂရစ်ပါများနှင့် တပ်ဆင်ပစ္စည်းများ၊ သိုလှောင်ခြင်း သို့မဟုတ် ပုံးလွှဲပြောင်းခြင်းကဲ့သို့သော အရန်စခန်းများ၊ စက်အရေအတွက်နှင့် စက်ပြန်လည်ပြုပြင်မွမ်းမံမှု မည်မျှလိုအပ်သည်ပေါ်တွင် မူတည်ပါသည်။ EVST သည် စာရင်းတစ်ခုမှ မဟုတ်ဘဲ ဖြစ်နိုင်ခြေပြန်လည်သုံးသပ်ပြီးနောက် ပရောဂျက်တစ်ခုစီအတွက် ဈေးနှုန်းများကို ဖော်ပြပါသည်။ ဆက်သွယ်ရန် ပြန်လည်သုံးသပ်ခြင်းကို စတင်ရန် သင့်အစိတ်အပိုင်းနှင့် စက်အသေးစိတ်အချက်အလက်များနှင့်အတူ။
ဤစာမျက်နှာရှိ ကိန်းဂဏန်းအားလုံးသည် ပုံမှန် သို့မဟုတ် အမည်ခံတန်ဖိုးများဖြစ်သည်။ လုပ်ငန်းခွင်အကဲဖြတ်ပြီးနောက် ပရောဂျက်တစ်ခုစီအတွက် တကယ့်စွမ်းဆောင်ရည်ကို အတည်ပြုပါသည်။