
တပ်ဆင်ခြင်းလုပ်ငန်းစဉ်တွင် မဖြေရှင်းရသေးသောပြဿနာတစ်ခုရှိနေသေးသော်လည်း တင်းကျပ်သည့်ကိရိယာတစ်ခုသည် ၎င်း၏ torque ပစ်မှတ်သို့ရောက်ရှိနိုင်သည်။ ဝက်အူတစ်ခုသည် အဆစ်ထိုင်ခုံများမတိုင်မီ ခုခံမှုနှင့်ကြုံတွေ့ရနိုင်သည်၊ လိုအပ်သောအနေအထားလွတ်သွားနိုင်သည် သို့မဟုတ် အောင်မြင်စွာပြန်လည်ကြိုးစားခြင်းသည် အစောပိုင်းပျက်ကွက်မှုကို ဖုံးကွယ်ထားနိုင်သည်။ ၎င်းတို့သည် မတူညီသောပြဿနာများဖြစ်သည်။ သင့်အဆစ်အတွက် အရေးကြီးသောအချက်များကို သိရှိခြင်းသည် “စမတ်ကျသော” လုပ်ဆောင်ချက်များစာရင်းကို မဝယ်ယူဘဲ ကိရိယာ၊ အစီအစဉ်နှင့် ရလဒ်ကိုင်တွယ်မှုကို သတ်မှတ်ရန် ကူညီပေးသည်။
ကိရိယာထိတွေ့မှုကနေစပြီး ဘာကိုသက်သေပြလဲလို့ မေးကြည့်ပါ။
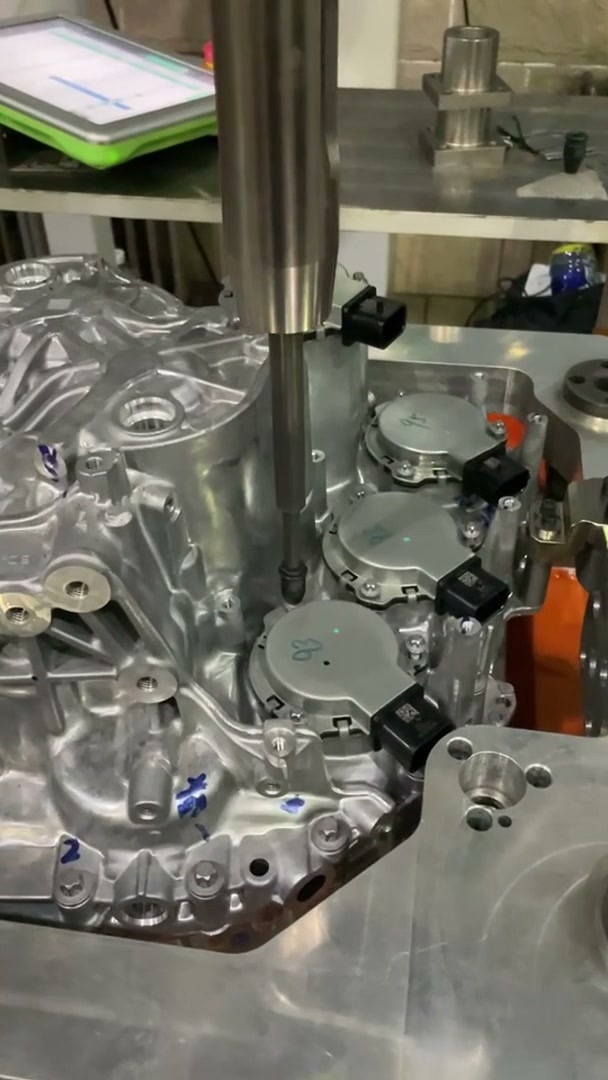
ပူးတွဲပါ ဗီဒီယိုတွင် သွန်းလောင်းအိမ်ရာပေါ်ရှိ နေရာအတော်များများတွင် ဒေါင်လိုက် ဝက်အူလှည့်ကိရိယာတစ်ခုကို လိုက်လံပြသထားသည်။ အနီးကပ်မြင်ကွင်းတွင် ချဉ်းကပ်မှု၊ ထိတွေ့မှု၊ မတင်ခြင်းနှင့် ရွှေ့ပြောင်းခြင်းကို ပြသထားသည်။ ၎င်းသည် အစီအစဉ်ကို လိုက်နာရလွယ်ကူစေသော်လည်း တင်းကျပ်မှုတန်ဖိုးများ သို့မဟုတ် ထိန်းချုပ်သူ၏ လက်ခံမှုယုတ္တိဗေဒကို မပြသပါ။
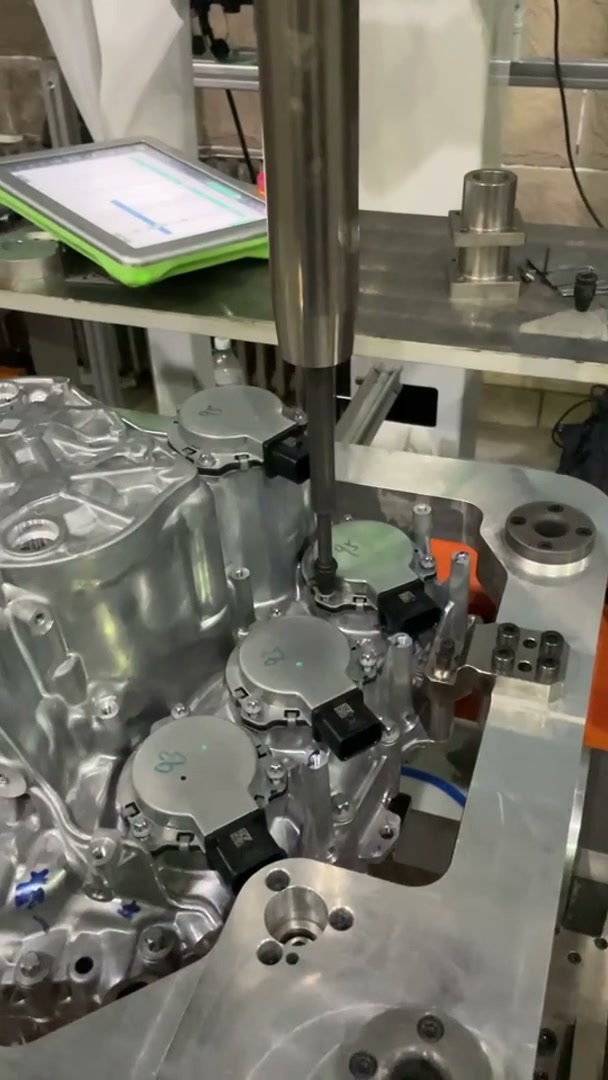
အလားတူအသုံးချမှုအတွက်၊ ချောမွေ့သောသရုပ်ပြမှုသည် ကိရိယာသည် တည်နေရာများကို ချဉ်းကပ်နိုင်မနိုင်ကို အဖြေပေးသည်။ ဝယ်ယူမှုတွင် လိုအပ်သော ချိတ်ဆက်မှုတစ်ခုစီကို လက်ခံနိုင်မနိုင် လုပ်ငန်းစဉ်က မည်သို့ဆုံးဖြတ်သည်ကို ကိုင်တွယ်ဖြေရှင်းရန်လည်း လိုအပ်ပါသည်။
၁။ ပစ်မှတ်ကို ရောက်ရှိခဲ့သော်လည်း ခုခံမှုက စောလွန်းခဲ့သည်
ချိတ်ဆက်ကိရိယာတစ်ခုသည် torque ပစ်မှတ်သို့ ပုံမှန်မဟုတ်ဘဲ မကြာမီရောက်ရှိသည့် စမ်းသပ်မှုတစ်ခုကို စဉ်းစားကြည့်ပါ။ ထိုပစ်မှတ်ကို ထပ်ခါတလဲလဲပြုလုပ်ခြင်းသည် အဆစ်သည် ပုံမှန်အတိုင်းထိုင်နေခြင်းရှိမရှိ သို့မဟုတ် ဝက်အူသည် ပုံမှန်မဟုတ်သော ခုခံမှုနှင့် ကြုံတွေ့ခဲ့ခြင်းရှိမရှိကို ရှင်းပြခြင်းမဟုတ်ပါ။ ပွတ်တိုက်မှုသည် အသုံးချ torque နှင့် clamp load အကြား ဆက်နွယ်မှုကို သက်ရောက်မှုရှိသည်။ ပျက်စီးနေသော ချည်မျှင်များသည်လည်း ခုခံမှု မည်သို့ဖြစ်ပေါ်လာသည်ကို ပြောင်းလဲနိုင်သည်။ torque ရလဒ်သည် clamp force ကို တိုက်ရိုက်တိုင်းတာခြင်းမဟုတ်ပါ။
ဒုတိယလုပ်ငန်းစဉ်တိုင်းတာခြင်းက ဤနေရာတွင် အထောက်အကူဖြစ်စေနိုင်ပါသည်။ ထောင့်စောင့်ကြည့်ခြင်းသည် သတ်မှတ်ထားသော စတင်အခြေအနေမှ တိုင်းတာထားသော လည်ပတ်မှုကို အမှန်တကယ်အဆစ်အတွက် သတ်မှတ်ထားသော ဝင်းဒိုးတစ်ခုဖြင့် နှိုင်းယှဉ်နိုင်သည်။ ဝင်းဒိုးအပြင်ဘက်ရှိ ထောင့်တစ်ခုသည် သတ်မှတ်ထားသော တုံ့ပြန်မှုကို လိုအပ်ပြီး ၎င်းသည် သီးခြားချို့ယွင်းချက်တစ်ခု၏ လူတိုင်းရောဂါရှာဖွေခြင်းမဟုတ်ပါ။
အဆိုပြုချက်တွင် "torque နှင့် angle" ဟုဖော်ပြထားသည့်အခါ တိကျမှုရှိပါ။ torque ပစ်မှတ်တွင် ပိတ်နေစဉ် စောင့်ကြည့်ထောင့်သည် ကနဦးအခြေအနေတစ်ခုပြီးနောက် နောက်ထပ်ထောင့်မှတစ်ဆင့် ရည်ရွယ်ချက်ရှိရှိ တင်းကျပ်ခြင်းနှင့် ကွဲပြားသည်။ နှစ်ခုစလုံးသည် အမှန်တကယ် အဆစ်နှင့် သင့်လျော်သော ဆက်တင်များ လိုအပ်ပြီး မည်သည့်အရာမျှ မသက်ဆိုင်သော တပ်ဆင်မှုများအတွက် universal setting ကို မပေးစွမ်းပါ။
ဝယ်ယူမှုဆုံးဖြတ်ချက်မှာ အတည်ပြုထားသော တင်းကျပ်မှုဗျူဟာကို သတ်မှတ်ရန်ဖြစ်ပြီး၊ ပြသထားသော နံပါတ်များ ပိုမိုများပြားလာခြင်းသည် ပိုမိုကောင်းမွန်သော တပ်ဆင်မှုကို ဆိုလိုသည်ဟု မယူဆရန်ဖြစ်သည်။ ပုံမှန်မဟုတ်သော ခုခံမှုသည် စိုးရိမ်စရာဖြစ်ပါက၊ ကိုယ်စားပြု အဆစ်အခြေအနေများအပေါ် အဆိုပြုထားသော တုံ့ပြန်မှုကို သရုပ်ပြပြီး မအောင်မြင်သောရလဒ်က မည်သည့်အရာကို ရပ်တန့်စေသည် သို့မဟုတ် မည်သည့်အလံများကို အလံလွှင့်သည်ကို အတည်ပြုပါ။ ကန့်သတ်ချက်များသည် ထိုအဆစ်နှင့် ၎င်း၏လက်ခံမှုလိုအပ်ချက်များနှင့် သက်ဆိုင်သည်။
၂။ အစိမ်းရောင်ရလဒ်များ လုံလောက်စွာရှိသော်လည်း တစ်တွင်းလွတ်သွားသည်
လိုအပ်သော ချိတ်ဆက်မှုနေရာလေးခုပါသည့် အစိတ်အပိုင်းတစ်ခုကို မြင်ယောင်ကြည့်ပါ။ စနစ်တစ်ခုသည် လက်ခံနိုင်သော ကိရိယာရလဒ်လေးခုကို မှတ်တမ်းတင်ထားသော်လည်း တစ်နေရာကို နှစ်ကြိမ် စီမံဆောင်ရွက်ခဲ့ပြီး နောက်တစ်နေရာကို ကျော်သွားခဲ့သည်။ အရေအတွက်မှန်ကန်ပြီး ပြီးစီးသွားသော တပ်ဆင်မှုမှာ မှန်ကန်ခြင်းမရှိပေ။ ၎င်းသည် ရိုးရှင်းသော ယူဆချက်ဥပမာတစ်ခုဖြစ်ပြီး ဗီဒီယိုတွင် တွေ့ရှိရသည့် အမှားမဟုတ်ပါ။
ပိုကောင်းတဲ့ torque sensor တစ်ခုတည်းနဲ့ ဒါကို ဖြေရှင်းနိုင်မှာ မဟုတ်ပါဘူး။ cell ဟာ ရလဒ်တွေကို လိုအပ်တဲ့ လုပ်ဆောင်ချက်တွေနဲ့ ဆက်စပ်ပြီး အစိတ်အပိုင်း ပြီးစီးသွားတဲ့အခါ ဆုံးဖြတ်နိုင်တဲ့ နည်းလမ်းတစ်ခု လိုအပ်ပါတယ်။ အစီအစဉ်ပေါ်မူတည်ပြီး အဲဒါမှာ ပရိုဂရမ်ရေးဆွဲထားတဲ့ အနေအထား အစီအစဉ်၊ အနေအထား အတည်ပြုချက်နဲ့ အရင်အစိတ်အပိုင်းရဲ့ အခြေအနေကို ရှေ့ဆက်မသွားတဲ့ အစိတ်အပိုင်းအသစ် ပြန်လည်သတ်မှတ်ခြင်းတွေ ပါဝင်နိုင်ပါတယ်။
စိုးရိမ်ပူပန်မှုကို သရုပ်ပြမှုအဖြစ်သို့ ပြောင်းလဲပါ- ထိန်းချုပ်ထားသော လက်ခံမှုစမ်းသပ်မှုတွင် လိုအပ်သော လုပ်ဆောင်ချက်တစ်ခုကို ချန်လှပ်ပြီး အစိတ်အပိုင်းသည် ပုံမှန်ပြီးပြည့်စုံသော အခြေအနေကို မရရှိနိုင်ကြောင်း ပြသပါ။ ထို့နောက် ပျောက်ဆုံးနေသော လုပ်ဆောင်ချက်ကို မည်သို့ဖော်ထုတ်ပြီး ဖြေရှင်းသည်ကို ပြသပါ။ ၎င်းသည် ထိန်းချုပ်ကိရိယာသည် “ဒေတာကို သိမ်းဆည်းနိုင်” ခြင်း ရှိ၊ မရှိ မေးမြန်းခြင်းထက် အစီအစဉ်လိုအပ်ချက်ကို ပိုမိုတိုက်ရိုက်စမ်းသပ်သည်။
ထိန်းချုပ်ကိရိယာတစ်ခုသည် ရလဒ်၊ ခြေရာခံမှု၊ အမှတ်အသားနှင့် အသုတ်မြင်ကွင်းများကို ပေးစွမ်းနိုင်သော်လည်း မျက်နှာပြင်တစ်ခု ရရှိနိုင်မှုသည် ၎င်း၏ဒေတာသည် လိုအပ်သောလုပ်ဆောင်ချက်တိုင်းနှင့် ကိုက်ညီမှုရှိမရှိကို မဆုံးဖြတ်နိုင်ပါ။ အဆိုပြုထားသော ဆဲလ်အစီအစဉ်မှတစ်ဆင့် ထိုဆက်နွယ်မှုကို သရုပ်ပြပါ။
၃။ ဒုတိယအကြိမ်ကြိုးပမ်းမှု အောင်မြင်သွားသောကြောင့် ပထမအကြိမ် ပျောက်ကွယ်သွားခဲ့သည်။
ကြိုးပမ်းမှုတစ်ခုသည် ပုံမှန်မဟုတ်ဘဲ ရပ်တန့်သွားပြီး နောက်ပိုင်းကြိုးပမ်းမှုကို လက်ခံလိုက်သည်ဆိုပါစို့။ နောက်ဆုံးအခြေအနေကိုသာ ထိန်းသိမ်းထားပါက အစိတ်အပိုင်းကို ပြန်လည်သုံးသပ်သူတစ်ဦးသည် ဝင်ရောက်စွက်ဖက်မှု လိုအပ်ကြောင်း မပြောနိုင်ပါ။ ထိုမှတ်တမ်းသည် တူညီသော ချိတ်ဆက်ကိရိယာကို ပြန်လည်ကြိုးစားခဲ့၊ အစားထိုးခဲ့ သို့မဟုတ် စစ်ဆေးခဲ့ ရှိမရှိကိုလည်း ရှင်းပြနိုင်မည်မဟုတ်ပါ။
အဖြေကတော့ ပြန်လည်ကြိုးစားမှုတိုင်းကို တားမြစ်ဖို့ မဟုတ်ပါဘူး။ ဘယ်အခြေအနေတွေက နောက်ထပ်ကြိုးစားမှုကို ခွင့်ပြုပြီး ဘယ်အခြေအနေတွေက စက်ရုံရဲ့ ပူးတွဲအရည်အသွေးလုပ်ထုံးလုပ်နည်းအောက်မှာ စစ်ဆေးခြင်း၊ အစားထိုးခြင်း သို့မဟုတ် အခြားစွန့်ပစ်ခြင်း လိုအပ်တယ်ဆိုတာကို ဆုံးဖြတ်ပါ။ ဒီမှတ်တမ်းလိုအပ်တဲ့ လုပ်ငန်းတွေအတွက်၊ ကြိုးစားမှုတွေနဲ့ နောက်ဆုံးစွန့်ပစ်ခြင်းကို တူညီတဲ့ အစိတ်အပိုင်းနဲ့ ချိတ်ဆွဲထားတဲ့ အနေအထားမှာ သိမ်းဆည်းထားပါ။
ပုံမှန်မဟုတ်သောရလဒ်၏ ထိန်းချုပ်ထားသော သရုပ်ပြမှုကို တောင်းဆိုပြီးနောက် ၎င်း၏ခွင့်ပြုထားသော ပြန်လည်ရယူမှုကို တောင်းဆိုပါ။ မှတ်တမ်းနှင့် နောက်ဆုံးအစိမ်းရောင်အခြေအနေကို ပြန်လည်သုံးသပ်ပါ။ လိုအပ်သောမှတ်တမ်း ပျောက်ကွယ်သွားပါက၊ ကိုးကားချက်တွင် ရလဒ်သိုလှောင်မှု သို့မဟုတ် ပေါင်းစပ်မှုကို ဖော်ပြထားရမည်။ စက်ရုပ်၏ ရွေ့လျားမှုတိကျမှုကို ပြောင်းလဲခြင်းသည် ထိုကွာဟချက်ကို ဖြေရှင်းပေးမည်မဟုတ်ပါ။
ကာကွယ်ရန်လိုအပ်သော အမှားကို သတ်မှတ်ပါ
ဤဥပမာများသည် ဝယ်ယူမှုအမျိုးမျိုးကို ညွှန်ပြသည်- ပုံမှန်မဟုတ်သော တင်းကျပ်မှုအတွက် အဆစ်အပြုအမူတိုင်းတာခြင်း၊ လွတ်သွားသော အနေအထားအတွက် လည်ပတ်မှုထိန်းချုပ်မှုနှင့် ပြန်လည်လုပ်ဆောင်ခြင်းအတွက် သမိုင်းကြောင်းကိုင်တွယ်ခြင်း။ ၎င်းတို့အားလုံးသည် ဆဲလ်တိုင်းတွင် ရှုပ်ထွေးသောစနစ်များဖြစ်လာရန် မလိုအပ်ပါ။ အတိုင်းအတာသည် အမှန်တကယ် ချိတ်ဆက်မှုလိုအပ်ချက်နှင့် မမြင်နိုင်သော အမှားတစ်ခု၏ အကျိုးဆက်များကို လိုက်နာသင့်သည်။
EVST နဲ့ screwdriving ပရောဂျက်တစ်ခုကို ဆွေးနွေးတဲ့အခါ joint နဲ့ fastener၊ ပြီးမြောက်ရမယ့် position တွေနဲ့ လုပ်ငန်းစဉ်ကနေ ကာကွယ်ဖို့ ဒါမှမဟုတ် မှတ်တမ်းတင်ဖို့ လိုအပ်တဲ့ assembly error တွေကနေ စတင်ပါ။ ဒါတွေက tool၊ robot နဲ့ workstation option တွေကို အဓိပ္ပာယ်ရှိတဲ့ acceptance sequence နဲ့ ဆွေးနွေးဖို့ အခြေခံတစ်ခု ပေးပါတယ်။ EVST ဖြင့် ဘက်စုံသုံး ဝက်အူလှည့်ခြင်းအကြောင်း ဆွေးနွေးပါ.
နည်းလမ်း- အပလီကေးရှင်း-ဗီဒီယို ပြန်လည်သုံးသပ်ခြင်း၊ ထုတ်လုပ်သူ စာရွက်စာတမ်းများနှင့် ယူဆချက်ဆိုင်ရာ လက်ခံမှု-စမ်းသပ်မှု အခြေအနေများ။ အယ်ဒီတာ့အာဘော် · အမှားပြင်ဆင်ခြင်းမူဝါဒ · သတ်မှတ်ချက်များ