
လက်ဖြင့် သို့မဟုတ် အလိုအလျောက် ပုံးဖွင့်ခြင်း- မည်သည့်အလုပ်များ အမှန်တကယ် ပျောက်ကွယ်သွားမည်နည်း။
ကျန်ရှိနေသောအလုပ်၊ ကတ်ထူပုံးလွှဲပြောင်းမှုအခြေအနေ၊ ပြောင်းလဲမှုများနှင့် သိမ်းဆည်းထားသောစက္ကန့်များက အသုံးပြုနိုင်သောလုပ်အားအချိန်ကို လျှော့ချပေးခြင်းရှိမရှိအလိုက် လက်ဖြင့်ဖွင့်ခြင်းနှင့် အလိုအလျောက်ကတ်ထူပုံးဖွင့်ခြင်းကို နှိုင်းယှဉ်ပါ။
ဗန်းကိုင်တွယ်မှု အလိုအလျောက်လုပ်ဆောင်ခြင်း- ဒုတိယမြောက် စက်ရုပ်ကို မည်သည့်အချိန်တွင် ထည့်သွင်းသင့်သနည်း။
စက်ရုပ်တစ်ရုပ်၊ ဗန်းထည့်စက်နှင့် စက်ရုပ်နှစ်ရုပ်ကို နှိုင်းယှဉ်ကြည့်ပါ။ မည်သည့်ဗန်းပြောင်းလဲမှုနှောင့်နှေးမှုများ ထပ်နိုင်သည်နှင့် ဒုတိယကိုင်တွယ်သည့်ကိရိယာတစ်ခု မထည့်မီ မည်သည့်အရာကို စမ်းသပ်ရမည်ကို လေ့လာပါ။
စာနယ်ဇင်းတွင် Block Stacking ကို အလိုအလျောက်လုပ်ဆောင်ခြင်း- Palletizing Robot ကို မှာယူခြင်းမပြုမီ ဝယ်သူများမေးလေ့ရှိသော မေးခွန်းခုနစ်ခု
ပုံနှိပ်ရာတွင် block stacking အတွက် palletizing robot ကို မှာယူခြင်းမပြုမီ ဖြေရှင်းရမည့် မေးခွန်းခုနစ်ခု- အစိမ်းရောင်အစွမ်းသတ္တိ၊ gripper၊ payload၊ cycle၊ stack ပုံစံနှင့် faults။
ကားတံခါးပတ္တာများကို ရိုဘော့ခါးပတ်ဖြင့် ပွတ်တိုက်ခြင်း- ဝယ်ယူခြင်းမပြုမီ စမ်းသပ်ရမည့် ပျက်ကွက်မှုပုံစံ ငါးမျိုး
ကားတံခါးပတ္တာများကို စက်ရုပ်ခါးပတ် ඔප දැමීමဖြင့် දැමීමීම දැ ...
ရိုဘော့ကိုင်တွယ်ခြင်းနှင့် သံမဏိဇကာပြားများစုပုံခြင်း- ပြောင်းလွယ်ပြင်လွယ်ရှိသော အဖုံးကို ထိန်းချုပ်ခြင်း
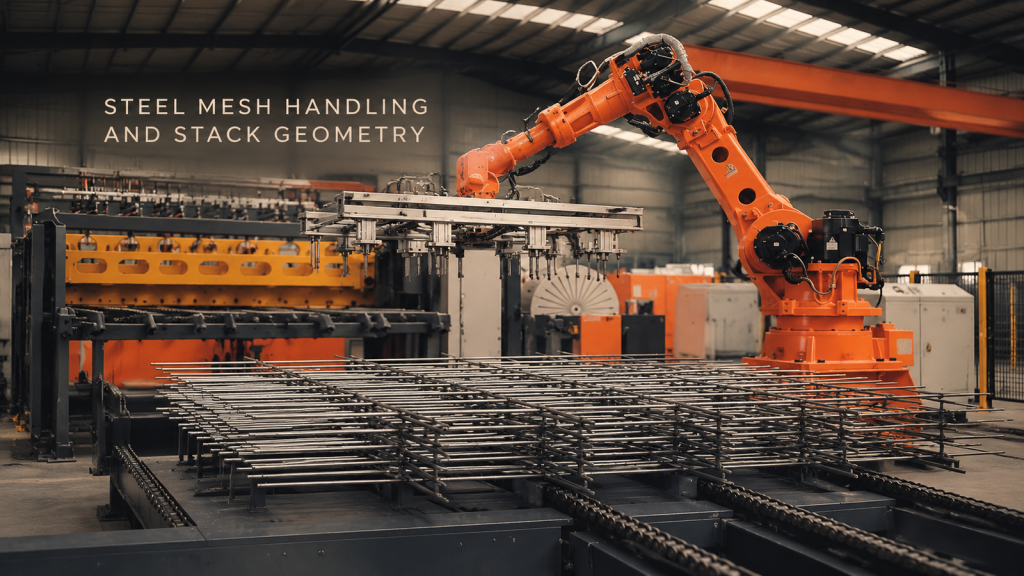
ရိုဘော့ကိုင်တွယ်ခြင်းနှင့် သံမဏိဇကာပြားများစုပုံခြင်း- ပြောင်းလွယ်ပြင်လွယ်ရှိသော အဖုံးကို ထိန်းချုပ်ခြင်း
မော်တာ Stator Windings အတွက် Robot Tending: Handoff State ကို သတ်မှတ်ပါ။
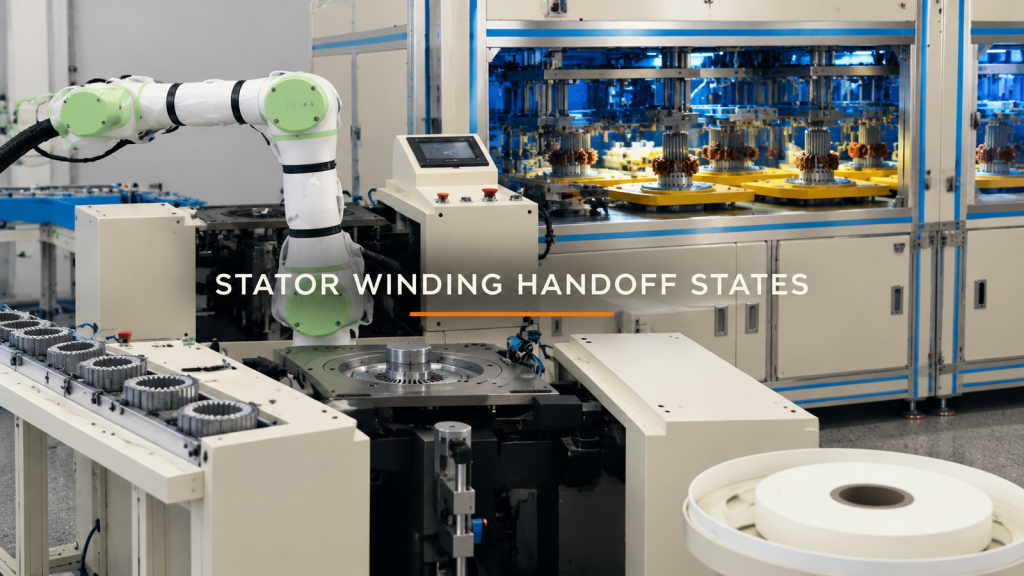
မော်တာ stator windings များကို robot tending လုပ်ရန်အတွက် handoff state၊ carrier geometry၊ transfer corridor နှင့် boundary trials များကို သတ်မှတ်ပါ။
စက်ရုပ်သည် ပုံနှိပ်ခြင်းကို ကိုင်တွယ်ခြင်း- ပရိုဂရမ်ရေးသားခြင်းမပြုမီ ဒိုင်လက်လွှဲမှုကို စစ်ဆေးပါ
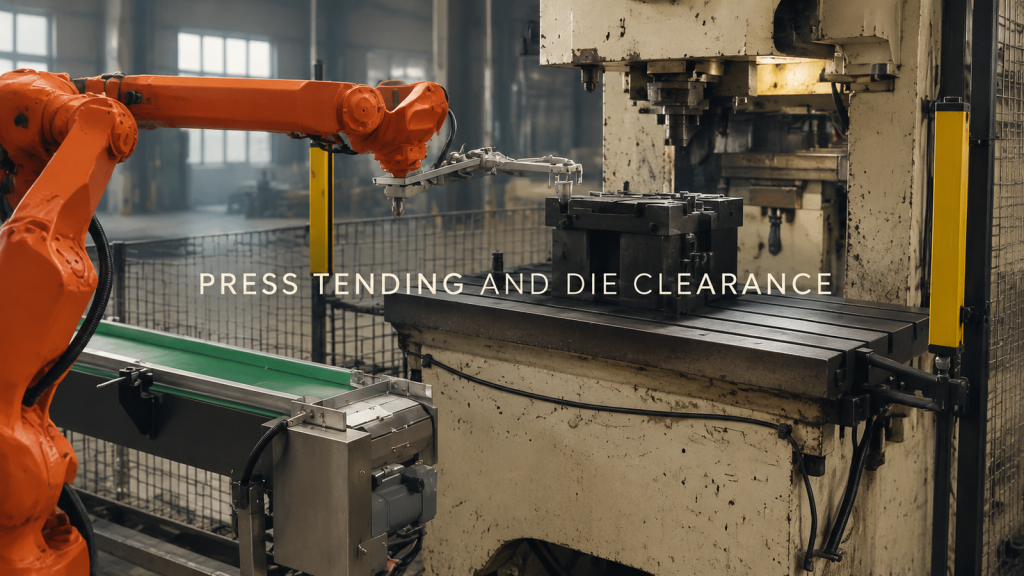
စက်ရုပ်ဖိစက်ကို လက်ဆင့်ကမ်းနှစ်ခုအဖြစ် ထိန်းကျောင်းခြင်းကို စီစဉ်ပါ။ ပရိုဂရမ်မရေးဆွဲမီ ကွန်ဗေယာနှင့် ဒိုင်ဧရိယာရှိ ချဉ်းကပ်မှု၊ ဆုပ်ကိုင်မှု သို့မဟုတ် လွှတ်မှုနှင့် ထွက်ပေါက်နေရာတို့ကို စစ်ဆေးပါ။
ကွန်ဗေယာသို့ ကတ်ထူပုံးကို ပါလက်ထဲ ထုတ်ယူခြင်း- အလွှာ၊ ဆုပ်ကိုင်မှုနှင့် လွှတ်ခြင်းဆိုင်ရာ ယုတ္တိဗေဒကို သတ်မှတ်ပါ။
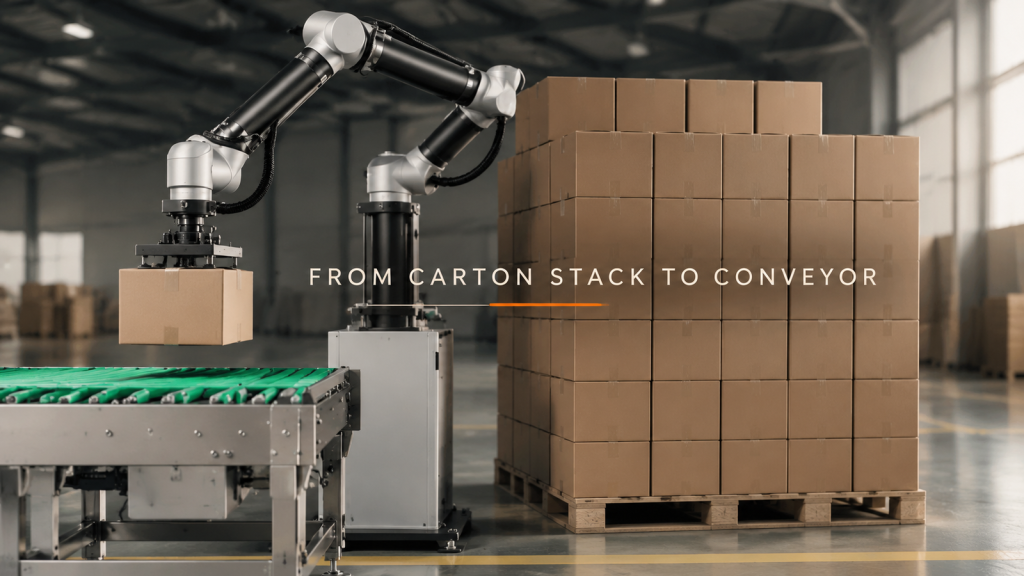
ကတ်ထူပုံးတစ်ပုံးကို ထပ်ဆင့်ထားသော ကုန်ပစ္စည်းမှ ထွက်သွားသော ကွန်ဗေယာသို့ ရွှေ့ပြောင်းခြင်းသည် ထပ်ခါတလဲလဲဖြစ်ပုံရသော်လည်း အလွှာကုန်ဆုံးသွားသည်နှင့်အမျှ လက်ဆင့်ကမ်းပေးခြင်းသည် ပြောင်းလဲသွားသည်။ ဤကိစ္စတွင်၊ စက်ရုပ်သက်ရှိတစ်ခုသည်
လေ့ကျင့်ရေးဆဲလ်တစ်ခုတွင် ရိုဘော့လွှဲပြောင်းခြင်း- ပရိုဂရမ်ရေးသားခြင်းမပြုမီ လက်လွှဲပေးခြင်းများကို အဓိပ္ပာယ်ဖွင့်ဆိုပါ
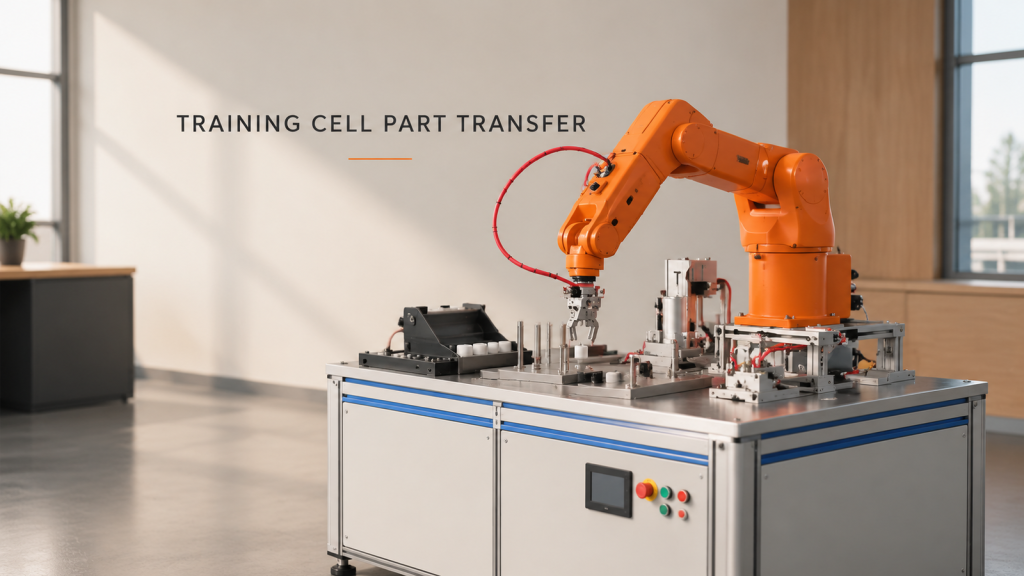
ဘက်စုံလေ့ကျင့်ရေးဆဲလ်တစ်ခုသည် အသုံးဝင်ပါသည်၊ အဘယ်ကြောင့်ဆိုသော် ၎င်းသည် ရိုဘော့လွှဲပြောင်းမှုသည် တည်ငြိမ်မှုရှိမရှိကို ဆုံးဖြတ်ပေးသည့် မျက်နှာပြင်များကို ဖော်ထုတ်ပေးသောကြောင့်ဖြစ်သည်- အစိတ်အပိုင်းတစ်ခု မည်သို့တည်ရှိသည်၊ မည်သည့်အချိန်တွင်
ရှည်လျားသော သတ္တုအစိတ်အပိုင်းများအတွက် စက်ရုပ်ထိန်းခြင်း- ထောက်ပံ့မှု၊ လွှဲစာအိတ်နှင့် စခန်းလွှဲပြောင်းခြင်း
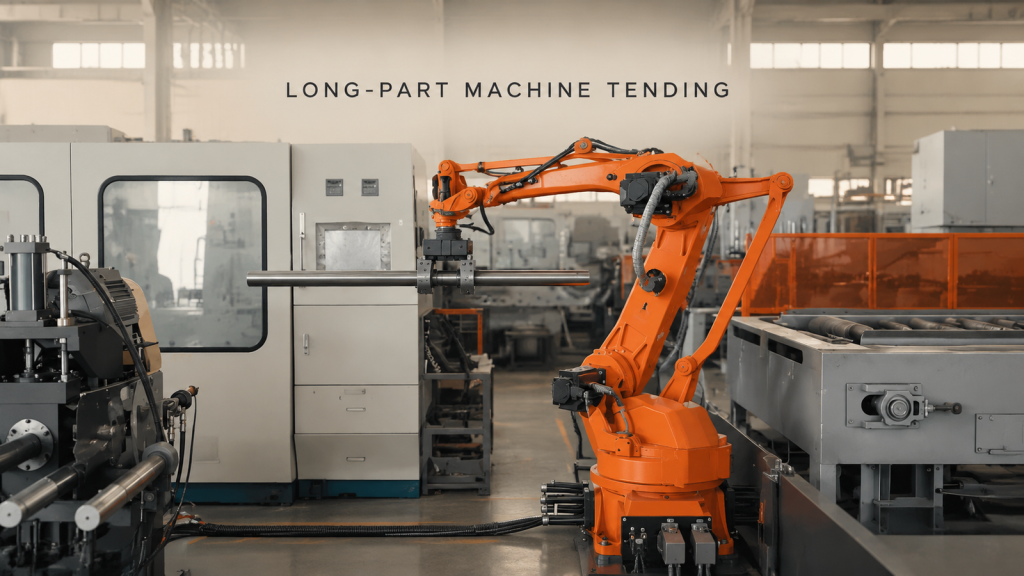
ရှည်လျားသောသတ္တုအစိတ်အပိုင်းများကို ထိန်းကျောင်းသည့် စက်ရုပ်အတွက် ကောက်ယူမှုတင်ဆက်မှု၊ ဆုပ်ကိုင်ကိရိယာများ၊ လမ်းကြောင်းရှင်းလင်းမှုနှင့် ရိုလာစားပွဲလွှဲပြောင်းပေးမှုကို ပြန်လည်သုံးသပ်ပါ။
Pallet Station တွင် Robot Transfer: Vacuum Tooling နှင့် Handoff Checks
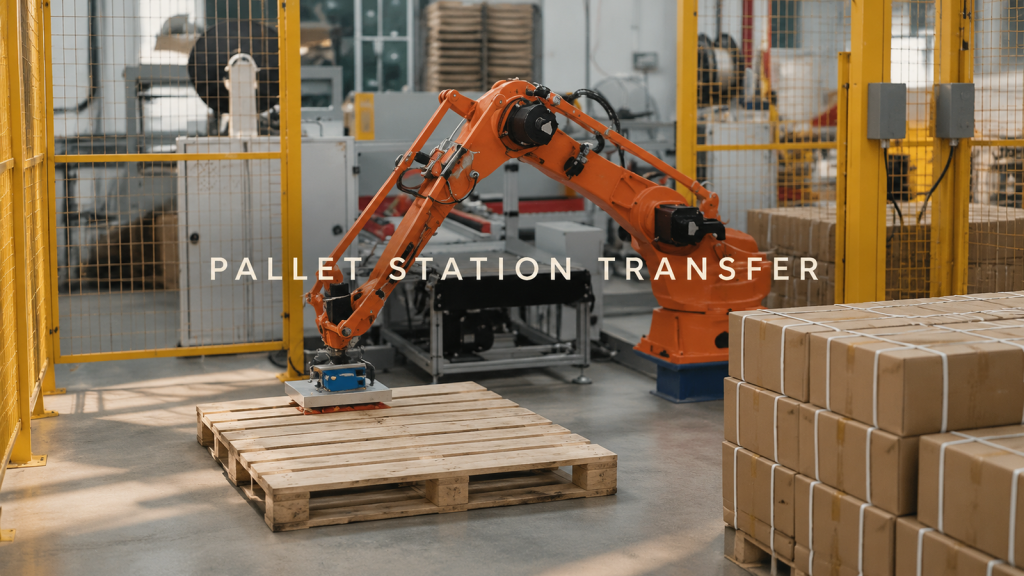
ပါလက်စခန်းတွင် ကောက်ယူမှုတင်ဆက်မှု၊ ဖုန်စုပ်ကိရိယာ၊ လမ်းကြောင်းရှင်းလင်းခြင်းနှင့် ပါလက်ဧရိယာလွှဲပြောင်းပေးမှုကို ပြန်လည်သုံးသပ်ပါ။
SCARA အစိတ်အပိုင်းလွှဲပြောင်းခြင်း တပ်ဆင်ရေးစခန်းများစွာတွင်
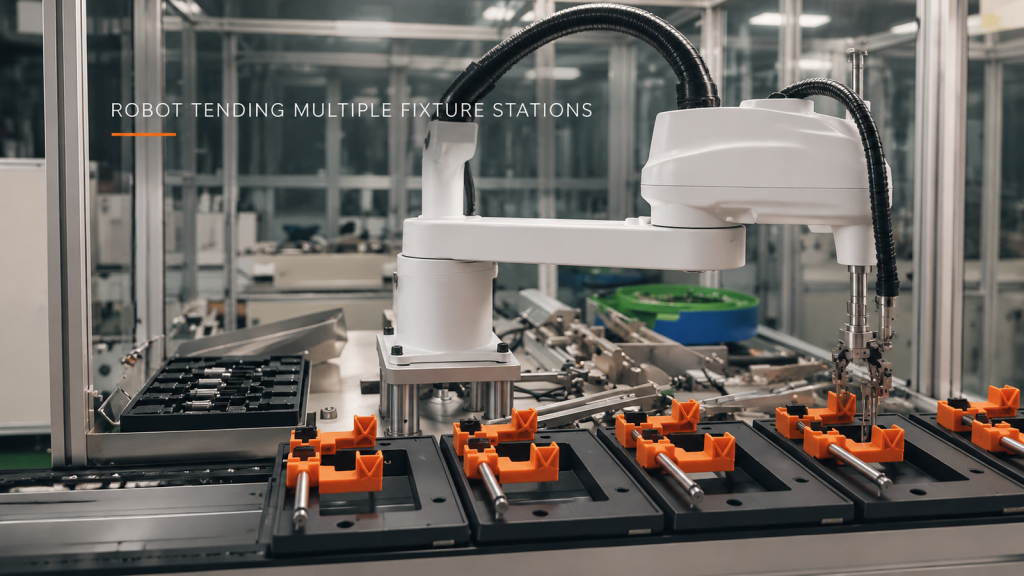
အတည်မပြုရသေးသော ዑደብ သို့မဟုတ် လုပ်ငန်းစဉ်အသေးစိတ်အချက်အလက်များကို မယူဆဘဲ ဗန်းတစ်ခု၊ အလယ်အလတ်ယန္တရားနှင့် များစွာသော ကိရိယာများမှတစ်ဆင့် SCARA အစိတ်အပိုင်းလွှဲပြောင်းမှုကို မည်သို့အကဲဖြတ်ရမည်ကို ကြည့်ရှုပါ။