
ထုတ်ယူသွားသော စက်ရုပ်တစ်ရုပ်သည် ထိုးသွင်းပုံသွင်းစက်ကို စောင့်ဆိုင်းစေပါသလား။ မှိုကိုဖွင့်ထားပေးသော သို့မဟုတ် နောက်စက်လုပ်ဆောင်ချက်ကို တားဆီးပေးသော စက်ရုပ်အစီအစဉ်၏ အစိတ်အပိုင်းသာ ထိုအဖြေတွင် ပါဝင်သည်။ လက်ခံစားပွဲဆီသို့ ရွေ့လျားမှုသည် မှိုအပြင်ဘက်တွင် ဖြစ်ပေါ်နိုင်ပြီး နောက်ပိုင်းစက်လုပ်ဆောင်ချက်များနှင့် ထပ်တူကျနိုင်သည်။ ဝယ်ယူသူသည် ပိုမိုမြန်ဆန်သော စက်လည်ပတ်မှုကတိကဝတ် သို့မဟုတ် စက်ရုပ်လှုပ်ရှားမှုတိုင်းသည် စက်လည်ပတ်ချိန်ကို တိုးစေသည်ဟူသော ယူဆချက်ကို လက်မခံမီ အမှန်တကယ် ဖိခြင်းနှင့် မှိုပေါ်ရှိ ထိုနယ်နိမိတ်များကို တိုင်းတာသင့်သည်။
ဖြစ်ရပ်ဗီဒီယိုတွင် အပြာရောင်စက်ရုပ်တစ်ရုပ်သည် ထိုးသွင်းစက်အပေါက်နှင့် အနီးနားရှိ အပြာရောင်ပလက်ဖောင်းကြားတွင် ရွေ့လျားနေသည်ကို ပြသထားပြီး ၎င်း၏အဆုံးကိရိယာသည် နေရာတစ်ခုစီအနီးတွင် ဆင်းသွားသည်။ အစိတ်အပိုင်းငယ်များနှင့် မှိုအချက်ပြမှုများကို ထုတ်ယူမှုတစ်ခုစီကို အချိန်ကိုက်ရန် သို့မဟုတ် အတည်ပြုရန် လုံလောက်စွာ ရှင်းလင်းစွာ မဖတ်ရှုနိုင်သောကြောင့် အသုံးဝင်သော လေ့လာတွေ့ရှိချက်မှာ လက်လွှဲဂျီသြမေတြီဖြစ်သည်။
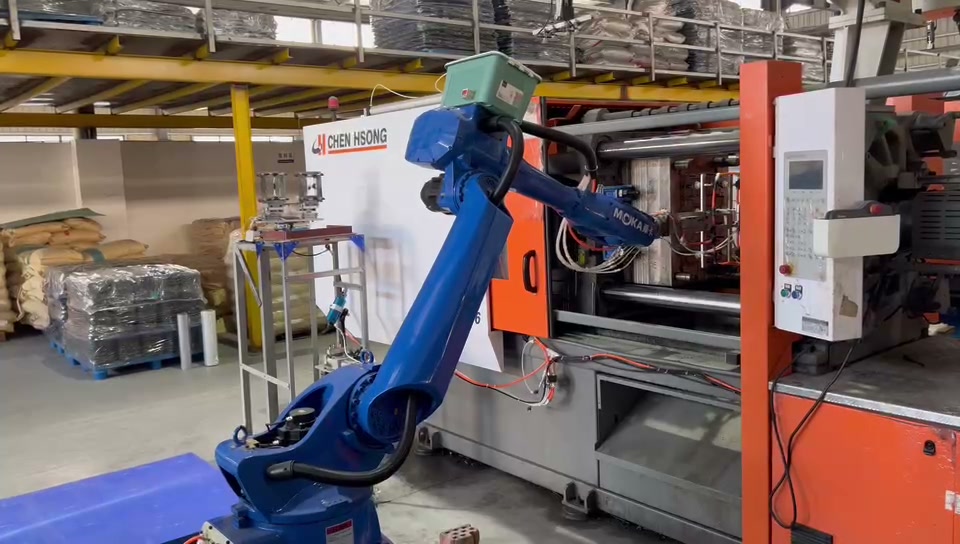
စက်ဖွင့်ပေါက်နှင့် အနီးနားရှိ ပလက်ဖောင်းသည် အဆိုပြုထားသော လွှဲပြောင်းလမ်းကြောင်း ချိတ်ဆက်ရမည့် နေရာနှစ်ခုကို ပြသထားသည်။
စက်ဝန်းနယ်နိမိတ်ကို ရိုဘော့အောက်ခြေတွင်မဟုတ်ဘဲ မှိုတွင်ဆွဲပါ။
ထုတ်ယူသွားသည့် သဘောတရားတွင် စက်ရုပ်ဝင်ရောက်ရန်၊ အစိတ်အပိုင်းကို ထိန်းထားရန်နှင့် မှိုဧရိယာမှ ထွက်ခွာရန် ဘေးကင်းသောနေရာတစ်ခု လိုအပ်သည်။ လိုအပ်သော ಉಪನ್ಯಾನುနှင့် ခွင့်ပြုချက်အခြေအနေများ ပြည့်မီသည်အထိ စက်ကို ပိတ်၍မရပါ။ ဤအချိန်အပိုင်းအခြားသည် အလိုအလျောက်လုပ်ဆောင်ခြင်းက ဖိကို စောင့်ဆိုင်းစေသည်ဖြစ်စေ မဖြစ်စေ စစ်ဆေးရန် ပထမဆုံးနေရာဖြစ်သည်။ ပြင်ပစားပွဲတွင် ရွေ့လျားခြင်းနှင့် လွှတ်ခြင်းသည် သီးခြားစီဖြစ်သည်။ နောက်ပုံသွင်းခြင်းအဆင့် ဆက်လက်လုပ်ဆောင်နေစဉ် ၎င်းတို့ ဖြစ်ပွားနိုင်ပါက ဖိစက်ဝန်းသို့ လွှဲပြောင်းချိန်တစ်ခုလုံးကို ပေါင်းထည့်ခြင်းသည် တစ်ပြိုင်နက်တည်း လုပ်ဆောင်သောအလုပ်ကို နှစ်ဆရေတွက်လိမ့်မည်။
ပစ္စည်းကိရိယာထုတ်လုပ်သူများထံမှ ဖယ်ရှားချိန်လမ်းညွှန်ချက်သည် မှိုပွင့်နေသောနေရာနှင့် စက်မှရိုဘော့သို့ အချက်ပြမှုများကို စုစုပေါင်းပုံသွင်းစက်ဝန်း၏ သီးခြားအစိတ်အပိုင်းတစ်ခုအဖြစ် သတ်မှတ်သည်။ တိကျသော အချက်ပြမှုအစီအစဉ်နှင့် အချိန်ကိုက်မှုသည် ဖိ၊ မှို၊ ရိုဘော့နှင့် interface ပေါ်တွင် မူတည်သည်။ အသုံးဝင်သော ဒေသတွင်းတိုင်းတာမှုတစ်ခုသည် မှိုကို ထုတ်ယူရန် ဖွင့်လှစ်ထားသည့်အမှတ်၊ ရိုဘော့သည် မှိုကို ရှင်းလင်းပြီးသည့်အချိန်နှင့် စက်ကို ပိတ်ခွင့်ပြုထားသည့်အချိန်ကို မှတ်တမ်းတင်သည်။ တူညီသောမှို၏ တည်ငြိမ်သောစက်ဝန်းများတွင် တိုင်းတာမှုကို ထပ်မံပြုလုပ်ပြီးနောက် လက်ရှိနည်းလမ်းနှင့် နှိုင်းယှဉ်ပါ။ ၎င်းသည် ဆဲလ်အတွင်းရှိ အခြားနေရာရှိ ရိုဘော့လှုပ်ရှားမှုမှ စောင့်ဆိုင်းနေသော စက်ကို ခွဲထုတ်ပေးသည်။
ပြောင်းလဲမှုများသည် အကောင်းဆုံးတည်ငြိမ်သောစက်ဝန်းထက် ပိုအရေးကြီးနိုင်သည်
အဆိုပြုထားသော ဆဲလ်တစ်ခုတွင်၊ လက်ခံသည့်နေရာသည် အစိတ်အပိုင်းတစ်ခုကို ချထားရန်နေရာထက်ပိုပါသည်။ ၎င်း၏အနေအထား၊ ရည်ရွယ်ထားသော အစိတ်အပိုင်းဦးတည်ချက်နှင့် မည်သည့်အောက်ပိုင်းကိုင်တွယ်မှုမဆို စက်ရုပ်သည် စက်ဧရိယာမှ မည်သို့ထွက်ခွာပြီး နောက်လုပ်ဆောင်ချက်အတွက် မည်သို့ပြင်ဆင်နိုင်သည်ကို သက်ရောက်မှုရှိသည်။ အခြားမှိုတစ်ခုဖြင့် အစိတ်အပိုင်းသည် ကွဲပြားသော ထိတွေ့မှုအမှတ် သို့မဟုတ် ထွက်ပေါက်ဦးတည်ချက် လိုအပ်နိုင်သည်။ မှိုနှင့် အောက်ပိုင်းပစ္စည်းကိရိယာများသည် ပြောင်းလဲပြီးနောက် ၎င်းတို့၏ မျှော်လင့်ထားသည့်နေရာများသို့ ပြန်မလာနိုင်ပါက၊ ဆဲလ်သည် တည်ငြိမ်သောစက်ဝန်းသရုပ်ပြမှုအကြံပြုထားသည်ထက် ပြန်လည်သင်ကြားပေးခြင်း သို့မဟုတ် ချိန်ညှိခြင်းအတွက် အချိန်ပိုမိုကုန်ဆုံးနိုင်သည်။
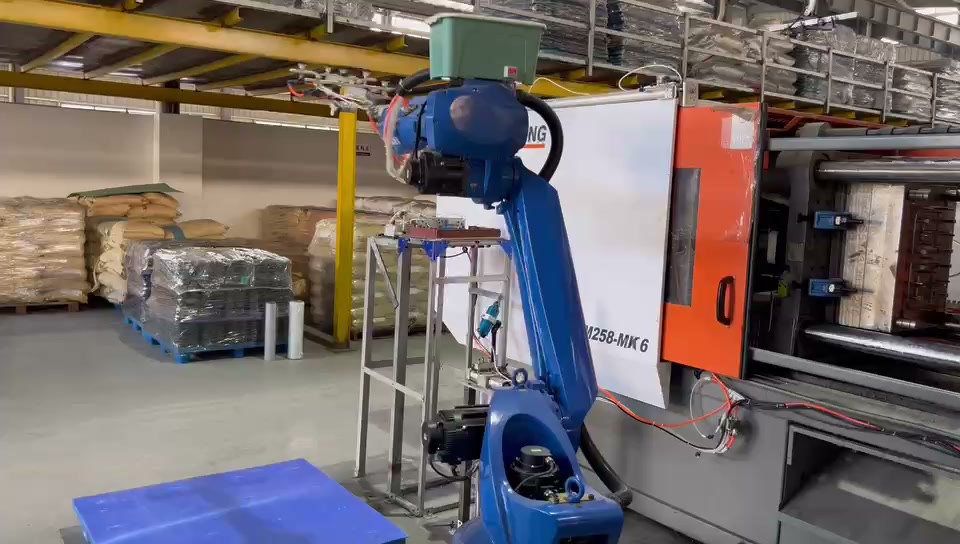
ပလက်ဖောင်းဧရိယာသည် စက်ဘေးတွင် တည်ရှိပြီး ၎င်း၏အနေအထားသည် အဆိုပြုထားသော စက်ရုပ်လမ်းကြောင်းတစ်ခုသည် စက်ပွင့်နေပုံကို လွှမ်းမိုးသည်။
ထို့ကြောင့် ပထမဆုံးစမ်းသပ်မှုတွင် အမြန်ဆုံး အနှောင့်အယှက်ကင်းသော အစီအစဉ်သာမက နေ့စဉ်ကိုယ်စားပြု မှိုတစ်ခုနှင့် အဓိပ္ပာယ်ရှိသော ပြောင်းလဲမှုတစ်ခု ပါဝင်သင့်သည်။ အစိတ်အပိုင်းများကို ကောက်ယူရန် မည်သို့တင်ပြသည်၊ အဆုံးကိရိယာသည် မည်သည့်အရာကို ထိနိုင်သည်၊ အစိတ်အပိုင်းကို မည်သည့်နေရာတွင် ထားရှိသည်နှင့် စက်ရုပ်သည် မှိုဧရိယာမှ ထွက်ခွာသွားကြောင်း မည်သည့်အရာကို အတည်ပြုသည်ကို သတ်မှတ်ပါ။ မှိုပြောင်းလဲမှုပြီးနောက် ဆဲလ်သည် ပြန်လည်စတင်ရန် မည်မျှကြာသည်ကို မှတ်တမ်းတင်ပါ။ ဤထည့်သွင်းမှုများသည် သရုပ်ပြမှုကို ထုတ်လုပ်မှုနှင့် ပြုပြင်ထိန်းသိမ်းရေးအဖွဲ့များ အကဲဖြတ်နိုင်သည့် workcell အတိုင်းအတာအဖြစ်သို့ ပြောင်းလဲပေးသည်။
ဝယ်ယူရေးအစည်းအဝေးအတွက် အသုံးဝင်သောအဖြေတစ်ခု
အဆိုပြုချက်တွင် ရလဒ်သုံးခုကို ခွဲခြားသတ်မှတ်သင့်သည်- မှိုပွင့်နေချိန်တွင် စက်သည် ပိုကြာကြာစောင့်သည် သို့မဟုတ် ပိုတိုတောင်းသည်ဖြစ်စေ၊ စက်ရုပ်၏ အပြင်ဘက်မှိုလှုပ်ရှားမှုသည် နောက်ပုံသွင်းခြင်းအဆင့်နှင့် ကိုက်ညီမှုရှိမရှိနှင့် မှိုပြောင်းလဲမှုက မည်မျှအလုပ်ဖြစ်စေသည်ကို ဖော်ပြပါ။ သဘောတူထားသော အချိန်ကန့်သတ်ချက်တစ်ခုနှင့် ကိုယ်စားပြုမှိုအစုံဖြင့် ၎င်းတို့ကို တိုင်းတာပါ။
စက်ဖွင့်ခြင်းနှင့် လက်ခံခြင်းဧရိယာ၏ ဓာတ်ပုံ၊ ကိုယ်စားပြုအစိတ်အပိုင်းတစ်ခုကို ဖယ်ရှားရမည့် ဦးတည်ရာနှင့် လက်ရှိမှိုဖွင့်ခြင်းမှ မှိုပိတ်ခြင်း အစီအစဉ်၏ စဉ်ဆက်မပြတ် ကလစ်တစ်ခုကို EVST သို့ ပေးပို့ပါ။ လွှဲပြောင်းလမ်းကြောင်း၊ ဖိခြင်းနှင့် လက်ခံသည့်စားပွဲ အင်တာဖေ့စ်များနှင့် ပထမဆုံးအချိန်ကိုက် စမ်းသပ်ခြင်းတို့ကို ကျွန်ုပ်တို့ ဆွေးနွေးနိုင်ပါသည်။ လည်ပတ်မှုမှတ်တမ်းများ ရရှိနိုင်ခြင်းမရှိပါက ရှင်းလင်းသော အလုပ်ရုံကြမ်းပြင်ဗီဒီယိုသည် အသုံးဝင်သော စတင်ရာနေရာတစ်ခုဖြစ်သည်။