
လုပ်ငန်းခွင်တွင် စက်ရုပ်ဖြင့် ဂဟေဆော်ခြင်း- ကြမ်းပြင်၊ ပိတ်ဆို့ခြင်း၊ ကြိုး
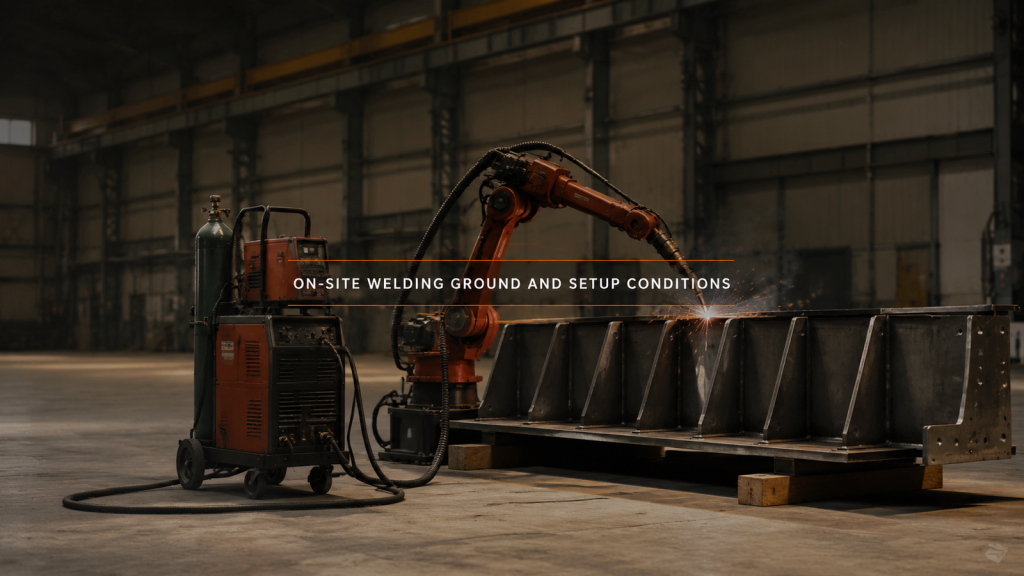
အစိတ်အပိုင်းကို မတင်နိုင်သည့်အခါ ဂဟေဆက်ယူနစ်သည် ၎င်းဆီသို့ မောင်းနှင်သွားပြီး ကြမ်းပြင်၊ ပိတ်ဆို့ခြင်းနှင့် နောက်ကြိုးတို့သည် တပ်ဆင်မှုဖြစ်လာသည်။
သီးသန့်ဂဟေဆက်စက် သို့မဟုတ် ရိုဘော့- ထုတ်ကုန်ကို အပြီးအပိုင် ပေးချေပြီးပြီလား။
သီးသန့်ဂဟေဆက်စက်နှင့် စက်ရုပ်ရွေးချယ်မှုသည် ထုတ်ကုန်မည်မျှတည်ငြိမ်သည်ကို ပေါ်လွင်စေသည်- အစီအစဉ်တစ်ခုစီက မည်သည့်အရာကို ဝယ်ယူသည်နှင့် မည်သည့်အကြွေးကုန်ကျစရိတ်ကို ပေးဆောင်သည်။
ပန်ကာထုတ်လုပ်မှု အလိုအလျောက်စနစ် ပြန်လည်ပြုပြင်မွမ်းမံခြင်း- ကန့်သတ်ချက်များကို ဦးစွာလုပ်ဆောင်ပါ
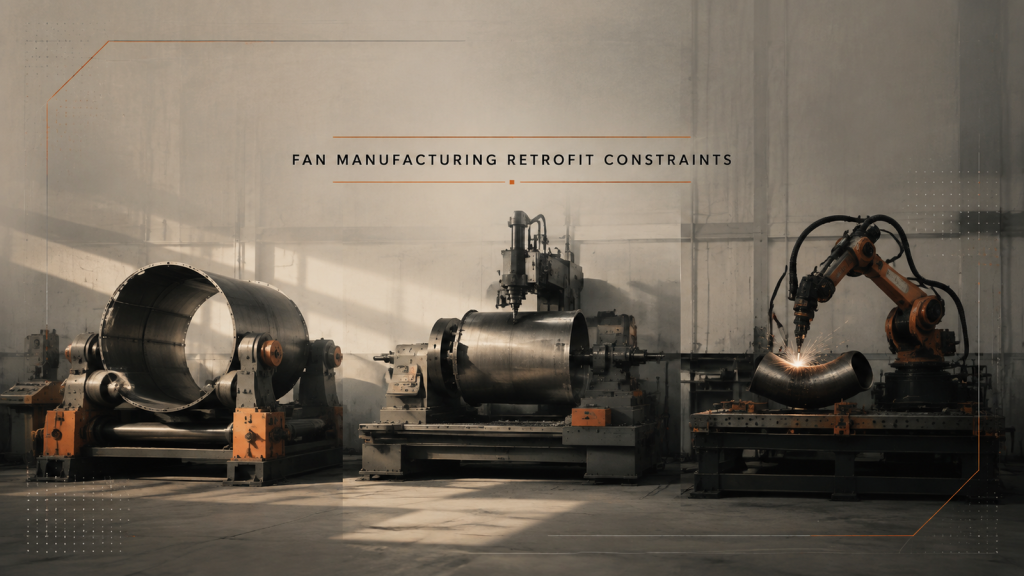
ပန်ကာထုတ်လုပ်ရေး အလိုအလျောက်ပြုပြင်မွမ်းမံမှုသည် ဘူတာရုံကို မဟုတ်ဘဲ ကွင်းဆက်ကို ရင်ဆိုင်ရသည်။ မည်သည့်စက်ရုပ်ကိုမဆို ရွေးချယ်ခြင်းမပြုမီ ကန့်သတ်ချက်များကို စာရင်းပြုစုပါ။
ကြိုတင်တည်ဆောက်မှု အလိုအလျောက်လုပ်ဆောင်ခြင်း- လွှဲပြောင်းပေးအပ်ခြင်းအတွက် ကုန်ကျစရိတ်
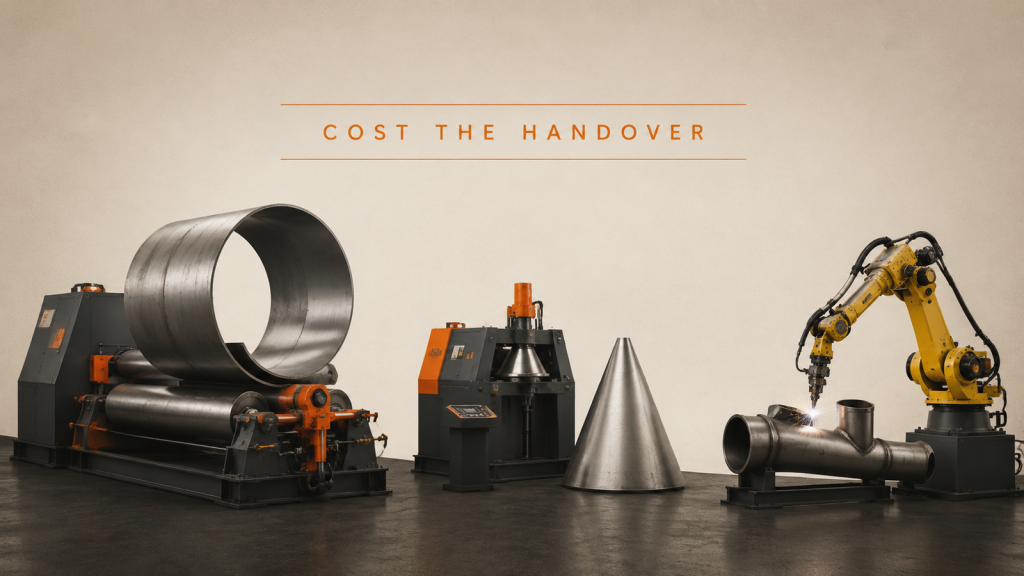
ကြိုတင်ထုတ်လုပ်သည့် အလိုအလျောက်စနစ်တွင်၊ လိပ်ခြင်း၊ ပုံသွင်းခြင်းနှင့် ဂဟေဆော်ခြင်းတို့သည် တစ်ခုချင်းစီသည် ၎င်းတို့ဘာသာ အလိုအလျောက်လုပ်ဆောင်နိုင်သည်။ အထွက်ကို ထိန်းချုပ်သည်မှာ ၎င်းတို့အကြား လက်ဆင့်ကမ်းလွှဲပြောင်းမှုဖြစ်သည်။
စက်ရုပ်ဦးခေါင်းဖြတ်တောက်ခြင်း- လမ်းကြောင်း၊ သဘောထားနှင့် အစွန်း
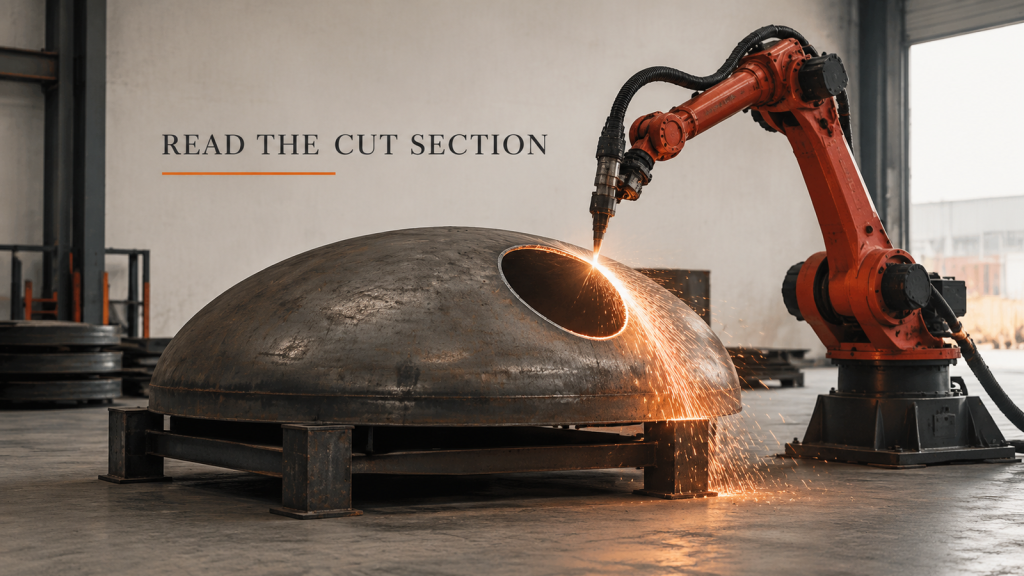
စက်ရုပ်ဦးခေါင်းဖြတ်တောက်ခြင်းသည် ကွေးညွှတ်နေသော မျက်နှာပြင်ပေါ်တွင် ပိတ်ထားသောလမ်းကြောင်းတစ်ခုကို ထားပေးသည်။ လမ်းကြောင်းနှင့် မီးရှူးတိုင်အနေအထားကို အတူတကွ စီစဉ်ပြီးနောက် ဖြတ်တောက်ထားသောအနားကို ဆုံးဖြတ်ပါ။
SCARA စက်ရုပ် သို့မဟုတ် ခြောက်ဝင်ရိုး- ရွေ့လျားမှုကို ရွေးချယ်ပါစေ
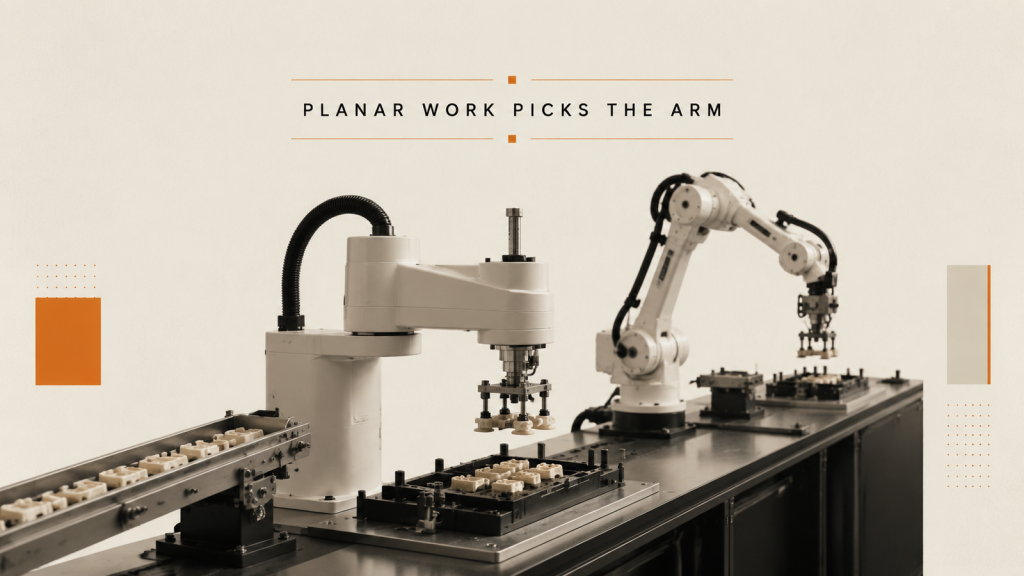
SCARA စက်ရုပ် သို့မဟုတ် အစိတ်အပိုင်းငယ်များ တပ်ဆင်ခြင်းအတွက် ဝင်ရိုးခြောက်ခုပါ လက်မောင်းကို ရွေးချယ်ခြင်းသည် ကတ်တလောက်ရှိ ဝင်ရိုးအရေအတွက်ဖြင့် မဟုတ်ဘဲ ခြေလှမ်းတိုင်း၏ ရွေ့လျားမှုဖြင့် စတင်ပါသည်။
ရိုဘော့ ဝန်အား- ဂရစ်ပါသည် အဘယ်ကြောင့် ၎င်းတွင် ပါဝင်ရသနည်း
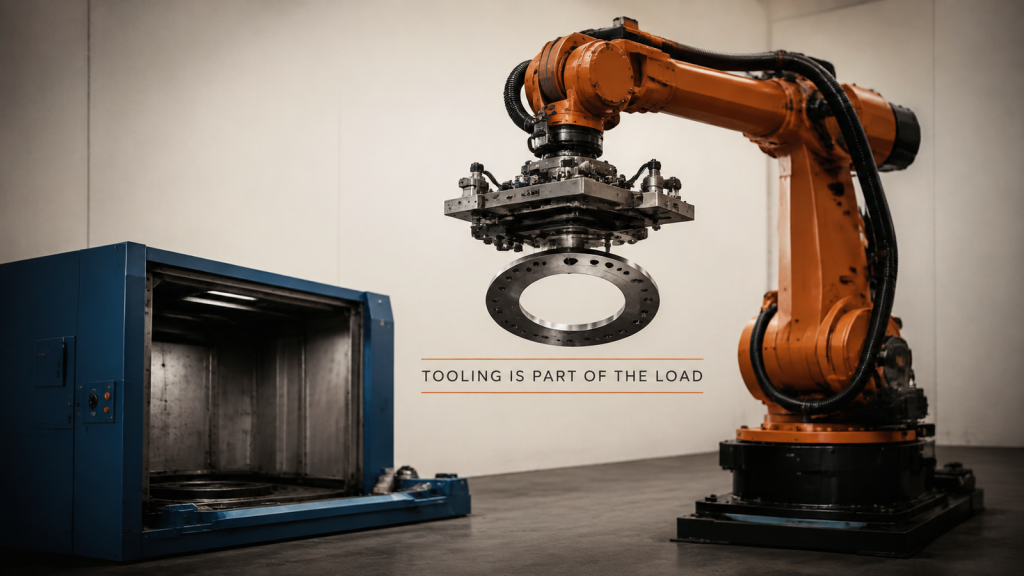
ရိုဘော့ ဝန်ထုပ်သည် လက်ကောက်ဝတ် အနားကွပ်နှင့် အလယ်ဗဟိုကြားရှိ တကယ့်အကွာအဝေးတွင် ကိရိယာနှင့် အစိတ်အပိုင်းကို အတူတကွ ဖုံးအုပ်ထားရမည်။
ဂဟေဆက်လက်ခံမှု- အသွင်အပြင်ကို မြင်နိုင်သည်၊ ထိုးဖောက်ဝင်ရောက်မှုကို မမြင်ရပါ
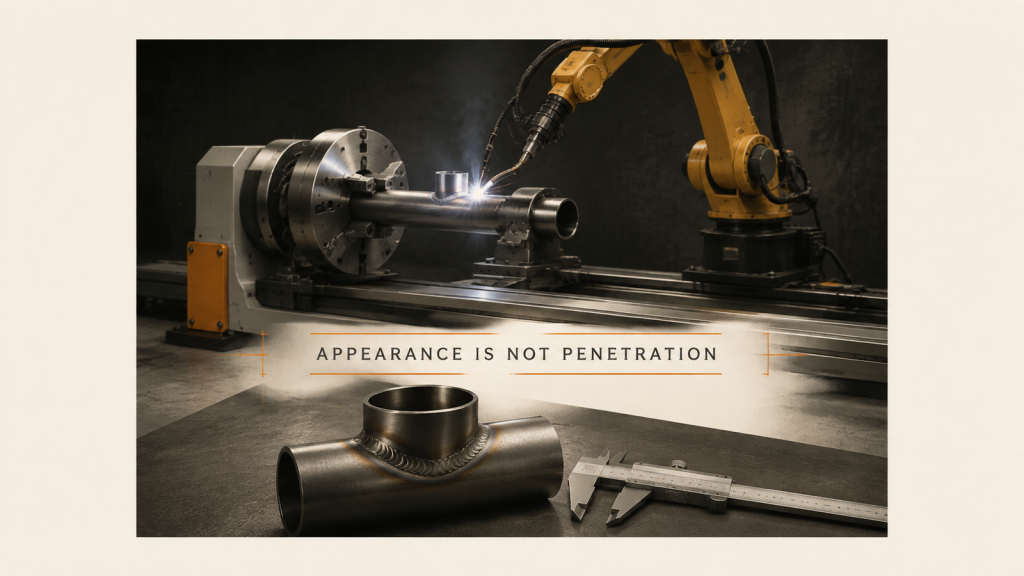
အသွင်အပြင်နှင့် ထိုးဖောက်မှုကို စာပိုဒ်တစ်ခုတည်းအဖြစ် ရေးသားသောအခါ ဂဟေလက်ခံမှု မအောင်မြင်ပါ။ လိုင်းဘက်ခြမ်းစစ်ဆေးမှုကို လုပ်ထုံးလုပ်နည်းစမ်းသပ်မှုမှ ခွဲထုတ်ပါ။
Cobot Reach: Pick နှင့် Assembly Point နှစ်ခုစလုံး
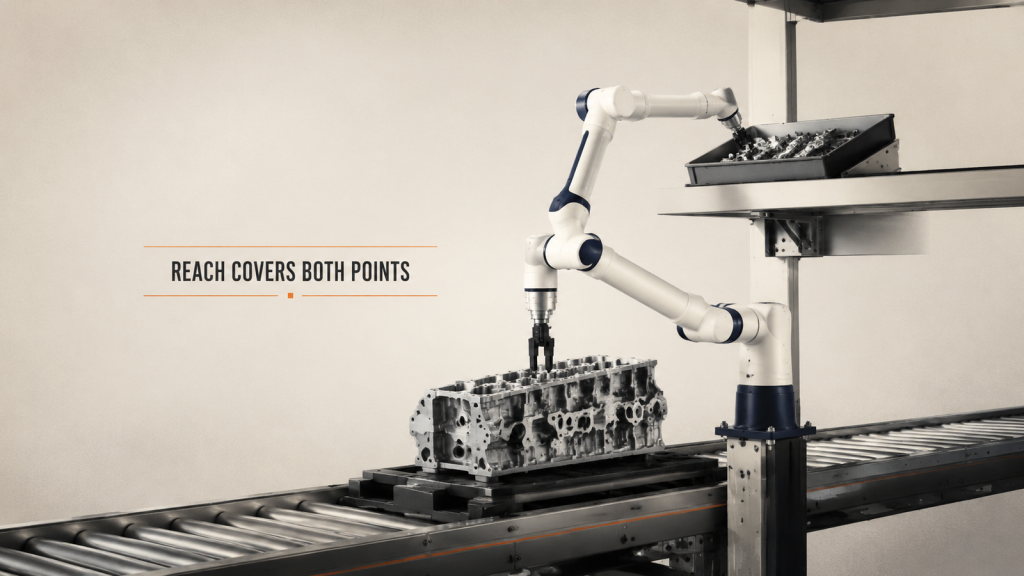
Cobot ရောက်ရှိနိုင်မှုသည် ဖြောင့်တန်းသော အကွာအဝေးတစ်ခု မဟုတ်ပါ။ အလုပ်လုပ်သည့်နေရာ၊ ကိရိယာအရှည်၊ ကိုယ်ဟန်အနေအထား အနားသတ်နှင့် လူများရှင်းလင်းမှုတိုင်းသည် တူညီသောစစ်ဆေးမှုတွင် ပါဝင်သည်။
မိုဘိုင်းဂဟေဆက်ခြင်း- အစိတ်အပိုင်းကြီးများအတွက် အလုပ်နေရာများကို စီစဉ်ပါ
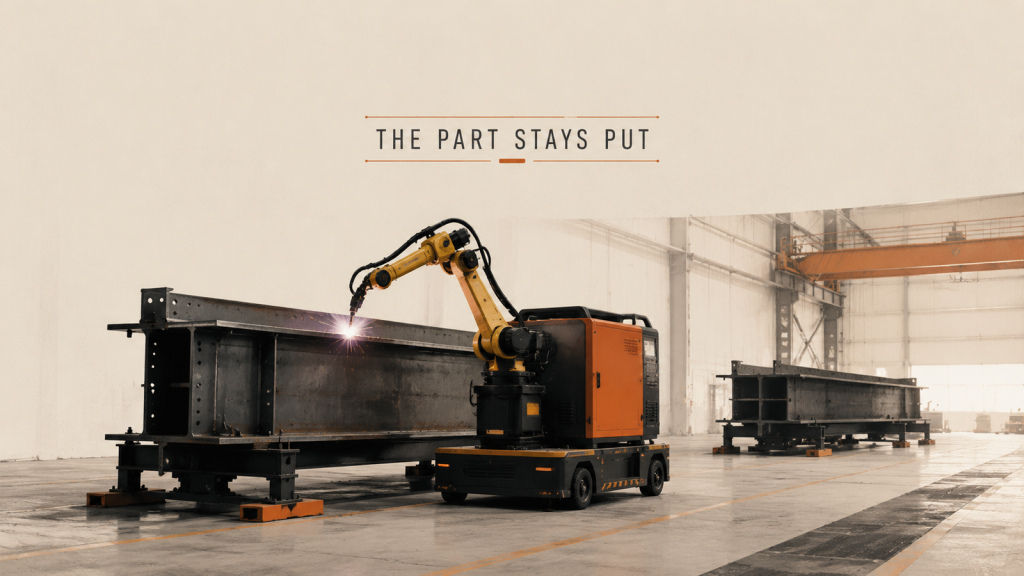
အစိတ်အပိုင်းတစ်ခုသည် မတင်နိုင်လောက်အောင် ကြီးမားနေသောအခါ၊ မိုဘိုင်းဂဟေဆက်ခြင်းသည် စက်ပစ္စည်းကို ရွှေ့ပြောင်းပေးသည်။ ကားရပ်နားရန်နေရာနှင့် အချက်အလက်ပြန်လည်ရယူခြင်းသည် စီစဉ်မှုယူနစ်ဖြစ်လာသည်။
စက်ထိန်းခြင်း- စက်များစွာကို ဝန်ဆောင်မှုပေးသည့် စက်ရုပ်တစ်ရုပ်
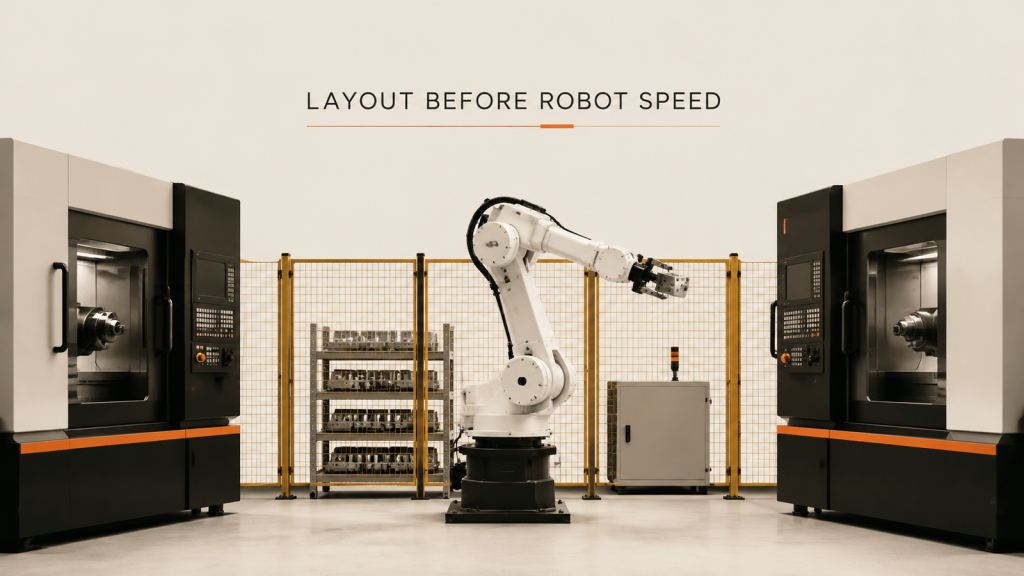
စက်ရုပ်တစ်ရုပ်နှင့် စက်များစွာဖြင့် စက်ထိန်းခြင်းတွင် လက်လှမ်းမမီအောင် လက်လှမ်းမမီအောင်၊ စောင့်ဆိုင်းခြင်းနှင့် ခြံစည်းရိုးခတ်ထားသော ဝင်ရောက်ခွင့်တို့သည် လက်မောင်းအမြန်နှုန်းထက် ကြာမြင့်စွာကတည်းက အခြေအနေကို ဆုံးဖြတ်ပေးပါသည်။
ပါးလွှာသောစာရွက်ဂဟေဆက်ခြင်း- ပုံပျက်ခြင်းသည် ညှပ်ခြင်းမှစတင်သည်
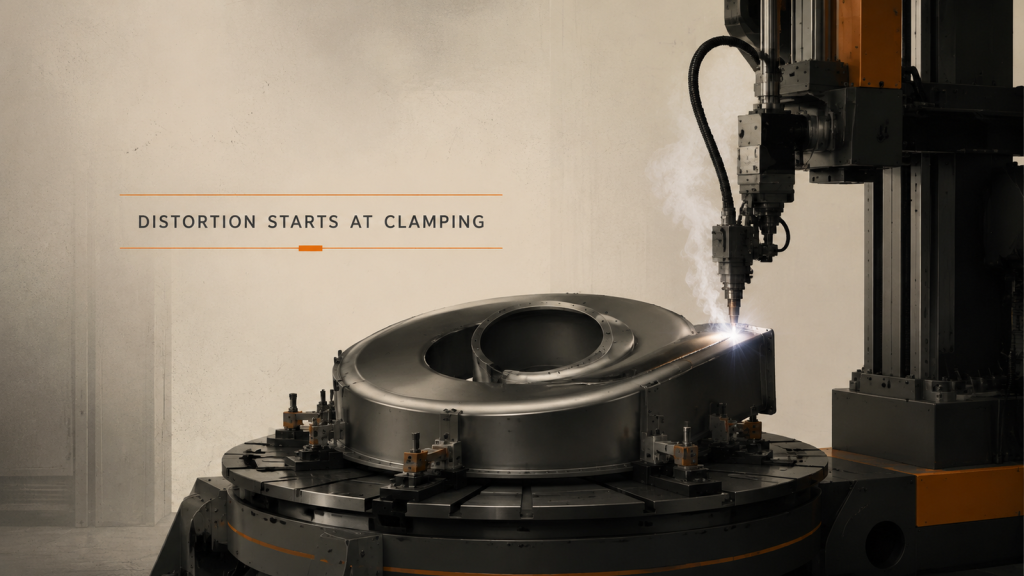
ပါးလွှာသောဂဟေဆက်ခြင်းတွင် ပုံပျက်ခြင်းသည် ဂဟေဆက်ချို့ယွင်းချက်များထက် ပြန်လည်ပြုပြင်ခြင်းကို ပိုမိုဖြစ်စေသည်။ ညှပ်နေရာများနှင့် ဂဟေဆက်ခြင်းအစီအစဉ်သည် နောက်ဆုံးပုံသဏ္ဍာန်ကို ဆုံးဖြတ်ပေးသည်။