
Από την Συντακτική Ομάδα του EVST · Τελευταία ενημέρωση: 11 Ιουνίου 2026
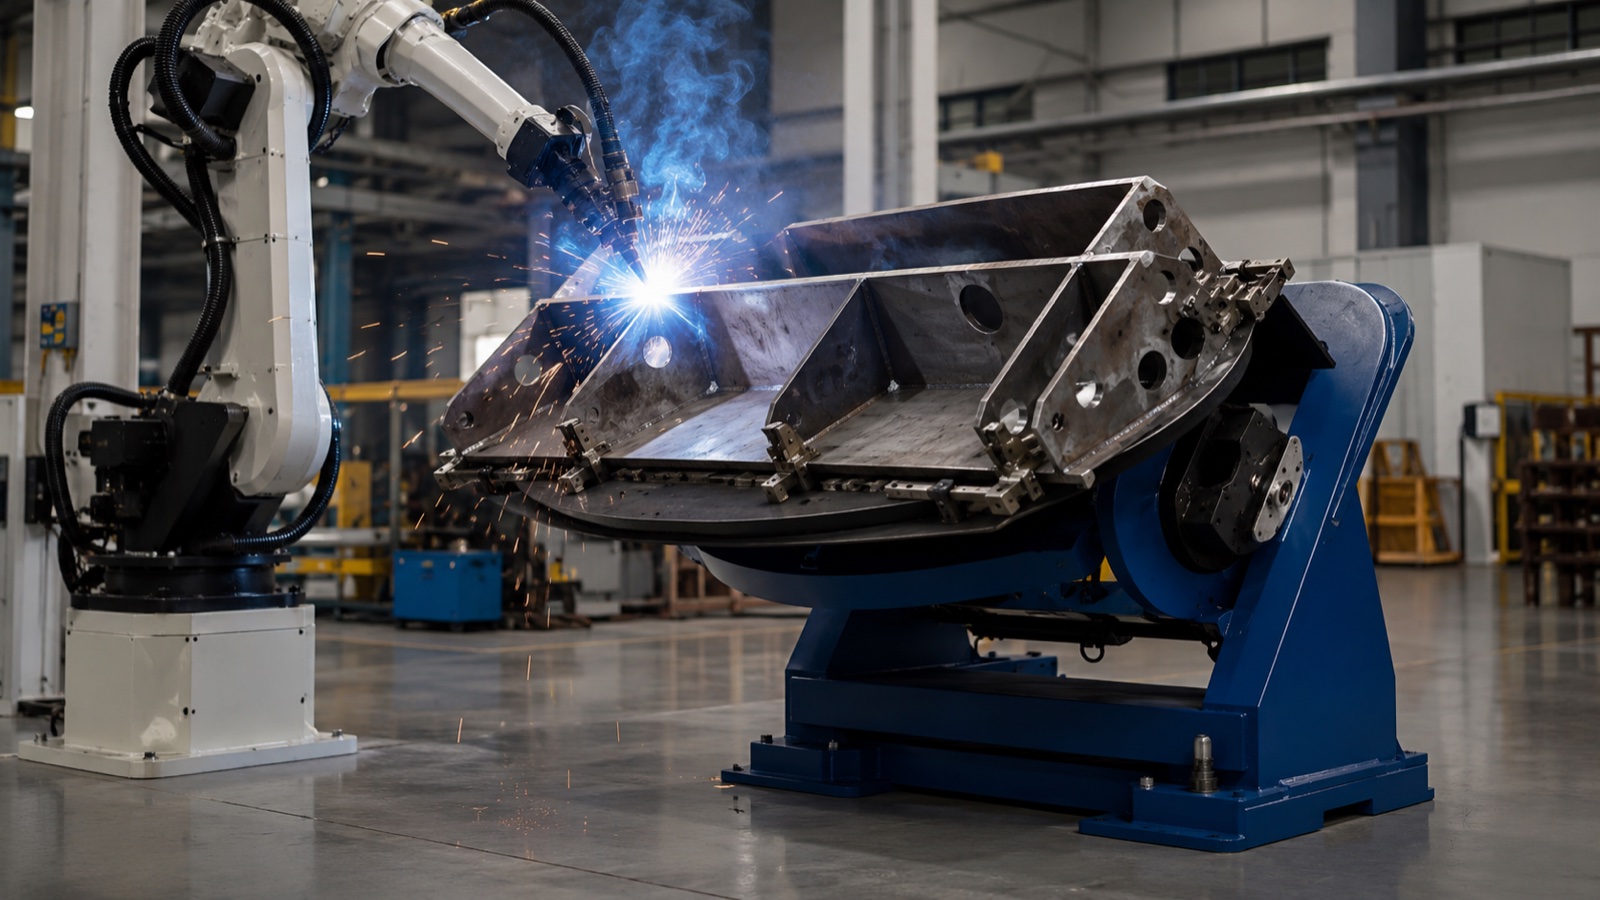
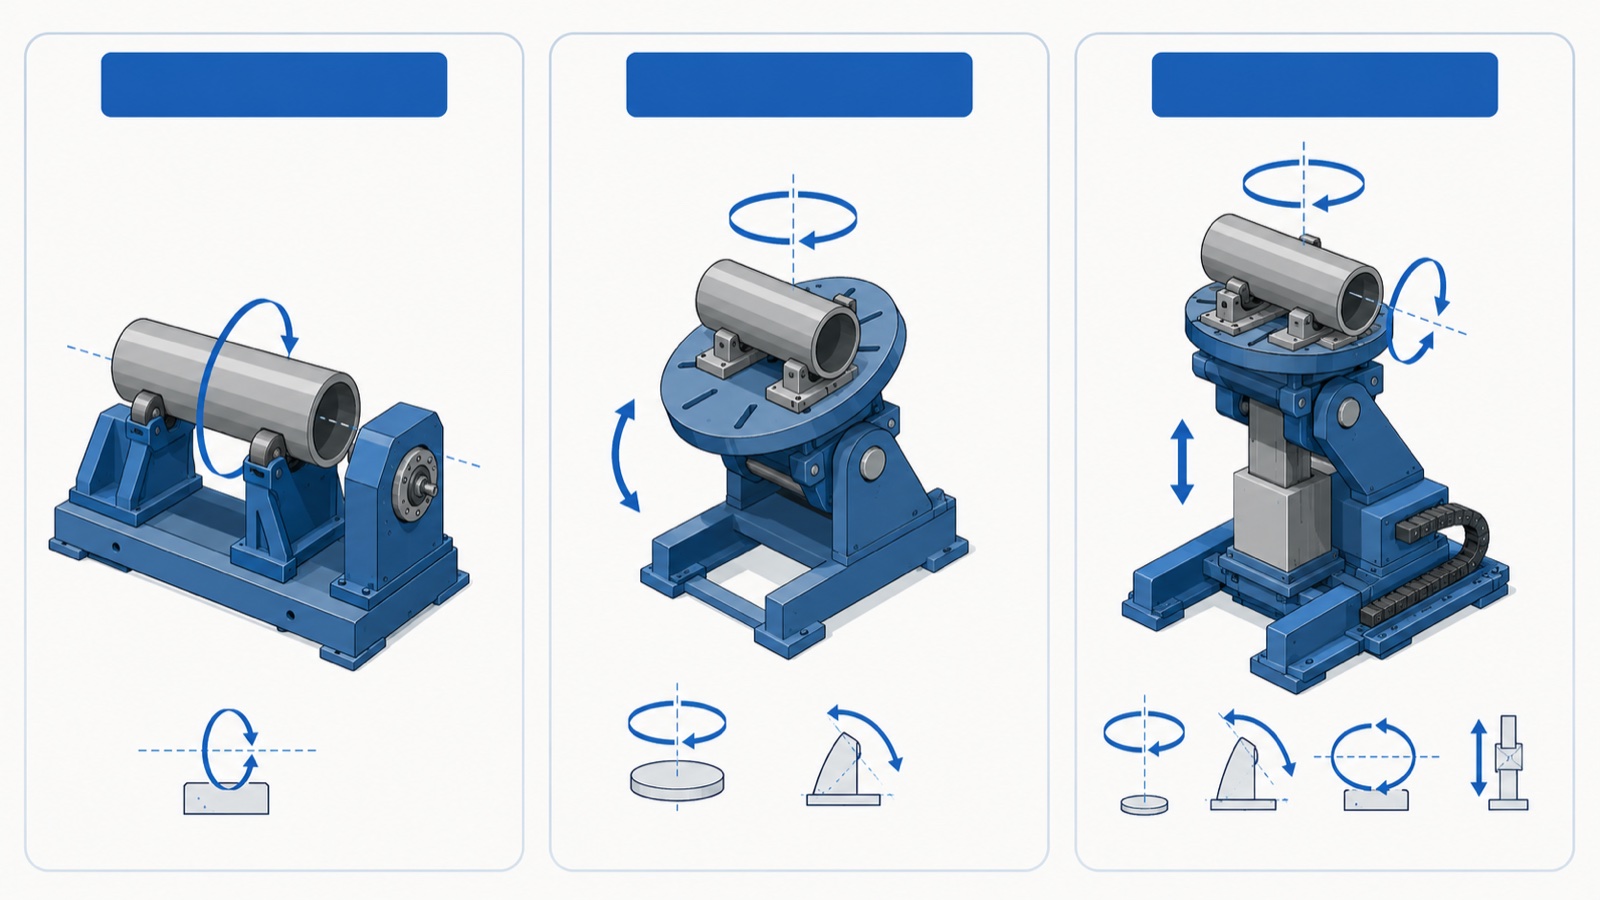
Ένας ρυθμιστής θέσης συγκόλλησης είναι μια μηχανοκίνητη μηχανή που περιστρέφει, γέρνει ή ανυψώνει ένα τεμάχιο εργασίας έτσι ώστε κάθε ραφή συγκόλλησης να είναι προσβάσιμη σε επίπεδη ή οριζόντια θέση, όπου η ποιότητα συγκόλλησης και ο ρυθμός εναπόθεσης είναι τα υψηλότερα. Οι ρυθμιστές θέσης ομαδοποιούνται ανάλογα με τον αριθμό των αξόνων που τροφοδοτούνται: οι μονάδες ενός άξονα περιστρέφονται σε έναν άξονα, οι μονάδες δύο αξόνων περιστρέφονται και γέρνουν, και οι μονάδες τριών αξόνων προσθέτουν μια δεύτερη περιστροφή ή ανύψωση. Η επιλογή του σωστού τύπου εξαρτάται από τη γεωμετρία του εξαρτήματος, το βάρος και το αν η συγκόλληση γίνεται από συγκολλητή ή ρομπότ.
Γιατί έχει σημασία ένας ρυθμιστής θέσης συγκόλλησης
Η ποιότητα της συγκόλλησης συνδέεται στενά με τη θέση της συγκόλλησης. Σύμφωνα με το AWS D1.1, τον κώδικα δομικής συγκόλλησης για χάλυβα, η επίπεδη (1G/1F) και η οριζόντια θέση επιτρέπουν υψηλότερο ρεύμα, ταχύτερη διαδρομή και καλύτερη σύντηξη από την κάθετη ή την εναέρια συγκόλληση, επειδή η βαρύτητα βοηθά στη συγκράτηση της λιωμένης λίμνης στη θέση της. Υπάρχει ένας ρυθμιστής θέσης για να διατηρεί τη ραφή σε αυτόν τον ευνοϊκό προσανατολισμό καθώς προχωρά η συγκόλληση, αντί να αναγκάζει τον συγκολλητή ή το ρομπότ να κυνηγά τη ραφή γύρω από ένα σταθερό εξάρτημα.
Το όφελος είναι τριπλάσιο. Ο ρυθμός εναπόθεσης αυξάνεται επειδή η διαδικασία εκτελείται με τις βέλτιστες παραμέτρους της. Ο ρυθμός ελαττωμάτων μειώνεται επειδή αποφεύγεται η συγκόλληση εκτός θέσης, η μεγαλύτερη πηγή πορώδους και έλλειψης σύντηξης. Και ο χρόνος κύκλου μειώνεται επειδή το εξάρτημα προσαρμόζεται αυτόματα στην επόμενη ραφή αντί να ξεσφίγγεται, να τορίζεται και να επανατοποθετείται χειροκίνητα. Σε ένα ρομποτικό κελί, ο ρυθμιστής θέσης είναι αυτό που επιτρέπει σε έναν μόνο βραχίονα να συγκολλήσει ένα σύνθετο εξάρτημα σε ένα συνεχές πρόγραμμα. Για το ευρύτερο πλαίσιο του κελιού, ανατρέξτε στο Οδηγός ρομπότ συγκόλλησης για βαριά βιομηχανία.
Οι τρεις κατηγορίες ρυθμιστών θέσης ανά αριθμό αξόνων
Κάθε ρυθμιστής θέσης συγκόλλησης μπορεί να καταταχθεί σε μία από τις τρεις οικογένειες με βάση τον αριθμό των αξόνων που διαθέτει. Ο αριθμός των αξόνων καθορίζει ποιες ραφές μπορεί να παρουσιάσει η μηχανή στην επίπεδη θέση και είναι η πρώτη προδιαγραφή που πρέπει να καθοριστεί κατά τον καθορισμό του μεγέθους ενός κελιού.
Μονοαξονικοί ρυθμιστές θέσης
Ένας μονοαξονικός ρυθμιστής θέσης παρέχει μία μηχανοκίνητη κίνηση, σχεδόν πάντα περιστροφή γύρω από έναν οριζόντιο ή σχεδόν οριζόντιο άξονα. Αυτός είναι ο κινητήριος μοχλός για κυλινδρικά και περιστροφικά συμμετρικά εξαρτήματα: σωλήνες, κελύφη δοχείων πίεσης, φλάντζες και άξονες. Το εξάρτημα περιστρέφεται υπό σταθερό πυρσό ενώ η ραφή παραμένει στην επίπεδη θέση, ιδανικό για περιφερειακές συγκολλήσεις. Η μονοαξονική γκάμα της EVST, που αναφέρεται στον ιστότοπο προϊόντων της εταιρείας, περιλαμβάνει τον Μονοαξονικό Κεντρικό Σερβορυθμιστή, τον Μονοαξονικό Οριζόντιο Σερβορυθμιστή και τον Μονοαξονικό Ρυθμιστή Συγκόλλησης Κεφαλής και Πίσω Κονταριού, ο οποίος στερεώνει ένα μακρύ εξάρτημα μεταξύ μιας κινούμενης κεφαλής και ενός ελεύθερα περιστρεφόμενου κονταριού, ώστε να μπορεί να περιστρέφεται στην κεντρική του γραμμή.
Ρυθμιστές θέσης δύο αξόνων
Ένας ρυθμιστής θέσης δύο αξόνων προσθέτει κλίση στην περιστροφή. Το τραπέζι περιστρέφεται και ανατρέπεται, έτσι ώστε μια ραφή σε οποιαδήποτε επιφάνεια ενός τετραγωνικού ή ακανόνιστου εξαρτήματος να μπορεί να φέρεται σε επίπεδη θέση. Αυτή είναι η πιο ευέλικτη κατηγορία για γενική κατασκευή, συγκολλήσεις, στηρίγματα, πλαίσια και βάσεις μηχανών που έχουν συγκολλήσεις που εκτελούνται σε πολλά επίπεδα. Σύμφωνα με τον κατάλογο προϊόντων της EVST, η σειρά δύο αξόνων της καλύπτει τις διαμορφώσεις τύπου L, τύπου U, τύπου C και τύπου πλατφόρμας, οι οποίες διαφέρουν κυρίως στον τρόπο στήριξης του τραπεζιού και στο πόσο μεγάλη απόσταση κλίσης επιτρέπει το πλαίσιο γύρω από ένα ογκώδες εξάρτημα.
Τριαξονικοί ρυθμιστές θέσης
Ένας τριαξονικός ρυθμιστής θέσης συνδυάζει περιστροφή, κλίση και μια τρίτη μηχανοκίνητη κίνηση, συνήθως έναν δεύτερο άξονα περιστροφής ή κατακόρυφης ανύψωσης. Ο πρόσθετος άξονας επιτρέπει στο μηχάνημα να διατηρεί τη ραφή όχι μόνο επίπεδη αλλά και σε σταθερό ύψος εργασίας και προσανατολισμό σε σχέση με ένα ρομπότ, γεγονός που απλοποιεί τον προγραμματισμό του ρομπότ σε μεγάλα ή ψηλά συγκροτήματα. Το EVST παραθέτει τριαξονικούς σερβορυθμιστές κάθετης περιστροφής και οριζόντιας περιστροφής για αυτές τις βαρύτερες, πλούσιες σε γεωμετρία εφαρμογές.
| Τάξη | Κινήσεις με τροφοδοτικό | Ταίριαξε σε | Τυπική αντιστοίχιση |
|---|---|---|---|
| Μονού άξονα | Μόνο περιστροφή | Σωλήνες, κελύφη, φλάντζες, άξονες, περιφερειακές ραφές | Χειροκίνητο ή μονό ρομπότ, σταθερός φακός |
| Δύο αξόνων | Περιστροφή + κλίση | Συγκολλήσεις, πλαίσια, στηρίγματα με ραφές πολλαπλών επιπέδων | Χειροκίνητη ή ρομποτική, γενική κατασκευή |
| Τριών αξόνων | Περιστροφή + κλίση + δεύτερη περιστροφή/ανύψωση | Μεγάλα, ψηλά ή με πλούσια γεωμετρία συγκροτήματα | Ρομποτικό κύτταρο, συντονισμένη κίνηση |
Κεφαλή/Πλατφόρμα vs Πικάπ: Ένα κοινό σημείο σύγχυσης
Οι αγοραστές συχνά ρωτούν αν χρειάζονται έναν «ρυθμιστή θέσης» ή έναν «κεντρικό άξονα/κεντρόπλευρο άξονα», αλλά αυτές δεν είναι ανταγωνιστικές κατηγορίες, περιγράφουν πώς συγκρατείται το εξάρτημα. Ένας ρυθμιστής θέσης τύπου περιστρεφόμενης πλάκας στηρίζει το εξάρτημα σε ένα μόνο περιστρεφόμενο τραπέζι, με πρόβολο από τη μία πλευρά. Μια διάταξη κεντρικής πλάκας/κεντρικού άξονα στηρίζει ένα μακρύ εξάρτημα και στα δύο άκρα, με το ένα άκρο να κινείται και το άλλο να λειτουργεί στο ρελαντί, έτσι ώστε να περιστρέφεται σε μια σταθερή κεντρική γραμμή όπως ένα εξάρτημα σε τόρνο.
Ο εμπειρικός κανόνας είναι το μήκος και η λεπτότητα. Ένα κοντό, συμπαγές εξάρτημα κάθεται μια χαρά σε ένα μόνο πικάπ. Ένας μακρύς άξονας, δοκός ή ρότορας θα καμπυλώσει ή θα τσαλακωθεί αν είναι σε πρόβολο, επομένως ανήκει μεταξύ μιας κεφαλής και ενός κοντράμαντου. Για πολύ μακριά εξαρτήματα, ένα κοντράμαντο με τη δική του τροφοδοτούμενη στήριξη ή ενδιάμεσες βάσεις διατηρεί την παραμόρφωση εντός ανοχής. Στην πράξη, όταν οι μηχανικοί της EVST διαστασιολογούν ένα κελί για έναν κατασκευαστή που συγκολλά τόσο συμπαγείς βάσεις όσο και μακριά πλαίσια, το πιο συνηθισμένο αποτέλεσμα είναι δύο σταθμοί, ένα τραπέζι δύο αξόνων για τις βάσεις και μια κεφαλή/κοντάμαντο για τα πλαίσια, αντί για ένα μηχάνημα που αναγκάζεται να κάνει και τις δύο εργασίες κακώς.
Προδιαγραφές που καθοδηγούν την επιλογή
Μόλις επιλεγεί η κατηγορία, μια σύντομη λίστα παραμέτρων καθορίζει την ακριβή μηχανή. Αυτοί είναι οι αριθμοί που χρειάζεται ένας προμηθευτής για να υποβάλει προσφορά και αυτοί που ένας αγοραστής πρέπει να επιβεβαιώσει έναντι του βαρύτερου, μεγαλύτερου μέρους της οικογένειας.
- Ονομαστικό φορτίο — τη μέγιστη μάζα τεμαχίου που φέρει το τραπέζι. Να υπολογίζετε πάντα το μέγεθος σε σχέση με το εξάρτημα συν το εξάρτημά του, όχι με το γυμνό μέρος.
- Κέντρο βάρους και εκκεντρότητα — η ικανότητα φορτίου μειώνεται καθώς το κέντρο βάρους του εξαρτήματος απομακρύνεται από την επιφάνεια του τραπεζιού και εκτός του άξονα περιστροφής. Ένας ρυθμιστής θέσης που έχει ονομαστεί για φορτίο με το CoG εντός του άξονα μπορεί να υπερφορτωθεί από την ίδια μάζα τοποθετημένη εκτός κέντρου.
- Ταχύτητα περιστροφής και ροπή — πρέπει να ταιριάζει με την ταχύτητα συγκόλλησης για τη μεγαλύτερη διάμετρο, έτσι ώστε η ταχύτητα επιφάνειας στη ραφή να παραμένει εντός του παραθύρου διεργασίας.
- Εύρος κλίσης και ταχύτητα — για μονάδες δύο και τριών αξόνων, η γωνιακή διαδρομή που φέρνει κάθε ραφή σε επίπεδη επιφάνεια, συνήθως έως 90 ή 135 μοίρες ανάλογα με τον τύπο του πλαισίου.
- Διάμετρος τραπεζιού και μοτίβο σχισμής Τ — ορίζει τον τρόπο τοποθέτησης του εξαρτήματος και το μέγεθος του τμήματος που υποστηρίζει η πρόσοψη.
- Διαδρομή ρεύματος γείωσης/δακτυλίου ολίσθησης — για τη συγκόλληση, ο ρυθμιστής θέσης πρέπει να μεταφέρει ρεύμα συγκόλλησης κατά μήκος της περιστρεφόμενης άρθρωσης χωρίς να σχηματίζεται τόξο μέσω των ρουλεμάν, κάτι που παρέχει ένας δακτύλιος ολίσθησης με βαθμολογία συγκόλλησης.
Σύμφωνα με τη γενική πρακτική κατασκευής, το πιο συνηθισμένο σφάλμα διαστασιολόγησης είναι η αξιολόγηση ενός ρυθμιστή θέσης μόνο με βάση το βάρος του τεμαχίου εργασίας και η παράβλεψη του έκκεντρου φορτίου. Ένα βαρύ εξάρτημα τοποθετημένο με τη μάζα του μετατοπισμένη από τον άξονα περιστροφής επιβάλλει μια ροπή στρέψης που η κίνηση πρέπει να διατηρεί σε κάθε γωνία. Εάν αυτή η ροπή υπερβεί την ονομαστική κλίση ή ροπή περιστροφής, το τραπέζι ακινητοποιείται ή κινείται προς τα πίσω υπό φορτίο. Η EVST δημοσιεύει τα όρια φορτίου και ροπής ανά μοντέλο κατόπιν αιτήματος και όχι ως έναν μόνο αριθμό τίτλου, επειδή το ασφαλές όριο εξαρτάται από το πού βρίσκεται η μάζα.
Χειροκίνητη έναντι Ρομποτικής Τοποθέτησης
Ένας ρυθμιστής θέσης εξυπηρετεί δύο πολύ διαφορετικούς ειδικούς. Σε ένα χειροκίνητο ή ημιαυτόματο συνεργείο, ο ρυθμιστής θέσης απλώς παρουσιάζει τη ραφή σε έναν άνθρωπο συγκολλητή σε ένα άνετο ύψος και γωνία, και ο χειριστής ελέγχει πότε κάνει ευρετηρίαση. Σε ένα ρομποτικό κελί, ο ρυθμιστής θέσης γίνεται ένας συντονισμένος άξονας κίνησης: ο ελεγκτής ρομπότ οδηγεί τον ρυθμιστή θέσης και τον βραχίονα μαζί, έτσι ώστε ο πυρσός και η ραφή να κινούνται από κοινού, διατηρώντας την ιδανική γωνία εργασίας μέσω μιας καμπύλης ή σύνθετης συγκόλλησης.
Η συντονισμένη κίνηση είναι αυτό που διαχωρίζει έναν ρομποτικό ρυθμιστή θέσης συγκόλλησης από μια απλή περιστρεφόμενη πλατφόρμα. Απαιτεί οι σερβοάξονες του ρυθμιστή θέσης να ελέγχονται ή να συγχρονίζονται στενά με τον ελεγκτή ρομπότ και αυτός είναι ο λόγος για τον οποίο οι ρυθμιστές θέσης ρομποτικής ποιότητας χρησιμοποιούν σερβοκινητήρες με απόλυτους κωδικοποιητές αντί για απλούς κινητήρες μεταβλητής συχνότητας. Για την πλήρη κατασκευή του κελιού, συμπεριλαμβανομένου του τρόπου με τον οποίο η πηγή ισχύος, το ρομπότ και ο ρυθμιστής θέσης αναφέρονται μαζί, ανατρέξτε στον οδηγό ιστότοπου προϊόντος EVST. επιλογή κελιού ρομπότ συγκόλλησης.
Πώς να επιλέξετε: Μια διαδρομή πέντε βημάτων
- Αναφέρετε την οικογένεια των μερών. Καταγράψτε τα μεγαλύτερα, βαρύτερα και πιο δύσχρηστα μέρη που πρέπει να χειρίζεται το στοιχείο. Προσαρμόστε το μέγεθος στη χειρότερη περίπτωση, όχι στον μέσο όρο.
- Διορθώστε τον αριθμό των αξόνων. Μόνο περιστροφή για κυλινδρικά εξαρτήματα. Προσθέστε κλίση για ραφές πολλαπλών επιπέδων. Προσθέστε έναν τρίτο άξονα μόνο όταν η μεγάλη ή ψηλή γεωμετρία απαιτεί σταθερό ύψος εργασίας κάτω από ένα ρομπότ.
- Επιλέξτε τη μέθοδο συγκράτησης. Μονό πικάπ για συμπαγή εξαρτήματα· κοντράμαντο/κοντάμπρικα για μακριά ή λεπτά εξαρτήματα που θα μπορούσαν να εκτραπούν.
- Επιβεβαιώστε το φορτίο με εκκεντρότητα. Ελέγξτε το ονομαστικό φορτίο στην πραγματική μετατόπιση του κέντρου βάρους, συμπεριλαμβανομένου του εξαρτήματος, όχι μόνο του γυμνού βάρους επί του άξονα.
- Ταιριάξτε τη διεπαφή συγκόλλησης. Δακτύλιος ολίσθησης με βαθμολογία συγκόλλησης για τη διαδρομή ρεύματος, σερβοέλεγχος για τον συντονισμό του ρομπότ και ταχύτητες οδήγησης που ευθυγραμμίζονται με τη διαδικασία σας.
Για μια αναλυτική παρουσίαση της γραμμής τοποθέτησης του EVST ανά μοντέλο σε σχέση με το ωφέλιμο φορτίο και τις απαιτήσεις κλίσης/περιστροφής, με μια διαδρομή προς μια προσφορά, ανατρέξτε στον συνοδευτικό οδηγό. Επιλογή ρυθμιστή θέσης συγκόλλησης EVST 2026Για να συγκρίνετε έναν ρυθμιστή θέσης με εναλλακτικές μηχανές χειρισμού τεμαχίων, διαβάστε Ρυθμιστής θέσης συγκόλλησης vs περιστρεφόμενη πλάκα vs χειριστής.
Σειρά μηχανισμών τοποθέτησης συγκόλλησης της EVST
Η EVST, με έδρα το Τσενγκντού και παραγωγή στο Γουενλίνγκ, κατασκευάζει μηχανισμούς τοποθέτησης συγκόλλησης και στις τρεις κατηγορίες αξόνων ως μέρος του χαρτοφυλακίου ρομποτικών συγκολλήσεων. Η δημοσιευμένη γκάμα καλύπτει μονάδες ενός άξονα (Main Box Servo, Horizontal Servo και Head and Tail Stock), μονάδες δύο αξόνων (Type L, U Type, C Type και Platform Type) και μηχανισμούς τοποθέτησης σερβο τριών αξόνων (Vertical Gyration και Horizontal Gyration). Οι ονομαστικές τιμές φορτίου, τα μεγέθη τραπεζιών και τα εύρη κλίσης αναφέρονται ανά εφαρμογή κατόπιν αιτήματος, επειδή η ασφαλής χωρητικότητα εξαρτάται από τη γεωμετρία του εξαρτήματος και την μετατόπιση του κέντρου βάρους και όχι μόνο από τη μάζα.
Σύμφωνα με το αρχείο πιστοποίησης της EVST, η ρομποτική γραμμή παραγωγής και η γραμμή αυτοματισμού συγκόλλησης διαθέτουν πιστοποίηση ποιότητας IATF 16949 για αυτοκίνητα και τα προϊόντα της φέρουν πιστοποιήσεις τρίτων κατασκευαστών CE, SGS και TUV. Οι ρυθμιστές θέσης παρέχονται συνήθως ως μέρος ενός πλήρους κελιού συγκόλλησης μαζί με τα ρομπότ συγκόλλησης QJAR της EVST και την ενσωμάτωση πηγής ισχύος, έτσι ώστε οι άξονες περιστροφής και κλίσης να τίθενται σε λειτουργία ως συντονισμένη κίνηση με τον βραχίονα και όχι ως αυτόνομο τραπέζι.
Συχνές ερωτήσεις
Σε τι χρησιμοποιείται ένας ρυθμιστής θέσης συγκόλλησης;
Ένας ρυθμιστής θέσης συγκόλλησης περιστρέφεται, γέρνει ή ανυψώνει ένα τεμάχιο εργασίας, έτσι ώστε κάθε ραφή συγκόλλησης να μπορεί να φέρεται σε επίπεδη ή οριζόντια θέση, όπου η ποιότητα συγκόλλησης και ο ρυθμός εναπόθεσης είναι τα υψηλότερα. Βελτιώνει την ποιότητα συγκόλλησης, αυξάνει την απόδοση αποφεύγοντας τη συγκόλληση εκτός θέσης και, σε ένα ρομποτικό κελί, επιτρέπει στον έναν βραχίονα να συγκολλήσει ένα σύνθετο εξάρτημα σε ένα μόνο συνεχές πρόγραμμα.
Ποια είναι η διαφορά μεταξύ ρυθμιστών θέσης ενός, δύο και τριών αξόνων;
Ένας ρυθμιστής θέσης ενός άξονα περιστρέφει το εξάρτημα σε έναν άξονα, κατάλληλος για κυλινδρικά μέρη και περιφερειακές ραφές. Ένας ρυθμιστής θέσης δύο αξόνων προσθέτει κλίση, έτσι ώστε οι ραφές σε πολλαπλές όψεις ενός κυβοειδούς εξαρτήματος να μπορούν να παρουσιάζονται επίπεδες. Ένας ρυθμιστής θέσης τριών αξόνων προσθέτει μια δεύτερη περιστροφή ή μια κατακόρυφη ανύψωση, που χρησιμοποιείται σε μεγάλα ή ψηλά συγκροτήματα όπου ένα ρομπότ χρειάζεται τη ραφή να διατηρείται σε σταθερό ύψος και προσανατολισμό.
Πότε χρειάζομαι κοντράμαντο/πίσω μέρος αντί για πικάπ;
Χρησιμοποιήστε μια κεφαλή/κεντρική ουρά όταν το εξάρτημα είναι μακρύ ή λεπτό, όπως ένας άξονας, μια δοκός ή ένας ρότορας, που θα καμπυλώσει ή θα στραμπουλήξει αν στηριχτεί μόνο στη μία πλευρά. Η κινούμενη κεφαλή και το κοντράμαντο σε αδράνεια συγκρατούν το εξάρτημα σε μια σταθερή κεντρική γραμμή, ώστε να περιστρέφεται σωστά. Τα κοντά, συμπαγή εξαρτήματα μπορούν να τοποθετηθούν σε μία μόνο περιστρεφόμενη περιστρεφόμενη πλατφόρμα.
Πώς μπορώ να διαστασιολογήσω σωστά έναν ρυθμιστή θέσης συγκόλλησης;
Μετρήστε το μέγεθος σε σχέση με το βαρύτερο και μεγαλύτερο εξάρτημα της οικογένειας, συμπεριλαμβανομένου του εξαρτήματός του, και ελέγξτε το ονομαστικό φορτίο στην πραγματική μετατόπιση του κέντρου βάρους, όχι μόνο το γυμνό βάρος στον άξονα περιστροφής. Το έκκεντρο φορτίο επιβάλλει μια ροπή στροφής που πρέπει να διατηρεί η μονάδα κίνησης σε κάθε γωνία. Η αγνόησή του είναι το πιο συνηθισμένο σφάλμα διαστασιολόγησης. Επιβεβαιώστε τη ροπή περιστροφής και κλίσης σε σχέση με τη χειρότερη δυνατή μετατόπιση με τον προμηθευτή.
Μπορεί ένας ρυθμιστής θέσης συγκόλλησης να λειτουργήσει με ένα ρομπότ;
Ναι. Σε ένα ρομποτικό κελί, ο ρυθμιστής θέσης γίνεται ένας συντονισμένος άξονας κίνησης που κινείται ή συγχρονίζεται με τον ελεγκτή ρομπότ, έτσι ώστε ο πυρσός και η ραφή να κινούνται μαζί για να διατηρούν την ιδανική γωνία εργασίας. Οι ρυθμιστές θέσης ρομποτικής ποιότητας χρησιμοποιούν σερβοκινητήρες με απόλυτους κωδικοποιητές και έναν δακτύλιο ολίσθησης με βαθμολογία συγκόλλησης για τη μεταφορά ρεύματος κατά μήκος της περιστρεφόμενης άρθρωσης. Αυτό είναι που διακρίνει έναν ρομποτικό ρυθμιστή θέσης συγκόλλησης από μια απλή περιστρεφόμενη πλατφόρμα.
Πού να πάτε στη συνέχεια
Για μια οπτική επισκόπηση των τρεχουσών οικογενειών ενός, δύο και τριών αξόνων της EVST, Σύγκριση της σειράς ρυθμιστών θέσης συγκόλλησης EVST.
Για να αντιστοιχίσετε έναν ρυθμιστή θέσης σε ένα συγκεκριμένο ωφέλιμο φορτίο και απαίτηση κλίσης/περιστροφής με μια διαδρομή προς μια προσφορά, ανατρέξτε στον οδηγό ιστότοπου προϊόντος EVST. Επιλογή ρυθμιστή θέσης συγκόλλησης EVST από έναν έως τρεις άξονεςΓια να αποφασίσετε μεταξύ ενός ρυθμιστή θέσης και άλλων μηχανημάτων χειρισμού, διαβάστε Ρυθμιστής θέσης συγκόλλησης vs περιστρεφόμενη πλάκα vs χειριστήςΓια το πλήρες ρομποτικό κελί συγκόλλησης, δείτε το οδηγός ρομπότ συγκόλλησης και την οδηγός επιλογής κελιούΓια ερωτήσεις σχετικά με τις προμήθειες, μπορείτε να επικοινωνήσετε με τις πωλήσεις της EVST μέσω του σελίδα επικοινωνίας.
Σχετικά με τον συγγραφέα: Η Συντακτική Ομάδα του EVST γράφει για τη βιομηχανική ρομποτική και την έξυπνη κατασκευή για μηχανικούς και επικεφαλής λειτουργιών που αξιολογούν έργα αυτοματισμού. Η EVST (EVS TECH CO., LTD), που ιδρύθηκε στο Τσενγκντού το 2018, έχει παραδώσει και παραδώσει 600+ έργα αυτοματισμού σε περισσότερες από 100 χώρες, με πιστοποίηση IATF 16949 για αυτοκίνητα και πιστοποιήσεις CE / SGS / TUV από τρίτους σε όλες τις οικογένειες προϊόντων QJAR, συνεργατικών ρομπότ, SCARA και δέλτα.