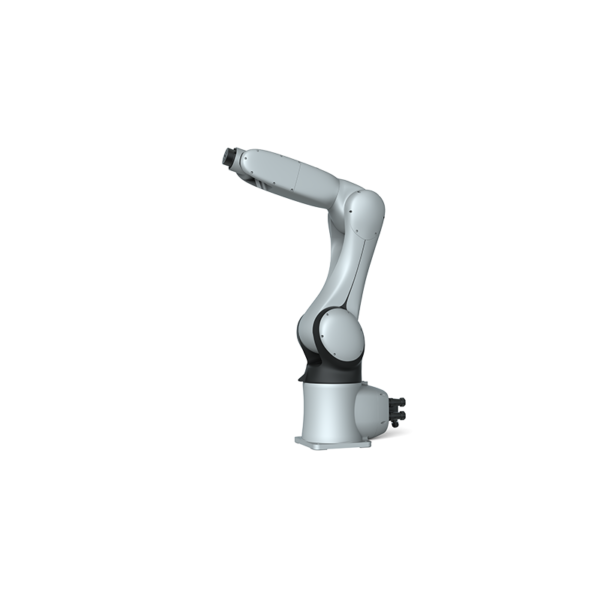
| Μοντέλο | QJR10-1 | |
| Αριθμός άξονα | 6 | |
| Φορτίο επί πληρωμή | 10kg | |
| Επαναλάβετε την τοποθέτηση | ± 0.05mm | |
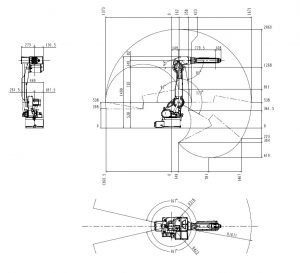
| Μαξ Άρμσπαν | 1671mm | |
| Εύρος κίνησης | J1 | ± 172º |
| J2 | ﹢166º, ﹣107º | |
| J3 | ﹢83º, ﹣92º | |
| J4 | ± 170º | |
| J5 | ± 125º | |
| J6 | ± 360º | |
| Μέγιστη ταχύτητα | J1 | 172º/s |
| J2 | 172º/s | |
| J3 | 183º/s | |
| J4 | 430º/s | |
| J5 | 430º/s | |
| J6 | 584º/s | |
| Επιτρεπόμενη ροπή | J4 | 24.6N.m |
| J5 | 24.6N.m | |
| J6 | 9.8N.m | |
| Ροπή Αδράνειας | J4 | 0.63kg.m² |
| J5 | 0.63kg.m² | |
| J6 | 0.1kg.m² | |
| Βάρος σώματος ρομπότ | 250kg | |
| ισχύς Χωρητικότητα | 3.3kVA | |
| Μέγεθος του Υπουργικού Συμβουλίου | 580 600 * * 960mm | |
| Υπουργικού Συμβουλίου Βάρος | 130kg | |
| Πηγή | Τριφασικό τετρασύρματο | |
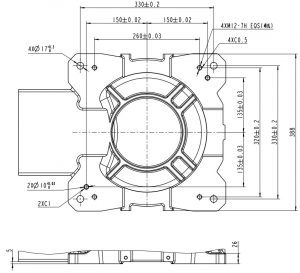
| Φόρμα εγκατάστασης | Υπόγειο, Οροφή | |
| Εφαρμογή | Συγκόλληση, βαφή, φόρτωση και εκφόρτωση, χειρισμός, διαλογή, συναρμολόγηση κ.λπ. | |