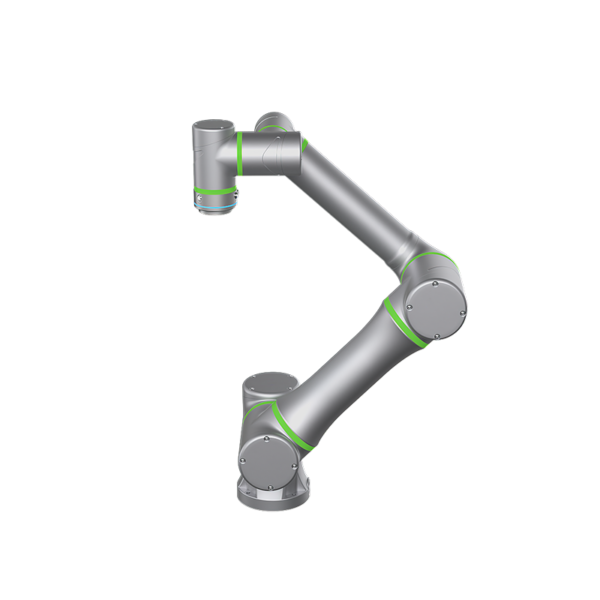
Ρομποτικός βραχίονας ζωγραφικής QJR6-2700P

  • Δεν υπάρχει καμία κατασκευή καρπού μπροστινής ιδιαιτερότητας, προαιρετικός ενσωματωμένος αγωγός, καθιστώντας ευκολότερη τη σύγχρονη εργασία ψεκασμού ψεκασμού.
  • Χρήση δομής λεωφορείου, βολική για επέκταση και υψηλή ταχύτητα
  • Επαναλαμβανόμενη ακρίβεια τοποθέτησης: ±0.5 mm
  • Άνοιγμα βραχίονα: 2035 mm
  • Ωφέλιμο φορτίο: 10 kg

Λήψη βάσης δεδομένων

Οδηγίες

Τεχνικές παράμετροι

Μοντέλο QJR6-2700P
Αριθμός άξονα 6
Φορτίο επί πληρωμή 6kg
Επαναλάβετε την τοποθέτηση ± 0.5mm
Μαξ Άρμσπαν 2701mm
Εύρος κίνησης J1 ± 95º
J2 ﹢102º, ﹣53º
J3 ﹢80º, ﹣80º
J4 ± 260º
J5 ± 270º
J6 ± 260º
Μέγιστη ταχύτητα J1 108 ° / δ
J2 103 ° / δ
J3 115 ° / δ
J4 360 ° / δ
J5 360 ° / δ
J6 360 ° / δ
Επιτρεπόμενη ροπή J4 10.96 Nm
J5 10.96 Nm
J6 4.90 Nm
Ροπή Αδράνειας J4 0.25 kg.m2
J5 0.25 kg.m2
J6 0.05 kg.m2
Βάρος σώματος ρομπότ 400kg
ισχύς Χωρητικότητα 3.9kVA
Μέγεθος του Υπουργικού Συμβουλίου 650 750 * * 1150mm
Υπουργικού Συμβουλίου Βάρος 140kg
Πηγή Τριφασικό τετρασύρματο
Φόρμα εγκατάστασης Επίτοιχο έδαφος
Εφαρμογή Για τη ζωγραφική, δεν υπάρχει σημείο ιδιομορφίας, καθιστώντας τη διδασκαλία του προγραμματισμού πολύ πιο εύκολη.

Σχέδιο συνολικής διάστασης και εύρους κίνησης ρομπότ

Συνολική διάσταση QJR6-2700P

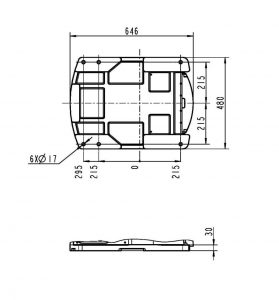
Σχέδιο διαστάσεων τοποθέτησης βάσης ρομπότ

QJR6-2700P Σχέδιο διαστάσεων τοποθέτησης

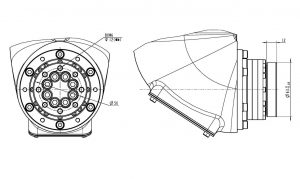
Σχέδιο διαστάσεων τελικής εγκατάστασης ρομπότ

QJR6-2700P Διάγραμμα διεπαφής εγκατάστασης

Λογότυπο EVST
Επισκόπηση απορρήτου

Αυτός ο ιστότοπος χρησιμοποιεί cookies για να σας παρέχουμε την καλύτερη δυνατή εμπειρία χρήστη. Οι πληροφορίες cookie αποθηκεύονται στο πρόγραμμα περιήγησής σας και εκτελούν λειτουργίες όπως η αναγνώρισή σας όταν επιστρέφετε στον ιστότοπό μας και βοηθώντας την ομάδα μας να καταλάβει ποιες ενότητες του ιστότοπου θεωρείτε πιο ενδιαφέρουσες και χρήσιμες.