
Αλληλουχία Ζώνης Εργασίας για Επαναλαμβανόμενες Συγκολλήσεις Στοιχείων Σιδηροτροχιάς

Εξερευνήστε πώς η αλληλουχία των ζωνών εργασίας, η συνέπεια των εξαρτημάτων και οι οριακές καταστάσεις καθοδηγούν τις επαναλαμβανόμενες ρομποτικές συγκολλήσεις σε εξαρτήματα σιδηροτροχιάς.
Κάλυψη λείανσης ρομπότ για θήκες πληκτρολογίου φορητού υπολογιστή
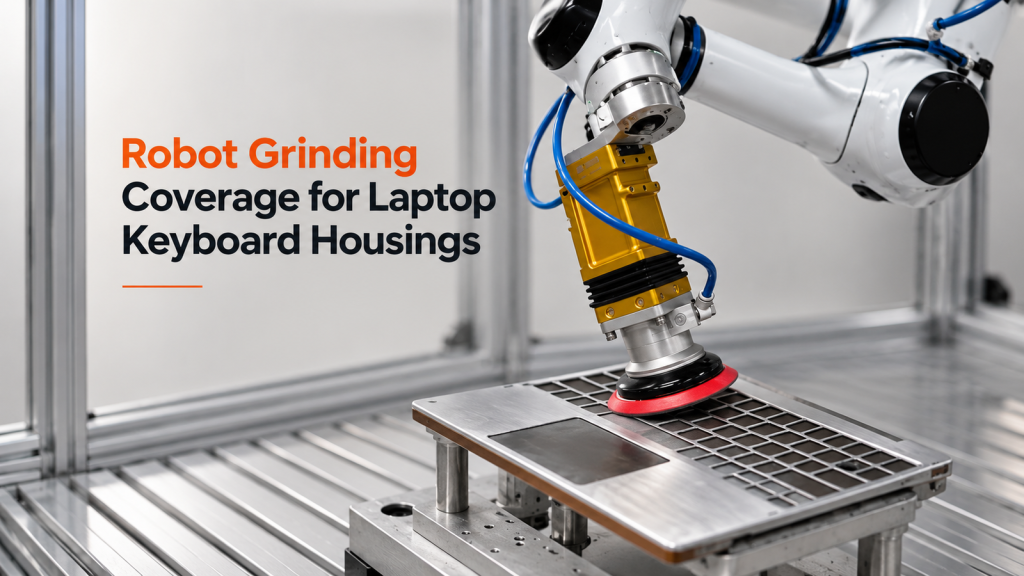
Μάθετε πώς η χωροθέτηση επιφανειών, η στάση του εργαλείου και οι έλεγχοι μετάβασης καθοδηγούν τις διαδρομές λείανσης από ρομπότ για περιβλήματα πληκτρολογίου φορητών υπολογιστών.
Τι κάνει μια ρομποτική διαδρομή ψεκασμού με πόρτα ασφαλείας να λειτουργεί γύρω από άκρες, μάσκες και περιορισμούς θαλάμου;
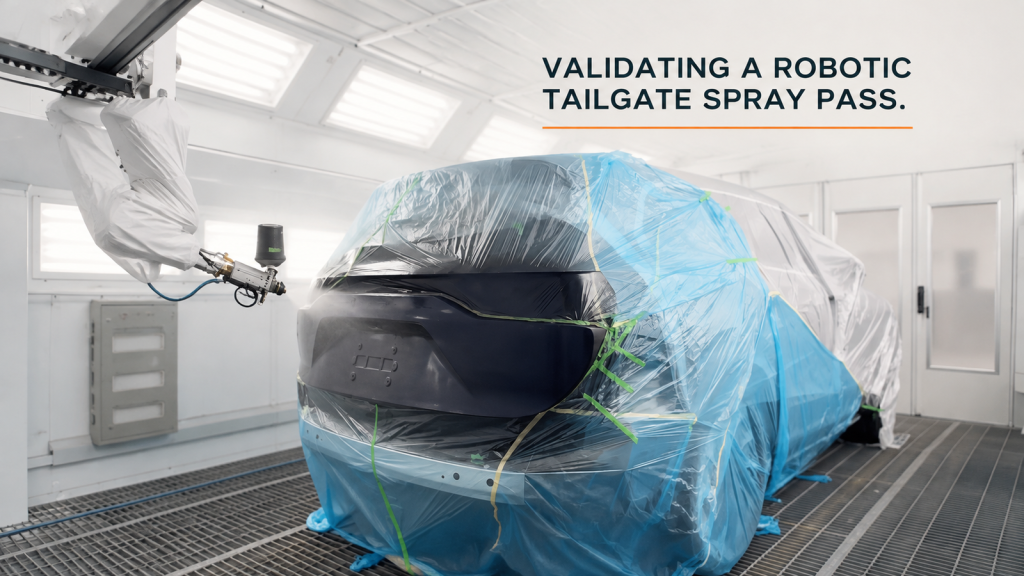
Δείτε πώς οι ζώνες επιφάνειας, η στάση του εφαρμοστή, ένα κύπελλο χρώματος τοποθετημένο στο πάνω μέρος, τα όρια κάλυψης και οι αποστάσεις μεταξύ του θαλάμου διαμορφώνουν μια ρομποτική διαδρομή ψεκασμού στην πίσω πόρτα.
Ρομποτική Πιεστήρια: Τι κάνει την Μεταβίβαση μεταξύ ενός Δίσκου και ενός Πιεστηρίου Επαναλήψιμη;
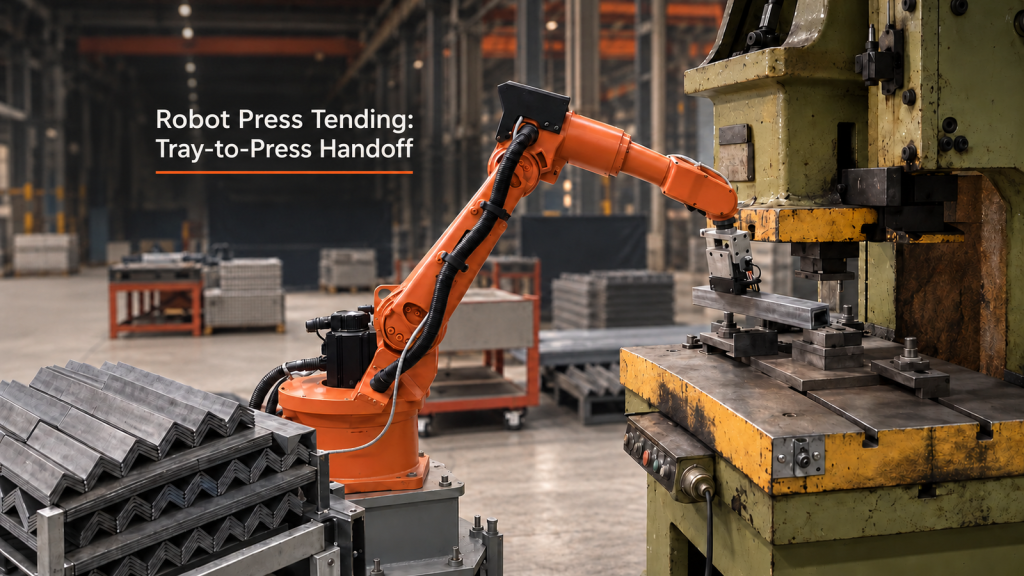
Μια πρακτική ανάλυση της συλλογής δίσκου, των δικαιωμάτων πρέσας, της θέσης του τραπεζιού εργασίας και της ανάκτησης για την περιποίηση της ρομποτικής πρέσας.
Σχεδιασμός ενός σταθμού εργασίας ρομπότ για σύμμορφη επίστρωση: Τρεις χώροι εργασίας, μία σαφής διαδρομή
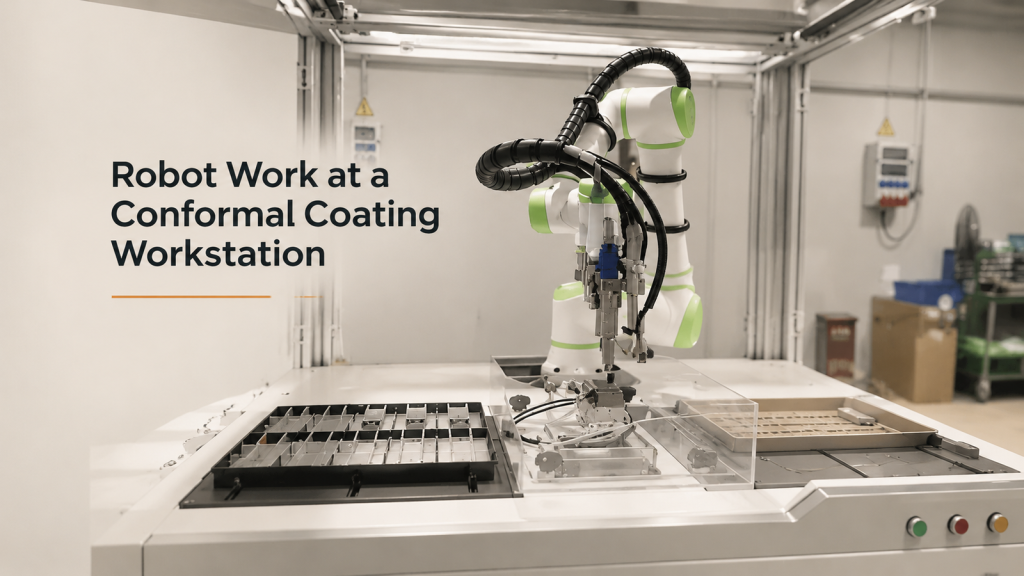
Πώς να σχεδιάσετε διαδρομές ρομπότ, διεπαφές εξαρτημάτων, καταστάσεις πληρότητας και ανάκτηση σε τρεις χώρους εργασίας σε έναν σταθμό εργασίας με σύμμορφη επίστρωση.
Κινητό Ρομπότ CNC Μηχανή Φροντίδα
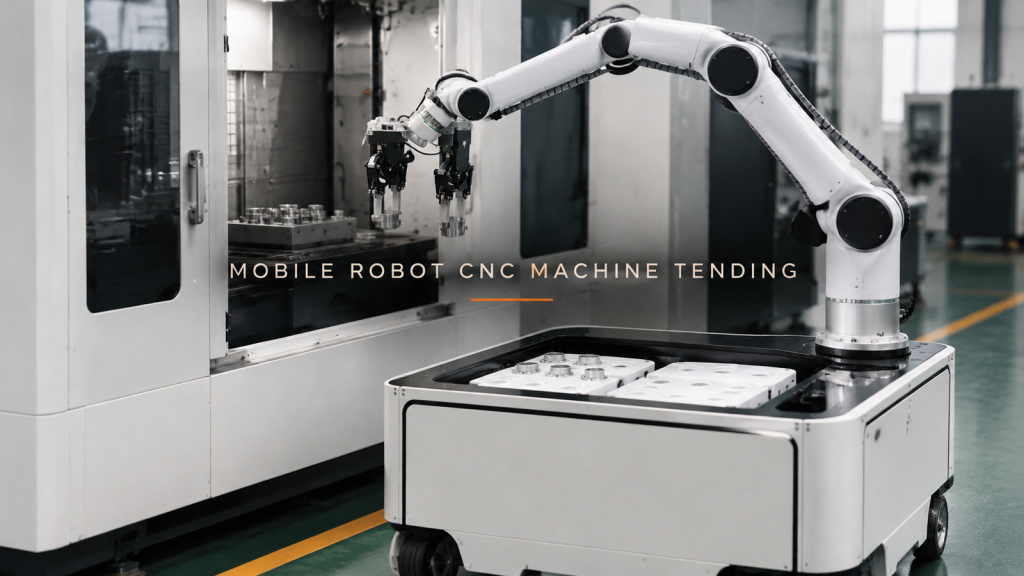
Μια κινητή ρομποτική CNC μηχανή φροντίδας πρέπει να συντονίζει τρεις διεπαφές: τον δίσκο, το άνοιγμα του μηχανήματος και τη θέση σύνδεσης που κάνει και τα δύο να αντιδρούν.
Ρομποτικός ψεκασμός κόλλας για πίνακες οργάνων
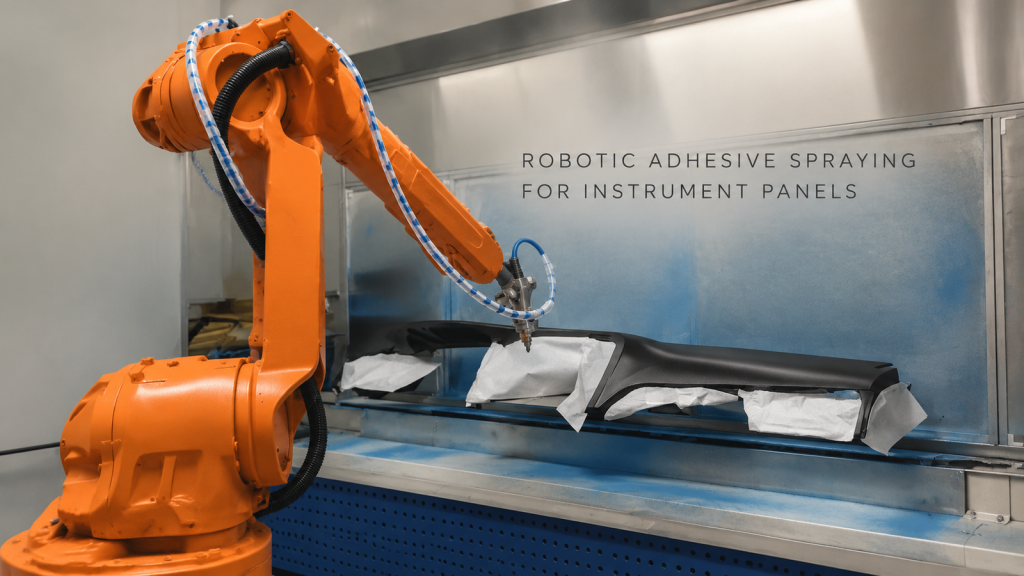
Δείτε ένα ρομπότ να πλησιάζει, ακολουθήστε το και επανατοποθετήστε το σε έναν πίνακα οργάνων και, στη συνέχεια, ελέγξτε την πορεία, την απόσταση και τα δεδομένα επικύρωσης για ένα πρακτικό έργο.
Συγκόλληση ραφών με ρομπότ σε ένα τεμάχιο εργασίας με νευρώσεις σε σχήμα κουτιού: Τι απαιτεί η διαδρομή σύνδεσης
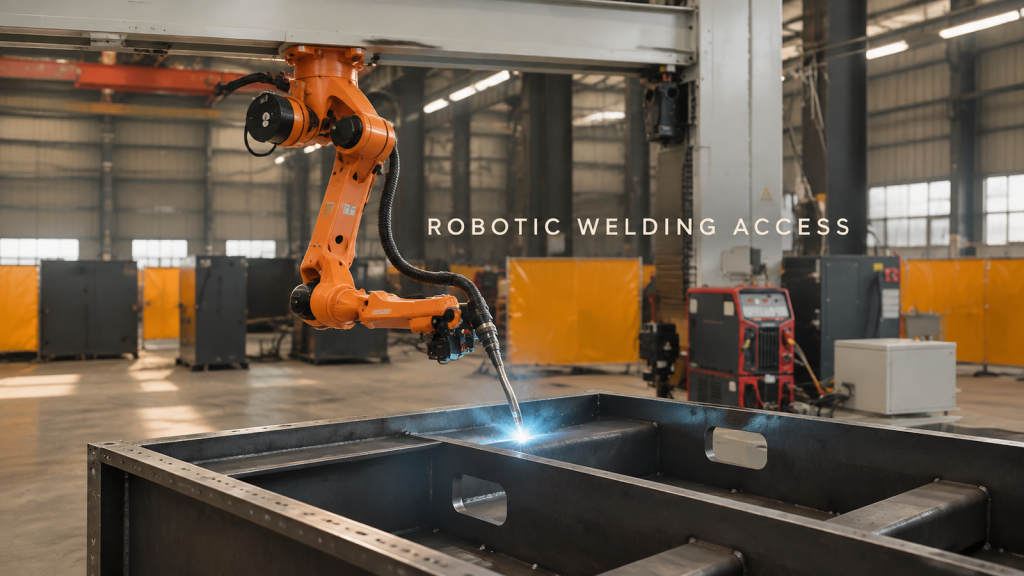
Ένα βίντεο πεδίου δείχνει ένα ρομπότ να συγκολλά κατά μήκος μιας ραφής σε ένα τεμάχιο εργασίας με νευρώσεις σε σχήμα κουτιού. Δείτε τα δεδομένα γεωμετρίας, πρόσβασης και επικύρωσης που έχουν σημασία.
Παλετοποίηση σε δίσκο σπορόφυτων ρομπότ: Δημιουργία εναλλασσόμενων στρώσεων και εκφόρτωση της παλέτας
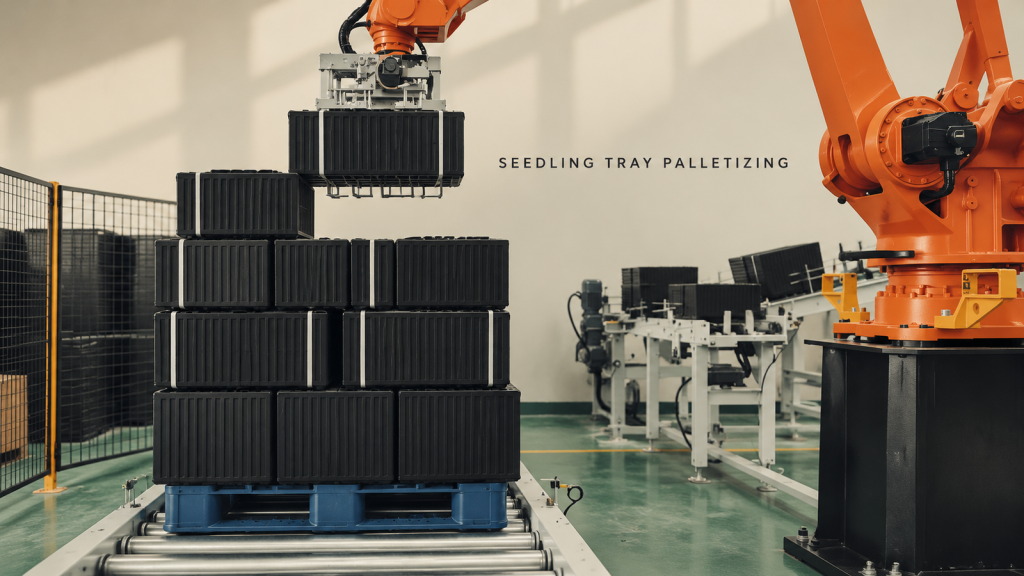
Δείτε τις στοιβαγμένες ομάδες δίσκων δενδρυλλίων να συλλέγονται, να τοποθετούνται σε εναλλασσόμενους προσανατολισμούς στρώσεων και να εκφορτώνονται ως πλήρες φορτίο παλέτας.
Ρομποτική λείανση για εξαρτήματα Jack: Συντονισμός περιστροφικού εξαρτήματος και πρόσβασης σε εργαλεία
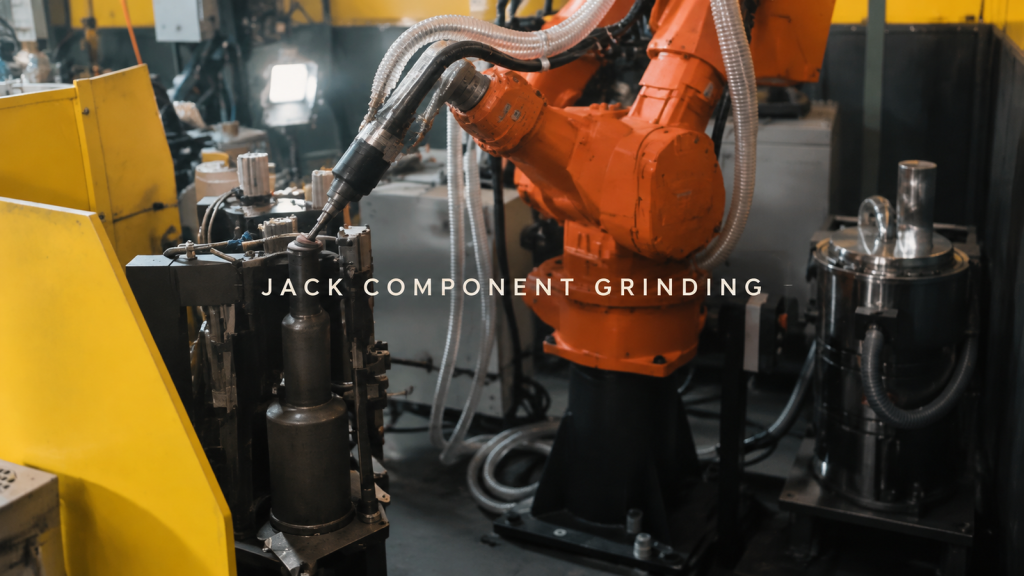
Δείτε πώς ένα περιστροφικό εξάρτημα παρουσιάζει εξαρτήματα γρύλου για ρομποτική λείανση, με οπίσθιες και μπροστινές-κάτω διαδρομές επαφής, αλληλοσυνδέσεις ευρετηρίου και ελέγχους απόστασης.
Τι διατηρεί μια μακριά ραφή αργού-τόξου από λαμαρίνα σταθερή από την αρχή μέχρι το τέλος;
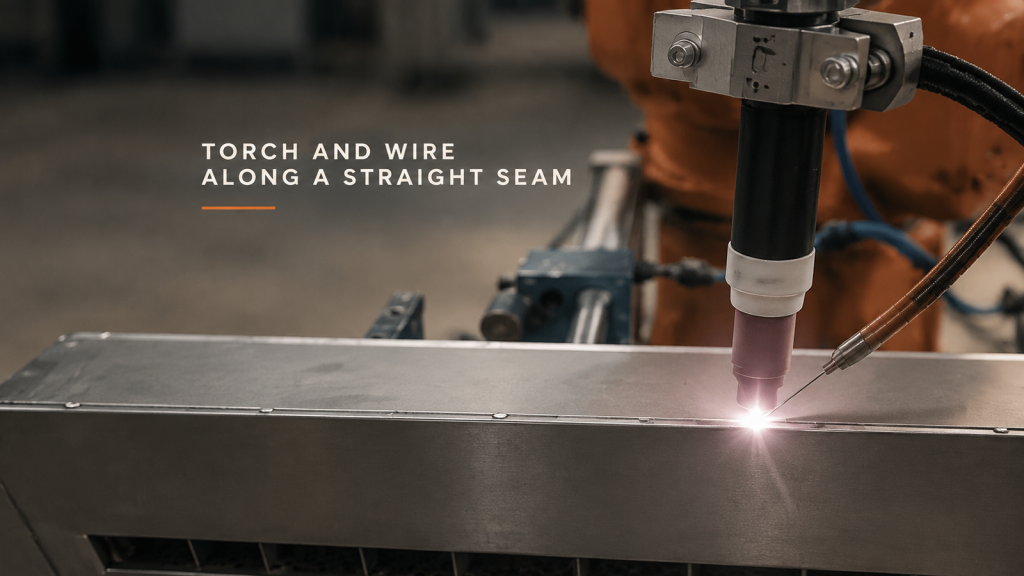
Σχεδιάστε μια μακριά ραφή αργού-τόξου από λαμαρίνα γύρω από τη σταθερότητα της σύνδεσης, τη γεωμετρία του κεραμικού ακροφυσίου και του πλευρικού σύρματος, καθώς και μια καθορισμένη ζώνη λήξης του τόξου.
Αφαίρεση γρεζιών εξαρτημάτων που συγκρατούνται από ρομπότ: Πώς πρέπει να διαιρούνται οι επιφάνειες συγκράτησης και οι άκρες εργασίας;
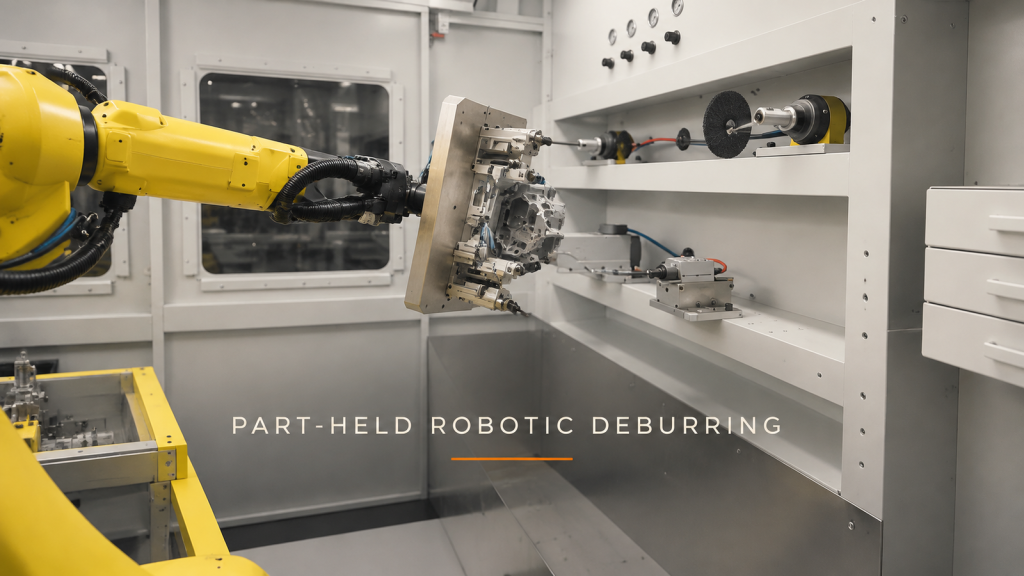
Σχεδιάστε την αφαίρεση γρεζιών από ρομποτικά εξαρτήματα διαχωρίζοντας τις επιφάνειες λαβής από τις άκρες εργασίας, ελέγχοντας το διάκενο των εξαρτημάτων και ορίζοντας κάθε προσέγγιση με σταθερό εργαλείο.