
Ρομποτική Κοπή Κεφαλής: Διαδρομή, Στάση και Άκρη
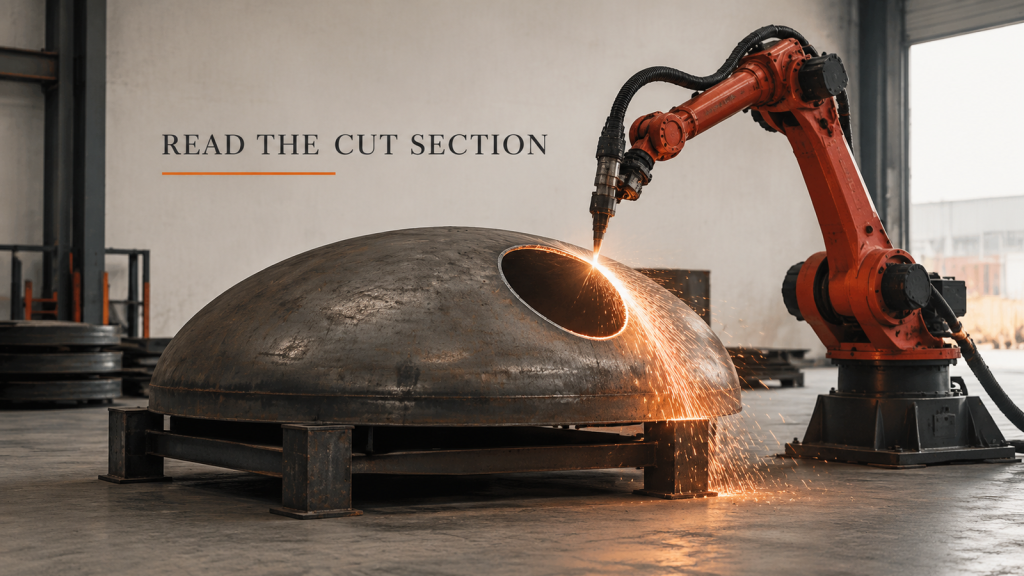
Η ρομποτική κοπή κεφαλής δημιουργεί μια κλειστή διαδρομή σε μια καμπύλη επιφάνεια. Σχεδιάστε τη διαδρομή και τη στάση του πυρσού μαζί και, στη συνέχεια, κρίνετε την άκρη κοπής.
Ρομπότ SCARA ή Έξι Άξονες: Αφήστε την Κίνηση να Επιλέξει
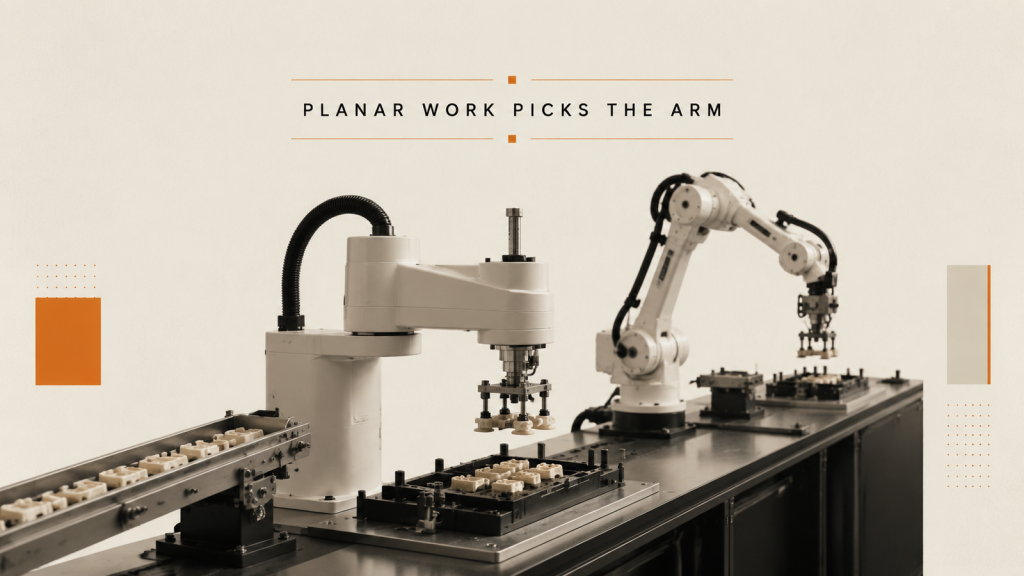
Η επιλογή ενός ρομπότ SCARA ή ενός βραχίονα έξι αξόνων για τη συναρμολόγηση μικρών εξαρτημάτων ξεκινά με την κίνηση κάθε βήματος και όχι με τον αριθμό των αξόνων σε έναν κατάλογο.
Ωφέλιμο φορτίο ρομπότ: Γιατί η λαβίδα ανήκει σε αυτό
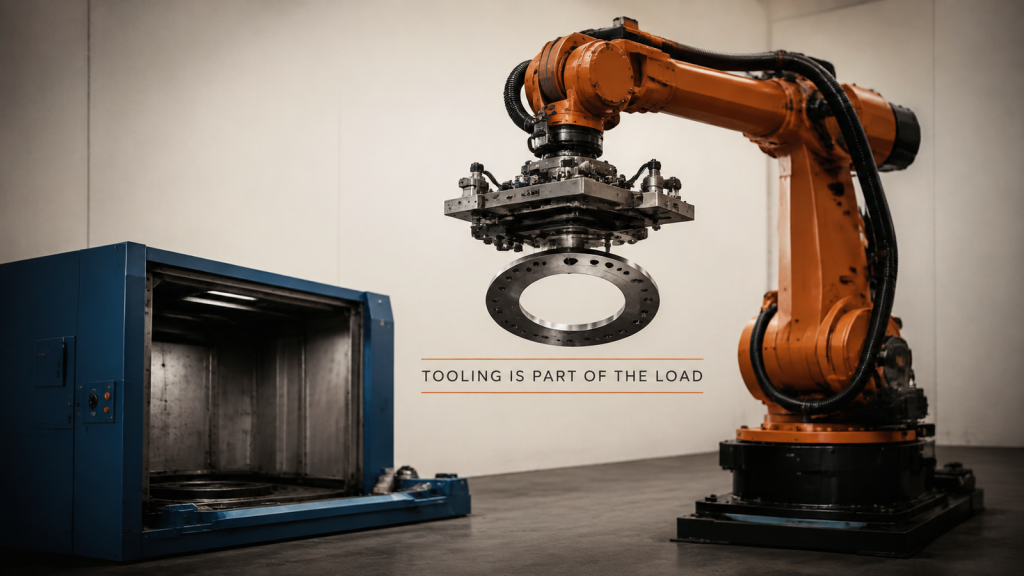
Το ωφέλιμο φορτίο του ρομπότ πρέπει να καλύπτει τα εργαλεία και το εξάρτημα μαζί, στην πραγματική απόσταση μεταξύ της φλάντζας του καρπού και του κέντρου μάζας.
Αποδοχή συγκόλλησης: Η εμφάνιση είναι ορατή, η διείσδυση όχι
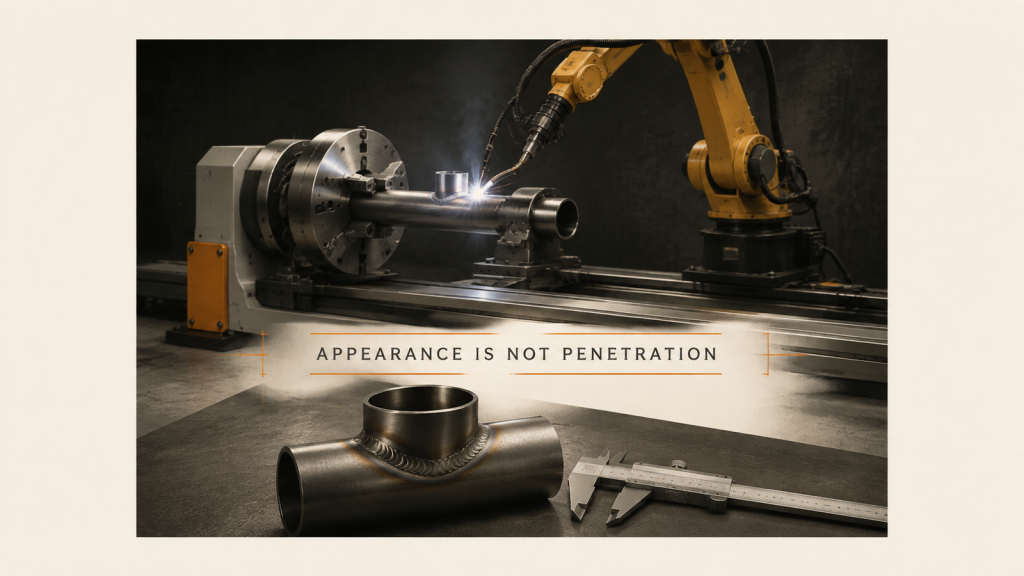
Η αποδοχή της συγκόλλησης αποτυγχάνει όταν η εμφάνιση και η διείσδυση γράφονται ως μία ρήτρα. Διαχωρίστε τον έλεγχο στην πλευρά της γραμμής από τη δοκιμή της διαδικασίας.
Cobot Reach: Τόσο η επιλογή όσο και το σημείο συναρμολόγησης
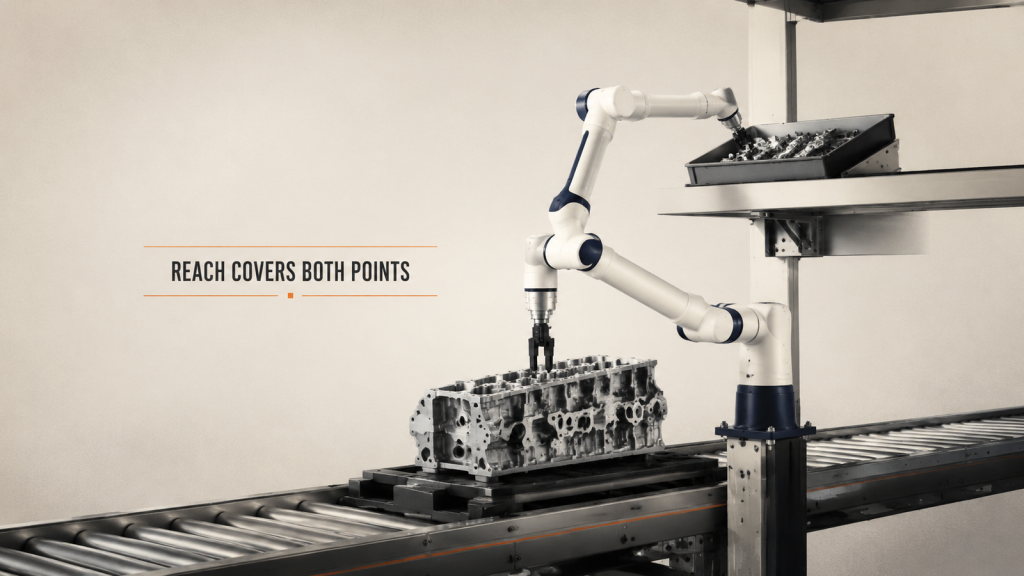
Η εμβέλεια του Cobot δεν είναι μία ευθεία γραμμή. Κάθε σημείο εργασίας, μήκος εργαλείου, περιθώριο στάσης και απόσταση από άτομα ανήκουν στον ίδιο έλεγχο.
Κινητή συγκόλληση: Σχεδιασμός θέσεων εργασίας για μεγάλα εξαρτήματα
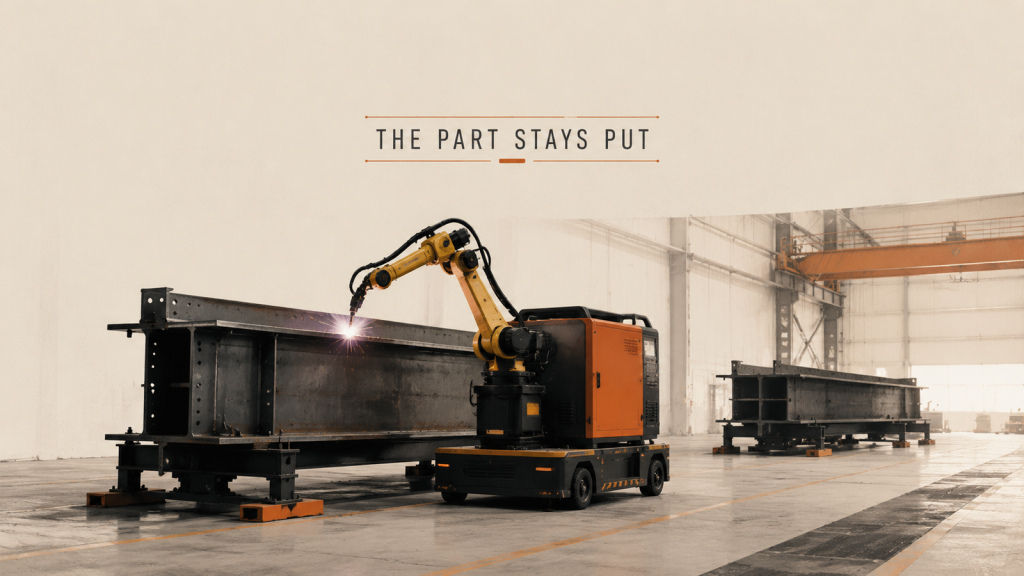
Όταν ένα εξάρτημα είναι πολύ μεγάλο για ανύψωση, η κινητή συγκόλληση μετακινεί τον εξοπλισμό. Η θέση στάθμευσης και η ανάκτηση δεδομένων γίνονται η μονάδα σχεδιασμού.
Φροντίδα Μηχανημάτων: Ένα Ρομπότ που Εξυπηρετεί Πολλές Μηχανές
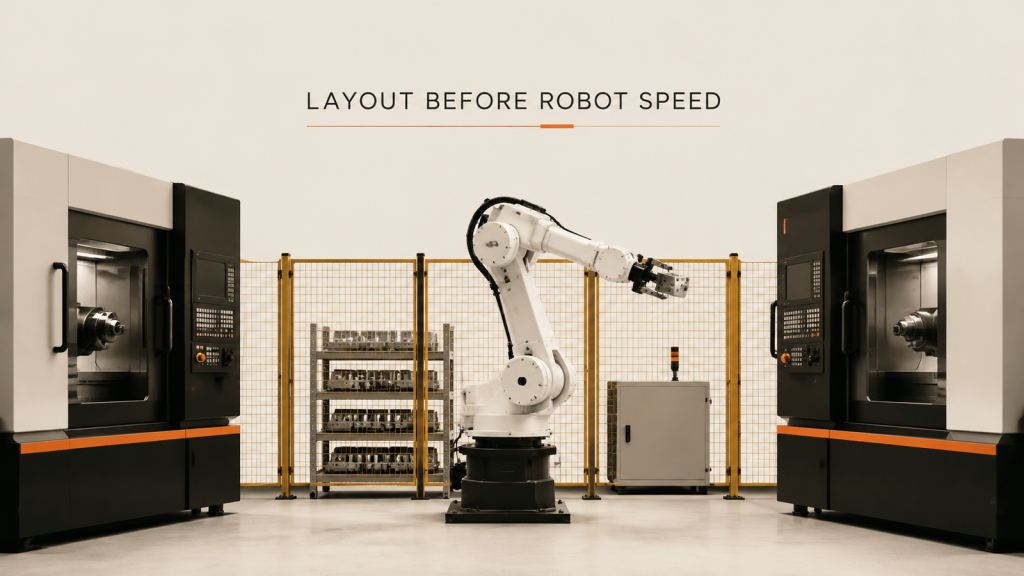
Στην εργασία με ένα ρομπότ και πολλά μηχανήματα, η εμβέλεια, η αναμονή και η περιφραγμένη πρόσβαση αποφασίζουν πολύ πριν από την ταχύτητα του βραχίονα.
Συγκόλληση λεπτών φύλλων: Η παραμόρφωση ξεκινά κατά τη σύσφιξη
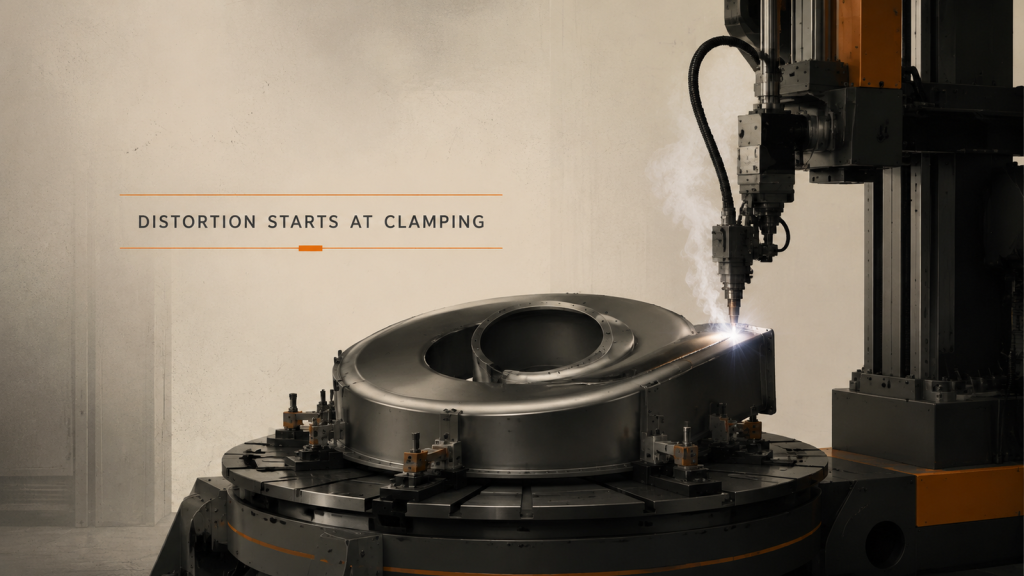
Στη συγκόλληση λεπτών φύλλων, η παραμόρφωση προκαλεί περισσότερες επαναλήψεις από ό,τι ελαττώματα συγκόλλησης. Οι θέσεις των σφιγκτήρων και η ακολουθία συγκόλλησης καθορίζουν το τελικό σχήμα.
Συγκόλληση πολλαπλών περασμάτων σε πλάκα μεσαίου πάχους: Αυλάκι πρώτα
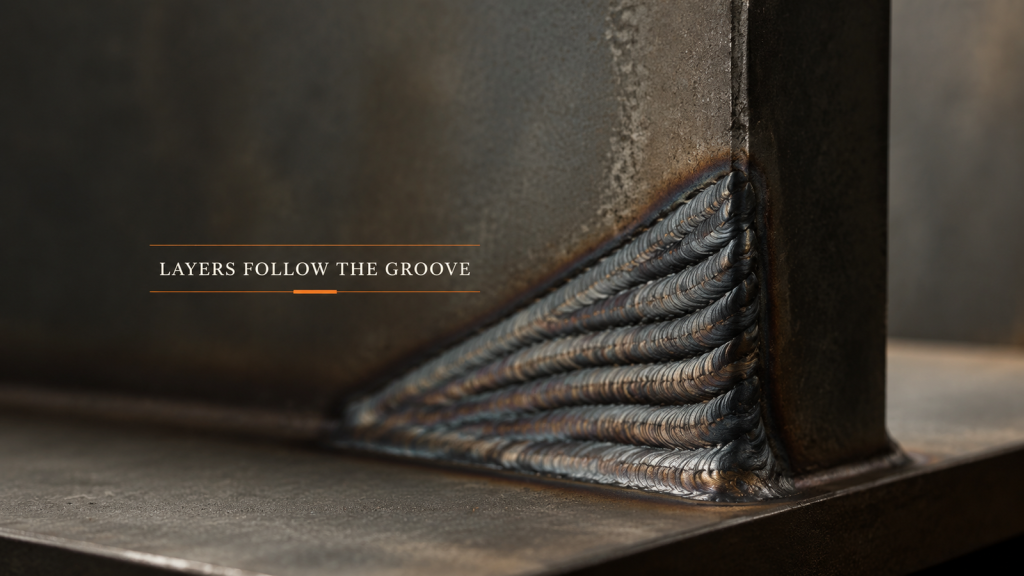
Στη συγκόλληση πολλαπλών περασμάτων, η αυλάκωση καθορίζει τη διατομή και η διατομή καθορίζει τον αριθμό των περασμάτων. Σχεδιάστε τα επίπεδα πριν από τις παραμέτρους.
Ένα ρομποτικό κελί συγκόλλησης αποτελείται από έξι μέρη, όχι από ένα
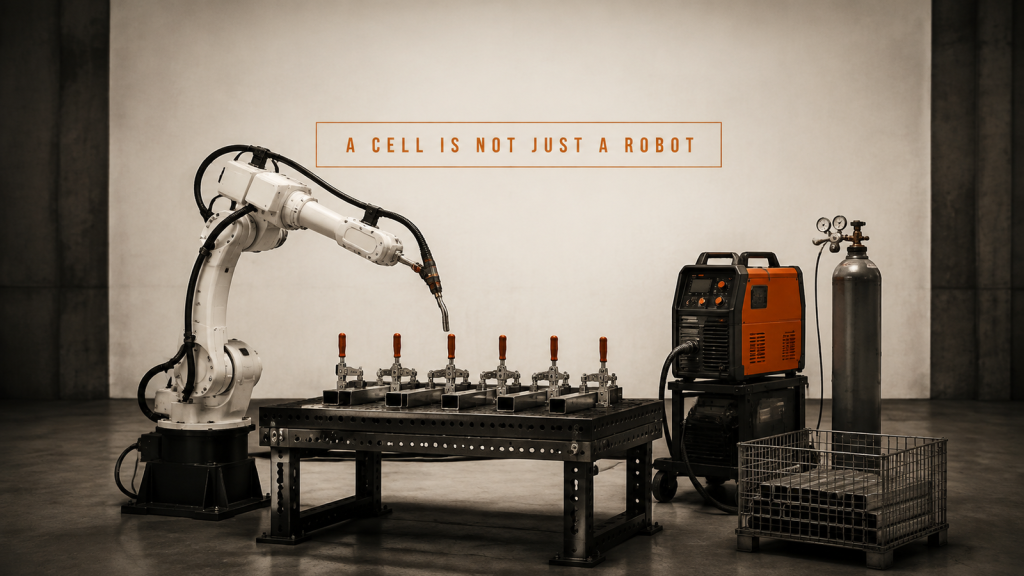
Ένα ρομποτικό κελί συγκόλλησης αποτελείται από έξι μέρη που λειτουργούν σε έναν χρόνο κύκλου. Ρομπότ και πυρσός, εξάρτημα και σφιγκτήρες, πηγή ενέργειας, αέριο, φόρτωση και ροή.
Συγκόλληση λεπτών φύλλων: Διάκενο συναρμολόγησης ή παράμετροι διεργασίας;
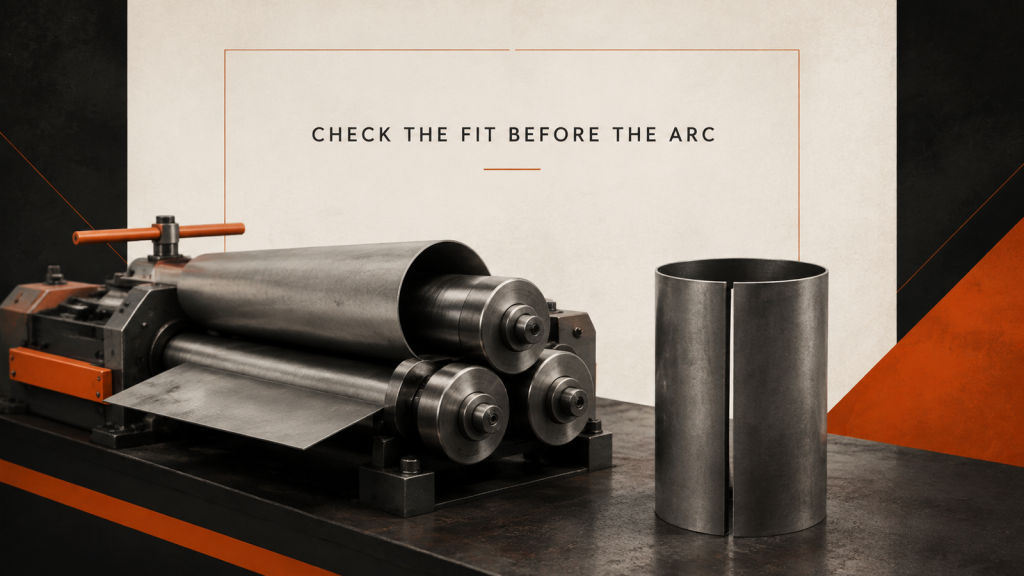
Διαχωρίστε το κενό συναρμολόγησης από τις παραμέτρους της διεργασίας σε μια γραμμή συγκόλλησης λεπτού φύλλου ξεκινώντας από το ακατέργαστο τεμάχιο και το βήμα διαμόρφωσης.
Κινητή πλατφόρμα συγκόλλησης: Κάθε στάση είναι μια νέα εγκατάσταση
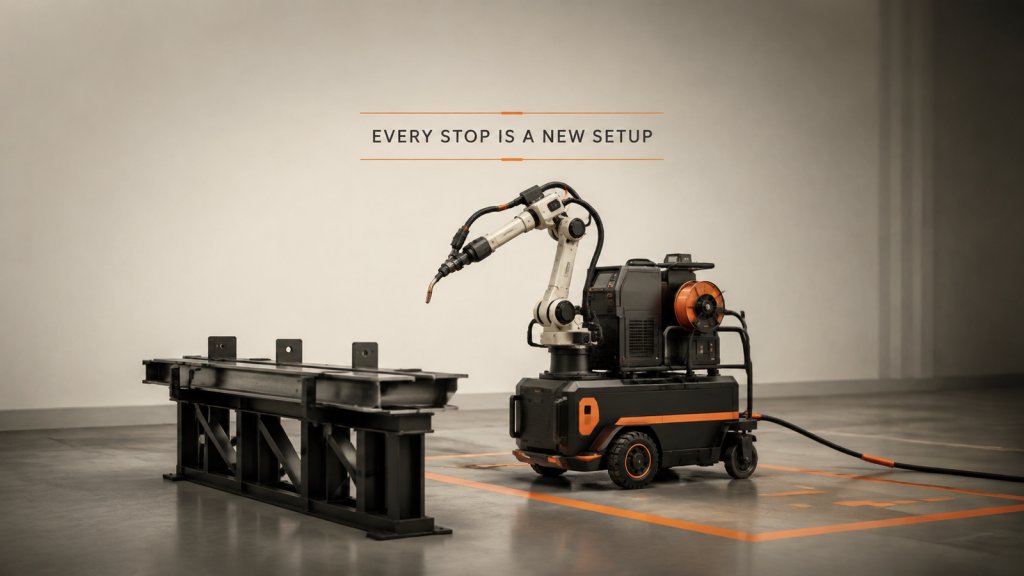
Μια κινητή πλατφόρμα συγκόλλησης πρέπει ακόμη να επαναπροσδιορίσει τη θέση του εξαρτήματος σε κάθε θέση στάθμευσης. Οι συνθήκες του χώρου καθορίζουν την επαναληψιμότητα.