
Αυτοματοποίηση επεξεργασίας οπλισμού: Εντοπισμός πριν από τη μεταφορά
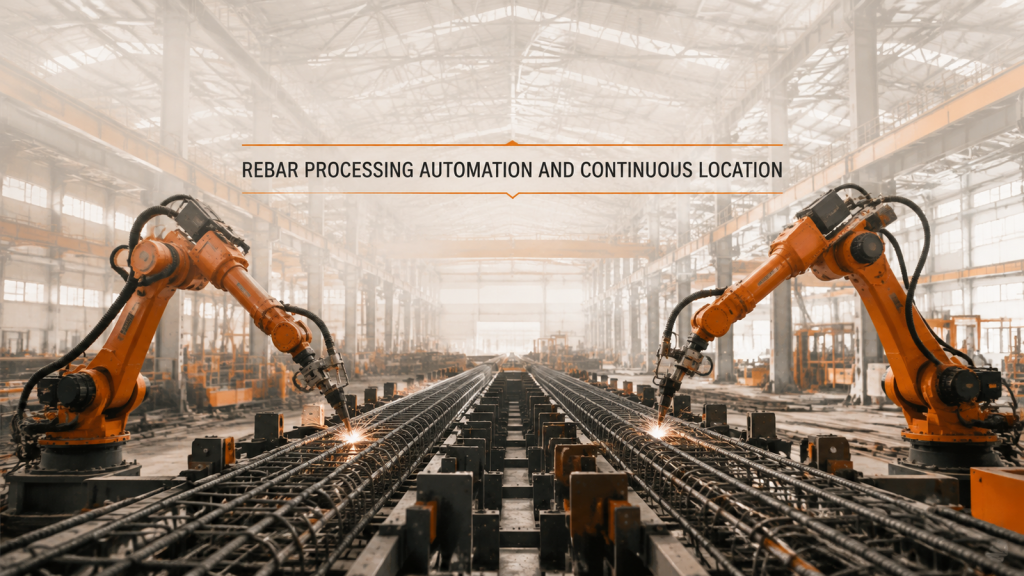
Ο αυτοματισμός επεξεργασίας οπλισμού χρειάζεται ένα συνεχές σημείο αναφοράς κατά μήκος μιας μακράς συναρμολόγησης πριν από τη μεταφορά και η κάλυψη από δύο ρομπότ μπορεί να επαναληφθεί αξιόπιστα.
Ρομποτική χύτευση με χύτευση υπό πίεση: Αποδείξτε πρώτα την πορεία
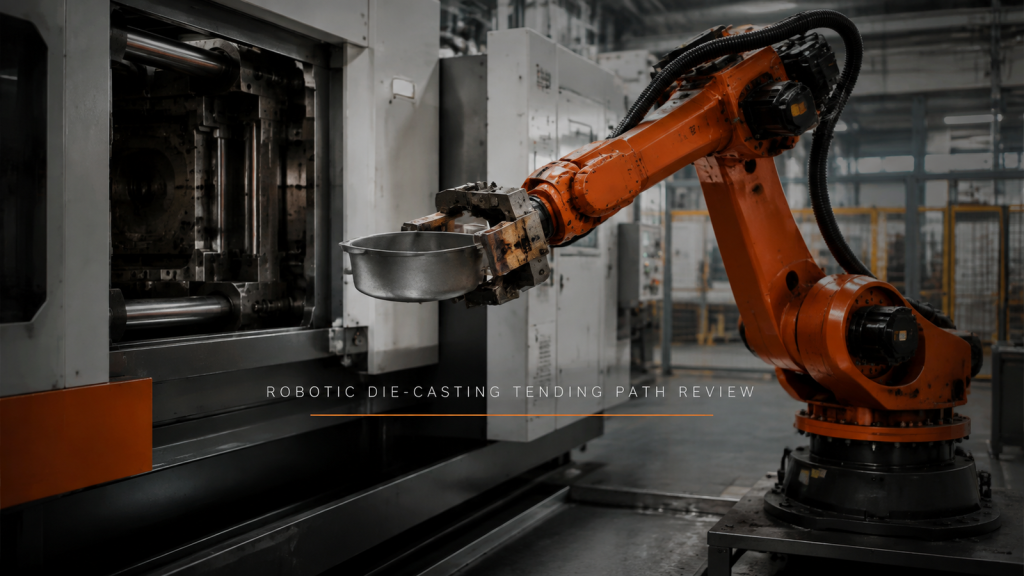
Η ρομποτική χύτευση με πίεση ξεκινά με μια επαληθευμένη προσέγγιση, πρόσφυση, σαφή έξοδο και διαδρομή πτώσης, πριν γίνουν υποθέσεις για τον χρόνο κύκλου.