
محطة لحام لوحات الدوائر المطبوعة من Cobot: جودة وصلات مستقرة قبل السرعة
قم بتصميم محطة لحام لوحات الدوائر المطبوعة باستخدام الروبوتات التعاونية بناءً على بيانات اللوحة، وزاوية رأس اللحام، ونطاق درجة الحرارة، ووقت التوقف، والفحص، والاستعادة.
تحميل مكونات لوحة الدوائر المطبوعة (PCBA) من Cobot: الالتقاط، والوضع، والاتساق في التثبيت بالضغط
قم بتصميم محطة عمل تحميل مكونات لوحة الدوائر المطبوعة (PCBA) باستخدام الروبوت التعاوني مع مراعاة استقرار الالتقاط، وبيانات اللوحة، وعمق الوضع، والفحص، والتغيير، والاستعادة.
محطة عمل كوبوت لفك البراغي: مرجع التثبيت والتحكم في عزم الدوران قبل السرعة
قم بتصميم محطة عمل روبوتية لربط البراغي حول بيانات التثبيت، وتغذية البراغي، ووضع الأداة، وتأكيد عزم الدوران، والتغيير، واستعادة الإنتاج.
إدارة تآكل أدوات التلميع الآلية للحصول على تشطيب مستقر
دليل إدارة تآكل أدوات التلميع الآلية لعمر المواد الكاشطة، وضغط التلامس، وبيانات التثبيت، والتحكم في الغبار، وأخذ العينات، وخلايا التشطيب المستقرة.
هيكل الذراع الروبوتية: الأجزاء والمفاصل وكيفية عملها معًا
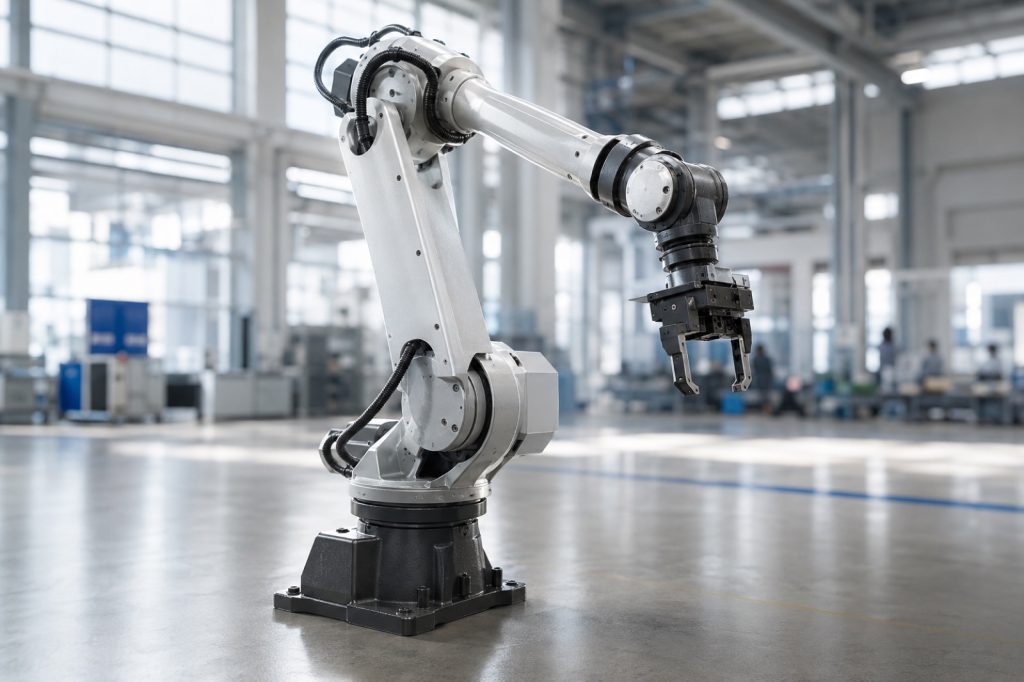
شرح مفصل لهيكل الذراع الروبوتية: القاعدة، والوصلات، والمفاصل، والمؤثر النهائي، والمشغلات، والمخفضات، وأجهزة الاستشعار، ووحدة التحكم.
خلية التجميع الآلي على المنصات: دليل الحمولة والنمط وسرعة الدوران
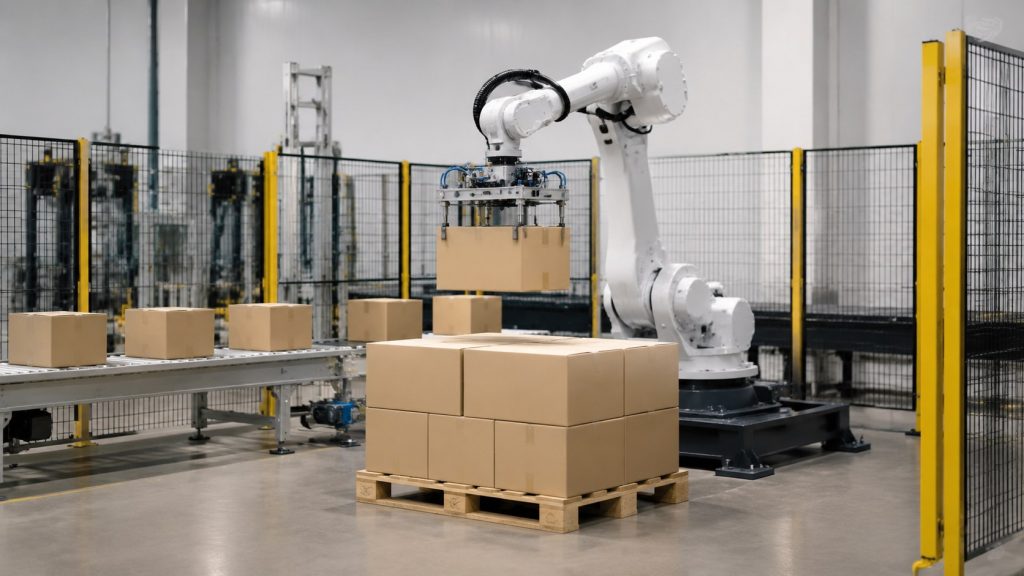
دليل خلية التجميع الآلي للحمولة، ووضع الكرتون، وتصميم الماسك، ونمط الطبقات، ومسافة التخزين المؤقت، والتعامل الآمن في نهاية الخط.
محطة عمل الطحن الآلية: دليل القوة والتثبيت والغبار
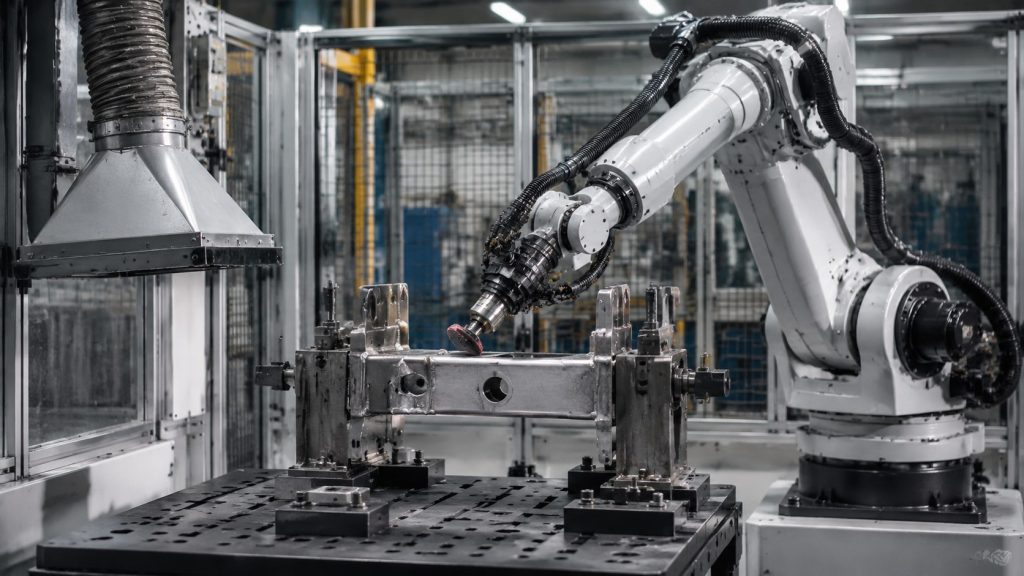
دليل محطة عمل الطحن الآلي للتحكم في القوة، وتكرار التثبيت، وعمر المواد الكاشطة، والتعامل مع الغبار، وجودة التشطيب المستقرة.
تشغيل آلات الروبوت التعاوني لخلايا التحكم الرقمي الحاسوبي: كيفية تقليل التحميل اليدوي والانتظار
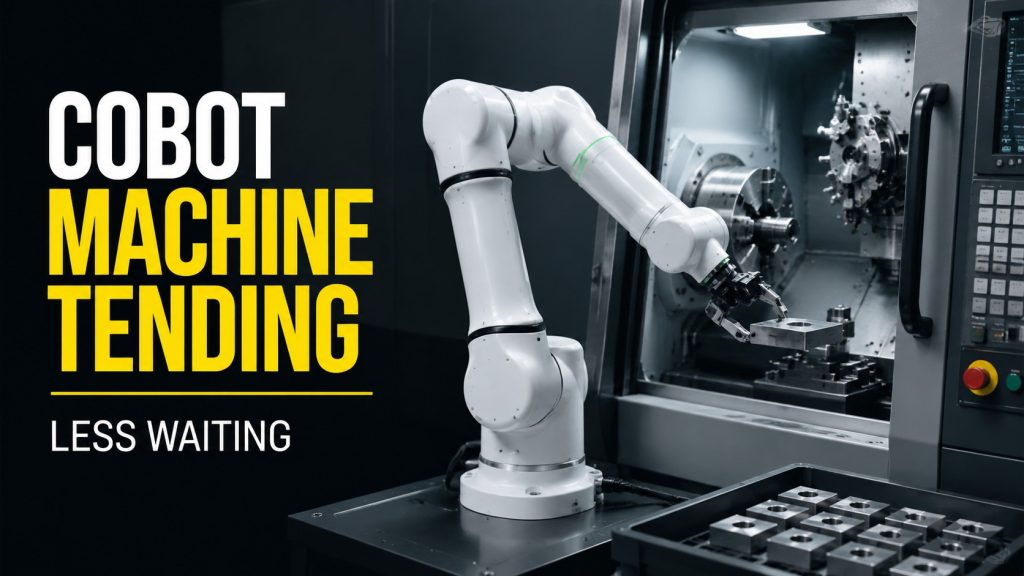
دليل عملي لاستخدام الروبوتات التعاونية في خلايا التحكم الرقمي الحاسوبي لتقليل التحميل اليدوي والانتظار ووقت تنقل المشغل دون المبالغة في وفورات الدورة.
التعبئة الخفيفة على المنصات: ربط الروبوتات التعاونية بخطوط التعبئة والتغليف
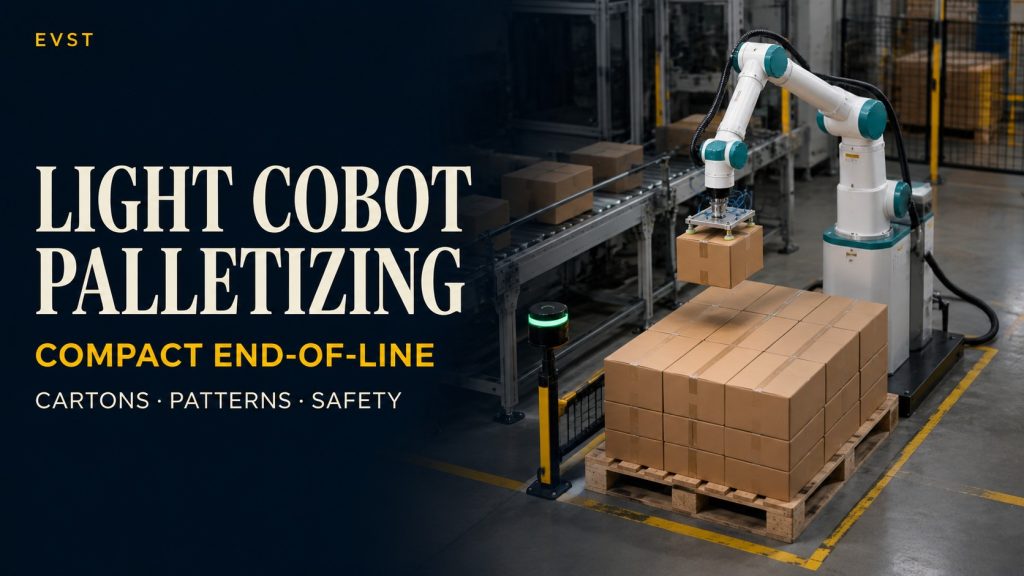
تعرف على كيفية تقييم EVST لخلايا التعبئة الخفيفة من خلال شكل الصندوق، ونمط المنصة، والارتفاع، ومسارات العمال، وقيود نهاية الخط.
فرز الروبوتات من دلتا: كيفية ترقية نظام انتقاء الأجزاء الصغيرة
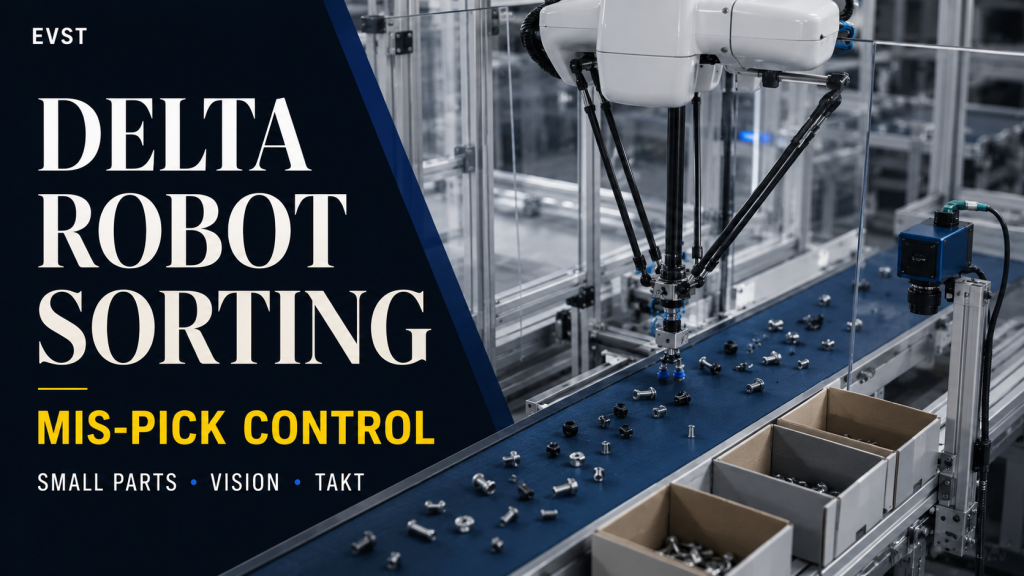
تعرف على كيفية تقييم EVST لخلايا فرز الروبوت دلتا من خلال التوجيه، والتاكت، وتلامس الملقط، والتحكم في التقاط الأخطاء، والتسليم في المراحل اللاحقة.
أتمتة تعبئة وتغليف الأجزاء الصغيرة على منصات نقالة: تقليل النقل اليدوي
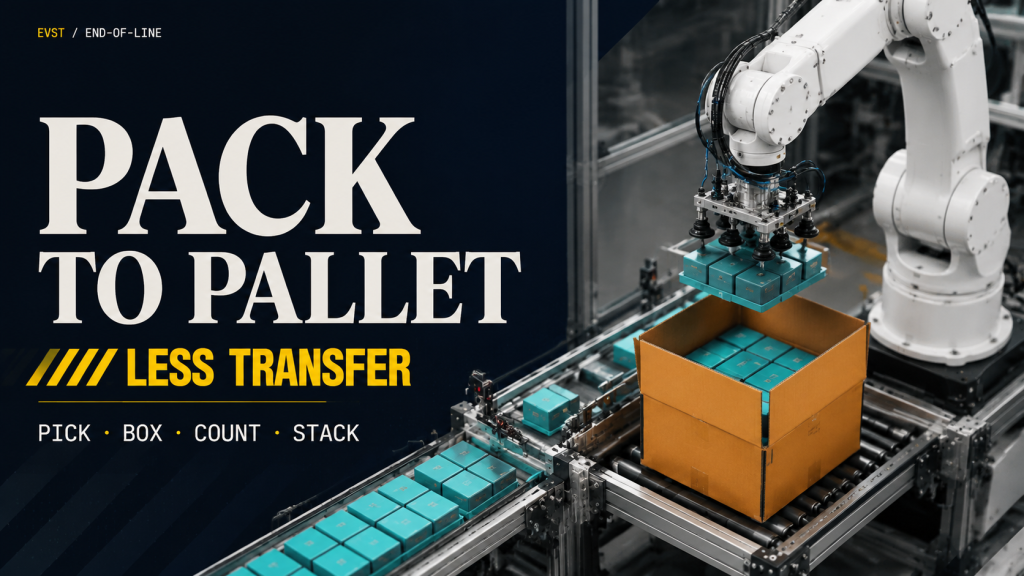
كيف تربط خلايا الروبوت بين التعرف على التغذية، والتقاط المنتجات، وتحميل الصواني، والتعبئة في الصناديق، والتكديس، والتخزين المؤقت، وتغيير حجم الصناديق، ومنع أخطاء العد لخطوط تعبئة الأجزاء الصغيرة.
أتمتة تجميع الأجزاء الصغيرة: التقاط ووضع مستقر دون إتلاف
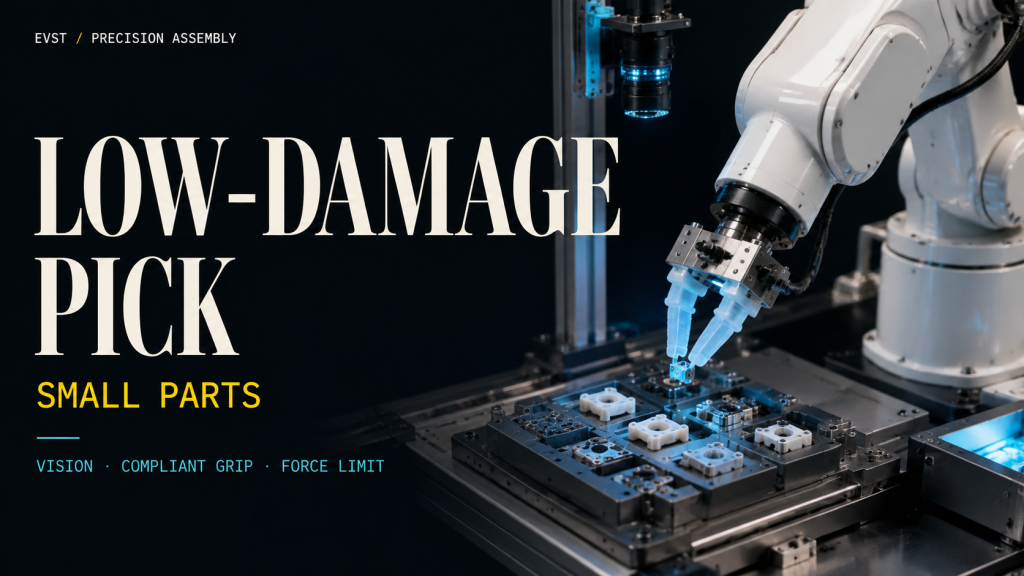
كيفية تصميم خلايا روبوت تجميع الأجزاء الصغيرة حول الإمساك المرن، وتحديد الموقع بالرؤية، والحد من القوة، وبيانات التثبيت، والتعامل مع الأضرار المنخفضة، ووقت دورة مستقر.