
Gia công kim loại: Nâng đỡ phôi bằng chuyển động
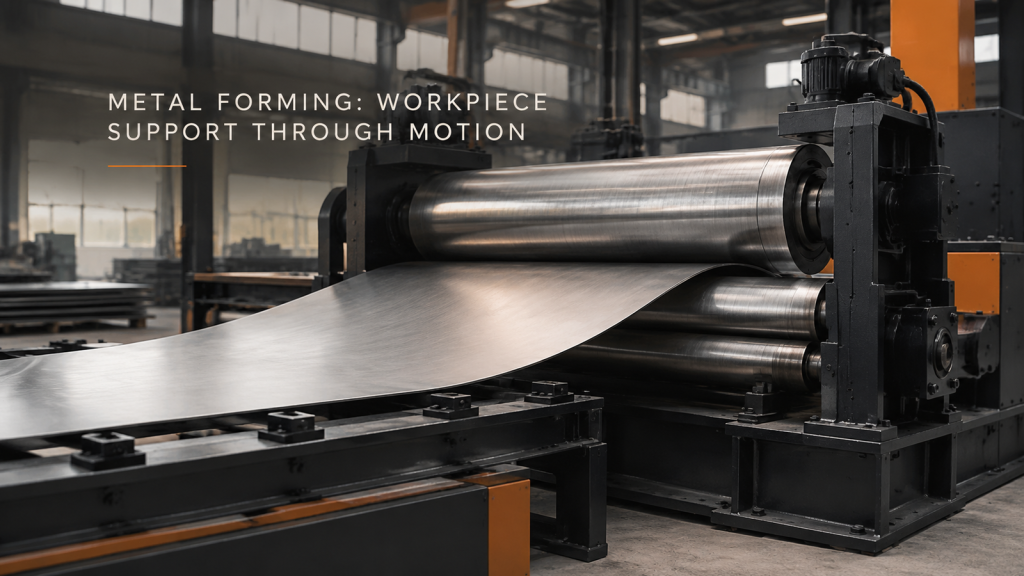
Mô tả cách thức hỗ trợ phôi dạng tấm và hình trụ trong quá trình nạp, tạo hình và tháo dỡ, sau đó xác định hình dạng hoặc độ khít cần kiểm tra.
Cố định bằng robot: Không gian tiếp cận và rút lui

Kiểm tra kỹ lưỡng việc đưa dụng cụ siết vào và rút ra hoàn toàn tại từng vị trí bu lông, đồng thời giữ riêng bằng chứng tiếp cận và bằng chứng xác minh kết nối.
Hàn chu vi: Kẹp và tiếp cận đường hàn
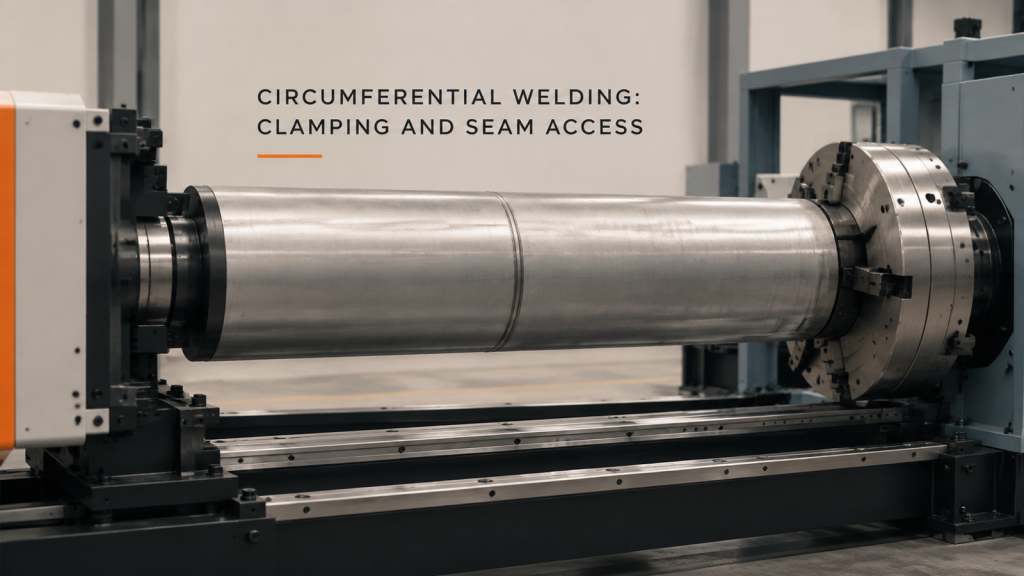
So sánh đường hàn hình trụ được kẹp chặt với không gian làm việc của mỏ hàn và lối tiếp cận nạp liệu, đồng thời tách biệt nhận dạng quy trình và nghiệm thu mối hàn.
Không gian cấp liệu và thoát liệu cho cán tấm

Đưa tấm cong đang phát triển vào kế hoạch cấp liệu, hỗ trợ và tháo dỡ; đánh giá riêng từng trạm cán màng khác nhau.
Sơ đồ bố trí dụng cụ và bộ phận bảo vệ của tua vít

Kiểm tra lại các dụng cụ, phụ kiện và thiết bị bảo vệ khi thực hiện các nhiệm vụ ứng dụng cần thiết, với chất lượng siết chặt được hỗ trợ bởi hồ sơ riêng.
Đánh giá khe hở mối hàn xoay
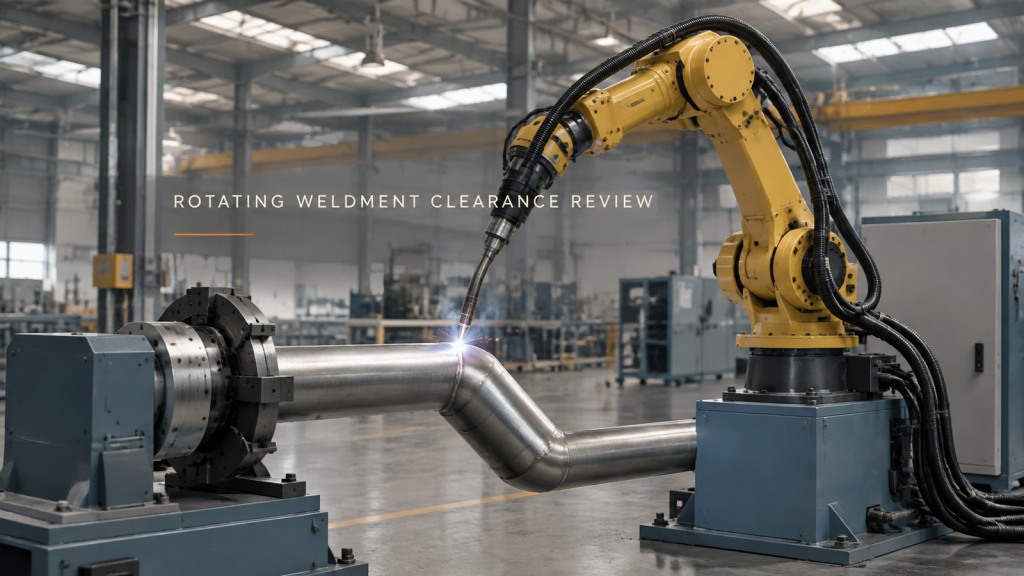
Kiểm tra mối hàn đang quay với đồ gá và vùng bao quanh mỏ hàn cùng nhau, không nhầm lẫn chuyển động với việc chấp nhận mối hàn.
Lập kế hoạch theo quan điểm kiểm tra robot
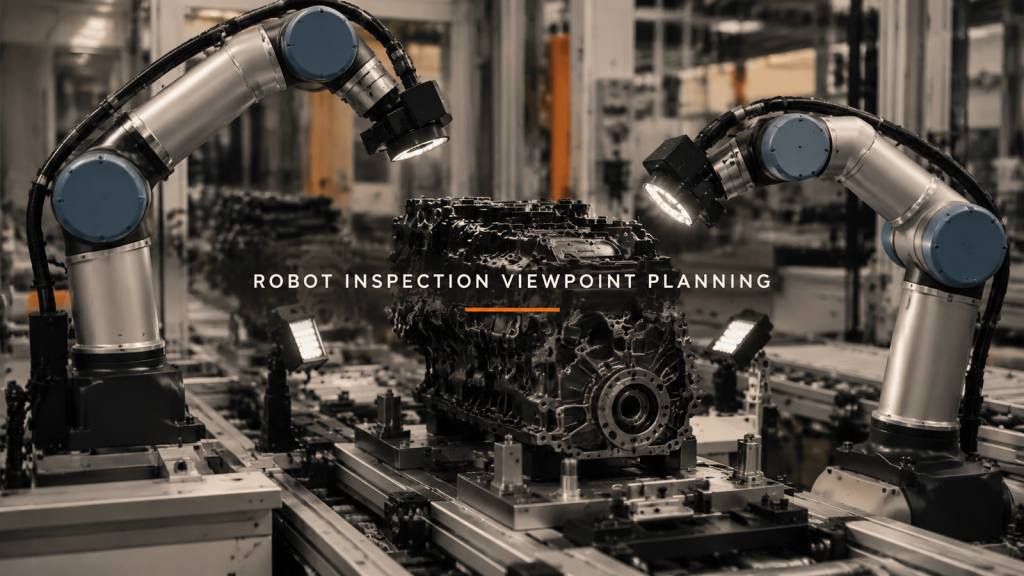
Hãy xác định những góc nhìn kiểm tra nào cung cấp thông tin mục tiêu hữu ích, sau đó xác thực điều kiện hình ảnh và bằng chứng đưa ra quyết định.
Gia công bốn trạm: Khe hở chuẩn và khe hở xoay
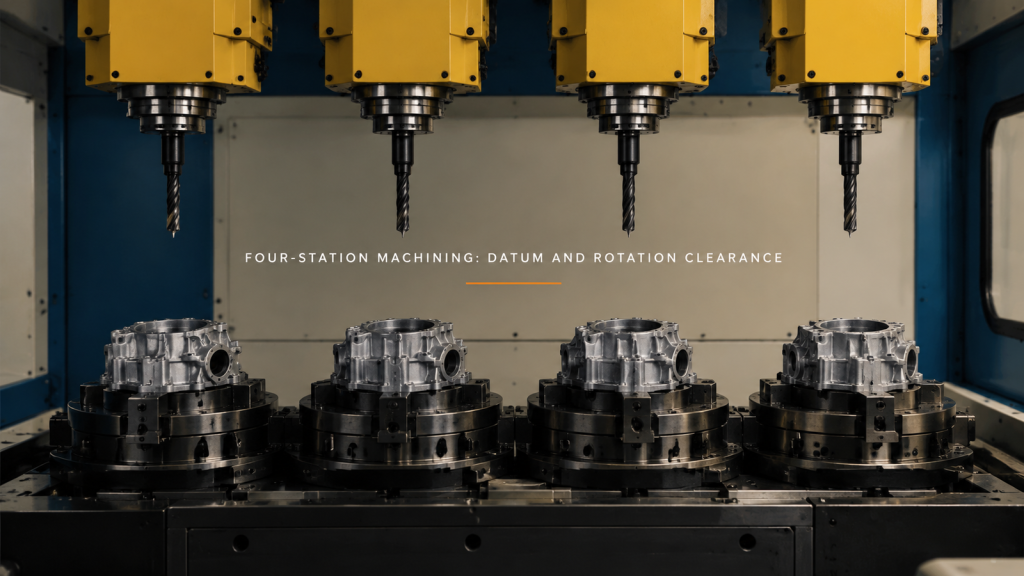
Xem xét quá trình gia công bốn trạm thông qua định vị phôi, rút dụng cụ và xoay đồ gá. Phân biệt chuyển động có thể quan sát được với độ chính xác đo được.
Bàn giao chi tiết cho nhân viên vận hành máy: Nâng đỡ chi tiết và đưa sản phẩm ra khỏi bộ kẹp.
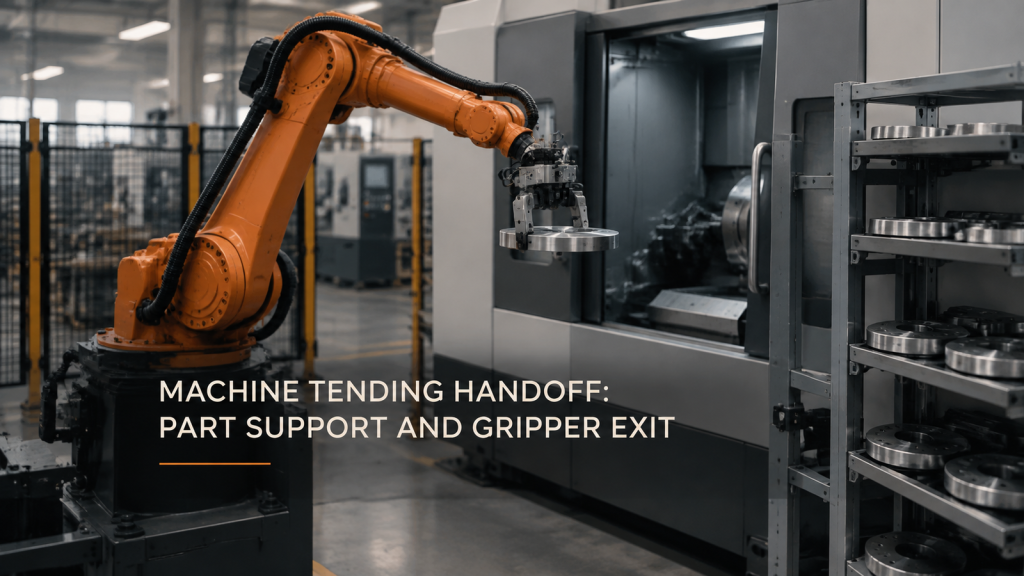
Việc chuyển giao chi tiết máy phụ thuộc vào việc giữ chắc chi tiết liên tục, khoảng trống cho bộ phận tiếp nhận và lối ra kẹp có thể sử dụng được. Kiểm tra đĩa và dụng cụ cùng nhau.
Robot phân phối hạt nhựa đồng đều tại các góc.
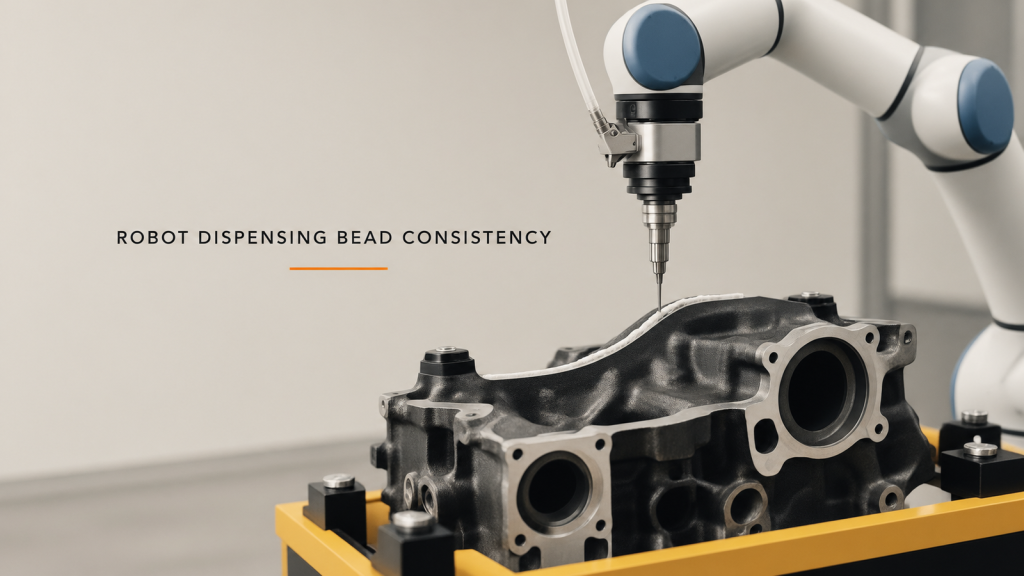
Đánh giá độ đồng nhất của đường nhựa khi robot phun bằng cách kết nối tốc độ quay, phản hồi dòng chảy, tư thế vòi phun và kiểm tra đường nhựa thực tế.
Vận hành máy cán chỉ: Căn chỉnh đường dây chuyển giao
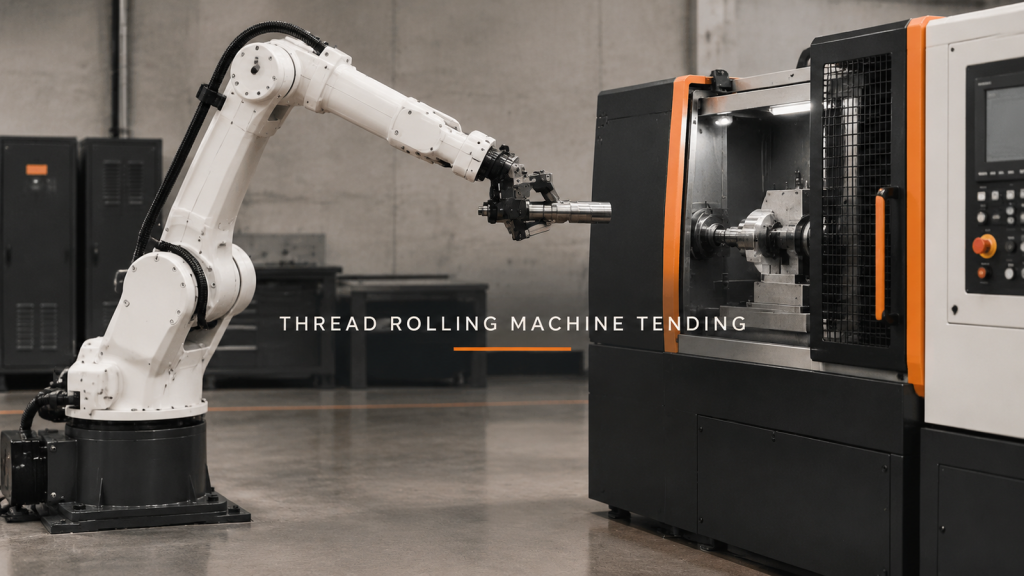
Lập kế hoạch vận hành máy cán ren xung quanh việc căn chỉnh phôi, hỗ trợ chuyển phôi, nhả phôi và rút phôi an toàn trước khi kiểm tra kết quả cán.
Hàn bằng hai robot: Khu vực chung trước thời gian chu kỳ
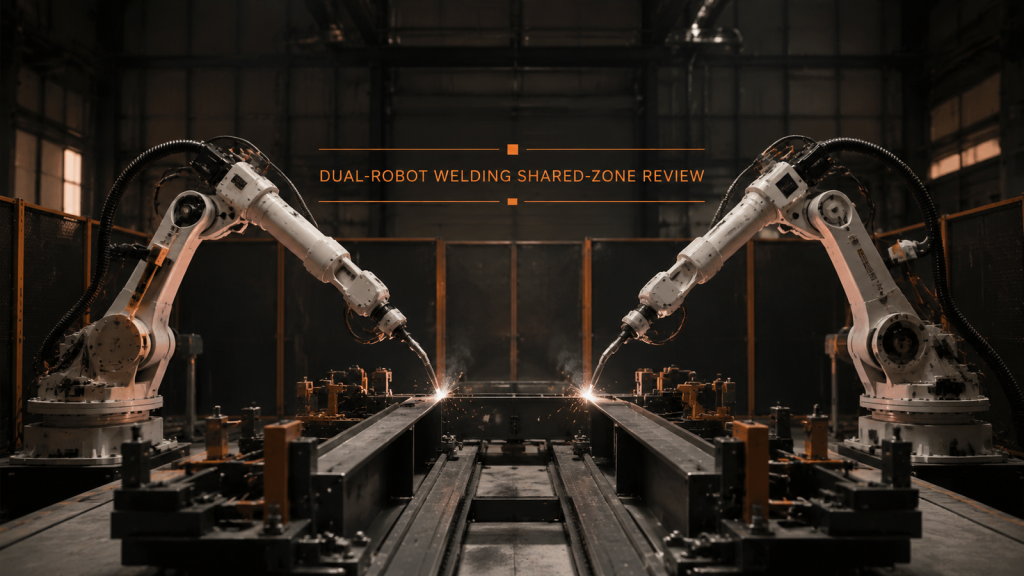
Hàn bằng hai robot cần có các khu vực làm việc riêng biệt, lối vào khu vực chung được kiểm soát, tư thế chờ có thể dự đoán được và khả năng phục hồi được xác minh trước khi tăng tốc.