
Hàn robot tại chỗ: Sàn nhà, khung đỡ, cáp
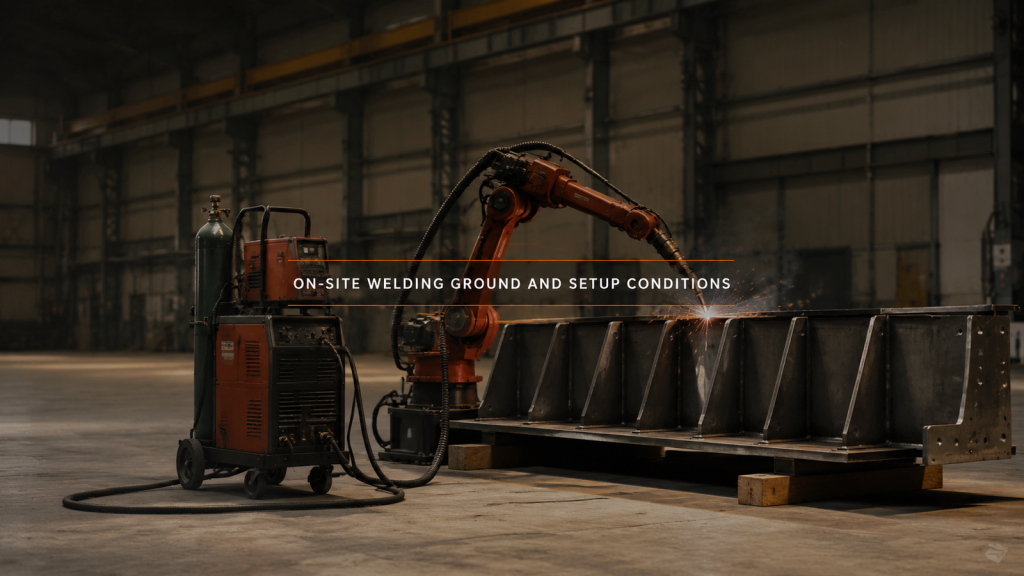
Khi không thể nâng chi tiết lên, bộ phận hàn sẽ di chuyển đến vị trí đó, và sàn nhà, các bộ phận chặn và dây cáp kéo sẽ tạo thành hệ thống thiết lập.
Máy hàn chuyên dụng hay robot hàn: Sản phẩm đã hoàn thiện chưa?
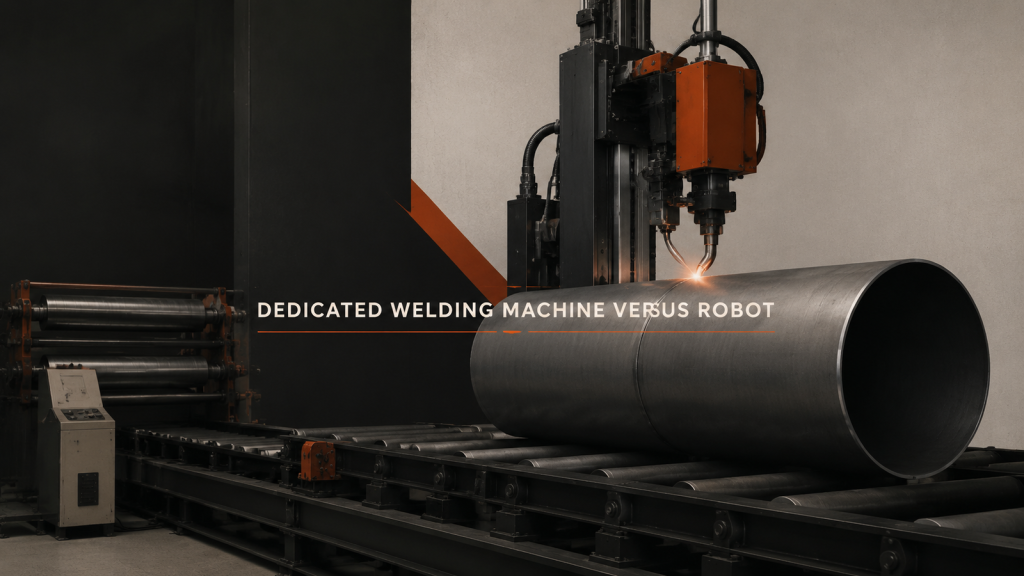
Việc lựa chọn giữa máy hàn chuyên dụng và robot phụ thuộc vào mức độ ổn định của sản phẩm: mỗi cấu hình mang lại những gì và chi phí thay đổi là bao nhiêu.
Nâng cấp hệ thống tự động hóa sản xuất quạt: Các ràng buộc là yếu tố đầu tiên
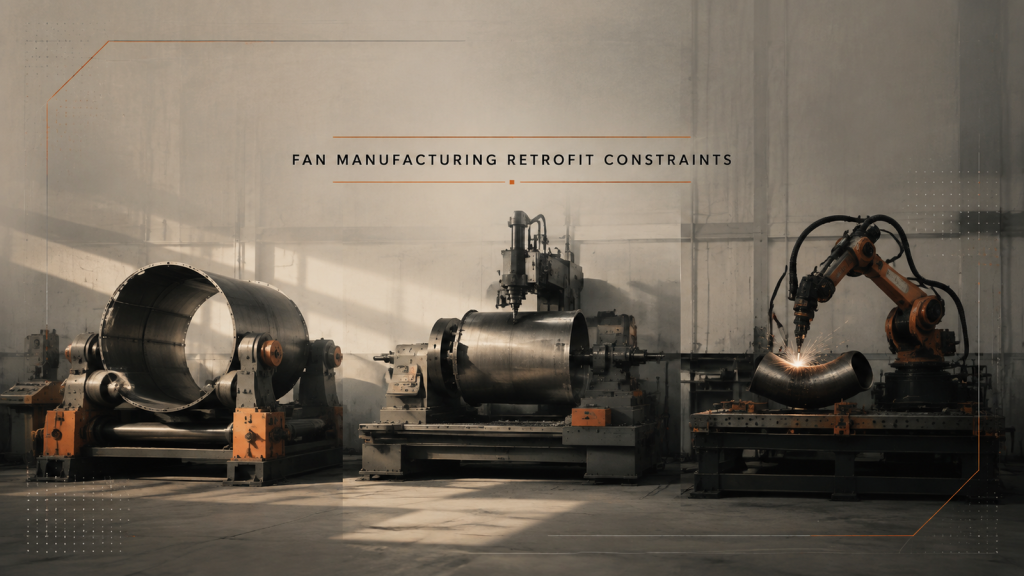
Việc nâng cấp hệ thống tự động hóa sản xuất quạt phải đối mặt với một dây chuyền chứ không phải một công đoạn riêng lẻ. Hãy liệt kê các ràng buộc trước khi lựa chọn bất kỳ robot nào.
Tự động hóa lắp ghép sẵn: Chi phí bàn giao
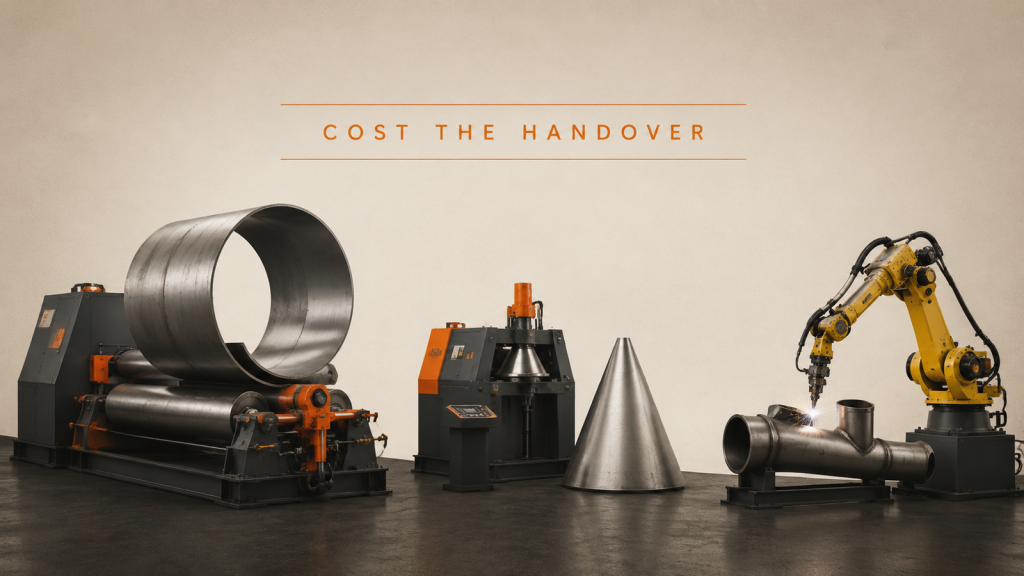
Trong tự động hóa sản xuất tiền chế, các công đoạn cán, tạo hình và hàn đều có thể tự động hóa tốt. Yếu tố quyết định sản lượng chính là sự chuyển giao công việc giữa các công đoạn này.
Cắt bằng đầu robot: Đường đi, góc nghiêng và cạnh cắt
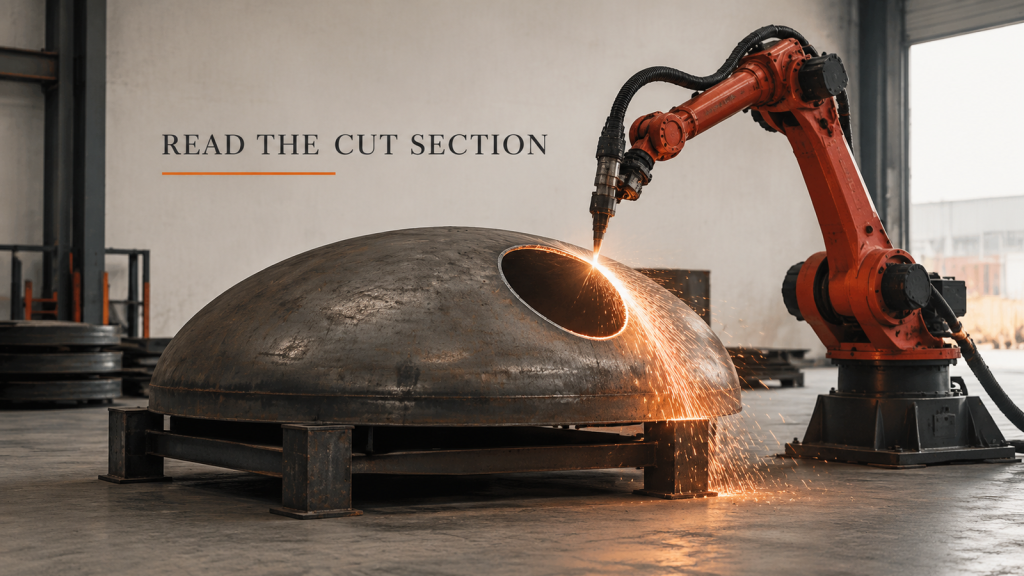
Cắt bằng đầu robot tạo ra một đường khép kín trên bề mặt cong. Lập kế hoạch đường đi và tư thế của mỏ hàn cùng nhau, sau đó đánh giá cạnh cắt.
Robot SCARA hay hệ thống sáu trục: Hãy để chuyển động lựa chọn!
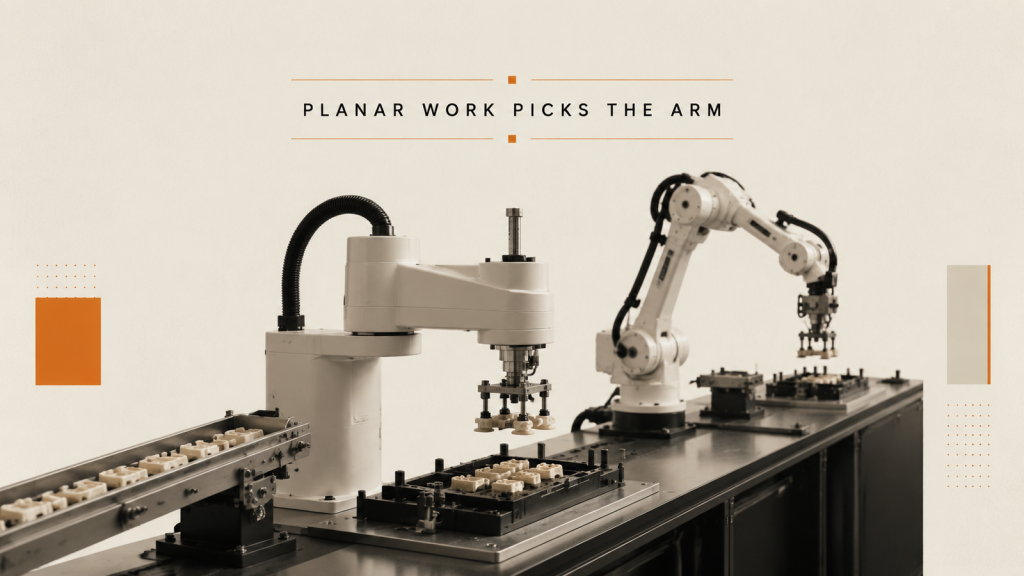
Việc lựa chọn robot SCARA hay cánh tay robot sáu trục để lắp ráp các chi tiết nhỏ bắt đầu từ chuyển động của từng bước, chứ không phải từ số lượng trục trong danh mục sản phẩm.
Tải trọng robot: Tại sao bộ phận kẹp lại cần thiết trong đó?
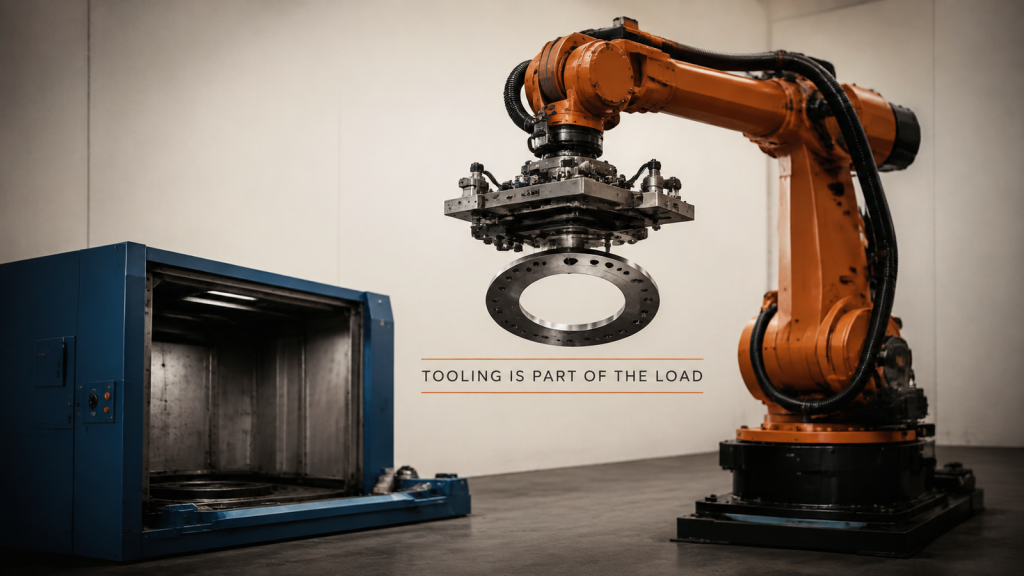
Tải trọng của robot phải bao phủ cả dụng cụ và chi tiết cần gia công, ở khoảng cách thực tế giữa mặt bích cổ tay và tâm khối lượng.
Chấp nhận mối hàn: Bề ngoài nhìn thấy được, nhưng độ xuyên thấu thì không.
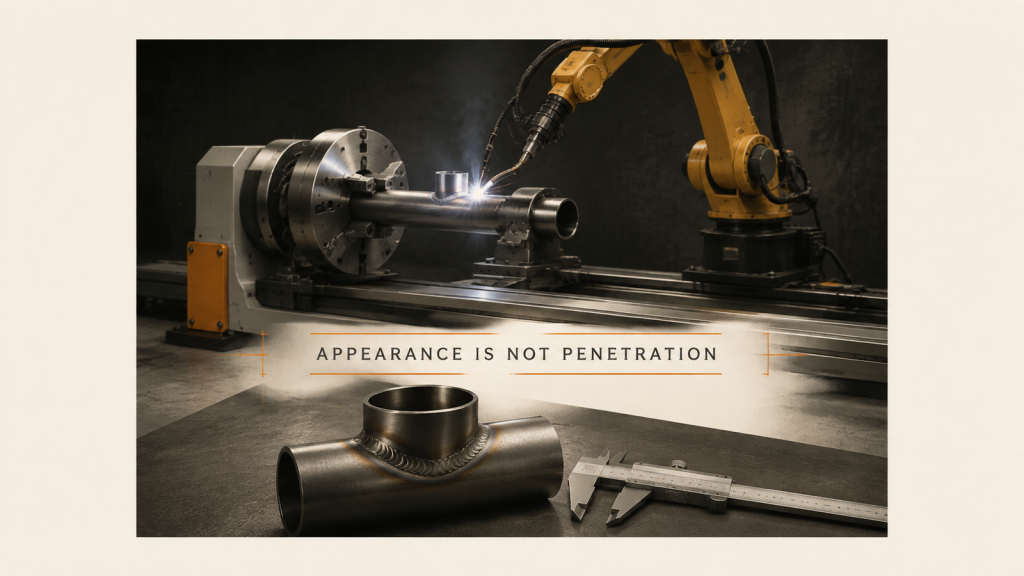
Việc nghiệm thu mối hàn không đạt yêu cầu khi phần kiểm tra hình thức và độ xuyên thấu được ghi chung trong một điều khoản. Cần tách riêng phần kiểm tra tại dây chuyền sản xuất khỏi phần kiểm tra quy trình.
Tầm với của Cobot: Cả thao tác gắp và lắp ráp
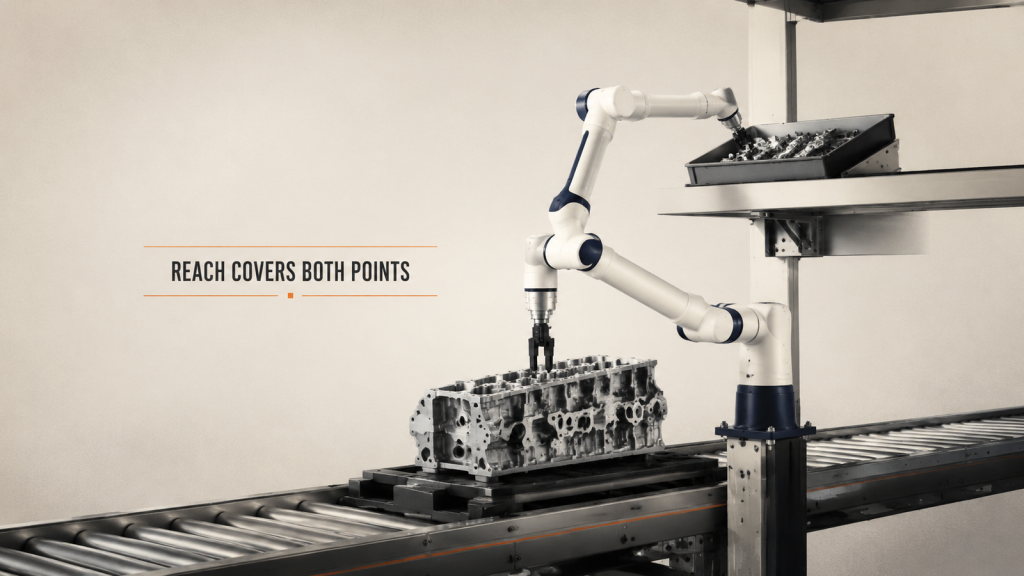
Tầm với của cobot không phải là một khoảng cách đường thẳng. Mọi điểm làm việc, chiều dài dụng cụ, biên độ tư thế và khoảng cách an toàn cho người đều cần được kiểm tra cùng một lúc.
Hàn di động: Lập kế hoạch vị trí làm việc cho các chi tiết lớn
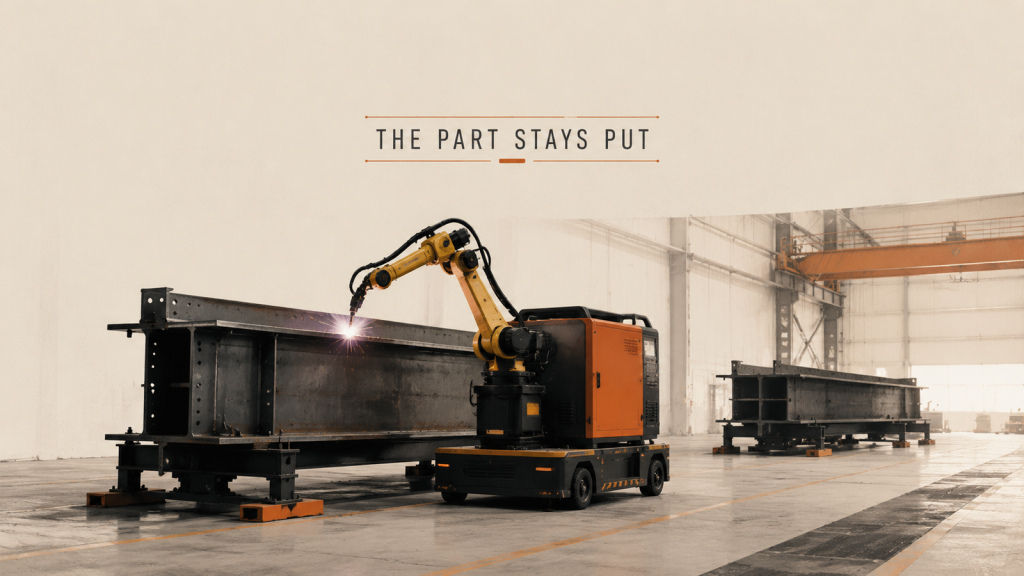
Khi một chi tiết quá lớn để nâng, phương pháp hàn di động sẽ di chuyển thiết bị thay thế. Vị trí đỗ và khôi phục mốc chuẩn trở thành đơn vị lập kế hoạch.
Vận hành máy móc: Một robot phục vụ nhiều máy móc.
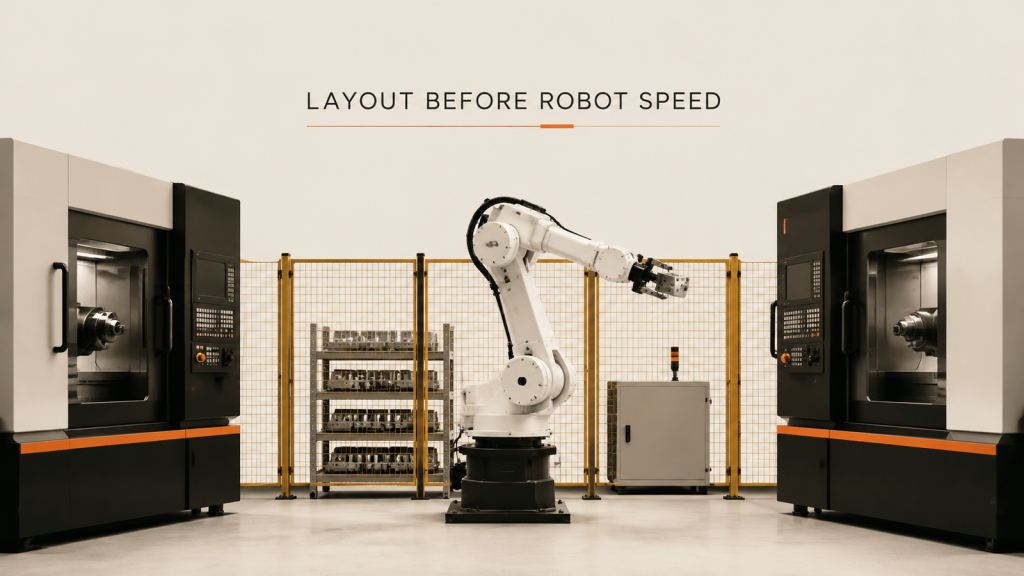
Trong vận hành máy móc với một robot và nhiều máy, tầm với, thời gian chờ và khu vực được rào chắn quyết định kết quả trước khi tốc độ cánh tay robot được xem xét.
Hàn tấm mỏng: Biến dạng bắt đầu từ khâu kẹp
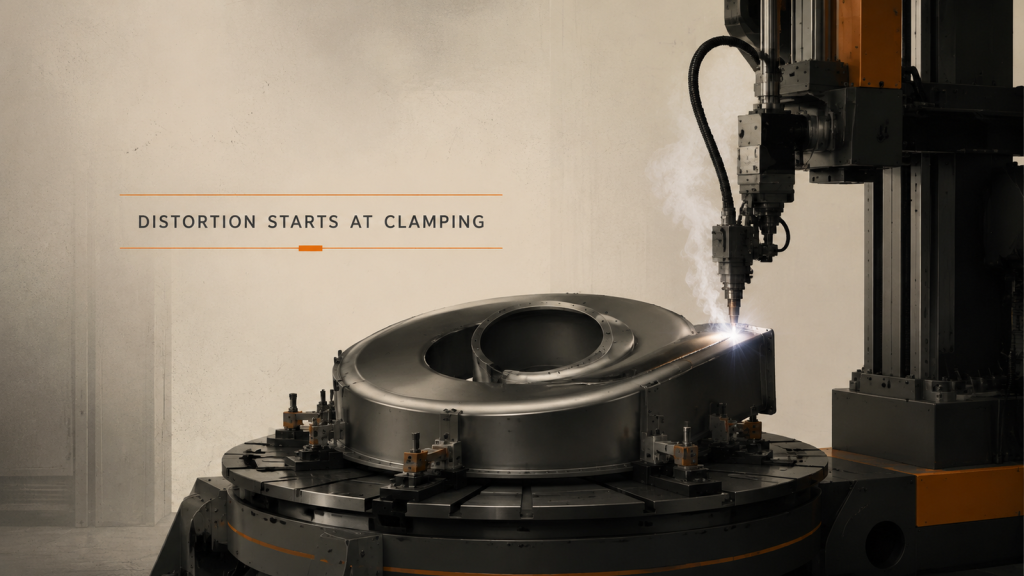
Trong hàn tấm kim loại mỏng, biến dạng gây ra nhiều công đoạn làm lại hơn là các khuyết tật mối hàn. Vị trí kẹp và trình tự hàn quyết định hình dạng cuối cùng.