
Hàn nhiều lớp trên tấm thép dày trung bình: Hàn rãnh trước
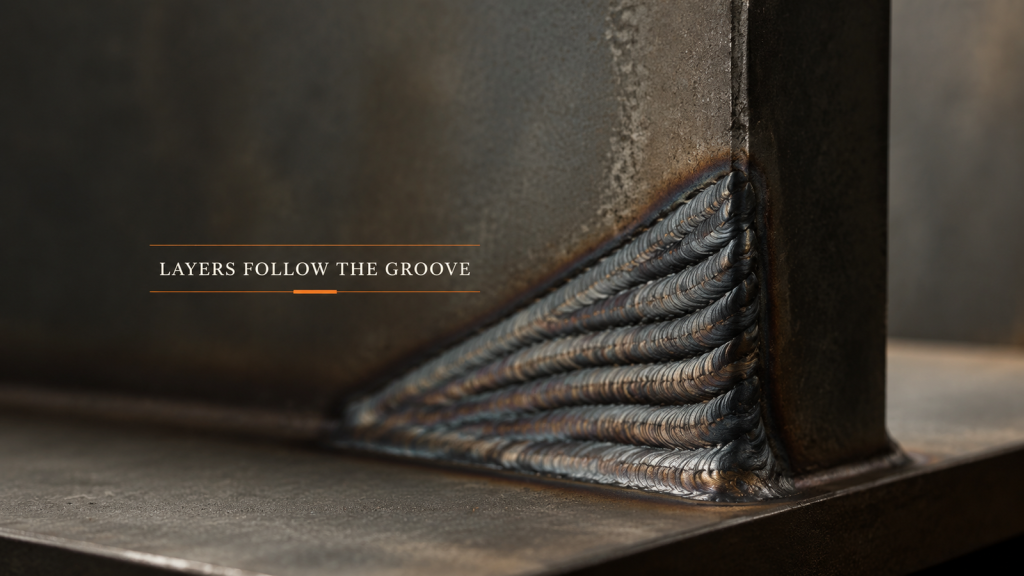
Trong hàn nhiều lớp, rãnh quyết định tiết diện và tiết diện quyết định số lớp hàn. Lập kế hoạch các lớp trước khi thiết lập thông số.
Một hệ thống hàn robot gồm sáu bộ phận, chứ không phải một.
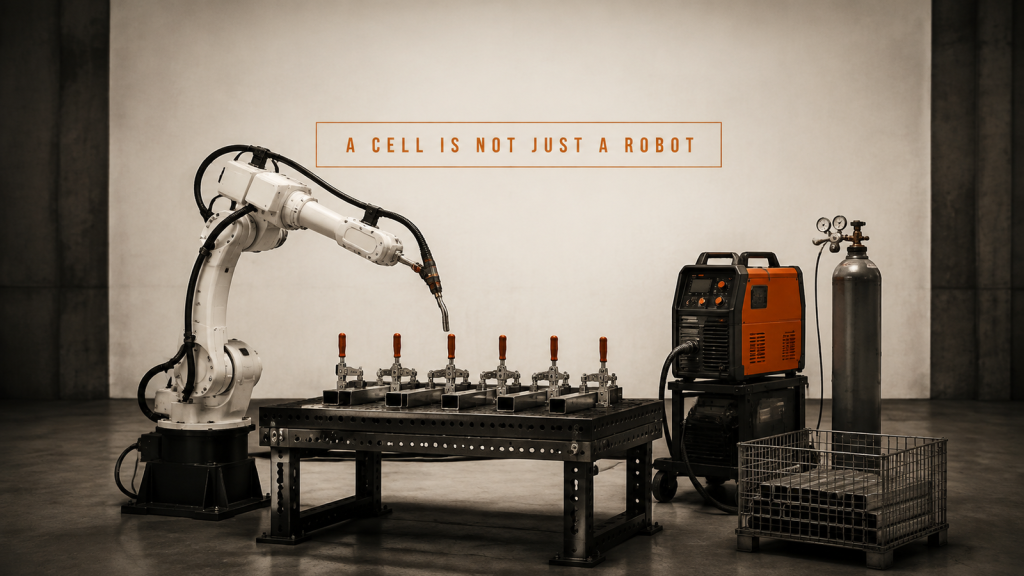
Một hệ thống hàn robot gồm sáu bộ phận hoạt động trong một chu kỳ. Đó là: robot và mỏ hàn, đồ gá và kẹp, nguồn điện, khí, bộ phận nạp liệu và điều chỉnh lưu lượng.
Hàn tấm mỏng: Khe hở lắp ráp hay thông số quy trình?

Tách biệt khoảng cách lắp ráp khỏi các thông số quy trình trên dây chuyền hàn tấm mỏng bằng cách bắt đầu từ phôi và bước tạo hình.
Nền tảng hàn di động: Mỗi điểm dừng là một thiết lập mới.

Giàn hàn di động vẫn phải xác định lại vị trí của chi tiết tại mỗi điểm đỗ. Điều kiện tại công trường quyết định tính lặp lại của kết quả.
Thời gian chu kỳ vận hành máy không phải là tốc độ của robot.

Thời gian chu kỳ vận hành máy được xác định bởi quá trình xử lý của máy, trình tự bàn giao và vị trí chuẩn bị chi tiết, chứ không phải tốc độ của cánh tay robot.
Sản xuất ống dẫn HVAC: Bắt đầu từ bước tạo hình

Cần thực hiện các bước như cán định hình, tạo hình đầu mút và thay đổi thiết kế trước khi tự động hóa sản xuất ống dẫn HVAC, vì quá trình tạo hình quyết định độ tròn, độ khớp và nhịp điệu của dây chuyền sản xuất.
Lập kế hoạch cho robot hàn di động: Chi tiết có thể giữ nguyên vị trí không?

Lập kế hoạch hàn robot di động dựa trên chi tiết cần gia công, đường đi tiếp cận và kế hoạch cắt lát, thay vì bắt đầu từ thông số kỹ thuật của robot.
Hàn đường nối chu vi tự động: Ổn định mối nối

Lập kế hoạch hàn đường nối chu vi tự động bao gồm các bước lắp ghép, kẹp, điều chỉnh độ lệch tâm, xoay phối hợp, tiếp cận mỏ hàn, đóng kín, kiểm tra và khởi động lại.
Robot cộng tác phân phối: Điều phối đường đi và dòng chảy

Thiết kế robot cộng tác để định vị linh kiện dựa trên các thông số như khoảng cách vòi phun, tốc độ di chuyển, điều kiện vật liệu, thời điểm đóng mở van, kiểm tra và phục hồi.
Hàn và cắt bằng robot: Giới hạn đường đi của hình trụ

Xem xét quá trình hàn và cắt bằng robot trên các hình trụ thông qua các chuẩn định hình được hỗ trợ, vị trí dụng cụ, khe hở, dịch vụ, phục hồi trạng thái nóng và thử nghiệm.
Tự động hóa hệ thống truyền động ô tô: Danh sách kiểm tra giao diện

Lập kế hoạch tự động hóa hệ thống truyền động ô tô dựa trên các yếu tố đầu vào, trạng thái vật lý, giao diện, bằng chứng thử nghiệm, định tuyến ngoại lệ và phục hồi thận trọng.
Ứng dụng robot SCARA cho việc gắp và đặt nhanh

Lập kế hoạch ứng dụng robot SCARA dựa trên các yếu tố đầu vào, trạng thái vật lý, giao diện, bằng chứng thử nghiệm, định tuyến ngoại lệ và phục hồi thận trọng.