
SCARA စက်ရုပ်ဆိုသည်မှာ Selective Compliance Assembly Robot Arm ကိုဆိုလိုသည်။ SCARA စက်ရုပ်များတွင် အထူးလက်မောင်းဒီဇိုင်းရှိသည်။ ဤဒီဇိုင်းသည် ၎င်းတို့အား ဘေးတစ်ဖက်မှ လျင်မြန်တိကျစွာ ရွေ့လျားနိုင်ရန် ကူညီပေးသည်။ လုပ်ငန်းတော်တော်များများမှာ အသုံးပြုကြပါတယ်။ SCARA စက်ရုပ်များ. အီလက်ထရွန်းနစ်နှင့် ကားကုမ္ပဏီများသည် တပ်ဆင်ခြင်းနှင့် ထုပ်ပိုးခြင်းဆိုင်ရာ အလုပ်များတွင် ၎င်းတို့ကို အသုံးပြုကြသည်။ အာရှ-ပစိဖိတ်ဒေသသည် SCARA စက်ရုပ်များကို အများဆုံးအသုံးပြုသည်။
SCARA စက်ရုပ်အခြေခံများ
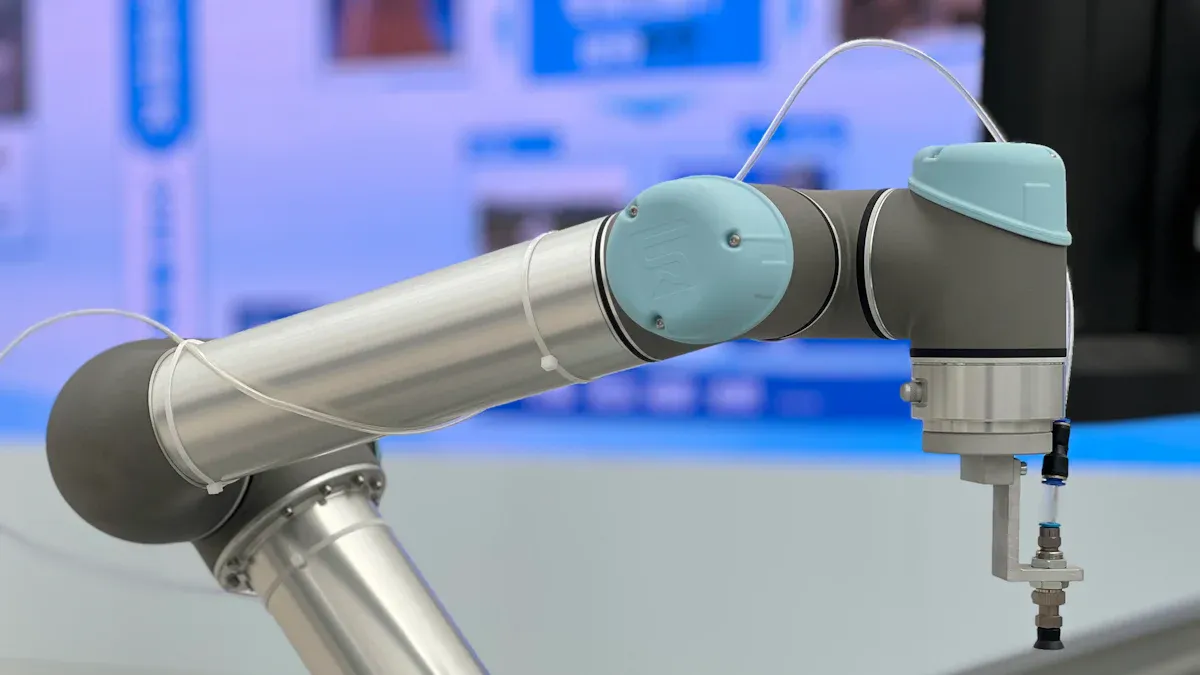
SCARA စက်ရုပ်ဆိုတာဘာလဲ
A SCARA စက်ရုပ် စက်မှုစက်ရုပ်တစ်မျိုးဖြစ်သည်။ မြန်မြန်ဆန်ဆန်နဲ့ အရမ်းတိကျတဲ့ အလုပ်တွေအတွက် ဖန်တီးထားတာပါ။ ISO 8373 တွင် SCARA စက်ရုပ်တွင် rotary အဆစ်နှစ်ခုပါရှိသည်ဟု ဆိုသည်။ ဤအဆစ်များသည် ဘေးချင်းကပ်လျက် ပြန့်ပြူးသော ဧရိယာတစ်ခုတွင် ရွေ့လျားပါစေ။ ဤဒီဇိုင်းသည် စက်ရုပ်အား ဘေးတိုက်ကွေးနိုင်သော်လည်း အပေါ်နှင့်အောက် တောင့်တင်းနေစေပါသည်။ SCARA စက်ရုပ်များသည် ရွေးချယ်ရာနေရာ၊ တပ်ဆင်ခြင်းနှင့် ထုပ်ပိုးခြင်းအတွက် အလွန်ကောင်းမွန်ပါသည်။ ၎င်းတို့သည် အရာဝတ္ထုများကို လျင်မြန်စွာ ဂရုတစိုက်နှင့် ရွှေ့ပြောင်းနိုင်သည်။ ဒါကြောင့် အီလက်ထရွန်းနစ်နဲ့ ကားစက်ရုံတွေက တော်တော်များများ အသုံးပြုကြပါတယ်။
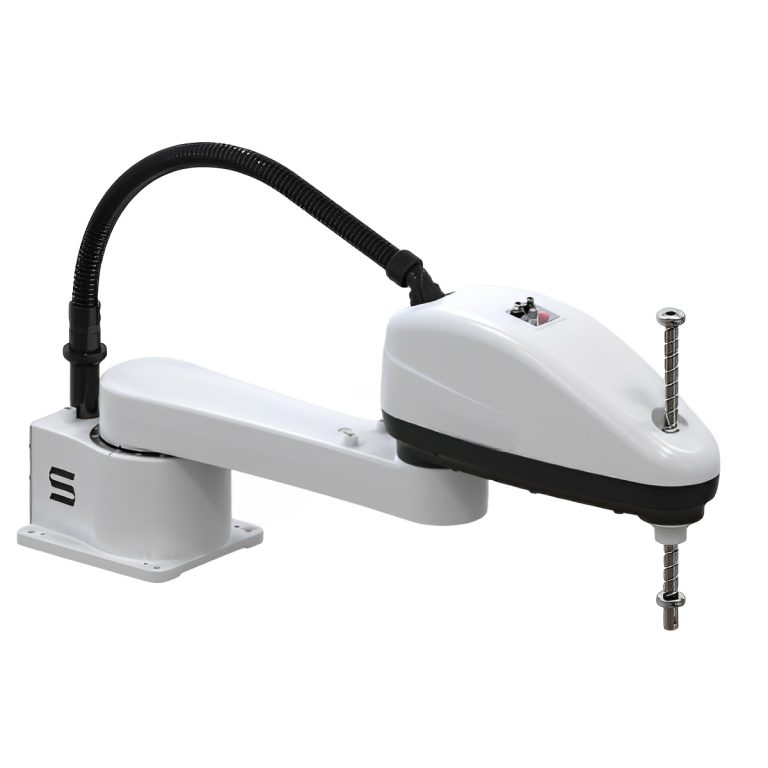
SCARA အတိုကောက်နှင့် သမိုင်း
SCARA သည် “စက်ရုပ်စည်းဝေးပွဲအတွက် ရွေးချယ်လိုက်နာမှုလက်ရုံး” ကို ကိုယ်စားပြုသည်။ ၁၉၇၀ ပြည့်လွန်နှစ်များနှောင်းပိုင်းတွင် ဤအမည်ကို လူများက စတင်အသုံးပြုခဲ့ကြသည်။ 1970 ခုနှစ်တွင် Sankyo နှင့် IBM တို့သည် ပထမဆုံး SCARA စက်ရုပ်များကို ဖန်တီးခဲ့ကြသည်။ ဒီစက်ရုပ်တွေကို ဂျပန်နိုင်ငံ Yamanashi တက္ကသိုလ်မှာ ပြုလုပ်ခဲ့တာဖြစ်ပါတယ်။ ၎င်းသည် စက်ရုံများရှိ scara စက်ရုပ်များအတွက် ကြီးမားသော ပြောင်းလဲမှုတစ်ခုဖြစ်သည်။ မကြာမီတွင် စက်ရုံများသည် ဆီမီးကွန်ဒတ်တာများပြုလုပ်ရာတွင် wafers များကိုကိုင်တွယ်ရန်အတွက် scara စက်ရုပ်များကို အသုံးပြုခဲ့ကြသည်။ ယင်းက မြန်ဆန်တိကျမှုအတွက် စည်းမျဉ်းအသစ်တစ်ခု သတ်မှတ်ခဲ့သည်။
ဒီဇိုင်းနှင့် လှုပ်ရှားမှု
SCARA စက်ရုပ်များတွင် အထူးလက်မောင်းပုံစံရှိသည်။ လက်မောင်းတွင် အတက်နှင့် အောက်မျဉ်းများကို လှည့်ပတ်သော ပင်မအဆစ်နှစ်ခုရှိသည်။ ၎င်းသည် စက်ရုပ်အား ပတ်ပတ်လည် အလုပ်နေရာ ပေးသည်။ ဒီဇိုင်းသည် စက်ရုပ်အား ပြန့်ပြူးသောနေရာတွင် ဂရုတစိုက်ဖြင့် လျင်မြန်စွာ ရွေ့လျားနိုင်စေပါသည်။ ဒေါင်လိုက် ရွေ့လျားမှုအတွက် အတက်အဆင်း အပိုင်းသည် တောင့်တင်းနေပါသည်။ ဤအထူးကွေးညွှတ်ခြင်းသည် scara စက်ရုပ်များကို ချောမွေ့မြန်ဆန်စွာ လုပ်ဆောင်နိုင်စေပါသည်။ အောက်ပါဇယားတွင် scara စက်ရုပ်များသည် အခြားစက်ရုပ်များနှင့် မည်သို့ကွာခြားသည်ကို ပြသသည်-
|
အင်္ဂါရပ်/ရှုထောင့် |
SCARA စက်ရုပ်များ |
Cartesian စက်ရုပ်များ |
ပီပြင်သော စက်ရုပ်များ |
|---|---|---|---|
|
ပူးတွဲဖွဲ့စည်းမှု |
ပခုံးနှင့် တံတောင်ဆစ် အဆစ်များကို လှည့်ပါ။ |
Linear actuators (X၊ Y၊ Z) |
rotary အဆစ်များစွာ |
|
လှုပ်ရှားမှု ပုဆိန်များ |
X၊ Y၊ Z၊ အပေါင်း လည်ပတ်ခြင်း။ |
X၊ Y၊ Z တွင် တစ်ပြေးညီ |
ရှုပ်ထွေးသော 3D လှုပ်ရှားမှုများ |
|
တောင့်တင်းသော |
တောင့်တင်းသော ဒေါင်လိုက်၊ အလျားလိုက် ပြောင်းလွယ်သည်။ |
မြင့်မားသောတင်းကျပ် |
ပြောင်းလွယ်ပြင်လွယ်၊ တောင့်တင်းမှုနည်းတယ်။ |
|
အလုပ်စာအိတ် |
ဝိုင်းသော |
rectangular |
ကြီးမားရှုပ်ထွေးသည်။ |
|
မြန်နှုန်းနှင့် တိကျမှု |
မြန်ဆန်၊ တိကျမှုမြင့်မားသည်။ |
မြင့်မားသောတိ |
ရှုပ်ထွေးသောအလုပ်များအတွက်ကောင်းမွန်သည်။ |
SCARA စက်ရုပ်များ ၎င်းတို့ကို အတူတကွ ရွှေ့ရန် servo axes လေးခုကို အသုံးပြုပါ။ ဒါက သူတို့ကို ဂရုတစိုက်နဲ့ ထပ်ခါထပ်ခါ တူညီတဲ့အလုပ်ကို ကူညီပေးတယ်။ ၎င်းတို့သည် သေးငယ်ပြီး မြန်ဆန်သောကြောင့် ၎င်းတို့သည် တင်းကျပ်သောနေရာများနှင့် အလုပ်များသော စည်းဝေးပွဲလိုင်းများတွင် လိုက်ဖက်သည်။
SCARA စက်ရုပ်ဘယ်လိုအလုပ်လုပ်လဲ- ဖွဲ့စည်းပုံ၊ ဝင်ရိုးများနှင့် လွတ်လပ်မှုအတိုင်းအတာများ
SCARA စက်ရုပ်ဆိုသည်မှာ လေးဝင်ရိုးပါ စက်မှုလုပ်ငန်းသုံး စက်ရုပ်လက်ဖြစ်ပြီး ၎င်း၏ အလျားလိုက်လည်ပတ်အဆစ်နှစ်ခုကို ဒေါင်လိုက်ဝင်ရိုးများပေါ်တွင် ထပ်ထားသည်။ ရွေးချယ်လိုက်နာမှု: လက်မောင်းသည် အလျားလိုက် XY မျက်နှာပြင်တွင် ပျော့ပြောင်းပြီး ဒေါင်လိုက် Z ဦးတည်ချက်တွင် မာကျောသည်။ SCARA သည် အတိုကောက်ဖြစ်သည် ရွေးချယ်လိုက်နာမှု တပ်ဆင်ခြင်း စက်ရုပ်လက် (Selective Compliance Articulated Robot Arm ဟုလည်းရေးသည်)။ ဒီဇိုင်းကို ၁၉၇၈ ခုနှစ်တွင် ဂျပန်နိုင်ငံ၊ ယာမာနာရှီတက္ကသိုလ်မှ ပါမောက္ခ ဟီရိုရှီ မာကီနိုမှ ပထမဆုံးတီထွင်ခဲ့သည်။ ကြည့်ပါ။ ပထမဆုံး SCARA စက်ရုပ်ကို ဘယ်သူတီထွင်ခဲ့တာလဲ သမိုင်းအပြည့်အစုံအတွက်။
SCARA စက်ရုပ် ဘယ်လိုအလုပ်လုပ်လဲ
“ရွေးချယ်ထားသော လိုက်နာမှု” သည် အဓိပ္ပာယ်ဖွင့်ဆိုချက်မူဖြစ်သည်။ အစီအရီချိတ်ဆက်ထားသော လက်မောင်းအပိုင်းနှစ်ခုသည် ဒေါင်လိုက်ဝင်ရိုးတစ်ခုစီတွင် လည်ပတ်နေသောကြောင့် ကိရိယာအလယ်ဗဟိုအမှတ်သည် လျင်မြန်စွာ ယိမ်းနိုင်ပြီး အစိတ်အပိုင်းတစ်ခုကို တပ်ဆင်ရန် ဘေးတိုက်သို့ လျှောကျစေနိုင်ပြီး ဒေါင်လိုက်ဘောလ်ဝက်အူ (တံတောင်) သည် အောက်သို့ကျသောအားကို ဆန့်ကျင်၍ ဝန်ကို တင်းတင်းကျပ်ကျပ် ထိန်းထားသည်။ ပုံမှန် pick-and-place လည်ပတ်မှုသည် အဆင့်လေးဆင့်ဖြင့် လည်ပတ်သည်-
- XY မျက်နှာပြင်ရှိ pick point ပေါ်တွင် လက်မောင်းကို ထားရှိရန် J1 နှင့် J2 အဆစ်များသည် အတူတကွ လည်ပတ်ကြသည်။
- Z-ဝင်ရိုး ငှက်တောင်သည် ဆင်းသက်လာပြီး အဆုံးအကျိုးသက်ရောက်မှုကိရိယာသည် အစိတ်အပိုင်းကို ဆုပ်ကိုင်ထားသည်။
- ငှက်တောင်သည် ပြန်ရုပ်သိမ်းပြီး J1/J2 သည် နေရာသို့ လွှဲသွားကာ J4 လက်ကောက်ဝတ်သည် အစိတ်အပိုင်းကို လိုအပ်သော ဦးတည်ရာသို့ လှည့်ပေးသည်။
- Z-ဝင်ရိုး နိမ့်ကျသွားပြီး အစိတ်အပိုင်းကို လွှတ်လိုက်ကာ လက်မောင်းသည် နောက်စက်ဝန်းကို စတင်ရန် ပြန်သွားသည်။
လှုပ်ရှားမှုကို ပိုမိုနက်ရှိုင်းစွာ လေ့လာရန်နှင့် ပူးပေါင်းဆောင်ရွက်သော ရိုဘော့များနှင့် မည်သို့နှိုင်းယှဉ်ရမည်ကို ကျွန်ုပ်တို့၏ စာမျက်နှာတွင် ကြည့်ရှုပါ။ SCARA စက်ရုပ်အလုပ်လုပ်ပုံ-မူလမ်းညွှန်.
လွတ်လပ်မှုဒီဂရီ (DOF) နှင့် ဝင်ရိုးအမည်ပေးခြင်း
စံ SCARA စက်ရုပ်တွင် လွတ်လပ်မှုဒီဂရီလေးဒီဂရီ (4 DOF) ရှိပြီး ဝင်ရိုးလေးခုနှင့် ချိတ်ဆက်ထားသည်။ ဝင်ရိုးသုံးခုသည် ကိရိယာ၏ X၊ Y နှင့် Z အနေအထားကို သတ်မှတ်ပေးပြီး စတုတ္ထဝင်ရိုးသည် ဒေါင်လိုက်ဝင်ရိုးတစ်ဝိုက်တွင် ၎င်း၏လည်ပတ်မှုကို သတ်မှတ်ပေးသည်။ လက်မောင်းသည် စောင်းခြင်း သို့မဟုတ် လှိမ့်ခြင်းမပြုလုပ်နိုင်ဘဲ ထိုကန့်သတ်ချက်ကပင် ၎င်းကို မြန်ဆန်စေသည်။ ဒေါင်လိုက်ဝင်ရိုးကို Z ဝင်ရိုး အဘယ်ကြောင့်ဆိုသော် ၎င်းသည် စက်ကိရိယာများနှင့် CNC စနစ်များတွင် အသုံးပြုသော အမြင့်ဝင်ရိုးနှင့် ကိုက်ညီသော Cartesian ကိုဩဒိနိတ်ဘောင်၏ Z ဦးတည်ချက်အတိုင်း ကိရိယာကို အပေါ်အောက် တည့်တည့်ရွှေ့ပေးသောကြောင့်ဖြစ်သည်။ ဝင်ရိုးလေးခုနှင့် ၎င်းတို့၏ ရွေ့လျားမှုများမှာ-
| ဝင်ရိုး / အပိုင်း | လှုပ်ရှားမှုအမျိုးအစား | ပုံမှန်အကွာအဝေး | လုပ်ဆောင်ချက် |
|---|---|---|---|
| J1 – အောက်ခြေ/ပခုံးအဆစ် | Rotary | ±၁၈° မှ ±၂၂° | ပထမဆုံး XY ကိုဩဒိနိတ်သတ်မှတ်ရန် လက်တစ်ခုလုံးကို အောက်ခြေတွင် လွှဲပေးသည်။ |
| J2 – လင့်ခ် / တံတောင်ဆစ်အဆစ် | Rotary | ±၁၈° မှ ±၂၂° | စက်ဝိုင်းပုံ အလုပ်အဖုံးအတွင်းရှိ တိကျသော XY အမှတ်သို့ရောက်ရှိရန် လက်ဖျံကို လှည့်သည်။ |
| Z-ဝင်ရိုး – ငှက်တောင် / ဘောလုံးဝက်အူ | linear | ၁၀၀–၄၀၀ မီလီမီတာ လေဖြတ်ခြင်း | end effector ကို မြှင့်တင်ခြင်းနှင့် နှိမ့်ချခြင်း ပြုလုပ်ပြီး ဒေါင်လိုက်ဝန်ကို မာကျောမှုမြင့်မားစွာ သယ်ဆောင်သည်။ |
| J4 – လက်မောင်းအဆုံး လက်ကောက်ဝတ် (theta / T ဝင်ရိုး) | Rotary | 360 °± | ဆုပ်ကိုင်ထားသော အစိတ်အပိုင်းကို ဦးတည်စေရန် အဆုံးအကျိုးသက်ရောက်မှုကို လှည့်သည်။ |
ဤလေး-ဝင်ရိုး အပြင်အဆင်ကြောင့် SCARA စက်ရုပ်သည် ပြားချပ်ချပ်အလုပ်တွင် ±0.01–0.025 မီလီမီတာအထိ ထပ်ခါတလဲလဲလုပ်ဆောင်နိုင်မှုကို ပေးစွမ်းနိုင်ပြီး ခြောက်-ဝင်ရိုးလက်မောင်းထက် ပိုမိုမြန်ဆန်ပြီး စျေးသက်သာပါသည်။ အလုပ်တစ်ခုသည် အပြည့်အဝ နေရာချထားမှု — စောင်းခြင်း၊ ထောင့်ချွန်ချဉ်းကပ်မှုများ သို့မဟုတ် ရှုပ်ထွေးသော 3D လမ်းကြောင်းများ — လိုအပ်သည့်အခါ 6 DOF ပါသော ခြောက်-ဝင်ရိုးစက်ရုပ်သည် ပိုမိုသင့်လျော်ပါသည်။ ကျွန်ုပ်တို့၏လမ်းညွှန် Cartesian၊ six-axis နှင့် SCARA robot များအကြား ကွာခြားချက်များ တစ်ခုချင်းစီကို ရွေးချယ်ရမည့်အချိန်ကို ရှင်းပြသည်။
စက်မှုလုပ်ငန်းရှိ SCARA စက်ရုပ်များ
SCARA စက်ရုပ်များ၏ အသုံးချမှုများ
SCARA စက်ရုပ်များသည် လုပ်ငန်းများစွာတွင် အရေးကြီးပါသည်။ ၎င်းတို့သည် မြန်ဆန်ပြီး အလွန်တိကျသည်။ ဤစက်ရုပ်များသည် အချိန်တိုင်း ထိုနည်းအတိုင်း လုပ်ဆောင်ရန် လိုအပ်သော အလုပ်များကို လုပ်ဆောင်သည်။ ဤသည်မှာ ၎င်းတို့အသုံးပြုသည့် အဓိကနည်းလမ်းအချို့ဖြစ်သည်။
-
ရွေးချယ်ပြီး နေရာ- SCARA စက်ရုပ်များသည် သေးငယ်သော အစိတ်အပိုင်းများကို လျင်မြန်စွာ ဂရုတစိုက် ရွေ့လျားကြသည်။ အီလက်ထရွန်းနစ်ပစ္စည်းများကို စုစည်းကူညီကြသည်။
-
စက်ဆွဲခြင်း- အစိတ်အပိုင်းတွေကို စက်တွေထဲထည့်ပြီး ထုတ်ပစ်လိုက်တယ်။ ဒါက အလုပ်ပိုမြန်စေတယ်။
-
ထုပ်ပိုး: ဤစက်ရုပ်များသည် အရာဝတ္ထုများကို သေတ္တာများ သို့မဟုတ် ကွန်တိန်နာများထဲသို့ လျှင်မြန်စွာ ထည့်သွင်းသည်။
-
စစ်ဆေးရေး: SCARA စက်ရုပ်များသည် ကင်မရာများနှင့် အာရုံခံကိရိယာများကို အသုံးပြု၍ ထုတ်ကုန်များ ကောင်းမွန်မှုရှိမရှိ စစ်ဆေးပါ။
အခြားသော လုပ်ငန်းများတွင် အထူးအလုပ်များအတွက် SCARA စက်ရုပ်များကို အသုံးပြုသည်-
|
စက်မှုလျှောက်လွှာ |
ပုံမှန်လုပ်ငန်းဆောင်တာများ ဆောင်ရွက်ခဲ့ပါသည်။ |
|---|---|
|
ဆေးဝါးများတွင် Micro-automation |
မူးယစ်ဆေးဝါးထုတ်လုပ်ခြင်းနှင့် သုတေသနပြုခြင်းတွင် သေးငယ်သော အစိတ်အပိုင်းများကို ရွှေ့ခြင်း၊ 1mm ထက်သေးငယ်သောအပိုင်းများကိုကိုင်တွယ်ပါ။ |
|
အစားအသောက်နှင့် အဖျော်ယမကာလုပ်ငန်း |
ပြုပြင်ခြင်းနှင့်ထုပ်ပိုးခြင်းအစားအစာ; လုံခြုံသောပစ္စည်းများကို အသုံးပြု၍ လွယ်ကူစွာ သန့်ရှင်းရေးလုပ်ပါ။ |
|
3D ပုံနှိပ်စက်အကူအညီ |
3D ပုံနှိပ်ခြင်းနှင့်အတူကူညီ; ပစ္စည်းများထုတ်ခြင်း; အလုပ်ပြီးအောင် |
|
ဓာတ်ခွဲခန်းအလိုအလျောက်စနစ် |
နမူနာများကို အဆင်သင့်ပြင်ဆင်ခြင်း၊ အရာများကို သန့်ရှင်းအောင်ပြုလုပ်ခြင်းနှင့် ဓာတ်ခွဲခန်းကွန်ပျူတာများနှင့် လုပ်ဆောင်ခြင်း။ |
|
လက်လီအော်တိုစနစ် |
အရောင်းစက်များ သို့မဟုတ် ဂိုဒေါင်ငယ်များတွင် ပစ္စည်းများ ကိုင်တွယ်ခြင်း၊ object recognition ကို အသုံးပြု |
SCARA စက်ရုပ်များသည် ဘက်ထရီများပြုလုပ်ခြင်း၊ ကုန်ပစ္စည်းများရွေ့လျားခြင်း၊ အသက်မွေးဝမ်းကြောင်းပညာရပ်များနှင့် စက်များတွင်လည်း ကူညီပေးပါသည်။ ဥပမာအားဖြင့်၊ စက်ရုံတစ်ခုသည် gantry စက်ရုပ်နှင့်အတူ SCARA စက်ရုပ်ကို အသုံးပြုခြင်းဖြင့် ၎င်း၏အာရုံခံလိုင်းကို ပိုမိုကောင်းမွန်အောင် ပြုလုပ်ခဲ့သည်။ ၎င်းသည် ထုတ်ကုန်များ ပိုမိုပြုလုပ်ပြီး နေရာချွေတာခဲ့သည်။ ၎င်းသည် SCARA စက်ရုပ်များသည် အလုပ်နေရာများကို လိုက်လျောညီထွေဖြစ်အောင် မည်သို့ကူညီပေးသည်ကို ပြသသည်။
SCARA စက်ရုပ်များ၏ အကျိုးကျေးဇူးများ
SCARA စက်ရုပ်များသည် အခြားစက်ရုပ်လက်များထက် ကောင်းသောအချက်များစွာရှိသည်။ ၎င်းတို့၏ပုံသဏ္ဍာန်သည် ၎င်းတို့ကို လျင်မြန်စွာ ရွေ့လျားစေပြီး အတိအကျဖြစ်နိုင်သည်၊ အများအားဖြင့် ဘေးချင်းကပ်အလုပ်များအတွက်။ ဤသည်မှာ အချို့သော အဓိက အကျိုးကျေးဇူးများ။
-
SCARA စက်ရုပ်များသည် တိကျမှုမြင့်မားသော မြန်ဆန်ပြီး ထပ်ခါတလဲလဲ အလုပ်များအတွက် ကောင်းမွန်ပါသည်။
-
၎င်းတို့၏ လက်မောင်းဒီဇိုင်းသည် အလုပ်များကို ပိုမိုမြန်ဆန်စွာ ပြီးမြောက်စေသောကြောင့် ရွေးချယ်ရာနေရာအတွက် ကောင်းမွန်သည်။
-
အခြားစက်ရုပ်များနှင့်မတူဘဲ ပိုမိုလေးလံသော အရာများကို ရုတ်သိမ်းသည့်အခါတွင်ပင် ၎င်းတို့သည် လျင်မြန်စွာ ရှိနေသည်။
-
SCARA စက်ရုပ်များသည် သေးငယ်သောကြောင့် နေရာချွေတာပြီး စနစ်ထည့်သွင်းရန် ကုန်ကျစရိတ်လည်း သက်သာပါသည်။
-
၎င်းတို့တွင် မော်တာများနှင့် ထိန်းချုပ်ကိရိယာများ ပါရှိသောကြောင့် တပ်ဆင်ရလွယ်ကူပြီး ဝိုင်ယာကြိုးနည်းရန် လိုအပ်ပါသည်။
-
၎င်းတို့သည် ပရိုဂရမ်နှင့် ချိတ်ဆက်ရန် ရိုးရှင်းပြီး မကြာခဏ ပလပ်ဆော့ကစားခြင်းဖြင့် ချိတ်ဆက်နိုင်သည်။
-
SCARA စက်ရုပ်များသည် ငွေကုန်သက်သာသော ရွေ့လျားသည့် အစိတ်အပိုင်းများ နည်းပါးသောကြောင့် ပြုပြင်ရန် လိုအပ်ပါသည်။
-
၎င်းတို့၏ မြင့်မားသော တိကျမှုသည် အရည်အသွေးကို ထိန်းချုပ်ရန်နှင့် အမှိုက်များကို လျှော့ချရန် ကူညီပေးသည်။
SCARA စက်ရုပ်များ လုပ်သားနည်းပါးသော လုပ်သားများ လိုအပ်ခြင်းဖြင့် ကုမ္ပဏီများကို လျှော့သုံးရန် ကူညီပေးပါ။ ပြီးတော့ အလုပ်မြန်မြန်လုပ်တယ်။ အန္တရာယ်ရှိသော အလုပ်များကို လုပ်ခြင်းဖြင့် အလုပ်အကိုင်များကို ပိုမိုလုံခြုံစေပါသည်။
လက်တွေ့ဘဝတွင်၊ အီလက်ထရွန်းနစ်နှင့် မော်တော်ကားများ ထုတ်လုပ်သည့် ကုမ္ပဏီများသည် ကြီးမားသော တိုးတက်မှုများကို မြင်တွေ့ခဲ့ရသည်။ ဥပမာအားဖြင့်၊ EVS3-400 SCARA စက်ရုပ် ပျက်စီးလွယ်သော အီလက်ထရွန်းနစ် အစိတ်အပိုင်းများကို ထုပ်ပိုးပြီး ရွှေ့ရန် ကူညီပေးသည်။ ၎င်းသည် အလုပ်ကို ပိုမိုတိကျစေပြီး ပိုမိုမြန်ဆန်စေသည်။
SCARA စက်ရုပ်များ၏ကန့်သတ်ချက်များ
SCARA စက်ရုပ်များသည် အားကောင်းသော်လည်း အားနည်းချက်အချို့ရှိသည်။
-
SCARA စက်ရုပ်များသည် သေးငယ်ပြီး ဝေးဝေးသို့ မရောက်နိုင်သောကြောင့် ၎င်းတို့၏ လုပ်ငန်းခွင်သည် အကန့်အသတ်ရှိသည်။
-
ဝန်အားကို လက်မ၏စည်းမျဉ်းဖြင့် မဟုတ်ဘဲ ထုတ်လုပ်သူ၏ အဆင့်သတ်မှတ်ချက်တန်ဖိုးဖြင့် ကန့်သတ်ထားသည်။ ဒေတာစာရွက်ပေါ်ရှိ အဆင့်သတ်မှတ်ချက်သည် ဆောက်လုပ်သူမှ သတ်မှတ်ထားသောအခြေအနေများတွင် အသိအမှတ်ပြုထားသော အမြင့်ဆုံးအလေးချိန်ဖြစ်ပြီး အဆုံးအကျိုးသက်ရောက်မှုနှင့် အလုပ်အပိုင်းအစကို အတူတကွ ဖုံးအုပ်ထားရမည် - ၆ ကီလိုဂရမ် အဆင့်သတ်မှတ်ထားသော လက်သည် အများဆုံး ၆ ကီလိုဂရမ် သယ်ဆောင်နိုင်ပြီး မပိုပါ။ အနားကွပ်မှ ဗဟိုဆွဲငင်အား အော့ဖ်ဆက်နှင့် ဝန်၏ အရှိန်အဟုန်သည် အသုံးပြုနိုင်သော ကိန်းဂဏန်းထဲသို့ ပိုမိုဖြတ်သွားသည်။ ခွင့်ပြုထားသော အရှိန်အဟုန်ကို ကျော်လွန်ခြင်းသည် အလေးချိန်ကိုယ်တိုင်က အတိုင်းအတာအတွင်း ရှိနေသည့်တိုင် အမြန်နှုန်းနှင့် အရှိန်ကို နိမ့်ကျစေသည်။
-
ရွေ့လျားမှုသည် အဓိကအားဖြင့် အလျားလိုက်ဖြစ်သည်- ဒေါင်လိုက် (Z) ရွေ့လျားမှုသည် အလျားလိုက်ရောက်ရှိခြင်းနှင့် နှိုင်းယှဉ်ပါက တိုတောင်းသောကြောင့် မြင့်မားသော စီခြင်း၊ နက်ရှိုင်းစွာ ထည့်သွင်းခြင်း သို့မဟုတ် အမြင့်အဆင့်များစွာတွင် အလုပ်လုပ်ခြင်းသည် ဘောင်အပြင်ဘက်သို့ ရောက်သွားနိုင်သည်။
-
၎င်းတို့သည် 6-axis စက်ရုပ်များကဲ့သို့ လိုက်လျောညီထွေမရှိသောကြောင့် အလွန်ခက်ခဲသော သို့မဟုတ် ကြီးမားသောအလုပ်များကို မလုပ်နိုင်ပါ။
SCARA စက်ရုပ်များသည် ကျဉ်းကျပ်သောနေရာများတွင် သေးငယ်သော အစိတ်အပိုင်းများပါသည့် မြန်ဆန်ပြီး သတိထားရသော အလုပ်များအတွက် အကောင်းဆုံးဖြစ်သည်။ ရွေ့လျားမှုများစွာ သို့မဟုတ် လေးလံစွာ ရုတ်သိမ်းရန်လိုအပ်သော အလုပ်များအတွက် ၎င်းတို့သည် အကောင်းဆုံးမဟုတ်ပေ။
SCARA စက်ရုပ်ကို ရွေးချယ်ခြင်း။
မှန်ကန်သော SCARA စက်ရုပ်ကို ရွေးချယ်ခြင်းသည် အဓိကအချက်အချို့ကို တွေးတောခြင်းပင်ဖြစ်သည်။ ဤသည်မှာ အချို့သော အကြံပြုချက်များဖြစ်သည်-
-
ပေးချေပြီး လက်လှမ်းမီသည်- end effector နှင့် workpiece ကိုပေါင်းပါ၊ ထို့နောက် စုစုပေါင်းကို ထုတ်လုပ်သူ၏ အဆင့်သတ်မှတ်ထားသော payload နှင့် နှိုင်းယှဉ်ပါ - ထို့နောက် ခေါင်းစဉ်ကိန်းဂဏန်းကိုသာ မဟုတ်ဘဲ သင်လည်ပတ်ရန် ရည်ရွယ်ထားသော အမြန်နှုန်းတွင် ခွင့်ပြုထားသော inertia moment နှင့် ခွင့်ပြုထားသော center-of-gravity offset ကို စစ်ဆေးပါ။ Reach သည် fixtures နှင့် buffers များအပါအဝင် pick and place point တိုင်းကို လွှမ်းခြုံရမည်။
-
တိကျမှုနှင့် တိကျမှု- အီလက်ထရွန်းနစ် သို့မဟုတ် ဆေးပညာကဲ့သို့ သင့်အလုပ်အတွက် အတိအကျ လုံလောက်သော စက်ရုပ်ကို ရွေးပါ။
-
မြန်နှုန်းနှင့် စက်ဝန်းအချိန်- သင့်ရည်မှန်းချက်များပြည့်မီရန် စက်ရုပ်သည် မည်မျှမြန်ဆန်စွာ လုပ်ဆောင်ရမည်ကို စဉ်းစားပါ။
-
ကုန်ကျစရိတ်-ထိရောက်မှု- သင့်ဘတ်ဂျက်နှင့် လိုအပ်ချက်များနှင့် ကိုက်ညီသော စက်ရုပ်ကို ရွေးချယ်ပါ။
-
ပေါင်းစပ်ခြင်းနှင့် ပရိုဂရမ်ရေးဆွဲခြင်း လွယ်ကူခြင်း- စနစ်ထည့်သွင်းပြီး အသုံးပြုရလွယ်ကူသော စက်ရုပ်များကို ရှာဖွေပါ။
-
mounting နည်းလမ်း: စားပွဲ/ကြမ်းပြင်၊ နံရံနှင့် မျက်နှာကြက်ပြောင်းပြန်တပ်ဆင်မှုများကို လဲလှယ်၍မရပါ — မော်ဒယ်သည် သင်လိုအပ်သော ဦးတည်ချက်အတွက် အဆင့်သတ်မှတ်ထားကြောင်းနှင့် ၎င်းတင်ထားသော ခုံ သို့မဟုတ် ဘောင်သည် သင်လည်ပတ်ရန်စီစဉ်ထားသော အရှိန်အတွက် လုံလောက်သော မာကျောမှုရှိကြောင်း အတည်ပြုပါ။
-
ဒေါင်လိုက် (Z) မျဉ်းကြောင်းနှင့် ငှက်တောင်: ဂရစ်ပါအရှည်နှင့် ကိရိယာ သို့မဟုတ် ဗန်းအမြင့် အပါအဝင် သင်၏ အမြင့်ဆုံး ခူးဆွတ်မှုနှင့် အနက်ရှိုင်းဆုံးထည့်သွင်းမှုနှင့် နှိုင်းယှဉ်၍ Z stroke ကို စစ်ဆေးပါ၊ ထို့နောက် ငှက်တောင်တွင် ခွင့်ပြုထားသော အောက်သို့တွန်းအားနှင့် လည်ပတ်မှု (θ) အပိုင်းအခြားကို စစ်ဆေးပါ။
-
ပတ်ဝန်းကျင်နှင့် ကာကွယ်စောင့်ရှောက်ရေး- ပတ်ဝန်းကျင်အပူချိန်နှင့် စိုထိုင်းဆ၊ IP သို့မဟုတ် cleanroom အဆင့်သတ်မှတ်ချက်၊ ESD လိုအပ်ချက်များနှင့် ဆီမြူ၊ အအေးခံရည်၊ ဖုန်မှုန့် သို့မဟုတ် ရေဆေးရည်များ ရှိ၊ မရှိ စသည်တို့ဖြစ်သည်။ အကာအကွယ်အတန်းအစားကို သတ်မှတ်ထားသောပတ်ဝန်းကျင်အတွက်မဟုတ်ဘဲ တကယ့်လိုင်းပတ်ဝန်းကျင်အတွက် ရွေးချယ်ရမည်။
-
ထိန်းချုပ်ကိရိယာများနှင့် အင်တာဖေ့စ်များ- ဒစ်ဂျစ်တယ်နှင့် အန်နာလော့ I/O အရေအတွက်၊ သင်၏ PLC နှင့် လိုင်းထိန်းချုပ်မှု အသုံးပြုသည့် fieldbus သို့မဟုတ် Ethernet protocol၊ vision interface နှင့် ၎င်း၏ calibration workflow၊ နှင့် သင်၏ကိုယ်ပိုင်အဖွဲ့မှ ထိန်းသိမ်းရမည့် ပရိုဂရမ်းမင်းနှင့် သင်ကြားရေးပတ်ဝန်းကျင်။
|
factor |
ရှင်းလင်းချက် |
|---|---|
|
payload |
အဆင့်သတ်မှတ်ထားသော ဝန်အားသည် အစိတ်အပိုင်းနှင့် ကိရိယာကို အတူတကွ ဖုံးအုပ်ထားရမည်ဖြစ်ပြီး၊ ဗဟိုဆွဲငင်အား အော့ဖ်ဆက်နှင့် အရှိန်အဟုန်အတွက် အနားသတ်ပါရှိရမည်။ ထုတ်လုပ်သူ၏ အဆင့်သတ်မှတ်ချက်သည် စတင်သည့်နေရာမဟုတ်ဘဲ အမြင့်ဆုံးအဆင့်သာဖြစ်သည်။ |
|
အရှိန် |
SCARA စက်ရုပ်များသည် လျင်မြန်သော အလုပ်အတွက် ကောင်းမွန်သော အလျင်မြန်ဆုံးများဖြစ်သည်။ |
|
ခွေရာ |
SCARA စက်ရုပ်များသည် များသောအားဖြင့် အခြားစက်ရုပ်များထက် သေးငယ်သည်။ |
|
ပြန်လုပ်ပါ |
အီလက်ထရွန်နစ်ပစ္စည်းများကဲ့သို့ အလုပ်များအတွက် XY တွင် မြင့်မားသောတိကျမှု လိုအပ်ပါသည်။ |
|
ပီသသော |
SCARA စက်ရုပ်များတွင် ပုဆိန် (၄) ချောင်းပါရှိပြီး ရွေးယူရာတွင် နေရာယူရန်၊ တပ်ဆင်ရန်နှင့် ပစ္စည်းများထုတ်ရန်အတွက် ကောင်းမွန်သည်။ |
|
အလုပ်စာအိတ် |
စက်ရုပ်၏လက်လှမ်းမီမှုသည် အလုပ်ဧရိယာရှိ အစက်အပြောက်အားလုံးကို လွှမ်းခြုံထားရမည်ဖြစ်သည်။ |
ပေးသွင်းသူဘက်တွင်၊ EVS SCARA လိုင်းသည် 4-axis ဖြစ်ပြီး 3–20 kg payload အတန်းအစားတွင် 400–1000 mm armspan ရှိပြီး 3C တပ်ဆင်ခြင်းနှင့် ပစ္စည်းကိုင်တွယ်ခြင်းအတွက် ရည်ရွယ်ပါသည်။ EVST ၏ ပိုမိုကျယ်ပြန့်သော စက်မှုလုပ်ငန်းသုံး စက်ရုပ်အစုံ ပူးပေါင်းဆောင်ရွက်သော မော်ဒယ်များမှသည် လေးလံသောလက်များအထိ ဝန်ထုပ်ဝန်ပိုးအပြည့်အစုံကို လွှမ်းခြုံထားသော်လည်း ၎င်းသည် ကွဲပြားသော ထုတ်ကုန်အတန်းအစားတစ်ခုဖြစ်ပြီး SCARA စွမ်းရည်အဖြစ် မဖတ်သင့်ပါ။ ထပ်ခါတလဲလဲလုပ်ဆောင်နိုင်မှု၊ အမြင့်ဆုံးအမြန်နှုန်းနှင့် ခွင့်ပြုထားသော အရှိန်အဟုန်တို့သည် မော်ဒယ်အလိုက်ဖြစ်ပြီး ဒေတာစာရွက်တစ်ခုစီတွင် ဖော်ပြထားပါသည်။ သင်အမှန်တကယ်နှိုင်းယှဉ်နေသော မော်ဒယ်၏ ဒေတာစာရွက်ကို မေးမြန်းပြီး အလားတူနှိုင်းယှဉ်ပါ။
ကုန်ကျစရိတ်နှင့် လမ်းကြောင်းများ
SCARA ဈေးနှုန်းကို payload class၊ reach၊ protection class၊ controller နှင့် vision options များနှင့် robot အနီးတွင် integration မည်မျှရှိသည်တို့အပေါ် မူတည်၍ ဆုံးဖြတ်သည်။ အောက်ဖော်ပြပါ band များသည် ဘတ်ဂျက်အတွက်သာ ညွှန်ပြဈေးကွက်အပိုင်းအခြားများဖြစ်ပြီး ကိုးကားချက်များမဟုတ်ဘဲ မည်သည့် brand နှင့်မျှ မသက်ဆိုင်ပါ။ တိကျသောဈေးနှုန်းသည် payload၊ reach နှင့် configuration ပေါ်တွင် မူတည်ပြီး configuration တစ်ခုချင်းစီအလိုက် အတည်ပြုသည်- EVST ရောင်းချမှု.
|
မော်ဒယ်အဆင့် |
ပုံမှန်စျေးနှုန်းအကွာအဝေး |
Payload & Reach လက္ခဏာများ |
ရိုးရိုးပုံစံဖွဲ့စည်းမှု |
|---|---|---|---|
|
entry-level |
$ 10,000 - $ 40,000 |
ရိုးရှင်းသောအလုပ်များ၊ အလေးချိန်နှင့်လက်လှမ်းမမီ |
အခြေခံ pick-and-place သို့မဟုတ် ရိုးရှင်းသော တပ်ဆင်မှု၊ စံ controller၊ I/O အကန့်အသတ်ရှိပြီး ရွေးချယ်စရာအနည်းငယ်သာရှိသည် |
|
အလယ်အလတ် |
$ 40,000 - $ 60,000 |
ပိုတက်နိုင်တယ်၊ ပိုခက်တဲ့အလုပ်တွေကို လုပ်နိုင်တယ်။ |
ပိုမိုတိကျသော ထပ်ခါတလဲလဲလုပ်ဆောင်နိုင်မှု၊ ပိုမိုမြင့်မားသော မြန်နှုန်း၊ ပိုမိုများပြားသော I/O နှင့် fieldbus ရွေးချယ်စရာများ |
|
high-end |
$ 60,000 + |
စမတ်ကျသော ထိန်းချုပ်မှု၊ ပိုမိုကောင်းမွန်သော အာရုံခံကိရိယာများ |
အလွန်တိကျသောအလုပ်များတွင်အသုံးပြု; အမြင်အာရုံစနစ်များနှင့် စမတ်အာရုံခံကိရိယာများပါရှိသည်။ |
|
စက်ရုပ်တွေ သုံးတယ်။ |
အသစ်ထက် 30-50% လျော့နည်းသည်။ |
အခြေအနေနှင့် အာမခံအပေါ် မူတည်ပါသည်။ |
စျေးသက်သာသော်လည်း နည်းပညာအသစ် သို့မဟုတ် အာမခံမရှိနိုင်ပါ။ |
SCARA ဆဲလ်အတွက် ပြန်အမ်းငွေမှာ ပုံမှန်အားဖြင့် ၆ လမှ ၁၈ လအထိ ကြာမြင့်သော်လည်း ထိုကိန်းဂဏန်းသည် အဆိုင်းပုံစံ၊ လုပ်အားကုန်ကျစရိတ်၊ စက်ဝန်းအချိန်နှင့် လိုင်းအသုံးပြုမှုတို့၏ လုပ်ဆောင်ချက်တစ်ခုတည်းသာဖြစ်သည် - ထုတ်ဝေထားသော ပျမ်းမျှထက် သင့်ကိုယ်ပိုင် စက်ဝန်းအချိန်နှင့် ဝန်ထမ်းအရေအတွက်မှ ဖြစ်ရပ်ကို တည်ဆောက်ပါ။
SCARA စက်ရုပ်များသည် ပိုမိုစမတ်ကျပြီး အသုံးပြုရလွယ်ကူလာသည်။ ခေတ်ရေစီးကြောင်းအသစ်များ ပါဝင်သည်-
-
ခက်ခဲသောအလုပ်များနှင့် ပိုမိုကောင်းမွန်သောအမြင်အတွက် AI။
-
စက်ရုပ်များအတွက် ၎င်းတို့ကိုယ်တိုင် ရွေးချယ်မှုများ ပြုလုပ်ရန် စက်သင်ယူခြင်း။
-
အစိတ်အပိုင်းများနှင့် ရွေ့လျားမှုများကို အစီအစဉ်ဆွဲကြည့်ရှုရန် ပိုမိုကောင်းမွန်သော အမြင်အာရုံစနစ်များ။
-
ဆက်တင်များကို အလွယ်တကူပြောင်းရန် မော်ဂျူလာဒီဇိုင်းများ။
-
စက်ရုပ်တွေနဲ့ အလုပ်လုပ်တဲ့လူတွေအတွက် ပိုလုံခြုံတယ်။
-
ပိုမိုလွယ်ကူသော ပရိုဂရမ်ရေးဆွဲခြင်းနှင့် စနစ်ထည့်သွင်းခြင်းအတွက် ပွင့်လင်းအရင်းအမြစ် စက်ရုပ်များ။
ထုတ်ဝေထားသော ခန့်မှန်းချက်များက SCARA စက်ရုပ်များအတွက် ဆက်လက်တိုးတက်မှုကို ညွှန်ပြနေပြီး၊ အများအားဖြင့် ကိုးကားထားသော ကိန်းဂဏန်းများသည် ၂၀၂၄ ခုနှစ်တွင် ဒေါ်လာ ၁၀ ဘီလီယံခန့်မှ ၂၀၃၀ ခုနှစ်တွင် ဒေါ်လာ ၁၆ ဘီလီယံကျော်အထိ မြင့်တက်လာမည်ဖြစ်သည်။ ခန့်မှန်းချက်များသည် အပိုင်းအခြား အဓိပ္ပာယ်ဖွင့်ဆိုချက်နှင့် နည်းလမ်းတွင် များစွာကွဲပြားသောကြောင့်၊ စီးပွားရေးကိစ္စတွင် ၎င်း၏နံပါတ်ကို အသုံးမပြုမီ ပေးထားသော အစီရင်ခံစာတစ်ခုသည် အမှန်တကယ် မည်မျှအရေးပါသည်ကို စစ်ဆေးပါ။
SCARA စက်ရုပ်များသည် မြန်ဆန်ပြီး အလွန်တိကျပါသည်။ အမျိုးမျိုးသော အလုပ်များစွာကိုလည်း လုပ်နိုင်သည်။ ၎င်းသည် ကုမ္ပဏီများကို ပိုမိုကောင်းမွန်အောင် လုပ်ဆောင်စေပြီး အမှားနည်းအောင် ကူညီသည်။ မှန်ကန်သော SCARA စက်ရုပ်ကို ရွေးချယ်ခြင်း။ ရလဒ်ကောင်းဖို့ အရေးကြီးပါတယ်။
ေမးေလ့ရွိသည့္ေမးခြန္းမ်ား
SCARA ဆိုတာ ဘာကို ကိုယ်စားပြုတာလဲ။
SCARA ဆိုသည်မှာ Selective Compliance Assembly Robot Arm (Selective Compliance Articulated Robot Arm ဟုလည်းခေါ်သည်) ကို အတိုကောက်ခေါ်ဆိုသည်။ ၎င်းအမည်က ၎င်း၏ အဓိက ဝိသေသလက္ခဏာကို ဖော်ပြသည်- ၎င်းသည် အလျားလိုက် မျက်နှာပြင်တွင် လိုက်လျောညီထွေဖြစ်စေခြင်း သို့မဟုတ် ပြောင်းလွယ်ပြင်လွယ်ရှိသော်လည်း ဒေါင်လိုက် မာကျောသောကြောင့် လျင်မြန်စွာ တပ်ဆင်ခြင်းနှင့် ရွေးချယ်ခြင်းနှင့် နေရာချထားခြင်းအတွက် သင့်လျော်သည်။
SCARA စက်ရုပ်ကို ဘာအတွက် အသုံးပြုတာလဲ။
SCARA စက်ရုပ်များသည် အလျားလိုက်အမြန်နှုန်းနှင့် ဒေါင်လိုက်တောင့်တင်းမှုသည် အလုပ်လိုအပ်သည့်အရာဖြစ်သည့် အထူးသဖြင့် အီလက်ထရွန်းနစ်ပစ္စည်းများနှင့် စားသုံးသူကုန်ပစ္စည်းများတွင် မြန်နှုန်းမြင့် ကောက်ယူခြင်းနှင့် နေရာချခြင်း၊ တပ်ဆင်ခြင်း၊ ထုပ်ပိုးခြင်းနှင့် ပါလက်တင်ခြင်းတို့တွင် ထူးချွန်ကြသည်။
SCARA စက်ရုပ်မှာ ဝင်ရိုးဘယ်နှစ်ခုပါလဲ။
SCARA စက်ရုပ်အများစုတွင် ဝင်ရိုးလေးခုရှိသည်- အလျားလိုက် XY မျက်နှာပြင်တွင် လက်မောင်းကို ရွေ့လျားစေသော လည်ပတ်မှုအဆစ်နှစ်ခု၊ ဒေါင်လိုက် Z ဝင်ရိုးတစ်ခုနှင့် လည်ပတ်နေသော လက်ကောက်ဝတ်တစ်ခု။ ဤဝင်ရိုးလေးခု အပြင်အဆင်သည် SCARA စက်ရုပ်များကို ပြားချပ်ချပ်အလုပ်များအတွက် မြန်ဆန်ပြီး တိကျစေသည်။
SCARA နဲ့ 6-axis robot ဘာကွာခြားချက်ရှိလဲ။
SCARA တွင် ဝင်ရိုးလေးခုရှိပြီး အလျားလိုက်မျက်နှာပြင်တွင် အလွန်မြင့်မားသောအမြန်နှုန်းဖြင့် အဓိကရွေ့လျားသော်လည်း၊ ၆-ဝင်ရိုးစက်ရုပ်သည် 3D တွင် မည်သည့်ဦးတည်ချက်မဆိုသို့ ရောက်ရှိနိုင်သော်လည်း flat pick-and-place အတွက် နှေးကွေးသည်။ SCARA သည် ပြားချပ်ချပ်အလုပ်အတွက် အမြန်နှုန်းနှင့် ကုန်ကျစရိတ်တွင် အနိုင်ရရှိသည်၊ ကျွန်ုပ်တို့၏ ကြည့်ပါ Cartesian၊ six-axis နှင့် SCARA robot များကို နှိုင်းယှဉ်ခြင်း.
SCARA စက်ရုပ်တစ်ရုပ်ရဲ့ ဈေးနှုန်းက ဘယ်လောက်လဲ။
SCARA စက်ရုပ်ကိုယ်ထည်များသည် ပုံမှန်အားဖြင့် ခြောက်ဝင်ရိုးလက်မောင်းများထက် နိမ့်သောနေရာမှ စတင်လေ့ရှိပြီး ကိရိယာများနှင့် ပေါင်းစပ်မှုများ ထည့်သွင်းလိုက်သည်နှင့် ဖြန့်ကျက်ကုန်ကျစရိတ်များ မြင့်တက်လာပါသည်။ စက်ရုပ်ဈေးနှုန်းအပြည့်အစုံအတွက် ကျွန်ုပ်တို့၏ စက်ရုပ်လက် ကုန်ကျစရိတ်လမ်းညွှန်.
SCARA Robot စီးရီးကို စူးစမ်းလေ့လာပါ
- SCARA စက်ရုပ်မည်သို့အလုပ်လုပ်သည်- အလုပ်လုပ်ပုံနိယာမနှင့် ကိုဘော့များ
- SCARA vs. Cartesian နှင့် six-axis robots
- SCARA စက်ရုပ်ကို ဘယ်လိုရွေးချယ်မလဲ
- ပစ္စည်းများကို ကောက်ယူပြီး နေရာချရန်အတွက် ကုန်ကျစရိတ်နည်းသော SCARA စက်ရုပ်ကို အသုံးပြုခြင်း
- စက်မှုလုပ်ငန်းအလိုက် SCARA စက်ရုပ်အသုံးချမှုများ
- ၂၀၂၆ ခုနှစ်တွင် ထိပ်တန်း SCARA စက်ရုပ်ထုတ်လုပ်သူ ၁၀ ဦး
- ပထမဆုံး SCARA စက်ရုပ်ကို ဘယ်သူတီထွင်ခဲ့တာလဲ