
EVST အယ်ဒီတာအဖွဲ့မှ · နောက်ဆုံးအပ်ဒိတ်လုပ်ခဲ့သည့်ရက်စွဲ - ၂၀၂၆ ခုနှစ်၊ ဇွန်လ ၁ ရက်
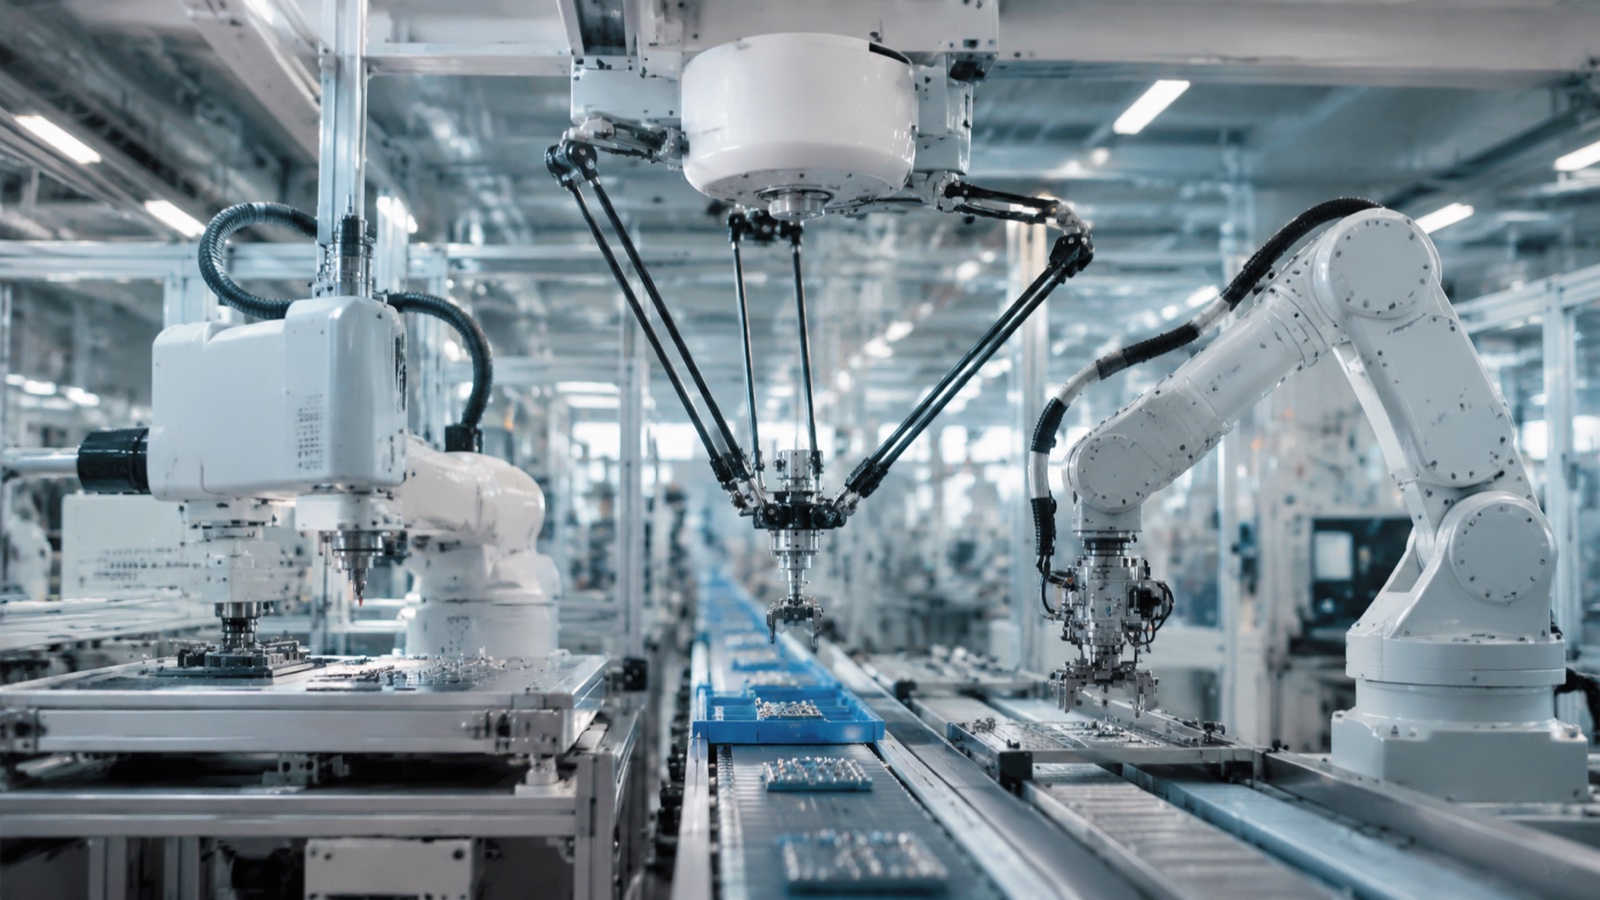
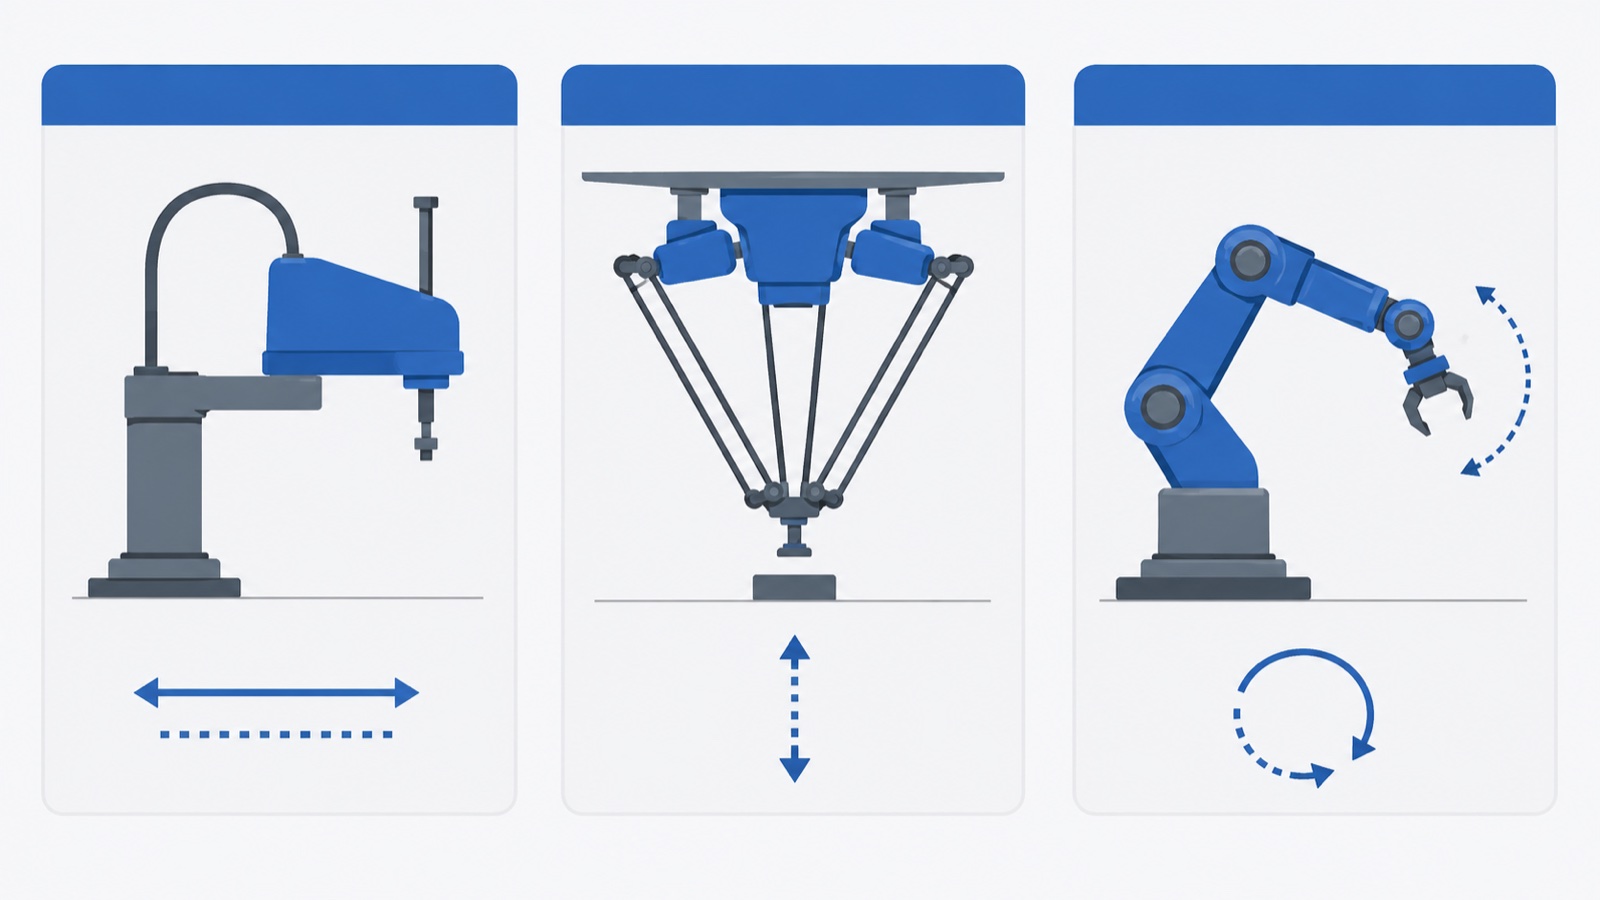
SCARA၊ delta နှင့် 6-axis စက်ရုပ်များသည် မတူညီသောပြဿနာများကို ဖြေရှင်းပေးသည်- SCARA သည် ပြားချပ်ချပ်၊ မြင့်မားသောတိကျမှုရှိသော တပ်ဆင်ခြင်းနှင့် ဒေါင်လိုက်လှုပ်ရှားမှုတိုတောင်းသော pick-and-place အတွက် အမြန်ဆုံးဖြစ်ပြီး delta သည် အလွန်ပေါ့ပါးပြီး မြန်နှုန်းမြင့် စီစစ်ခြင်းနှင့် ထုပ်ပိုးခြင်းအတွက် အမြန်ဆုံးဖြစ်ပြီး 6-axis သည် ရှုပ်ထွေးသောလမ်းကြောင်းများ၊ ဦးတည်ချက်နှင့် လေးလံသောအလုပ်များအတွက် အထွေထွေရည်ရွယ်ချက်အမျိုးအစားဖြစ်သည်။ မှန်ကန်သောရွေးချယ်မှုသည် အစိတ်အပိုင်း၏အလေးချိန်၊ အလုပ်လိုအပ်သောလှုပ်ရှားမှုနှင့် လည်ပတ်ချိန်ကို လိုက်နာပြီး အဆင့်သတ်မှတ်ချက်တစ်ခုတည်းကို မဟုတ်ဘဲ အစိတ်အပိုင်း၏အလေးချိန်၊ အလုပ်လိုအပ်သောလှုပ်ရှားမှုနှင့် လည်ပတ်ချိန်ကို လိုက်နာသည်။
အမျိုးအစားသုံးမျိုးကို တစ်ချက်ကြည့်လိုက်ရုံဖြင့်
| ပုံစံ | ပုဆိန် | ခွန်အား | ပုံမှန်ဝန်အား | အသုံးများသော |
|---|---|---|---|---|
| SCARA | 4 | မြေပြင်ပေါ်မှာ မြန်ဆန်၊ တောင့်တင်း၊ တိကျ | 3-20 ကီလိုဂရမ် | 3C တပ်ဆင်ခြင်း၊ ဝက်အူလှည့်ခြင်း၊ ကောက်ကိုင်ပြီး နေရာချခြင်း |
| မြစ်ဝကျွန်းပေါ် | 3-4 | အလွန်မြန်သော၊ ပေါ့ပါးသော အစိတ်အပိုင်းများ | 1-15 ကီလိုဂရမ် | မြန်နှုန်းမြင့် စီစစ်ခြင်း၊ ထုပ်ပိုးခြင်း |
| ဝင်ရိုး ၅ ခု | 6 | အပြည့်အဝ ဦးတည်ချက်၊ ရှုပ်ထွေးသော လမ်းကြောင်းများ | 3-800 ကီလိုဂရမ် | ဂဟေဆော်ခြင်း၊ ကိုင်တွယ်ခြင်း၊ စက်ပြုပြင်ခြင်း |
အပြည်ပြည်ဆိုင်ရာ စက်ရုပ်ပညာအဖွဲ့ချုပ်၏ အဆိုအရ ၆-ဝင်ရိုး အဆစ်ပါသော စက်ရုပ်များသည် အကြီးဆုံး တပ်ဆင်ထားသော အမျိုးအစားအဖြစ် ရှိနေဆဲဖြစ်ပြီး SCARA နှင့် delta တို့သည် အီလက်ထရွန်းနစ်နှင့် ထုပ်ပိုးမှုတွင် အသီးသီး ခိုင်မာသော ရှယ်ယာများကို ပိုင်ဆိုင်ထားသည်။ တစ်ခုချင်းစီသည် ရွေ့လျားမှုအမျိုးအစားအတွက် အထိရောက်ဆုံး ဂျီသြမေတြီဖြစ်သောကြောင့် တည်ရှိနေသောကြောင့် ဂျီသြမေတြီကို လုပ်ငန်းနှင့် ကိုက်ညီစေခြင်းသည် ကုန်ကျစရိတ်နှင့် throughput ကို မောင်းနှင်ပေးသည်။
SCARA: ပြားချပ်ချပ် မျက်နှာပြင်ပေါ်ရှိ မြန်နှုန်း
SCARA စက်ရုပ်တွင် အလျားလိုက်လှုပ်ရှားမှုမြန်ဆန်စေရန်အတွက် ပြိုင်တူလည်ပတ်အဆစ်နှစ်ခုပါရှိပြီး လက်ကောက်ဝတ်တွင် ဒေါင်လိုက်နှင့် လည်ပတ်ဝင်ရိုးတစ်ခုပါရှိသည်။ ၎င်းသည် မျက်နှာပြင်ပေါ်တွင်တည်ရှိသော အလုပ်များအတွက် မာကျောပြီး မြန်ဆန်စေသည်- အစိတ်အပိုင်းများထည့်သွင်းခြင်း၊ ဝက်အူများကို မောင်းနှင်ခြင်းနှင့် တပ်ဆင်ပစ္စည်းများအကြား အစိတ်အပိုင်းငယ်များကို ရွှေ့ပြောင်းခြင်း။ စက်မှုလုပ်ငန်းလေ့လာတွေ့ရှိချက်များအရ တိုတောင်းသော ရွေးချယ်မှု-နေရာချထားမှု ရွေ့လျားမှုများအတွက် SCARA စက်ဝန်းအချိန်သည် မည်သည့်စက်ရုပ်အမျိုးအစားတွင်မဆို အမြန်ဆုံးဖြစ်ပြီး၊ ထို့ကြောင့် အီလက်ထရွန်းနစ်ပစ္စည်းများ တပ်ဆင်ခြင်းသည် ၎င်းတို့အပေါ် မှီခိုနေရခြင်းဖြစ်သည်။ ကန့်သတ်ချက်မှာ ပြောင်းလွယ်ပြင်လွယ်ရှိခြင်းဖြစ်သည်- SCARA သည် အစိတ်အပိုင်းတစ်ခုကို စောင်း၍မရပါ သို့မဟုတ် အတားအဆီးတစ်ခုကို မရောက်နိုင်ပါ။
Delta: ပေါ့ပါးပြီး ပမာဏများများ ကောက်ယူရန်အတွက် မြန်နှုန်း
ဒယ်လ်တာစက်ရုပ်တစ်ခုသည် အလေးချိန်ပေါ့ပါးသော end-effector ကို အလွန်မြင့်မားသောအမြန်နှုန်းဖြင့် ရွှေ့ရန် ဦးခေါင်းမှ မောင်းနှင်သော လက်သုံးချောင်းကို အသုံးပြုပြီး တစ်မိနစ်လျှင် ကောက်ယူမှု ၁၀၀ ကျော် ပြုလုပ်လေ့ရှိသည်။ ၎င်းသည် ရွေ့လျားနေသော ခါးပတ်မှ သေးငယ်ပြီး ပေါ့ပါးသော ပစ္စည်းများကို စီစစ်ထုပ်ပိုးရာတွင် အထူးကောင်းမွန်သည်။ အပေးအယူမှာ ဝန်တင်မှုနှင့် ရောက်ရှိနိုင်မှုဖြစ်သည်- ဒယ်လ်တာများသည် အကန့်အသတ်ရှိသော ခုံးပုံသဏ္ဍာန်အဖုံးတွင် အလေးချိန်နည်းသော အရာဝတ္ထုများကို ကိုင်တွယ်သောကြောင့် လေးလံသော သို့မဟုတ် ရှုပ်ထွေးသောအလုပ်ထက် ပမာဏများစွာ ကောက်ယူခြင်းနှင့် ကိုက်ညီပါသည်။
၆-ဝင်ရိုး: ပြောင်းလွယ်ပြင်လွယ်ရှိမှုနှင့် ရောက်ရှိနိုင်မှု
၆-ဝင်ရိုး ပူးတွဲပါ စက်ရုပ်တစ်ရုပ်သည် ၎င်း၏ဘောင်အတွင်း မည်သည့်အနေအထားနှင့် ဦးတည်ရာကိုမဆို ရောက်ရှိနိုင်သောကြောင့် ဂဟေဆော်ခြင်း၊ စက်ထိန်းခြင်းနှင့် အထွေထွေကိုင်တွယ်ခြင်းတို့ကို လွှမ်းမိုးထားသည်။ ၎င်းသည် ကီလိုဂရမ်အနည်းငယ်မှ ရာပေါင်းများစွာအထိ အကျယ်ဆုံး ဝန်အားအပိုင်းအခြားကို လွှမ်းခြုံထားသည်။ လက်တွေ့တွင်၊ ဆဲလ်များစွာကို သတ်မှတ်ပြီးနောက်၊ အလုပ်တစ်ခုသည် အစိတ်အပိုင်းကို စောင်းရန်၊ ပုံသဏ္ဍာန်ကို လိုက်နာရန် သို့မဟုတ် အလုပ်များအကြား ပြောင်းလဲရန် လိုအပ်သည့်အခါ ၆-ဝင်ရိုးသည် မူရင်းဖြစ်သည်။ ၎င်းသည် ရိုးရှင်းသော flat pick အတွက် အမြန်ဆုံးမဟုတ်ပါ၊ SCARA သို့မဟုတ် delta သည် cycle time တွင် အနိုင်ရသည်။
၎င်းတို့အကြား မည်သို့ရွေးချယ်ရမည်နည်း
- ပြားချပ်ချပ်တပ်ဆင်ခြင်း၊ Z-motion တိုတောင်းခြင်း၊ မြင့်မားသောတိကျမှု- စကာရာ။
- အလွန်ပေါ့ပါးသော အစိတ်အပိုင်းများ၊ ခါးပတ်မှ ကောက်ယူမှုနှုန်း အလွန်မြင့်မားသည်- မြစ်ဝကျွန်းပေါ်။
- ရှုပ်ထွေးသော ဦးတည်ချက်၊ ကောက်ကြောင်းပုံသဏ္ဍာန်ရှိသော လမ်းကြောင်းများ၊ ပိုလေးသော အစိတ်အပိုင်းများ၊ မကြာခဏ ပြောင်းလဲခြင်း- ၆-ဝင်ရိုး။
- ရောနှောထားသောလိုင်း: ပေါင်းစပ်အမျိုးအစားများ၊ ဥပမာ delta picking သည် 6-axis packing station ကို အစာကျွေးသည်။
လုပ်ငန်းနယ်ပယ် လေ့လာတွေ့ရှိချက်များအရ အဖြစ်အများဆုံး အလွန်အကျွံသတ်မှတ်ချက်မှာ SCARA သို့မဟုတ် delta သည် ပိုမိုမြန်ဆန်ပြီး စျေးသက်သာစွာ လုပ်ဆောင်နိုင်သည့် အလုပ်တစ်ခုအတွက် 6-axis robot ကို အသုံးပြုခြင်းဖြစ်ပြီး၊ 6-axis သည် ရင်းနှီးနေသောကြောင့်ဖြစ်သည်။ အလုပ်တစ်ခု အမှန်တကယ်လိုအပ်သော ရွေ့လျားမှုမှ ဆုံးဖြတ်ချက်ချပါ။ EVST ကဲ့သို့သော full-range ပေးသွင်းသူသည် SCARA၊ delta နှင့် 6-axis platform များကို တည်ဆောက်သောကြောင့်၊ တူညီသောရောင်းချသူသည် အလုပ်တိုင်းကို အမျိုးအစားတစ်ခုတည်းနှင့် ကိုက်ညီအောင် မလုပ်ဘဲ မှန်ကန်သော geometry ကို အကြံပြုနိုင်သည်။ ပိုမိုကျယ်ပြန့်သော ရွေးချယ်မှုယုတ္တိဗေဒအတွက်၊ ကျွန်ုပ်တို့၏... ကိုကြည့်ပါ။ စက်မှုလုပ်ငန်းသုံး စက်ရုပ်ရွေးချယ်မှုလမ်းညွှန်SCARA အခြေခံများအတွက် ကြည့်ပါ SCARA စက်ရုပ်လမ်းညွှန်နှင့် သတ်မှတ်ထားသော မော်ဒယ်များကို နှိုင်းယှဉ်ရန် ထိပ်တန်း SCARA စက်ရုပ်ထုတ်လုပ်သူ ၁၀ ဦး.
ေမးေလ့ရွိသည့္ေမးခြန္းမ်ား
SCARA နဲ့ 6-axis robots တွေရဲ့ အဓိကကွာခြားချက်က ဘာလဲ။
SCARA သည် ပြားချပ်ချပ် မျက်နှာပြင်တွင် မြန်ဆန်၊ မာကျော၊ တိကျသော ရွေ့လျားမှုအတွက် တည်ဆောက်ထားသော 4-axis စက်ရုပ်တစ်ခုဖြစ်ပြီး ဒေါင်လိုက်ခရီးသွားတိုတောင်းပြီး တပ်ဆင်ခြင်းနှင့် ကောက်ယူခြင်းနှင့် နေရာချခြင်းအတွက် အသင့်တော်ဆုံးဖြစ်သည်။ 6-axis စက်ရုပ်သည် မည်သည့်ဦးတည်ချက်သို့မဆို ရောက်ရှိနိုင်ပြီး ရှုပ်ထွေးသောလမ်းကြောင်းများကို လိုက်လုပ်နိုင်သောကြောင့် ဂဟေဆော်ခြင်း၊ စောင်းခြင်းနှင့် ပုံသဏ္ဍာန်ရှိသောအလုပ်များအတွက် ရွေးချယ်မှုတစ်ခုဖြစ်သော်လည်း ရိုးရှင်းသော ပြားချပ်ချပ် ခူးဆွတ်မှုများအတွက် SCARA ထက် ပုံမှန်အားဖြင့် နှေးကွေးပါသည်။
SCARA အစား delta robot ကို ဘယ်အချိန်မှာ သုံးသင့်လဲ။
အစိတ်အပိုင်းများသည် အလွန်ပေါ့ပါးပြီး စီခြင်းနှင့်ထုပ်ပိုးခြင်းကဲ့သို့သော ရွေ့လျားနေသောခါးပတ်မှ ကောက်ယူမှုနှုန်း အလွန်မြင့်မားသည့်အခါတွင် delta ကိုသုံးပါ။ SCARA သည် အလုပ်တစ်ခုသည် ဝန်အားပိုမိုမြင့်မားခြင်း၊ တပ်ဆင်အားများအတွက် ပိုမိုတောင့်တင်းခြင်း သို့မဟုတ် တိကျသောထည့်သွင်းမှု လိုအပ်သည့်အခါတွင် ပိုကောင်းပါသည်။ Delta များသည် ဝန်အားကို လဲလှယ်ပြီး အမြင့်ဆုံးအမြန်နှုန်းအတွက် ရောက်ရှိစေသည်။
ဘယ်ရိုဘော့အမျိုးအစားက အမြန်ဆုံးလဲ။
အလွန်ပေါ့ပါးပြီး ပမာဏများသော ကောက်ယူမှုများအတွက်၊ delta သည် ပုံမှန်အားဖြင့် အမြန်ဆုံးဖြစ်ပြီး တစ်မိနစ်လျှင် ကောက်ယူမှု ၁၀၀ ကျော်လေ့ရှိသည်။ ပြားချပ်ချပ် ကောက်ယူခြင်းနှင့် တပ်ဆင်ခြင်းအတွက်၊ SCARA သည် အမြန်ဆုံးများထဲတွင် ပါဝင်သည်။ ၆-ဝင်ရိုးစက်ရုပ်သည် အပျော့ဆုံးဖြစ်သော်လည်း ရိုးရှင်းသော ထပ်ခါတလဲလဲ ကောက်ယူမှုများအတွက် အမြန်ဆုံးမဟုတ်သောကြောင့် မြန်နှုန်းသည် အမျိုးအစားတစ်ခုတည်းပေါ်တွင် မူတည်ခြင်းမဟုတ်ဘဲ အလုပ်ပေါ်တွင် မူတည်ပါသည်။
ထုတ်လုပ်မှုလိုင်းတစ်ခုတွင် ရိုဘော့အမျိုးအစား တစ်ခုထက်ပို၍ အသုံးပြုနိုင်ပါသလား။
ဟုတ်ကဲ့၊ လူအများလည်း ဒီလိုပါပဲ။ အဖြစ်များတဲ့ ပုံစံတစ်ခုကတော့ delta robot က ခါးပတ်ကနေ မြန်နှုန်းမြင့် ကောက်ယူတာကို လုပ်ဆောင်နေချိန်မှာ 6-axis robot က downstream မှာ packing ဒါမှမဟုတ် palletizing ကို ကိုင်တွယ်ပြီး SCARA က upstream မှာ တိကျစွာ တပ်ဆင်တာကို လုပ်ဆောင်ပါတယ်။ station တစ်ခုစီကို မှန်ကန်တဲ့ geometry နဲ့ ကိုက်ညီအောင် ပြုလုပ်ခြင်းက line တစ်လျှောက် throughput ကို အများဆုံးဖြစ်စေပါတယ်။
ဒီရိုဘော့အမျိုးအစားတွေက ဘယ်ဝန်ထုပ်ဝန်ပိုးကို ကာမိလဲ။
SCARA စက်ရုပ်များသည် ပုံမှန်အားဖြင့် ၃ ကီလိုဂရမ်မှ ၂၀ ကီလိုဂရမ်အထိ၊ delta စက်ရုပ်များသည် ခန့်မှန်းခြေအားဖြင့် ၁ ကီလိုဂရမ်မှ ၁၅ ကီလိုဂရမ်အထိ ရှိပြီး ၆-ဝင်ရိုးစက်ရုပ်များသည် ကီလိုဂရမ်အနည်းငယ်မှ ရာပေါင်းများစွာအထိ အကျယ်ဆုံးအတိုင်းအတာကို လွှမ်းခြုံထားသည်။ EVST အမျိုးအစားသုံးမျိုးလုံးတွင် တည်ဆောက်ထားသောကြောင့် ဝန်တင်ဆောင်မှုနှင့် ရောက်ရှိနိုင်မှုကို ထုတ်ကုန်လိုင်းတစ်ခုတည်းအတွင်း လုပ်ငန်းနှင့် ကိုက်ညီစေနိုင်သည်။
စာရေးသူအကြောင်း- ဤလမ်းညွှန်ကို EVST အယ်ဒီတာအဖွဲ့မှ ရေးသားထားပါသည်။ EVST (EVS TECH CO., LTD) သည် ၂၀၁၈ ခုနှစ်တွင် စတင်တည်ထောင်ခဲ့သော ချန်ဒူးအခြေစိုက် ရိုဘော့တစ်ထုတ်လုပ်သူဖြစ်ပြီး SCARA၊ delta၊ 6-axis စက်မှုလုပ်ငန်းသုံးနှင့် ပူးပေါင်းဆောင်ရွက်သည့် ရိုဘော့များကို ထုတ်လုပ်ကာ နိုင်ငံပေါင်း ၁၀၀ ကျော်သို့ တင်ပို့ရောင်းချလျက်ရှိပြီး CE၊ SGS နှင့် TUV ပြင်ပအဖွဲ့အစည်း အသိအမှတ်ပြုလက်မှတ်များ ရရှိထားသည်။
နောက်ဆုံးအပ်ဒိတ်လုပ်ခဲ့သည့်ရက်စွဲ- ၂၀၂၆ ခုနှစ်၊ ဇွန်လ ၄ ရက်။ နှိုင်းယှဉ်ချက်သည် ယေဘုယျဖြစ်သည်။ သတ်မှတ်ခြင်းမပြုမီ လက်ရှိထုတ်ကုန်ဒေတာနှင့် payload၊ reach နှင့် cycle တို့ကို အတည်ပြုပါ။