
EVST အယ်ဒီတာအဖွဲ့မှ · နောက်ဆုံးအပ်ဒိတ်လုပ်ခဲ့သည့်ရက်စွဲ - ၂၀၂၆ ခုနှစ်၊ ဇွန်လ ၁ ရက်
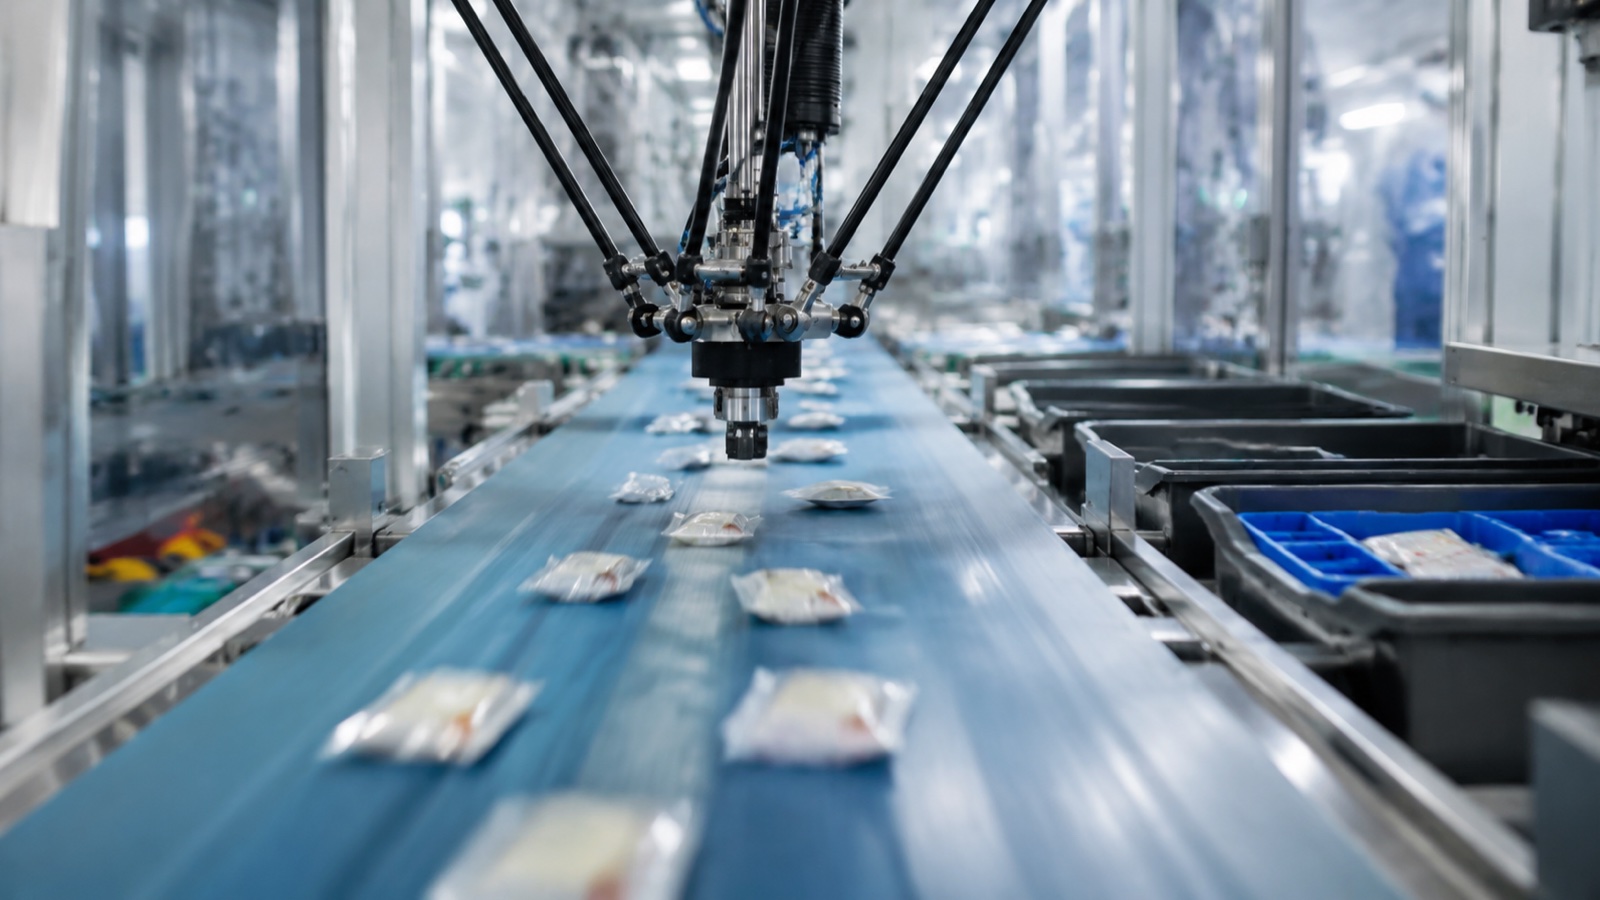
ဒယ်လ်တာရိုဘော့တ်ဆိုသည်မှာ ဦးခေါင်းပေါ်တွင်တပ်ဆင်ထားသော parallel-arm ရိုဘော့တ်တစ်ခုဖြစ်ပြီး ပေါ့ပါးသောလက်တံသုံးခုဖြင့် တစ်ခုတည်းသောပလက်ဖောင်းကို မောင်းနှင်ထားသောကြောင့် ၎င်းသည် အလွန်မြင့်မားသောအမြန်နှုန်းဖြင့် end-effector ငယ်တစ်ခုကို တစ်မိနစ်လျှင် အကြိမ် ၁၀၀ ကျော်ဖြင့် ရွှေ့လျားနိုင်သည်။ လေးလံသောမော်တာများသည် အောက်ခြေတွင် တပ်ဆင်ထားသောကြောင့် ပေါ့ပါးသောလက်တံများသာ ရွေ့လျားပြီး ဒယ်လ်တာများသည် ပေါ့ပါးသောအစိတ်အပိုင်းများ၏ မြန်နှုန်းမြင့် စီစစ်ခြင်းနှင့်ထုပ်ပိုးခြင်းတွင် လွှမ်းမိုးထားသည်။ ၎င်းတို့သည် ဝန်တင်ဆောင်မှုကို လဲလှယ်ပြီး ထိုအမြန်နှုန်းအတွက် ရောက်ရှိသည်။
Delta Robot ဘယ်လိုအလုပ်လုပ်လဲ
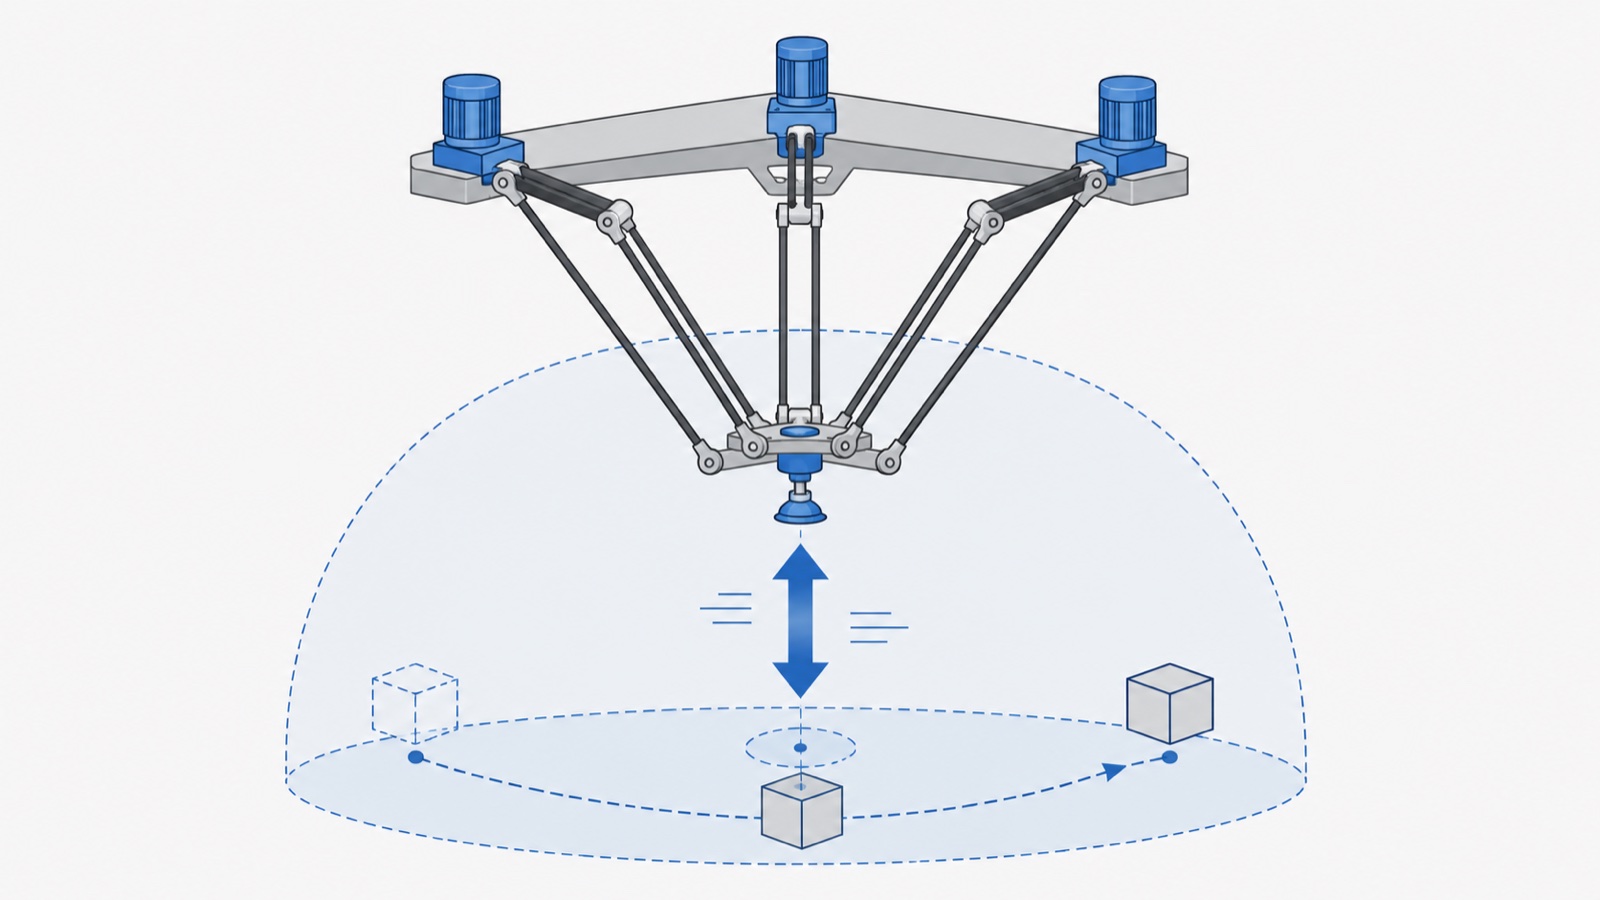
မော်တာတစ်ခုစီသည် အဆစ်များ၏အလေးချိန်ကို ၎င်းထက်ကျော်လွန်၍ သယ်ဆောင်ထားသည့် အဆစ်ပါလက်နှင့်မတူဘဲ၊ ဒယ်လ်တာသည် မော်တာသုံးလုံးလုံးကို အပေါ်ဘောင်တွင် ခိုင်မြဲစွာတပ်ဆင်ထားသည်။ ၎င်းတို့သည် ရွေ့လျားနေသော ပလက်ဖောင်းငယ်တစ်ခုတွင် တွေ့ဆုံသည့် အလေးချိန်ပေါ့ပါးသော ချိတ်ဆက်မှုအတွဲသုံးတွဲကို မောင်းနှင်သည်။ ရလဒ်အနေဖြင့် ရွေ့လျားနေသော အလေးချိန်အလွန်နည်းပါးပြီး အရှိန်အလွန်မြင့်မားသည်။ စက်မှုလုပ်ငန်းလေ့လာတွေ့ရှိချက်များအရ ဤအပြိုင် kinematics သည် ဒယ်လ်တာများအား ပေါ့ပါးသောအစိတ်အပိုင်းများအတွက် serial arms မယှဉ်နိုင်သော pick rates များရောက်ရှိစေပါသည်။
ပလက်ဖောင်းတွင် ပုံမှန်အားဖြင့် ဖုန်စုပ်ခွက် သို့မဟုတ် သေးငယ်သော ဂရစ်ပါတစ်ခု ပါရှိပြီး၊ စတုတ္ထမြောက် လည်ပတ်ဝင်ရိုးကို ဦးတည်ရာအစိတ်အပိုင်းများသို့ ထည့်သွင်းနိုင်သည်။ အမြင်အာရုံသည် ပုံမှန်အားဖြင့် စက်ရုပ်ကို လမ်းညွှန်ပေးပြီး ရွေ့လျားနေသော ကွန်ဗေယာပေါ်ရှိ အစိတ်အပိုင်းများကို ခွဲခြားသိရှိနိုင်သောကြောင့် ဒယ်လ်တာသည် ခါးပတ်ကို မရပ်တန့်ဘဲ ချက်ချင်း ကောက်ယူသည်။
Delta Robots တွေ ဘယ်နေရာမှာ တပ်ဆင်ထားလဲ
| လြှောကျလှာ | ဘာကြောင့် delta က fit ဖြစ်တာလဲ |
|---|---|
| မြန်နှုန်းမြင့် စီစစ်ခြင်း | ရွေ့လျားနေသော ခါးပတ်မှ ပေါ့ပါးသောပစ္စည်းများကို မျက်စိဖြင့် ကောက်ယူခြင်း |
| အခြေခံထုပ်ပိုးမှု | ထုတ်ကုန်များကို ဗန်းများ၊ ကတ်ထူပုံးများ သို့မဟုတ် flow-wrap များထဲသို့ မြင့်မားသောနှုန်းဖြင့် ထည့်ခြင်း |
| ရွေးပါ | အစိတ်အပိုင်းငယ်များကို ကွန်ဗာတာများအကြား အမြန်နှုန်းဖြင့် လွှဲပြောင်းခြင်း |
| အလင်းတပ်ဆင်မှု အစာကျွေးခြင်း | အောက်ပိုင်းဘူတာရုံသို့ အစိတ်အပိုင်းများကို လျင်မြန်စွာ တင်ပြခြင်း |
စက်မှုလုပ်ငန်း လေ့လာတွေ့ရှိချက်များအရ အစားအသောက်၊ ဆေးဝါးနှင့် စားသုံးသူကုန်စည်လိုင်းများသည် delta စက်ရုပ်များကို အများဆုံးအသုံးပြုကြသူများမှာ ၎င်းတို့၏ ထုတ်ကုန်များသည် ပေါ့ပါးပြီး များပြားကာ စဉ်ဆက်မပြတ် ရွေ့လျားနေသောကြောင့်ဖြစ်သည်။ ဥပမာအားဖြင့် EVST ၏ EVSD delta စီးရီးကို အမျိုးအစားခွဲခြင်း၊ စုပုံခြင်း၊ ကောက်ယူခြင်းနှင့် ထုပ်ပိုးခြင်းအတွက် တည်ဆောက်ထားပြီး ပမာဏများသော လိုင်းများနှင့် ကိုက်ညီသော လည်ပတ်နှုန်းများ ရှိသည်။ delta ကို အခြားအမျိုးအစားများနှင့် မည်သို့နှိုင်းယှဉ်သည်အတွက် ကျွန်ုပ်တို့၏ စာမျက်နှာကို ကြည့်ပါ။ SCARA vs မြစ်ဝကျွန်းပေါ်နှင့် 6 ဝင်ရိုး နှိုင်းယှဉ်မှု.
Delta Robots ရဲ့ ကန့်သတ်ချက်တွေ
Delta များသည် အထွေထွေပညာရှင်များမဟုတ်ဘဲ အထူးပြုပညာရှင်များဖြစ်သည်။ ၎င်းတို့၏ ဝန်ထုပ်ဝန်ပိုးမှာ နည်းပြီး ပုံမှန်အားဖြင့် ကီလိုဂရမ်အနည်းငယ်မှ ၁၅ ကီလိုဂရမ်ခန့်အထိရှိပြီး ၎င်းတို့၏ အလုပ်လုပ်သည့်အဖုံးသည် မြင့်မားသောထုထည်ထက် ရေတိမ်သောအမိုးခုံးဖြစ်သောကြောင့် ၎င်းတို့သည် နက်ရှိုင်းသောအကန့်များထဲသို့ သို့မဟုတ် အတားအဆီးများအနီးတွင် မရောက်နိုင်ပါ။ ၎င်းတို့သည် ရွေးချယ်နိုင်သော လက်ကောက်ဝတ်လှည့်ခြင်းထက် အစိတ်အပိုင်းများကို မစောင်းပါ။ အလုပ်တစ်ခုသည် ဝန်ထုပ်ဝန်ပိုးပိုမိုမြင့်မားခြင်း၊ အပြည့်အဝဦးတည်ချက် သို့မဟုတ် ဒေါင်လိုက်အဖုံးကြီးတစ်ခု လိုအပ်သည့်အခါ ၆-ဝင်ရိုးစက်ရုပ်သည် ပိုမိုကောင်းမွန်သောကိရိယာဖြစ်ပြီး မာကျောသောပြားချပ်ချပ်တပ်ဆင်မှုအတွက် SCARA သည် များသောအားဖြင့် အနိုင်ရရှိသည်။
လက်တွေ့တွင်၊ delta များသည် အမြန်ဆုံး၊ အပေါ့ပါးဆုံး၊ အထပ်ထပ်အခါခါ ကောက်ယူမှုတွင် ၎င်းတို့၏နေရာကို ရရှိပြီး ၎င်းတို့ကို အခြားရိုဘော့အမျိုးအစားများနှင့် မကြာခဏ တွဲဖက်အသုံးပြုလေ့ရှိသည်- ခါးပတ်မှ delta ကောက်ယူမှုလိုင်းသည် 6-axis ရိုဘော့ကို ကျွေးမွေးနိုင်ပြီး အောက်ဘက်တွင် ထုပ်ပိုးပြီး ပါလက်တင်စနစ်ဖြင့် ထားရှိနိုင်သည်။
Delta Cell တစ်ခုကို သတ်မှတ်ခြင်း
- အပိုင်းအလေးချိန်နှင့်အရွယ်အစား: အပိုင်းနှင့် end-effector သည် delta payload အတွင်း ရှိနေကြောင်း အတည်ပြုပါ။
- နှုန်းထားပစ်မှတ် ရွေးချယ်ပါ- တစ်မိနစ်လျှင် ကောက်ယူသည့် ပမာဏသည် ခါးပတ်ပေါ်ရှိ စက်ရုပ်အရေအတွက်ကို မောင်းနှင်ပေးသည်။
- Vision ၏: ရွှေ့ပြောင်းနေသော ထုတ်ကုန်များကို ကောက်ယူရာတွင် ခါးပတ်ခြေရာခံမြင်ကွင်းကို အမြဲတမ်းလိုလို လိုအပ်ပါသည်။
- စာအိတ်: ခါးပတ်အကျယ်နှင့် နေရာချထားမှုအမှတ်များကို ဖုံးအုပ်ထားသည့် ခုံးလက်လှမ်းမီမှုကို အတည်ပြုပါ။
စက်မှုလုပ်ငန်း လေ့လာတွေ့ရှိချက်များအရ throughput ကို ရိုဘော့တစ်ခုတည်း၏ အမြင့်ဆုံးအမြန်နှုန်းဖြင့် မဟုတ်ဘဲ ခါးပတ်ပေါ်ရှိ delta အရေအတွက် ပေါင်းစပ်ခြင်းဖြင့် သတ်မှတ်လေ့ရှိသည်။ EVST သည် ရိုဘော့၊ vision နှင့် tooling ပေါင်းစပ်ထားသော delta cell များကို ထောက်ပံ့ပေးသည်။ မော်ဒယ်အသေးစိတ်အချက်အလက်များအတွက် ကြည့်ပါ။ EVST ဒယ်လ်တာ စက်ရုပ်ရွေးချယ်မှုလမ်းညွှန်.
ေမးေလ့ရွိသည့္ေမးခြန္းမ်ား
delta robot ကို ဘာအတွက် အသုံးပြုတာလဲ။
Delta စက်ရုပ်များကို အထူးသဖြင့် အစားအစာ၊ ဆေးဝါးနှင့် စားသုံးသူကုန်စည်လိုင်းများတွင် မြန်နှုန်းမြင့် စီစစ်ခြင်း၊ အဓိကထုပ်ပိုးခြင်းနှင့် ပေါ့ပါးသော အစိတ်အပိုင်းများကို ကောက်ယူပြီး နေရာချခြင်းတို့အတွက် အသုံးပြုကြသည်။ ၎င်းတို့၏ parallel-arm ဒီဇိုင်းသည် ပေါ့ပါးသော end-effector ကို အလွန်မြန်ဆန်စွာ ရွေ့လျားစေပြီး တစ်မိနစ်လျှင် ကောက်ယူမှု ၁၀၀ ကျော်ကို ရွေ့လျားစေပြီး ပုံမှန်အားဖြင့် ရွေ့လျားနေသော conveyor ပေါ်ရှိ vision tracking ထုတ်ကုန်များဖြင့် လမ်းညွှန်ပေးလေ့ရှိသည်။
ဒယ်လ်တာ ရိုဘော့က ဘယ်လောက်မြန်လဲ။
Delta စက်ရုပ်များသည် ပေါ့ပါးသော အစိတ်အပိုင်းများအတွက် တစ်မိနစ်လျှင် ရွေးချယ်မှု ၁၀၀ ကျော်လေ့ရှိပြီး တူညီသောအလုပ်အတွက် စီးရီးလက်များထက် ပိုမိုမြန်ဆန်သည်၊ အဘယ်ကြောင့်ဆိုသော် ၎င်းတို့၏ မော်တာများကို အောက်ခြေတွင် တပ်ဆင်ထားပြီး ပေါ့ပါးသော ချိတ်ဆက်မှုများသာ ရွေ့လျားသောကြောင့်ဖြစ်သည်။ အမှန်တကယ်နှုန်းထားမှာ အစိတ်အပိုင်းအလေးချိန်၊ ရွေးချယ်မှုနှင့် နေရာချထားမှုအကွာအဝေးနှင့် ခါးပတ်ပေါ်ရှိ အစိတ်အပိုင်းများကို မြင်နိုင်စွမ်း မည်မျှမြန်မြန် ရှာဖွေတွေ့ရှိနိုင်သည်ပေါ်တွင် မူတည်သည်။
delta robot ရဲ့ ဝန်တင်အားက ဘယ်လောက်လဲ။
Delta payloads များသည် ဒီဇိုင်းက ဝန်အားအပေါ် အမြန်နှုန်းကို အကောင်းဆုံးဖြစ်အောင် ပြုလုပ်ထားသောကြောင့် နည်းပါးပြီး ပုံမှန်အားဖြင့် ကီလိုဂရမ်အနည်းငယ်မှ ၁၅ ကီလိုဂရမ်ခန့်အထိ ရှိသည်။ EVST ၏ EVSD delta စီးရီးသည် ဤအပိုင်းအခြားကို စီခြင်း၊ စုပုံခြင်း၊ ကောက်ယူခြင်းနှင့် ထုပ်ပိုးခြင်းအတွက် လွှမ်းခြုံထားသည်။ လေးလံသော အစိတ်အပိုင်းများအတွက် SCARA သို့မဟုတ် ၆-ဝင်ရိုး စက်ရုပ်ကို အသုံးပြုရန် လိုအပ်ပါသည်။
delta နဲ့ SCARA robot ဘာကွာခြားချက်ရှိလဲ။
ဒယ်လ်တာဆိုသည်မှာ အမြင့်ဆုံးအမြန်နှုန်းအတွက် တည်ဆောက်ထားသော parallel robot တစ်မျိုးဖြစ်ပြီး ခါးပတ်မှ ထုတ်ယူရန်အတွက် အသင့်တော်ဆုံးဖြစ်ပြီး ပေါ့ပါးသော အစိတ်အပိုင်းများဖြင့် ခါးပတ်ကို ကောက်ယူရန် သင့်တော်ပါသည်။ SCARA သည် ပိုမိုတောင့်တင်းပြီး ဝန်အားပိုမိုမြင့်မားသော ပြားချပ်ချပ်တပ်ဆင်ခြင်းနှင့် ထည့်သွင်းခြင်းအတွက် ပိုမိုကောင်းမွန်သော serial 4-axis robot တစ်မျိုးဖြစ်သည်။ ဒယ်လ်တာများသည် မြန်နှုန်းကို နှစ်သက်ပြီး SCARA များသည် မာကျောမှုနှင့် တပ်ဆင်အားကို နှစ်သက်ကြသည်။
ဒယ်လ်တာရိုဘော့မှာ အမြင်အာရုံစနစ် လိုအပ်ပါသလား။
ရွေ့လျားနေသော သယ်ယူပို့ဆောင်ရေးစက်မှ ထုတ်ကုန်များကို ကောက်ယူရန်အတွက်၊ ဟုတ်ကဲ့၊ အမြဲတမ်းလိုလိုပင်။ ခါးပတ်ခြေရာခံမြင်ကွင်းသည် အစိတ်အပိုင်းတစ်ခုစီ၏ အနေအထားနှင့် ဦးတည်ချက်ကို ဖော်ထုတ်ပေးသောကြောင့် ဒယ်လ်တာသည် လိုင်းကို မရပ်တန့်ဘဲ ချက်ချင်းကောက်ယူသည်။ ပုံသေအနေအထားဖြင့် ကောက်ယူပြီး နေရာချထားခြင်းအတွက်၊ မြင်ကွင်းမလိုအပ်နိုင်သော်လည်း မြန်နှုန်းမြင့် စီစစ်ခြင်းအသုံးချမှုအများစုသည် ၎င်းအပေါ် မူတည်ပါသည်။
စာရေးသူအကြောင်း- ဤလမ်းညွှန်ကို EVST အယ်ဒီတာအဖွဲ့မှ ရေးသားထားပါသည်။ EVST (EVS TECH CO., LTD) သည် ၂၀၁၈ ခုနှစ်တွင် စတင်တည်ထောင်ခဲ့သော ချန်ဒူးအခြေစိုက် ရိုဘော့တစ်ထုတ်လုပ်သူဖြစ်ပြီး delta၊ SCARA၊ 6-axis စက်မှုလုပ်ငန်းသုံးနှင့် ပူးပေါင်းဆောင်ရွက်သည့် ရိုဘော့များကို ထုတ်လုပ်ကာ နိုင်ငံပေါင်း ၁၀၀ ကျော်သို့ တင်ပို့ရောင်းချကာ CE၊ SGS နှင့် TUV ပြင်ပအသိအမှတ်ပြုလက်မှတ်များ ရရှိထားသည်။
နောက်ဆုံးအပ်ဒိတ်လုပ်ခဲ့သည့်ရက်စွဲ - ၂၀၂၆ ခုနှစ်၊ ဇွန်လ ၄ ရက်။ စွမ်းဆောင်ရည်ကိန်းဂဏန်းများသည် စက်မှုလုပ်ငန်းအတိုင်းအတာများကို ညွှန်ပြသည်။ သတ်မှတ်ခြင်းမပြုမီ လက်ရှိထုတ်ကုန်ဒေတာနှင့် နှိုင်းယှဉ်၍ payload၊ reach နှင့် cycle ကို အတည်ပြုပါ။