
စက်ရုပ်ဂဟေဆက်ခြင်း အရည်အသွေးထိန်းချုပ်မှု- AI မြင်ကွင်းစစ်ဆေးခြင်း၊ NDT နှင့် ISO 5817 ချို့ယွင်းချက်အဆင့်သတ်မှတ်ခြင်း (၂၀၂၆)
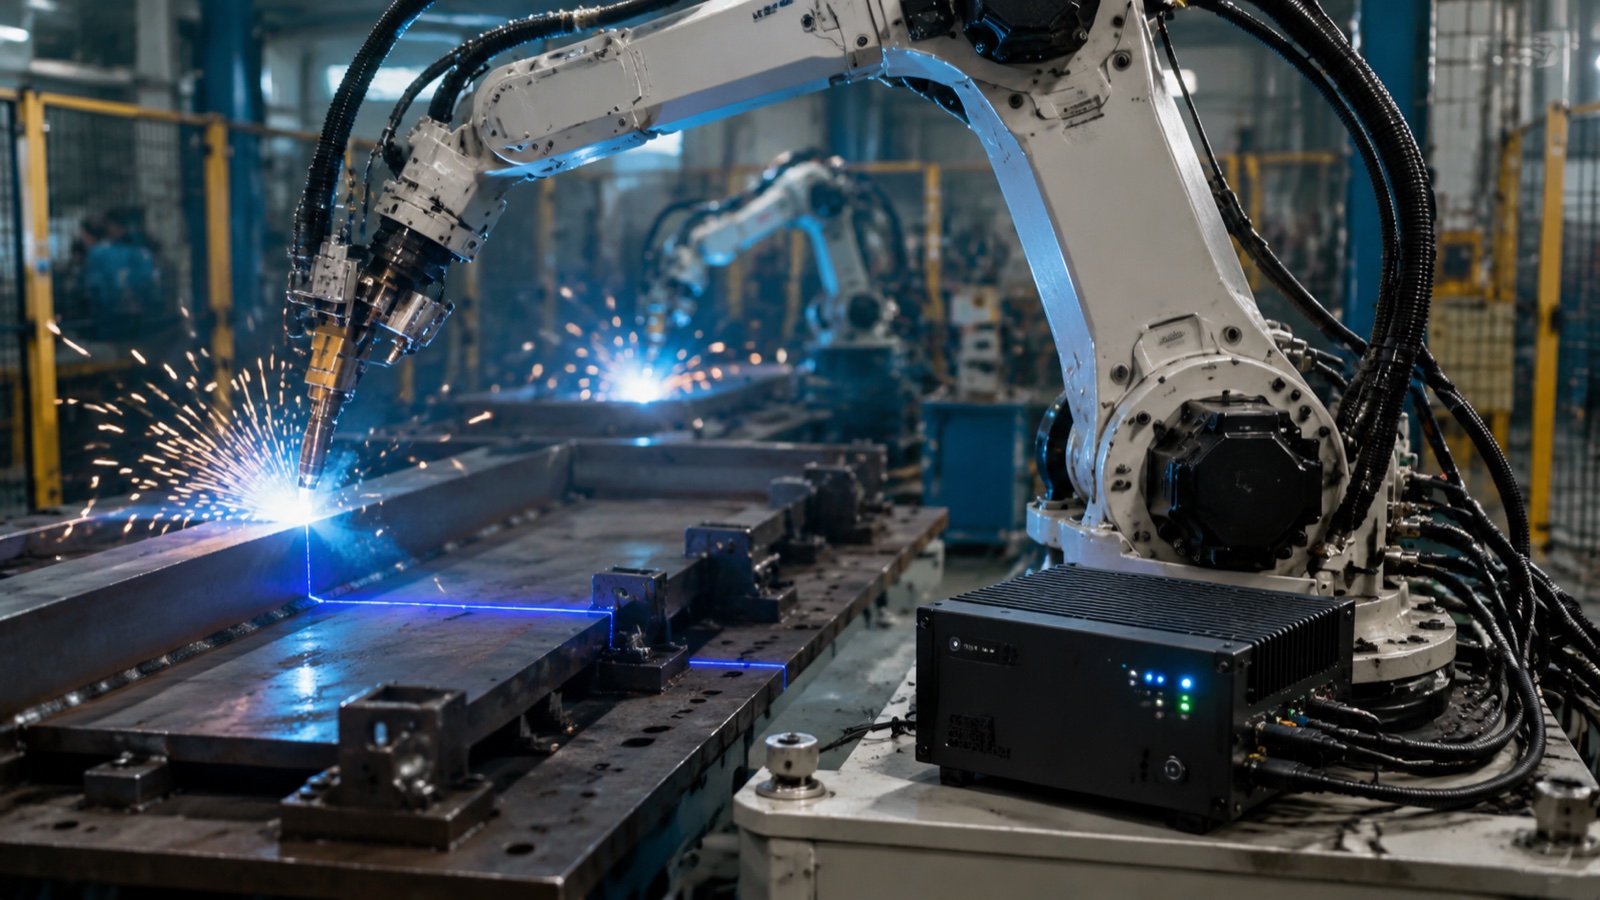
စက်ရုပ်ဂဟေဆက်ခြင်း အရည်အသွေးထိန်းချုပ်မှုတွင် အလွှာလေးခုပေါင်းစပ်ထားသည်- arc voltage၊ current နှင့် wire feed တို့ကို inline process monitoring၊ ဂဟေဆက်ခြင်းမပြုမီ၊ ပြုလုပ်နေစဉ်နှင့် ပြုလုပ်ပြီးနောက် weld bead ၏ AI vision စစ်ဆေးခြင်း၊ ဘေးကင်းရေးအရ အရေးပါသော အဆစ်များအတွက် non-destructive testing (UT, RT, MT, PT, သို့မဟုတ် VT)၊ နှင့် AWS D1.1 ကဲ့သို့သော ISO 5817 / ISO 6520 လက်ခံမှုအဆင့်များနှင့် ကုဒ်များနှင့် ကိုက်ညီသော structured defect grading တို့ဖြစ်သည်။ ဤအလွှာများပေါင်းစပ်ခြင်းဖြင့် manual operations များ၏ ပုံမှန် ၅-၈% မှ ချိန်ညှိထားသော robotic systems များတွင် ၁% အောက်သို့ weld defect rates များကို တွန်းပို့သည်။
QC Stack ကို တစ်ချက်ကြည့်လိုက်ပါ- အလွှာတစ်ခုချင်းစီက ဘာတွေကို ဖမ်းယူထားလဲ
အလွှာတစ်ခုချင်းစီကို နက်နက်နဲနဲ မစစ်ဆေးမီ၊ အောက်ဖော်ပြပါ နှိုင်းယှဉ်ဇယားတွင် နည်းလမ်းတစ်ခုစီက ထောက်လှမ်းသည့်အရာ၊ ဆဲလ်တစ်ခုလျှင် ၎င်း၏ ကုန်ကျစရိတ်အပိုင်းအခြားနှင့် ရလဒ်များ ရရှိနိုင်သည့် အမြန်နှုန်းတို့ကို ပြသထားသည်။ ဤကွာခြားချက်များကို နားလည်ခြင်းသည် မည်သည့်ပေါင်းစပ်မှုသည် ပေးထားသော ထုတ်လုပ်မှုပတ်ဝန်းကျင်နှင့် ကိုက်ညီသည်ကို ဆုံးဖြတ်ရန် အစပြုခြင်းဖြစ်သည်။
| QC နည်းလမ်း | ၎င်းသည် အဘယ်အရာကို သိရှိနိုင်သနည်း။ | လွှမ်းခြုံ | တိုးလာသော ကုန်ကျစရိတ် (ဆဲလ်တစ်ခုလျှင်) | ရလဒ်အမြန်နှုန်း |
|---|---|---|---|---|
| Inline လုပ်ငန်းစဉ် စောင့်ကြည့်ခြင်း (arc parameters များ) | ဗို့အား/လျှပ်စီးကြောင်း ရွေ့လျားမှု၊ ဝါယာကြိုးထည့်သွင်းမှု မူမမှန်မှုများ၊ ဓာတ်ငွေ့စီးဆင်းမှု ဆုံးရှုံးမှု — ချို့ယွင်းချက်များ မဖြစ်ပေါ်မီ လုပ်ငန်းစဉ် သွေဖည်မှုများ | arc-on အချိန်ရဲ့ ၁၀၀% | ဒေါ်လာ ၂၀၀၀–၈၀၀၀ (အာရုံခံကိရိယာ + မှတ်တမ်းတင်ခြင်း) | အချိန်နှင့်တပြေးညီ (မီလီစက္ကန့်) |
| AI ရူပါရုံ — ကြိုတင်ဂဟေဆော်ခြင်း (အဆစ်ဂျီသြမေတြီ) | ကွာဟချက်၊ မညီမညာဖြစ်မှု၊ အဆစ်တပ်ဆင်မှု အပြင်ဘက် ခံနိုင်ရည် | အဆစ် ၁၀၀% | ဂဟေဆက်ပြီးနောက် မြင်နိုင်သော ဟာ့ဒ်ဝဲနှင့် မျှဝေထားသည် | စကင်ဖတ်မှုတစ်ခုလျှင် ၁–၃ စက္ကန့် |
| AI ရူပါရုံ — လုပ်ငန်းစဉ်အတွင်း (အရည်ပျော်ကန်) | Arc မတည်ငြိမ်မှု၊ မပြည့်စုံသော fusion signature များ၊ spatter anomaly များ | စက်ဝိုင်းအရှည်ရဲ့ ၁၀၀% | ဒေါ်လာ ၁၀,၀၀၀–၂၅,၀၀၀ (မြန်နှုန်းမြင့်ကင်မရာ + အနီအောက်ရောင်ခြည်) | ~100ms နှောင့်နှေးမှုဖြင့် အချိန်နှင့်တပြေးညီ |
| AI ရူပါရုံ — ဂဟေဆက်ပြီးနောက် (ပုတီးပရိုဖိုင်) | အောက်ဖြတ်ခြင်း၊ ထပ်နေခြင်း၊ အောက်ဖြည့်ခြင်း၊ မျက်နှာပြင် အပေါက်ငယ်များ၊ ပုတီးဂျီသြမေတြီ သွေဖည်မှုများ | ဂဟေဆက်မျက်နှာပြင်၏ ၁၀၀% | ဒေါ်လာ ၁၅၀၀၀– ဒေါ်လာ ၅၅၀၀၀ (3D ပရိုဖိုင် + အနားတွက်ချက်မှု) | အဆစ်တစ်ခုလျှင် ၁၀-၂၀ စက္ကန့် |
| အာထရာဆောင်းစစ်ဆေးမှု (UT / PAUT) | အတွင်းပိုင်းချို့ယွင်းချက်များ- ပေါင်းစပ်မှုမရှိခြင်း၊ အက်ကွဲခြင်း၊ ပစ္စည်းတွင် ထုထည်ပါဝင်မှုများသည် ၆ မီလီမီတာထက် ထူသည် | ဘေးကင်းရေးအဆစ်များတွင် နမူနာယူထားသည် သို့မဟုတ် ၁၀၀% | $0 (ပြင်ပမှ လွှဲပြောင်းပေးသည်) – $45,000 (ဆဲလ်အတွင်း PAUT) | အဆစ်တစ်ခုလျှင် မိနစ် (အော့ဖ်လိုင်း) |
| ဓာတ်မှန်ရိုက်စစ်ဆေးခြင်း (RT) | အဆစ်ဖြတ်ပိုင်းတစ်ခုလုံးရှိ အတွင်းပိုင်းချို့ယွင်းချက်များ၊ CJP ဂဟေဆက်ခြင်းများအတွက် ကုဒ်ဖြင့်သတ်မှတ်ထားသည် | ကုဒ်ဖြင့် သတ်မှတ်ထားသော အသုတ်နမူနာယူခြင်း | ဂဟေဆက်ခြင်းတစ်ခုစီ သို့မဟုတ် အသုတ်တစ်ခုစီအတွက် ပြင်ပသို့ လွှဲပြောင်းပေးသည် | နာရီ (ဖလင်) မှ မိနစ် (ဒစ်ဂျစ်တယ်) သို့ |
| သံလိုက်အမှုန် (MT) | ferromagnetic ပစ္စည်းရှိ မျက်နှာပြင်နှင့် မျက်နှာပြင်အနီး အက်ကွဲကြောင်းများ | နမူနာယူပါ။ | ဒေါ်လာ ၅၀၀ မှ ၃၀၀၀ အထိ (ပစ္စည်းကိရိယာများ) | စမ်းသပ်မှုတစ်ခုလျှင် မိနစ် ၃၀ မှ ၆၀ အထိ |
| ဆိုးဆေးထိုးဖောက်ဝင်ရောက်ပစ္စည်း (PT) | မည်သည့်ပစ္စည်းတွင်မဆို မျက်နှာပြင်ပွင့်အက်ကွဲကြောင်းများနှင့် အပေါက်များ | နမူနာယူပါ။ | ဒေါ်လာ ၂၀၀–၁,၅၀၀ (စားသုံးကုန်ပစ္စည်းများ) | စမ်းသပ်မှုတစ်ခုလျှင် မိနစ် ၃၀ မှ ၆၀ အထိ |
| မြင်သာသောစမ်းသပ်မှု (VT) | မျက်နှာပြင် ဂျီသြမေတြီ၊ အောက်ခံဖြတ်တောက်မှု၊ ထပ်နေမှု၊ အရွယ်အစား ကိုက်ညီမှုမရှိခြင်း | နမူနာယူထားသည် သို့မဟုတ် ၁၀၀% လက်ဖြင့်ပြုလုပ်ထားသည် | လုပ်အားသာ | အဆစ်တစ်ခုလျှင် မိနစ် |
အပိုင်း ၁ — လုပ်ငန်းစဉ်အတွင်း စောင့်ကြည့်ခြင်း
စက်ရုပ်ဂဟေဆက် အရည်အသွေးထိန်းချုပ်မှုတွင် inline process monitoring သည် ပထမဆုံးတံခါးဖြစ်သည်။ ချို့ယွင်းချက်များဖြစ်ပေါ်လာပြီးနောက် ရှာဖွေမည့်အစား၊ ၎င်းသည် ချို့ယွင်းချက်များကို ဖြစ်စေသော လုပ်ငန်းစဉ်ပြောင်းလဲမှုများကို ခြေရာခံပြီး arc မရွေ့လျားမီ သွေဖည်မှုများကို ညွှန်ပြသည်။
Arc Parameters: ဗို့အား၊ လျှပ်စီးကြောင်းနှင့် ဝါယာကြိုးထည့်သွင်းခြင်း
GMAW (MIG/MAG) ဂဟေဆော်နေစဉ်အတွင်း ပါဝါအရင်းအမြစ်သည် arc voltage နှင့် welding current ကို 1 kHz သို့မဟုတ် ထို့ထက်ပိုသော sampling rate များတွင် မှတ်တမ်းတင်သည်။ Waveform monitoring software သည် live signal ကို weld procedure qualification အတွင်း တည်ထောင်ထားသော reference waveform များနှင့် နှိုင်းယှဉ်သည်။ setpoint မှ ±3 V ထက်ပိုသော voltage ကျဆင်းမှုသည် contact-tip ပြဿနာ၊ joint misalignment သို့မဟုတ် shielding gas ပြဿနာရှိကြောင်း ညွှန်ပြသည်။ Current သွေဖည်မှုများသည် wire-feed velocity ပြောင်းလဲမှုများနှင့် ဆက်စပ်နေပြီး ၎င်းသည် penetration နှင့် bead geometry ကို ထိခိုက်စေပါသည်။ ABB ၏ SmartPower module နှင့် Lincoln Electric ၏ CheckPoint data logging platform ကဲ့သို့သော စနစ်များသည် ဤ waveform-anomaly detection အမျိုးအစားကို အကောင်အထည်ဖော်ပြီး parameter stability အပေါ်အခြေခံ၍ joint တစ်ခုစီအတွက် weld quality index တစ်ခု သတ်မှတ်ပေးသည်။
ဓာတ်ငွေ့စီးဆင်းမှုနှင့် မီးရှူးတိုင်အခြေအနေ စောင့်ကြည့်ခြင်း
အကာအကွယ်ဓာတ်ငွေ့စီးဆင်းမှုကို ထိန်းညှိကိရိယာတွင် စောင့်ကြည့်ပြီး ကိရိယာတပ်ဆင်ထားသောစနစ်များတွင် မီးရှူးတိုင်ကိုယ်ထည်တွင် စောင့်ကြည့်သည်။ စီးဆင်းမှုသည် အရည်အချင်းပြည့်မီသော အနည်းဆုံးအဆင့် (ပုံမှန်အားဖြင့် GMAW ဝါယာကြိုးအတွက် 12–18 L/min) အောက်သို့ကျဆင်းသွားပါက mass-flow sensor သည် weld-stop signal ကို လှုံ့ဆော်ပေးပြီး ဓာတ်ငွေ့ဖုံးအုပ်မှုမလုံလောက်ခြင်းကြောင့် ဖြစ်ပေါ်လာသော porosity ကို ကာကွယ်ပေးသည်။ မီးရှူးတိုင်အခြေအနေအာရုံခံကိရိယာများသည် nozzle ခုခံမှု (spatter စုပုံခြင်းအတွက် ကိုယ်စားလှယ်) နှင့် contact-tip ယိုယွင်းမှုကို စောင့်ကြည့်ပြီး tip ယိုယွင်းပျက်စီးမှုသည် TCP ကိုပြောင်းလဲပြီး bead အနေအထားကို ယိုယွင်းပျက်စီးစေခြင်းမပြုမီ tool-change ကို လှုံ့ဆော်ပေးသည်။
အရည်အသွေးအချက်ပြမှုအဖြစ် Arc-On အချိန်
အဆစ်တစ်ခုလျှင် arc-on အချိန်ကို အလိုအလျောက်မှတ်တမ်းတင်ခြင်းဖြင့် cycle-level quality signal ကို ပေးစွမ်းသည်။ ပုံမှန်အားဖြင့် arc-on အချိန် ၁၈ စက္ကန့်ကြာသည့် အဆစ်တစ်ခုသည် fusion မရှိခြင်းဖြစ်နိုင်ခြေရှိသော စောစီးစွာ arc extinction ကို ညွှန်ပြသည်။ Sequence-level traceability logs များသည် arc-on အချိန်၊ peak current နှင့် voltage တည်ငြိမ်မှုကို အဆစ် ID နှင့် ဆက်စပ်စေပြီး NDT တွင် ချို့ယွင်းချက်များကို တွေ့ရှိသည့်အခါ root-cause analysis ကို ပြုလုပ်နိုင်စေပါသည်။
အမေရိကန် ဂဟေဆက်အသင်း (AWS) မှ စုစည်းထားသော စက်မှုလုပ်ငန်းဒေတာများအရ ရိုဘော့တစ်ဂဟေဆက်ခြင်းသည် လက်ဖြင့်လည်ပတ်မှုတွင် ပုံမှန် ၅-၈% မှ ကောင်းမွန်စွာချိန်ညှိထားသော ရိုဘော့တစ်စနစ်များတွင် ၁% အောက်သို့ ဂဟေဆက်ချို့ယွင်းမှုနှုန်းကို လျှော့ချပေးသည်။ ကျန်ရှိသော ၁% အောက် ချို့ယွင်းချက်ထိတွေ့မှုသည် ဂဟေဆက်ခြင်းလုပ်ငန်းစဉ်ကိုယ်တိုင်ထက် စက်ပစ္စည်းများ မညီမညာဖြစ်ခြင်းနှင့် စားသုံးမှုစီမံခန့်ခွဲမှုချို့ယွင်းချက်များကြောင့် အဓိကခြေရာခံမိပြီး ဤကျန်ရှိနေသော ချို့ယွင်းမှုပုံစံများသည် အမှိုက်များမထုတ်လုပ်မီ ဖမ်းယူရန်အတွက် inline parameter monitoring ကို အဓိကကိရိယာဖြစ်စေသည်။
အပိုင်း ၂ — AI အမြင်အာရုံစစ်ဆေးခြင်း (အဓိကအရည်အသွေးအလွှာ)
AI အမြင်အာရုံစစ်ဆေးမှုသည် ယခုအခါ ဂဟေဆော်ခြင်း၏ ယာယီအဆင့်သုံးဆင့်လုံးကို လွှမ်းခြုံထားသည်- arc မစတင်မီ (pre-weld joint verification)၊ ဂဟေဆော်နေစဉ်အတွင်း (melt-pool နှင့် arc-light စောင့်ကြည့်ခြင်း) နှင့် ဂဟေဆော်ပြီးနောက် (post-weld bead profiling)။ အဆင့်တစ်ခုစီတွင် မတူညီသော sensor hardware ကိုအသုံးပြုပြီး မတူညီသော QC တန်ဖိုးကို ပေးစွမ်းသည်။
ဂဟေဆက်ခြင်းအကြို- အဆစ်ဂျီသြမေတြီ အတည်ပြုခြင်း
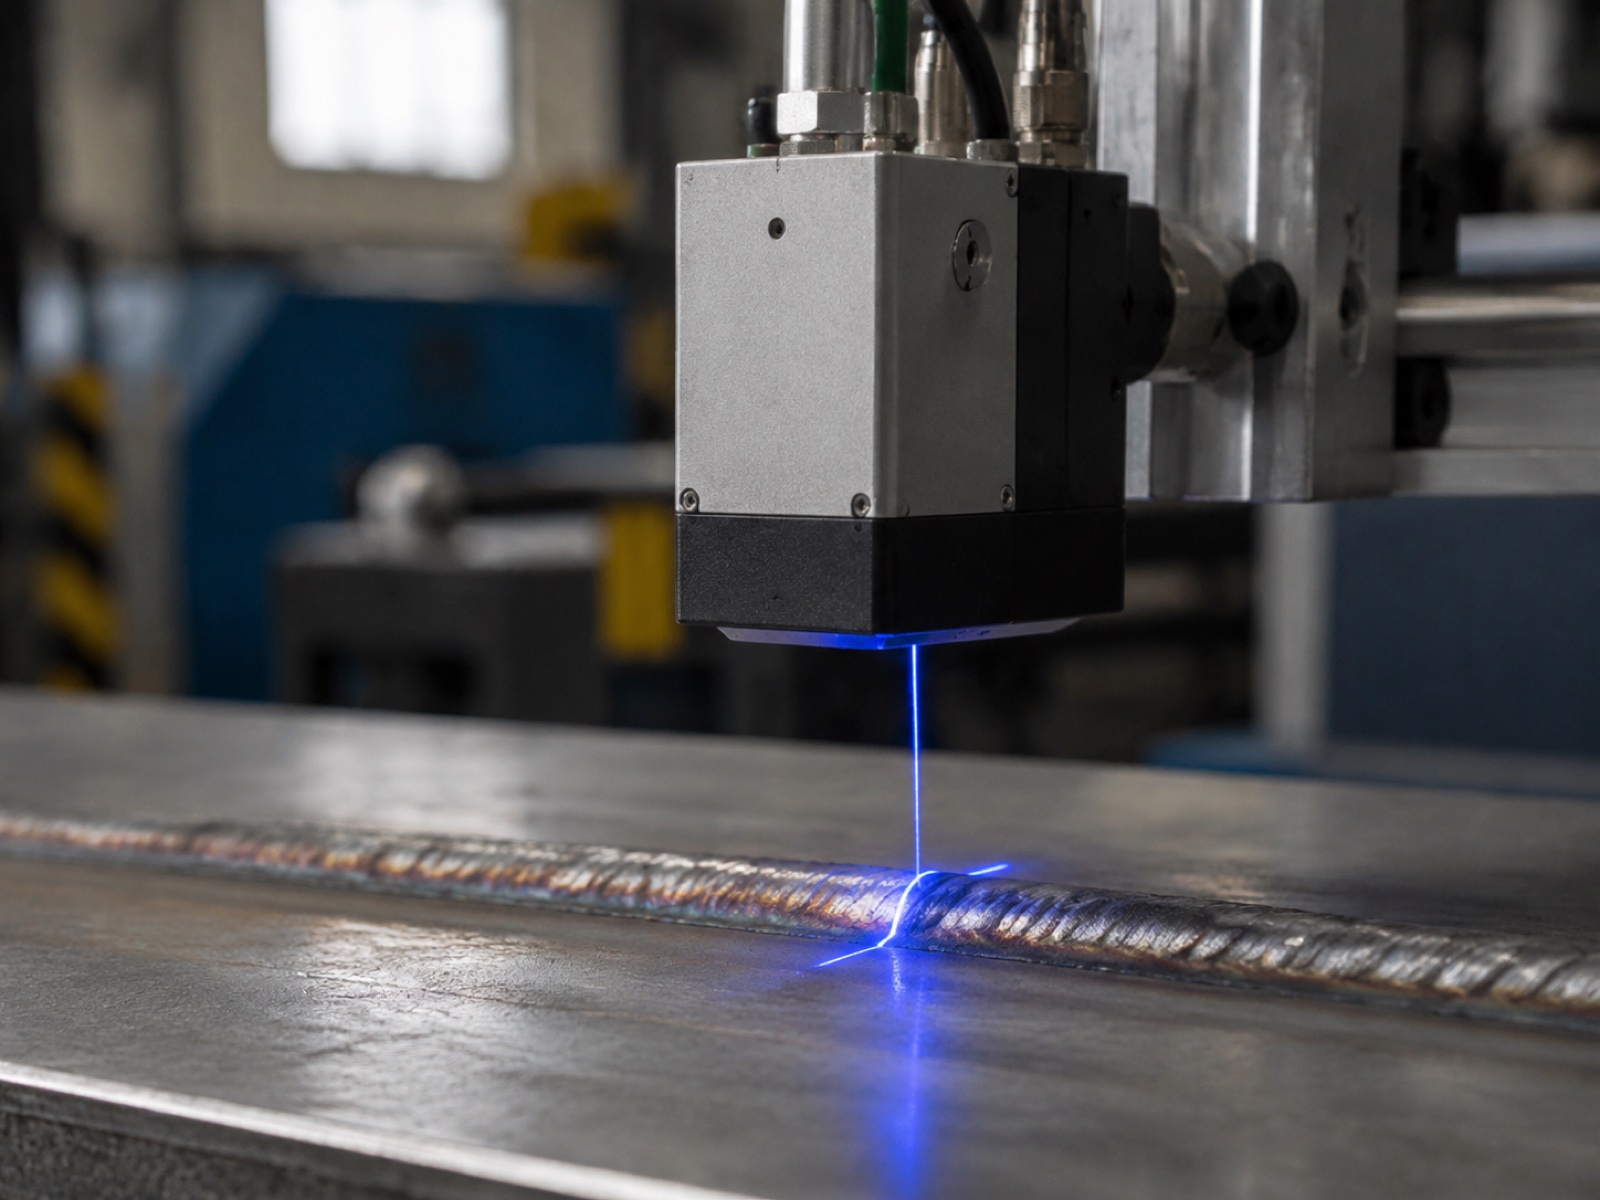
လေဆာလိုင်းစကင်နာ သို့မဟုတ် ဖွဲ့စည်းတည်ဆောက်ထားသောအလင်း 3D ကင်မရာသည် စက်ရုပ်ဂဟေဆော်ခြင်းမစတင်မီ အဆစ်ဂျီသြမေတြီကို ဖမ်းယူသည်။ စနစ်သည် အမြစ်ကွာဟချက်၊ အဆစ်ချိန်ညှိမှုနှင့် ချဉ်းကပ်ထောင့်တို့ကို အရည်အချင်းပြည့်မီသော ဂဟေလုပ်ထုံးလုပ်နည်းသတ်မှတ်ချက် (WPS) ကန့်သတ်ချက်များနှင့် တိုက်ဆိုင်စစ်ဆေးသည်။ ခံနိုင်ရည်ပြင်ပရှိ အဆစ်များ၊ WPS အမြင့်ဆုံးထက် ပိုကျယ်သောကွာဟချက်၊ bead ကို အလယ်ဗဟိုမှ လွဲသွားစေမည့် မညီမျှမှုတစ်ခု၊ ချို့ယွင်းနေသော setup တွင် arc-on အချိန်မဖြုန်းတီးမီ hold နှင့် alert ကို ဖြစ်ပေါ်စေပါသည်။
ဤနေရာတွင် ဦးဆောင်စနစ်များတွင် Meta Vision MV (EtherCAT-integrated၊ မော်တော်ကားကိုယ်ထည်ပြုပြင်ရေးဆိုင်များတွင် အသုံးများသည်)၊ Servo-Robot (ဖွဲ့စည်းပုံဆိုင်ရာ ထုတ်လုပ်မှုတွင် ကျယ်ကျယ်ပြန့်ပြန့် အသုံးပြုခြင်း)၊ Scansonic (မြင့်မားသောစွမ်းအင်ပတ်ဝန်းကျင်ကို ခံနိုင်ရည်ရှိခြင်း) နှင့် Octopuz (point cloud မှ software-side path ပြင်ဆင်ခြင်း) တို့ ပါဝင်သည်။ pre-weld scan သည် ဆဲလ်အစိတ်အပိုင်းများလမ်းညွှန်တွင်ဖော်ပြထားသော seam-tracking laser profilometers များ၏ အဓိကလုပ်ဆောင်ချက်ဖြစ်သော အစိတ်အပိုင်းမှ အစိတ်အပိုင်းသို့ အတိုင်းအတာပြောင်းလဲမှုအတွက် ရိုဘော့၏ weld path ကို ပြင်ဆင်ပေးသည်။
လုပ်ဆောင်ဆဲ- Arc Light Profile နှင့် Melt-Pool စောင့်ကြည့်ခြင်း
arc emission wavelengths များအထိ စစ်ထုတ်ထားသော မြန်နှုန်းမြင့်ကင်မရာများ (တစ်စက္ကန့်လျှင် 10,000–50,000 frames) သည် arc light profile နှင့် melt-pool geometry ကို အချိန်နှင့်တပြေးညီ ဖမ်းယူပေးသည်။ အနီအောက်ရောင်ခြည် သာမိုဂရပ်ဖီကင်မရာများသည် အပူဒဏ်ခံရသောဇုန် (HAZ) အပူချိန်ဖြန့်ဖြူးမှုကို တစ်ပြိုင်နက်တည်း မြေပုံဆွဲပေးသည်။ ဤအချက်ပြမှုများသည် ပေါင်းစပ်ပြီးနောက် ඉදිරියටත්තරියටත්မပြီးမီ မပြည့်စုံသော fusion ကို ညွှန်ပြသည်- ခရီးသွားနှုန်းနှင့် လျှပ်စီးကြောင်း မပြောင်းလဲဘဲ ရုတ်တရက်ကျဉ်းမြောင်းသွားသော melt pool သည် joint gap ပြိုကျခြင်း သို့မဟုတ် base metal ညစ်ညမ်းခြင်းကို အချက်ပြသည်။
လက်တွေ့တွင်၊ in-process vision သည် တွက်ချက်မှုအရ အလိုအပ်ဆုံးအလွှာဖြစ်သည်။ Edge inference boards (NVIDIA Jetson သို့မဟုတ် ညီမျှသော) သည် labeled arc anomaly images များတွင် လေ့ကျင့်ထားသော lightweight CNN models များကို လည်ပတ်ပြီး frame တစ်ခုစီကို 50–100 ms အတွင်း အမျိုးအစားခွဲခြားသည်။ NVIDIA Metropolis pipelines အပြည့်အစုံကို ကင်မရာ feed များစွာကို တစ်ပြိုင်နက်လည်ပတ်သည့် high-production automotive cells များတွင် ဖြန့်ကျက်ထားသည်။
ဂဟေဆက်ပြီးနောက်- ပုတီးပရိုဖိုင်နှင့် ချို့ယွင်းချက်ခွဲခြားခြင်း
Post-weld bead profiling သည် ပြီးစီးသွားသော weld ၏ cross-sectional point cloud ကိုထုတ်ပေးရန် 3D laser profilometer ကို အသုံးပြုသည်။ profiler သည် ISO 5817 လက်ခံမှုအဆင့်လိုအပ်ချက်များနှင့် တိုက်ရိုက်ကိုက်ညီသော parameter များကို bead width၊ height၊ undercut depth၊ overlap extension နှင့် toe angle တို့ကို တိုင်းတာသည်။ labeled weld defect datasets များတွင် လေ့ကျင့်ထားသော deep-learning model များသည် မျက်နှာပြင်အင်္ဂါရပ်များကို အမျိုးအစားခွဲခြားသည်- undercut (ISO 5817 type 5011)၊ overlap (5041)၊ underfill (5012)၊ surface porosity (2017) နှင့် အရည်အချင်းပြည့်မီသော bead profile မှ geometric သွေဖည်မှုများ။
ထုတ်လုပ်မှု ဖြန့်ကျက်မှုများတွင် အသုံးပြုသော စီးပွားဖြစ် အမြင်အာရုံဆော့ဖ်ဝဲပလက်ဖောင်းများတွင် Cognex VisionPro (2D မျက်နှာပြင်စစ်ဆေးခြင်းအတွက် ကျယ်ကျယ်ပြန့်ပြန့်အသုံးပြုသည်)၊ MVTec HALCON (scripting ပြောင်းလွယ်ပြင်လွယ်ရှိသော ရှုပ်ထွေးသော 3D ပရိုဖိုင်ခွဲခြမ်းစိတ်ဖြာမှုအတွက် ဦးစားပေးသည်) နှင့် Intel Geti (cloud-assisted model training နှင့် deployment management) တို့ ပါဝင်သည်။ အပလီကေးရှင်းအလိုက် စစ်ဆေးရေး stack များတွင် ပြောင်းလွယ်ပြင်လွယ် ထုတ်လုပ်မှုဆဲလ်များအတွက် Inspekto S70 နှင့် ဘေးကင်းရေး-အရေးပါသော အာကာသယာဉ်နှင့် ဖိအားအိုးဂဟေဆက်ခြင်းများတွင် X-ray-integrated စစ်ဆေးခြင်းအတွက် Yxlon HBR-DL ပါဝင်သည်။
စက်မှုလုပ်ငန်းဖြန့်ကျက်မှုဒေတာများအရ AI ရူပါရုံအခြေခံ ဂဟေစစ်ဆေးခြင်းသည် မျက်နှာပြင်နှင့် မျက်နှာပြင်အနီးချို့ယွင်းချက်များအတွက် ချို့ယွင်းချက်ထောက်လှမ်းမှုနှုန်း ၉၆-၉၉% ကိုရရှိစေပြီး ထုတ်လုပ်မှုနှုန်းဖြင့် လုပ်ဆောင်သော လေ့ကျင့်ထားသော လက်စွဲအမြင်အာရုံစမ်းသပ်မှု (VT) အတွက် ၈၇% ခန့်ရှိသည်။ AI စနစ်များဖြင့် မှားယွင်းသောအပြုသဘောဆောင်သည့်နှုန်းသည် လက်စွဲ VT ထက်လည်း နိမ့်ကျသည်၊ အဘယ်ကြောင့်ဆိုသော် မော်ဒယ်သည် တိုင်းတာမှုတိုင်းတွင် တသမတ်တည်းဆုံးဖြတ်ချက်ချသည့် ကန့်သတ်ချက်ကို အသုံးချသောကြောင့်ဖြစ်ပြီး၊ ရှည်လျားသောအဆိုင်းတွင် လူသားစစ်ဆေးရေးမှူးများအပေါ် သက်ရောက်မှုရှိသော မောပန်းမှုအကျိုးသက်ရောက်မှုများနှင့် ကန့်သတ်ချက်ရွေ့လျားမှုမရှိဘဲဖြစ်သည်။
အပိုင်း ၃ — ဖျက်ဆီးခြင်းမရှိသော စမ်းသပ်ခြင်း (NDT) နည်းလမ်းများ
ဘေးကင်းရေးအရ အရေးပါသော အဆစ်များအတွက် ဂဟေဆော်ကုဒ်များတွင် NDT နည်းလမ်းများကို လိုအပ်ပြီး အမြင်အာရုံ သို့မဟုတ် AI မျက်စိဖြင့် စစ်ဆေးခြင်းတစ်ခုတည်းဖြင့် အစားထိုး၍မရပါ။ နည်းလမ်းတစ်ခုစီတွင် သီးခြားစွမ်းရည်အဖုံးတစ်ခုရှိသည်။ အဆစ်အမျိုးအစားနှင့် ပစ္စည်းအထူအတွက် မှန်ကန်သောနည်းလမ်းကို သတ်မှတ်ခြင်းသည် ကုဒ်နှင့်ကိုက်ညီသော စစ်ဆေးရေးအစီအစဉ်၏ အခြေခံအုတ်မြစ်ဖြစ်သည်။
အာထရာဆောင်းစစ်ဆေးမှု (UT / PAUT)
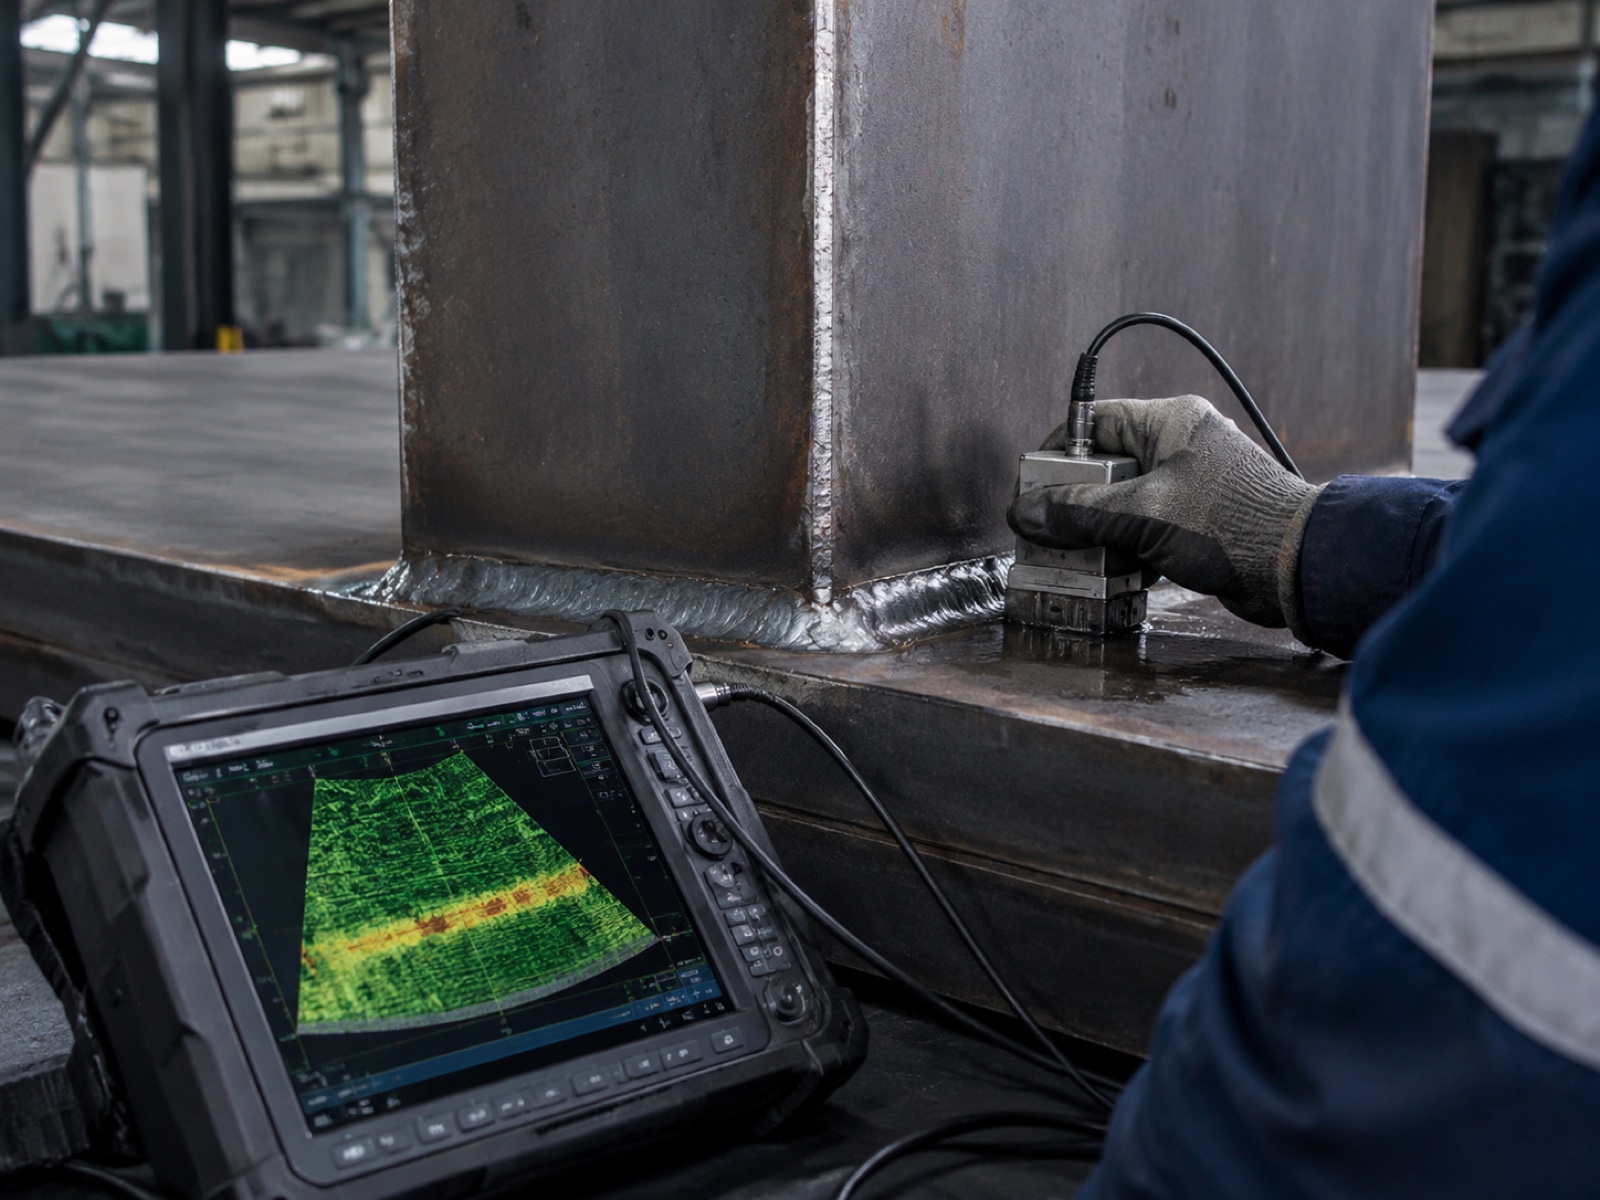
အာထရာဆောင်းစမ်းသပ်မှုသည် ၆ မီလီမီတာအထူ သို့မဟုတ် ထို့ထက်ပိုသော ပစ္စည်းများတွင် အတွင်းပိုင်း ပြတ်တောက်မှုများကို ထောက်လှမ်းရန် မြင့်မားသောကြိမ်နှုန်းအသံလှိုင်းများကို အသုံးပြုသည်။ Phased-array UT (PAUT) သည် probe ကို မရွှေ့ဘဲ beam ကို ထောင့်များစွာတစ်လျှောက် အီလက်ထရွန်းနစ်နည်းဖြင့် ထိန်းကျောင်းပေးပြီး single pass ဖြင့် weld volume ၏ cross-sectional S-scan image ကိုထုတ်ပေးသည်။ PAUT သည် ပိုမိုကောင်းမွန်သော volumetric coverage၊ digital imaging နှင့် အမြဲတမ်းမှတ်တမ်းကို ပေးစွမ်းသောကြောင့် structural နှင့် pressure-vessel welds များတွင် ရိုးရာ single-probe UT ကို အများအားဖြင့် အစားထိုးခဲ့သည်။ AWS D1.1 Annex K သည် အရည်အချင်းပြည့်မီသော လုပ်ထုံးလုပ်နည်းတစ်ခု ရှိနေသောအခါ complete joint penetration welds များအတွက် RT အစား PAUT ကို လက်ခံသည်။
ရေဒီယိုဓာတ်ရောင်ခြည်စမ်းသပ်ခြင်း (RT)
RT သည် ဂဟေဆက်ဖြတ်ပိုင်းကို ဖလင် သို့မဟုတ် ဒစ်ဂျစ်တယ် detector ပေါ်တွင် ပုံဖော်ရန် X-ray သို့မဟုတ် gamma-ray ရောင်ခြည်ကို အသုံးပြုသည်။ ၎င်းသည် ဂဟေဆက်အထူတစ်လျှောက် volumetric defect များ၊ porosity clusters များ၊ slag inclusions များနှင့် incomplete joint penetration များကို ထောက်လှမ်းရန်အတွက် reference method အဖြစ် ဆက်လက်တည်ရှိနေသည်။ RT ကို fracture-critical members များအတွက် AWS D1.1 နှင့် pressure-retaining weld အမျိုးအစားအချို့အတွက် ASME Section IX မှ မဖြစ်မနေလိုအပ်ပါသည်။ ဒစ်ဂျစ်တယ် radiography (DR) နှင့် computed tomography (CT) တို့သည် ဖလင်လည်ပတ်ချိန်ကို နာရီမှ မိနစ်အထိ လျှော့ချပေးပြီး ရှုပ်ထွေးသော အဆစ် geometries များအတွက် 3D volumetric reconstruction ကို ပံ့ပိုးပေးသည်။
သံလိုက်အမှုန်စစ်ဆေးခြင်း (MT)
MT သည် သံလိုက်စက်ကွင်းတစ်ခုကို လှုံ့ဆော်ပြီး ferromagnetic အမှုန်ဆိုင်းထိန်းစနစ်ကို အသုံးပြုခြင်းဖြင့် ferromagnetic ပစ္စည်းများတွင် မျက်နှာပြင်နှင့် မျက်နှာပြင်အနီးရှိ အဆက်ပြတ်မှုများ (အက်ကွဲကြောင်းများ၊ ချုပ်ရိုးများ၊ အအေးပတ်များ) ကို ထောက်လှမ်းသည်။ လယ်ကွင်းမျဉ်းများနှင့် ထောင့်မှန်ကျသော အဆက်ပြတ်မှုများသည် အမှုန်များကို မြင်သာစွာစုပုံစေသည်။ MT သည် မြန်ဆန်၊ သယ်ဆောင်ရလွယ်ကူပြီး ဈေးသက်သာသောကြောင့် ၎င်းသည် သံမဏိဖွဲ့စည်းပုံဆိုင်ရာ ထုတ်လုပ်မှုတွင် fillet နှင့် groove welds များအတွက် စံ first-pass နည်းလမ်းဖြစ်သည်။ MT သည် austenitic stainless steel သို့မဟုတ် aluminum (non-ferromagnetic ပစ္စည်းများ) ကို စစ်ဆေးနိုင်ခြင်းမရှိပါ၊ မျက်နှာပြင်ကို ကွဲအက်စေသော သို့မဟုတ် ချဉ်းကပ်လာသော အဆက်ပြတ်မှုများကိုသာ ထောက်လှမ်းသည်။
ဆိုးဆေး Penetrant စမ်းသပ်ခြင်း (PT)
PT သည် သန့်စင်ထားသော ဂဟေဆက်မျက်နှာပြင်ပေါ်တွင် viscosity နည်းသော ထိုးဖောက်ဝင်ရောက်နိုင်သော အရည်ကို လိမ်းပေးပြီး၊ capillary action သည် ထိုးဖောက်ဝင်ရောက်နိုင်သော အရည်ကို ပွင့်လင်းသော မျက်နှာပြင်အက်ကွဲကြောင်းများထဲသို့ ဆွဲယူသည်။ dive period ပြီးနောက်၊ developer ကို လိမ်းပြီး ထိုးဖောက်ဝင်ရောက်နိုင်သော အရည်ကို မြင်သာစွာ ပြန်ဆွဲထုတ်သည်။ PT သည် မည်သည့်ပစ္စည်းတွင်မဆို၊ ferromagnetic၊ stainless၊ aluminium၊ titanium စသည့်ဖြင့် အလုပ်လုပ်ပြီး non-ferromagnetic welds များတွင် မျက်နှာပြင်ကွဲအက်မှုများကို ထောက်လှမ်းရန် စံနည်းလမ်းဖြစ်သည်။ ၎င်းသည် သန့်ရှင်းခြောက်သွေ့သော မျက်နှာပြင်နှင့် ထိန်းချုပ်ထားသော down time လိုအပ်သောကြောင့် high-throughput inspection အတွက် မသင့်တော်သော်လည်း sample lot များကို ပုံမှန်စစ်ဆေးခြင်းအဖြစ် လက်တွေ့ကျသည်။
မြင်သာသော စမ်းသပ်ခြင်း (VT)
VT သည် အရိုးရှင်းဆုံး၊ အကုန်ကျစရိတ်အသက်သာဆုံးနှင့် ပထမဆုံးအသုံးပြုသည့် စစ်ဆေးရေးနည်းလမ်းဖြစ်သည်။ လေ့ကျင့်ထားသော စစ်ဆေးရေးမှူးတစ်ဦးသည် ဂဟေမျက်နှာပြင်ကို မြင်သာသော ချို့ယွင်းချက်များ- အောက်ဖြတ်ခြင်း၊ ထပ်ခြင်း၊ မျက်နှာပြင်အက်ကွဲခြင်း၊ အောက်ဖြည့်ခြင်းနှင့် ပရိုဖိုင်ဂျီသြမေတြီတို့ကို gauge သို့မဟုတ် reference template နှင့် နှိုင်းယှဉ်၍ စစ်ဆေးသည်။ AWS D1.1 Clause 6 သည် အခြား NDT နည်းလမ်းကို အသုံးမပြုမီ ဂဟေအားလုံးတွင် VT ကို လိုအပ်သည်။ AI vision inspection systems များသည် လုပ်ဆောင်ချက်အရ VT ၏ အလိုအလျောက်နှင့် ကိရိယာတန်ဆာပလာပုံစံတစ်ခုဖြစ်ပြီး 100% လွှမ်းခြုံမှုအထိ တိုးချဲ့ထားပြီး၊ တသမတ်တည်းရှိသော thresholds များနှင့် မှတ်တမ်းတင်ထားသော မှတ်တမ်းများရှိသည်။
အပိုင်း ၄ — ချို့ယွင်းချက် အမျိုးအစားခွဲခြားခြင်း- ISO 6520-1 နှင့် ISO 5817 အဆင့်သတ်မှတ်ခြင်း
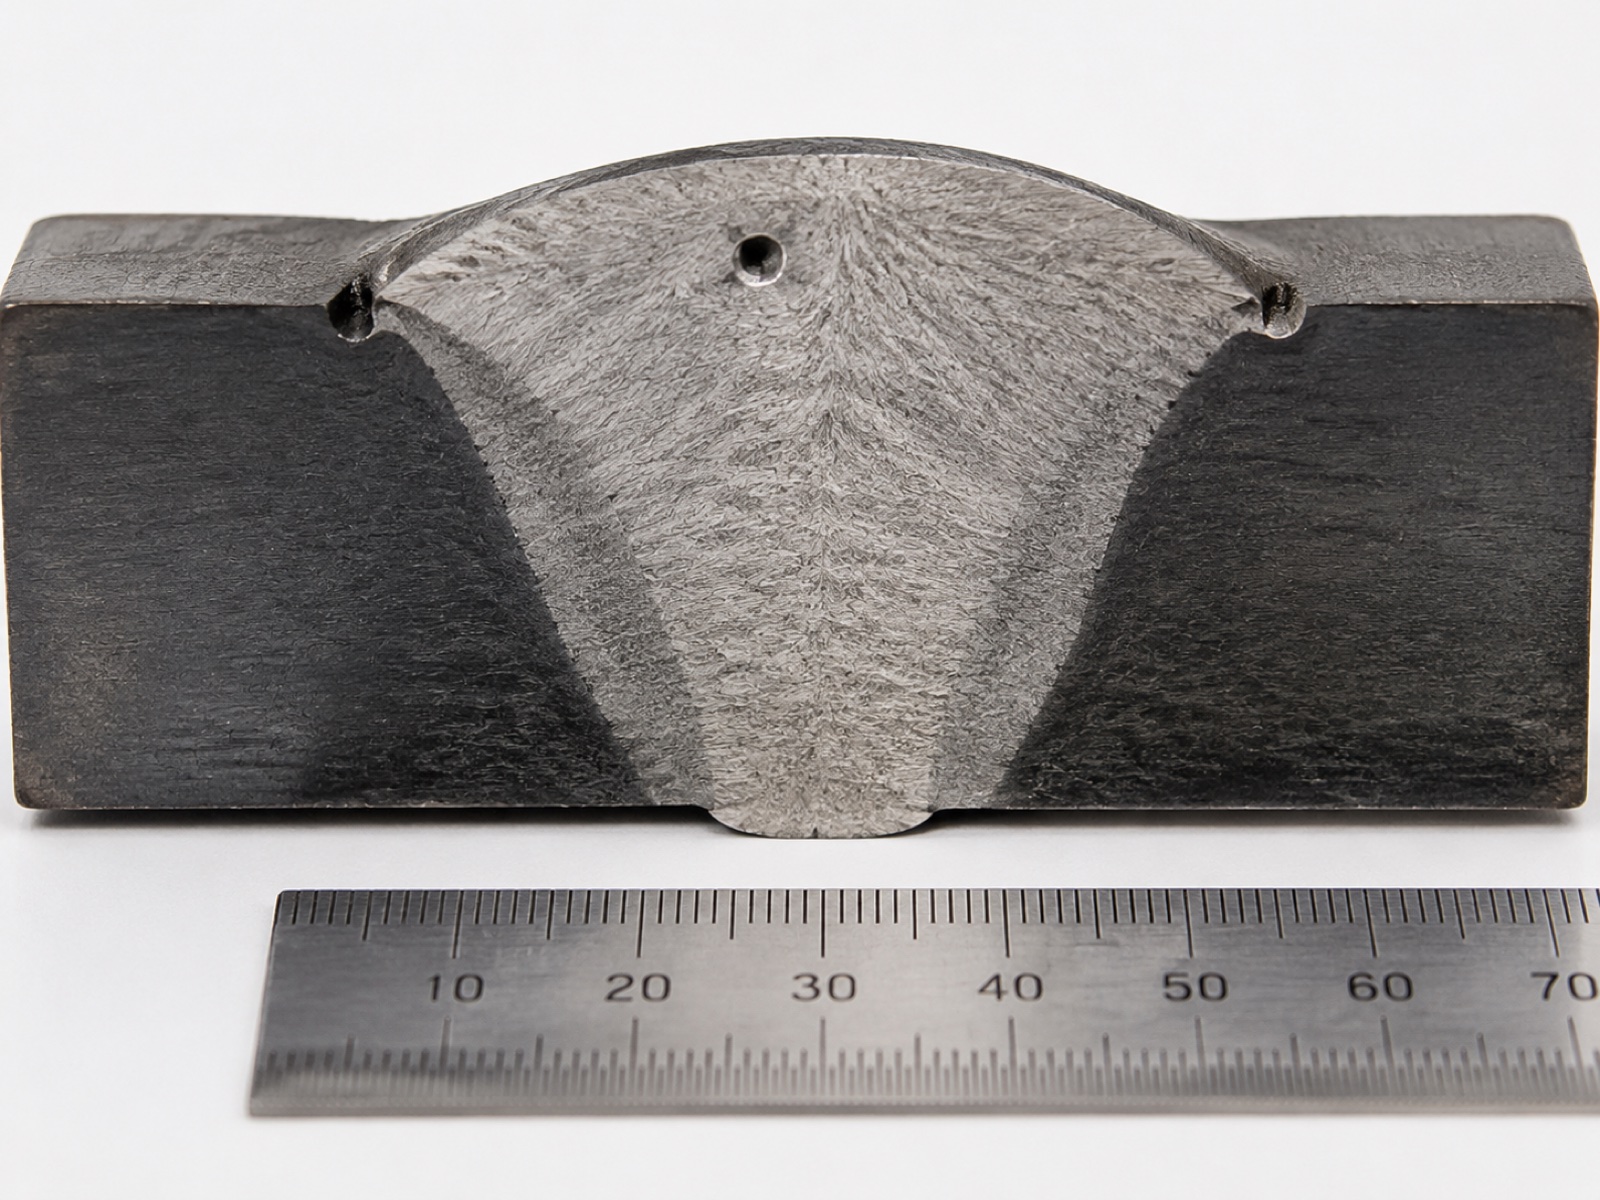
ISO 6520-1 သည် ဂဟေဆက်ချို့ယွင်းမှုများအတွက် ရည်ညွှန်းခွဲခြားမှုစနစ်ကို ပံ့ပိုးပေးပြီး အမျိုးအစားအလိုက် အုပ်စုခြောက်စုအဖြစ် စီစဉ်ပေးပါသည်။ ISO 5817 သည် ထိုချို့ယွင်းချက်အမျိုးအစားများကို လက်ခံမှုအဆင့် B (အတင်းကျပ်ဆုံး)၊ C (အလယ်အလတ်) နှင့် D (အတင်းကျပ်ဆုံး) တို့နှင့် ချိတ်ဆက်ပေးပါသည်။ ISO 6520-1 အမျိုးအစားများတွင် လေ့ကျင့်ထားသော AI ရူပါရုံမော်ဒယ်များသည် ISO 5817 လက်ခံ/ငြင်းပယ် ဆုံးဖြတ်ချက်များထဲသို့ တိုက်ရိုက်ချိတ်ဆက်ပေးသည့် အထွက်များကို ထုတ်လုပ်ပေးပါသည်။
ISO 6520-1 ချို့ယွင်းချက်အုပ်စုများ
| အုပ်စု (နံပါတ်အပိုင်းအခြား) | မစုံလင်မှုအမျိုးအစား | အသုံးများသော ဥပမာများ | ပုံမှန် ထောက်လှမ်းနည်းလမ်း |
|---|---|---|---|
| အုပ်စု ၆ (၆၀၀ ကျော်) | ဒါကိုတော့ | အလျားလိုက်အက်ကွဲကြောင်း (၁၀၁)၊ လမ်းကြားအက်ကွဲကြောင်း (၁၀၂)၊ အပူအက်ကွဲကြောင်း (၁၀၄)၊ မီးတောင်ပေါက်အက်ကွဲကြောင်း (၁၀၇) | UT၊ RT၊ MT၊ PT၊ AI မြင်ကွင်း (မျက်နှာပြင် အက်ကွဲကြောင်းများ) |
| အုပ်စု ၆ (၆၀၀ ကျော်) | ဂလိုင် | Porosity (၂၀၁၁)၊ wormhole (၂၀၁၅)၊ မျက်နှာပြင် porosity (၂၀၁၇)၊ shrinkage cavity (၂၀၂) | RT (ထုထည်အတိုင်းအတာ)၊ UT၊ AI အမြင် (မျက်နှာပြင် အပေါက်ငယ်များ) |
| အုပ်စု ၆ (၆၀၀ ကျော်) | အစိုင်အခဲပါဝင်မှုများ | ချော့ပါဝင်မှု (၃၀၁)၊ ဖလပ်ပါဝင်မှု (၃၀၂)၊ အောက်ဆိုဒ်ပါဝင်မှု (၃၀၄၁)၊ သတ္တုပါဝင်မှု (၃၀၄) | RT၊ UT (ပိုမိုကြီးမားသော ပါဝင်မှုများအတွက် PAUT) |
| အုပ်စု ၆ (၆၀၀ ကျော်) | ပေါင်းစပ်မှုနှင့် ထိုးဖောက်မှု မရှိခြင်း | ပေါင်းစပ်မှုမရှိခြင်း (၄၀၁)၊ ထိုးဖောက်မှုမပြည့်စုံခြင်း (၄၀၂)၊ အမြစ်ထိုးဖောက်မှုမရှိခြင်း (၄၀၂၁) | UT (PAUT)၊ RT; အမြစ်မျက်နှာပြင်တွင် AI အမြင် (ကန့်သတ်ထားသော ဝင်ရောက်ခွင့်) |
| အုပ်စု ၆ (၆၀၀ ကျော်) | ပုံသဏ္ဍာန်နှင့် အတိုင်းအတာ မပြည့်စုံခြင်း | အောက်ဖြတ်ခြင်း (5011)၊ ထပ်နေခြင်း (5041)၊ အောက်ဖြည့်ခြင်း (5012)၊ အလွန်အကျွံ ခုံးနေခြင်း (503)၊ ထောင့်လွဲနေခြင်း (508) | AI ရူပါရုံ (3D bead profiling)၊ VT၊ gauge များ |
| အုပ်စု ၆ (၆၀၀ ကျော်) | အမျိုးမျိုးသော ချို့ယွင်းချက်များ | ጭማሚያတွင် ጭማሚያ (၆၀၁)၊ ጭማሚያ (၆၀၂)၊ စုတ်ပြဲနေသော မျက်နှာပြင် (၆၀၁၁)၊ ကြိတ်ခွဲရာ (၆၀၁၂) | VT၊ AI ရူပါရုံ၊ MT |
ISO 5817 လက်ခံမှုအဆင့် B၊ C၊ D
ISO 5817:2023 သည် သံမဏိ၊ နီကယ်၊ တိုက်တေနီယမ်နှင့် အလူမီနီယမ်တို့တွင် fusion-welded အဆစ်များအတွက် လက်ခံနိုင်သော အရည်အသွေးအဆင့်သုံးဆင့်ကို သတ်မှတ်ထားသည်။ အဆင့် D (အလယ်အလတ်အရည်အသွေး) သည် အကျယ်ဆုံးအတိုင်းအတာ သည်းခံနိုင်စွမ်းရှိပြီး အထွေထွေထုတ်လုပ်မှုနှင့် သက်ဆိုင်သည်။ အဆင့် C (အလယ်အလတ်အရည်အသွေး) သည် ဖွဲ့စည်းပုံဆိုင်ရာအသုံးချမှုများနှင့် စက်မှုလုပ်ငန်းဆိုင်ရာထုတ်လုပ်မှုအများစုအတွက် စံဖြစ်သည်။ အဆင့် B (တင်းကျပ်သောအရည်အသွေး) သည် ဘေးကင်းရေး-အရေးပါသောဖွဲ့စည်းပုံများ၊ ဖိအားပေးသည့်ပစ္စည်းကိရိယာများနှင့် မောပန်းနွမ်းနယ်မှုနှင့် ကျိုးပဲ့မှုခံနိုင်ရည်လိုအပ်ချက်များ မြင့်မားသော မော်တော်ကားအဓိကဖွဲ့စည်းပုံများနှင့် သက်ဆိုင်သည်။
လက်တွေ့ကျသော ဥပမာတစ်ခုအတွက်- အဆင့် D တွင် ၀.၅ မီလီမီတာအနက်ရှိသော အောက်ဖြတ် (အမျိုးအစား ၅၀၁၁) ကို လက်ခံနိုင်ပြီး အဆင့် C တွင် အနားသတ် (butt welds အတွက် ကန့်သတ်ချက် ၀.၅ မီလီမီတာ) နှင့် အဆင့် B တွင် ငြင်းပယ်သည် (butt welds အတွက် ကန့်သတ်ချက် ၀.၂၅ မီလီမီတာ)။ သတ်မှတ်ထားသော လက်ခံမှုအဆင့်အတွက် ပြင်ဆင်ထားသော AI ရူပါရုံစနစ်များသည် ၎င်းတို့၏ ထောက်လှမ်းမှု ကန့်သတ်ချက်များကို ISO 5817 ၏ သက်ဆိုင်ရာဇယားရှိ အတိုင်းအတာကန့်သတ်ချက်များအထိ သတ်မှတ်ပြီး အလိုအလျောက် အောင်မြင်/ကျရှုံး ဆုံးဖြတ်ချက်များကို ပြုလုပ်နိုင်စေပါသည်။
အပိုင်း ၅ — လက်ခံမှုစံနှုန်းများ မြေပုံရေးဆွဲခြင်း- AWS D1.1၊ EN 15085 နှင့် ISO 3834
ISO 5817 ထက်ကျော်လွန်၍ စက်မှုလုပ်ငန်းဆိုင်ရာကုဒ်များနှင့်အညီ လုပ်ဆောင်နေသော ထုတ်လုပ်သူများသည် ၎င်းတို့၏ စစ်ဆေးရေးအစီအစဉ်ကို ထိုကုဒ်များရှိ လက်ခံမှုစံနှုန်းများနှင့် ချိတ်ဆက်ရမည်။ အောက်ဖော်ပြပါဇယားတွင် ရိုဘော့တစ်ဂဟေဆက်ခြင်းအသုံးချမှုများအတွက် အဓိကကုဒ်များနှင့် ၎င်းတို့၏ အရည်အသွေးအတိုင်းအတာကို အကျဉ်းချုပ်ဖော်ပြထားသည်။
| ကုဒ် / စံနှုန်း | လျှောက်လွှာ Scope | အမြင်အာရုံ (VT) လိုအပ်ချက် | RT / UT လိုအပ်ချက် | အရည်အသွေးအဆင့် ကိုးကားချက် |
|---|---|---|---|---|
| AWS D1.1 (ဖွဲ့စည်းပုံဆိုင်ရာ သံမဏိ) | မြောက်အမေရိကတွင် သံမဏိဖွဲ့စည်းပုံ ထုတ်လုပ်ခြင်းနှင့် တပ်ဆင်ခြင်း | ဂဟေဆက်ခြင်းအားလုံးတွင် ၁၀၀% (အပိုဒ် ၆) | CJP တင်းအားအဖွဲ့ဝင်များနှင့် အရိုးကျိုးခြင်း-အရေးပါသော အဖွဲ့ဝင်များပေါ်တွင် RT သို့မဟုတ် UT | ပူးတွဲအမျိုးအစားနှင့် တင်ဆောင်မှုအမျိုးအစားအလိုက် လက်ခံခြင်း |
| AWS D1.2 (အလူမီနီယမ်) | အလူမီနီယမ်ဖွဲ့စည်းပုံဆိုင်ရာ ဂဟေဆက်ခြင်း | ၁၀၀% VT | အဆစ်အမျိုးအစားအလိုက် RT သို့မဟုတ် UT; ပါးလွှာသော အလူမီနီယမ်အတွက် ဓာတ်မှန်ရိုက်ခြင်းကို ပိုမိုနှစ်သက်သည် | အလူမီနီယမ် အဏုကြည့်ဖွဲ့စည်းပုံအတွက် လိုက်လျောညီထွေဖြစ်အောင် ပြုလုပ်ထားသော D1.1 နှင့် အလားတူ အမျိုးအစားခွဲချဉ်းကပ်မှု |
| AWS D1.6 (သံမဏိ) | ဖွဲ့စည်းပုံဆိုင်ရာ သံမဏိဂဟေဆက်ခြင်း | ၁၀၀% VT | RT သို့မဟုတ် PT (MT သည် အော်စတန်နစ်အဆင့်များနှင့် မသက်ဆိုင်ပါ) | HAZ အနီးရှိ ထိခိုက်လွယ်မှုအန္တရာယ်အတွက် စံနှုန်းများကို ထည့်သွင်းစဉ်းစားသည် |
| EN ၁၅၀၈၅ (ရထားယာဉ်များ) | ရထားလမ်းယာဉ်များနှင့် အစိတ်အပိုင်းများကို ဂဟေဆော်ခြင်း | CL1 ဘေးကင်းရေး-အရေးပါသော အဆစ်များတွင် 100% | CL1 အဆစ်များတွင် 100% RT သို့မဟုတ် PAUT; CL2/CL3 တွင် နမူနာယူခြင်း | CL1 အတွက် ISO 5817 Level B; အရေးပါမှုနည်းသောအခြေအနေအတွက် C သို့မဟုတ် D |
| ISO 3834 (အရည်အသွေး လိုအပ်ချက်များ) | ပေါင်းစပ်ဂဟေဆက်ခြင်း အရည်အသွေးစီမံခန့်ခွဲမှုအတွက် မူဘောင်စံနှုန်း၊ EN 1090၊ EN 15085 နှင့် အခြားအရာများမှ ကိုးကားထားသည် | ရည်ညွှန်းထားသော ထုတ်ကုန်စံနှုန်းအတိုင်း | ရည်ညွှန်းထားသော ထုတ်ကုန်စံနှုန်းအတိုင်း | ISO 3834-2 (ဘက်စုံ)၊ -3 (စံ)၊ -4 (အခြေခံ) |
| ASME အပိုင်း IX (ဖိအားအိုးများ) | အမေရိကန်နှင့် ကမ္ဘာတစ်ဝှမ်းရှိ ဘွိုင်လာများ၊ ဖိအားပေးအိုးများနှင့် ပိုက်လိုင်းများကို ရည်ညွှန်းချက်အနေဖြင့် | ဆောက်လုပ်ရေးကုဒ် (ASME VIII Div.1) အရ | Div.1 ရှိ ဖိအားကန့်သတ်ချက်အထက်ရှိ P-Number အဆစ်များအတွက် RT မဖြစ်မနေလိုအပ်သည် | ISO 5817 တိုက်ရိုက်မြေပုံရေးဆွဲခြင်း မရှိပါ။ ASME QW နှင့် UW လက်ခံမှုစံနှုန်းများ သက်ရောက်ပါသည်။ |
အမေရိကန် ဂဟေဆက်အသင်း (AWS D1.1:2020၊ အပိုဒ် 6.9) အရ၊ အခြားပျက်စီးခြင်းမရှိသော စစ်ဆေးမှုမပြုလုပ်မီ ဂဟေဆက်ခြင်းအားလုံးကို အမြင်အာရုံဖြင့် စမ်းသပ်ရမည်။ ဤလိုအပ်ချက်သည် VT — နှင့် တိုးချဲ့မှုအနေဖြင့် ကိရိယာတန်ဆာပလာပါသည့် အလိုအလျောက် AI အမြင်အာရုံစစ်ဆေးမှုကို စစ်ဆေးမှုအစီအစဉ်အပြည့်အစုံသို့ မဖြစ်မနေဝင်ရောက်ရမည့် တံခါးပေါက်ဖြစ်စေပြီး ရွေးချယ်နိုင်သော ထပ်လောင်းထည့်သွင်းမှုမဟုတ်ပါ။ အဆစ်တစ်ခုလျှင် 100% AI အမြင်အာရုံရလဒ်များကို မှတ်တမ်းတင်သည့် စက်ရုပ်ဂဟေဆက်ခြင်းလုပ်ငန်းများသည် ဤအပိုဒ်၏ မှတ်တမ်းတင်ခြင်းရည်ရွယ်ချက်နှင့် ကိုက်ညီစေပြီး ထုတ်လုပ်မှုအသုတ်တစ်ခုစီအတွက် စာရင်းစစ်ဆေးနိုင်သော အရည်အသွေးမှတ်တမ်းတစ်ခုကို ဖန်တီးပေးပါသည်။
အပိုင်း ၆ — ဂဟေဆက် အရည်အသွေးစနစ်များအတွက် AI ဖြန့်ကျက်မှု ROI
ရှိပြီးသား ရိုဘော့ဂဟေဆဲလ်တွင် AI မြင်ကွင်းစစ်ဆေးခြင်းကို ထည့်သွင်းရန် စီးပွားရေးကိစ္စရပ်သည် တိုင်းတာနိုင်သော တိုးတက်မှုသုံးခုပေါ်တွင် မူတည်သည်- ချို့ယွင်းချက်ရှာဖွေတွေ့ရှိမှုနှုန်း မြင့်မားခြင်း၊ မလိုအပ်သော စွန့်ပစ်ပစ္စည်းများကို လျှော့ချပေးသည့် မှားယွင်းသော အပေါင်းလက္ခဏာနှုန်း နည်းပါးခြင်းနှင့် အလိုအလျောက်စစ်ဆေးခြင်းကို ရှင်းလင်းသော ထုတ်လုပ်မှုအသုတ်များတွင် NDT ကြိမ်နှုန်း လျှော့ချခြင်းတို့ ဖြစ်သည်။
ထောက်လှမ်းမှုနှုန်း မြှင့်တင်ခြင်း
ထုတ်လုပ်မှု throughput အမြန်နှုန်းဖြင့် အရည်အချင်းပြည့်မီသော စစ်ဆေးရေးမှူးများမှ လုပ်ဆောင်သော စက်ရုပ်ဂဟေဆက်အထွက်အပေါ် လေ့ကျင့်ထားသော manual visual testing (VT) သည် မျက်နှာပြင်နှင့် မျက်နှာပြင်အနီးရှိ အပြစ်အနာအဆာများအတွက် ခန့်မှန်းခြေအားဖြင့် 87% ရှာဖွေတွေ့ရှိမှုနှုန်းကို ရရှိစေပြီး၊ အလုပ်ချိန်အဆုံးနှင့် မြင့်မားသော ထုတ်လုပ်မှုဖိအားအောက်တွင် ထိုကိန်းဂဏန်းသည် ပိုမိုကျဆင်းသွားပါသည်။ စက်ရုပ်ဂဟေဆဲလ်များတွင် တပ်ဆင်ထားသော AI vision စနစ်များသည် စက်မှုလုပ်ငန်းဖြန့်ကျက်မှုဒေတာအပေါ်အခြေခံ၍ တူညီသော အပြစ်အနာအဆာအတန်းအစားများတွင် 96–99% ရှာဖွေတွေ့ရှိမှုနှုန်းကို အဆက်မပြတ်ရရှိပါသည်။ ရာခိုင်နှုန်း ၉ မှ ၁၂ မှတ်အထိ ကွာဟချက်သည် တပ်ဆင်မှု သို့မဟုတ် ဖောက်သည်ပို့ဆောင်မှုသို့ရောက်ရှိသည့် မျက်နှာပြင်အပြစ်အနာအဆာများအတွက် လွတ်မြောက်မှုနှုန်းကို လျှော့ချပေးသည့်အဖြစ်သို့ တိုက်ရိုက်ပြောင်းလဲပေးပါသည်။
Vision Hardware ရဲ့ ကုန်ကျစရိတ်
ရှိပြီးသား cell (3D laser profiler၊ edge inference ပါသော industrial PC၊ integration software) တွင် post-weld AI vision ထည့်သွင်းခြင်းအတွက် incremental hardware ကုန်ကျစရိတ်မှာ post-weld bead profiling configuration အတွက် $25,000 မှ $55,000 အထိ ရှိပါသည်။ တူညီသော hardware platform တွင် pre-weld joint scanning ထည့်သွင်းခြင်းသည် $5,000 မှ $15,000 အထိ တိုးစေပါသည်။ high-speed camera နှင့် IR thermography ပါရှိသော full in-process melt-pool monitoring သည် အမြင့်ဆုံးကုန်ကျစရိတ်အလွှာဖြစ်ပြီး $10,000 မှ $25,000 အထိ တိုးစေပြီး အထွေထွေထုတ်လုပ်မှုထက် aerospace၊ pressure vessel နှင့် safety-critical rail welding အတွက် အဓိကသတ်မှတ်ထားပါသည်။ ပေါင်းစပ်လိုက်သောအခါ cell တစ်ခုပေါ်ရှိ full three-phase AI vision stack သည် base robotic cell ထက် $40,000 မှ $80,000 အထိ တိုးစေပါသည်။
ပြန်အမ်းငွေပေးဆောင်သူများ
အလတ်စား ပမာဏရှိသော ဖွဲ့စည်းပုံဆိုင်ရာ ထုတ်လုပ်ရေးဆိုင်တစ်ဆိုင်တွင် အဆိုင်းတစ်ခုလျှင် စစ်ဆေးထားသော ဂဟေဆက် ၃၀၀ ထုတ်လုပ်ပေးခြင်းဖြင့်၊ ထောက်လှမ်းမှုနှုန်းကို ၈၇% မှ ၉၇% အထိ မြှင့်တင်ခြင်းဖြင့် အဆစ် ၁၀၀၀ လျှင် နောက်ထပ် ချို့ယွင်းချက် ၃၀ ခန့်ကို ကာကွယ်ပေးပါသည်။ ပြန်လည်ပြုပြင်မှုတစ်ခုလျှင် ပျမ်းမျှကုန်ကျစရိတ် $၇၅ (အောက်ပါတပ်ဆင်မှုထဲသို့ လွတ်မြောက်မှုတစ်ခုလျှင် $၄၀၀+ နှင့် နှိုင်းယှဉ်ပါက)၊ ချို့ယွင်းချက်သက်သာစေသည့် ပံ့ပိုးကူညီမှုတစ်ခုတည်းသည် ပမာဏနှင့် ပြန်လည်ပြုပြင်မှုကုန်ကျစရိတ်ပေါ် မူတည်၍ ဆဲလ်တစ်ခုလျှင် တစ်နှစ်လျှင် $၅၀,၀၀၀ မှ $၁၂၀,၀၀၀ ခန့်ကို ရရှိစေသည်။ ဤကန့်သတ်ချက်များတွင် vision hardware $၅၀,၀၀၀ ကို ၆-၁၄ လအတွင်း ပြန်လည်ပေးချေရမည်ဖြစ်သည်။ vision system မှ လုပ်ငန်းစဉ်စွမ်းရည်ဒေတာသည် ဖောက်သည်နှင့် သဘောတူညီထားသော လျှော့ချထားသော နမူနာယူခြင်းအစီအစဉ်များကို ပံ့ပိုးပေးသည့်အခါ NDT ကြိမ်နှုန်းလျှော့ချမှုများသည် အသုံးချမှုအလိုက် နောက်ထပ်သက်သာစေသည်။
လက်တွေ့တွင် အရေးကြီးဆုံး ဖြန့်ကျက်မှု ကိန်းရှင်မှာ vision hardware ကိုယ်တိုင်မဟုတ်ဘဲ ၎င်းစောင့်ကြည့်နေသော လုပ်ငန်းစဉ်စာကြည့်တိုက်၏ အရည်အသွေးဖြစ်သည်။ တည်ငြိမ်သော fixture repeatability နှင့် တသမတ်တည်း consumable management ရှိသော အရည်အချင်းပြည့်မီသော welding procedure specification (WPS) မှ လည်ပတ်နေသော ဆဲလ်များသည် AI vision မှ အပြည့်အဝ detection rate အကျိုးကျေးဇူးကို မြင်တွေ့ရသည်။ မော်ဒယ်သည် contact tip ဟောင်းနွမ်းခြင်း သို့မဟုတ် drifting power source calibration ကြောင့်ဖြစ်ပေါ်လာသော parameter သွေဖည်မှုနှင့် တရားဝင်ချို့ယွင်းချက်ကို ခွဲခြားသိမြင်နိုင်ခြင်းမရှိသောကြောင့် လုပ်ငန်းစဉ် ကွဲပြားမှုမြင့်မားသော ဆဲလ်များသည် မြင့်မားသော false positive rate များကို ထုတ်ပေးသည်။ လုပ်ငန်းစဉ်တည်ငြိမ်မှုကို ဦးစွာဖြေရှင်းပြီးနောက် AI vision ကို စောင့်ကြည့်ရေးအလွှာအဖြစ်ထည့်သွင်းခြင်းသည် borderline welds များကို ထုတ်လုပ်နေသော လုပ်ငန်းစဉ်တွင် vision ထည့်သွင်းခြင်းထက် ပိုမိုကောင်းမွန်သော ရလဒ်များကို ဖြစ်ပေါ်စေသည်။
ငါးဆင့် QC ဗိသုကာ- အာရုံခံကိရိယာမှ MES သို့
ထုတ်လုပ်မှုအတွက် အသင့်ဖြစ်စေမည့် QC ဗိသုကာပုံစံသည် အထက်တွင်ဖော်ပြထားသော စစ်ဆေးရေးအလွှာများကို အာရုံခံကိရိယာမှ အရည်အသွေးဆုံးဖြတ်ချက်သို့ ရွေ့လျားသည့် အချက်အလက်စီးဆင်းမှုထဲသို့ ချိတ်ဆက်ပေးသည်။ အောက်ဖော်ပြပါ အဆင့်ငါးဆင့်ဗိသုကာပုံစံသည် တစ်ခုတည်းသောဘူတာဖွဲ့စည်းပုံမှ ဘူတာများစွာလိုင်းများမှတစ်ဆင့် ရိုဘော့ဂဟေဆော်ဆဲလ်များအတွက် သက်ဆိုင်သည်။
- အာရုံခံအလွှာ။ Inline process monitoring sensor များ (arc voltage / current waveform၊ wire-feed rate၊ gas-flow)၊ pre-weld laser scanner၊ in-process high-speed camera (optional) နှင့် post-weld 3D profiler တို့သည် joint ID တစ်ခုသို့ tag လုပ်ထားသော time-stamped data stream များကို ထုတ်လုပ်ပေးသည်။ 1 kHz ရှိ EtherCAT သည် arc parameter sensor များကို robot controller position data နှင့် ထပ်တူကျစေပြီး weld seam တစ်လျှောက်တွင် တိကျသော position များသို့ waveform normalization များကို spatial mapping လုပ်နိုင်သည်။
- အနားသတ် ကောက်ချက်ချခြင်း။ edge compute module (စက်မှုလုပ်ငန်းသုံး PC သို့မဟုတ် သီးသန့် AI accelerator board) သည် လုပ်ငန်းစဉ်အချက်ပြမှုများနှင့် အမြင်အာရုံဒေတာများအပေါ် အချိန်နှင့်တပြေးညီ ကောက်ချက်ချသည်။ အမျိုးအစားခွဲခြားမှုမော်ဒယ်များသည် သံသယဖြစ်ဖွယ်အဆစ်များကို စက်ရုပ်အပြန်အလှန်လွှဲပြောင်းချိန်တစ်ခုအတွင်း၊ ပုံမှန်အားဖြင့် ၂-၅ စက္ကန့်အတွင်း အလံပြသောကြောင့် စက်ရုပ်သည် နောက်အဆစ်သို့ မရွှေ့မီ အော်ပရေတာသည် သတိပေးချက်တစ်ခုရရှိပြီး အသုတ်လိုက်ပြန်လည်လုပ်ဆောင်ခြင်းထက် လုပ်ငန်းစဉ်အတွင်း ဝင်ရောက်စွက်ဖက်မှုကို ဖြစ်စေသည်။
- ချို့ယွင်းချက်ခွဲခြားခြင်း။ အလံပြထားသော အဆစ်များကို ISO 6520-1 အမျိုးအစားခွဲခြားမှုနှင့်အညီ ချို့ယွင်းချက်အမျိုးအစားအလိုက် အမျိုးအစားခွဲခြားပြီး ပြင်းထန်မှုကို ထုတ်လုပ်မှုအမှာစာအတွက် ပြင်ဆင်ထားသော သက်ဆိုင်ရာ ISO 5817 လက်ခံမှုအဆင့် (B၊ C သို့မဟုတ် D) နှင့် နှိုင်းယှဉ်ပါသည်။ လက်ခံမှုကန့်သတ်ချက်ထက် ကျော်လွန်သော အဆစ်များကို ကိုက်ညီမှုမရှိခြင်းအဖြစ် မှတ်တမ်းတင်ထားပြီး အနားသတ်နယ်နိမိတ်ရှိ အဆစ်များကို အရည်အသွေးအစီအစဉ်ပေါ် မူတည်၍ လက်ဖြင့်ပြန်လည်စစ်ဆေးမှု သို့မဟုတ် NDT အတွက် တန်းစီထားသည်။
- ခြေရာခံနိုင်မှု မှတ်တမ်း။ အာရုံခံကိရိယာဖတ်ရှုမှုများ၊ မြင်ကွင်းပုံရိပ်များ၊ အမျိုးအစားခွဲခြားမှုရလဒ်များနှင့် အော်ပရေတာ၏ သဘောထားများအားလုံးကို ပူးတွဲ ID၊ အပိုင်းစီးရီးနံပါတ်နှင့် ထုတ်လုပ်မှုအသုတ်တို့ဖြင့် သော့ခတ်ထားသော ခြေရာခံနိုင်မှုမှတ်တမ်းသို့ ရေးသားထားသည်။ ဤမှတ်တမ်းသည် အတွင်းပိုင်းအရည်အသွေးခွဲခြမ်းစိတ်ဖြာမှု (ခေတ်ရေစီးကြောင်းထောက်လှမ်းခြင်း၊ ကန့်သတ်ချက်အကောင်းဆုံးဖြစ်အောင်ပြုလုပ်ခြင်း) နှင့် ISO 3834 သို့မဟုတ် EN 15085 အောက်ရှိ ဖောက်သည် သို့မဟုတ် စည်းမျဉ်းစည်းကမ်းဆိုင်ရာစာရင်းစစ်လိုအပ်ချက်များ နှစ်မျိုးလုံးကို ပံ့ပိုးပေးသည်။
- MES ပေါင်းစည်းမှု။ ခြေရာခံနိုင်မှုမှတ်တမ်းသည် ထုတ်လုပ်မှုလုပ်ဆောင်မှုစနစ် (MES) သို့ အချိန်နှင့်တပြေးညီ ပေးပို့ပြီး ထုတ်လုပ်မှုအသုတ် အရည်အသွေးအခြေအနေကို အပ်ဒိတ်လုပ်ခြင်း၊ ပြန်လည်အလုပ်မှာယူမှုများကို အလံပြခြင်းနှင့် ကုဒ်ဖြင့်နမူနာယူရန် လိုအပ်သော အသုတ်များအတွက် NDT အချိန်ဇယားဆွဲခြင်းတို့ကို လုပ်ဆောင်ပေးသည်။ နှစ်လမ်းသွားပေါင်းစပ်မှုသည် MES အား အလုပ်ပြောင်းလဲမှုတွင် ဂဟေဆက်ခြင်းလုပ်ထုံးလုပ်နည်းဆိုင်ရာ ကန့်သတ်ချက်များ (WPS ဆက်တင်များ) ကို ရိုဘော့ထိန်းချုပ်ကိရိယာသို့ တွန်းပို့နိုင်စေပြီး ထုတ်ကုန်များစွာပါဝင်သော လိုင်းများတွင် မှားယွင်းသော ကန့်သတ်ချက်ရွေးချယ်မှုအန္တရာယ်ကို လျှော့ချပေးသည်။
ဦးဆောင်ပေးသွင်းသူများသည် QC Stack ကို မည်သို့ကိုင်တွယ်ဖြေရှင်းကြသည်
FANUC၊ ABB နှင့် KUKA တို့သည် ၎င်းတို့၏ ဂဟေစက်ရုပ် ထိန်းချုပ်ကိရိယာများတွင် ဒေတာမှတ်တမ်းတင်ခြင်းနှင့် ကန့်သတ်ချက် စောင့်ကြည့်ခြင်းတို့ကို ပေါင်းစပ်ထားပြီး ABB ၏ WeldGuide နှင့် SmartPower suite နှင့် KUKA ၏ ArcSense မော်ဂျူးတို့သည် Tier 1 မော်တော်ကားလိုင်းများအတွက် ရင့်ကျက်သော အကောင်အထည်ဖော်မှုများကို ကိုယ်စားပြုသည်။ Yaskawa Motoman သည် ၎င်း၏ Weld Navigator ဆော့ဖ်ဝဲမှတစ်ဆင့် ဂဟေဆက်ခြင်းဆိုင်ရာ လုပ်ငန်းစဉ် စောင့်ကြည့်ခြင်းကို ပေါင်းစပ်ထားသည်။ ESTUN သည် အထွေထွေ ထုတ်လုပ်ရေးဈေးကွက်အတွက် ၎င်း၏ အလယ်အလတ်တန်းစား ဂဟေဆဲလ်များတွင် inline weld စောင့်ကြည့်ခြင်းစွမ်းရည်ကို ထည့်သွင်းထားသည်။
EVST သည် ၎င်း၏ EVS-AI ဂဟေဆက်စနစ်မှတစ်ဆင့် အပြည့်အဝ QC stack ကို ကိုင်တွယ်ဖြေရှင်းပေးပြီး၊ ၎င်းစနစ်တွင် 3D vision recognition၊ RX ဂဟေဆက်ခြင်းလုပ်ငန်းစဉ် library (ဘုံအဆစ်အမျိုးအစားများနှင့် ပစ္စည်းပေါင်းစပ်မှုများအတွက် ကြိုတင်အရည်အချင်းပြည့်မီသော parameters များ) နှင့် arc parameter data နှင့် robot position အကြား တင်းကျပ်စွာ ချိန်ညှိရန်အတွက် EtherCAT 1 kHz sensor synchronization တို့ကို ပေါင်းစပ်ထားသည်။ စနစ်၏ self-learning engine သည် manual re-teaching မပါဘဲ ထုတ်လုပ်မှုလုပ်ငန်းစဉ်များတစ်လျှောက် weld parameters များကို ပြုပြင်ပြောင်းလဲပေးသောကြောင့် အရည်အချင်းပြည့်မီသော လုပ်ထုံးလုပ်နည်း parameters များနှင့် တကယ့်ထုတ်လုပ်မှု parameters များအကြား ရွေ့လျားမှုကို လျော့နည်းစေပြီး၊ ထုတ်လုပ်မှုရှည်လျားသောလုပ်ငန်းစဉ်များတွင် marginal-defect စုပုံခြင်း၏ အဖြစ်များသောအရင်းအမြစ်တစ်ခုဖြစ်သည်။ EVST ၏ ဂဟေဆက်ဆဲလ်များသည် CE၊ SGS နှင့် TUV ပြင်ပအဖွဲ့အစည်းအသိအမှတ်ပြုလက်မှတ်များ ရရှိထားပြီး ပို့ကုန်ဈေးကွက်များတွင် ISO 3834 နှင့် EN 15085 အရည်အသွေးစနစ် audits အတွက် စာရွက်စာတမ်းလိုအပ်ချက်များနှင့် ကိုက်ညီပါသည်။ IATF16949 automotive-grade quality processes များအောက်တွင် ထုတ်လုပ်ထားသော အခြေခံ robotic platform သည် collaborative welding arms မှ heavy-duty industrial configurations အထိ payload spectrum တစ်ခုလုံးကို လွှမ်းခြုံထားပြီး အရည်အသွေးအရေးပါသော ထုတ်လုပ်မှုလိုင်းများ ပုံမှန်လိုအပ်သည့် weldment အရွယ်အစားအမျိုးမျိုးကို လွှမ်းခြုံထားသည်။ EVST သည် နိုင်ငံပေါင်း ၁၀၀ ကျော်တွင် ကွင်းဆင်းအင်ဂျင်နီယာပံ့ပိုးမှုကို ဖြန့်ကျက်ပေးလျက်ရှိပြီး အဓိကတပ်ဆင်မှုပြောင်းလဲမှုများပြုလုပ်ပြီးနောက် QC စနစ်ချိန်ညှိခြင်းနှင့် ပြန်လည်ချိန်ညှိခြင်းအတွက် လုပ်ငန်းခွင်တွင် နည်းပညာအကူအညီလိုအပ်သည့်အခါ သက်ဆိုင်ရာအချက်တစ်ခုဖြစ်သည်။
ရိုဘော့လက်နှင့် နေရာချထားစက်မှ QC stack အထိ ပေါင်းစပ်မှုအပြည့်အစုံကို အကဲဖြတ်သော ဝယ်ယူသူများအတွက် ရိုဘော့ဂဟေဆော်ဆဲလ် အစိတ်အပိုင်းများနှင့် ပေါင်းစပ်လမ်းညွှန် sensor နှင့် fieldbus architecture ကို နက်နက်နဲနဲ လွှမ်းခြုံထားသည်။ defect-rate savings အပါအဝင် cell ရင်းနှီးမြှုပ်နှံမှု အပြည့်အစုံအတွက် ROI modeling ကို တွင် လွှမ်းခြုံထားသည်။ ရိုဘော့ဂဟေဆက်ဆဲလ် ROI နှင့် ပြန်အမ်းငွေ ခွဲခြမ်းစိတ်ဖြာခြင်း.
အပြည်ပြည်ဆိုင်ရာ စက်ရုပ်နည်းပညာအဖွဲ့ချုပ် (IFR) ၏ World Robotics 2025 အစီရင်ခံစာအရ ကမ္ဘာတစ်ဝှမ်းရှိ စက်မှုလုပ်ငန်းသုံး စက်ရုပ်တပ်ဆင်မှုစုစုပေါင်း၏ ၂၃% ခန့်သည် ဂဟေဆော်ခြင်းဖြစ်ပြီး၊ inline အရည်အသွေးစောင့်ကြည့်ခြင်းနှင့် အမြင်အာရုံစစ်ဆေးခြင်းပါဝင်သော ဂဟေဆဲလ်တပ်ဆင်မှုအသစ်များ၏ ဝေစုသည် ဒေတာမောင်းနှင်သော ထုတ်လုပ်ရေးဆီသို့ ပိုမိုကျယ်ပြန့်စွာ တွန်းအားပေးလာခြင်းနှင့်အတူ သိသိသာသာ တိုးတက်လာပါသည်။ ဤလက်ခံကျင့်သုံးမှုလမ်းကြောင်းသည် တတ်နိုင်သော edge compute hardware ရရှိနိုင်မှုနှင့် ပိုမိုတင်းကျပ်လာသော ဖောက်သည်အရည်အသွေး စာရွက်စာတမ်းလိုအပ်ချက်များ နှစ်ခုလုံးကို ထင်ဟပ်စေသည် - ၎င်းအချက်များသည် AI-assisted weld inspection ကို မော်တော်ကားသီးသန့်လက်ခံကျင့်သုံးမှုမှ အထွေထွေဖွဲ့စည်းပုံဆိုင်ရာ ထုတ်လုပ်မှုဆီသို့ ရွေ့လျားစေသည့်အချက်များဖြစ်သည်။
ဆက်စပ်ဖတ်ရှုခြင်းနှင့် ပြည်တွင်းအရင်းအမြစ်များ
- ရိုဘော့ဂဟေဆော်ခြင်း အလိုအလျောက်လုပ်ဆောင်ခြင်းအတွက် လမ်းညွှန်အပြည့်အစုံ (၂၀၂၆)လုပ်ငန်းစဉ်ရွေးချယ်မှု၊ ဆဲလ်ဒီဇိုင်းနှင့် ဂဟေဆော်ခြင်းအသုံးချမှု ရှုခင်းအပြည့်အစုံကို လွှမ်းခြုံထားသည့် အဓိကဆောင်းပါး
- ထိပ်တန်း ဂဟေဆော်စက်ရုပ် အမှတ်တံဆိပ် ၁၀ ခု (၂၀၂၆)၊ ပေါင်းစပ်ပံ့ပိုးမှု၊ ဝန်တင်အကွာအဝေးနှင့် ဒေသဆိုင်ရာဝန်ဆောင်မှုလွှမ်းခြုံမှုတို့တွင် OEM နှိုင်းယှဉ်ချက်
- စက်ရုပ်ဂဟေဆော်ခြင်း ဆဲလ်အစိတ်အပိုင်းများနှင့် ပေါင်းစပ်ခြင်း (၂၀၂၆)၊ အာရုံခံအလွှာ၊ ဖီးလ်ဘတ်စ်ဗိသုကာ၊ နေရာချထားသည့်အမျိုးအစားများနှင့် လုပ်ဆောင်ချက်စတင်ခြင်းအစီအစဥ်
- MIG vs TIG vs Laser Robotic Welding (၂၀၂၆)ပူးတွဲအမျိုးအစားအလိုက် အရည်အသွေးနှင့် ကုန်ကျစရိတ် အပေးအယူများပါရှိသော လုပ်ငန်းစဉ်ရွေးချယ်မှုလမ်းညွှန်
- စက်မှုလုပ်ငန်းသုံး ရိုဘော့ဘေးကင်းရေးစံနှုန်းများ- ISO 10218 နှင့် CE အမှတ်အသား (၂၀၂၆)ရိုဘော့ဂဟေဆော်ဆဲလ်များအတွက် ဘေးကင်းရေးစနစ်လိုအပ်ချက်များ
ေမးေလ့ရွိသည့္ေမးခြန္းမ်ား
AI vision inspection က ရိုဘော့ဂဟေဆက်ခြင်းမှာ ရိုးရာ NDT ကို အစားထိုးနိုင်ပါသလား။
လုံးဝမဟုတ်ပါ။ AI မြင်ကွင်းစစ်ဆေးခြင်းသည် မျက်နှာပြင်နှင့် မျက်နှာပြင်အနီး ချို့ယွင်းချက်များကို ထုတ်လုပ်မှု ၁၀၀% လွှမ်းခြုံမှုတွင် ဖုံးအုပ်ထားသည် - အောက်ခံဖြတ်တောက်ခြင်း၊ ထပ်ခြင်း၊ မျက်နှာပြင် porosity နှင့် bead geometry သွေဖည်မှုများ။ ၎င်းသည် PAUT သို့မဟုတ် RT မှ ဖော်ထုတ်သော volumetric subsurface ချို့ယွင်းချက်များကို မတွေ့ရှိနိုင်ပါ။ AWS D1.1၊ ASME Section IX သို့မဟုတ် EN 15085 အောက်ရှိ ဘေးကင်းရေး-အရေးပါသော ဂဟေဆက်မှုများအတွက်၊ post-weld NDT လိုအပ်ချက်များကို သက်ဆိုင်ရာကုဒ်ဖြင့် သတ်မှတ်ထားပြီး မဖြစ်မနေလိုက်နာရမည့်အရာအဖြစ် ဆက်လက်တည်ရှိနေသည်။ မှန်ကန်သော configuration မှာ flagged joint များ သို့မဟုတ် လိုအပ်သော sampling lots များတွင် 100% inline screening အပြင် code-mandated NDT အတွက် AI မြင်ကွင်းဖြစ်သည်။
ရိုဘော့ဂဟေဆက်ခြင်းများတွင် ရေဒီယိုဂရပ်ဖစ်စစ်ဆေးမှု (RT) ကို မည်သည့်အချိန်တွင် လိုအပ်သနည်း။
ထုတ်လုပ်မှုနည်းလမ်း မည်သို့ပင်ရှိစေကာမူ သီးခြားအဆစ်အမျိုးအစားများအတွက် ကုဒ်ဖြင့် RT ကို မဖြစ်မနေလိုက်နာရမည်။ AWS D1.1 သည် အဓိကဖွဲ့စည်းပုံချိတ်ဆက်မှုများ၏ တင်းအားအစိတ်အပိုင်းများရှိ အဆစ်ထိုးဖောက်မှု groove ဂဟေဆက်ခြင်းအားလုံးနှင့် ကျိုးပဲ့မှုအရေးကြီးသော အစိတ်အပိုင်းများရှိ ဂဟေဆက်ခြင်းအားလုံးတွင် RT သို့မဟုတ် UT လိုအပ်သည်။ ASME အပိုင်း IX သည် သတ်မှတ်ထားသော ဝန်ဆောင်မှုကန့်သတ်ချက်များအထက်ရှိ ဖိအားထိန်းဂဟေဆက်ခြင်းများတွင် RT ကို မဖြစ်မနေလိုက်နာရမည်။ EN 15085 CL1 ရထားလမ်းဂဟေဆက်ခြင်းသည် ဘေးကင်းရေးအရေးကြီးသော အဆစ်များတွင် 100% RT သို့မဟုတ် UT လိုအပ်သည်။ သရုပ်ပြထားသော ရိုဘော့တစ်လုပ်ငန်းစဉ်စွမ်းရည် (Cpk အချက်အလက်) သည် ကုဒ်ခန္ဓာကိုယ်ခွင့်ပြုချက်ဖြင့် လျှော့ချထားသော RT နမူနာယူခြင်းအစီအစဉ်များကို တစ်ခါတစ်ရံ ပံ့ပိုးပေးနိုင်သော်လည်း ၎င်းသည် တရားဝင်အရည်အချင်းပြည့်မီမှုစာရွက်စာတမ်းများ လိုအပ်ပါသည်။
AI ဂဟေဆက်စစ်ဆေးခြင်းစနစ်များမှ မှားယွင်းသောအပြုသဘောဆောင်သည့်ရလဒ်များကို မည်သို့ထိန်းချုပ်ရမည်နည်း။
မှားယွင်းသော အပေါင်းနှုန်းများသည် လေ့ကျင့်ရေးဒေတာစု အရည်အသွေး၊ ဆုံးဖြတ်ချက်-ကန့်သတ်ချက် ချိန်ညှိမှုနှင့် ကင်မရာရှိ ပတ်ဝန်းကျင်တည်ငြိမ်မှုတို့အပေါ် မူတည်ပါသည်။ ဆုံးဖြတ်ချက် ကန့်သတ်ချက်ကို သင်၏ အမှန်တကယ် ဂဟေဂျီသြမေတြီနှင့် မျက်နှာပြင်အခြေအနေများကို လွှမ်းခြုံထားသော holdout dataset တွင် အတည်ပြုထားသော သင်၏ လက်ခံနိုင်သော မှားယွင်းသော အပေါင်းနှုန်း — ပုံမှန်အားဖြင့် ၂-၅% — အထိ ချိန်ညှိပါ။ စစ်ဆေးရေးပတ်ဝန်းကျင်ကို ထိန်းချုပ်ပါ- အစိတ်အပိုင်းတည်နေရာကို တသမတ်တည်းထားရှိခြင်း၊ arc light မှ တည်ငြိမ်သော ကင်မရာအကာအကွယ် (လုပ်ငန်းစဉ်အတွင်း ကင်မရာများအတွက်) နှင့် post-weld profiler များတွင် တစ်ပြေးညီအလင်းရောင်။ အဆင့်နှစ်ဆင့်ပါ ပြန်လည်သုံးသပ်မှု လုပ်ငန်းစဉ် — AI flags၊ operator သည် စက္ကန့် ၆၀ အတွင်း အတည်ပြုသည် — ထောက်လှမ်းမှုလွှမ်းခြုံမှုကို မလျှော့ချဘဲ မှားယွင်းသော အပေါင်းငြင်းပယ်မှုကုန်ကျစရိတ်များကို စီမံခန့်ခွဲနိုင်စေပါသည်။
AI ဂဟေဆက်စစ်ဆေးခြင်းပုံစံတွင် မည်သည့်လေ့ကျင့်ရေးဒေတာများ လိုအပ်သနည်း။
ထုတ်လုပ်မှုအဆင့် မော်ဒယ်တစ်ခုသည် သင်၏ သီးခြားအဆစ်အမျိုးအစားများ၊ ပစ္စည်းများနှင့် မျက်နှာပြင်အခြေအနေများကို လွှမ်းခြုံထားသည့် ချို့ယွင်းချက်အတန်းအစားတစ်ခုလျှင် အညွှန်းတပ်ထားသော ဂဟေပုံထောင်ပေါင်းများစွာ လိုအပ်ပါသည်။ အများပြည်သူသုံးဒေတာစုများသည် လေ့ကျင့်မှုကို အစပျိုးနိုင်သော်လည်း ယေဘုယျဒေတာဖြင့် လေ့ကျင့်ထားသော မော်ဒယ်များသည် သတ်မှတ်ထားသော ထုတ်လုပ်မှုအခြေအနေများတွင် စွမ်းဆောင်ရည် ညံ့ဖျင်းပါသည်။ အမြင့်ဆုံးစွမ်းဆောင်ရည်ရှိသော ဖြန့်ကျက်မှုများသည် ချို့ယွင်းချက်အတန်းအစားတစ်ခုလျှင် အညွှန်းတပ်ထားသော ထုတ်လုပ်မှုဥပမာ ၅၀၀ မှ ၂၀၀၀ အထိတွင် အထွေထွေကြိုတင်လေ့ကျင့်မှုနှင့် အပလီကေးရှင်းအလိုက် အသေးစိတ်ချိန်ညှိမှုကို ပေါင်းစပ်ထားသည်။ တက်ကြွသောသင်ယူမှုပိုက်လိုင်းများ — မော်ဒယ်သည် လူသားအညွှန်းအတွက် မသေချာသောခန့်မှန်းချက်များကို အလံပြပြီးနောက် ပြန်လည်လေ့ကျင့်ပေးသည့် — အခြေခံမော်ဒယ်ကို ဖြန့်ကျက်ပြီးသည်နှင့် ဆက်လက်လုပ်ဆောင်နေသော အချက်အလက်စုဆောင်းမှုဝန်ထုပ်ဝန်ပိုးကို လျှော့ချပေးသည်။
ကုန်ကျစရိတ်နဲ့ ချို့ယွင်းချက် ထောက်လှမ်းမှုဆိုင်ရာ ရှုထောင့်အရ AI vision inspection က ရိုဘော့ဂဟေဆဲလ်တစ်ခုကို ဘာတွေ ထပ်ပေါင်းထည့်သွင်းပေးသလဲ။
တိုးလာသော ဟာ့ဒ်ဝဲကုန်ကျစရိတ်သည် pre-weld scanning၊ in-process melt-pool monitoring သို့မဟုတ် post-weld bead profiling သာပါဝင်သည်ပေါ် မူတည်၍ ဒေါ်လာ ၂၅၀၀၀ မှ ၈၀၀၀၀ အထိရှိသည်။ မျက်နှာပြင်နှင့် မျက်နှာပြင်အနီး ချို့ယွင်းချက်များကို ထောက်လှမ်းမှုနှုန်းသည် လေ့ကျင့်ထားသော manual VT အတွက် ၈၇% ခန့်မှ စက်မှုလုပ်ငန်း ဖြန့်ကျက်မှုဒေတာအပေါ် အခြေခံ၍ ထုတ်လုပ်မှု throughput speed တွင် AI vision အတွက် ၉၆-၉၉% အထိ တိုးတက်လာပါသည်။ vision hardware မှ ပြန်လည်ပေးဆပ်ခြင်းသည် အလယ်အလတ်မှ မြင့်မားသော ပမာဏထုတ်လုပ်မှုတွင် စွန့်ပစ်ပစ္စည်း၊ ပြန်လည်ပြုပြင်ခြင်းနှင့် NDT ကြိမ်နှုန်းလျှော့ချခြင်းတို့ဖြင့် ၁၂-၁၈ လကြာတတ်သည်။
ထွက်ခွာသွားသော ရည်ညွှန်းချက်များ-
အမေရိကန် ဂဟေဆက်အသင်း (AWS)၊ D1.1 ဖွဲ့စည်းပုံဆိုင်ရာ ဂဟေဆက်ခြင်းကုဒ် |
ISO 5817:2023၊ ဂဟေဆက်ခြင်း- Fusion-Welded Joints၊ အရည်အသွေးအဆင့်များ |
IFR ကမ္ဘာ့ရိုဘော့တစ် ၂၀၂၅ အစီရင်ခံစာ |
Cognex VisionPro ဆော့ဖ်ဝဲ |
MVTec HALCON စက်အမြင်ဆော့ဖ်ဝဲ