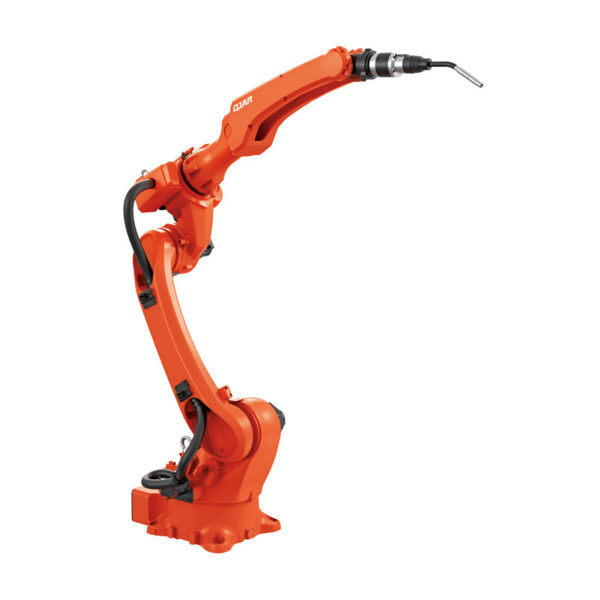
| ပုံစံ | QJR6-2700P | |
| ဝင်ရိုးနံပါတ် | 6 | |
| payload | 6kg | |
| နေရာချထားခြင်းကို ပြန်လုပ်ပါ။ | 0.5mm ± | |
| မက်စပိန် | 2701mm | |
| ရွေ့လျားမှုအတိုင်းအတာ | J1 | ±95º |
| J2 | ﹢102º၊﹣53º | |
| J3 | ﹢80º၊﹣80º | |
| J4 | ±260º | |
| J5 | ±270º | |
| J6 | ±260º | |
| မက်စ်မြန်နှုန်း | J1 | 108 ° / s |
| J2 | 103 ° / s | |
| J3 | 115 ° / s | |
| J4 | 360 ° / s | |
| J5 | 360 ° / s | |
| J6 | 360 ° / s | |
| ခွင့်ပြုနိုင်သော Torque | J4 | 10.96 nm |
| J5 | 10.96 nm | |
| J6 | 4.90 nm | |
| Inertia Moment | J4 | 0.25 kg.m2 |
| J5 | 0.25 kg.m2 | |
| J6 | 0.05 kg.m2 | |
| စက်ရုပ်ကိုယ်ထည်အလေးချိန် | 400kg | |
| ပါဝါစွမ်းရည် | 3.9kVA ဖြစ်သည် | |
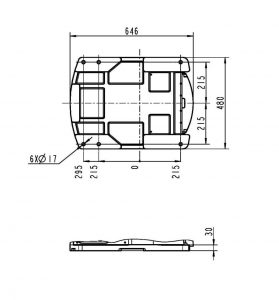
| ဝန်ကြီးအဖွဲ့ Size ကို | 650 * 750 * 1150mm | |
| ဝန်ကြီးအဖွဲ့အလေးချိန် | 140kg | |
| အရင်းအမြစ် | သုံးဆင့်လေးကြိုး | |
| Form ထည့်သွင်းခြင်း။ | မြေပြင်တပ်ဆင်ထားသည်။ | |
| လြှောကျလှာ | ပန်းချီအတွက်၊ သင်ကြားမှု ပရိုဂရမ်ကို ပိုမိုလွယ်ကူအောင် ပြုလုပ်ပေးသည့် တစ်ခုတည်းသော အမှတ်အသား မရှိပါ။ | |