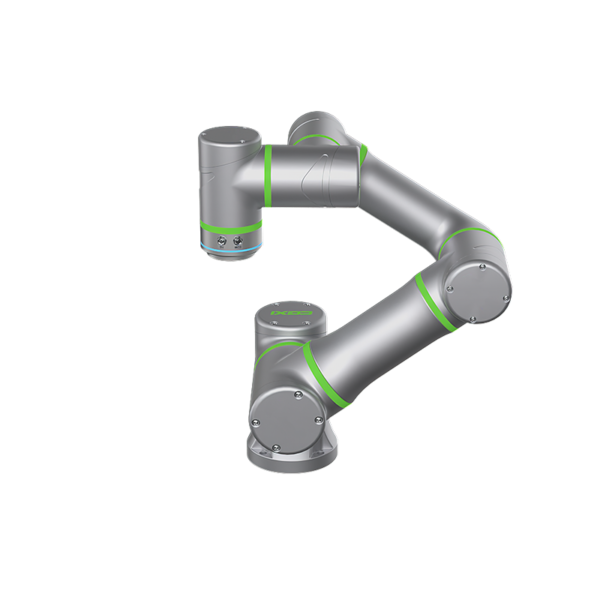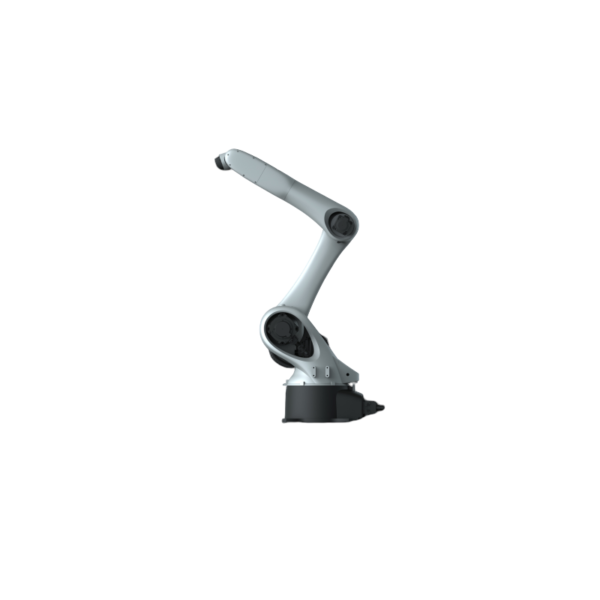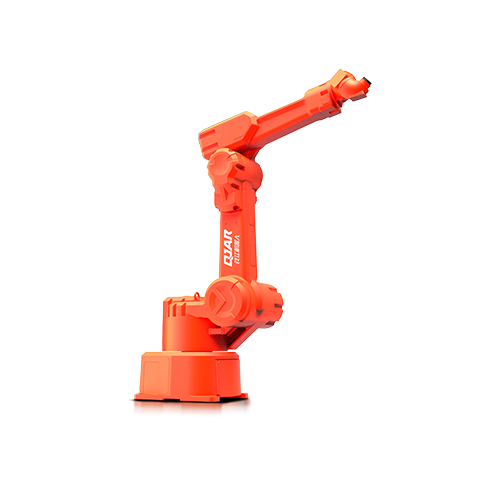
စက်ရုပ်လက်မောင်း QJRP10-1 ပန်းချီ

  • အရှေ့ဘက် singularity လက်ကောက်ဝတ်တည်ဆောက်မှုမရှိခြင်း၊ စိတ်ကြိုက်တပ်ဆင်ထားသောပိုက်လိုင်း၊ synchronous ခြေရာခံခြင်းဖြန်းခြင်းသင်ကြားခြင်းအလုပ်ကိုပိုမိုလွယ်ကူစေသည်။
  • ဘတ်စ်ကား-ဖွဲ့စည်းပုံကို အသုံးပြု၍ ချဲ့ထွင်ခြင်းနှင့် မြန်နှုန်းမြင့်ခြင်းအတွက် အဆင်ပြေသည်။
  • ထပ်တလဲလဲ နေရာချထားမှု တိကျမှု- ±0.5mm
  • လက်တံ: 2035 မီလီမီတာ
  • အလေးချိန် 10 ကီလိုဂရမ်

ဒေတာဘေ့စ်ဒေါင်းလုဒ်လုပ်ပါ။

3D ပုံများ

ညွှန်ကြားချက်များ

နည်းပညာဆိုင်ရာန့်သတ်ချက်များ

ပုံစံ QJRP10-1(ပေါက်ကွဲမှုဒဏ်ခံနိုင်သော)
ဝင်ရိုးနံပါတ် 6
payload 10kg
နေရာချထားခြင်းကို ပြန်လုပ်ပါ။ 0.5mm ±
မက်စပိန် 2035mm
ရွေ့လျားမှုအတိုင်းအတာ J1 ±95º
J2 ﹢102º၊﹣53º
J3 ﹢87º၊﹣80º
J4 ±260º
J5 ±270º
J6 ±260º
မက်စ်မြန်နှုန်း J1 109º/s
J2 126º/s
J3 109º/s
J4 361º/s
J5 361º/s
J6 361º/s
ခွင့်ပြုနိုင်သော Torque J4 30.4N.m
J5 19.6N.m
J6 9.8N.m
Inertia Moment J4 0.97kg.m²
J5 0.4kg.m²
J6 0.1kg.m²
စက်ရုပ်ကိုယ်ထည်အလေးချိန် 370kg
ပါဝါစွမ်းရည် 3.9kVA ဖြစ်သည်
ဝန်ကြီးအဖွဲ့ Size ကို 650 * 750 * 1150mm
ဝန်ကြီးအဖွဲ့အလေးချိန် 120kg
အရင်းအမြစ် သုံးဆင့်လေးကြိုး
Form ထည့်သွင်းခြင်း။ မြေပြင်
လြှောကျလှာ ပန်းချီအတွက်၊ သင်ကြားမှု ပရိုဂရမ်ကို ပိုမိုလွယ်ကူအောင် ပြုလုပ်ပေးသည့် တစ်ခုတည်းသော အမှတ်အသား မရှိပါ။

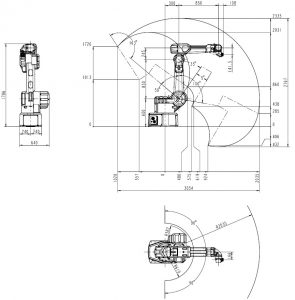
စက်ရုပ် ယေဘုယျ Dimension နှင့် Motion Range Drawing

စက်ရုပ်လက်မောင်း QJRP10-1 Motion Range Drawing ပန်းချီ

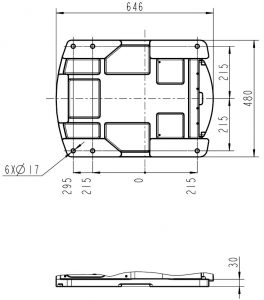
စက်ရုပ် Base Mounting Dimension Drawing

စက်ရုပ်လက်မောင်း QJRP10-1 Mounting Dimension Drawing ပန်းချီ

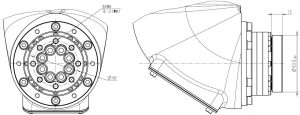
စက်ရုပ်အဆုံးတပ်ဆင်ခြင်း Dimension Drawing

စက်ရုပ်လက်မောင်း QJRP10-1 တပ်ဆင်ခြင်း အတိုင်းအတာ ပန်းချီဆွဲခြင်း။

EVST လိုဂို
သီးသန့်လုံခြုံရေးခြုံငုံသုံးသပ်ချက်

ကျနော်တို့တတ်နိုင်သမျှအကောင်းဆုံးကိုအသုံးပြုသူအတှေ့အကွုံအားဖြင့်သင်တို့ကိုပေးနိုင်အောင်ဒီ website cookies များကိုအသုံးပြုသည်။ cookie သတင်းအချက်အလက်သင့် browser ထဲမှာသိမ်းထားတဲ့နှင့်ထိုကဲ့သို့သောသငျသညျကြှနျုပျတို့၏ website မှပြန်လာတဲ့အခါသင်အသိအမှတ်ပြုနှင့်သင်စိတ်ဝင်စားစရာအကောင်းဆုံးနှင့်အသုံးဝင်သောရှာတွေ့ထားတဲ့ဝက်ဘ်ဆိုက်၏ကဏ္ဍများကိုနားလည်ရန်ကျွန်တော်တို့ရဲ့အသင်းကူညီပေးနေအဖြစ်လုပ်ဆောင်ချက်များကိုလုပ်ဆောင်သည်။