
ရိုဘော့လမ်းကြောင်းကို မရွေးချယ်မီ panel envelope၊ allowed support regions၊ placed-stack state နှင့် release clearance တို့ကို သတ်မှတ်ပါ။ လျှောက်လွှာတစ်ခုကို ဆွေးနွေးပါ သို့မဟုတ် panel drawings၊ presentation နှင့် stack လိုအပ်ချက်များဖြင့် sales@evsrobot.com သို့ အီးမေးလ်ပို့ပါ။
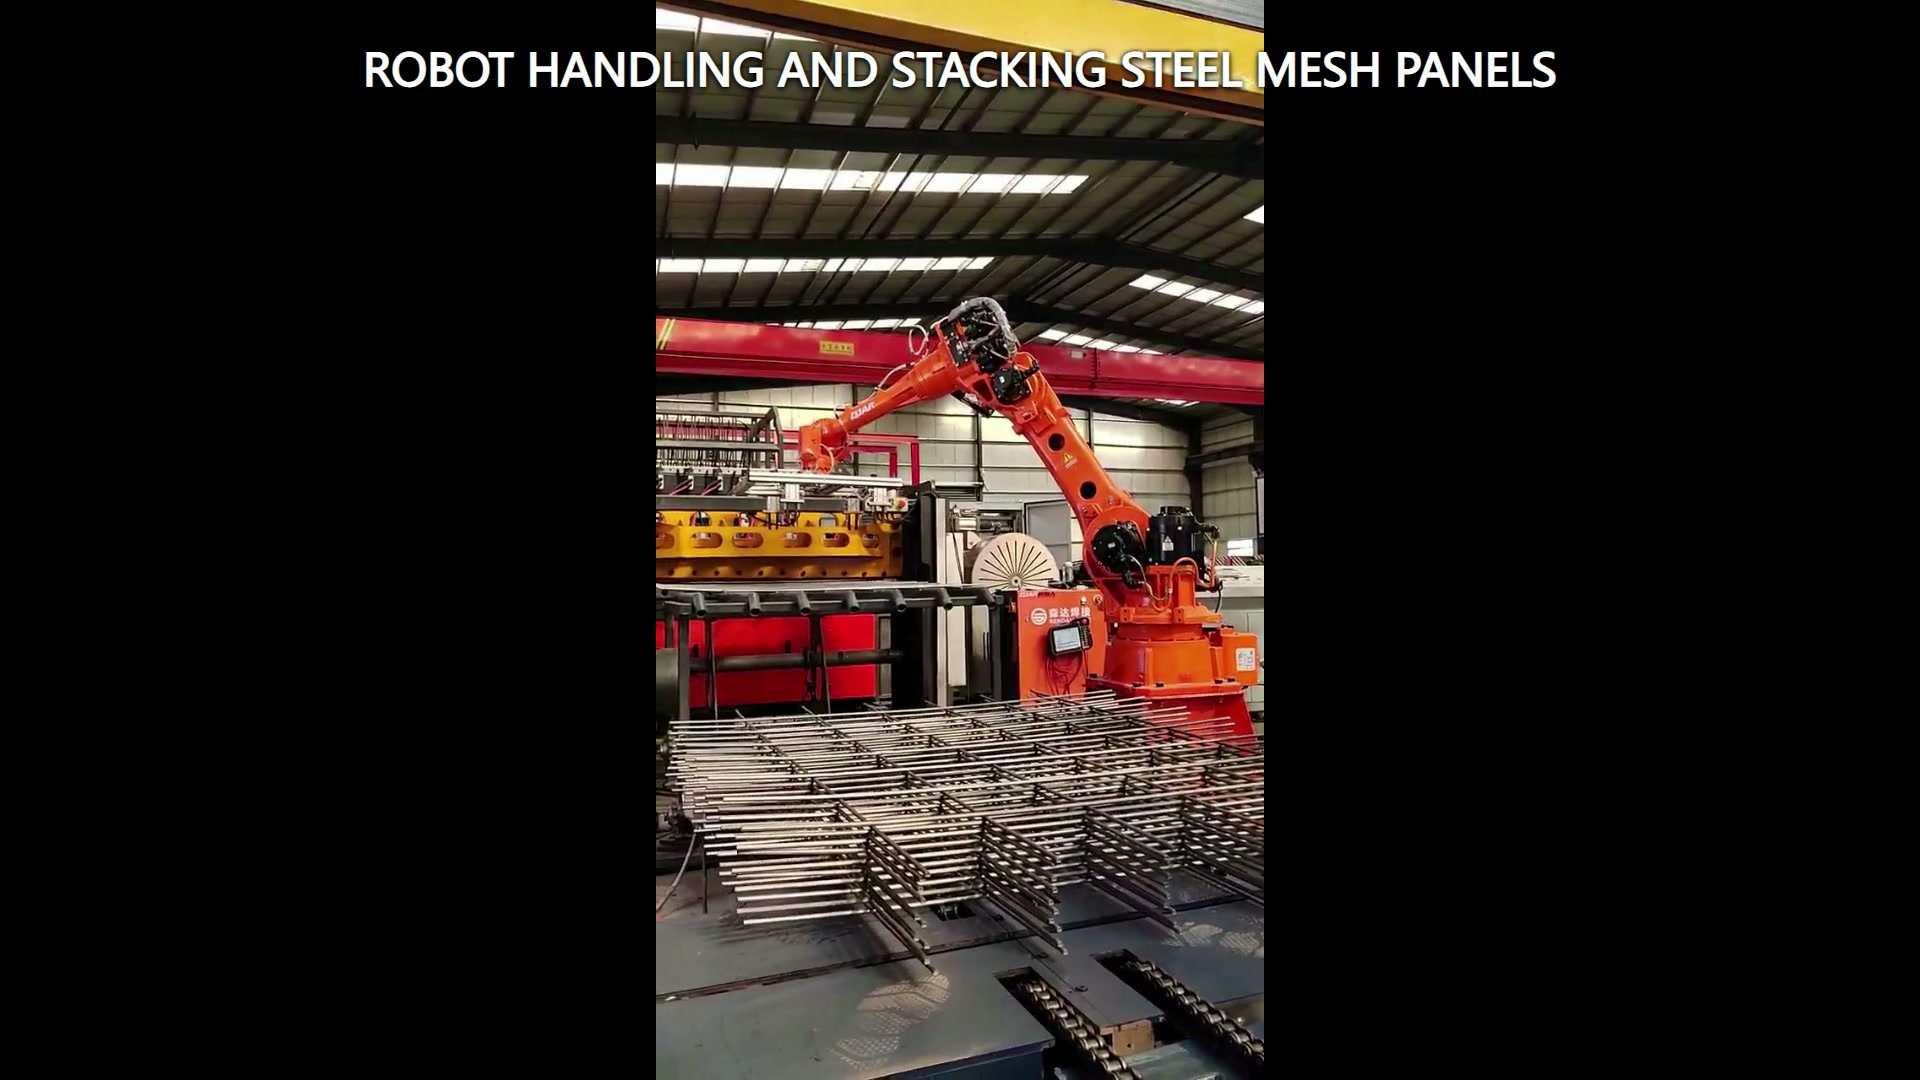
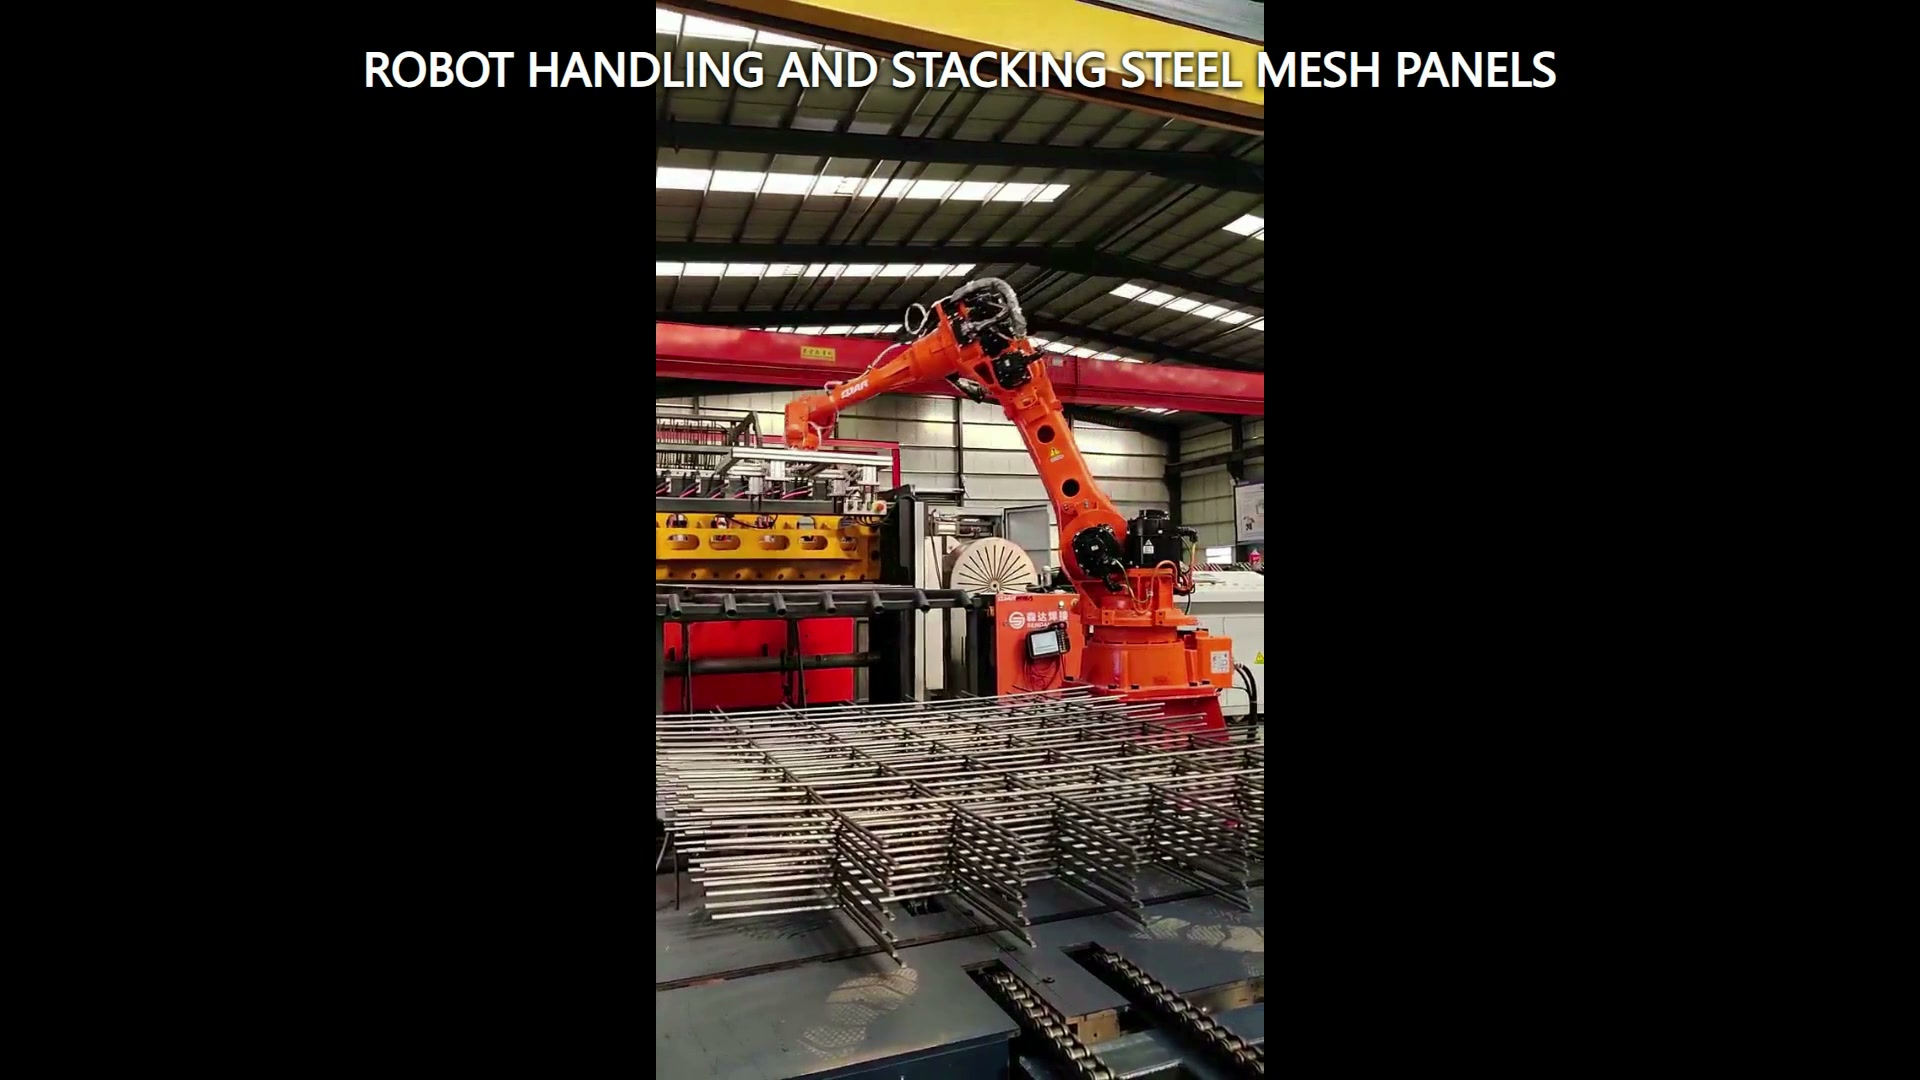
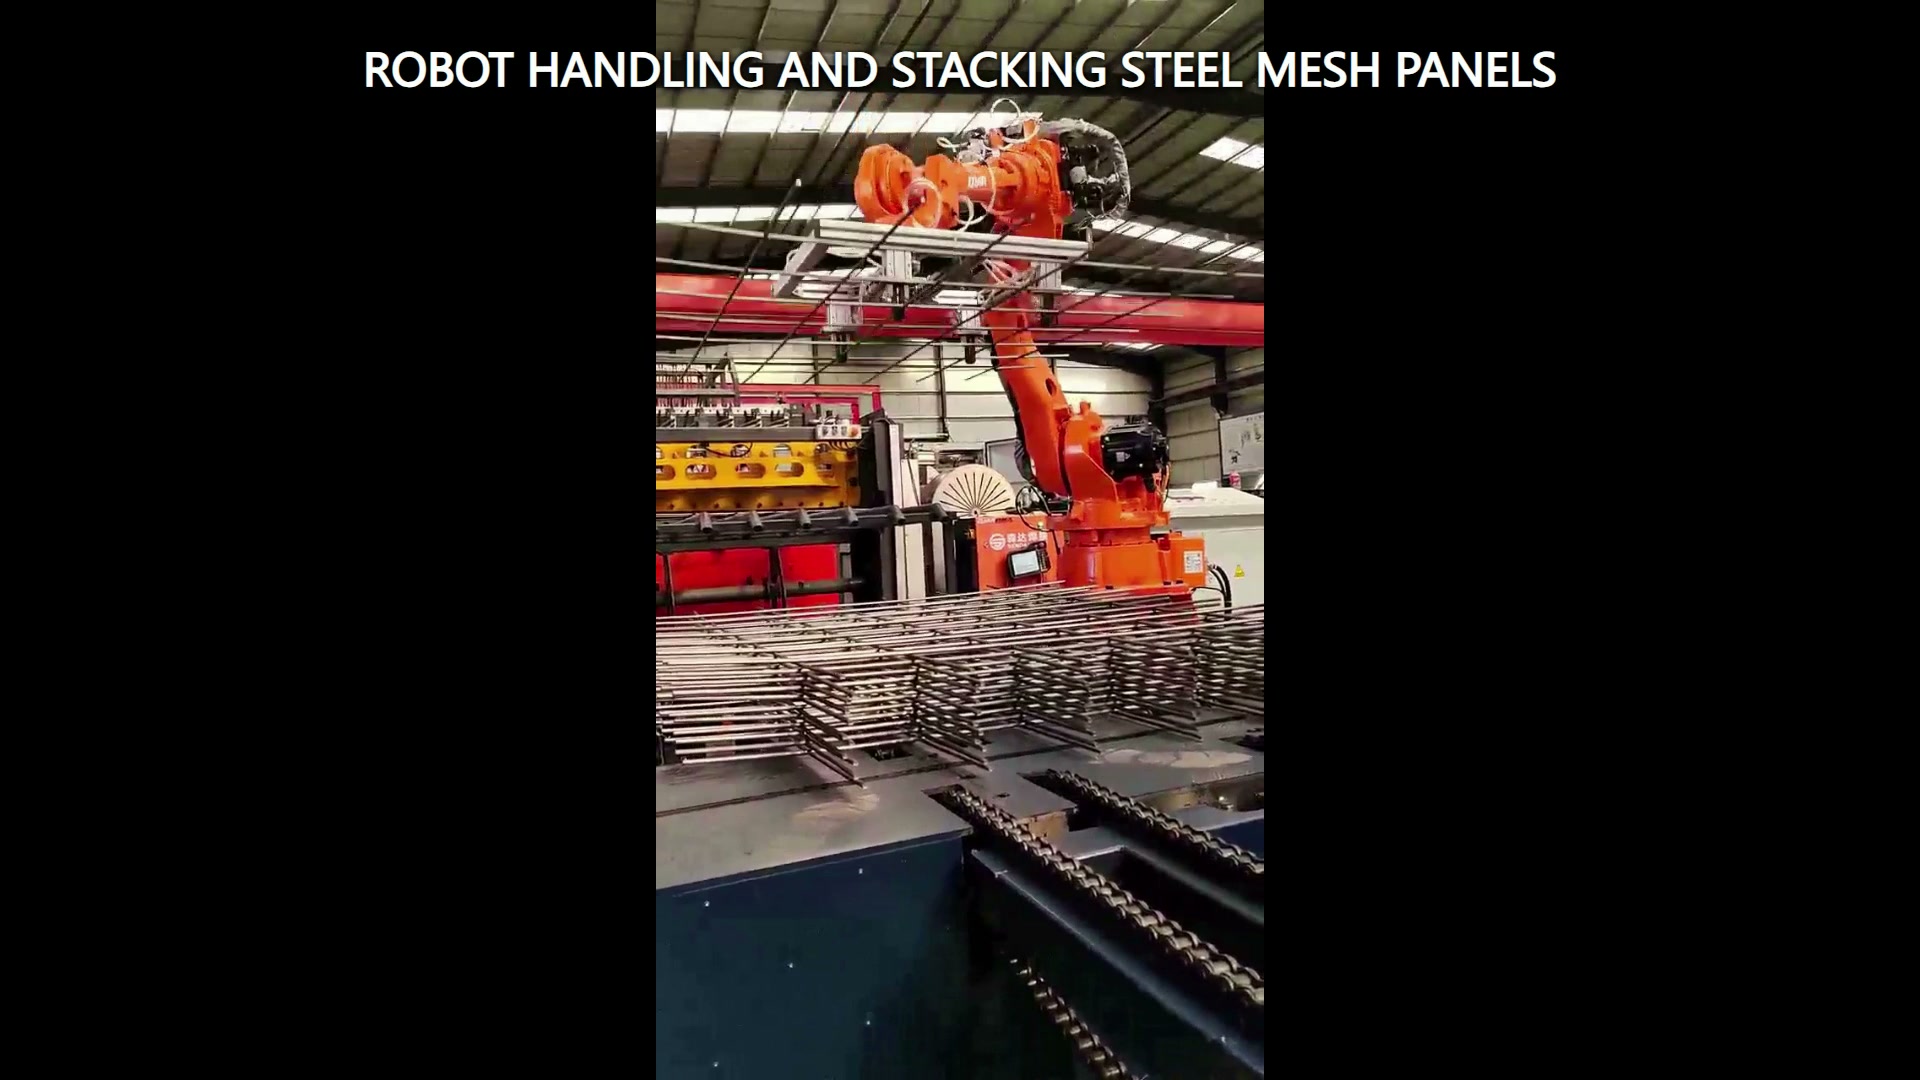
ဗီဒီယိုတွင် ထောင့်မှန်စတုဂံပုံ ကိရိယာပါသည့် လိမ္မော်ရောင် စက်မှုလုပ်ငန်းသုံး စက်ရုပ်တစ်ရုပ်ကို transfer and stacking station တွင် ဂဟေဆော်ထားသော သံမဏိ mesh panel များကို ရွှေ့ပြီး စုပုံနေသည်ကို ပြသထားသည်။ ထွက်လာသော bar များနှင့် layered panel များသည် envelope control ကို single nominal pickup coordinate ထက် ပိုအရေးကြီးစေသည်။
panel ကို variable envelope အဖြစ် ပုံစံထုတ်ပါ
mesh panel တစ်ခုသည် အပြင်ဘက်ထောင့်မှန်စတုဂံ၊ ဘားများဖြတ်သွားခြင်းနှင့် ထွက်နေသောအနားများစွာကို ပေါင်းစပ်ထားသည်။ အလုံးစုံအရှည်နှင့် အနံ၊ ဘားအကွာအဝေး၊ အနားထွက်ခြင်း၊ ပြားချပ်မှုအပိုင်းအခြားနှင့် ပြားများထပ်နေခြင်း သို့မဟုတ် အပြန်အလှန်ချိတ်ဆက်နေခြင်းတို့ကို မှတ်တမ်းတင်ပါ။ ကိုင်တွယ်မှုပုံစံတွင် ကိရိယာနှင့် ပြားကို အပြည့်အဝရွေ့လျားမှုတစ်လျှောက်လုံး အတူတကွပါဝင်သင့်သည်။
စံပြပုံဆွဲခြင်းတစ်ခုတည်းအစား နယ်နိမိတ်နမူနာများကို အသုံးပြုပါ။ ကွေးညွှတ်နေသော ပြားသည် ပွတ်တိုက်ထားသော ထုထည်ကို တိုးစေနိုင်သည်၊ ရွေ့လျားနေသော ဘားများသည် ကိရိယာ၏ ကင်းစင်မှုကို လျှော့ချနိုင်သည်၊ တစ်စိတ်တစ်ပိုင်း ဖမ်းယူထားသော ပြားနှစ်ခုသည် မမျှော်လင့်ထားသော ပေါင်းစပ်ဝန်ကို ဖန်တီးနိုင်သည်။ ဤအခြေအနေများသည် ဖြစ်နိုင်ခြေစမ်းသပ်မှုများနှင့် ပြန်လည်ထူထောင်ရေးစီမံကိန်းရေးဆွဲခြင်းတွင် ပါဝင်သည်။
ပံ့ပိုးမှုနှင့် ဆက်သွယ်ရန် ကန့်သတ်ချက်များကို သတ်မှတ်ပါ
ပြားကို ထောက်ပံ့နိုင်သည့်နေရာ သို့မဟုတ် ထိနိုင်သည့်နေရာနှင့် အဆုံးကိရိယာသည် မည်သည့်နေရာတွင် ရှင်းလင်းနေရမည်ကို မှတ်သားပါ။ ရွေးချယ်ထားသောနည်းလမ်းသည် မြှောက်ခြင်း၊ လွှဲပြောင်းခြင်း၊ နေရာချထားခြင်းနှင့် လွှတ်ခြင်းမှတစ်ဆင့် အသုံးပြုနိုင်သော ပြားအခြေအနေကို ထိန်းသိမ်းထားရမည်။ ကိရိယာရွေးချယ်မှုသည် တကယ့်ပုံများ၊ နမူနာများ၊ မျက်နှာပြင်ကန့်သတ်ချက်များနှင့် စမ်းသပ်မှုများကို လိုက်နာသင့်သည်။
ဗီဒီယိုဖိုင်သည် ထောင့်မှန်စတုဂံပုံ အဆုံးကိရိယာတစ်ခုကို တည်ဆောက်ထားသော်လည်း၊ ပရောဂျက်သည် ၎င်း၏အလုပ်လုပ်ပုံအခြေခံမူကို သီးခြားစီသတ်မှတ်သင့်သည်။ အသုံးချမော်ဒယ်တွင် ကိရိယာကိုယ်ထည်၊ ပိုက်များ သို့မဟုတ် ကြိုးများ၊ ပြား၏ ကွေးညွှတ်မှုနှင့် အနီးနားရှိဖွဲ့စည်းပုံတို့ကို တစ်ခုတည်းသော အဖုံးအဖြစ် လိုအပ်သည်။
နေရာချထားသော stack ကို state အဖြစ်သတ်မှတ်ပါ
panel တစ်ခုသည် coordinate တစ်ခုကို ရောက်ရှိရုံဖြင့် stack တစ်ခု ပြီးပြည့်စုံသွားခြင်းမဟုတ်ပါ။ edge alignment၊ ခွင့်ပြုထားသော rotation၊ support လုပ်ထားသော area၊ သက်ဆိုင်ပါက layer separation၊ အများဆုံး planned stack condition နှင့် tool release အတွက် လိုအပ်သော clearance ကို သတ်မှတ်ပါ။ နောက် panel သည် stack datum နှင့် နှိုင်းယှဉ်လျှင် မည်သို့တည်ရှိသည်ကို ဖော်ပြပါ။
လွှတ်တင်သည့်လမ်းကြောင်းသည် ထွက်နေသောဘားများကို ဆွဲယူခြင်း သို့မဟုတ် အနီးနားရှိအလွှာကို မနှောင့်ယှက်ဘဲ ထွက်ခွာသင့်သည်။ ပထမအလွှာ၊ အလယ်အလတ်အလွှာများနှင့် အမြင့်ဆုံးစီစဉ်ထားသော အခြေအနေကို စစ်ဆေးပါ။ တစ်ခုချင်းစီတွင် မတူညီသောကိရိယာထောင့်နှင့် ပတ်ဝန်းကျင်ရှိ အကွာအဝေးကို ပြသနိုင်သည်။
ခက်ခဲသောအခြေအနေပြန်လည်ထူထောင်ရေးကိုစီစဉ်ပါ
အခြေအနေဇယားတွင် ရင်းမြစ်အသုံးပြုမှု၊ panel အတည်ပြုပြီး၊ ဦးတည်ရာရရှိနိုင်မှု၊ ထားရှိထားသောအခြေအနေအတည်ပြုပြီး နှင့် ကိရိယာရှင်းလင်းမှုတို့ကို လွှမ်းခြုံထားသင့်သည်။ ပျောက်ဆုံးနေသော panel၊ ရွှေ့ပြောင်းထားသော panel၊ သံသယရှိသော နှစ်ထပ် panel၊ ထိန်းသိမ်းထားရှိသော ဦးတည်ရာ သို့မဟုတ် မပြည့်စုံသော ထုတ်လွှတ်မှုအတွက် တုံ့ပြန်မှုများကို ထည့်ပါ။ စီမံကိန်းအဖွဲ့သည် မည်သည့်အခြေအနေများကို စစ်ဆေးရန်ရပ်တန့်ပြီး မည်သည့်အခြေအနေများသည် ထိန်းချုပ်ထားသော ပြန်လည်ရယူခြင်းသို့ ဝင်ရောက်သည်ကို ဆုံးဖြတ်သင့်သည်။
စမ်းသပ်မှုများသည် ဝင်လာသော panel အခြေအနေ၊ တကယ့်ပံ့ပိုးမှုအခြေအနေ၊ ကိရိယာအတည်ပြုချက်၊ ထားရှိထားသော ဦးတည်ချက်၊ အနားညှိမှုနှင့် ပြန်လည်ရယူခြင်းရလဒ်တို့ကို မှတ်တမ်းတင်သင့်သည်။ ၎င်းသည် စက်ရုပ်သည် လှုပ်ရှားမှုတစ်ခုပြီးမြောက်ခြင်းရှိမရှိကိုသာ မှတ်တမ်းတင်ခြင်းထက် ပိုမိုကောင်းမွန်သော အထောက်အထားကို ပေးစွမ်းသည်။
ဖြစ်နိုင်ခြေအထုပ်ကိုတည်ဆောက်ပါ
ပုံများနှင့် နယ်နိမိတ်နမူနာများ၊ ဒြပ်ထုနှင့် ဆွဲငင်အားဗဟိုအပိုင်းအခြား၊ ပြားချပ်မှုနှင့် အနားစွန်းပရိုဂျက်ရှင်းကန့်သတ်ချက်များ၊ ခွင့်ပြုထားသော အထောက်အပံ့ဒေသများ၊ အရင်းအမြစ်တင်ဆက်မှု၊ ပစ်မှတ် stack ပုံဆွဲခြင်း၊ stack datum၊ အနီးတစ်ဝိုက် အပြင်အဆင်၊ လိုအပ်သော အတည်ပြုချက်များနှင့် လက်ခံမှုနည်းလမ်းတို့ကို ပေးပါ။ အနိမ့်ဆုံးနှင့် အမြင့်ဆုံး stack အခြေအနေများနှင့် station ကို မျှဝေသည့် မည်သည့် panel မျိုးကွဲများကိုမဆို ထည့်သွင်းပါ။
ရိုဘော့၊ ကိရိယာ၊ ပြား၊ အစု၊ လွှဲပြောင်းကိရိယာနှင့် ဝင်ရောက်ခွင့်အခြေအနေများကို ပေါင်းစပ်ထားသော အပလီကေးရှင်းတစ်ခုအဖြစ် ပြန်လည်သုံးသပ်သင့်သည်။ EVS ကို ဆက်သွယ်ပါ စာအိတ်၊ ပံ့ပိုးမှုမြေပုံ၊ နေရာချထားသောအခြေအနေနှင့် အစမ်းသုံးမက်ထရစ်ကို စစ်ဆေးရန်။ sales@evsrobot.com သို့ အီးမေးလ်ပို့ပါ။
ဗီဒီယိုဖိုင်သည် မြင်သာသော လိမ္မော်ရောင်စက်ရုပ်၊ ထောင့်မှန်စတုဂံအဖျားကိရိယာ၊ ဂဟေဆော်ထားသော သံမဏိဇကာပြားများနှင့် stacking motion ကိုသာ ပံ့ပိုးပေးပါသည်။ ဆုပ်ကိုင်မှုမူ၊ ဝန်တင်မှု၊ cycle time၊ တိကျမှု၊ stack အရည်အသွေးနှင့် ဖောက်သည်အထောက်အထားတို့အတွက် ပရောဂျက်အထောက်အထားများ လိုအပ်ပါသည်။