
A ဘက်ထရီဗန်းကြိတ်ခြင်း အဖွဲ့သည် စီမံဆောင်ရွက်ထားသော အစွန်းတစ်ခုစီကို သိရှိထားသော အစိတ်အပိုင်း ဦးတည်ချက်၊ တပ်ဆင်မှုဒေတာ၊ ကိရိယာအခြေအနေ၊ ပရိုဂရမ်ပြင်ဆင်မှုနှင့် စစ်ဆေးမှုရလဒ်သို့ ခြေရာခံနိုင်သည့်အခါ သဘောတရားသည် ယုံကြည်စိတ်ချရမှုရှိသည်။ ယုံကြည်လောက်သော ရိုဘော့လမ်းကြောင်းသည် မှန်ကန်သော မျက်နှာပြင်ကို စီမံဆောင်ရွက်ခဲ့ကြောင်း သို့မဟုတ် လှန်ထားသော frame သည် ရည်ရွယ်ထားသော ကိုဩဒိနိတ်ဆက်ဆံရေးသို့ ပြန်ရောက်သွားကြောင်း မဖော်ပြနိုင်ပါ။
Key ကို takeaways
- ရိုဘော့လမ်းကြောင်းများကို မထုတ်လုပ်မီ လိုအပ်သော၊ တားမြစ်ထားသော နှင့် စစ်ဆေးရန် အရေးကြီးသော ဒေသများကို သတ်မှတ်ပါ။
- fixture datum ကို လုပ်ငန်းစဉ်ကိုဩဒိနိတ်ကွင်းဆက်၏ အစိတ်အပိုင်းတစ်ခုအဖြစ် သဘောထားပါ။
- အမည်ပေးထားသော အနားမိသားစုတိုင်းအတွက် ချဉ်းကပ်မှု၊ ထိတွေ့မှု၊ ထွက်ပေါက်၊ ကိုယ်ဟန်အနေအထားနှင့် ရှင်းလင်းချက်ကို အတည်ပြုပါ။
- ပြန်လည်ဦးတည်စေခြင်း၊ ပြန်လည်နေရာချထားခြင်း၊ ရွေးချယ်မှုကို ညှိနှိုင်းခြင်းနှင့် ပြန်လည်စတင်ခြင်းအတွက် တိကျသော ပြည်နယ်စာချုပ်ကို အသုံးပြုပါ။
- ဗီဒီယိုမှတ်တမ်းများမှ ကောက်ချက်ချမည့်အစား ကိုယ်စားပြုအစိတ်အပိုင်းများတွင် လုပ်ငန်းစဉ်ရလဒ်များနှင့် አዲስစက်ဝန်းအချိန်ကိုက်ကို တိုင်းတာပါ။
ရွေးချယ်ထားသော ရုပ်သံဖိုင်က ဘာကို ထောက်ခံသလဲ - ဘာကို သက်သေမပြနိုင်သလဲ
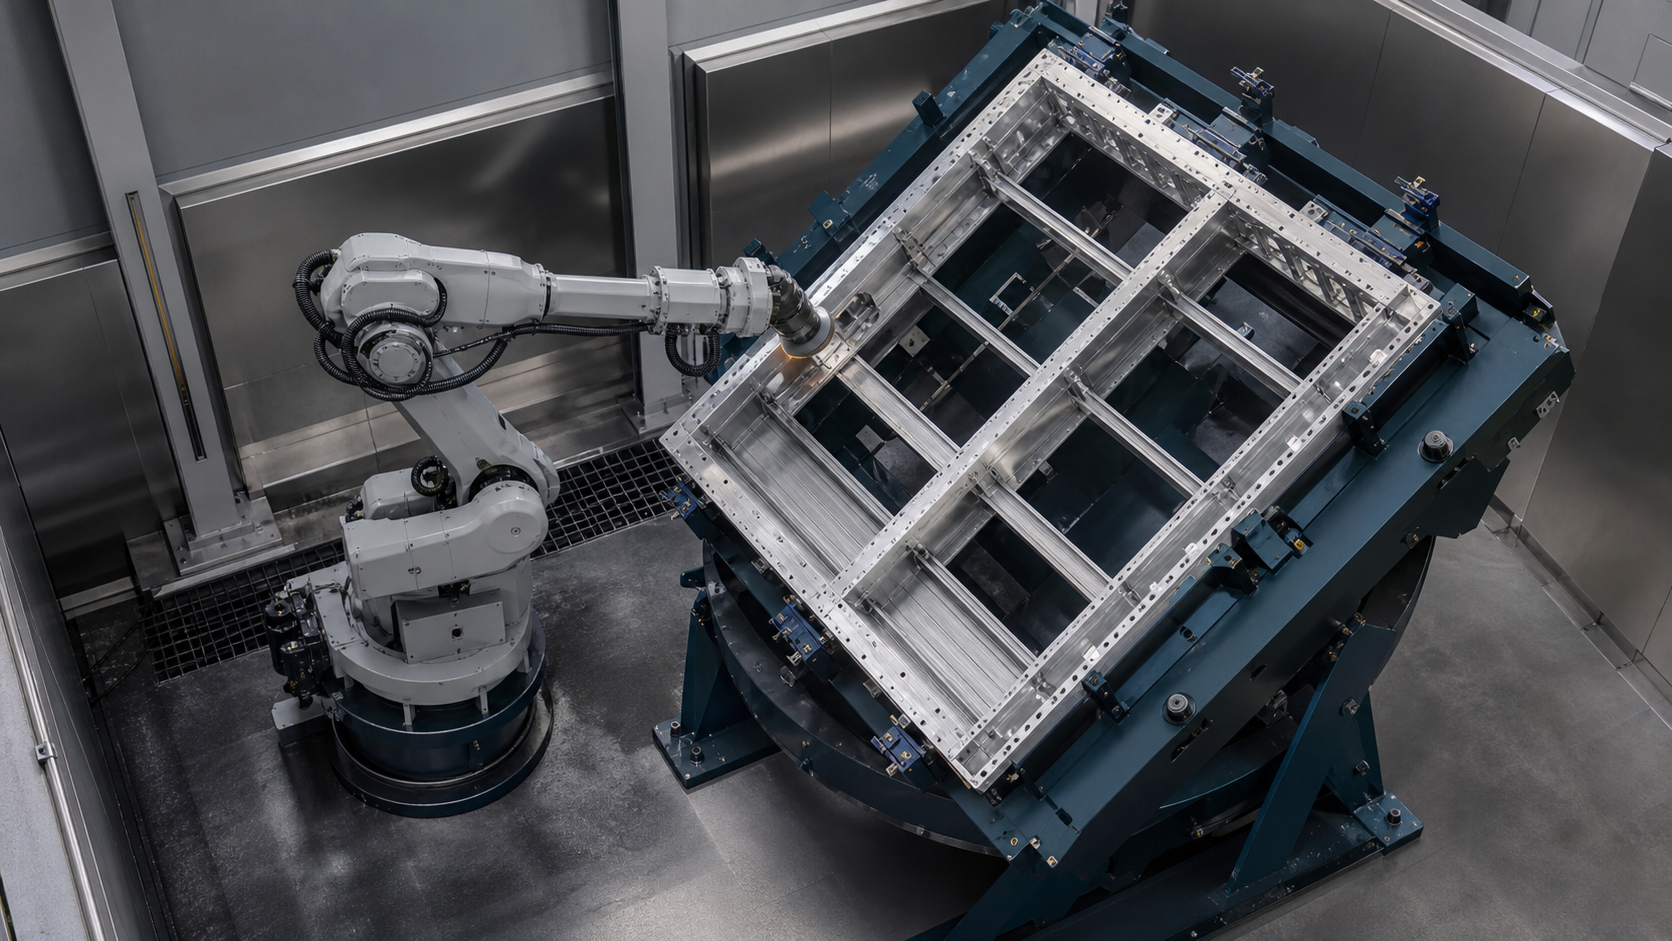
ပြန်လည်သုံးသပ်ထားသော ပစ္စည်းတွင် တပ်ဆင်ပစ္စည်းတစ်ခုတွင် တပ်ဆင်ထားသော ဗန်းကဲ့သို့သော ဘောင်ကြီးတစ်ခု၊ လည်ပတ်နေသော အပြီးသတ်ကိရိယာတစ်ခုကို သယ်ဆောင်ထားသော စက်မှုလုပ်ငန်းသုံး စက်ရုပ်တစ်ရုပ်၊ ဘောင်အနားများတစ်လျှောက် မြင်နိုင်သော ကိရိယာထိတွေ့မှု၊ တပ်ဆင်ပစ္စည်း သို့မဟုတ် သယ်ဆောင်သည့် አዲስ ဦးတည်ချက်နှင့် ပြန်လည်ဦးတည်ချက်ပြီးနောက် နောက်ထပ်စက်ရုပ်လုပ်ဆောင်မှုတို့ကို ပြသထားသည်။ ဤလေ့လာတွေ့ရှိချက်များသည် တည်နေရာ၊ အနားသို့ဝင်ရောက်ခြင်း၊ လုပ်ငန်းစဉ်ဦးတည်ချက်၊ တပ်ဆင်ပစ္စည်းရှင်းလင်းခြင်းနှင့် အပြီးသတ်အခြေအနေများအကြား လွှဲပြောင်းပေးအပ်ခြင်းဆိုင်ရာ အကန့်အသတ်ရှိသော ဆွေးနွေးချက်ကို ထောက်ခံပါသည်။
ဗီဒီယိုဖိုင်တွင် frame material၊ အတိုင်းအတာ၊ mass၊ incoming variation၊ လိုအပ်သောဖယ်ရှားခြင်း၊ abrasive specification၊ tool speed၊ feed၊ contact force၊ compliance method၊ path source၊ coordinate accuracy၊ fixture repeatability၊ inspection method၊ surface result၊ cycle time၊ yield၊ output၊ fault history၊ safeguarding architecture၊ customer သို့မဟုတ် production acceptance တို့ကို မဖော်ပြထားပါ။ ထို့ကြောင့် EVST သည် မျက်နှာပြင်အရည်အသွေး၊ ဖယ်ရှားမှုထိန်းချုပ်မှု၊ စွမ်းဆောင်ရည်၊ ဖြန့်ကျက်မှု၊ ဘေးကင်းရေး သို့မဟုတ် လိုက်နာမှုတို့၏ သက်သေအဖြစ် မဟုတ်ဘဲ မြင်နိုင်သော လုပ်ငန်းစဉ်အထောက်အထားအဖြစ် သဘောထားပါသည်။
မြင်သာသောပုံသဏ္ဍာန်သည် သတ်မှတ်ထားသော ဘက်ထရီဗန်းခေါင်းစဉ်နှင့် ကိုက်ညီသော်လည်း မှတ်တမ်းတင်ခြင်းတစ်ခုတည်းဖြင့် ထုတ်ကုန်သတ်မှတ်ချက် သို့မဟုတ် ယာဉ်အစီအစဉ်ကို မသတ်မှတ်နိုင်ပါ။ ပရောဂျက်ဆုံးဖြတ်ချက်များတွင် ပုံများ၊ ကိုယ်စားပြုနမူနာများ၊ အနားသတ်လိုအပ်ချက်များ၊ တပ်ဆင်ပစ္စည်းဒေတာ၊ ကိရိယာအချက်အလက်၊ လည်ပတ်မှုပုံစံများ၊ စစ်ဆေးမှုစံနှုန်းများနှင့် နေရာအခြေအနေများ လိုအပ်နေဆဲဖြစ်သည်။
ဘက်ထရီဗန်းကြိတ်ခွဲခြင်းကို မည်သို့စီစဉ်ရမည်နည်း
ပုံဆွဲခြင်းနှင့် အမှန်တကယ်ဝင်လာသော အစိတ်အပိုင်းများနှင့် ချိတ်ဆက်ထားသော လုပ်ငန်းစဉ်မြေပုံဖြင့် စတင်ပါ။ frame variant၊ တည်နေရာအင်္ဂါရပ်များ၊ အလုပ်လုပ်ရန် လိုအပ်သော မျက်နှာပြင်များ၊ တားမြစ်ထားသော ထိတွေ့ဧရိယာများ၊ တံဆိပ်ခတ်ခြင်း သို့မဟုတ် ချိတ်ဆက်ခြင်းအင်္ဂါရပ်များ၊ အနားမိသားစုများ၊ ထောင့်များ၊ အပေါက်များ၊ အကူးအပြောင်းများနှင့် လိုအပ်ချက်တစ်ခုစီအတွက် စီစဉ်ထားသော စစ်ဆေးမှုကို ဖော်ပြပါ။ မော်ဒယ်တစ်ခုတွင် စဉ်ဆက်မပြတ်ဖြစ်နေပုံရသောကြောင့် မတူညီသော အနားအခြေအနေများကို တစ်ခုတည်းသော ယေဘုယျလမ်းကြောင်းအဖြစ် မစုစည်းပါနှင့်။
အမည်ခံဂျီသြမေတြီသည် ဝင်လာသောကွဲလွဲမှုနှင့် ခွဲခြားပါ။ ဘောင်ပုံပျက်ခြင်း၊ ချိတ်ဆက်ကွဲလွဲမှု၊ စွန်းထင်းမှု သို့မဟုတ် အလင်းပြန်မှုအခြေအနေ၊ ညစ်ညမ်းမှု၊ ယခင်လုပ်ငန်းစဉ်အကျိုးသက်ရောက်မှုများနှင့် ကိုင်တွယ်မှုပျက်စီးမှုတို့သည် တကယ့်အနားတည်ရှိသည့်နေရာကို ပြောင်းလဲနိုင်သည်။ fixture မှလက်ခံသောကွဲလွဲမှု၊ မည်သည်ကိုရှာဖွေတွေ့ရှိသည်၊ မည်သည်ကို လုပ်ငန်းစဉ်က လက်ခံနိုင်သည်နှင့် မည်သည်ကို ထိန်းချုပ်ထားသော exception လမ်းကြောင်းသို့ အစိတ်အပိုင်းကို ပေးပို့သည်ကို သတ်မှတ်ပါ။
ထို့နောက် အလုပ်ကို ဦးတည်ချက်အလိုက် ပိုင်းခြားပါ။ ဦးတည်ချက်တစ်ခုစီအတွက်၊ အသက်ဝင်သော အချက်အလက်၊ ခွင့်ပြုထားသော ညှပ်များ၊ လိုအပ်သော အစွန်းများ၊ ကိရိယာချဉ်းကပ်မှု ဦးတည်ချက်၊ စက်ရုပ်အနေအထား၊ တပ်ဆင်ပစ္စည်းနှင့် ကြိုးရှင်းလင်းမှု၊ စစ်ဆေးခြင်းဝင်ရောက်ခွင့်နှင့် အကူးအပြောင်းအခြေအနေတို့ကို မှတ်တမ်းတင်ပါ။ ထို့နောက်မှသာ အဖွဲ့သည် စက်ရုပ်၊ နေရာချထားကိရိယာ၊ တပ်ဆင်ပစ္စည်း၊ ကိရိယာနှင့် စခန်းဗိသုကာများကို နှိုင်းယှဉ်သင့်သည်။
fixture datum ကို လုပ်ငန်းစဉ်ရဲ့ အစိတ်အပိုင်းတစ်ခုဖြစ်အောင်လုပ်ပါ။
စက်ရုပ်သည် ကိုဩဒိနိတ်များကို လိုက်နာပြီး ကိရိယာသည် ရုပ်ပိုင်းဆိုင်ရာ အနားသတ်ကို ထိတွေ့သည်။ တပ်ဆင်ပစ္စည်းသည် ထိုအဖြစ်မှန်နှစ်ခုကို ချိတ်ဆက်ပေးသည်။ တည်နေရာမျက်နှာပြင်များ၊ အထောက်အပံ့များ၊ ညှပ်အစီအစဉ်၊ အစိတ်အပိုင်းရှိနေမှုစစ်ဆေးမှုများ၊ ဦးတည်ချက်အမှားကာကွယ်ခြင်း၊ ထိုင်ခုံအထောက်အထားနှင့် လွှတ်ပေးထားသောအခြေအနေကို မှတ်တမ်းတင်ပါ။ တပ်ဆင်ပစ္စည်းဟောင်းနွမ်းမှု၊ အပျက်အစီးများ၊ ညှပ်ကွဲလွဲမှု သို့မဟုတ် မပြည့်စုံသောထိုင်ခုံသည် ပရိုဂရမ်ရေးဆွဲထားသောလမ်းကြောင်းနှင့် နှိုင်းယှဉ်လျှင် ဘောင်ကို မည်သို့ရွှေ့နိုင်သည်ကို စစ်ဆေးပါ။
ကြီးမားသော ပွင့်လင်းသောဘောင်များတွင် လိုက်လျောညီထွေဖြစ်သော ဒေသများနှင့် ရှည်လျားသော spans များရှိနိုင်သည်။ ၎င်းသည် တိကျသောပုံပျက်ခြင်းကို သက်သေမပြပါ သို့မဟုတ် universal support pattern မလိုအပ်ပါ။ ဆိုလိုသည်မှာ စီမံကိန်းသည် support များနှင့် clamp များကို မည်သည့်နေရာတွင် ခွင့်ပြုထားသည်၊ အစိတ်အပိုင်းအခြေအနေကို မည်သို့စစ်ဆေးသည်နှင့် လုပ်ငန်းစဉ်ထိတွေ့မှုသည် loading တွင် တည်ဆောက်ထားသော ဆက်ဆံရေးကို ပြောင်းလဲနိုင်မနိုင်ကို ဆုံးဖြတ်သင့်သည်ဟု ဆိုလိုသည်။
ခိုင်ခိုင်မာမာ ကိုင်ဆောင်ထားသော ပစ္စည်းတစ်ခုသည် ကိရိယာကို ပိတ်ဆို့ထားနိုင်သည်။ ညှပ်ကိုယ်ထည်များ၊ actuator များ၊ အာရုံခံကိရိယာများ၊ ပိုက်များ၊ မာကျောသော ရပ်တန့်မှုများ၊ အထောက်အပံ့များနှင့် ပတ်ဝန်းကျင်ဖွဲ့စည်းပုံကို ချဉ်းကပ်မှုနှင့် ထွက်ပေါက်အဖုံးတစ်ခုလုံးနှင့် နှိုင်းယှဉ်ကြည့်ပါ။ ပုံမှန်ထိတွေ့မှုလမ်းကြောင်းကိုသာ အတည်ပြုမည့်အစား ကိရိယာပြောင်းလဲခြင်း၊ စစ်ဆေးခြင်း၊ သန့်ရှင်းရေးလုပ်ခြင်း၊ ပြုပြင်ထိန်းသိမ်းခြင်းနှင့် ပြန်လည်ရယူခြင်းတို့ကို ပါဝင်သည်။
ပြန်လည်ဦးတည်ချက်ဗျူဟာကို ရည်ရွယ်ချက်ရှိရှိ ရွေးချယ်ပါ
| ဗိသုကာအတတ်ပညာ | ဘာတွေကို ရိုးရှင်းအောင် လုပ်ပေးနိုင်လဲ | အထောက်အထားတွေ လိုအပ်နေဆဲပါ | ပုံမှန်ဆုံးဖြတ်ချက်နယ်နိမိတ် |
|---|---|---|---|
| တည်ငြိမ်သော ဦးတည်ချက်တစ်ခု | fixture-motion state နည်းပါးပြီး primary coordinate relationship တစ်ခုသာရှိသည်။ | ကိရိယာအပြည့်အစုံဝင်ရောက်ခွင့်၊ စက်ရုပ်ကိုယ်ဟန်အနေအထား၊ ကြိုးရှင်းလင်းမှု၊ ဖုံးအုပ်မှုနှင့် စစ်ဆေးရေးမြင်နိုင်စွမ်း | လိုအပ်သောနေရာအားလုံးသည် အားနည်းသောအနေအထားများ သို့မဟုတ် မမြင်ရသောအနားများမရှိဘဲ လုပ်ဆောင်နိုင်ဆဲဖြစ်ပါကသာ အသုံးပြုပါ။ |
| ထိန်းချုပ်ထားသော ပစ္စည်းကိရိယာများ ပြန်လည်ချိန်ညှိခြင်း | တင်ထားသော အစိတ်အပိုင်းတစ်ခုကို ထိန်းသိမ်းထားစဉ်တွင် အနားသတ်တင်ဆက်မှုကို ပြောင်းလဲပါ | ရွေ့လျားမှုခွင့်ပြုချက်၊ စက်ရုပ်-ရှင်းလင်းသောအထောက်အထား၊ ဦးတည်ချက်တုံ့ပြန်ချက်၊ ပြန်လည်ထိုင်ခုံ၊ အချက်အလက်ပြောင်းလဲမှုနှင့် ပြန်လည်ရယူခြင်း | ထပ်ထည့်ထားသော ပြည်နယ်နှင့် ကာကွယ်စောင့်ရှောက်ရေး တာဝန်ဝတ္တရားများကို တရားမျှတစေရန် ဝင်ရောက်ခွင့် လုံလောက်စွာ တိုးတက်ကောင်းမွန်လာသည့်အခါ အသုံးဝင်ပါသည်။ |
| ဖြုတ်ပြီး အခြားပစ္စည်းတစ်ခုသို့ ပြန်တင်ပါ | နောက်ဘက်အတွက် ရည်ရွယ်ချက်ရှိရှိတည်ဆောက်ထားသော datum နှင့် access concept ကို ခွင့်ပြုသည် | အစိတ်အပိုင်း identity၊ လွှဲပြောင်းထိန်းသိမ်းမှု၊ orientation ကာကွယ်ခြင်း၊ second-fixture repeatability နှင့် work-in-process control | ကိရိယာတစ်ခုသည် တည်ငြိမ်သောဝင်ရောက်ခွင့်ကို မပေးနိုင်သည့်အခါ သို့မဟုတ် လည်ပတ်မှုများကို ခွဲထားသည့်အခါ ထည့်သွင်းစဉ်းစားပါ |
| ရိုဘော့သည် ဘောင်ကို တပ်ဆင်ထားသော ပွတ်တိုက်ကိရိယာတစ်ခုသို့ သယ်ဆောင်သွားသည် | ကိရိယာတစ်ခုအစား အစိတ်အပိုင်းကို ၎င်းပတ်ပတ်လည်တွင် ရွှေ့သည် | ဝန်အားနှင့် အရှိန်အဟုန်၊ ဆုပ်ကိုင်မှု၊ အစိတ်အပိုင်း တောင့်တင်းမှု၊ လက်လှမ်းမမီမှု၊ ကိရိယာထိတွေ့မှု၊ ဦးတည်ချက်နှင့် ဘေးကင်းစွာ ပြန်လည်ရယူခြင်း။ | သီးခြားအယူအဆတစ်ခု။ ရွေးချယ်ထားသော ဗီဒီယိုသည် ဤဗိသုကာလက်ရာကို မတည်ဆောက်ပါ။ |
မည်သည့်ဗိသုကာလက်ရာမှ ပိုမိုမြန်ဆန်၊ ပိုမိုလုံခြုံ သို့မဟုတ် ပိုမိုတိကျမှုမရှိပါ။ ၎င်းတို့ကို တူညီသော frame range၊ လိုအပ်သော edge များ၊ datum variation၊ tool-access map၊ inspection plan၊ changeover၊ exception handling၊ maintenance access နှင့် validated full-cycle timing တို့နှင့် နှိုင်းယှဉ်ကြည့်ပါ။
ပရိုဂရမ်ရေးသားခြင်းမပြုမီ flip-state စာချုပ်ကို ရေးပါ။
ပြန်လည်ဦးတည်ခြင်းကို စက်ရုပ်လမ်းကြောင်းများကြားတွင် စစ်ဆေးခြင်းမပြုရသေးသော ခေတ္တရပ်နားမှုအဖြစ် မသတ်မှတ်သင့်ပါ။ တပ်ဆင်မှုရွေ့လျားမှုမတိုင်မီ အခြေအနေ၊ ရွေ့လျားမှုကို ခွင့်ပြုသည့် အထောက်အထား၊ အတည်ပြုထားသော ရလဒ်နှင့် ပျောက်ဆုံးနေသော သို့မဟုတ် ဆန့်ကျင်ဘက် အချက်ပြမှုအပေါ် တုံ့ပြန်မှုတို့ကို သတ်မှတ်ပါ။ အမိန့်ပေးချက်များ၊ တုံ့ပြန်ချက်၊ အချိန်တိုင်းကိရိယာများနှင့် အစိတ်အပိုင်းအထောက်အထားများကို ကွဲပြားစွာထားပါ။
| ပြည်နယ် | သတ်မှတ်ရန် အထောက်အထား | ခွင့်ပြုထားသော လုပ်ဆောင်ချက် | အထောက်အထား ပျောက်ဆုံးနေပါက |
|---|---|---|---|
| လက်ရှိအလုပ်ပြီးစီး | လိုအပ်သော အစွန်းအပိုင်းများကို စီမံဆောင်ရွက်ပြီး သို့မဟုတ် မှတ်တမ်းတင်ထားသော အနေအထားကို ပေးအပ်ထားပြီး၊ ကိရိယာကို ရုပ်သိမ်းလိုက်ပါပြီ | ပြန်လည်ဦးတည်ချက်တောင်းဆိုပါ | လက်ရှိဦးတည်ချက်ကို ဆက်လက်ထိန်းသိမ်းထားပြီး အငြင်းပွားနေသော အပိုင်းကို ဖြေရှင်းပါ |
| စက်ရုပ်ရှင်းလင်းရေး | သတ်မှတ်ထားသော fixture-motion envelope ပြင်ပရှိ ရိုဘော့၊ ကိရိယာ၊ ကေဘယ်လ်ထုပ်ပိုးမှုနှင့် အခြားရွှေ့ပြောင်းနိုင်သော ပစ္စည်းကိရိယာများ | ထိန်းချုပ်ထားသော ပစ္စည်းကိရိယာများ ရွေ့လျားမှုကို ခွင့်ပြုပါ | လှုပ်ရှားမှုကို ပိတ်ဆို့ပြီး သိမ်းပိုက်ထားသော အဖုံးကို ရောဂါရှာဖွေပါ |
| တပ်ဆင်မှု ရွေ့လျားမှု ပြီးစီးပါပြီ | လိုအပ်သော ဦးတည်ချက်သို့ ရောက်ရှိပြီး၊ ရွေ့လျားမှု ရပ်တန့်သွားပြီး၊ သက်ဆိုင်ရာ လော့ခ်များ သို့မဟုတ် ဘရိတ်များကို သတ်မှတ်ထားသော အခြေအနေတွင် ထားရှိပါသည် | အစိတ်အပိုင်းအသစ်နှင့် အချက်အလက်အခြေအနေကို စစ်ဆေးပါ | စက်ရုပ်လုပ်ငန်းစဉ်ရွေ့လျားမှုကို တားဆီးထားပြီး ပြန်လည်ကောင်းမွန်လာစေရန် လုပ်ဆောင်ပါ |
| အပိုင်းလိုက်ပြန်လည်တပ်ဆင်ပြီး | အစိတ်အပိုင်းရှိနေခြင်း၊ တည်နေရာ၊ ညှပ်အနေအထားနှင့် ဦးတည်ချက် အမှတ်အသားတို့သည် စီမံကိန်းအဓိပ္ပာယ်ဖွင့်ဆိုချက်နှင့် ကိုက်ညီပါသည်။ | သက်ဆိုင်ရာ ကိုဩဒိနိတ်နှင့် လုပ်ငန်းစဉ်အစုံကို ရွေးချယ်ပါ | ယခင်ဒေတာသည် တရားဝင်နေသေးသည်ဟု မယူဆပါနှင့် |
| နောက်ထပ် ဦးတည်ချက် ထုတ်ပြန်လိုက်ပါပြီ | မှန်ကန်သော ချက်ပြုတ်နည်း၊ frame identity၊ ကိုဩဒိနိတ်အစုံ၊ ကိရိယာအခြေအနေ၊ ဦးတည်ရာနှင့် ဝင်ရောက်ခွင့်ခွင့်ပြုချက် | ပထမဆုံးခွင့်ပြုထားသော အပိုင်းသို့ ချဉ်းကပ်ပါ | ပြည်နယ်အစိုးရအနေဖြင့် ခြေရာခံနိုင်သော အကြောင်းပြချက်နှင့် ပြန်လည်ရယူရေးပိုင်ရှင်ကို ကိုင်ဆောင်ထားပါ |
ပြန်လည်ဦးတည်ချက်ပြီးနောက် ကိုဩဒိနိတ်ကွင်းဆက်ကို ပိတ်ပါ
စက်ရုပ်အခြေစိုက်စခန်းမှ ကိရိယာအလယ်ဗဟိုအမှတ်၊ တပ်ဆင်မှုအခြေစိုက်စခန်း၊ တက်ကြွသောဦးတည်ချက်၊ အပိုင်းဒေတာနှင့် အနားသတ်လုပ်ငန်းစဉ်ဘောင်မှတစ်ဆင့် ကိုဩဒိနိတ်ကွင်းဆက်ကို ရေးပါ။ ပြန်လည်ဦးတည်ချက်သည် ထိန်းချုပ်ကိရိယာမှ ညှိနှိုင်းထားသော ပြင်ပဝင်ရိုးတစ်ခုဖြစ်ပါက၊ ထိုဆက်နွယ်မှုကို မှတ်တမ်းတင်ပါ။ ၎င်းသည် သီးခြားအညွှန်းကိန်းပါ တပ်ဆင်မှုတစ်ခုဖြစ်ပါက၊ အတည်ပြုထားသော အညွှန်းအခြေအနေနှင့် ၎င်းနှင့်ဆက်စပ်နေသော ကိုဩဒိနိတ်အစုံကို မှတ်တမ်းတင်ပါ။
အမိန့်ပေးထားသောထောင့်သို့ရောက်ရှိခြင်းသည် အစိတ်အပိုင်းသည် မျှော်လင့်ထားသည့်အတိုင်း တည်ရှိနေကြောင်း သက်သေပြသည်ဟု မယူဆပါနှင့်။ ဦးတည်ချက်တုံ့ပြန်ချက်၊ စက်ပိုင်းဆိုင်ရာတည်နေရာ၊ ညှပ်ခြင်းနှင့် အစိတ်အပိုင်းရှိနေခြင်းတို့သည် မတူညီသောမေးခွန်းများကို ဖြေဆိုပေးသည်။ နောက်ထပ်အစွန်းလမ်းကြောင်း အရည်အချင်းပြည့်မီလာခြင်းမပြုမီ လိုအပ်သောအထောက်အထားကို စီမံကိန်းက သတ်မှတ်သင့်သည်။
ကိုဩဒိနိတ်အတည်ပြုခြင်းသည် တကယ့်ကိရိယာ၊ တပ်ဆင်ပစ္စည်းနှင့် ဘောင်တို့နှင့်အတူ ကိုယ်စားပြုနေရာများနှင့် ဦးတည်ရာများကို လွှမ်းခြုံသင့်သည်။ ရိုဘော့ထပ်ခါတလဲလဲလုပ်ဆောင်နိုင်မှုကို တစ်ခုတည်းဖြင့် စနစ်အဆင့် အဆက်အသွယ်တိကျမှုကို မသတ်မှတ်နိုင်ပါ၊ အဘယ်ကြောင့်ဆိုသော် ကွင်းဆက်တစ်ခုလုံးတွင် ကိရိယာ၊ တပ်ဆင်ပစ္စည်း၊ အစိတ်အပိုင်း၊ ဦးတည်ရာနှင့် လုပ်ငန်းစဉ်အကျိုးသက်ရောက်မှုများလည်း ပါဝင်သောကြောင့်ဖြစ်သည်။
ကိရိယာဝင်ရောက်ခွင့်ကို အနားစွန်းတိုင်းတွင် အတည်ပြုပါ
လိုအပ်သောအလုပ်ကို အမည်ပေးထားသော အနားသတ်အပိုင်းများအဖြစ် ပိုင်းခြားပါ။ အပိုင်းတိုင်းအတွက် ပစ်မှတ်ဒေသ၊ တားမြစ်ထားသော အိမ်နီးချင်းမျက်နှာပြင်များ၊ ချဉ်းကပ်မှု၊ ကနဦးထိတွေ့မှု၊ ရည်ရွယ်ထားသော ထိတွေ့မှုဦးတည်ရာ၊ ထွက်ပေါက်၊ ကိရိယာဦးတည်ချက်၊ စက်ရုပ်ကိုယ်ဟန်အနေအထား၊ ကြိုးနှင့် spindle အကွာအဝေး၊ fixture အကွာအဝေးနှင့် စစ်ဆေးခြင်းနည်းလမ်းတို့ကို မှတ်တမ်းတင်ပါ။ ၎င်းက ကျော်သွားသော အနားသတ်များ၊ မရည်ရွယ်ဘဲ ထပ်နေမှုနှင့် မရောက်ရှိနိုင်သော အကူးအပြောင်းများကို ပိုမိုလွယ်ကူစွာ ခွဲခြားသိရှိနိုင်စေပါသည်။
ရောက်ရှိနိုင်သောအမှတ်သည် အလိုအလျောက် လက်တွေ့ကျသော လုပ်ငန်းစဉ်အနေအထားတစ်ခု မဟုတ်ပါ။ ကိရိယာကိုယ်ထည်၊ ကိုင်ဆောင်သူ၊ ကြိုးထုပ်ပိုးမှု၊ လက်ကောက်ဝတ်၊ ပစ္စည်းကိရိယာ သို့မဟုတ် ဘောင်သည် ရည်ရွယ်ထားသောချဉ်းကပ်မှုကို ပိတ်ဆို့ထားစဉ်တွင် စက်ရုပ်သည် ကိုဩဒိနိတ်တစ်ခုကို ရောက်ရှိနိုင်သည်။ ၎င်းတို့အတွင်းရှိ ကိုယ်စားပြုအမှတ်များကိုသာမက အပိုင်းများအကြား အကူးအပြောင်းများကိုပါ စစ်ဆေးပါ။
ဝင်ရောက်ခွင့်စစ်ဆေးမှုများအတွက် တကယ့် abrasive နှင့် holder geometry ကို အသုံးပြုပါ။ အမည်ခံကိရိယာအချင်း သို့မဟုတ် ရိုးရှင်းသော မော်ဒယ်သည် အကာအကွယ်၊ backing၊ flange၊ spindle၊ hose သို့မဟုတ် wear-state effect များကို လွတ်သွားနိုင်သည်။ နောက်ဆုံး parameters များနှင့် wear limits များကို ရွေးချယ်ထားသော ကိရိယာနှင့် ကိုယ်စားပြုစမ်းသပ်မှုများမှ ရယူရမည်။
မျက်နှာပြင်လက်ခံမှုနှင့် ထိတွေ့မှုအထောက်အထားကို ခွဲခြားပါ
မြင်သာသောထိတွေ့မှုသည် ကိရိယာသည် ဘောင်နှင့်ထိစပ်သည့်နေရာကို ပြသနိုင်သော်လည်း ဖယ်ရှားခြင်း၊ အပြီးသတ်ခြင်း၊ အနားသတ်အခြေအနေ၊ အတိုင်းအတာရလဒ် သို့မဟုတ် တသမတ်တည်းဖြစ်မှုကို မသတ်မှတ်နိုင်ပါ။ လုပ်ငန်းစဉ်ကို မသတ်မှတ်မီ ထုတ်ကုန်လိုအပ်ချက်နှင့် စစ်ဆေးခြင်းနည်းလမ်းကို သတ်မှတ်ပါ။ ကိရိယာတစ်ခုသည် ၎င်းတို့ကို စဉ်ဆက်မပြတ် တစ်ချက်တည်းဖြင့် လိုက်လံလုပ်ဆောင်သည့်တိုင် ဒေသအမျိုးမျိုးတွင် လက်ခံမှုအထောက်အထားများ မတူညီနိုင်ပါ။
ရွေးချယ်ထားသော နည်းလမ်းနှင့် သက်ဆိုင်သည့် ထိန်းချုပ်ထားသော variable များကို မှတ်တမ်းတင်ပါ၊ ဥပမာ tool identity နှင့် condition၊ installed abrasive၊ program revision၊ frame နှင့် fixture state နှင့် မည်သည့် project-specific process setting မဆိုဖြစ်သည်။ တကယ့် cell အထောက်အထားက အတည်ပြုခြင်းမရှိပါက force control၊ compliance၊ sensing သို့မဟုတ် adaptive path generation ရှိကြောင်း မဖော်ပြပါနှင့်။
ထုတ်လွှတ်မှုမှတ်တမ်းသည် ဝင်လာသောအစိတ်အပိုင်း၊ တက်ကြွသောဦးတည်ချက်၊ အနားသတ်အပိုင်း၊ ကိရိယာအခြေအနေ၊ လုပ်ငန်းစဉ်တပ်ဆင်မှု၊ စစ်ဆေးမှုရလဒ်၊ ပုံမှန်မဟုတ်မှုနှင့် နောက်ဆုံးအနေအထားတို့ကို ချိတ်ဆက်သင့်သည်။ ဤခွဲထုတ်ခြင်းသည် အောင်မြင်သော ရွေ့လျားမှုအစီအစဉ်တစ်ခုကို လက်ခံထားသော အပြီးသတ်အစိတ်အပိုင်းနှင့် မှားယွင်းခြင်းမှ ကာကွယ်ပေးသည်။
သိရှိထားသော အခြေအနေအလိုက် အနှောင့်အယှက်ဖြစ်စေသော ပြန်လည်ကောင်းမွန်လာမှုကို စီစဉ်ပါ
ပြန်လည်ရယူခြင်းကို နောက်ဆုံးအတည်ပြုထားသော frame၊ fixture၊ orientation၊ clamp၊ robot၊ tool၊ segment၊ inspection နှင့် operating-mode state မှစတင်သင့်သည်။ ပြန်လည်ဦးတည်ချက်ပြုလုပ်နေစဉ် ရပ်တန့်မှုဖြစ်ပွားခဲ့ပါက၊ သတ်မှတ်ထားသောအထောက်အထားက အနေအထားနှင့် ထိုင်ခုံအခြေအနေကို မဖြေရှင်းမချင်း စနစ်သည် orientation အဟောင်း သို့မဟုတ် အသစ်ကို မယူဆသင့်ပါ။
ကိရိယာချို့ယွင်းချက်၊ ကိရိယာပစ္စည်းအတည်ပြုချက်ပျောက်ဆုံးခြင်း၊ အနားသတ်အနှောင့်အယှက်ဖြစ်ခြင်း၊ အငြင်းပွားဖွယ်အစိတ်အပိုင်းရှိနေခြင်း၊ စစ်ဆေးခြင်းမအောင်မြင်ခြင်း၊ ထိန်းချုပ်ရပ်တန့်ခြင်း၊ ပါဝါပြတ်တောက်ခြင်း သို့မဟုတ် ပြုပြင်ထိန်းသိမ်းမှုဝင်ရောက်စွက်ဖက်မှုဖြစ်ပွားပြီးနောက် မည်သို့ဖြစ်ပျက်သည်ကို သတ်မှတ်ပါ။ အစိတ်အပိုင်းကို မည်သူပိုင်ဆိုင်သည်၊ မည်သည့်အပိုင်းများကို လုပ်ဆောင်ပြီးဖြစ်နိုင်သည်၊ မည်သည့်အရာကို စစ်ဆေးရမည်နှင့် အလုပ်ကို ပြန်လည်စတင်နိုင်သည် သို့မဟုတ် အခြားနေရာသို့ ပို့ဆောင်ရမည်ကို ဖော်ပြပါ။
အလိုအလျောက် ပြန်ဖွင့်ခြင်းကို ရှောင်ကြဉ်ပါ။ မျက်နှာပြင်ပေါ်သို့ မှားယွင်းသောနေရာမှ ပြန်လည်ဝင်ရောက်ခြင်းသည် အတည်မပြုနိုင်သော ထပ်တူကျမှု၊ လွတ်သွားသောနေရာ သို့မဟုတ် မရည်ရွယ်ဘဲ ထိတွေ့မှုတို့ကို ဖြစ်ပေါ်စေနိုင်သည်။ ဘေးကင်းပြီး လက်ခံနိုင်သော ပြန်လည်စတင်မှု အစီအစဉ်သည် ပရောဂျက်အလိုက် သက်ဆိုင်ပြီး ကိုယ်စားပြုအခြေအနေများဖြင့် စမ်းသပ်သင့်သည်။
ထုတ်လုပ်မှုအခြေအနေများကို ဘေးကင်းရေးနှင့်သက်ဆိုင်သော လုပ်ဆောင်ချက်များနှင့် ကွဲပြားစွာထားရှိပါ
သီးခြားဒီဇိုင်းထုတ်ပြီး အတည်ပြုထားသော ဘေးကင်းရေးဗိသုကာတစ်ခုက ၎င်းတို့အား အခြားအခန်းကဏ္ဍတစ်ခု သတ်မှတ်ပေးခြင်းမရှိပါက ချက်ပြုတ်နည်းရွေးချယ်မှု၊ အနားသတ်ပြီးစီးမှုနှင့် လုပ်ငန်းစဉ်လက်ခံမှုတို့သည် ထုတ်လုပ်မှုအခြေအနေများဖြစ်သည်။ ထုတ်လုပ်မှုအစီအစဉ်တွင် အသုံးပြုသော Robot-clear နှင့် fixture-orientation အချက်ပြမှုများသည် interlock အစီအစဉ်တွင် ပါဝင်သောကြောင့်သာ ဘေးကင်းရေးလုပ်ဆောင်ချက်များအဖြစ် မဖော်ပြသင့်ပါ။
တရားဝင် ISO 10218-2:2025 ရင်းမြစ်စာမျက်နှာတွင် ဒီဇိုင်း၊ ပေါင်းစည်းမှု၊ စတင်အသုံးပြုခြင်း၊ လည်ပတ်မှု၊ ပြုပြင်ထိန်းသိမ်းမှုနှင့် ဖျက်သိမ်းမှုတစ်လျှောက် စက်မှုလုပ်ငန်းသုံး စက်ရုပ်အသုံးချမှုများနှင့် စက်ရုပ်ဆဲလ်များအတွက် လိုအပ်ချက်များကို ဖော်ပြထားသည်။ တရားဝင် ISO 12100:2010 ရင်းမြစ်စာမျက်နှာတွင် စက်ယန္တရားအန္တရာယ်အကဲဖြတ်ခြင်းနှင့် အန္တရာယ်လျှော့ချရေးမူများကို ဖော်ပြထားသည်။ သက်ဆိုင်သောထုတ်ဝေမှုများ၊ စည်းမျဉ်းများ၊ လိုအပ်သောစွမ်းဆောင်ရည်နှင့် အတည်ပြုချက်များသည် တပ်ဆင်မှုအလိုက် သီးသန့်တည်ရှိနေပါသည်။
OSHA 29 CFR 1910.215 သည် အမေရိကန်ပြည်ထောင်စု အထွေထွေစက်မှုလုပ်ငန်းဆိုင်ရာ အခြေအနေတွင် ပွတ်တိုက်ဘီးစက်ယန္တရားများကို ဖော်ပြထားသော်လည်း OSHA ရိုဘော့တစ်လမ်းညွှန်ချက်တွင် ပုံမှန်မဟုတ်သော စက်ရုပ်အလုပ်များကို အရေးကြီးသော အန္တရာယ်အခြေအနေများအဖြစ် ဖော်ထုတ်ထားသည်။ Grinding-cell စီမံကိန်းရေးဆွဲခြင်းတွင် ပွတ်တိုက်ပစ္စည်းကိရိယာများ၊ အပိုင်းအစများ၊ မီးပွားများ သို့မဟုတ် သက်ဆိုင်သည့်နေရာတွင် ပူသောအမှုန်အမွှားများ၊ ဖုန်မှုန့် သို့မဟုတ် အငွေ့၊ ဆူညံသံ၊ ဝင်ရောက်ခွင့်၊ သိုလှောင်ထားသောစွမ်းအင်၊ ပစ္စည်းကိရိယာများ ရွေ့လျားမှု၊ သန့်ရှင်းရေး၊ ကိရိယာအစားထိုးခြင်း၊ သင်ကြားခြင်း၊ ရှင်းလင်းခြင်း၊ ပြန်လည်ရယူခြင်းနှင့် ပြန်လည်စတင်ခြင်းတို့ ပါဝင်သင့်သည်။ ဤစာပိုဒ်သည် စီမံကိန်းရေးဆွဲခြင်းဆိုင်ရာ အခြေအနေဖြစ်ပြီး ဥပဒေရေးရာ သို့မဟုတ် ကိုက်ညီမှုဆိုင်ရာ နိဂုံးချုပ်ချက်မဟုတ်ပါ။
ကိုယ်စားပြု အတည်ပြုချက် မက်ထရစ်တစ်ခု တည်ဆောက်ပါ
တည်နေရာ၊ ဝင်ရောက်ခွင့်၊ အဆက်အသွယ် သို့မဟုတ် လက်ခံမှုကို ပြောင်းလဲရန် အဖြစ်နိုင်ဆုံး အခြေအနေများကို ဖြတ်ကျော်ပါ။ frame variants၊ ဝင်လာသော အခြေအနေအပိုင်းအခြား၊ datum extremes၊ တစ်ခုချင်းစီ၏ fixture orientation၊ လိုအပ်သော edge families၊ ခက်ခဲသော transitions၊ ခွင့်ပြုထားသော tool states၊ project boundary အတွင်း fixture contamination၊ orientation confirmation loss၊ မပြည့်စုံသော seating၊ ထိန်းချုပ်ထားသော stops၊ interrupted paths၊ inspection reject၊ recovery နှင့် restart တို့ ပါဝင်သည်။
သီးခြားအစိတ်အပိုင်းများအဖြစ် አዲስ ደረጃကို တိုင်းတာပါ- တင်ခြင်း၊ နေရာချထားခြင်း၊ ညှပ်ခြင်း၊ ဦးတည်ချက်၊ ပြန်လည်ဦးတည်ချက်၊ အတည်ပြုခြင်း၊ စစ်ဆေးခြင်း၊ ချခြင်း၊ ကိရိယာကို အာရုံစိုက်ခြင်း၊ စောင့်ဆိုင်းခြင်းနှင့် ပြန်လည်ရယူခြင်း။ မြင်သာသော ရိုဘော့လှုပ်ရှားမှုတိုတောင်းခြင်းသည် လက်ခံထားသော အထွက် သို့မဟုတ် አዲስ ደረጃအချိန်ကိုက်ကို မသတ်မှတ်ပါ။
ဘောင်၊ ဝင်ပေါက်အကွာအဝေး၊ တပ်ဆင်ပစ္စည်း၊ အထောက်အပံ့၊ ညှပ်၊ ပြန်လည်ဦးတည်ချက်ယန္တရား၊ စက်ရုပ်၊ ကိရိယာအလယ်ဗဟိုအချက်၊ ပွတ်တိုက်ခြင်း၊ ကိုင်ဆောင်သူ၊ ကြိုးအထုပ်၊ ကိရိယာအခြေအနေ၊ ပရိုဂရမ်၊ လုပ်ငန်းစဉ်တပ်ဆင်ခြင်း၊ စစ်ဆေးခြင်း၊ ကာကွယ်ခြင်း၊ ဆော့ဖ်ဝဲ သို့မဟုတ် ပြန်လည်ရယူခြင်းယုတ္တိဗေဒတို့ကို ပြောင်းလဲပြီးနောက် ထိခိုက်သောစစ်ဆေးမှုများကို ပြန်လည်ပြုလုပ်ပါ။ ဂဏန်းသင်္ချာကန့်သတ်ချက်များနှင့် နမူနာအရေအတွက်များသည် အမှန်တကယ်လိုအပ်ချက်နှင့် အရည်အချင်းပြည့်မီမှုအစီအစဉ်မှ ရယူရမည်။
ကန့်သတ်ထားသော ကိုးကားချက်လေးခု
ဖော်ပြချက် ၁: လိုအပ်သော အစွန်းတိုင်းကို အမည်ပေးထားသော ဦးတည်ချက်၊ တပ်ဆင်မှုဒေတာ၊ ကိရိယာအခြေအနေနှင့် စစ်ဆေးမှုရလဒ်တို့နှင့် ချိတ်ဆက်ထားသည့်အခါ ကြီးမားသောဘောင် ကြိတ်ခွဲလမ်းကြောင်းသည် အတည်ပြုရန် ပိုမိုလွယ်ကူပါသည်။ ၎င်းသည် EVST အင်ဂျင်နီယာနည်းလမ်းဖြစ်ပြီး တစ်ကမ္ဘာလုံးလိုက်နာမှုစည်းမျဉ်းမဟုတ်ပါ။
ဖော်ပြချက် ၁: ရုပ်ပိုင်းဆိုင်ရာ ဦးတည်ချက်အသစ်၊ အစိတ်အပိုင်းထိုင်ခုံ၊ ကိုဩဒိနိတ်ရွေးချယ်မှုနှင့် ခွင့်ပြုထားသော နောက်လုပ်ဆောင်ချက်များကို သီးခြားစီအတည်ပြုပြီးမှသာ တပ်ဆင်မှုပြန်လည်ဦးတည်ချက်သည် ပြီးမြောက်သည်။
ဖော်ပြချက် ၁: ရိုဘော့ရောက်ရှိမှုသည် ကိုဩဒိနိတ်တစ်ခုကို ရောက်ရှိနိုင်ကြောင်းကိုသာ သက်သေပြသည်။ လုပ်ငန်းစဉ်ဝင်ရောက်ခွင့်သည်လည်း အသုံးပြုနိုင်သော ကိရိယာချဉ်းကပ်မှု၊ ထိတွေ့မှုဦးတည်ရာ၊ ထွက်ပေါက်၊ ကိုယ်ဟန်အနေအထားနှင့် ရှင်းလင်းရေးအဖုံး လိုအပ်ပါသည်။
ဖော်ပြချက် ၁: ရွေးချယ်ထားသော ဗီဒီယိုသည် တပ်ဆင်ပြီးသား ဗန်းကဲ့သို့သော ဘောင်၊ မြင်သာသော အနားစွန်းထိတွေ့မှု၊ ပြန်လည်ဦးတည်ချက်နှင့် နောက်ထပ်အလုပ်များကို လေ့လာစောင့်ကြည့်ခြင်းကို ပံ့ပိုးပေးသော်လည်း ဖယ်ရှားခြင်း၊ အပြီးသတ်ခြင်း၊ စက်ဝန်း၊ အထွက်နှုန်း၊ အရည်အသွေး၊ ကာကွယ်စောင့်ရှောက်မှုစွမ်းဆောင်ရည် သို့မဟုတ် ထုတ်လုပ်မှုလက်ခံမှုကို မခိုင်မာစေပါ။
FLIP စီမံကိန်းရေးဆွဲခြင်းပုံစံ
EVST သည် FLIP ကို ကြီးမားသောဘောင်အပြီးသတ်သဘောတရားများအတွက် အစောပိုင်းစီမံကိန်းရေးဆွဲခြင်းအကူအညီအဖြစ် အသုံးပြုသည်။ ၎င်းသည် အထောက်အထားမေးခွန်းများကို စီစဉ်ပေးပြီး လုပ်ငန်းစဉ်စမ်းသပ်မှုများ၊ တိုင်းတာခြင်း၊ စက်ပစ္စည်းအန္တရာယ်အကဲဖြတ်ခြင်း၊ ဘေးကင်းရေးအတည်ပြုခြင်း သို့မဟုတ် စီမံကိန်းလက်ခံမှုစံနှုန်းများကို အစားမထိုးပါ။
- F — ဘောင်နှင့် တပ်ဆင်ပစ္စည်း- မျိုးကွဲများ၊ ဝင်လာသော အကွာအဝေး၊ အချက်အလက်များ၊ အထောက်အပံ့များ၊ ညှပ်များ၊ အစိတ်အပိုင်းအထောက်အထား နှင့် တားမြစ်ထားသော ထိတွေ့မှု။
- L — တည်နေရာများနှင့် ကန့်သတ်ချက်များ- လိုအပ်သော အနားများ၊ ဦးတည်ချက်များ၊ ဝင်ရောက်နိုင်မှု၊ ကိုယ်ဟန်အနေအထား၊ ရှင်းလင်းချက်၊ ကိရိယာ ဂျီသြမေတြီနှင့် စစ်ဆေးခြင်း။
- I — အညွှန်းနှင့် အပြန်အလှန်ချိတ်ဆက်မှုများ- စက်ရုပ်ရှင်းလင်းခြင်း၊ တပ်ဆင်မှုရွေ့လျားမှု၊ ဦးတည်ချက်တုံ့ပြန်ချက်၊ ပြန်လည်ထိုင်ခုံ၊ ကိုဩဒိနိတ်ရွေးချယ်မှုနှင့် ခွင့်ပြုချက်များ။
- P — လုပ်ငန်းစဉ်သက်သေပြချက်- ထိန်းချုပ်ထားသောကိရိယာအခြေအနေ၊ တိုင်းတာထားသောရလဒ်များ၊ စက်ဝန်းအစိတ်အပိုင်းများ၊ ခြွင်းချက်များ၊ ပြန်လည်ရယူခြင်း၊ ပြောင်းလဲမှုထိန်းချုပ်မှုနှင့် အထောက်အထားထုတ်ပြန်ခြင်း။
ဘက်ထရီဗန်း အပြီးသတ် သဘောတရားအတွက် ပရောဂျက်ထည့်သွင်းမှုများ
ဘောင်ပုံဆွဲများနှင့် မော်ဒယ်များ၊ မျိုးကွဲနှင့် ပစ္စည်းအပိုင်းအခြား၊ ကိုယ်စားပြုနမူနာများ၊ ဒြပ်ထုနှင့် ဆွဲငင်အားဗဟိုဒေတာ၊ မျက်နှာပြင်များကို ရှာဖွေခြင်းနှင့် ညှပ်ခြင်း၊ ထောက်ပံ့ပေးထားသောနှင့် ထောက်ပံ့မထားသော အကွာအဝေးများ၊ လိုအပ်သောနှင့် တားမြစ်ထားသော ဒေသများ၊ ဦးတည်ချက်အလိုက် အစွန်းမြေပုံ၊ ဝင်လာသော ပြောင်းလဲမှု၊ လက်ခံမှုနှင့် စစ်ဆေးခြင်း စံနှုန်းများ၊ ရှိပြီးသား တပ်ဆင်မှု အယူအဆ၊ ပြန်လည်ဦးတည်ချက်နည်းလမ်း၊ ရရှိနိုင်သော ကိရိယာချဉ်းကပ်မှုများ၊ ကိရိယာနှင့် ပွတ်တိုက်မှု ကန့်သတ်ချက်များ၊ ဖုန်မှုန့်နှင့် ထုတ်ယူခြင်း လိုအပ်ချက်များ၊ ပစ်မှတ်စက်ဝန်းကို အစိတ်အပိုင်းများအဖြစ် ပိုင်းခြားခြင်း၊ ပြောင်းလဲမှုလိုအပ်ချက်များ၊ အထက်နှင့် အောက် interface များ၊ ခြွင်းချက်လမ်းကြောင်းများ၊ ပြုပြင်ထိန်းသိမ်းမှုလုပ်ငန်းများ၊ အပြင်အဆင်၊ အသုံးအဆောင်များ၊ လည်ပတ်မှုပုံစံများ၊ တပ်ဆင်သည့်နိုင်ငံနှင့် သက်ဆိုင်ရာ နေရာလိုအပ်ချက်များကို ပြင်ဆင်ပါ။
ဒေသတွင်း ပရောဂျက်ထည့်သွင်းမှု စစ်ဆေးရမည့်စာရင်းသည် ဤပက်ကေ့ဂျ်နှင့်အတူ ပါရှိသောကြောင့် အယူအဆနှိုင်းယှဉ်ခြင်းမပြုမီ တူညီသောအကွက်များကို စုဆောင်းနိုင်ပါသည်။ ၎င်းတွင် ယူဆထားသော ကန့်သတ်ချက်တန်ဖိုးများ သို့မဟုတ် လက်ခံမှုကန့်သတ်ချက်များ မပါဝင်ပါ။
ဆက်စပ်အခြေအနေအတွက်၊ ကြည့်ပါ ရိုဘော့တစ် ကြိတ်ခွဲခြင်းနှင့် ချွန်ထက်စေသော လမ်းညွှန်, အ EVST ကြိတ်ခွဲခြင်းနှင့် ඔප දැමීම workstation ခြုံငုံသုံးသပ်ချက်, ပြီးနောက် စက်မှုလုပ်ငန်း အလိုအလျောက်စနစ် လိုင်းပေါင်းစပ်မှု ခြုံငုံသုံးသပ်ချက်ထိုစာမျက်နှာများတွင် ကျယ်ပြန့်သော အပြီးသတ်ခြင်းနှင့် ပေါင်းစပ်ခြင်းဆိုင်ရာ အကြောင်းအရာများကို လွှမ်းခြုံထားသည်။ ဤလမ်းညွှန်သည် ကြီးမားသောဘောင်ဒေတာ၊ ဝင်ရောက်ခွင့်၊ ပြန်လည်ဦးတည်ချက်နှင့် ပြန်လည်ရယူခြင်းအထောက်အထားများအတွက်သာ ကန့်သတ်ထားသည်။
ကိုးကား
- ISO 10218-2:2025 — စက်မှုလုပ်ငန်းသုံး စက်ရုပ်အသုံးချမှုများနှင့် စက်ရုပ်ဆဲလ်များအတွက် စက်ရုပ်ဘေးကင်းရေးလိုအပ်ချက်များ
- ISO 12100:2010 — စက်ပစ္စည်းများ၏ ဘေးကင်းရေး၊ အန္တရာယ်အကဲဖြတ်ခြင်းနှင့် အန္တရာယ်လျှော့ချခြင်း
- OSHA 29 CFR 1910.215 — ပွတ်တိုက်ဘီးစက်ယန္တရားများ
- OSHA ရိုဘော့တစ်စ် ခြုံငုံသုံးသပ်ချက်နှင့် စက်မှုလုပ်ငန်းသုံး ရိုဘော့စနစ်များ ဘေးကင်းရေးလမ်းညွှန်ချက်
မကြာခဏမေးခွန်းတွေမေး
ကိရိယာကို ပြန်လည်ချိန်ညှိခြင်းက မူလဒေတာကို အလိုအလျောက် ထိန်းသိမ်းထားပါသလား။
မဟုတ်ပါ။ စီမံကိန်းသည် နောက်လမ်းကြောင်း အရည်အချင်းပြည့်မီမီ စက်ပိုင်းဆိုင်ရာ အညွှန်းကိန်း၊ ဦးတည်ချက် တုံ့ပြန်ချက်၊ အစိတ်အပိုင်း ထိုင်ခုံ၊ ညှပ်အခြေအနေ၊ ကိုဩဒိနိတ် ရွေးချယ်မှု နှင့် လိုအပ်သော အတည်ပြုချက်တို့ကို သတ်မှတ်သင့်သည်။ လိုအပ်သော အထောက်အထားသည် တပ်ဆင်ပစ္စည်းနှင့် ထိန်းချုပ်မှု ဗိသုကာပုံစံပေါ်တွင် မူတည်သည်။
ဗန်းအစွန်းတိုင်းဟာ ကြိတ်ချေလို့ရတယ်ဆိုတာ robot reach data က သက်သေပြနိုင်ပါသလား။
မဟုတ်ပါ။ လက်လှမ်းမီမှုသည် အခြေအနေတစ်ခုသာဖြစ်သည်။ ကိရိယာချဉ်းကပ်မှု၊ ထိတွေ့မှုဦးတည်ရာ၊ ထွက်ပေါက်၊ စက်ရုပ်ကိုယ်ဟန်အနေအထား၊ လက်ကောက်ဝတ်နှင့် ကြိုးအကွာအဝေး၊ တပ်ဆင်မှုဂျီသြမေတြီ၊ ဘောင်ဂျီသြမေတြီ၊ ကိရိယာကိုယ်ထည်၊ အကူးအပြောင်းများနှင့် ပြုပြင်ထိန်းသိမ်းမှုဝင်ရောက်ခွင့်တို့သည် အသုံးပြုနိုင်သောလမ်းကြောင်းကို ကန့်သတ်ထားနိုင်သည်။
မြင်သာသော ကိရိယာထိတွေ့မှုသည် မျက်နှာပြင်လိုအပ်ချက် ပြည့်မီကြောင်း သက်သေပြပါသလား။
မဟုတ်ပါ။ ထိတွေ့မှုသည် ဖယ်ရှားခြင်း၊ အပြီးသတ်ခြင်း၊ အတိုင်းအတာအခြေအနေ၊ အနားသတ်အရည်အသွေး သို့မဟုတ် တသမတ်တည်းဖြစ်မှုကို မဆုံးဖြတ်ပါ။ လိုအပ်သော ဒေသတစ်ခုစီတွင် ပရောဂျက်အလိုက် လုပ်ငန်းစဉ်ထိန်းချုပ်မှုများ၊ စစ်ဆေးခြင်း၊ ကိုယ်စားပြုစမ်းသပ်မှုများနှင့် လက်ခံမှုစံနှုန်းများ လိုအပ်သည်။
ဘယ်လိုပြောင်းလဲမှုတွေက ပြန်လည်အတည်ပြုခြင်းကို ဖြစ်ပေါ်စေသင့်သလဲ။
frame၊ incoming range၊ datum၊ fixture၊ support၊ clamps၊ reorientation mechanism၊ robot၊ tool center point၊ holder၊ abrasive၊ cable package၊ program၊ process setup၊ inspection၊ safeguarding၊ software နှင့် recovery logic တို့တွင် ပြောင်းလဲမှုများကို အကဲဖြတ်ပါ။ ပြောင်းလဲမှုကြောင့် သက်ရောက်မှုရှိသော validation row များကို ပြန်လုပ်ပါ။