
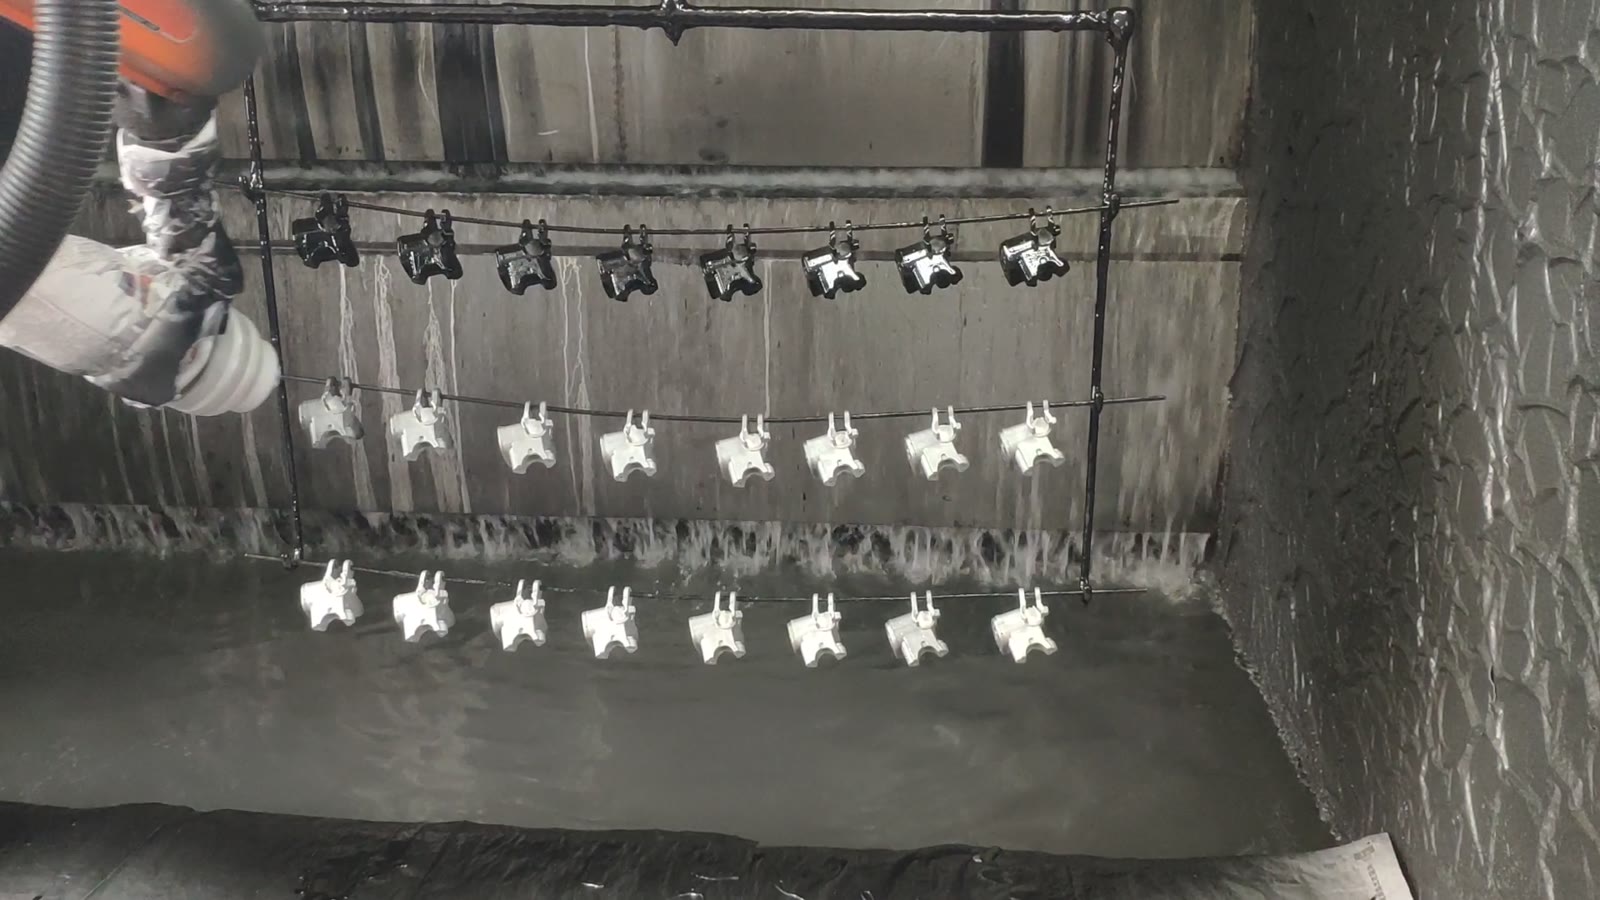
Trong ngắn hạn: Buồng sơn này hoàn thiện các chi tiết phanh xe máy nhỏ khi chúng được treo thành từng hàng trên dây chuyền. Một robot sáu trục mang súng phun sơn và di chuyển qua lại trên mỗi hàng, theo sát các chi tiết khi chúng di chuyển trong buồng. Súng được che chắn bằng vải và băng dính, và một màn nước ở bức tường phía sau sẽ dẫn lượng sơn thừa xuống máng trên sàn. Ba quyết định quan trọng trong một thiết lập như thế này: cách các chi tiết được treo, cách súng di chuyển trên hàng đang chuyển động và vị trí xử lý sơn thừa để buồng luôn sạch sẽ. Bạn đang lên kế hoạch cho một dây chuyền tương tự? Hãy gửi cho chúng tôi bản vẽ chi tiết của bạn..
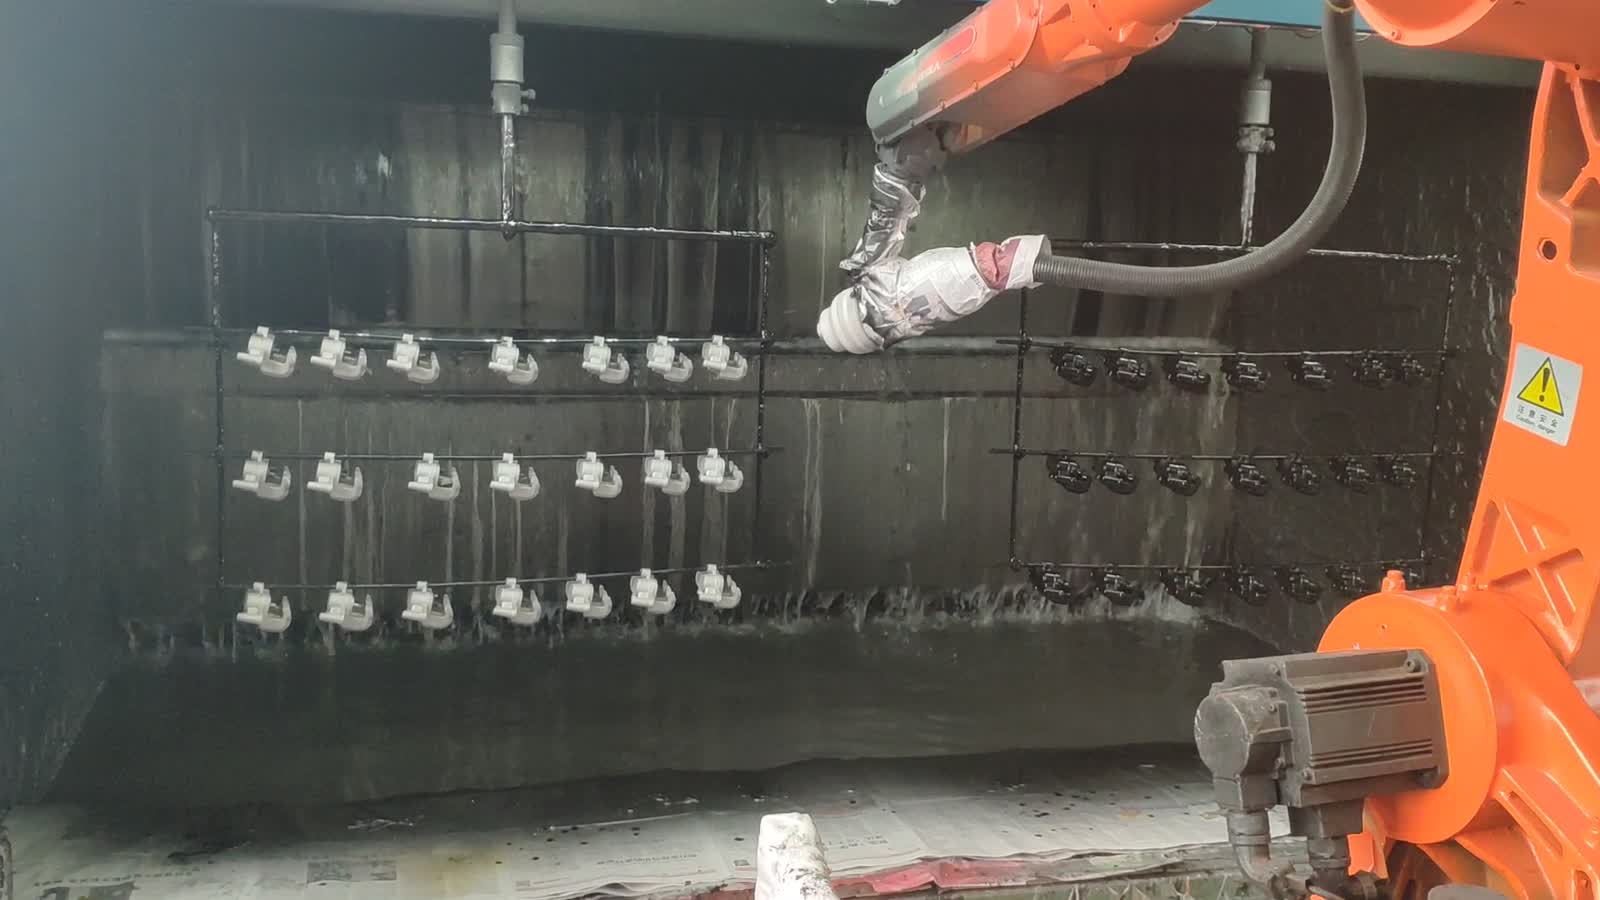
Trong nháy mắt
| Phần | Các bộ phận kim loại nhỏ dùng cho phanh xe máy. |
| Quy trình | Phun sơn |
| Tự động hóa | Một robot sáu trục mang theo súng phun sơn |
| Cung cấp linh kiện | Các bộ phận được treo thành hàng trên các thanh ngang di chuyển trong gian hàng. |
| Định vị | Giá treo và dây căng xác định khoảng cách; robot sẽ đi theo hàng. |
| Bảo lưu lao động | Các bộ phận được treo trên thanh, không cần kẹp. |
| Vai trò của người vận hành | Xếp dỡ móc treo quần áo và trông coi gian hàng. |
| Bố cục ô | Một robot bên trong buồng rửa nước. |
Vấn đề mà ô này giải quyết
Sơn là một quy trình mà việc đảm bảo tính nhất quán khó có thể đạt được thông qua sự tương tác của người thợ. Độ dày lớp sơn, độ phủ cạnh và nhịp điệu của mỗi đường sơn đều thay đổi tùy thuộc vào tay người thợ, và trên một dây chuyền sản xuất các chi tiết nhỏ, sự khác biệt giữa chi tiết đầu tiên và chi tiết cuối cùng chính là điều mà khách hàng dễ nhận thấy.
Robot loại bỏ hoàn toàn sự can thiệp của bàn tay người vận hành. Nó thực hiện cùng một thao tác, ở cùng khoảng cách và cùng tốc độ, mỗi lần đều như vậy. Thử thách không nằm ở việc phun sơn; mà là việc treo các bộ phận sao cho súng phun có thể tiếp cận mọi bề mặt, lập kế hoạch đường đi của súng trên một hàng liên tục di chuyển, và kiểm soát lượng sơn thừa để nó rơi vào nước thay vì bắn vào bộ phận tiếp theo.
Cách tế bào hoạt động
- Các bộ phận được vận chuyển trên móc treo. Các chi tiết kim loại nhỏ được treo thành từng hàng trên các thanh ngang, từng hàng một được di chuyển vào bên trong gian hàng.
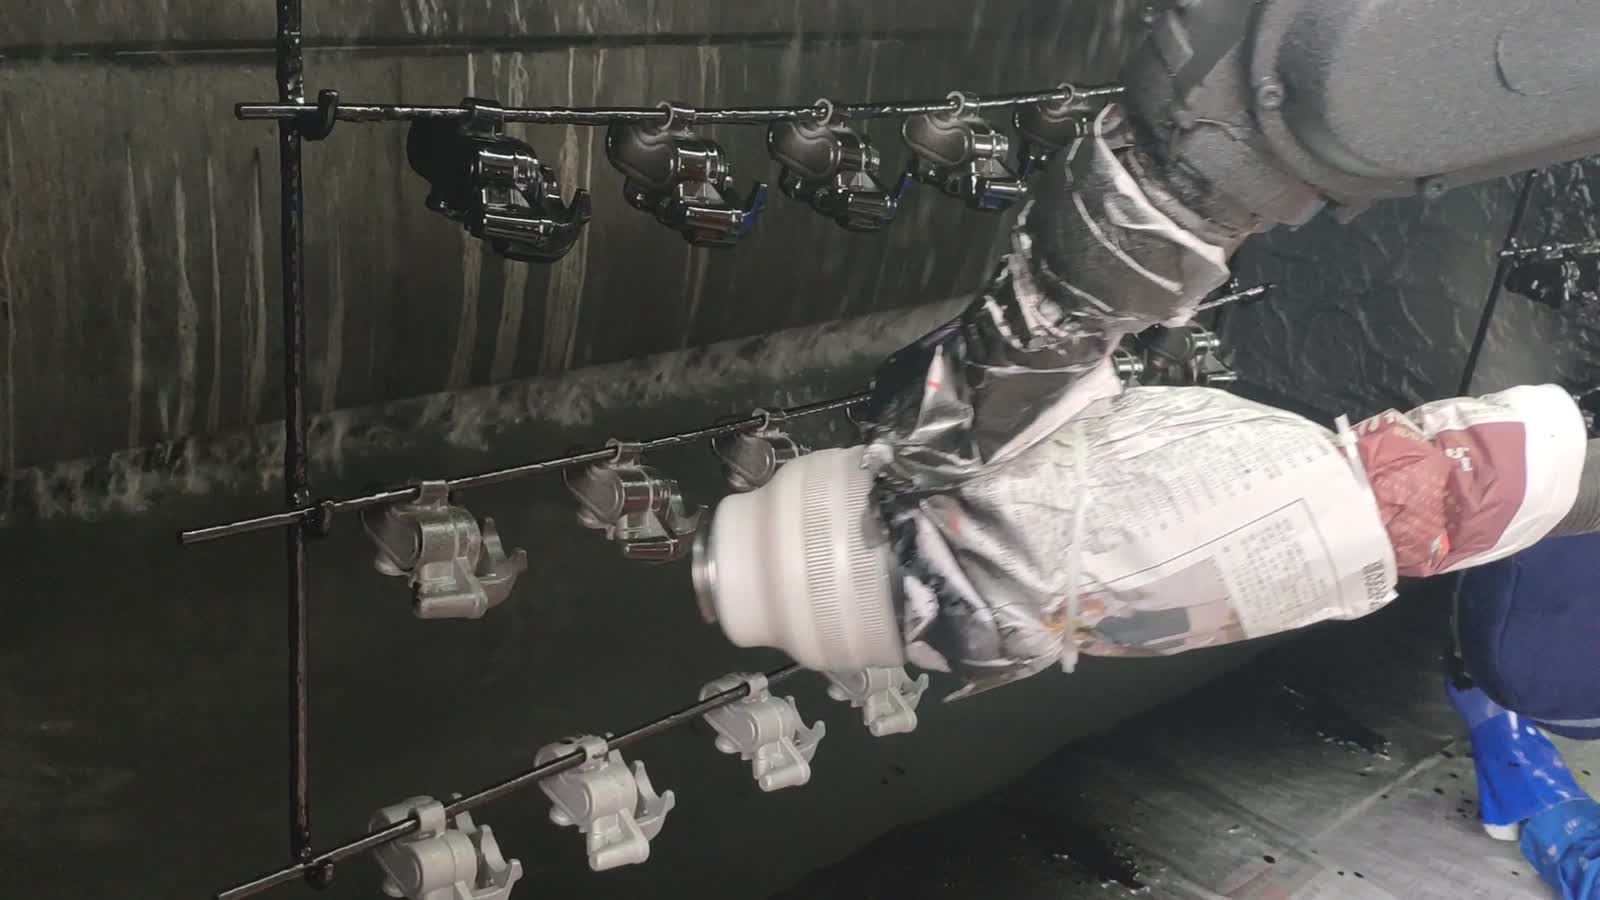
- Robot vào vị trí. Một robot sáu trục đứng trong buồng sơn với một khẩu súng phun sơn ở cuối cánh tay, khẩu súng được bọc vải và băng dính để tránh sơn dính vào thân robot.
- Quét sạch hàng cây. Robot đưa súng đến phần đầu tiên trong hàng và quét ngang, phủ sơn lên từng phần một.
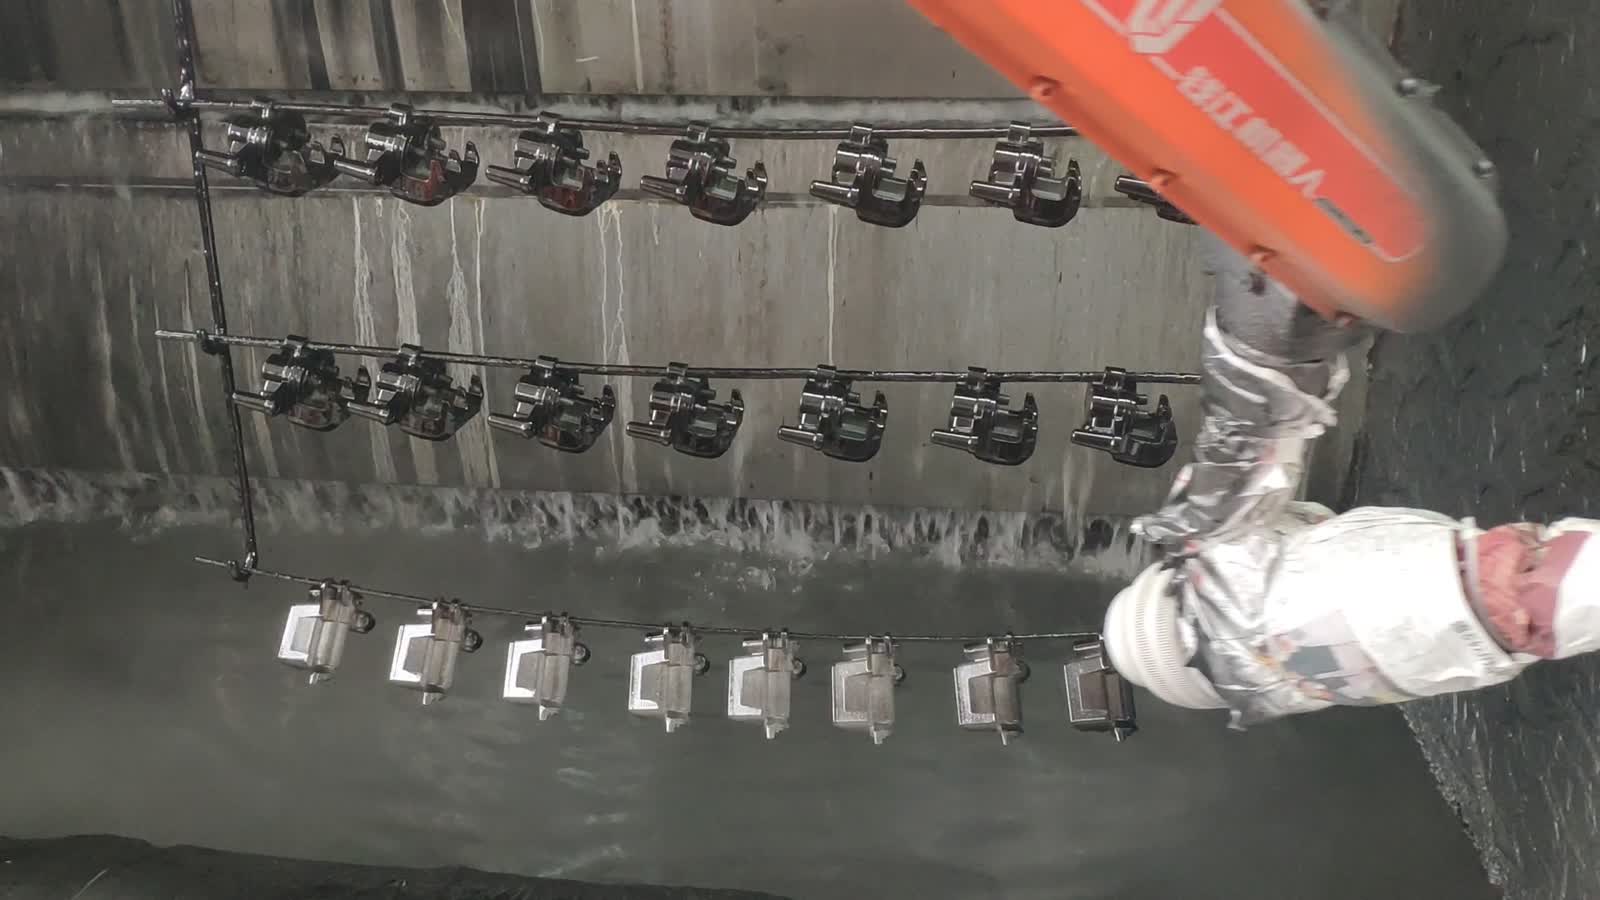
- Hãy đi theo đường kẻ. Khi giá treo đưa hàng vật phẩm tiến về phía trước, robot duy trì nhịp độ di chuyển đồng bộ với các bộ phận đang chuyển động.
- Thu gom phần sơn phun thừa. Một màn nước chảy xuống bức tường phía sau vào một máng trên sàn, vì vậy những gì không trúng đích sẽ rơi xuống nước thay vì bám trên tường, sẵn sàng cho lần chảy tiếp theo.
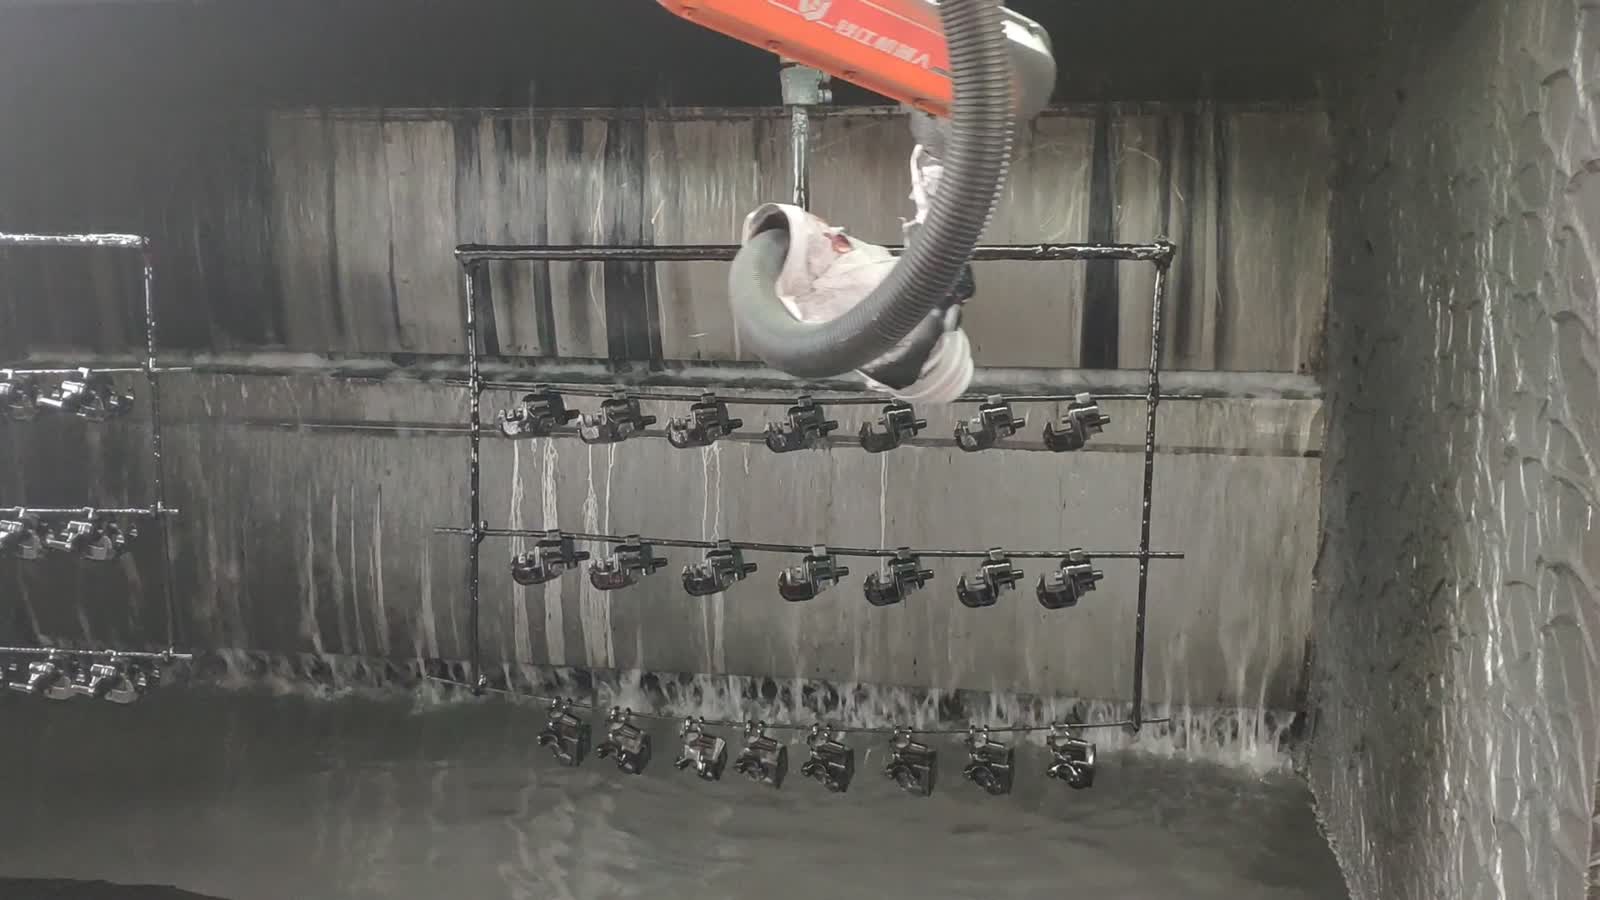
- Hàng tiếp theo. Hàng đã hoàn thành được di chuyển tiếp và hàng tiếp theo nằm trong tầm với, và robot lại bắt đầu lượt chạy của mình.
Ba quyết định thiết kế
1. Treo các bộ phận sao cho mọi mặt đều có thể với tới.
Dây chuyền treo chỉ hoạt động hiệu quả nếu robot có thể sơn phủ những gì khách hàng nhìn thấy. Nếu các bộ phận treo quá gần nhau, các mặt giữa chúng sẽ bị bóng; nếu chúng được đặt ở góc độ không tốt, cạnh hoặc chỗ lõm sẽ không bao giờ được sơn.
Vấn đề cần giải quyết là khoảng cách và hướng: các bộ phận treo cách nhau bao xa, chúng có được đặt nghiêng về phía súng phun hay hướng thẳng vào súng, và liệu mọi bề mặt theo yêu cầu kỹ thuật đều được phun sơn hay không. Treo các bộ phận là cách rẻ nhất để khắc phục vấn đề về độ phủ sơn — một khi đường sơn đã được thiết kế, bề mặt bị che khuất sẽ phải sơn lại bằng tay.
2. Lập kế hoạch đường đi của súng khi đối mặt với hàng đang di chuyển
Việc sơn một hàng di chuyển là một bài toán phối hợp. Súng phun sơn phải khớp với chuyển động của đường sơn trong khi quét, nếu không đường sơn sẽ giãn ra ở một phần và mỏng đi ở phần khác. Đường đi của robot không phải là một đường quét duy nhất; đó là một đường quét di chuyển theo giá đỡ.
Những điều cần lưu ý: giữ tỷ lệ đạt yêu cầu ổn định so với vạch, chồng chéo mỗi phần với cùng một mức độ và giữ khoảng cách nhất quán để quạt luôn đều khắp hàng.
3. Xác định vị trí phần sơn thừa sẽ chảy đến.
Mọi thứ mà súng bắn ra mà không trúng chi tiết nào đều phải đi đâu đó. Trong buồng in mở, chúng sẽ bám vào tường, móc treo và chính robot, cuối cùng trở thành bụi trên các chi tiết tiếp theo. Màn nước ở bức tường phía sau là thứ giúp giữ cho quy trình sạch sẽ.
Những điểm thực tế cần lưu ý: bất cứ thiết bị nào thu gom lượng sơn thừa — màn nước ở đây, hệ thống hút ở nơi khác — đều phải loại bỏ nó mà không làm ảnh hưởng đến luồng phun, và lớp che chắn của súng phun phải chịu được môi trường — sơn rò rỉ vào thân súng hoặc các khớp nối của cần súng là vấn đề bảo trì, chứ không phải vấn đề chất lượng.
Khi nào bố cục này phù hợp — và khi nào cần xem xét kỹ hơn
- Phù hợp tốt: Các lô linh kiện nhỏ có thể treo, một số lượng hình dạng hạn chế đều trải qua cùng một quy trình, và một buồng đã có sẵn các linh kiện được treo trên móc.
- Đánh giá thêm: Nhiều hình dạng chi tiết khác nhau (hình dạng mới thường cần một kiểu treo mới và đường đi của súng phun sơn mới), các mặt không thể tiếp cận từ một phía, các chi tiết quá mỏng manh để treo, và màu sắc hoặc lớp phủ cần thay đổi súng phun sơn hoặc rửa lại giữa các lần chạy.
FAQ
Sao không dùng máy quét cầm tay để sơn những bộ phận này thay vì robot?
Máy tiện chuyển động tịnh tiến thực hiện tốt một đường đi thẳng. Robot phát huy tác dụng khi đường đi phải bám sát hình dạng của chi tiết — chẳng hạn như xoay súng tại cạnh, dừng lại ở chỗ lõm hoặc khớp với một hàng đang di chuyển — và khi dây chuyền sản xuất có nhiều hình dạng chi tiết khác nhau, mỗi hình dạng cần một đường đi riêng.
Làm thế nào các bộ phận vẫn giữ nguyên vị trí khi súng di chuyển qua?
Chúng được treo trên thanh ngang và trọng lượng của chính chúng giữ cho chúng ổn định. Bí quyết nằm ở cách treo: các bộ phận được bố trí cách đều nhau và nghiêng góc sao cho chùm tia của súng phun sơn có thể chạm tới mọi bề mặt lộ ra mà không làm các bộ phận bị lắc lư hoặc chạm vào nhau khi dây di chuyển.
Điều gì quyết định chu kỳ ở đây?
Tốc độ di chuyển của dây chuyền qua buồng sơn và thời gian robot cần để phủ một hàng hoàn chỉnh với độ dày yêu cầu. Hãy gửi bản vẽ chi tiết với các mặt cần phủ và chúng tôi có thể ước tính thời gian.
Nhận bản thiết kế và ước tính thời gian hoàn thành.
Gửi cho chúng tôi:
- Bản vẽ chi tiết với các mặt cần phủ lớp bảo vệ đã được đánh dấu.
- Vật liệu và độ hoàn thiện hoặc độ dày màng yêu cầu
- Số lượng hình dạng chi tiết và tần suất thay đổi.
- Khối lượng và tốc độ dây chuyền hàng ngày hoặc hàng năm
- Ảnh hoặc kích thước của gian hàng và bố trí giá treo.
Chúng tôi sẽ phản hồi bằng bản đề xuất bố trí gian hàng và ước tính thời gian hoàn thành.
Gửi bản vẽ chi tiết của bạn → hoặc email sales@evsrobot.com
Đoạn phim được quay tại địa điểm sản xuất của đối tác. Thời gian chu kỳ, số liệu hiện tại và số liệu tiêu hao từ địa điểm đó không được công khai và không được cung cấp ở đây.