
Phun sơn bằng robot đáng được thử nghiệm khi các thân cốc có thể được trình bày một cách nhất quán và việc xử lý bề mặt cần thiết có thể tái sử dụng một thiết bị và lộ trình phun đã được xác định. Phun sơn thủ công vẫn có thể là một lựa chọn hợp lý khi những thay đổi thường xuyên về hình dạng, các khu vực được bảo vệ hoặc quá trình chuẩn bị lớp phủ ngăn cản việc tái sử dụng đó. Hãy so sánh toàn bộ lô sản phẩm theo cùng các yêu cầu chấp nhận, thay vì chỉ so sánh thời gian súng phun hoạt động.
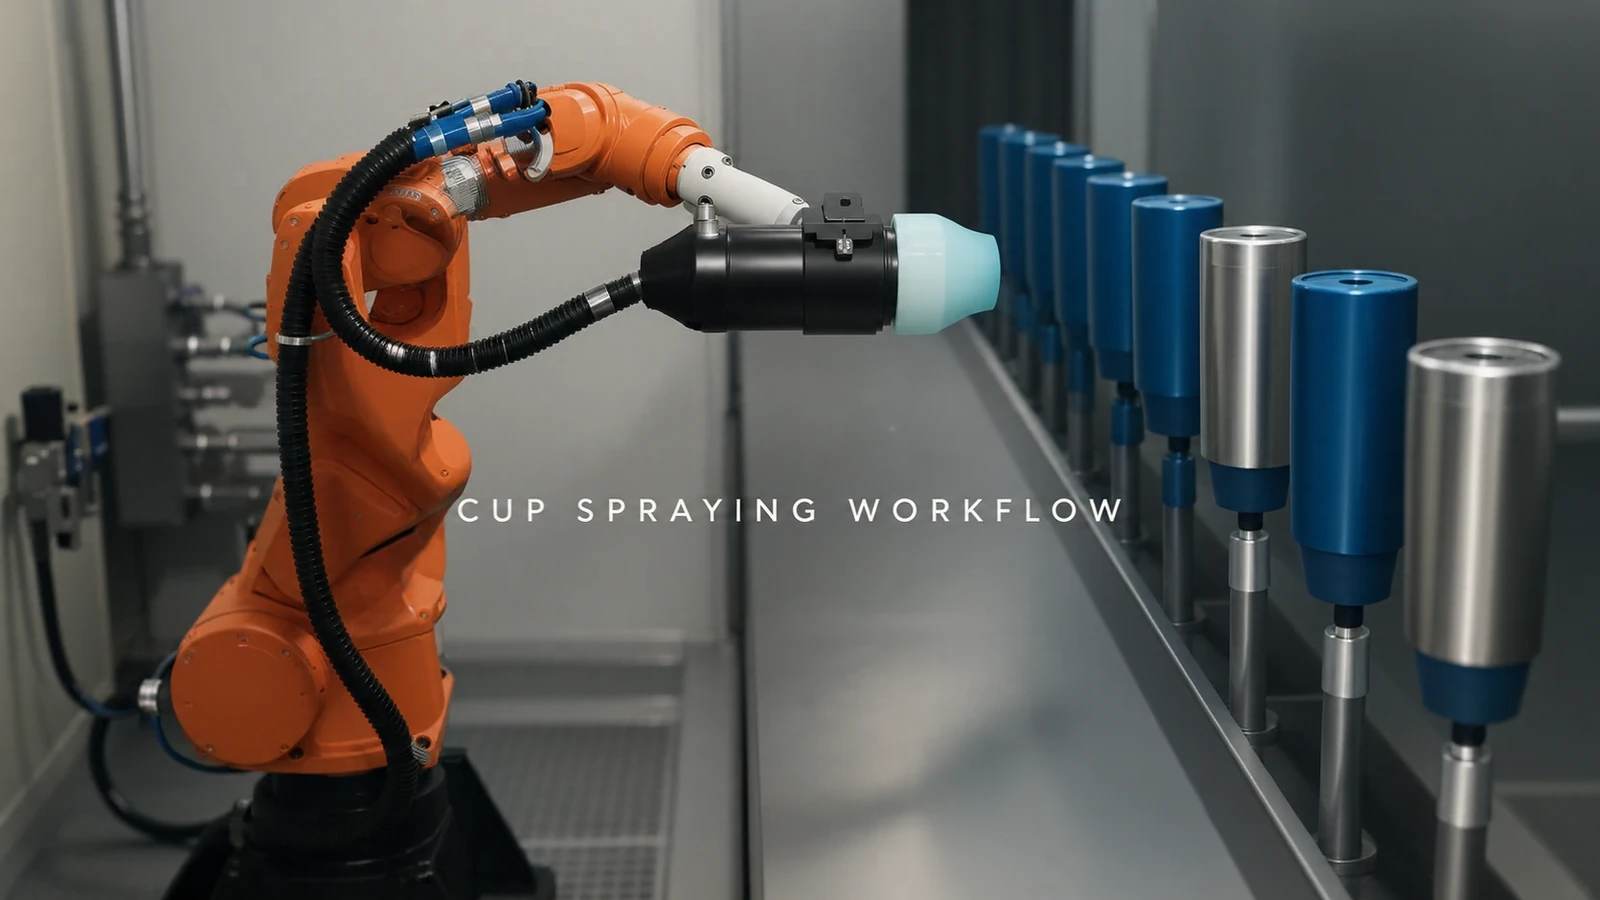
Đoạn video ứng dụng cho thấy một robot màu cam đang di chuyển đầu phun phía trước một hàng các bộ phận hình cốc hoặc hình trụ thẳng đứng. Bề mặt bên ngoài của chúng có màu xanh lam. Đối với quyết định sản xuất, câu hỏi quan trọng là những công đoạn chuẩn bị nào sẽ được lặp lại cho toàn bộ dòng sản phẩm dự định và những công đoạn nào cần thay đổi.
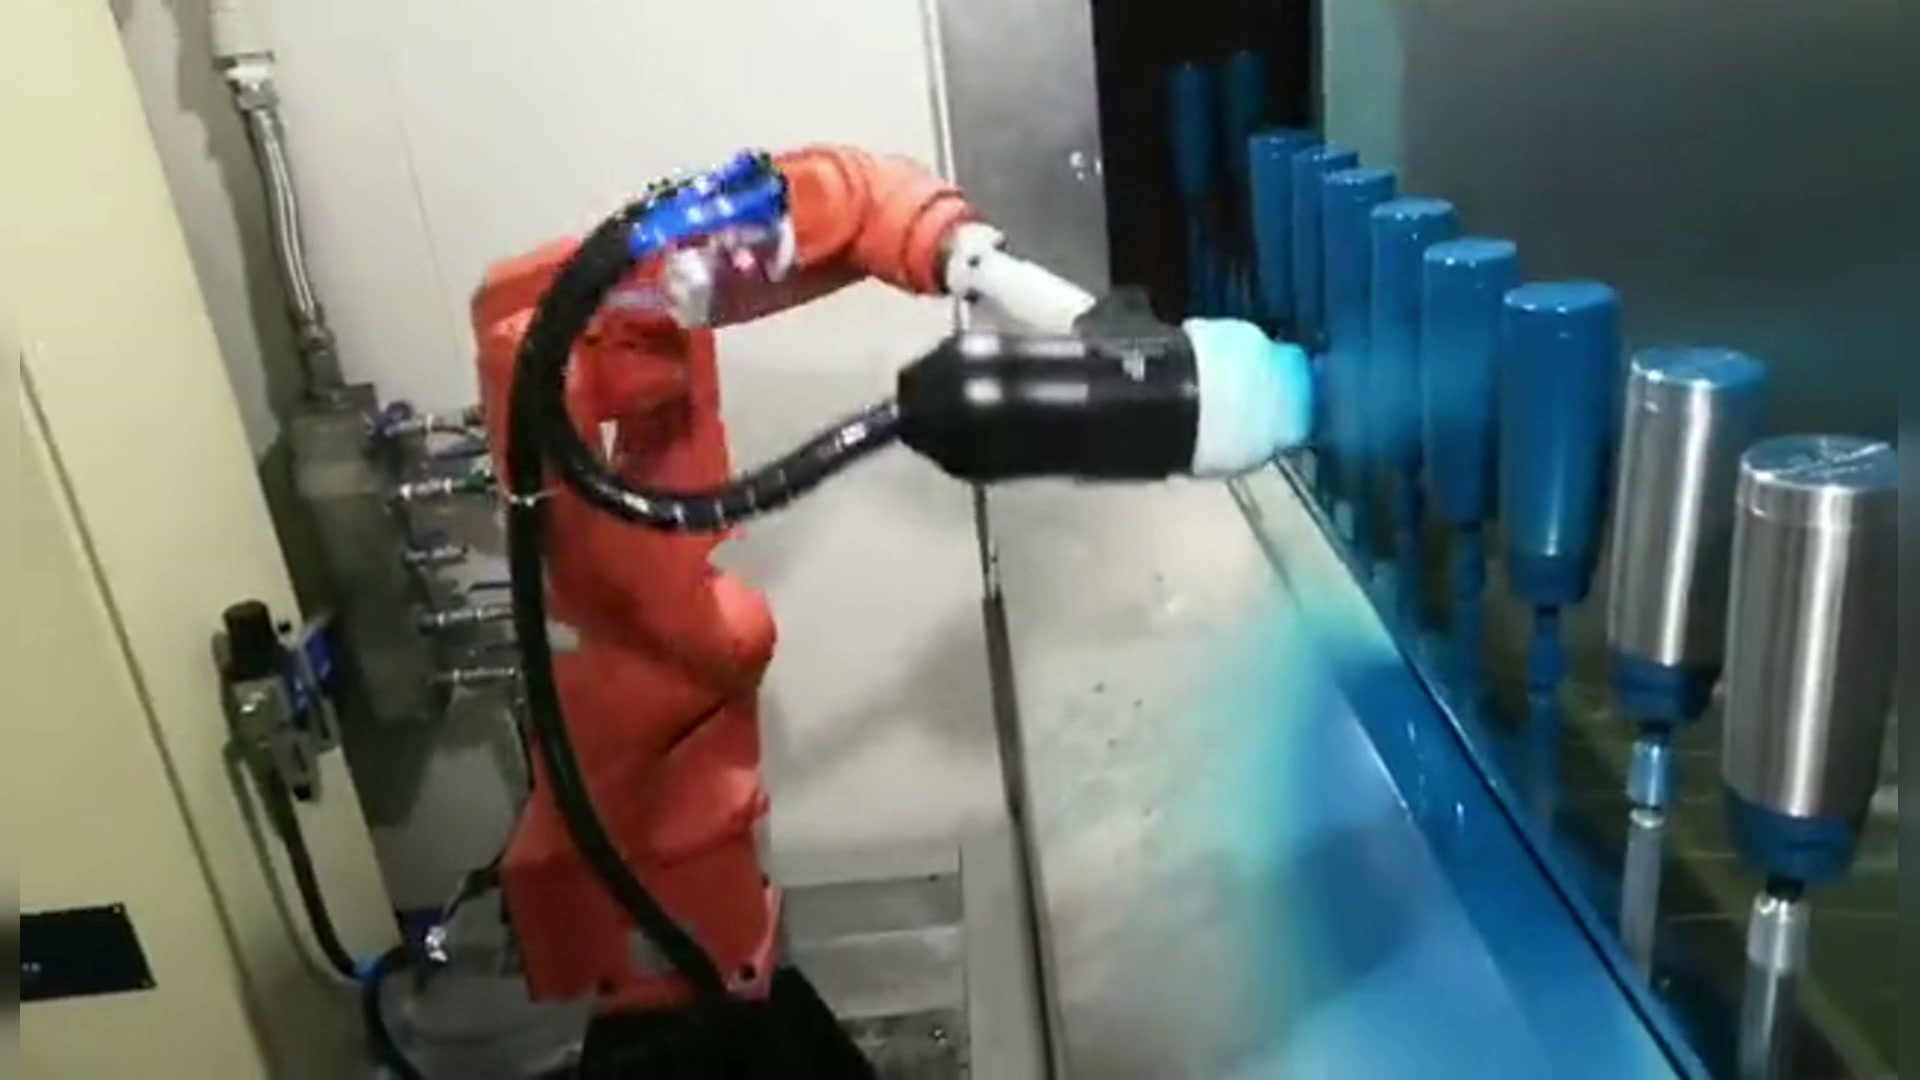
Phim chính EN 00:14 — đầu phun robot phía trước các bộ phận hình trụ thẳng đứng.
Xác định diện tích bề mặt trước khi phân chia công việc.
Đánh dấu khu vực cần phủ lớp bảo vệ và bất kỳ khu vực nào cần được bảo vệ. Tùy thuộc vào sản phẩm, vành, đáy, ren hoặc bề mặt tiếp xúc có thể cần phương pháp xử lý khác so với thành ngoài có thể nhìn thấy. Hãy nêu rõ yêu cầu thực tế thay vì cho rằng một chiếc cốc trông tương tự cần cùng một quy trình.
Thống nhất cách thức đánh giá các mẫu thử: kiểm tra lớp phủ theo quy định, điều kiện ngoại quan liên quan và các đặc điểm được bảo vệ. Áp dụng cùng một yêu cầu cho cả mẫu thử thủ công và mẫu thử tự động. Không thể cho phép một phương pháp được đánh giá cao hơn nhờ thời gian phun sơn ngắn hơn trong khi phương pháp kia lại phải thực hiện thêm các công đoạn che chắn, sửa chữa hoặc kiểm tra.
Hãy tìm kiếm một mẫu trình bày có thể tái sử dụng, chứ không chỉ là những hình trụ tương tự nhau.
Phân nhóm các chi tiết dựa trên vị trí của chúng trong đồ gá, phạm vi tiếp cận của dụng cụ và các bề mặt cần tránh xa khỏi bộ phận giữ. Đường kính ngoài tương tự không nhất thiết tạo ra một thiết lập có thể tái sử dụng nếu điểm giữ hoặc vùng được bảo vệ thay đổi.
Sự thay đổi về chiều cao hoặc hình dạng có thể làm thay đổi đường đi tương đối giữa súng phun và bề mặt. Hệ thống dẫn hướng tự động của thiết bị phun coi khoảng cách tương đối đó và sự phối hợp giữa việc phun và phôi gia công như các thiết lập quy trình. Do đó, một lộ trình robot đã được lập trình cần được thử nghiệm với cách trình bày thực tế và các thiết lập của thiết bị phun, chứ không phải chuyển đổi giữa các biến thể chỉ vì cả hai bộ phận đều được gọi là cốc.
Nếu một gia đình có thể chia sẻ phương pháp định vị và chỉ cần một công thức hoặc điều chỉnh thiết bị cụ thể, thì đó là một ứng cử viên hữu ích cho thử nghiệm tự động hóa. Nếu mỗi đơn hàng cần một giá đỡ, cách bố trí che chắn và tuyến đường mới, hãy so sánh gánh nặng chuẩn bị đó trước khi chọn gia đình đầu tiên.
Đếm số lượng công việc còn lại xung quanh robot.
Hãy ghi lại chi tiết người chịu trách nhiệm nạp và tháo dỡ linh kiện, người thực hiện bảo vệ, người chuẩn bị thiết bị sơn phủ, người thay vật liệu (nếu cần), người vệ sinh thiết bị sơn và người kiểm tra sản phẩm hoàn thiện. Việc vận hành súng sơn tự động không loại bỏ những công việc này khỏi kế hoạch. Phương pháp và tần suất thực hiện phụ thuộc vào loại sơn phủ và thiết bị được lựa chọn.
Đối với phun sơn thủ công, cần bao gồm cả các công đoạn thiết lập, xử lý và hoàn thiện tương ứng. So sánh cùng kích thước mẻ, hỗn hợp biến thể và điều kiện ban đầu. Tách biệt công việc vận hành thử một lần khỏi công đoạn chuẩn bị lặp lại cho mỗi đơn hàng, để quá trình thử nghiệm không che giấu những thay đổi định kỳ bên trong một màn trình diễn vận hành lạc quan.
Sự phân chia này cũng làm rõ mục tiêu của tự động hóa. Một dự án có thể chuyển các thao tác bắn súng lặp đi lặp lại sang robot trong khi vẫn giữ lại việc nạp và kiểm tra thủ công. Hãy nêu rõ phạm vi đó một cách trực tiếp thay vì giả định rằng việc lắp đặt robot sẽ khiến toàn bộ trạm hoạt động không cần người giám sát.
Hãy chọn thử nghiệm có thể thay đổi quyết định.
Chọn các mẫu cốc tiêu biểu có đặc điểm thách thức cấu hình thông thường được đề xuất: sự khác biệt về chiều cao hoặc hình dạng, vùng bảo vệ khó khăn hoặc điểm tiếp xúc giữ khác nhau. Quan sát các bề mặt và đặc điểm cần thiết sau khi gia công, sau đó thực hiện quá trình thay đổi theo kế hoạch và ghi lại những gì cần được thay đổi hoặc làm sạch.
Nếu bề mặt được chấp nhận có thể được tái tạo với cách trình bày có thể tái sử dụng và các thay đổi dễ quản lý, thì lộ trình robot sẽ có cơ sở sản xuất rõ ràng hơn. Nếu các thay đổi trong quá trình chuẩn bị chiếm ưu thế trong lô hàng hoặc giá đỡ được đề xuất không thể giữ được các bề mặt cần thiết, hãy xem xét lại việc nhóm các chi tiết hoặc giữ lại công việc thủ công phù hợp trong khi nghiên cứu một ứng dụng đầu tiên khác.
Một cuộc thảo luận về EVST có thể bắt đầu bằng hình ảnh các biến thể cốc, lớp phủ được đánh dấu và các khu vực được bảo vệ, cách bố trí giữ dòng điện và mô hình mẻ/thay đổi thông thường. Những chi tiết đó giúp xác định một thử nghiệm hữu ích mà không cần phải bịa đặt về mức tiết kiệm, thời gian chu kỳ hoặc kết quả lớp phủ từ các đoạn phim.