
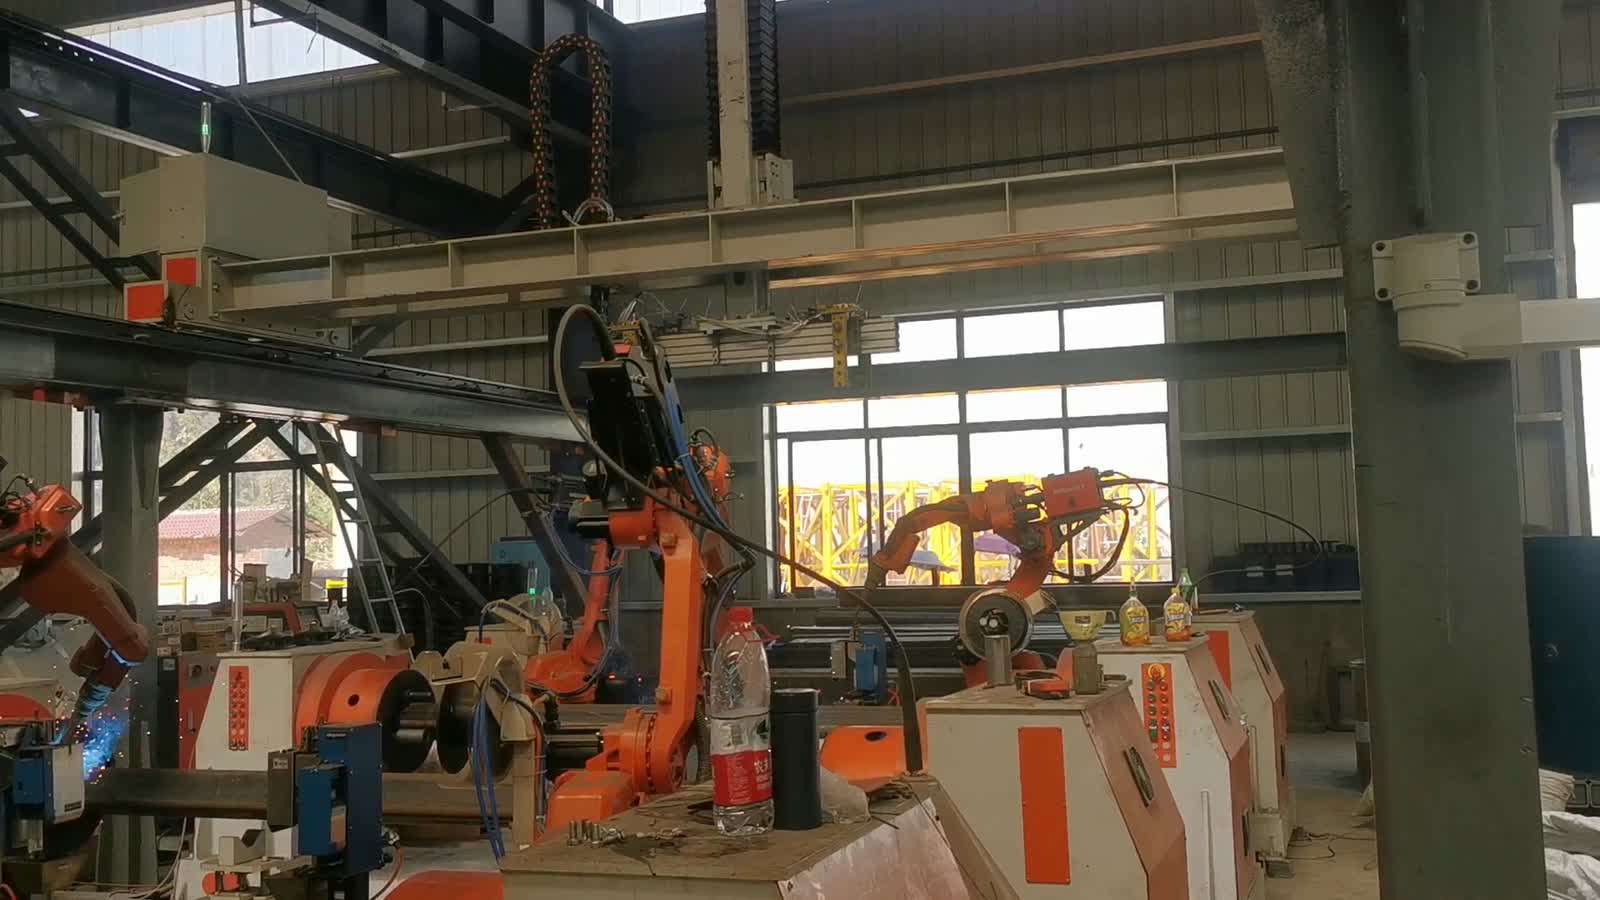
Trong ngắn hạn: Xưởng này hàn các cấu kiện kết cấu thép lớn — các tiết diện hộp và góc với các tấm mặt bích và các hàng lỗ bu lông — bằng cách chia công việc thành nhiều trạm. Mỗi trạm đặt một robot sáu trục trước một bộ gá và định vị, và robot sẽ hàn dọc theo các đường nối trong khi một số trạm lân cận hoạt động cùng lúc. Các cấu kiện nặng được di chuyển ra vào bằng cần cẩu trên cao. Ba quyết định quyết định sự thành công của một dây chuyền như thế này: cách kẹp và xoay cấu kiện, liệu mỏ hàn có thể tiếp cận mọi đường nối trên một chi tiết lớn hay không, và cách các robot phân chia công việc để không trạm nào phải chờ đợi trạm khác. Bạn đang lên kế hoạch cho một dây chuyền tương tự? Hãy gửi cho chúng tôi bản vẽ chi tiết của bạn..
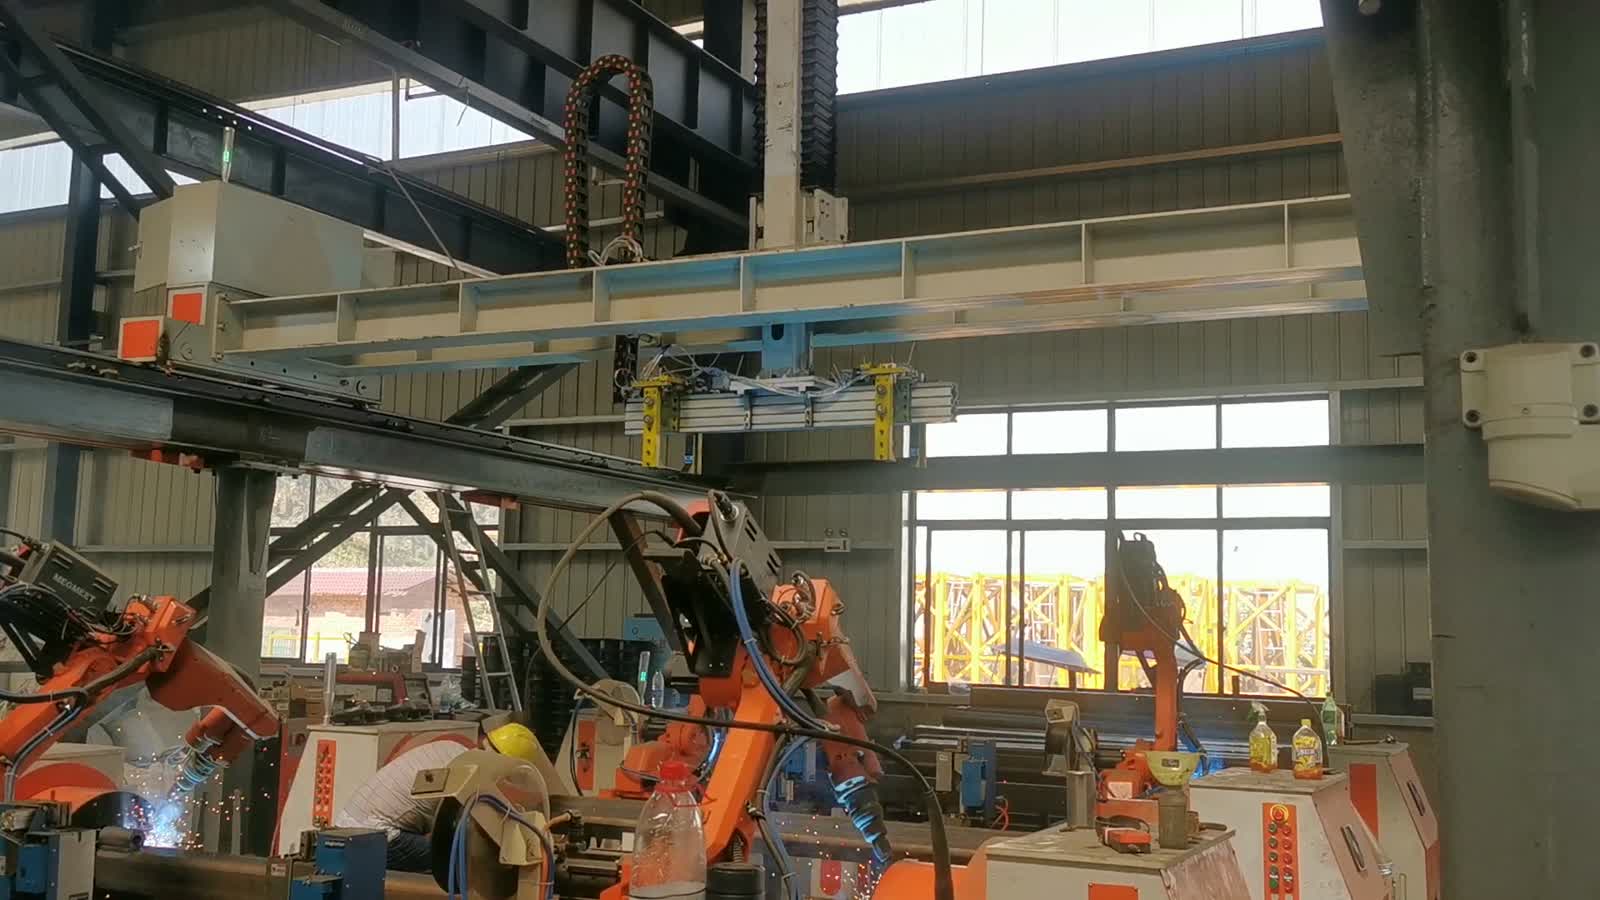
Trong nháy mắt
| Phần | Các cấu kiện kết cấu thép lớn — các tiết diện hộp và góc có tấm mặt bích và lỗ bu lông |
| Quy trình | Hàn hồ quang |
| Tự động hóa | Một số robot sáu trục, mỗi trạm một robot. |
| Cung cấp linh kiện | Các thành viên được đưa vào và đưa ra bằng cần cẩu trên cao. |
| Định vị | Các chi tiết được đặt và kẹp vào các giá đỡ và thiết bị định vị hình tròn. |
| Bảo lưu lao động | Bộ gá và bộ định vị giữ chi tiết và xoay nó về phía mỏ hàn. |
| Vai trò của người vận hành | Tải, căn chỉnh và di chuyển các chi tiết; robot chạy các đường may. |
| Bố cục ô | Các trạm làm việc song song trải khắp khu vực sản xuất. |
Vấn đề mà ô này giải quyết
Một cấu kiện kết cấu không phải là một chi tiết nhỏ có thể xoay bằng tay. Nó dài, nặng và có nhiều đường hàn chạy dọc theo chiều dài và xung quanh các mặt bích. Khi hàn thủ công, công việc phụ thuộc vào người thợ hàn giữ mỏ hàn ổn định trong một đường hàn dài và leo trèo xung quanh cấu kiện để đến được phía bên kia — và cần cẩu sẽ chờ trong khi điều đó xảy ra.
Tự động hóa có nghĩa là để giá đỡ chịu trọng lượng và để robot tạo hồ quang. Lợi ích là nhiều chi tiết có thể được hàn cùng một lúc, mỗi chi tiết ở một vị trí riêng, thay vì một thợ hàn phải làm việc lần lượt từng chi tiết. Phần khó không phải là việc hàn mà là giữ một chi tiết lớn thẳng đứng, tiếp cận mọi đường hàn mà không va chạm, và cân bằng các vị trí để tất cả các robot đều hoạt động hiệu quả.
Cách tế bào hoạt động
- Mời thành viên đó vào. Cần cẩu trên cao nâng cấu kiện thép và đặt nó lên giá đỡ của nhà ga.
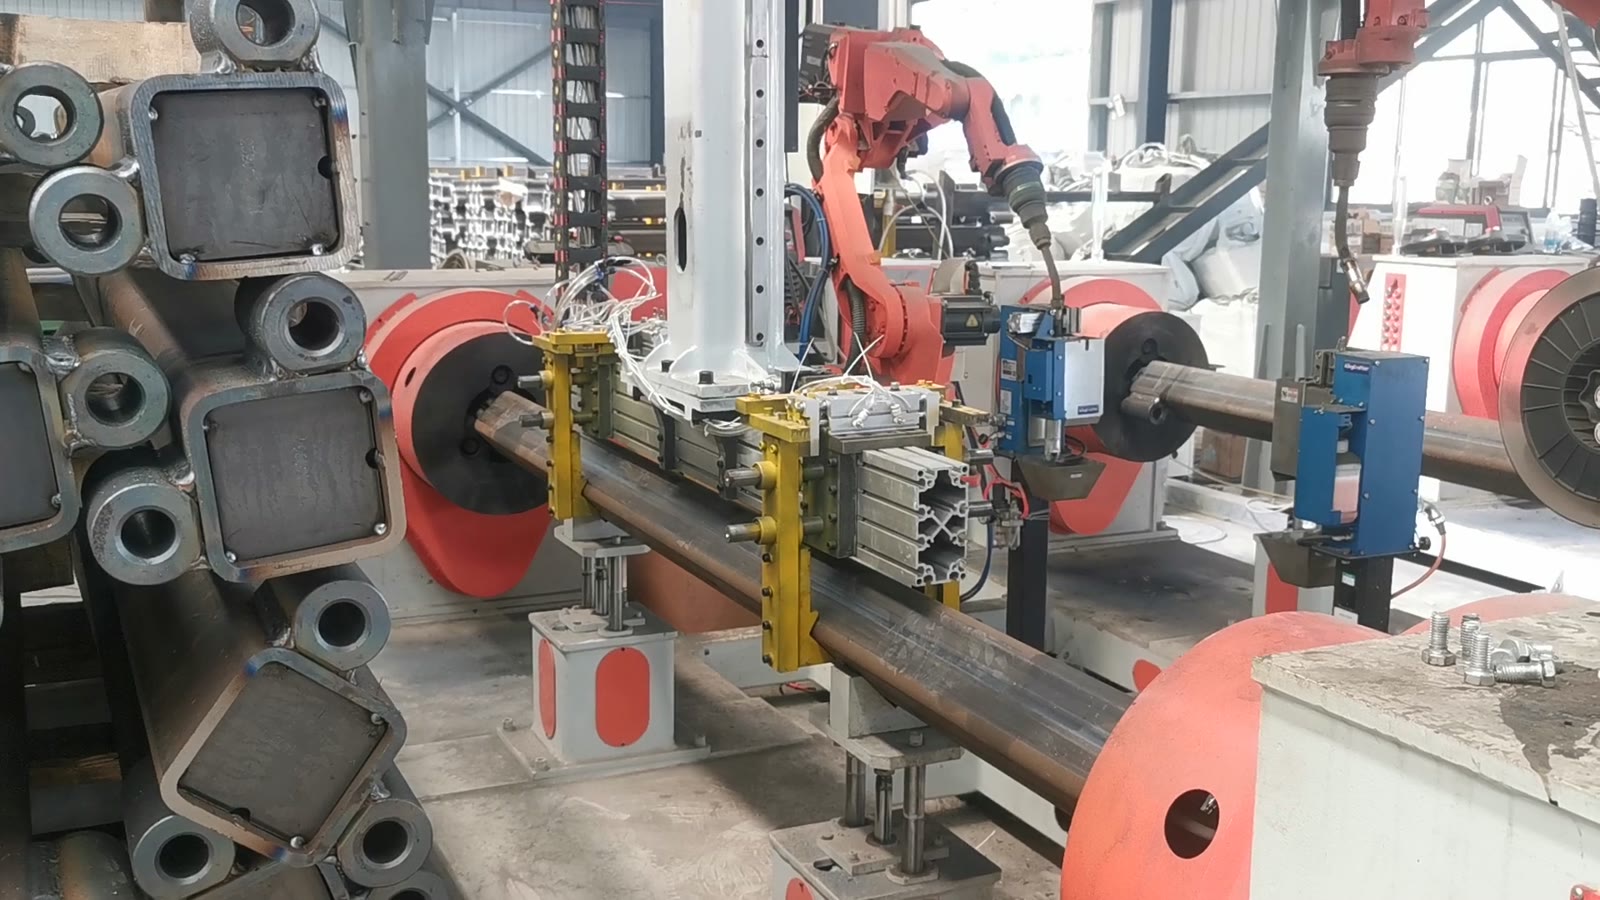
- Hãy kẹp chặt nó lại. Chi tiết được kẹp chặt vào giá đỡ; chính giá đỡ và bộ định vị, chứ không phải người vận hành, đang giữ cố định hình dạng.
- Hãy hướng nó về phía ngọn đuốc. Bộ định vị xoay chi tiết sao cho đường nối mà robot cần được đặt ở một góc có thể tiếp cận được.
- Bật hồ quang. Robot đưa mỏ hàn xuống đường nối và tia lửa điện lóe lên với ánh sáng xanh trắng.
- May đường nối. Ngọn đuốc di chuyển dọc theo đường nối trong khi robot thay đổi tư thế để bám theo.
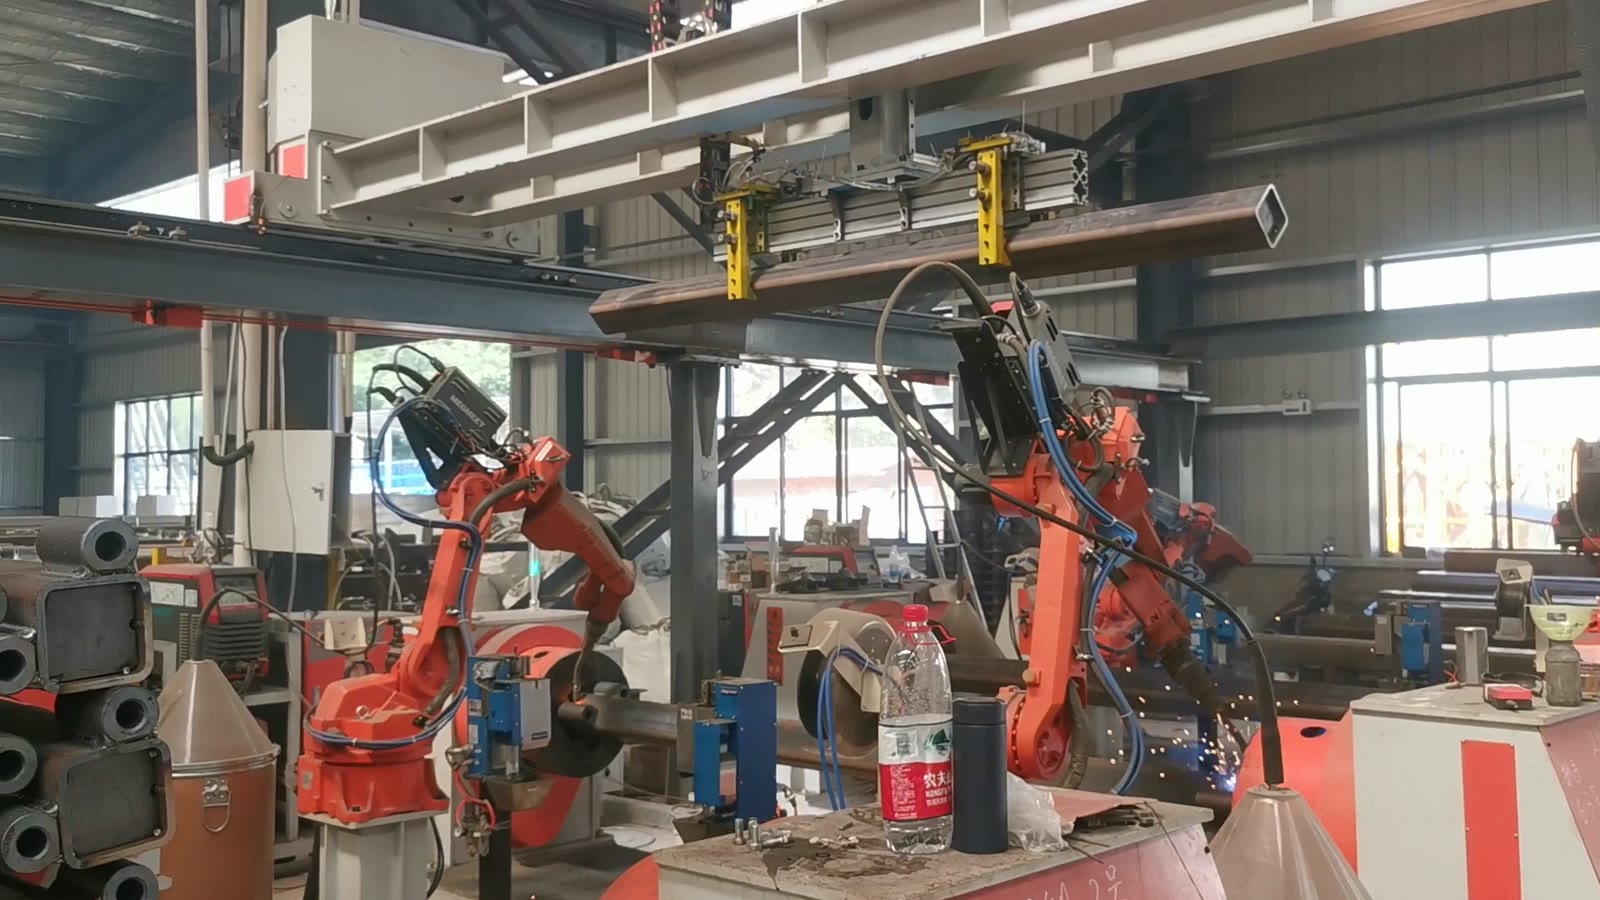
- Đặt lại vị trí. Khi hoàn thành một đường may, robot sẽ nâng lên, bộ định vị xoay và đưa đường may tiếp theo vào tầm với.
- Làm việc song song. Trong khi trạm này thực hiện hàn, các trạm lân cận cũng vận hành các thành viên của riêng mình cùng lúc, mỗi robot đảm nhiệm một phần công việc riêng.
Ba quyết định thiết kế
1. Hãy để giá đỡ và bộ định vị chịu trọng lượng.
Đối với chi tiết lớn, bộ gá thực hiện hai nhiệm vụ cùng lúc: giữ chi tiết ở vị trí chính xác so với mỏ hàn, và xoay chi tiết để robot không phải với tay vòng qua nó. Cả hai nhiệm vụ này phải được hoàn thành trước khi mỏ hàn được đốt nóng.
Câu hỏi cần giải quyết trước tiên là vị trí của chi tiết – nó được căn chỉnh từ những mặt và lỗ nào – và liệu bộ định vị có thể đưa mọi đường nối vào phạm vi làm việc của robot mà không cần người vận hành phải kẹp lại giữa chừng hay không.
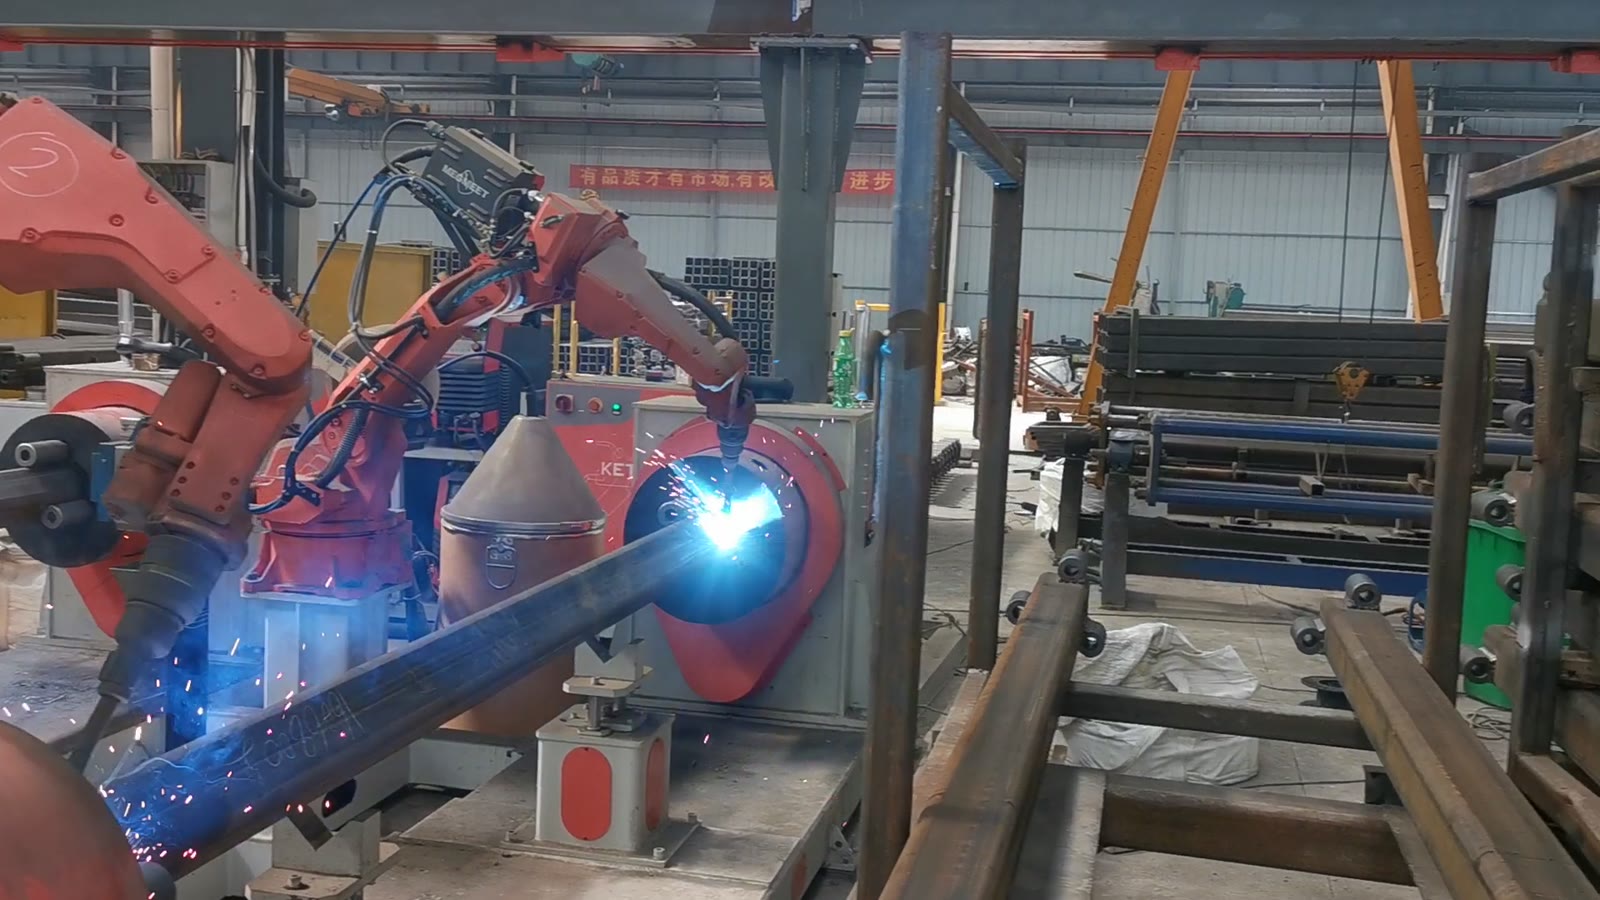
2. Chứng minh rằng đèn khò có thể chiếu tới mọi đường nối.
Đối với các chi tiết dài, vấn đề không chỉ nằm ở một mối hàn, mà là từng mối hàn riêng biệt. Lỗi thường gặp là khi hàn hầu hết các phần của chi tiết rất đẹp, nhưng mối hàn cuối cùng lại nằm phía sau một gờ hoặc kẹp, khiến mỏ hàn không thể có được góc hàn tối ưu.
Những điều hữu ích: kiểm tra góc độ của mỏ hàn tại mỗi đường hàn trong quá trình thiết kế gá kẹp, bao gồm cả thân mỏ hàn và dây cáp chứ không chỉ đầu mỏ hàn; giữ một tư thế cổ tay dự phòng cho các đường hàn gần khung gá kẹp; và quyết định sớm xem đường hàn nào mà mỏ hàn không thể với tới sẽ được xử lý thủ công hay cần được thiết kế lại gá kẹp.
3. Phân chia công việc để không có trạm nào phải chờ đợi
Việc bố trí các trạm song song chỉ hiệu quả khi tất cả các robot đều hoạt động hết công suất. Điều đó có nghĩa là phải điều chỉnh các trạm sao cho phù hợp với lưu lượng công nhân – cần cẩu phải có khả năng bốc dỡ hàng hóa tại một trạm mà không làm gián đoạn trạm khác, và không một người vận hành nào được trở thành nút thắt cổ chai cho nhiều robot.
Các câu hỏi thực tế: mỗi nhóm đường may mất bao lâu so với thời gian chất hàng, liệu một người có thể chất hàng lên nhiều trạm cùng lúc hay không, và liệu các thành viên có đến làm việc với nhịp độ mà các trạm có thể đáp ứng được hay không.
Khi nào bố cục này phù hợp — và khi nào cần xem xét kỹ hơn
- Phù hợp tốt: Các chi tiết cấu trúc lặp lại, các đường nối dài dọc theo chiều dài của một chi tiết, kích thước lô hàng cần đến các đồ gá chuyên dụng, và các chi tiết đủ nặng để cần cẩu phải di chuyển chúng.
- Đánh giá thêm: Nhiều kích thước chi tiết khác nhau (một bộ gá có thể chứa nhiều mã số chi tiết khác nhau không, hay bạn cần bộ gá thay nhanh?), các đường nối ở mặt dưới mà một bộ định vị đơn lẻ không thể xử lý, và dung sai khác nhau giữa các chi tiết được cắt nên khe hở dịch chuyển từ chi tiết này sang chi tiết khác.
FAQ
Các bộ phận này có cần thiết bị định vị hay robot có thể tự xoay chuyển được?
Bộ định vị rất hữu ích khi làm việc với các chi tiết nặng. Việc xoay chi tiết thường dễ dàng và an toàn hơn so với việc yêu cầu robot leo qua hoặc chui xuống dưới một cấu trúc lớn, và nó giúp giữ mỏ hàn ở góc chính xác trên đường hàn thay vì phải với tới các cạnh lồi lõm.
Một người vận hành có thể điều khiển bao nhiêu robot?
Điều đó phụ thuộc vào thời gian cần thiết để nạp linh kiện so với thời gian hàn. Nếu kẹp linh kiện nhanh chóng và cần cẩu đảm nhiệm việc nâng vật nặng, một người có thể nạp và căn chỉnh nhiều trạm trong khi robot hàn; nếu mỗi linh kiện cần nhiều thao tác thiết lập thủ công, người vận hành sẽ trở thành nút thắt cổ chai và các robot khác sẽ phải chờ.
Điều gì quyết định chu kỳ ở đây?
Chiều dài của các đường nối, số lần bộ định vị phải quay giữa chúng, và liệu tất cả các trạm có thể hoạt động cùng một lúc hay không. Hãy gửi bản vẽ chi tiết có đánh dấu các đường nối và chúng tôi có thể ước tính chi phí.
Nhận bản thiết kế và ước tính thời gian hoàn thành.
Gửi cho chúng tôi:
- Bản vẽ chi tiết có đánh dấu các đường nối và kích thước đã được kiểm tra.
- kích thước tiết diện, độ dày thành và vật liệu
- Số lượng biến thể và tần suất bạn thay đổi chúng.
- Khối lượng hàng ngày hoặc hàng năm và mô hình ca làm việc
- Ảnh hoặc kích thước mặt bằng và bố trí cần cẩu.
Chúng tôi sẽ trả lời bằng một đề xuất bố trí nhà ga và ước tính thời gian chu kỳ.
Gửi bản vẽ chi tiết của bạn → hoặc email sales@evsrobot.com
Đoạn phim được quay tại địa điểm sản xuất của đối tác. Thời gian chu kỳ, số liệu hiện tại và số liệu tiêu hao từ địa điểm đó không được công khai và không được cung cấp ở đây.