
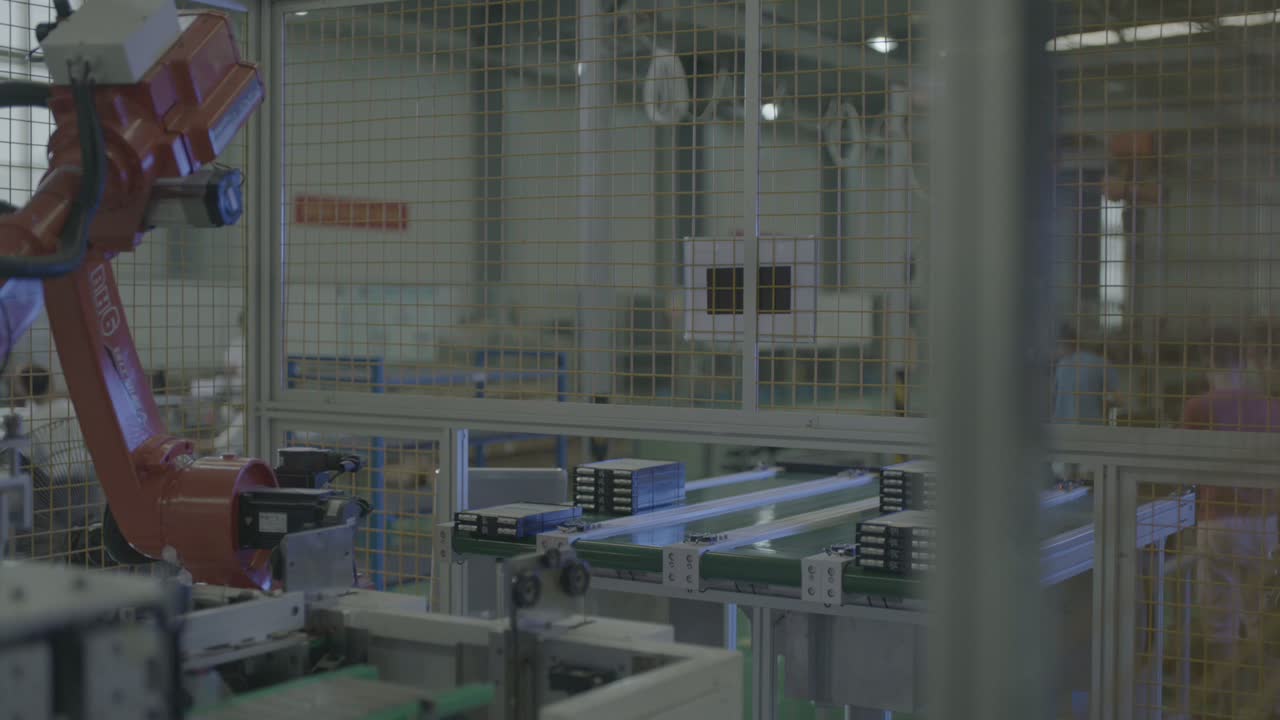
Trong ngắn hạn: Dây chuyền này giao việc di chuyển các mô-đun pin cho một robot sáu trục. Robot đứng trên một cột sàn bên trong hàng rào an toàn và di chuyển liên tục giữa dây chuyền băng tải và một trạm bên cạnh: nó dừng lại trên một hàng mô-đun hình chữ nhật màu tối, hạ dụng cụ xuống, nâng lên và xoay, rồi hạ dụng cụ xuống trạm bên cạnh băng tải; một thanh trượt ánh sáng di chuyển các bộ phận dọc theo trạm trên các con lăn. Cùng một tư thế — nâng tay lên, hạ xuống, quay lại trạm — lặp đi lặp lại trong suốt đoạn phim. Ba quyết định quan trọng quyết định hoạt động của một dây chuyền như thế này: vị trí của các khay và giá đỡ, cách dụng cụ ở đầu cánh tay robot khớp với các mô-đun được nhóm lại, và cách băng tải và trạm chia sẻ thời gian của một robot. Bạn đang lên kế hoạch cho một dây chuyền tương tự? Hãy gửi cho chúng tôi bản vẽ chi tiết của bạn..
Trong nháy mắt
| Phần | Các mô-đun hình chữ nhật tối màu, gần như đen, nhiều mô-đun trên một khay sáng màu. |
| Quy trình | Vận chuyển vật liệu — chuyển mô-đun từ băng chuyền đến trạm |
| Tự động hóa | Một robot sáu trục đặt trên cột sàn, bên trong hàng rào an toàn. |
| Cung cấp linh kiện | Các dãy mô-đun được nhóm lại trên băng tải phẳng. |
| Dụng cụ gắn ở đầu cánh tay | Một tấm đế gắn đèn với các mảnh vuông màu đen phía dưới, ống dẫn khí và dây cáp. |
| Ga tàu | Một hệ thống trượt nhẹ vận chuyển các mô-đun dọc theo dây chuyền, các bộ phận được đặt trên các con lăn. |
| Vai trò của người vận hành | Nó ở bên ngoài hàng rào; robot sẽ di chuyển. |
| Bố cục ô | Một robot nằm giữa dây chuyền băng tải và một trạm, được rào chắn. |
Vấn đề mà ô này giải quyết
Các mô-đun pin được di chuyển qua lại giữa băng chuyền và trạm với tốc độ rất nhanh, và cần có người duy trì luồng công việc đó. Nếu làm bằng tay, công việc này rất mệt mỏi, dễ làm va chạm các mô-đun với nhau và khó bố trí nhân công — kiểu công việc vận chuyển lặp đi lặp lại mà người ta không thể làm lâu được.
Trong ô này, robot thực hiện việc di chuyển. Nó dừng lại phía trên hàng các mô-đun màu tối, hạ dụng cụ xuống, rồi nâng lên và xoay giữa băng chuyền và trạm làm việc, trong khi công nhân luôn ở bên ngoài hàng rào. Điều giúp cho chu trình này hoạt động ổn định là nhờ sự sắp xếp xung quanh robot — vị trí dừng của từng khay, cách dụng cụ tiếp xúc với nhóm mô-đun, và cách băng chuyền và trạm làm việc cùng tham gia vào chu trình.
Cách tế bào hoạt động
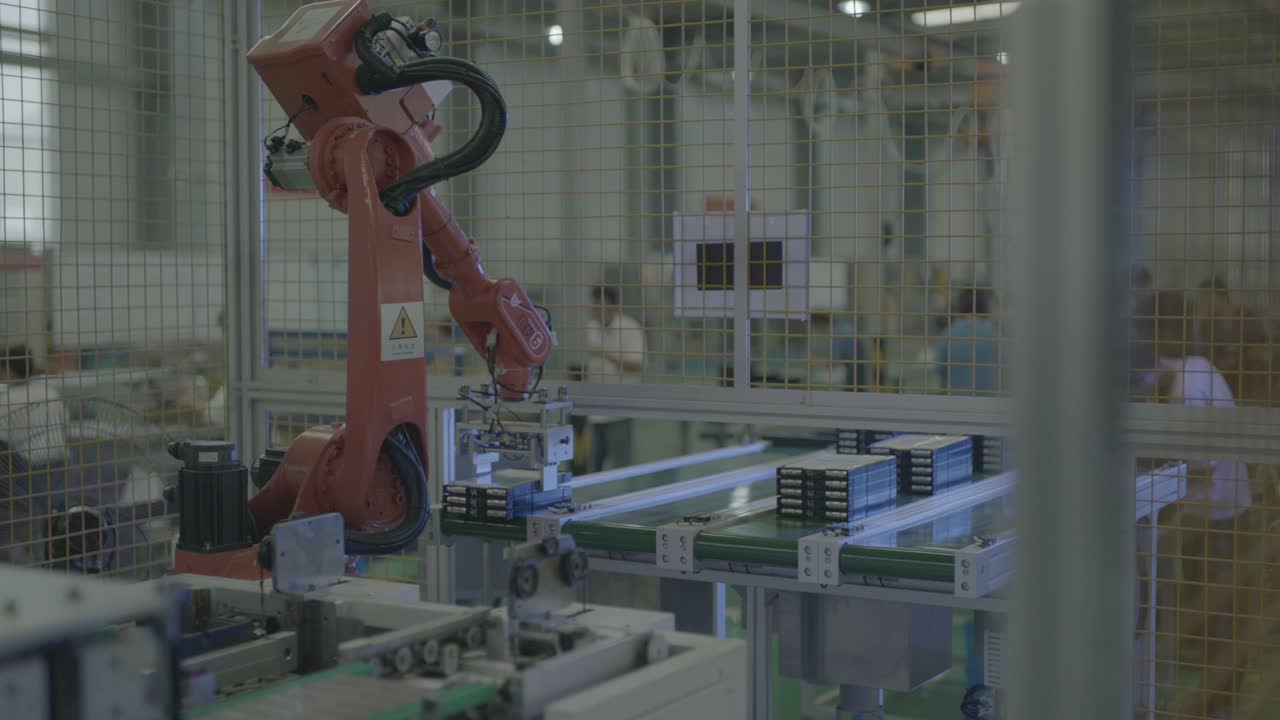
- Chờ đợi các bộ phận. Cổ tay giữ dụng cụ ở đầu cánh tay phía trên băng chuyền, tấm đế úp xuống, phía trên hàng các mô-đun hình chữ nhật màu tối.
-
Nhúng vào các bộ phận. Cổ tay hạ xuống và dụng cụ rơi xuống phía trên nhóm các mô-đun trên băng chuyền.
-
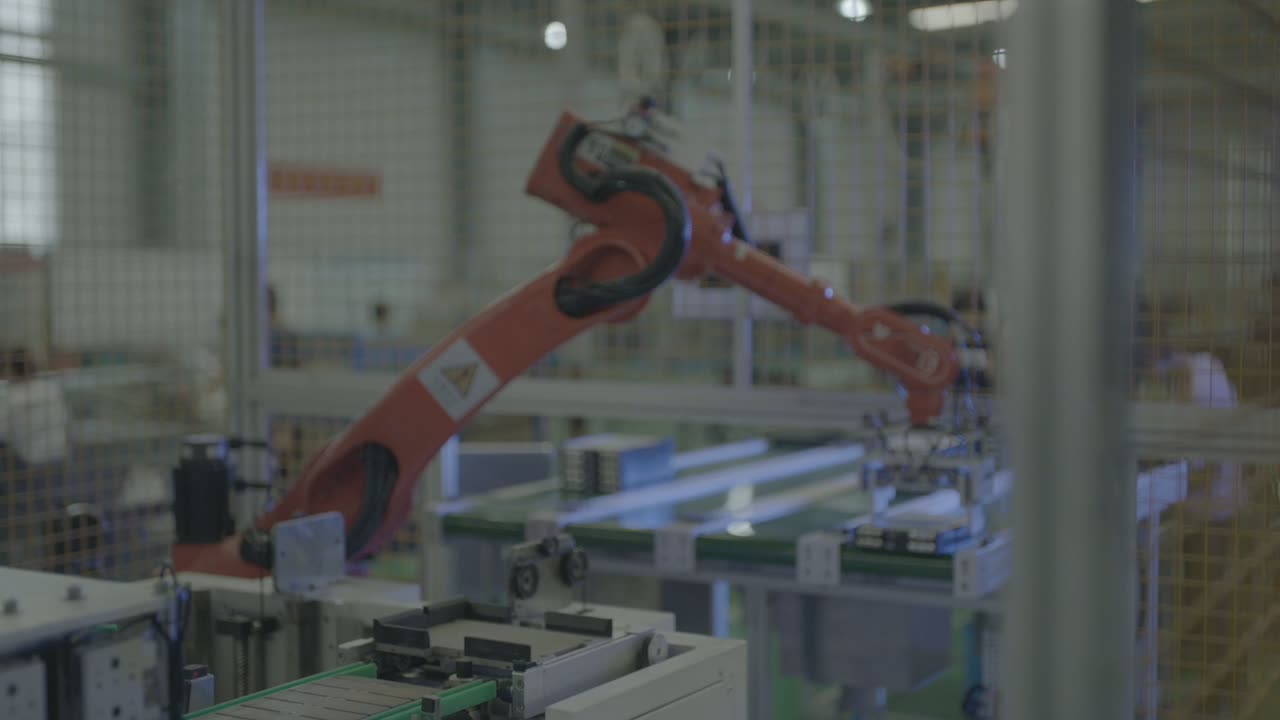
Nâng lên và xoay. Cánh tay robot nâng lên, xoay rộng và di chuyển dụng cụ từ băng chuyền đến vị trí bên cạnh.
-
Tại nhà ga. Một hệ thống trượt nhẹ sẽ vận chuyển các mô-đun dọc theo dây chuyền, các bộ phận được đặt trên các con lăn.
-
Nâng cao hơn hàng rào. Khi cần cẩu nâng lên, dụng cụ sẽ được nâng lên gần thanh ray trên cùng của hàng rào trước khi thực hiện thao tác tiếp theo.
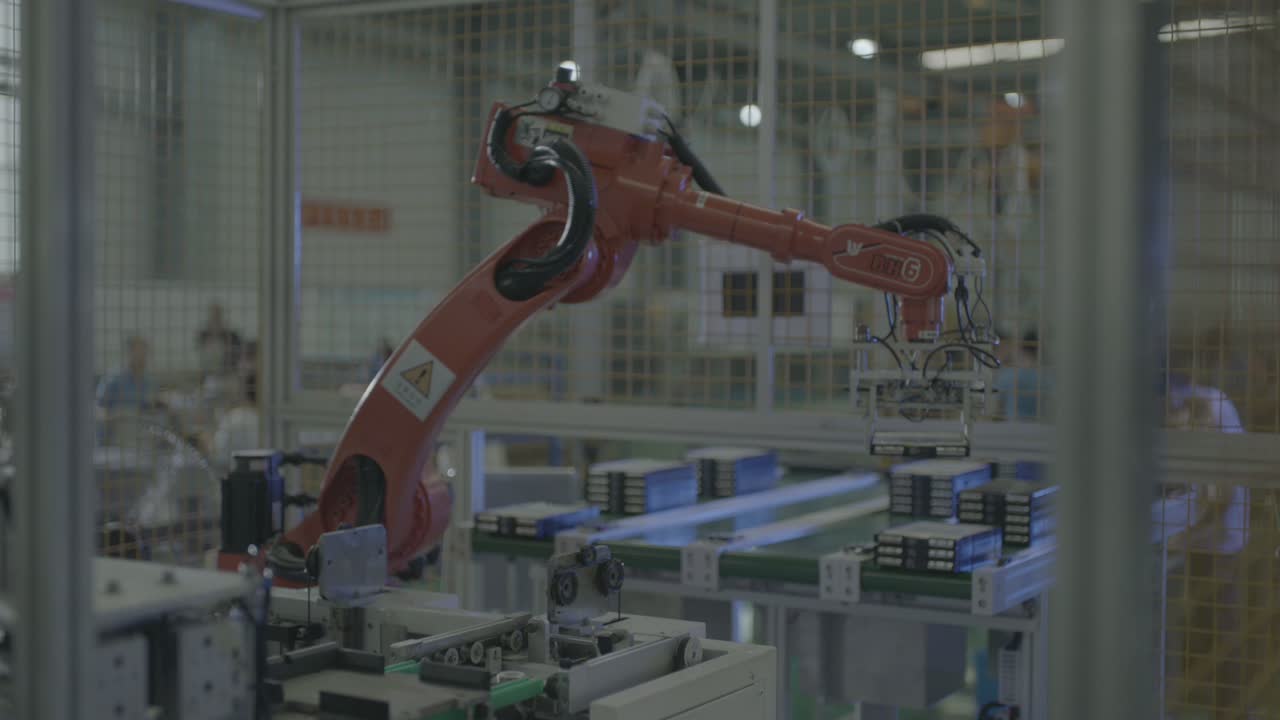
- Nói lại. Cùng một tư thế — giơ tay lên, cúi xuống, trở lại vị trí ban đầu — lặp đi lặp lại xuyên suốt đoạn phim, tạo thành một vòng lặp liên tục.
Con robot luôn ở bên trong hàng rào; các công nhân ở phía sau thì ở bên ngoài.
Ba quyết định thiết kế
1. Đặt khay ở vị trí sao cho dụng cụ tiếp xúc với nhóm.
Trong ô này, các mô-đun được đặt nhiều mô-đun trên một khay và xếp thành một hàng, và dụng cụ sẽ đi xuống từ phía trên xuống nhóm mô-đun. Một khay dừng ở vị trí đã biết cho phép dụng cụ tiếp xúc với nhóm mô-đun theo cùng một cách trong mỗi chu kỳ.
Một bố cục như thế này thành công hay thất bại tùy thuộc vào khay: nó phải giữ được nhóm các mô-đun, cung cấp một bề mặt mà dụng cụ có thể tiếp cận và cho phép dụng cụ hạ xuống mà không làm xê dịch các mô-đun khỏi vị trí.
2. Ghép công cụ với các mô-đun đã được nhóm lại.
Công cụ ở đây là một tấm đế gắn đèn với các mảnh vuông màu đen bên dưới, cùng với các ống dẫn khí và dây cáp chạy dọc theo cánh tay. Dù nguyên lý giữ như thế nào, hình dạng mới là điểm mấu chốt: công cụ phải khớp với mặt trên của mô-đun và khoảng cách của khay.
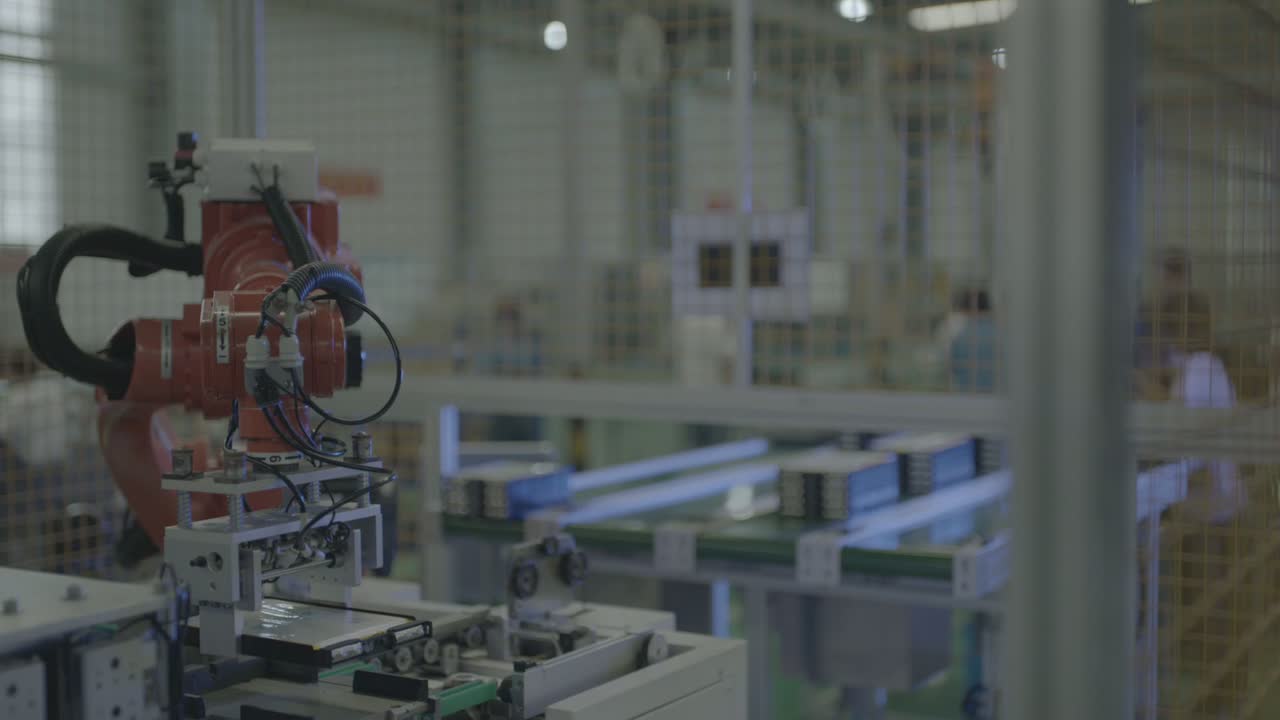
Câu hỏi đặt ra là liệu công cụ này có thể tác động lên mọi nhóm theo cùng một cách mà không làm xê dịch các mô-đun hay không.
3. Chia sẻ chu trình giữa băng chuyền và trạm.
Tư thế của cánh tay robot lặp đi lặp lại — giơ lên, hạ xuống, trở lại vị trí ban đầu — và một hệ thống trượt nhẹ nhàng di chuyển các bộ phận dọc theo trạm trên các con lăn. Trong một vòng tuần hoàn cân bằng, băng chuyền sẽ đưa nhóm bộ phận tiếp theo đến vị trí cần thiết trong khi robot vẫn đang ở đó.
Điều cần chú ý là sự cân bằng: nếu băng chuyền và trạm làm việc sẵn sàng cùng lúc, các chuyển động của robot sẽ khớp giữa chúng mà không bên nào phải chờ đợi; nếu một bên hoạt động lâu hơn nhiều, bên đó sẽ thiết lập nhịp độ và bên kia hầu hết phải chờ đợi.
Khi nào bố cục này phù hợp — và khi nào cần xem xét kỹ hơn
- Phù hợp tốt: Các mô-đun được nhóm lại và di chuyển giữa băng chuyền và trạm theo một nhịp điệu đều đặn, các mô-đun được đặt trên khay hoặc giá đỡ để công cụ tiếp cận chúng theo cùng một cách mỗi lần, và một khu vực có hàng rào để ngăn người đi vào đường đi của robot.
- Đánh giá thêm: Các mô-đun thường xuyên thay đổi hình dạng hoặc khoảng cách, do đó công cụ cũng phải thay đổi theo; khay hoặc giá đỡ không dừng lại ở một điểm cố định; và các trường hợp băng tải và trạm không đồng bộ khiến robot phải chờ đợi.
FAQ
Robot di chuyển các mô-đun từng cái một hay nhiều mô-đun cùng lúc?
Các mô-đun được xếp nhiều mô-đun trên một khay, và dụng cụ sẽ tiếp cận nhóm mô-đun từ phía trên. Việc dụng cụ di chuyển một mô-đun hay toàn bộ nhóm được quyết định bởi thiết kế khay và dụng cụ — cả hai đều được tính toán từ bản vẽ chi tiết.
Điều gì quyết định tốc độ hoạt động của tế bào này?
Nhịp điệu của băng chuyền và trạm làm việc, cũng như cách chuyển động của robot phù hợp với chúng. Thời gian chu kỳ ước tính dựa trên bản vẽ chi tiết, bố trí khay và sản lượng hàng ngày, vì vậy hãy gửi những thông tin đó và chúng tôi sẽ tính toán giúp bạn.
Một robot có thể đảm nhiệm nhiều vị trí khác nhau không?
Về nguyên tắc, có, nếu bước di chuyển thêm ngắn và thời gian vẫn khớp. Mỗi vị trí được thêm vào sẽ kéo dài hành trình khứ hồi của robot, vì vậy câu hỏi đặt ra là liệu robot có thể hoàn thành mọi bước trước khi nhóm tiếp theo sẵn sàng hay không.
Nhận bản thiết kế và ước tính thời gian hoàn thành.
Gửi cho chúng tôi:
- Bản vẽ chi tiết với các mặt cần gia công và bố cục khay hoặc giá đỡ.
- Vật liệu, kích thước và trọng lượng của bộ phận
- Số lượng các loại phụ tùng và tần suất thay thế.
- Khối lượng hàng ngày và mô hình ca làm việc
- Ảnh hoặc kích thước của diện tích sàn và hệ thống băng tải hiện có.
Chúng tôi sẽ phản hồi lại bằng một đề xuất bố cục và ước tính thời gian hoàn thành.
Gửi bản vẽ chi tiết của bạn → hoặc email sales@evsrobot.com
Đoạn phim được quay tại địa điểm sản xuất của đối tác. Thời gian chu kỳ và các số liệu khác từ địa điểm đó không được công khai và không được cung cấp ở đây.