
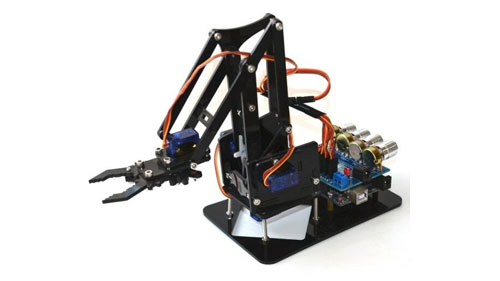
Nguồn: Pinterest
Mỗi cánh tay robot công nghiệp có một số bộ phận phối hợp với nhau để làm cho toàn bộ cấu trúc có thể sử dụng được. Chúng bao gồm bộ điều khiển, bộ phận tác động cuối, bộ truyền động, cảm biến và bộ điều khiển robot. Mỗi bộ phận này đóng một vai trò riêng trong việc hỗ trợ lẫn nhau. Trong số đó, bộ điều khiển robot cũng có thể là một trong những thành phần quan trọng nhất của cấu trúc robot. Chúng ta sẽ xem xét chi tiết người điều khiển robot là gì, vai trò của chúng và so sánh chúng với các cánh tay robot thông thường để xem chúng đối đầu với nhau như thế nào.
Trình điều khiển Robot là gì?
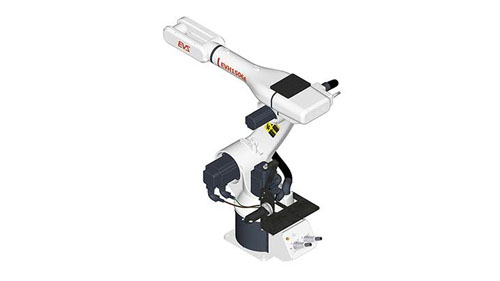
Bộ điều khiển robot là một thiết bị được sử dụng để thao tác vật liệu mà không có bất kỳ tiếp xúc vật lý trực tiếp nào bởi cá nhân xử lý hoạt động của chúng. Chúng được phát minh để giúp robot dễ dàng xử lý các vật liệu phóng xạ và nguy hiểm sinh học, đòi hỏi con người phải tránh xa để tránh bị phơi nhiễm. Nhưng theo thời gian, nguyên tắc đó đã được chuyển sang các cánh tay robot hiện đại giúp việc điều khiển trở nên dễ dàng và linh hoạt hơn nhiều.
Một số vai trò hiện đại mà chúng đã được đưa vào sử dụng bao gồm hàn, phẫu thuật robot và Trạm không gian. Bản thân bộ điều khiển có hình dạng giống như một cánh tay và được trang bị đầy đủ các đoạn được gọi là thanh trượt chéo có thể trượt qua nhau khi chúng nắm chặt các vật thể. Điều này mang lại cho chúng sự tự do hơn khi di chuyển, điều mà hầu hết các cánh tay rô bốt thông thường không có.
Ở mặt trận sản xuất quy mô lớn, bộ điều khiển robot được sử dụng cho các nhiệm vụ chuyên sâu như nâng các vật nặng mà nếu không con người sẽ phải xử lý quá nhiều công việc. Chúng cũng thuận tiện cho việc xếp hàng hóa thành một đống có trật tự, có thể cao bằng toàn bộ nhà kho nhờ có cánh tay lãng mạn có thể mở rộng. Tính linh hoạt của chúng khiến chúng trở thành công cụ lý tưởng để vượt qua những không gian chật hẹp và đây là một trong những lý do tại sao nhiều robot được sử dụng trong lĩnh vực y tế sử dụng bộ điều khiển robot trong mọi nhiệm vụ của chúng vì nó chính xác và chính xác hơn với từng chi tiết nhỏ nhất. cơ hội phá hủy các cơ quan khác của cơ thể.
Các loại bộ điều khiển robot
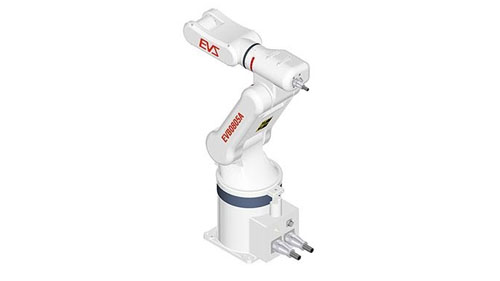
Có nhiều loại bộ điều khiển robot được sử dụng tích cực trong mọi hình thức sản xuất, đặc biệt là các nhà máy lắp ráp. Những bộ điều khiển này có nhiều kích cỡ khác nhau, nhưng chúng đều hoạt động theo cùng một nguyên tắc. Điều đáng chú ý là các khớp tạo nên các bộ điều khiển này. Chúng là những bộ phận giúp chuyển động linh hoạt hơn và chúng có 2 loại bao gồm các loại sau.
Khớp xoay: Đây là khớp thao tác rô bốt có một bậc tự do với các chuyển động có thể được mô tả là quay. Cấu hình của chúng được tạo thành từ một giá trị biểu thị số vòng quay khi chúng hoạt động.
Khớp lăng trụ: Đây là những khớp có thể được mô tả là chuyển động tịnh tiến vì đó là chuyển động mà chúng thể hiện khi di chuyển giữa các vật thể. Chúng được biểu diễn bằng một độ tịnh tiến dọc theo trục của chúng khi chúng hoạt động.
Sau khi đã loại bỏ các khớp nối phổ biến trong các máy thao tác công nghiệp, sau đây là một số loại robot máy thao tác đáng chú ý được sử dụng trong quá trình sản xuất với các công suất khác nhau.
Robot tọa độ Descartes
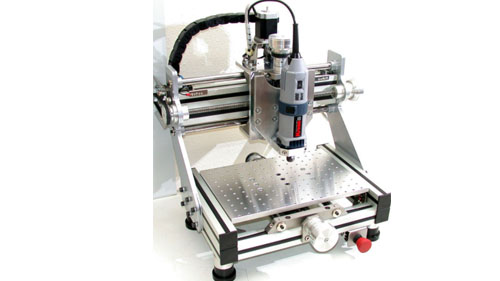
Nguồn: Pinterest
Đây là một robot công nghiệp sử dụng bộ điều khiển khớp lăng trụ và được sử dụng tốt nhất cho các nhiệm vụ như phân phối keo dán trong ngành sản xuất ô tô. Robot này có khả năng di chuyển theo hướng tuyến tính và đây là một trong những ưu điểm lớn nhất của nó vì chúng nhanh, chính xác và cung cấp cho bộ điều khiển một đường hoạt động thẳng đảm bảo công việc chúng làm là đồng đều từ sản phẩm đầu tiên đến sản phẩm cuối cùng. Chúng cũng nằm trong số các robot loại bộ điều khiển dễ lập trình nhất vì chuyển động của chúng được xác định rõ hơn dọc theo một đường quỹ đạo duy nhất. Nhược điểm duy nhất là chúng chiếm quá nhiều không gian nhưng hiếm khi sử dụng hầu hết không gian đó. Điều này khiến chúng khó có thể làm việc cùng với các robot loại bộ điều khiển khác và công nhân con người.
Robot SCARA
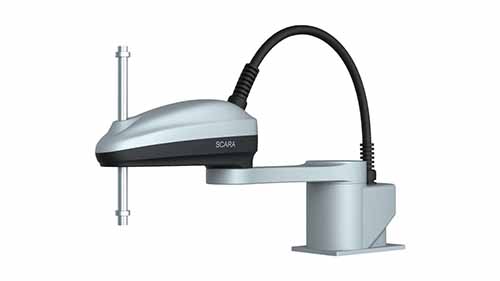
SCARA Robots là một trong những robot công nghiệp phổ biến nhất sử dụng bộ điều khiển robot trong quá trình thiết lập. Là từ viết tắt của Cánh tay robot lắp ráp tuân thủ chọn lọc, chúng thể hiện các chuyển động rất giống với chuyển động của bàn tay con người. Chúng hoàn chỉnh với vai, khớp khuỷu tay và cổ tay có thể thực hiện các chuyển động thẳng đứng. Chúng cũng sử dụng khớp lăng trụ để chuyển động linh hoạt và rất nhanh so với các loại cánh tay robot điều khiển khác.
Robot SCARA cũng bền và rất cứng; điều này cho phép họ xử lý các loại công việc phức tạp nhất đòi hỏi sự kết hợp giữa tốc độ và độ chính xác cao. Chúng cũng rất lý tưởng cho các nhiệm vụ lặp lại và đây là lý do tại sao chúng được sử dụng cho nhiệm vụ xếp hàng, tải máy và lắp ráp. Hạn chế duy nhất của các bộ điều khiển được sử dụng trong robot SCARA là chúng không linh hoạt và chuyển động của chúng bị hạn chế.
Robot hình trụ
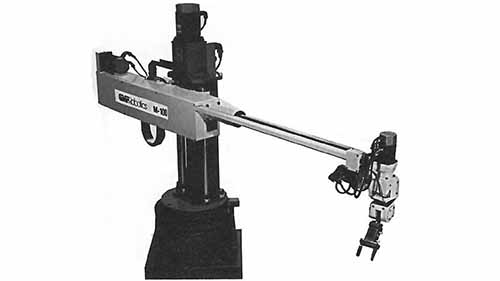
Nguồn: www.industrial-electronics.com
Đây là một bộ điều khiển robot công nghiệp di chuyển xung quanh một cột có hình dạng giống hình trụ. Nó có ba trục chuyển động; một hình tròn và hai hình tuyến tính giúp cánh tay chuyển động theo chiều ngang và chiều dọc linh hoạt. Không giống như hầu hết các cánh tay robot kiểu tay máy khác, robot hình trụ có ba khớp; khớp quay, khớp lăng trụ và khớp trụ. Những robot này nhanh gần như Cánh tay robot SCARAvà vì lý do này, chúng được sử dụng trong các môi trường có nhịp độ nhanh như nhặt và đặt, vật lộn và giữ, cùng nhiều nhiệm vụ khó khăn khác. Ưu điểm của nó so với robot Cartesian là nó có thể di chuyển nhanh hơn và theo nhiều hướng hơn, đồng thời có thể tận dụng không gian xung quanh một cách hiệu quả, tốt hơn những gì robot SCARA có thể làm.
Robot PUMA
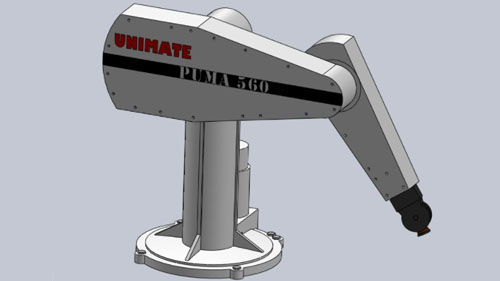
Nguồn: grabcad.com
Máy phổ thông có thể lập trình để lắp ráp (PUMA) là một trong những robot công nghiệp được sử dụng nhiều nhất trong các hoạt động lắp ráp và hàn đòi hỏi phương pháp thực hành. Robot có thiết kế tương tự cánh tay con người và rất dễ nhầm lẫn với cánh tay Robot SCARA vì người thao tác trông gần giống nhau. Sự khác biệt duy nhất làm nên sự khác biệt giữa hai loại này là PUMA linh hoạt hơn nhưng thiếu độ chính xác như robot SCARA. Tương tự, những robot này vẫn được sử dụng cho các nhiệm vụ có nhịp độ nhanh, đòi hỏi phải quan sát cả tốc độ và độ chính xác. Nó có ba khớp quay giúp PUMA tuân thủ cả ba trục. Hạn chế duy nhất của loại robot này là nó thiếu độ chính xác để xử lý các nhiệm vụ quan trọng nhưng vẫn hữu ích cho các nhiệm vụ khác không chuyên sâu.
Robot vùng cực
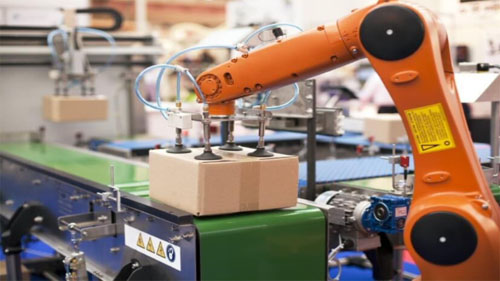
Nguồn: blog.technavio.com
Loại cánh tay robot loại thao tác cuối cùng là robot Polar, còn được gọi là robot hình cầu; chúng là những loại máy cố định có cánh tay được hỗ trợ bởi vỏ làm việc hình cầu. Cấu trúc của chúng phức tạp hơn hầu hết các robot khác trong danh sách này; chúng có một cặp khớp quay hoạt động cùng với khớp lăng trụ. Robot cực được sử dụng để xử lý các hoạt động như chọn, đặt và xếp hàng, cùng với các nhiệm vụ lặp đi lặp lại khác.
Công dụng của bộ điều khiển robot
Nguồn: Pinterest
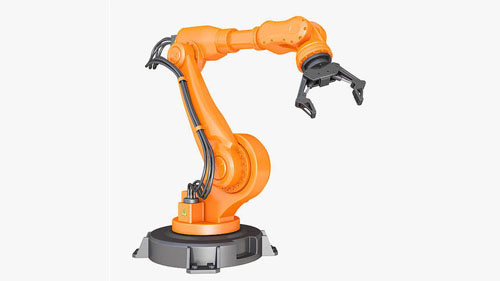
Việc thêm một bộ điều khiển rô bốt vào một cánh tay rô bốt có một số chức năng. Như đã đề cập, chúng linh hoạt, nhanh hơn, có thể luồn lách qua những không gian nhỏ và rất hiệu quả cho các nhiệm vụ lặp đi lặp lại đòi hỏi độ chính xác cao. Sau đây là một số công dụng phù hợp nhất của chúng.
Lắp ráp ô tô: Các bộ phận nặng liên quan đến quá trình sản xuất ô tô đòi hỏi cánh tay robot có độ bền đáng kể và độ bám tốt, điều mà người chế tác có thể cung cấp. Chuyển động linh hoạt của chúng theo mọi hướng cũng giúp các công việc như phun sơn trở nên dễ dàng hơn nhiều vì toàn bộ vỏ xe có thể xoay nhanh chóng để bao phủ tất cả các bộ phận.
Quy trình phẫu thuật: Phẫu thuật tự động là một thủ tục rất tinh vi, đòi hỏi độ chính xác cao nhất vì tính mạng con người đang bị đe dọa. Robot y tế thường nhỏ, nhưng để hoạt động chính xác hơn, chúng cần có bộ điều khiển nhỏ hơn, nhanh chóng với khả năng chui qua bất kỳ kẽ hở nhỏ nào một cách nhanh chóng mà không làm mọi việc trở nên tồi tệ hơn.
Thao tác hàn: Hàn công nghiệp tạo ra rất nhiều nhiệt và điều này có thể hơi quá mức đối với một hoạt động gần gũi của con người. Đây là nơi robot thợ hàn rất hữu ích vì nó có thể được vận hành từ xa mà không ảnh hưởng đến độ chính xác, tốc độ và hiệu quả.
Chọn và Đặt: Việc tải và dỡ vật liệu nặng là một phần của quy trình sản xuất và việc có đúng loại robot là tất cả những gì bạn cần để đảm bảo dây chuyền không bị đứt theo bất kỳ cách nào. Các bộ phận điều khiển có các đầu cuối linh hoạt nhất và được hỗ trợ bởi các cánh tay robot mạnh mẽ có khả năng nâng các vật nặng và đặt chúng theo thứ tự.
Robot vẽ tranh: Sơn bằng robot là một quy trình khác phụ thuộc vào độ chính xác để đảm bảo rằng mọi lớp phủ được áp dụng đều đồng nhất trên toàn bộ bề mặt. Cách duy nhất để thực hiện điều này một cách chính xác là sử dụng các bộ điều khiển robot, loại thiết bị này dễ điều khiển và lập trình.
Kết luận
Các bộ điều khiển robot ngày càng tìm được đường vào không gian sản xuất do độ tin cậy của chúng. Chúng là cấp độ tiến hóa tiếp theo của robot công nghiệp và bất kỳ ai muốn tự động hóa quy trình của họ đều phải chấp nhận chúng hoặc sẽ bị bỏ lại phía sau. Để biết thêm thông tin về cánh tay robot và bộ điều khiển, kiểm tra trang web của chúng tôi trong thời gian sớm nhất thuận tiện và xem qua tất cả các tài nguyên có sẵn để bạn sử dụng.