
ရင်းမြစ်: Pinterest
တိုင်း စက်မှုစက်ရုပ်လက်တံ ဖွဲ့စည်းပုံတစ်ခုလုံးကို အသုံးပြုနိုင်စေရန် ပေါင်းစပ်လုပ်ဆောင်သော အစိတ်အပိုင်းအချို့ရှိသည်။ ၎င်းတို့တွင် ထိန်းချုပ်ကိရိယာများ၊ end effectors၊ ဒရိုက်များ၊ အာရုံခံကိရိယာများနှင့် စက်ရုပ်ခြယ်လှယ်ခြင်းများ ပါဝင်သည်။ ဤအပိုင်းတစ်ခုစီသည် တစ်ဦးနှင့်တစ်ဦး ပံ့ပိုးကူညီရာတွင် ထူးခြားသောအခန်းကဏ္ဍမှ ပါဝင်ပါသည်။ ၎င်းတို့အားလုံးတွင် စက်ရုပ်ပိုင်းဆိုင်ရာ ခြယ်လှယ်သူများသည် စက်ရုပ်ဖွဲ့စည်းပုံ၏ အရေးကြီးဆုံး အစိတ်အပိုင်းများထဲမှ တစ်ခုလည်း ဖြစ်နိုင်သည်။ စက်ရုပ် ခြယ်လှယ်သူများ သည် အဘယ်အရာ ဖြစ်သည် ၊ ၎င်းတို့ ထမ်းဆောင်သည့် အခန်းကဏ္ဍ များကို အသေးစိတ် ကြည့်ရှု ပြီး ၎င်းတို့ကို သမားရိုးကျ စက်ရုပ် လက်များ နှင့် နှိုင်းယှဉ် ကြည့် မည် ဖြစ်သည်။
Robot Manipulator ဆိုတာ ဘာလဲ
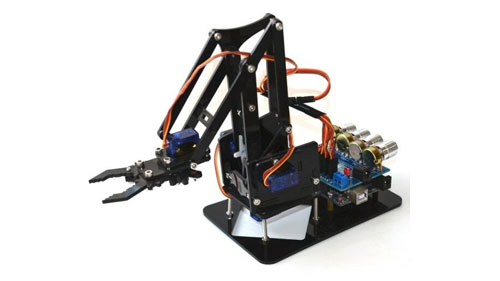
စက်ရုပ် ခြယ်လှယ်ခြင်းဆိုသည်မှာ ၎င်းတို့၏ လုပ်ဆောင်ချက်ကို ကိုင်တွယ်သူ တစ်ဦးချင်းစီမှ တိုက်ရိုက် ရုပ်ပိုင်းဆိုင်ရာ ထိတွေ့မှုမရှိဘဲ ပစ္စည်းများ ကိုင်တွယ်ရန် အသုံးပြုသည့် ကိရိယာတစ်ခု ဖြစ်သည်။ စက်ရုပ်များသည် ရေဒီယိုသတ္တိကြွမှုနှင့် ဇီဝအန္တရာယ်ဆိုင်ရာပစ္စည်းများကို ကိုင်တွယ်ဖြေရှင်းရန် စက်ရုပ်များအတွက် လွယ်ကူစေရန် တီထွင်ခဲ့ခြင်းဖြစ်ပြီး လူများကို ထိတွေ့မှုမှရှောင်ရှားရန် အကွာအဝေးတွင် ရှိနေရန် လိုအပ်သည်။ သို့သော် အချိန်ကြာလာသည်နှင့်အမျှ၊ ထိန်းချုပ်ရန် ပိုမိုလွယ်ကူပြီး လိုက်လျောညီထွေရှိစေရန် ခေတ်မီစက်ရုပ်လက်ရုံးများထံ သယ်ဆောင်လာခဲ့သည်။
၎င်းတို့အသုံးပြုခဲ့သည့် ခေတ်မီကဏ္ဍအချို့တွင် ဂဟေဆော်ခြင်း၊ စက်ရုပ်ခွဲစိတ်ခြင်းနှင့် ပါဝင်သည်။ အာကာသစခန်းများ. ခြယ်လှယ်သူကိုယ်တိုင်က လက်တံကဲ့သို့ ပုံသဏ္ဍာန်ရှိပြီး အရာဝတ္ထုများကို လုံခြုံစွာ ဆုပ်ကိုင်ထားနိုင်သောကြောင့် အချင်းချင်း အပေါ်လျှောလျှောလျှောကျနိုင်သည့် အပိုင်းများ ပါ၀င်ပါသည်။ ယင်းက ၎င်းတို့အား ပုံမှန် စက်ရုပ်လက်မောင်းများ ကင်းမဲ့သည့် လှုပ်ရှားမှုတွင် အပိုလွတ်လပ်ခွင့် ပေးသည်။
အကြီးစားထုတ်လုပ်ရေးမျက်နှာစာတွင်၊ စက်ရုပ်ခြယ်လှယ်မှုကို လူသားလုပ်သားများ ကိုင်တွယ်ဖြေရှင်းရန် အလွန်အကျွံလုပ်ရကိုင်ရများလွန်းသော အလုပ်များကို သက်သေပြမည့် လေးလံသောကိုင်ဆောင်မှုများကို ရုတ်သိမ်းခြင်းကဲ့သို့သော ပြင်းထန်သောအလုပ်များအတွက် အသုံးပြုပါသည်။ ထပ်တိုးနိုင်သော အချစ်လက်ရုံးများကြောင့် ဂိုဒေါင်တစ်ခုလုံးကဲ့သို့ အရပ်ရှည်နိုင်သည့် ဝန်ထုပ်ဝန်ပိုးများကို စနစ်တကျစုပုံထားရန်လည်း အဆင်ပြေပါသည်။ ၎င်းတို့၏ လိုက်လျောညီထွေရှိမှုသည် ၎င်းတို့အား တင်းကျပ်သောနေရာများတွင် ညှစ်ရန် စံပြကိရိယာတစ်ခုဖြစ်စေပြီး ၎င်းသည် ဆေးဘက်ဆိုင်ရာနယ်ပယ်တွင်အသုံးပြုသည့် စက်ရုပ်များစွာကို အနည်းငယ်ပိုမိုတိကျပြီး တိကျသောကြောင့် ၎င်းတို့၏လုပ်ငန်းဆောင်တာအားလုံးတွင် စက်ရုပ်ခြယ်လှယ်များကို အသုံးပြုရခြင်း၏အကြောင်းရင်းတစ်ခုဖြစ်သည်။ တခြား ခန္ဓာကိုယ် အင်္ဂါတွေကို ဖျက်ဆီးဖို့ အခွင့်အလမ်း ရှိတယ်။
စက်ရုပ် ခြယ်လှယ်မှု အမျိုးအစားများ
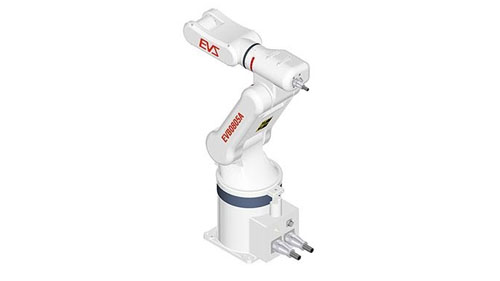
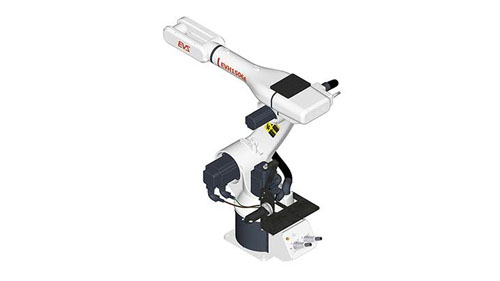
ထုတ်လုပ်မှုပုံစံအားလုံးတွင် အထူးသဖြင့် တပ်ဆင်သည့်စက်ရုံများတွင် တက်ကြွစွာအသုံးပြုသည့် စက်ရုပ်ခြယ်လှယ်မှု အမျိုးအစားအမျိုးမျိုးရှိသည်။ ဤခြယ်လှယ်သူများသည် အရွယ်အစားအမျိုးမျိုးရှိသော်လည်း ၎င်းတို့အားလုံးသည် တူညီသောမူကို အသုံးပြု၍ လုပ်ဆောင်ကြသည်။ မှတ်သားဖွယ် အဆစ်များသည် ဤခြယ်လှယ်မှုများကို ဖန်တီးပေးသည်။ ၎င်းတို့သည် ရွေ့လျားမှုကို ပိုမိုပျော့ပျောင်းစေသော အစိတ်အပိုင်းများဖြစ်ပြီး ၎င်းတို့တွင် အောက်ပါတို့ပါဝင်သည့် အမျိုးအစား ၂ ခုရှိသည်။
Revolute Joint- ၎င်းတို့သည် လှည့်ပတ်မှုဟု ဖော်ပြနိုင်သည့် လွတ်လပ်မှုအတိုင်းအတာတစ်ခုတည်းရှိသည့် စက်ရုပ်ခြယ်လှယ်အဆစ်များဖြစ်သည်။ ၎င်းတို့၏ဖွဲ့စည်းပုံသည် လုပ်ငန်းလည်ပတ်သည့်အခါလည်ပတ်မှုအရေအတွက်ကိုကိုယ်စားပြုသည့်တန်ဖိုးတစ်ခုဖြင့်ပြုလုပ်ထားသည်။
Prismatic Joint- ဒါတွေက အရာဝတ္ထုတွေကြား ရွေ့လျားတဲ့အခါ ပြသတဲ့ လှုပ်ရှားမှုလို့ ဘာသာပြန်ဆိုနိုင်တဲ့ အဆစ်တွေပါ။ ၎င်းတို့ကို လုပ်ဆောင်နေချိန်တွင် ၎င်းတို့၏ ဝင်ရိုးတစ်လျှောက် ဘာသာပြန်မှု အတိုင်းအတာတစ်ခုဖြင့် ကိုယ်စားပြုထားသည်။
စက်မှုလက်မှုခြယ်လှယ်သူများတွင် အဖြစ်များသည့် အဆစ်များကို ရှင်းထုတ်ပြီးနောက်၊ စွမ်းရည်အမျိုးမျိုးဖြင့် ထုတ်လုပ်ရေးလုပ်ငန်းစဉ်တွင် အသုံးပြုသည့် ထင်ရှားသော ခြယ်လှယ်မှုအမျိုးအစား စက်ရုပ်အချို့မှာ အောက်ပါတို့ဖြစ်သည်။
Cartesian Coordinate စက်ရုပ်
ရင်းမြစ်: Pinterest
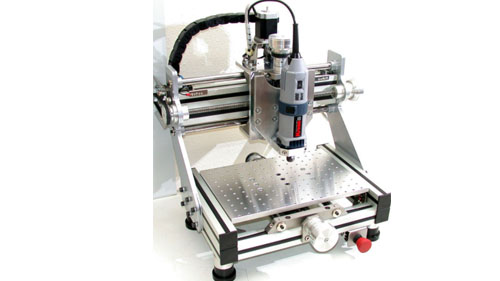
၎င်းသည် prismatic ပူးတွဲခြယ်လှယ်မှုကို အသုံးပြုသည့် စက်မှုစက်ရုပ်ဖြစ်ပြီး ကားထုတ်လုပ်သည့် လုပ်ငန်းများတွင် ကော်များကို ဖြန်းပေးခြင်းကဲ့သို့သော အလုပ်များအတွက် အကောင်းဆုံးအသုံးပြုသည်။ ဤစက်ရုပ်သည် မျဉ်းဖြောင့်လမ်းကြောင်းအတိုင်း ရွေ့လျားနိုင်စွမ်းရှိပြီး ၎င်းတို့သည် မြန်ဆန်၊ တိကျကာ၊ ၎င်းတို့လုပ်ဆောင်သည့်အလုပ်သည် ပထမထုတ်ကုန်မှ ပထမထုတ်ကုန်အထိ တစ်ပြေးညီဖြစ်ကြောင်း သေချာစေသည့် လည်ပတ်မှုကို မြန်ဆန်တိကျကာ ကိုင်တွယ်သူများကို ဖြောင့်ဖြောင့်တန်းတန်းပေးသည့်အတွက် ၎င်း၏အကြီးမားဆုံးအားသာချက်များထဲမှတစ်ခုဖြစ်သည်။ နောက်ဆုံး။ ၎င်းတို့သည် ၎င်းတို့၏ လှုပ်ရှားမှုများကို လမ်းကြောင်းတစ်ခုတည်းတစ်လျှောက် ပိုမိုသတ်မှတ်ထားသောကြောင့် အစီအစဉ်ဆွဲရန် အလွယ်ကူဆုံး ခြယ်လှယ်သည့် စက်ရုပ်များထဲတွင် ပါဝင်ပါသည်။ တစ်ခုတည်းသောအားနည်းချက်မှာ နေရာအလွန်အကျွံယူထားသော်လည်း အများစုကို အသုံးပြုခဲခြင်းဖြစ်သည်။ ယင်းကြောင့် ၎င်းတို့သည် အခြားသော ခြယ်လှယ်သည့် စက်ရုပ်များနှင့် လူသားလုပ်သားများနှင့်အတူ အလုပ်လုပ်ရန် ခက်ခဲစေသည်။
SCARA စက်ရုပ်
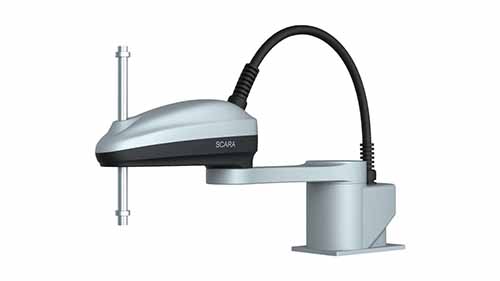
SCARA Robots သည် ၎င်းတို့၏ စနစ်ထည့်သွင်းမှုတွင် စက်ရုပ်ခြယ်လှယ်များကို အသုံးပြုသည့် လူကြိုက်အများဆုံး စက်မှုစက်ရုပ်များထဲမှ တစ်ခုဖြစ်သည်။ Selective Compliance Assembly Robot Arm ၏ အတိုကောက်ဖြစ်ပြီး ၎င်းတို့သည် လူ့လက်နှင့် အလွန်ဆင်တူသည့် လှုပ်ရှားမှုများကို ပြသသည်။ ၎င်းတို့သည် ပခုံး၊ တံတောင်ဆစ်နှင့် ဒေါင်လိုက်လှုပ်ရှားနိုင်သော လက်ကောက်ဝတ်များ အစုံအလင်ပါရှိသည်။ ၎င်းတို့သည်လည်း ၎င်းတို့၏ လိုက်လျောညီထွေရှိသော လှုပ်ရှားမှုများအတွက် prismatic အဆစ်ကို အသုံးပြုကြပြီး အခြားသော စက်ရုပ်လက်မောင်း အမျိုးအစားများနှင့် နှိုင်းယှဉ်ပါက အလွန်လျင်မြန်ပါသည်။
SCARA စက်ရုပ်များသည်လည်း တာရှည်ခံပြီး အလွန်တောင့်တင်းပါသည်။ ၎င်းသည် ၎င်းတို့အား မြင့်မားသော မြန်နှုန်းနှင့် တိကျမှုပေါင်းစပ်မှု လိုအပ်သော အရှုပ်ထွေးဆုံး အလုပ်အမျိုးအစားများကို ကိုင်တွယ်နိုင်စေပါသည်။ ၎င်းတို့သည် ထပ်ခါတလဲလဲ လုပ်ဆောင်နိုင်သော အလုပ်များအတွက်လည်း အလွန်စံပြဖြစ်ပြီး ဤအတွက်ကြောင့် ၎င်းတို့ကို အသုံးပြုကြသည်။ palletizing အလုပ်များစက်တင်ခြင်း၊ နှင့် တပ်ဆင်ခြင်း။ SCARA စက်ရုပ်များတွင် အသုံးပြုသည့် ခြယ်လှယ်သူများ၏ တစ်ခုတည်းသော အားနည်းချက်မှာ ၎င်းတို့သည် ပြောင်းလွယ်ပြင်လွယ်မရှိသည့်အပြင် ၎င်းတို့၏ လှုပ်ရှားမှုများကိုလည်း ကန့်သတ်ထားသည်။
Cylindrical စက်ရုပ်
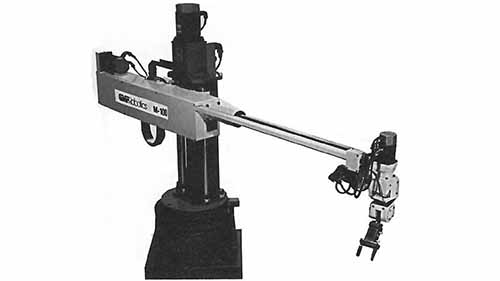
အရင်းအမြစ်- www.industrial-electronics.com
၎င်းသည် ဆလင်ဒါပုံသဏ္ဍာန်ရှိသော တိုင်တစ်ဝိုက်တွင် ရွေ့လျားနေသော စက်မှုစက်ရုပ်ခြယ်လှယ်မှုဖြစ်သည်။ ရွေ့လျားမှုအတွက် ပုဆိန်သုံးချောင်းပါရှိသည်။ လက်မောင်းကို အလျားလိုက်နှင့် ဒေါင်လိုက် ရွေ့လျားနိုင်စေသော စက်ဝိုင်းပုံတစ်ပုံနှင့် မျဉ်းနားနှစ်ခု။ အခြားသော ခြယ်လှယ်သည့် စက်ရုပ်လက်ရုံးများနှင့် မတူဘဲ၊ ဆလင်ဒါ စက်ရုပ်တွင် အဆစ်သုံးခုပါရှိသည်။ တော်လှန်ရေးအဆစ်၊ ပရစ်စမာအဆစ်နှင့် ဆလင်ဒါအဆစ်တစ်ခု။ ဒီစက်ရုပ်တွေက မြန်သလောက်မြန်တယ်။ SCARA စက်ရုပ်လက်များထို့ကြောင့် ၎င်းတို့ကို ကောက်ခြင်း၊ နေရာချခြင်း၊ ဆုပ်ကိုင်ခြင်းနှင့် ကိုင်ခြင်းကဲ့သို့သော လျင်မြန်သောပတ်ဝန်းကျင်တွင် ၎င်းတို့ကို အခြားခက်ခဲသောအလုပ်များစွာတွင် အသုံးပြုပါသည်။ Cartesian စက်ရုပ်တွင် အားသာချက်များ မှာ ၎င်းသည် လမ်းကြောင်းများ လျင်မြန်စွာ ရွေ့လျားနိုင်ပြီး ၎င်းသည် ၎င်းပတ်၀န်းကျင်ရှိ အာကာသကို ထိထိရောက်ရောက် အသုံးပြုနိုင်ကြောင်း၊ ၎င်းသည် SCARA စက်ရုပ်လုပ်ဆောင်နိုင်သည်ထက် ပိုမိုကောင်းမွန်သည်။
PUMA စက်ရုပ်များ
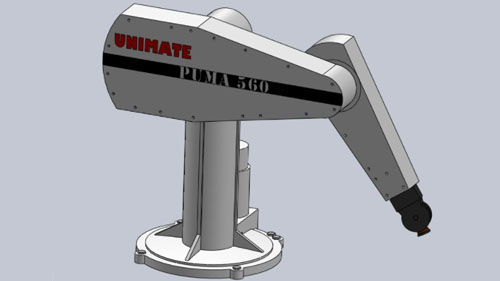
အရင်းအမြစ်: grabcad.com
စည်းဝေးပွဲအတွက် Programmable Universal Machine (PUMA) သည် တပ်ဆင်ခြင်း နှင့် ဂဟေဆော်ခြင်း လုပ်ငန်းများတွင် လက်ဖြင့် ချဉ်းကပ်မှု လိုအပ်သော တပ်ဆင်ခြင်း နှင့် ဂဟေဆော်ခြင်း လုပ်ငန်းများတွင် တွေ့ရှိနိုင်သော အသုံးအများဆုံး စက်ရုပ်များထဲမှ တစ်ခု ဖြစ်သည်။ စက်ရုပ်သည် လူသားလက်တံကဲ့သို့ ဒီဇိုင်းဆင်တူပြီး ၎င်းနှင့် ရောထွေးရန် လွယ်ကူသည်။ SCARA စက်ရုပ် ခြယ်လှယ်သူသည် ပုံစံတူနီးပါးဖြစ်သောကြောင့်။ နှစ်ခုကို ခြားနားစေသည့် တစ်ခုတည်းသော ခြားနားချက်မှာ PUMA သည် ပို၍ လိုက်လျောညီထွေရှိသော်လည်း SCARA စက်ရုပ်များတွင် တွေ့ရှိရသည့် တိကျမှု မရှိခြင်းပင်ဖြစ်သည်။ အလားတူပင်၊ ဤစက်ရုပ်များသည် အမြန်နှုန်းနှင့် တိကျမှုကို စောင့်ကြည့်ရန် လိုအပ်သော လျင်မြန်သော အလုပ်များအတွက် အသုံးပြုဆဲဖြစ်သည်။ ၎င်းတွင် PUMA ကို ပုဆိန်သုံးချောင်းလုံးနှင့် လိုက်လျောညီထွေဖြစ်စေသော တော်လှန်ရေးအဆစ်သုံးခုပါရှိသည်။ ဤစက်ရုပ်အမျိုးအစား၏ တစ်ခုတည်းသောအားနည်းချက်မှာ အရေးကြီးသောအလုပ်များကို ကိုင်တွယ်ရန် တိကျမှုမရှိသော်လည်း အလွန်အကြိတ်အနယ်မရှိသော အခြားအလုပ်များအတွက် အထောက်အကူဖြစ်နေဆဲဖြစ်သည်။
ဝင်ရိုးစွန်း စက်ရုပ်များ
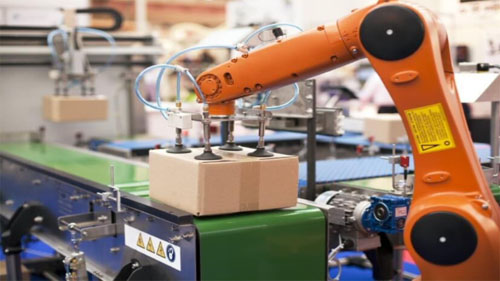
အရင်းအမြစ်- blog.technavio.com
စက်ရုပ်လက်မောင်း အမျိုးအစား၏ နောက်ဆုံး အမျိုးအစားမှာ စက်ရုပ်ဖြစ်ပြီး Spherical robots ဟုလည်း လူသိများသော Polar စက်ရုပ်ဖြစ်သည်။ ၎င်းတို့သည် လုံးပတ်အလုပ်စာအိတ်များဖြင့် ပံ့ပိုးထားသော လက်နက်များပါသည့် ငုတ်တုတ်စက်အမျိုးအစားများဖြစ်သည်။ ၎င်းတို့၏တည်ဆောက်မှုသည် ဤစာရင်းရှိ အခြားစက်ရုပ်အများစုထက် ပိုမိုခေတ်မီပါသည်။ ၎င်းတို့တွင် prismatic အဆစ်တစ်ခုနှင့်တွဲပြီး အလုပ်လုပ်သော တော်လှန်ရေးအဆစ်တစ်စုံရှိသည်။ ဝင်ရိုးစွန်းစက်ရုပ်များကို အခြားထပ်တလဲလဲလုပ်ဆောင်ရမည့်အလုပ်များကြားတွင် ရွေးချယ်ခြင်းနှင့် နေရာချထားခြင်းနှင့် ပက်လက်ပြုလုပ်ခြင်းကဲ့သို့သော လုပ်ဆောင်ချက်များကို ကိုင်တွယ်ရန်အတွက် အသုံးပြုပါသည်။
စက်ရုပ် ခြယ်လှယ်အသုံးပြုမှုများ
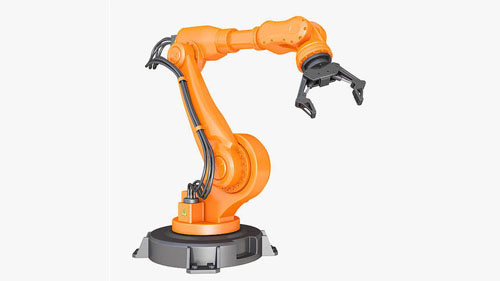
ရင်းမြစ်: Pinterest
စက်ရုပ်လက်မောင်းတစ်ခုသို့ စက်ရုပ်ခြယ်လှယ်မှု ပေါင်းထည့်ခြင်းသည် လုပ်ဆောင်ချက်များစွာကို ဆောင်ရွက်ပေးပါသည်။ ဖော်ပြထားပြီးဖြစ်သည့်အတိုင်း၊ ၎င်းတို့သည် လိုက်လျောညီထွေရှိပြီး မြန်ဆန်သည်၊ သေးငယ်သောနေရာများမှတဆင့် ညှစ်ထုတ်နိုင်ပြီး မြင့်မားသောတိကျမှုလိုအပ်သော ထပ်ခါတလဲလဲလုပ်ဆောင်မှုများအတွက် အလွန်ထိရောက်ပါသည်။ အောက်ဖော်ပြပါများသည် ၎င်းတို့အတွက် အသင့်တော်ဆုံး အသုံးပြုမှုအချို့ဖြစ်သည်။
မော်တော်ကားတပ်ဆင်ခြင်း- ကားများထုတ်လုပ်ရာတွင် ပါဝင်သည့် လေးလံသော အစိတ်အပိုင်းများသည် ကျွမ်းကျင်စွာ ကိုင်တွယ်နိုင်သော စက်ရုပ်လက်မောင်းများ လိုအပ်ပြီး၊ ကား၏အခွံတစ်ခုလုံးကို အစိတ်အပိုင်းအားလုံးကို ဖုံးအုပ်ရန် လျှင်မြန်စွာ လှည့်နိုင်သောကြောင့် လမ်းကြောင်းအားလုံးရှိ ၎င်းတို့၏ လိုက်လျောညီထွေရှိသော ရွေ့လျားမှုများသည် မှုတ်ဆေးရေးခြင်းကဲ့သို့သော လုပ်ငန်းများကို ပိုမိုလွယ်ကူစေသည်။
ခွဲစိတ်မှု လုပ်ငန်းစဉ်များ အလိုအလျောက်ခွဲစိတ်ခြင်းသည် အလွန်သိမ်မွေ့သောလုပ်ထုံးလုပ်နည်းတစ်ခုဖြစ်ပြီး ၎င်းသည် စားပွဲပေါ်တွင်တင်ထားသော လူ့အသက်ဖြစ်သောကြောင့် အမြင့်ဆုံးတိကျမှုလိုအပ်ပါသည်။ ဆေးဘက်ဆိုင်ရာ စက်ရုပ်များသည် များသောအားဖြင့် သေးငယ်သော်လည်း ပိုမိုတိကျသော ခွဲစိတ်မှုတစ်ခုအတွက်၊ ၎င်းတို့သည် သေးငယ်သော အခေါင်းပေါက်များကို လျင်မြန်စွာ ညှစ်ထုတ်နိုင်စွမ်းရှိသည့် သေးငယ်သော ခြယ်လှယ်မှုများ လိုအပ်ပါသည်။
ဂဟေဆက်ခြယ်လှယ်များ- စက်မှုဂဟေဆော်ခြင်းသည် အပူများစွာကိုထုတ်ပေးပြီး ၎င်းသည် လူသားလုပ်သားတစ်ဦးအတွက် အနီးကပ်လုပ်ဆောင်မှုတစ်ခုအတွက် အနည်းငယ်လွန်သွားနိုင်သည်။ ဒါက စက်ရုပ်တစ်ရုပ်ပါ။ ဂဟေခြယ်လှယ် ၎င်း၏တိကျမှု၊ မြန်နှုန်းနှင့် ထိရောက်မှုတို့ကို အလျှော့မပေးဘဲ အကွာအဝေးမှ လုပ်ဆောင်နိုင်သောကြောင့် အသုံးဝင်သည်။
ရွေးပြီးနေရာ: လေးလံသောပစ္စည်းများကို သယ်ဆောင်ခြင်းနှင့် သယ်ယူခြင်းများသည် ထုတ်လုပ်မှုလုပ်ငန်းစဉ်၏ တစ်စိတ်တစ်ပိုင်းဖြစ်ပြီး မှန်ကန်သောစက်ရုပ်များထားရှိခြင်းသည် ကွင်းဆက်မည်သည့်နည်းဖြင့်မျှ မကျိုးကြောင်းသေချာစေရန်အတွက် လိုအပ်ပါသည်။ ခြယ်လှယ်သူများသည် လိုက်လျောညီထွေမှုအရှိဆုံး အဆုံးထိရောက်မှုရှိပြီး လေးလံသောဝန်များကို ဖမ်းယူနိုင်ပြီး စနစ်တကျနေရာချနိုင်သည့် အားကောင်းသော စက်ရုပ်လက်များဖြင့် ပံ့ပိုးထားသည်။
ပန်းချီစက်ရုပ် စက်ရုပ်ပန်းချီသည် မျက်နှာပြင်တစ်ခုလုံးတွင် လိမ်းထားသောအင်္ကျီတိုင်းသည် တစ်ပြေးညီဖြစ်ကြောင်း သေချာစေရန် တိကျမှုအပေါ် မူတည်သည့် နောက်ထပ်လုပ်ငန်းစဉ်တစ်ခုဖြစ်သည်။ ၎င်းကို မှန်ကန်စွာလုပ်ဆောင်ရန် တစ်ခုတည်းသောနည်းလမ်းမှာ ထိန်းချုပ်ရန်နှင့် လွယ်ကူသော ပရိုဂရမ်များဖြစ်သည့် စက်ရုပ်ခြယ်လှယ်များကို အသုံးပြုခြင်းအားဖြင့်ဖြစ်သည်။
ကောက်ချက်
စက်ရုပ် ခြယ်လှယ်သူများသည် ၎င်းတို့၏ ယုံကြည်စိတ်ချရမှု ကြောင့် ထုတ်လုပ်ရေးနေရာသို့ တိုးများလာနေပါသည်။ ၎င်းတို့သည် စက်မှုစက်ရုပ်များအတွက် ဆင့်ကဲပြောင်းလဲမှုအဆင့်တစ်ခုဖြစ်ပြီး ၎င်းတို့၏ လုပ်ငန်းစဉ်များကို အလိုအလျောက်လုပ်ဆောင်လိုသူ မည်သူမဆို ၎င်းတို့အား ဆုပ်ကိုင်ထားရမည် သို့မဟုတ် နောက်ကျကျန်ခဲ့မည်ဖြစ်သည်။ စက်ရုပ်လက်နက်များနှင့် ခြယ်လှယ်မှုများအကြောင်း ပိုမိုသိရှိလိုပါက၊ ကျွန်ုပ်တို့၏ website ကိုစစ်ဆေးပါ သင့်အစောဆုံးအဆင်ပြေချိန်တွင် သင့်အသုံးပြုမှုအတွက်ရရှိနိုင်မည့် အရင်းအမြစ်အားလုံးကို ဖြတ်သန်းပါ။