
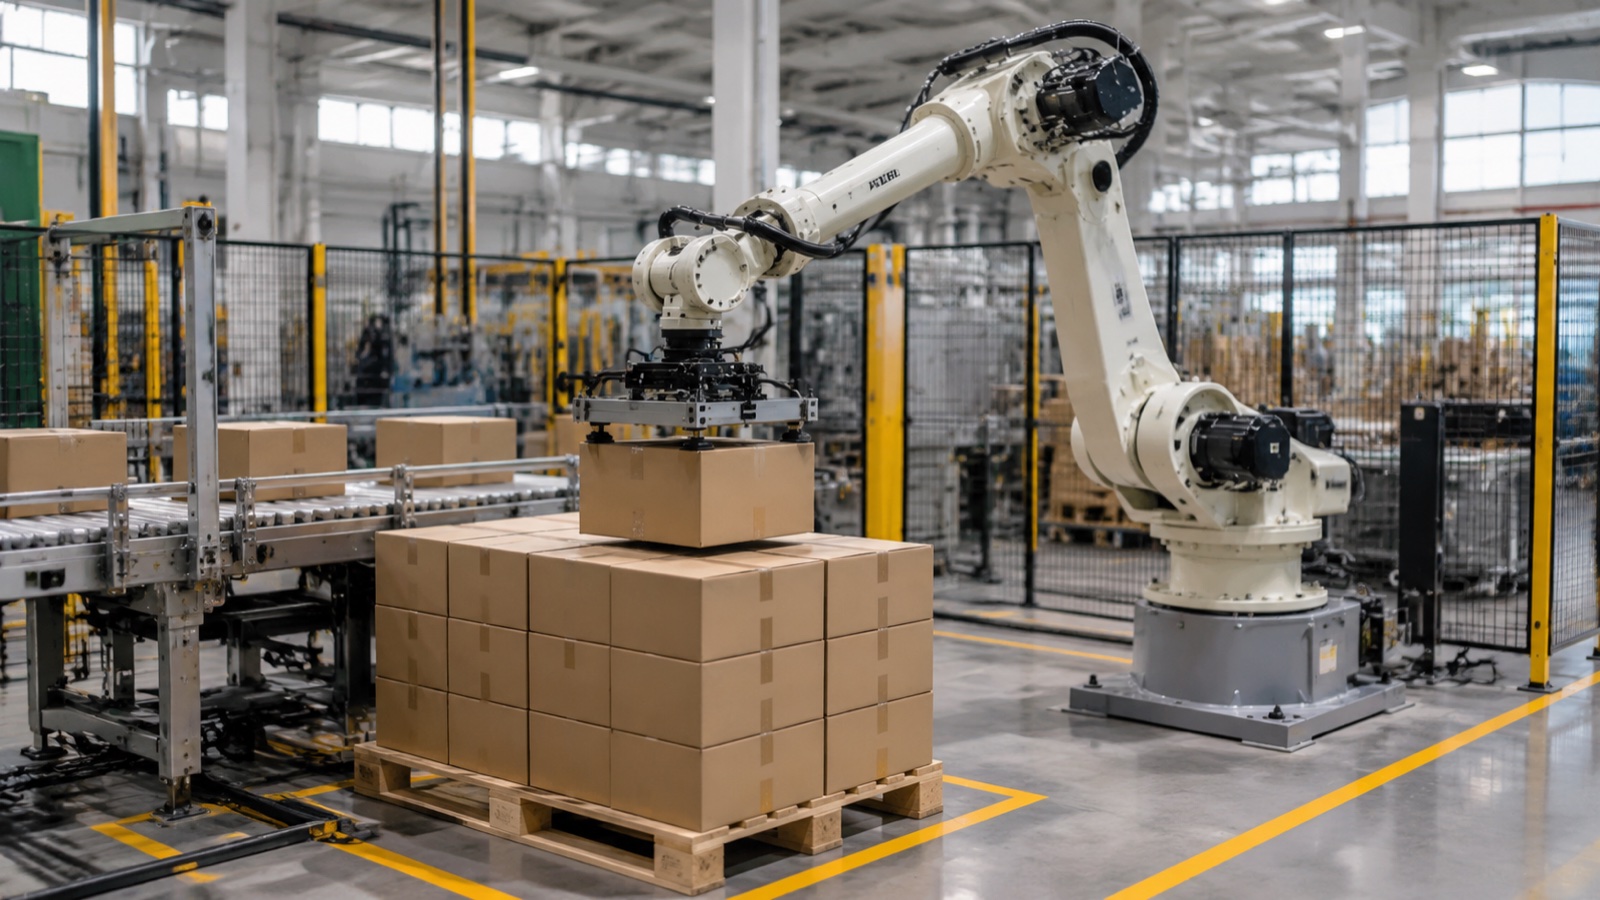
EVST အင်ဂျင်နီယာအဖွဲ့မှ · နောက်ဆုံးအပ်ဒိတ်လုပ်ခဲ့သည့်ရက်စွဲ - ၂၀၂၆ ခုနှစ်၊ ဇူလိုင်လ ၈ ရက်
ပါလက်ပုံသွင်းစက်ရုပ်ဆိုသည်မှာ အလိုအလျောက်လက် သို့မဟုတ် သီးသန့်ယန္တရားတစ်ခုဖြစ်ပြီး လက်ဖြင့် စုပုံခြင်းကို အစားထိုးခြင်း သို့မဟုတ် ကူညီပေးခြင်းဖြင့် အိတ်များ၊ အိတ်များ သို့မဟုတ် ထုတ်ကုန်များကို ပါလက်များပေါ်တွင် ထပ်ခါတလဲလဲ စုပုံပေးပါသည်။ ၂၀၂၆ ခုနှစ်တွင် အမျိုးအစားလေးမျိုးသည် စီးပွားဖြစ်အသုံးပြုကြသည်- အလွှာ/တန်း ပါလက်ပုံသွင်းစက်များ၊ ခြောက်ဝင်ရိုး စက်ရုပ် ပါလက်ပုံသွင်းစက်များ၊ ပူးပေါင်းဆောင်ရွက် ပါလက်ပုံသွင်း ကူဘော့များနှင့် သီးသန့် ၄ ဝင်ရိုး ပါလက်ပုံသွင်းစက်ရုပ်များဖြစ်သည်။ ၎င်းတို့အနက် ရွေးချယ်ခြင်းသည် ဝန်တင်ဆောင်မှု၊ ထုတ်လုပ်မှုပမာဏ၊ ကြမ်းပြင်နေရာနှင့် လိုင်းတစ်ခုတွင် SKU မည်မျှကိုင်တွယ်ရမည်ကို မူတည်ပါသည်။
Palletizing Robot က ဘာတွေလုပ်ဆောင်သလဲ၊ ဒီကဏ္ဍက ဘယ်လိုတိုးတက်ပြောင်းလဲလာသလဲ
ထုပ်ပိုးခြင်း သို့မဟုတ် ဖြည့်သွင်းခြင်းလိုင်း၏အဆုံးတွင်၊ ပြီးစီးသွားသော ဘူးများ၊ အိတ်များ သို့မဟုတ် ဗန်းများကို ထုပ်ပိုးပြီး ပို့ဆောင်ခြင်းမပြုမီ တည်ငြိမ်ပြီး သယ်ယူပို့ဆောင်ရန်အသင့်ပုံစံဖြင့် ပါလက်ပေါ်တွင် စီထားရမည်။ လက်ဖြင့်လုပ်ဆောင်ခြင်းသည် ရုပ်ပိုင်းဆိုင်ရာ ထပ်ခါတလဲလဲလုပ်ဆောင်ရသည့်အလုပ်ဖြစ်ပြီး လိုင်းအမြန်နှုန်း သို့မဟုတ် အလုပ်သမားရရှိနိုင်မှုသည် ကန့်သတ်ချက်တစ်ခုဖြစ်လာသည်နှင့် ထုတ်လုပ်သူများက အလိုအလျောက်လုပ်ဆောင်သည့် ပထမဆုံးအလုပ်များထဲမှ တစ်ခုဖြစ်သည်။ ပါလက်ပုံသွင်းစက်ရုပ်သည် ထိုစီထားခြင်းအဆင့်ကို ကိုင်တွယ်သည်- ဘူးတစ်ခု သို့မဟုတ် ဘူးအလွှာတစ်ခုကို ရွေးချယ်ပြီး ပရိုဂရမ်ရေးဆွဲထားသောပုံစံအတိုင်း ပတ်ပတ်လည်၊ တသမတ်တည်းနေရာချထားမှုတိကျမှုဖြင့် ပါလက်ပေါ်တွင် တင်သည်။
IFR World Robotics အချက်အလက်များအရ၊ palletizing အပါအဝင် ပစ္စည်းကိုင်တွယ်ခြင်းသည် ဂဟေဆော်ခြင်းနှင့် တပ်ဆင်ခြင်းနှင့်အတူ တပ်ဆင်ထားသောယူနစ်များအရ စက်မှုလုပ်ငန်းသုံးရိုဘော့များအတွက် အကြီးမားဆုံးအသုံးချမှုအမျိုးအစားများထဲမှ တစ်ခုဖြစ်သည်။ ဤလမ်းညွှန်ကို ပထမဆုံးထုတ်ဝေပြီးကတည်းက ထိုဝယ်လိုအားသည် palletizing hardware ကို တစ်ပြိုင်နက်တည်း ဦးတည်ချက်နှစ်ခုသို့ ဆွဲဆောင်ခဲ့သည်- သီးသန့် ၄-ဝင်ရိုးစက်များသည် ပိုမိုမြန်ဆန်ပြီး ပိုမိုကျစ်လစ်လာပြီး၊ ခြောက်-ဝင်ရိုးလက်များနှင့် ပူးပေါင်းဆောင်ရွက်ရိုဘော့များသည် စက်ပိုင်းဆိုင်ရာပြောင်းလဲမှုအပြည့်အဝမရှိဘဲ SKU များစွာအကြား ပြောင်းလဲရန်လိုအပ်သော လိုင်းများ၏ဝေစုကို တိုးပွားလာစေခဲ့သည်။ palletizing ရိုဘော့ဈေးကွက်တွင် တက်ကြွစွာလှုပ်ရှားနေသော အဓိကထုတ်လုပ်သူများတွင် FANUC၊ ABB၊ KUKA၊ Yaskawa နှင့် EVST တို့ပါဝင်ပြီး တစ်ခုချင်းစီတွင် palletizing တာဝန်အတွက် ပုံစံပြုထားသော သီးသန့် palletizing ကိုယ်ထည်များနှင့် ခြောက်-ဝင်ရိုးလက်များ ပေါင်းစပ်မှုအချို့ကို ပေးဆောင်သည်။
ဤလမ်းညွှန်ချက်ကို ၂၀၂၁ ခုနှစ်တွင် ပထမဆုံးထုတ်ဝေခဲ့ပြီး ထိုအချိန်က “cobot palletizer” သည် ထူးခြားသောအမျိုးအစားတစ်ခုအဖြစ် ရှိနေဆဲဖြစ်ပြီး ဝယ်ယူမှုလမ်းညွှန်ချက်အများစုသည် ခြောက်ဝင်ရိုးလက်မောင်းသို့ တိုက်ရိုက်ပြောင်းလဲခဲ့သည်။ ထိုဘောင်သည် အသက်အရွယ်ကြီးရင့်လာပြီဖြစ်သည်- ပူးပေါင်းဆောင်ရွက်သော palletizing သည် အဓိကထုတ်လုပ်သူအများစုတွင် pilot လိုင်းများမှ စံကတ်တလောက်ကမ်းလှမ်းမှုများသို့ ရွှေ့ပြောင်းခဲ့ပြီး၊ သီးသန့် ၄-ဝင်ရိုးစက်များသည် single-SKU လုပ်ငန်းတွင် ခြောက်ဝင်ရိုးလက်မောင်းများဖြင့် throughput ကွာဟချက်ကို ကျဉ်းမြောင်းစေခဲ့ပြီး၊ ဝယ်ယူသူများသည် single default robot အမျိုးအစားမှ ရွေးချယ်မှုလုပ်ငန်းစဉ်ကို payload နှင့် SKU အရေအတွက်မှ စတင်လာကြသည်။ အောက်ပါအပိုင်းများသည် ၂၀၂၁ ခုနှစ်ခေတ် palletizing လိုင်းတိုင်းအတွက် ခြောက်ဝင်ရိုးလက်မောင်းသည် default ရွေးချယ်မှုဖြစ်သည်ဟူသော ယူဆချက်ထက် ၂၀၂၆ ခုနှစ် အခြေခံကို ထင်ဟပ်စေသည်။
ပါလက်လီရောင်းချသည့် စက်ရုပ်အမျိုးအစားများ
အလွှာလိုက် / အတန်းလိုက် ပါလက်လိုက်စက်များ
အလွှာလိုက် ပါလက်ဇကာများသည် ခြောက်ဝင်ရိုးသဘောအရ စက်ရုပ်လက်များ မဟုတ်ပါ။ ၎င်းတို့သည် စက်ပိုင်းဆိုင်ရာ၊ မကြာခဏ gantry သို့မဟုတ် column-based စနစ်များဖြစ်ပြီး forming table ပေါ်တွင် case အလွှာအပြည့်အစုံကို စုစည်းပြီးနောက် ပြီးစီးသွားသောအလွှာကို pallet stack ပေါ်သို့ တစ်ချက်တည်းဖြင့် တွန်းပို့ခြင်း သို့မဟုတ် နှိမ့်ချခြင်းတို့ကို ပြုလုပ်ပါသည်။ တစ်တန်းချင်းစီ ကွဲပြားမှုများသည် အလွှာအပြည့်အစုံထက် တစ်ကြိမ်လျှင် တစ်တန်းတည်းကို တည်ဆောက်ပါသည်။ နှစ်မျိုးလုံးသည် raw throughput အတွက် ကုန်သွယ်မှုပြောင်းလွယ်ပြင်လွယ်ရှိသည်- ၎င်းတို့သည် မြင့်မားပြီးတည်ငြိမ်သော ပမာဏဖြင့် လည်ပတ်နေသော single-SKU သို့မဟုတ် low-SKU-count လိုင်းများတွင် အထူးကောင်းမွန်သော်လည်း ပုံစံ သို့မဟုတ် case အရွယ်အစားကို ပြန်လည်ပြင်ဆင်ခြင်းသည် စက်ရုပ်လက်တစ်ခုကို ပြန်လည်ပရိုဂရမ်ရေးသားခြင်းထက် အချိန်ပိုကြာလေ့ရှိသည်။
ခြောက်ဝင်ရိုး စက်ရုပ် ပါလက်လိုက်စက်များ
ခြောက်ဝင်ရိုး စက်ရုပ် palletizer သည် ဂဟေဆော်ခြင်း သို့မဟုတ် ပစ္စည်းကိုင်တွယ်သည့် စက်ရုပ်ကဲ့သို့ ယေဘုယျလက်မောင်းဗိသုကာပုံစံကို အသုံးပြုထားပြီး case- သို့မဟုတ် bag-handling end-of-arm tool နှင့် palletizing-specific path software တပ်ဆင်ထားသည်။ သီးသန့် ၄-ဝင်ရိုးစက်တစ်ခုတွင် အပိုလွတ်လပ်ခွင့်ဒီဂရီများကြောင့် လက်မောင်းသည် case တစ်ခုကို မည်သည့်မျက်နှာပြင်တွင်မဆို လှည့်ပတ်ပြီး orient လုပ်နိုင်ပြီး တစ်ခုတည်းသော run အတွင်းရှိ box အရွယ်အစား၊ အလေးချိန် သို့မဟုတ် orientation များကို ရောနှောထားသော line များတွင် အရေးကြီးပါသည်။ လက်တွေ့တွင် box အလေးချိန်များနှင့် တူညီသော run အတွင်းရှိ case orientation များကို ရောနှောထားသော palletizing cell များသည် သီးသန့် ၄-ဝင်ရိုးစက်များထက် ခြောက်ဝင်ရိုးလက်မောင်းများကို ဦးစားပေးလေ့ရှိသည်၊ အဘယ်ကြောင့်ဆိုသော် အပိုလက်ကောက်ဝတ်လည်ပတ်မှုသည် SKU တိုင်းအတွက် လက်မောင်းအဆုံးကိရိယာကို ပြန်လည်အရည်အချင်းမပြည့်မီစေဘဲ orientation ပြောင်းလဲမှုများကို စုပ်ယူသောကြောင့်ဖြစ်သည်။
ပူးပေါင်းဆောင်ရွက်သော ပါလက်လီရောင်းချသည့် Cobot များ
ပူးပေါင်းဆောင်ရွက်သော palletizing cobot များသည် ISO 10218 စီးရီးအောက်တွင် သတ်မှတ်ထားသော ပါဝါနှင့်အားကန့်သတ်ဒီဇိုင်းကို palletizing လုပ်ငန်းများအတွက် အသုံးပြုသောကြောင့် လက်မောင်းသည် ပုံစံတိုင်းတွင် အမြင့်အပြည့်ဘေးကင်းရေးလှောင်အိမ်မပါဘဲ လူများအနီးတွင် လျှော့ချထားသောအမြန်နှုန်းဖြင့် လည်ပတ်နိုင်သည်။ စက်မှုလုပ်ငန်းလေ့လာတွေ့ရှိချက်များအရ ပူးပေါင်းဆောင်ရွက်သောစက်ရုပ်များသည် မကြာသေးမီနှစ်များအတွင်း ပစ္စည်းကိုင်တွယ်မှုအသုံးချမှုများတွင် ရိုးရာစက်မှုလုပ်ငန်းသုံးစက်ရုပ်များထက် ယူနစ်အားဖြင့် ပိုမိုမြန်ဆန်စွာ တိုးတက်လာခဲ့သော်လည်း ၎င်းတို့သည် စုစုပေါင်း palletizing တပ်ဆင်မှုအနည်းငယ်ကိုသာ ကိုယ်စားပြုနေဆဲဖြစ်သည်။ Cobot palletizer များသည် သီးသန့် သို့မဟုတ် ခြောက်ဝင်ရိုးစက်များထက် ဝန်အားနှင့် throughput နည်းပါးစွာ လည်ပတ်လေ့ရှိပြီး ၎င်းတို့ကို ပမာဏနည်းသောလိုင်းများ၊ ရောနှောထားသော SKU အဆုံးလိုင်းဘူတာများ သို့မဟုတ် အပြည့်အဝကာကွယ်ရန် ကြမ်းပြင်နေရာကန့်သတ်ထားသော အဆောက်အအုံများအတွက် သင့်လျော်စေသည်။
သီးသန့် ၄-ဝင်ရိုးပါလက်လီစက်ရုပ်များ
သီးသန့် palletizing robot များကို stack-and-place motion အတွက် ရည်ရွယ်ချက်ရှိရှိ တည်ဆောက်ထားသည်- base rotation နှင့် linear သို့မဟုတ် near-linear travel axes သုံးခု၊ six-axis arm ၏ wrist articulation အပြည့်အဝမပါဘဲ။ ထိုကျဉ်းမြောင်းသော motion set သည် 4-axis စက်တစ်ခုကို ပိုမိုမြန်ဆန်စွာလည်ပတ်စေပြီး တူညီသောအလုပ်ကိုလုပ်ဆောင်နေသော general-purpose six-axis arm ထက် ပေးထားသော footprint အတွက် ပိုလေးသော payloads များကို ကိုင်တွယ်နိုင်စေပါသည်။ EVST ၏ QJRB စီးရီးသည် ဤအမျိုးအစားကို payload class လေးခုတွင် လွှမ်းခြုံထားသည်- QJRB15-1 သည် ၁၅ ကီလိုဂရမ်ခန့်၊ QJRB30-1 သည် ၃၀ ကီလိုဂရမ်ခန့်၊ QJRB180-1 သည် ၁၈၀ ကီလိုဂရမ်ခန့်နှင့် QJRB800-1 သည် ၈၀၀ ကီလိုဂရမ်ခန့်ဖြစ်ပြီး QJAR platform တွင် အမြင့်ဆုံး payload body ဖြစ်သည်။ ဤစက်များကို အဖျော်ယမကာ၊ နို့ထွက်ပစ္စည်း၊ အစားအစာ၊ ဘီယာ၊ ရေနံဓာတုဗေဒနှင့် ဆေးဝါး palletizing line များတွင် အများအားဖြင့် သတ်မှတ်ထားလေ့ရှိပြီး single- သို့မဟုတ် dual-SKU ပမာဏများပြီး ပုံစံသည် မကြာခဏပြောင်းလဲလေ့မရှိပါ။
အဖျော်ယမကာ၊ နို့ထွက်ပစ္စည်းနှင့် ရေခဲအစားအစာများကို ပါလက်ပုံစံပြုလုပ်သည့်လိုင်းများသည် payload table တစ်ခုတည်းဖြင့် မဖမ်းယူနိုင်သော variable တစ်ခုကို ထည့်သွင်းထားသည်- ပတ်ဝန်းကျင်အပူချိန်။ လိုင်းအဆုံးဆဲလ်အချို့သည် ပေါက်ကွဲမှုဖြင့် အအေးခံခြင်း သို့မဟုတ် အအေးခံသိမ်းဆည်းခြင်းဇုန်များဘေးတွင် တည်ရှိပြီး အချို့မှာမူ ပူပြင်းသောအရည်ဖြည့်ခြင်း သို့မဟုတ် ပိုးသတ်ခြင်းပစ္စည်းကိရိယာများနှင့် ကပ်လျက်တွင် တည်ရှိကြသည်။ ဥပမာအားဖြင့် EVST ၏ အပူချိန်အလွန်အမင်းမြင့်သော စက်ရုပ်လိုင်းကို -30°C မှ 80°C အထိ လည်ပတ်မှုအကွာအဝေးတွင် အဆင့်သတ်မှတ်ထားသော်လည်း ထိုကိန်းဂဏန်းသည် ဆဲလ်တည်နေရာကို ပိတ်ခြင်းမပြုမီ မည်သည့်ထုတ်လုပ်သူ၏ ထုတ်ဝေထားသော သတ်မှတ်ချက်နှင့်မဆို အတည်ပြုသင့်သည်၊ အဘယ်ကြောင့်ဆိုသော် ဈေးကွက်ရှိ စက်မှုလုပ်ငန်း သို့မဟုတ် ပူးပေါင်းဆောင်ရွက်သည့် စက်ရုပ်တိုင်းသည် အပူချိန်ပျံ့နှံ့မှုတူညီခြင်းမရှိသောကြောင့်ဖြစ်သည်။
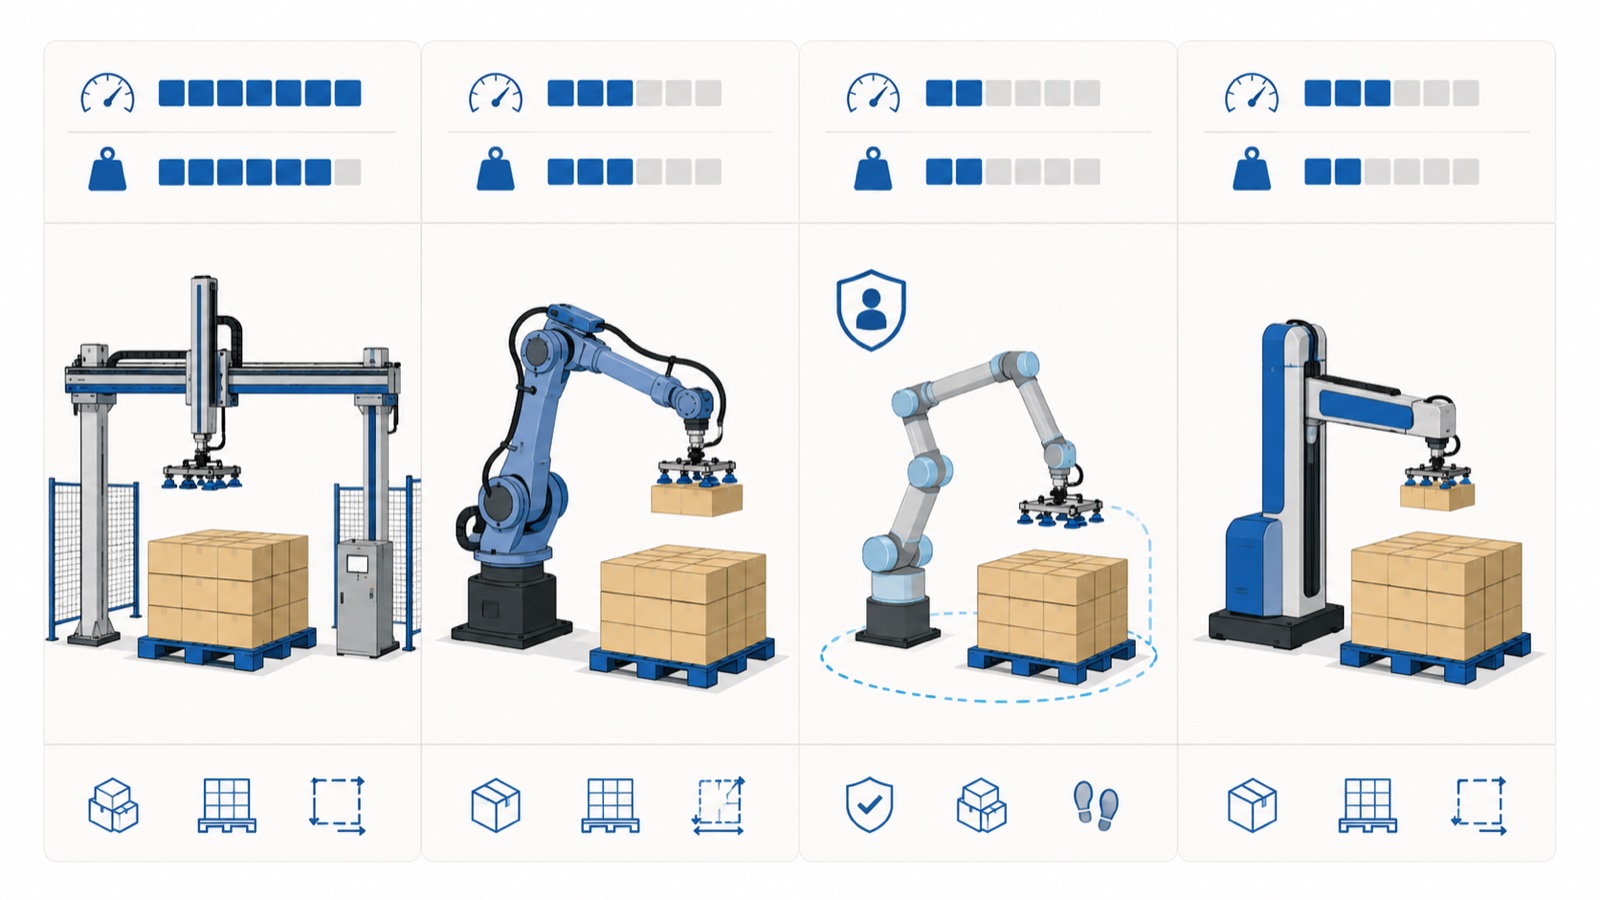
ပါလက်လီရောင်းချသည့် စက်ရုပ်အမျိုးအစားများကို နှိုင်းယှဉ်ခြင်း
| ပုံစံ | ပုံမှန် Payload | နှိုင်းရအမြန်နှုန်း | ရိုးရိုးအသုံးပြုမှု Case |
|---|---|---|---|
| အလွှာလိုက် / အတန်းလိုက် ပါလက်ပုံးစက် | လေးလံသော၊ အလွှာလိုက် (လက်မောင်းအလိုက် အဆင့်သတ်မှတ်ချက်မရှိပါ) | ပုံစံတစ်ခုတည်းမှာ မြင့်မားတဲ့ | SKU တစ်ခုတည်း၊ အလွန်မြင့်မားသော တည်ငြိမ်သော အခြေအနေ ပမာဏ |
| ခြောက်ဝင်ရိုး စက်ရုပ် ပါလက်စက် | ပေါ့ပါးသောမှ လေးလံသော၊ လက်မောင်းပေါ်မူတည်သည် | အလယ်အလတ်မှ မြင့်သည်။ | ရောနှော SKU များ၊ ပြောင်းလဲနိုင်သော case orientation၊ multi-task cell များ |
| ပူးပေါင်းဆောင်ရွက်သော ပါလက်တင်ကော်ဘော့ | ဝန်အားနိမ့်သော အမျိုးအစား | အလယ်အလတ်မှအနိမ့် | ကြမ်းပြင်နေရာ အကန့်အသတ်ရှိခြင်း၊ ရောနှောထားသော ပမာဏနည်းသော SKU များ၊ လျှော့ချထားသော အကာအကွယ်ဇုန်များ |
| သီးသန့် ၄-ဝင်ရိုး ပါလက်လိုက်ဇာ (ဥပမာ EVST QJRB စီးရီး) | လိုင်းတစ်လျှောက် ~၁၅ ကီလိုဂရမ်မှ ~၈၀၀ ကီလိုဂရမ်အထိ | မြင့်မားပြီး ရည်ရွယ်ချက်ရှိရှိ တည်ဆောက်ထားသော သံသရာ | တစ်ခုတည်းသော/နှစ်လုံးတွဲ SKU၊ မြင့်မားသောထုတ်လုပ်မှုရှိသော အဖျော်ယမကာ၊ အစားအစာနှင့် အမြောက်အမြားပစ္စည်းလိုင်းများ |
စက်ရုပ် Palletizing ၏အကျိုးကျေးဇူးများ
လက်ဖြင့် ပါလက်တင်စနစ်မှ စက်ရုပ်ဖြင့် ပါလက်တင်စနစ်သို့ ပြောင်းရွှေ့ရန် အခြေအနေသည် အလုပ်သမားလျှော့ချရုံသာမက လုပ်ငန်းလည်ပတ်မှု အကျိုးအမြတ်များ တသမတ်တည်းရှိမှုပေါ်တွင် မူတည်ပါသည်။
- ပိုမိုမြင့်မားသော throughput။ စက်ရုပ် palletizing ဆဲလ်များသည် manual palletizing station ထက် အဆပေါင်းများစွာ ပိုမိုမြန်ဆန်စွာ လည်ပတ်လေ့ရှိပြီး ပစ္စည်းကိုင်တွယ်မှု benchmarking တွင် ၎င်းကို 10x အထိ မကြာခဏ ကိုးကားလေ့ရှိသည်။ QJRB လိုင်းကဲ့သို့သော သီးသန့် 4-axis စက်များကို single- သို့မဟုတ် dual-SKU လိုင်းများတွင် မိနစ်အလိုက် ထပ်ခါတလဲလဲ လုပ်ဆောင်နိုင်သော case-per-minute cycle rates များအတွက် တည်ဆောက်ထားသည်။
- ထိခိုက်ဒဏ်ရာရရှိမှု လျော့နည်းစေပါသည်။ ဂိုဒေါင်နှင့် ထုတ်လုပ်ရေးတွင် လက်ဖြင့်ကိုင်တွယ်ခြင်းဆိုင်ရာ ဒဏ်ရာများ၏ အရင်းအမြစ်တစ်ခုကို အထပ်ထပ် မခြင်းနှင့် စီခြင်းသည် ကောင်းစွာ မှတ်တမ်းတင်ထားသော အရင်းအမြစ်တစ်ခုဖြစ်သည်။ ရွေ့လျားမှုကို အလိုအလျောက်လုပ်ဆောင်ခြင်းသည် အော်ပရေတာများထံမှ ထိုထပ်ခါတလဲလဲ ဝန်ကို ဖယ်ရှားပေးပါသည်။
- ရေရှည်လည်ပတ်မှုကုန်ကျစရိတ် နည်းပါးခြင်း။ ဆဲလ်တစ်ခုကို တစ်ကြိမ်စတင်အသုံးပြုပြီးသည်နှင့် ပါလက်တစ်ခုလျှင် အနားသတ်ကုန်ကျစရိတ်မှာ အများအားဖြင့် စွမ်းအင်နှင့် ပြုပြင်ထိန်းသိမ်းမှုဖြစ်ပြီး ၎င်းသည် စက်ပစ္စည်း၏ သက်တမ်းတစ်လျှောက် ရေရှည်တည်တံ့သော လက်လုပ်လုပ်အားကုန်ကျစရိတ်နှင့် နှိုင်းယှဉ်ရန် အလားအလာကောင်းပါသည်။ ကုန်ကျစရိတ် အပြည့်အဝခွဲခြမ်းစိတ်ဖြာခြင်း၊ ကုန်ကျစရိတ် အစိတ်အပိုင်းများနှင့် ပြန်ဆပ်ချိန် အပါအဝင် ဝန်တင်ပစ္စည်း အပိုင်းအလိုက် ಒಟ್ಟಾರೆಯ ... ပါလက်လီရောင်းချသည့် စက်ရုပ် ကုန်ကျစရိတ်နှင့် ROI လမ်းညွှန်.
- ထုတ်ကုန်နှင့် ပါလက် ပျက်စီးမှု ဖြစ်ရပ်များ နည်းပါးသည်။ ပရိုဂရမ်ထည့်သွင်းထားသော နေရာချထားမှုတိကျမှုသည် အချိန်ဖိအားအောက်တွင် လက်ဖြင့် စီခြင်းနှင့်အတူ ပါလာသော ဘူးကြိတ်ခွဲခြင်း၊ မညီမညာဖြစ်ခြင်းနှင့် ပါလက်အပေါ်ယံမှ ဖုံးအုပ်ခြင်းပြဿနာများကို လျော့နည်းစေသည်။
- ရိုးရှင်းသော ပြန်လည်ပရိုဂရမ်းမင်း။ အထူးသဖြင့် ခြောက်ဝင်ရိုးနှင့် cobot palletizer များသည် စက်ပိုင်းဆိုင်ရာ ပြန်လည်ပြင်ဆင်မှုအစား ဆော့ဖ်ဝဲလ်မှတစ်ဆင့် stacking ပုံစံများကို ပြောင်းလဲနိုင်သောကြောင့် ရောနှော SKU လိုင်းများတွင် ပြောင်းလဲချိန်ကို တိုတောင်းစေပါသည်။
- ထုတ်ကုန်များစွာတွင် လိုက်လျောညီထွေဖြစ်အောင် လုပ်ဆောင်နိုင်မှု။ ရိုဘော့တစ်ဆဲလ်တစ်ခုတည်းသည် ၎င်း၏ အဆင့်သတ်မှတ်ထားသော payload envelope အတွင်း case အရွယ်အစားနှင့် အလေးချိန်များစွာကို palletize လုပ်နိုင်ပြီး၊ layer palletizer တစ်ခုကို ပုံမှန်အားဖြင့် ပုံစံမိသားစုတစ်ခုတည်းသို့ ချိန်ညှိထားသည်။
- အပေါ်ယံ။ လိုင်းအဆုံးအပြင်အဆင်တစ်ခုလုံးကို ပြန်လည်ဒီဇိုင်းထုတ်စရာမလိုဘဲ ကြီးထွားလာသောလိုင်းသို့ နောက်ထပ် palletizing cell များကို ထည့်သွင်းနိုင်ပြီး၊ ၎င်းသည် ထုတ်လုပ်သူများအတွက် အဆင့်ဆင့်ထုတ်လုပ်မှုကို တိုးချဲ့ရာတွင် အရေးပါပါသည်။
Palletizing Robot တစ်ခုကို ရွေးချယ်တဲ့အခါ ထည့်သွင်းစဉ်းစားရမယ့်အချက်တွေ
ပါလက်တင်စက်ရုပ် ရွေးချယ်ခြင်းဆိုသည်မှာ သတ်မှတ်ချက်စာရွက်ပေါ်ရှိ အမြန်ဆုံးစက်ကို ရှာဖွေခြင်းထက် စက်ကို လိုင်း၏ တကယ့်လည်ပတ်မှုအခြေအနေများနှင့် ကိုက်ညီစေရန် ပိုမိုအရေးကြီးပါသည်။
ယုံကြည်စိတ်ချရမှုနှင့် တာဝန်စက်ဝန်း။ ပါလက်လီစနစ်သုံး ဆဲလ်များသည် မကြာခဏဆိုသလို အဆိုင်းများစွာတွင် အဆက်မပြတ်လည်ပတ်လေ့ရှိသည်။ ရံဖန်ရံခါ တာဝန်ထမ်းဆောင်ရန် သတ်မှတ်ထားသော ရိုဘော့တစ်ခုသည် နှစ်ပေါင်းများစွာ ဝန်ဆောင်မှုသက်တမ်းတစ်လျှောက် ရေရှည်တည်တံ့ပြီး မြင့်မားသော စက်ဝန်းလည်ပတ်မှုအတွက် အင်ဂျင်နီယာပြုလုပ်ထားသော ရိုဘော့တစ်ခုနှင့် တူညီသောပုံစံဖြင့် ရပ်တည်နိုင်မည်မဟုတ်ပါ။ လက်တွေ့တွင်၊ တာဝန်ဝတ္တရားကို အကဲဖြတ်သည့် ဝယ်ယူသူများသည် ယေဘုယျထုတ်ကုန်လိုင်း လက်ကမ်းစာစောင်ကိန်းဂဏန်းများကိုသာမက ထုတ်လုပ်သူ၏ သတ်မှတ်ထားသော ချို့ယွင်းမှုများကြား ပျမ်းမျှအချိန်နှင့် တာဝန်ဝတ္တရားအတန်းအစားကို မေးမြန်းသင့်သည်၊ အဘယ်ကြောင့်ဆိုသော် သီးသန့်ပါလက်လီစနစ်သုံး ကိုယ်ထည်များနှင့် အထွေထွေရည်ရွယ်ချက် ခြောက်ခုပါ လက်မောင်းများကို အမြဲတမ်း စဉ်ဆက်မပြတ်တာဝန်ထမ်းဆောင်မှုစံနှုန်းနှင့် တူညီသော အဆင့်သတ်မှတ်ထားခြင်းမရှိသောကြောင့်ဖြစ်သည်။
ထုတ်လုပ်မှုပြောင်းလဲခြင်းအပေါ် လိုက်လျောညီထွေဖြစ်အောင် လုပ်ဆောင်နိုင်ခြင်း။ စက်ရုပ်၏ ဝန်ဆောင်မှုသက်တမ်းတစ်လျှောက်လုံးတွင် လိုင်းများသည် တစ်ထပ်တည်း SKU ရောနှောမှုကို ရှားရှားပါးပါးသာ လုပ်ဆောင်လေ့ရှိသည်။ စက်ပိုင်းဆိုင်ရာ ပြန်လည်ပြုပြင်မှုများ မလိုအပ်ဘဲ ဆော့ဖ်ဝဲတွင် အရွယ်အစားအသစ်အတွက် ပြန်လည်ပရိုဂရမ်ရေးဆွဲနိုင်သော ခြောက်ဝင်ရိုး သို့မဟုတ် cobot palletizer သည် ထုတ်ကုန်လိုင်းများ တိုးတက်ပြောင်းလဲလာသည်နှင့်အမျှ ရင်းနှီးမြှုပ်နှံမှုကို ကာကွယ်ပေးသည်။
ဘက်စုံသုံးစွမ်းရည်။ အချို့သော စက်ရုံများသည် ထုတ်လုပ်မှုတစ်ခုအတွင်း ပါလက်များတင်နိုင်ပြီး အခြားတစ်ခုအတွင်း ပါလက်များထုပ်ပိုးခြင်း သို့မဟုတ် ပါလက်များဖယ်ရှားခြင်းကဲ့သို့သော မတူညီသော ပစ္စည်းကိုင်တွယ်မှုလုပ်ငန်းကို ကိုင်တွယ်နိုင်သည့် စက်ရုပ်တစ်ခုကို လိုချင်ကြသည်။ ထိုပြောင်းလွယ်ပြင်လွယ်ရှိမှုသည် မှန်ကန်သော ရောက်ရှိမှုနှင့် ဝန်တင်နိုင်မှုအနားသတ်ရှိသော ခြောက်ဝင်ရိုးလက်မောင်းများအထိ နယ်ပယ်ကို ကျဉ်းမြောင်းစေသည်။
နည်းပညာပံ့ပိုးမှုနှင့် ကွင်းဆင်းတုံ့ပြန်မှု။ ပါလက်လုပ်ဆဲလ် ရပ်တန့်သွားခြင်းက လိုင်းအဆုံးကို ရပ်တန့်စေသောကြောင့် တုံ့ပြန်မှုအချိန်သည် လုပ်ဆောင်ချက်စတင်ချိန် သတ်မှတ်ချက်များကဲ့သို့ပင် အရေးကြီးပါသည်။ ဝယ်ယူသူများသည် ပေးသွင်းသူသည် အဝေးမှပံ့ပိုးမှုတစ်ခုတည်းထက် ၎င်းတို့၏ကိုယ်ပိုင်ဒေသတွင် ဆိုက်တွင်းစတင်လည်ပတ်ခြင်းနှင့် ကွင်းဆင်းအင်ဂျင်နီယာလွှမ်းခြုံမှုကို ပေးဆောင်ခြင်းရှိမရှိကို အတည်ပြုသင့်သည်၊ အဘယ်ကြောင့်ဆိုသော် လည်ပတ်နေသောလိုင်း၏အဆုံးရှိ ပါလက်လုပ်စက်သည် ပို့ဆောင်ထားသော အပိုပစ္စည်း သို့မဟုတ် အဝေးမှရောဂါရှာဖွေခြင်းကို ရက်ပေါင်းများစွာ မစောင့်နိုင်သောကြောင့်ဖြစ်သည်။
ပါလက်နှင့် ဝန်အရည်အသွေး။ ပါလက်အရည်အသွေး မညီညွတ်ခြင်း၊ ဘုတ်များ ကောက်ကွေးခြင်း၊ ရောထွေးနေသော အတိုင်းအတာများနှင့် ပျက်စီးနေသော အနားများသည် အလိုအလျောက် ပါလက်ပုံသွင်းခြင်း လိုင်းများတွင် stacking fault များ၏ အများဆုံး ကိုးကားခံရသည့် အကြောင်းရင်းများထဲမှ တစ်ခုဖြစ်သည်။ စက်ရုပ်နှင့်အတူ ပါလက်ခံနိုင်ရည်ကို သတ်မှတ်ခြင်းသည် အသုံးချအင်ဂျင်နီယာတွင် စံအဆင့်တစ်ခုဖြစ်ပြီး နောက်မှစဉ်းစားခြင်းမဟုတ်ပါ။
အော်ပရေတာသင်တန်း။ ကောင်းစွာသတ်မှတ်ထားသော ဆဲလ်တစ်ခုပင် ၎င်းကိုလည်ပတ်နေသော အော်ပရေတာများသည် ဝန်ဆောင်မှုအင်ဂျင်နီယာတစ်ဦးကို မခေါ်ဘဲ ပုံစံများကို ချိန်ညှိခြင်း၊ ချို့ယွင်းချက်များကို ဖယ်ရှားခြင်း သို့မဟုတ် အခြေခံပြုပြင်ထိန်းသိမ်းမှုကို မလုပ်ဆောင်နိုင်ပါက အသေးစားရပ်တန့်မှုတိုင်းအတွက် ဝန်ဆောင်မှုအင်ဂျင်နီယာကို မခေါ်နိုင်ပါက စွမ်းဆောင်ရည် နိမ့်ကျပါသည်။
ဘေးကင်းရေးနှင့် စည်းမျဉ်းစည်းကမ်း လိုက်နာမှု။ ပါလက်လိုက်ဆဲလ်များသည် စက်မှုလုပ်ငန်းနှင့် ပူးပေါင်းဆောင်ရွက်သော စက်ရုပ်များကို ယေဘုယျအားဖြင့် ထိန်းချုပ်သည့် ISO 10218 မူဘောင်အတွင်းတွင် တည်ရှိသည်။ ISO 13849-1 အရ ပါလက်လိုက်ဆဲလ်၏ ထိန်းချုပ်မှုစနစ်၏ ဘေးကင်းရေးနှင့်သက်ဆိုင်သော အစိတ်အပိုင်းများကို အမျိုးအစား 3 သို့မဟုတ် စွမ်းဆောင်ရည်အဆင့် d ဗိသုကာပုံစံဖြင့် သတ်မှတ်ထားလေ့ရှိပြီး ဆိုလိုသည်မှာ တစ်ခုတည်းသော ချို့ယွင်းချက်သည် ဘေးကင်းရေးလုပ်ဆောင်ချက် ဆုံးရှုံးမှုကို မဖြစ်စေပါ။ ဝယ်ယူသူများသည် စက်ရုပ်ပေးသွင်းသူသည် integrator-level cell validation အတွက် ပြင်ဆင်ထားသော CE၊ SGS သို့မဟုတ် TUV ပြင်ပအဖွဲ့အစည်း အသိအမှတ်ပြုလက်မှတ်နှင့် ဘေးကင်းရေးစာရွက်စာတမ်းများကို ပေးဆောင်ပြီး မော်တော်ကားအဆုံးလိုင်းအလုပ်အတွက် ထုတ်လုပ်မှုလိုင်းတွင် IATF16949 လုပ်ငန်းစဉ်အသိအမှတ်ပြုလက်မှတ်ကို ပေးဆောင်ကြောင်း အတည်ပြုသင့်သည်။
ဘတ်ဂျက်နှင့် ရရှိနိုင်မှု။ Payload class၊ throughput လိုအပ်ချက်နှင့် ပြန်လည်ပရိုဂရမ်းမင်း ပြောင်းလွယ်ပြင်လွယ်ရှိမှုတို့အားလုံးသည် ဈေးနှုန်းကို ပြောင်းလဲစေပြီး ပို့ဆောင်ချိန်သည် ထုတ်လုပ်သူနှင့် ဒေသအလိုက် ကွဲပြားပါသည်။ payload segment အလိုက် palletizing robot ဈေးနှုန်းကို မောင်းနှင်သည့်အရာနှင့် robot အမျိုးအစားများအလိုက် ပြန်အမ်းငွေကာလများ မည်သို့နှိုင်းယှဉ်လေ့ရှိသည်ကို အပြည့်အစုံသိရှိလိုပါက ကျွန်ုပ်တို့၏ သီးသန့်... ပါလက်လီရောင်းချသည့် စက်ရုပ် ကုန်ကျစရိတ်နှင့် ROI လမ်းညွှန်ဤဆောင်းပါးသည် ဈေးနှုန်းမဟုတ်ဘဲ ရွေးချယ်မှုအကြောင်းဖြစ်သည်။
ပါလက်လီရောင်းချသည့် စက်ရုပ်ကုန်ကျစရိတ်နှင့် ROI ကို တစ်ချက်ကြည့်လိုက်ရုံဖြင့် သိရှိနိုင်မည်ဖြစ်သည်။
palletizing robot cell အတွက် ဈေးနှုန်းကို robot body တစ်ခုတည်းဖြင့် မဟုတ်ဘဲ payload class၊ end-of-arm tooling complexity၊ safety guarding နှင့် integration scope ပေါ်မူတည်၍ သတ်မှတ်သည်။ လက်မ၏ စည်းမျဉ်းအရ robot ကိုယ်တိုင်သည် tooling၊ conveying၊ guarding နှင့် commissioning တို့ကို ထည့်သွင်းပြီးသည်နှင့် စုစုပေါင်း installed cell ကုန်ကျစရိတ်၏ အစိတ်အပိုင်းတစ်ခုသာဖြစ်သည်။ automated palletizing cell များအတွက် Payback periods များသည် shift structure နှင့် ယခင်လုပ်အားခ ကုန်ကျစရိတ်အလိုက် ကွဲပြားပြီး တစ်ခုတည်းသော industry ကိန်းဂဏန်းထက် facility ၏ကိုယ်ပိုင် throughput နှင့် staff အရေအတွက်များဖြင့် ပုံစံပြုသင့်သည်။ payload segment နှင့် အလုပ်လုပ်ခဲ့သော Payback period ဥပမာအလိုက် အပြည့်အစုံဈေးနှုန်းခွဲခြမ်းစိတ်ဖြာမှုအတွက် ကျွန်ုပ်တို့၏ စာမျက်နှာကို ကြည့်ပါ။ ပါလက်လီရောင်းချသည့် စက်ရုပ်ကုန်ကျစရိတ်နှင့် ROI ၂၀၂၆ လမ်းညွှန်.
ေမးေလ့ရွိသည့္ေမးခြန္းမ်ား
ပါလက်ပုံစံပြုလုပ်သည့် စက်ရုပ်တစ်ရုပ်၏ ဈေးနှုန်းမှာ မည်မျှရှိသနည်း။
ပါလက်လီစက်ရုပ်ဈေးနှုန်းသည် payload class၊ end-of-arm tooling၊ safety guarding နှင့် integration scope ပေါ်တွင် မူတည်သောကြောင့် စက်ရုပ်ကိုယ်ထည်သည် စုစုပေါင်းတပ်ဆင်ကုန်ကျစရိတ်၏ အစိတ်အပိုင်းတစ်ခုသာဖြစ်သည်။ payload segment နှင့် payback-period modeling အလိုက် အပြည့်အစုံဈေးနှုန်းခွဲခြမ်းစိတ်ဖြာမှုအတွက် ကျွန်ုပ်တို့၏ ပါလက်လီရောင်းချသည့် စက်ရုပ် ကုန်ကျစရိတ်နှင့် ROI လမ်းညွှန်.
ပါလက်တင်စက်ရုပ်တစ်ရုပ်သည် မည်သည့်ဝန်တင်အား လိုအပ်သနည်း။
၎င်းသည် အိတ် သို့မဟုတ် အိတ်အလေးချိန်နှင့် စက်ရုပ်သည် တစ်ခုတည်းသောပစ္စည်းများ သို့မဟုတ် အလွှာတစ်ခုလုံးကို ကိုင်တွယ်ခြင်းရှိမရှိပေါ် မူတည်ပါသည်။ သီးသန့် ၄-ဝင်ရိုး QJRB လိုင်းသည် ခန့်မှန်းခြေအားဖြင့် ၁၅ ကီလိုဂရမ်၊ ၃၀ ကီလိုဂရမ်၊ ၁၈၀ ကီလိုဂရမ် နှင့် ၈၀၀ ကီလိုဂရမ်ရှိသော ဝန်အားအမျိုးအစားလေးမျိုးကို လွှမ်းခြုံထားပြီး၊ ခြောက်-ဝင်ရိုးနှင့် ပူးပေါင်းဆောင်ရွက်သည့် ပါလက်လိုက်ဇစ်များသည် ရွေးချယ်ထားသော လက်မောင်းပေါ် မူတည်၍ ပေါ့ပါးသောမှ အလတ်စား ဝန်အားများကို လွှမ်းခြုံထားသည်။ လက်မောင်းအဆုံးကိရိယာ၏ ကိုယ်ပိုင်အလေးချိန်အတွက် အနားသတ်ဖြင့် ပြေးလွှားနေသော အိတ် သို့မဟုတ် အလွှာနှင့် ဝန်အားကို ကိုက်ညီစေခြင်းသည် အရွယ်အစားသတ်မှတ်ခြင်း၏ အစမှတ်ဖြစ်သည်။
ရိုဘော့တစ် ပါလက်စက်နှင့် ရိုးရာ အလွှာပါလက်စက်တို့၏ ကွာခြားချက်ကား အဘယ်နည်း။
ရိုးရာအလွှာ သို့မဟုတ် တန်းစီထားသော palletizer သည် တစ်ခုတည်းသော stacking ပုံစံအတွက် ချိန်ညှိထားသော စက်ပိုင်းဆိုင်ရာ၊ မကြာခဏ gantry-based စနစ်တစ်ခုဖြစ်ပြီး single သို့မဟုတ် ကျဉ်းမြောင်းသော SKU အကွာအဝေးတွင် အလွန်မြင့်မားသော steady-state volume အတွက် တည်ဆောက်ထားသည်။ robotic palletizer သည် six-axis၊ collaborative သို့မဟုတ် dedicated 4-axis ဖြစ်စေ၊ software မှတစ်ဆင့် patterns၊ case sizes နှင့် orientations များကို ပြောင်းလဲနိုင်သော programmable arm တစ်ခုကို အသုံးပြုပြီး ရောနှော SKU ထုတ်လုပ်မှုတစ်လျှောက် ပြောင်းလွယ်ပြင်လွယ်ရှိစေရန်အတွက် peak throughput အချို့ကို လဲလှယ်သည်။
ပါလက်ထဲ ကုန်ပစ္စည်းတွေ ပို့ဆောင်ဖို့အတွက် ၄-ဝင်ရိုး ဒါမှမဟုတ် ၆-ဝင်ရိုး စက်ရုပ်က ပိုကောင်းပါသလား။
QJRB စီးရီးကဲ့သို့သော သီးသန့် ၄-ဝင်ရိုးရိုဘော့များသည် stack-and-place ရွေ့လျားမှုအတွက် ရည်ရွယ်ချက်ရှိရှိတည်ဆောက်ထားပြီး single- သို့မဟုတ် dual-SKU၊ မြင့်မားသောပမာဏရှိသောလိုင်းများတွင် ပေးထားသောခြေရာအတွက် ပိုမိုမြန်ဆန်စွာလည်ပတ်ပြီး လေးလံသော ဝန်ထုပ်များကို ကိုင်တွယ်လေ့ရှိသည်။ ခြောက်-ဝင်ရိုးလက်များသည် တူညီသောလည်ပတ်မှုအတွင်း အရွယ်အစား၊ အလေးချိန် သို့မဟုတ် ဦးတည်ချက်ကွဲပြားသည့်အခါ သို့မဟုတ် ဆဲလ်သည် palletizing ထက်ကျော်လွန်သော လုပ်ငန်းတစ်ခုကို ကိုင်တွယ်ရသည့်အခါတွင် အထောက်အကူဖြစ်စေသည့် လက်ကောက်ဝတ်လှုပ်ရှားမှုကို ပေါင်းထည့်ပေးသည်။ နှစ်ခုစလုံးသည် အမျိုးအစားအားဖြင့် ပိုကောင်းသည်မဟုတ်ပါ။ မှန်ကန်သောရွေးချယ်မှုသည် လိုင်းတွင် SKU မည်မျှလည်ပတ်သည်နှင့် ပုံစံမည်မျှမကြာခဏပြောင်းလဲသည်ပေါ်တွင် မူတည်သည်။
ပူးပေါင်းဆောင်ရွက်တဲ့ စက်ရုပ်တစ်ရုပ်ဟာ ဘေးကင်းရေးခြံစည်းရိုးမပါဘဲ ပါလက်တင်စနစ်နဲ့ စီတန်းလှည့်လည်နိုင်ပါသလား။
ISO 10218 စီးရီးအရ၊ ပူးပေါင်းဆောင်ရွက်သော palletizing အပလီကေးရှင်းတစ်ခုသည် သတ်မှတ်ထားသော စက်ရုပ်၊ ကိရိယာ၊ အစိတ်အပိုင်းနှင့် လုပ်ငန်းပေါင်းစပ်မှုသည် ပါဝါနှင့်အားကန့်သတ်ချက် သို့မဟုတ် အခြားအသိအမှတ်ပြုထားသော ပူးပေါင်းဆောင်ရွက်သည့်နည်းပညာနှင့် ကိုက်ညီကြောင်း အပလီကေးရှင်းအဆင့် အန္တရာယ်အကဲဖြတ်ချက်တစ်ခုက အတည်ပြုပြီးမှသာ အမြင့်အပြည့်ကာကွယ်မှုမပါဘဲ လည်ပတ်နိုင်သည်။ ထိုဆုံးဖြတ်ချက်ကို ဆဲလ်တစ်ခုချင်းစီပြုလုပ်သည်။ စက်ရုပ်၏ cobot အမျိုးအစားခွဲခြားခြင်းတစ်ခုတည်းသည် မှတ်တမ်းတင်ထားသော အန္တရာယ်အကဲဖြတ်ချက်အတွက် လိုအပ်ချက်ကို မဖယ်ရှားပါ။
နောက်ဘယ်သွားမလို့လဲ
အလိုအလျောက်ပစ္စည်းကိုင်တွယ်ခြင်းနှင့် ပက်လက်လုပ်ခြင်း မည်သို့ကိုက်ညီသည်ဆိုသည့်အကြောင်း ပိုမိုကျယ်ပြန့်သောအကြောင်းအရာအတွက် ကျွန်ုပ်တို့၏ စက်ရုပ်ပစ္စည်းကိုင်တွယ်ခြင်းလမ်းညွှန်- တင်ဆောင်ခြင်း၊ စီခြင်းနှင့် လွှဲပြောင်းခြင်းသီးသန့် ၄-ဝင်ရိုး palletizing လိုင်းနှင့် QJRB payload အတန်းအစားများထဲမှ ရွေးချယ်နည်းကို အနီးကပ်လေ့လာရန် ကြည့်ပါ ၄-ဝင်ရိုး ပါလက်တင်စက်ရုပ် ရွေးချယ်ရေးလမ်းညွှန်ဝန်တင်အကွာအဝေး၏ လေးလံသောအဆုံးတွင် အသုံးချမှုများအတွက်၊ လေးလံသော ဝန်တင်စက်မှုလုပ်ငန်းသုံး စက်ရုပ်ဝယ်ယူရေးလမ်းညွှန် (၂၀၀-၈၀၀ ကီလိုဂရမ် QJAR/EVS စီးရီး) ပုံမှန် palletizing တာဝန်ထက်ကျော်လွန်သော အရွယ်အစားကို လွှမ်းခြုံထားသည်။ ဤဆုံးဖြတ်ချက်၏ ကုန်ကျစရိတ်နှင့် ပြန်လည်ပေးဆပ်ရမည့်ဘက်အတွက်၊ ကြည့်ပါ ပါလက်လီရောင်းချသည့် စက်ရုပ်ကုန်ကျစရိတ်နှင့် ROI ၂၀၂၆ လမ်းညွှန်.
EVST ရဲ့ ရိုဘော့တစ်ပလက်ဖောင်းဟာ ပူးပေါင်းဆောင်ရွက်မှုနဲ့ SCARA-အတန်းအစား စက်တွေကနေ CE၊ SGS နဲ့ TUV ပြင်ပအသိအမှတ်ပြုလက်မှတ်နဲ့ နိုင်ငံပေါင်း ၁၀၀ ကျော်မှာ ကွင်းဆင်းအင်ဂျင်နီယာကွန်ရက်တို့နဲ့ ကျောထောက်နောက်ခံပေးထားတဲ့ သီးသန့် 4-axis QJRB palletizing line နဲ့ ပိုလေးတဲ့ six-axis QJAR arms တွေအထိ payload spectrum တစ်ခုလုံးကို လွှမ်းခြုံထားပါတယ်။ ကုမ္ပဏီဟာ ခုနစ်နှစ်တာ လည်ပတ်မှုကာလအတွင်း automation project ၆၀၀+ ကို ပေးအပ်ခဲ့ပြီး သူ့ရဲ့ automated project-matching system ကို လွှမ်းခြုံထားတဲ့ China National Intellectual Property Administration က ခွင့်ပြုထားတဲ့ patent တစ်ခုရှိပြီး၊ palletizing cell delivery တွေရဲ့နောက်ကွယ်က engineering နဲ့ integration documentation ကို ပံ့ပိုးပေးတဲ့ credential တစ်ခုလည်း ဖြစ်ပါတယ်။ payload recommendation ဒါမှမဟုတ် end-of-line integration quote အတွက် အဖွဲ့ကို ဆက်သွယ်နိုင်ပါတယ်။ အဆက်အသွယ်စာမျက်နှာ.
စာရေးသူအကြောင်း- EVST အင်ဂျင်နီယာအဖွဲ့သည် end-of-line automation ကို အကဲဖြတ်သည့် အင်ဂျင်နီယာများနှင့် လုပ်ငန်းလည်ပတ်မှုခေါင်းဆောင်များအတွက် စက်မှုလုပ်ငန်းသုံးရိုဘော့တစ်များနှင့် အလိုအလျောက်ပစ္စည်းကိုင်တွယ်ခြင်းအကြောင်း ရေးသားသည်။ ၂၀၁၈ ခုနှစ်တွင် ချန်ဒူးမြို့တွင် စတင်တည်ထောင်ခဲ့သော EVST (EVS TECH CO., LTD) သည် အလိုအလျောက်ပရောဂျက် ၆၀၀+ ကို ပို့ဆောင်ပေးခဲ့ပြီး ၎င်း၏ ပူးပေါင်းဆောင်ရွက်သည့်ရိုဘော့၊ QJAR စက်မှုလုပ်ငန်းသုံးရိုဘော့၊ SCARA နှင့် delta ထုတ်ကုန်မိသားစုများတွင် IATF16949 မော်တော်ကားအဆင့် အသိအမှတ်ပြုလက်မှတ်နှင့် CE / SGS / TUV ပြင်ပအသိအမှတ်ပြုလက်မှတ်များ ရရှိထားသည့် နိုင်ငံပေါင်း ၁၀၀+ သို့ တင်ပို့ခဲ့သည်။
Last updated: ဇူလိုင်လ 15, 2026